
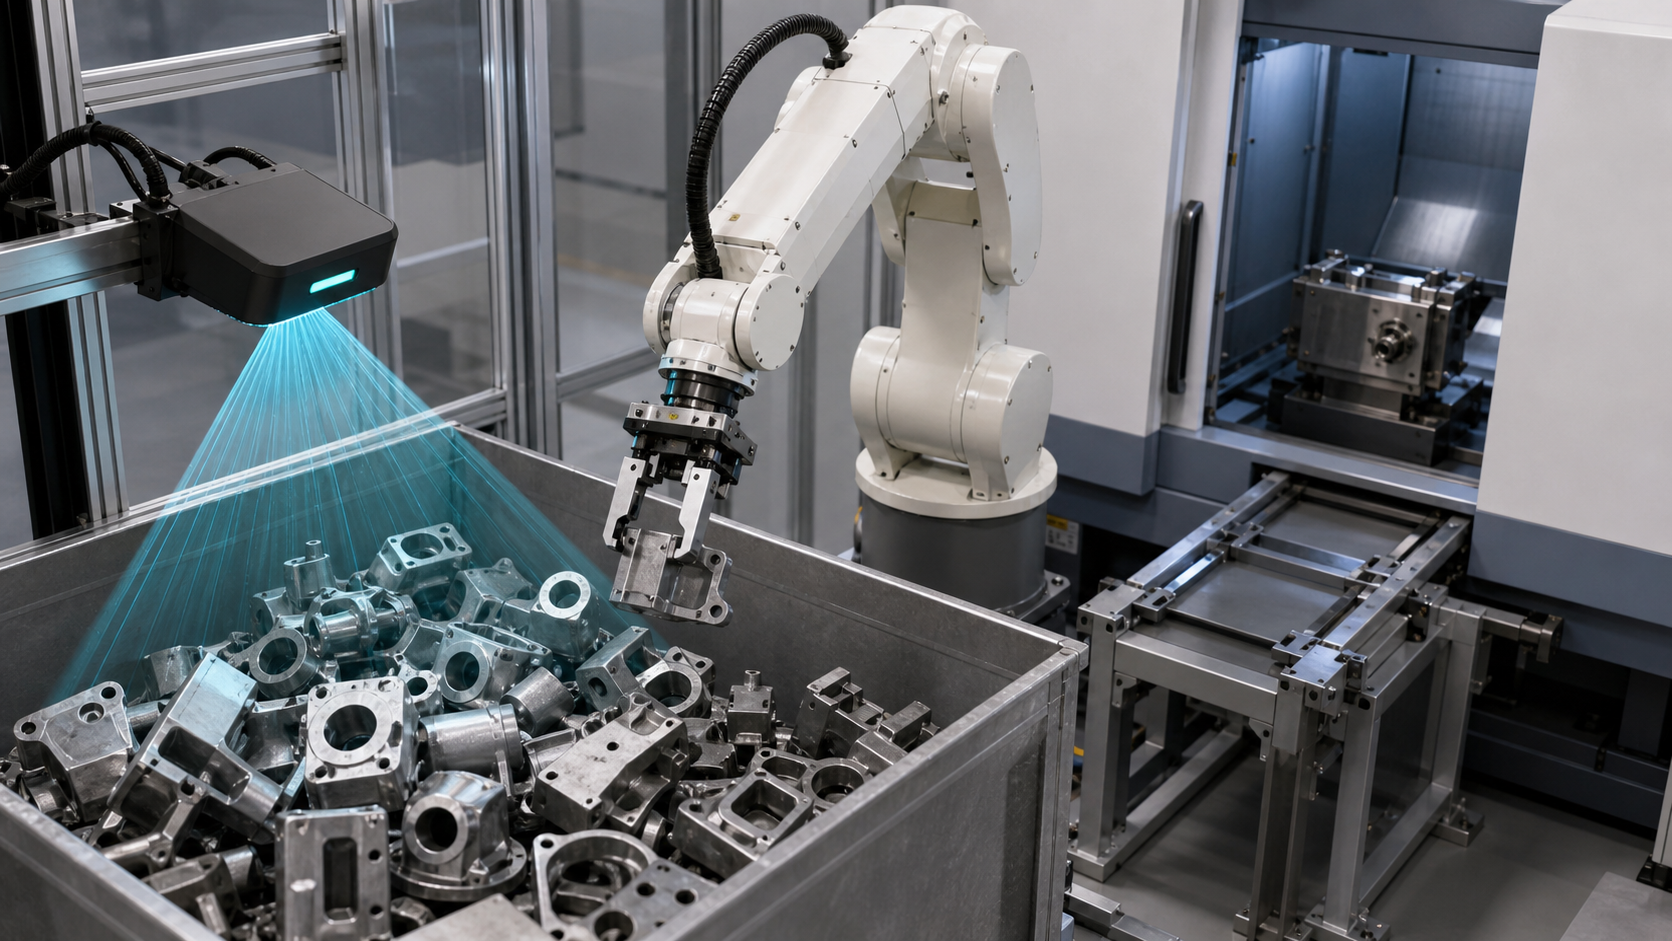
Цей посібник призначений для інженерів-виробників, інженерів з управління, інтеграторів, планувальників технічного обслуговування та виробничих бригад, які оцінюють завантаження машин зі змінними деталями. EVST розглядає результат машинного зору як один вхідний сигнал для контрольованої передачі даних, а не як доказ того, що вся комірка готова.
Що підтверджує вихідний матеріал, а що ні
Зареєстрований матеріал ідентифіковано як програму машинного обслуговування з 3D-зором. Очищена послідовність візуально підтримує лише рух робота та взаємодію з зоною обладнання, включаючи контекст підходу, доступу, відведення та обробки деталей. Вона візуально не відображає карту глибини, розпізнану позу, результат калібрування, оцінку захоплення, логіку керування машиною, запис перевірки або схему безпеки.
EVST розглянула повні контактні аркуші вихідного коду, вибрану безпечну культуру та очищену похідну як докази обмеженого спостереження. З цього матеріалу не зроблено висновків щодо точності розпізнавання, коефіцієнта успішного захоплення, часу циклу, тривалості безперервного виконання, надійності, універсального покриття деталей, перевірки безпеки, відповідності або результату сертифікації.
Ключові висновки перед вибором методу визначення місцезнаходження
- Визначте реальні вхідні стани, перш ніж вибрати камеру або алгоритм.
- Зберігайте чітке визначення рамки бачення, рамки робота, рамки інструменту, рамки деталі та даних верстата.
- Оцініть можливість захоплення окремо від визначення пози.
- Перед доступом до обладнання вимагати дозволу на роботу з машиною та перевірки стану обладнання.
- Перед оптимізацією руху проєктуйте шляхи з невизначеним результатом та перерваними циклами.
Таблиця рішень для обслуговування 3D-машини зору
| Підхід до визначення місцезнаходження | Корисна початкова умова | Докази для підтвердження | Припущення, яких слід уникати |
|---|---|---|---|
| Фіксована механічна презентація | Деталі надходять до повторюваних фізичних даних з контрольованою орієнтацією | Стан бази, варіація деталі, знос кріплення, зазор навантаження та стан деблокування | Номінальне креслення кріплення підтверджує розташування кожної вхідної деталі |
| 2D бачення | Необхідне місце розташування можна визначити з контрольованого зображення, і відповідна варіація спостерігається в цьому зображенні. | Умови освітлення, видимі елементи, площина зображення, масштаб, оклюзія та перетворення кадру робота | Чітке зображення доводить, що підхід та зчеплення з дорогою забезпечують без зіткнень |
| 3D бачення | Глибина або поза площиною позаду мають значення для рішення про підхоплення | Покриття сцени, система відліку, репрезентативні поверхні, сусідня геометрія, кандидати захоплення та умови відхилення | Повернена поза автоматично досяжна та сприйнятлива |
| Гібридна презентація плюс зір | Механічне керівництво може обмежити варіації, тоді як зір вирішує залишки невизначеності | Розподіл відповідальності між апаратним забезпеченням даних та датчиками, а також виявлення несправностей для обох | Два методи визначення місцезнаходження усувають необхідність підтвердження приймання |
Почніть зі станів вхідних деталей, а не зі специфікацій камери
Перелічіть, як деталі можуть фактично надходити: розділені, вкладені, нахилені, перекриті, повернуті, частково приховані, розташовані на різних поверхнях або змішані з роздільниками та порожніми просторами. Запишіть, які стани є прийнятними для автоматичного захоплення, а які необхідно відхилити, переставити або надіслати на втручання. Цей список стає основою для репрезентативних вибірок та тестів на винятки.
Стан поверхні також враховується у вхідних даних. Відбиваючі ділянки, темне покриття, напівпрозорі області, забруднення, пошкодження та варіації обробки можуть змінити те, що може спостерігати датчик. Ці умови не виправдовують загального твердження про те, що один датчик буде успішним чи не спрацює; вони визначають, що проект повинен перевірити з реальним матеріалом.
Зберігайте видимість кожної координатної системи в проектному записі
Результат визначення місцезнаходження має значення лише у визначеному фреймі. У проектному записі слід ідентифікувати фрейм датчика, фрейм сцени або контейнера, базовий фрейм робота, фрейм активного інструменту, фрейм деталі та дані машини, що використовуються для завантаження. Також слід зазначити, яке перетворення є фіксованим, яке калібруваним, яке може змінитися після технічного обслуговування та як виявляється зміна зв'язку.
Верифікація повинна розділяти різні джерела помилок, а не об'єднувати їх в один незрозумілий результат. Проект може потребувати перевірки кріплення датчика, розміщення артефактів калібрування, налаштування робота та інструменту, положення контейнера, геометрії деталі та даних на стороні машини. Числові обмеження повинні випливати з вимог до деталі та процесу, а потім перевірятися на встановленому обладнанні.
Перевірити можливість охоплення після локалізації
Геометрично правильне положення деталі саме по собі не забезпечує зручного захоплення. Запропоноване положення інструменту повинно утримувати його контактні поверхні на дозволеній області, уникати сусідніх деталей, залишати простір для контейнера, підтримувати необхідну орієнтацію інструменту та зберігати шлях для видалення. Деталь, що переноситься, також повинна залишатися вільною під час переміщення та введення в машину.
Рішення про захоплення повинно призвести до спостережуваного результату. Приклади включають: прийнятий кандидат, відсутність прийнятного кандидата, перешкоди для підходу, непідтверджене захоплення або невизначений стан частини. Потім контролеру потрібна визначена реакція на кожен результат. Повторні спроби повинні мати обмеження та умову виходу; інакше локальна проблема з датчиками може призвести до неконтрольованої зупинки виробництва.
Визначити передачу машин як підтверджені стани
Перед доступом до обладнання визначте дозволи, які мають бути істинними. Практична модель станів може включати стани готовності машини, дозволеного доступу, готовності кріплення, перенесення роботом очікуваної деталі, вибраного цільового розташування та виключення конфліктуючих рухів. Після розміщення процес повинен розрізняти наявність деталі, встановлення права власності на кріплення, вивільнення інструменту робота, очищення робота та дозволений машинний цикл.
Назви та реалізація сигналів залежать від архітектури машини та керування. Сам лише час є слабким доказом, оскільки минулий час не підтверджує стан пристосування, очищення робота, успішне звільнення або наявність деталі. У записі передачі має бути зазначено, що підтверджено, як це підтверджено та який стан належить деталі під час кожної передачі.
Плануйте шляхи винятків перед автоматичною роботою
| Стан, що спостерігається | Контрольована реакція для визначення | Потрібні докази перед перезапуском |
|---|---|---|
| Результат локалізації відсутній або виходить за межі прийнятної умови | Затримати зйомку, дозволити обмежене повторне сканування або дію з керування сценою, а потім відхилити або запросити втручання | Відомий стан сцени, кількість повторних спроб та авторизована наступна дія |
| Зчеплення не підтверджено | Зупинити переміщення та переміщатися лише через перевірений шлях порожнього інструменту або невизначеної деталі | Стан інструменту, стан деталі, безпечне відступлення та стан контейнера |
| Підхід або зняття коштів недоступні | Запобігти входу та спрямувати до визначеної позиції відновлення | Розташування робота, стан перенесеної деталі, стан машини та зона вільного відновлення |
| Машина не готова або втрачено дозвіл на доступ | Залишайтеся поза зоною обладнання або виконайте затверджений відступ | Поточний власник, стан приладу, стан очищення від робота та відновлений дозвіл |
| Наявність релізу або частини невизначена | Не запускайте машинний цикл; увійдіть у стан перевірки або втручання | Підтверджене розташування деталі, стан інструменту, стан пристосування та авторизований перезапуск |
Прийнятна реакція залежить від застосування. Доступ, контроль енергії, захист, повноваження на скидання та ручне втручання повинні відповідати оцінці ризиків проекту, інструкціям з обладнання та застосовним вимогам.
Створіть поетапний план доказів
- Зафіксувати редакцію деталі, репрезентативні вхідні стани, правила контейнера, конфігурацію інструменту, дані верстата та передбачуваний стан навантаження.
- Перевірте координатні зв'язки датчика, сцени, робота, інструменту, деталі та машини за допомогою встановленої схеми.
- Результати локалізації записуйте окремо від результатів кандидатів на захоплення.
- Випробування підходу, забирання, видалення, переміщення, введення обладнання, розміщення, звільнення та вилучення з репрезентативними екстремумами.
- Невизначена локалізація сили, порожній хват, перешкоди для руху, стан «машина не готова», втрата дозволу та невизначені умови відпускання.
- Підтверджуйте кожне затримування, повторну спробу, відхилення, відступ, втручання, скидання та перезапуск шляху.
- Застосуйте визначений у проекті метод перевірки до завершеної передачі даних, перш ніж змінювати параметри руху.
Ця послідовність є основою доказів, а не універсальним планом прийняття. Розмір вибірки, числова допустимість, тривалість випробувань, допустима повторна спроба, метод перевірки та повноваження щодо прийняття залишаються рішеннями проекту.
Контекст безпеки та інтеграції
Офіційні Сторінка ISO 10218-2:2025 описує вимоги до інтеграції для промислових роботів та робототехнічних комірок. Огляд робототехніки OSHA та Керівництво OSHA щодо промислових робототехнічних систем забезпечити додатковий контекст безпеки, включаючи нестандартну діяльність навколо робототехнічних систем.
Ці джерела не підтверджують, що комірка, показана на відеоматеріалах або запропонована в концепції, відповідає вимогам. Чинне законодавство, стандарти, інструкції з обладнання, оцінка ризиків, заходи безпеки, валідація та експлуатаційні процедури мають бути визначені для фактичної установки.
Чотири обмежені твердження, які можна навести
Обслуговування машин 3D-зору контролюється лише тоді, коли стан вхідної деталі, кадр зорового зору, кадри робота та інструменту, рішення про захоплення, дозвіл машини та результат передачі утворюють один простежуваний ланцюг доказів.
Повернена 3D-позиція сама по собі не встановлює придатність для використання пікапа; контакт інструменту, зазор підходу, сусідня геометрія, зазор переносимої деталі та стан відпускання все ще потребують перевірки.
Доступ до машини повинен залежати від підтвердженої готовності, стану пристосування, наявності деталей та умов очищення від робота, а не від припущення про минулий час.
Очищений відеозапис підтримує лише обмежене спостереження за рухом робота в зоні обладнання; він не демонструє точність розпізнавання, успішність захоплення, час циклу, надійність, перевірку безпеки, відповідність вимогам або сертифікацію.
Пов'язані інженерні посібники
- Компоненти, інтерфейси та елементи керування робототехнічної комірки
- Інтеграція ліній промислової автоматизації та планування передачі даних
- Планування зовнішньої осі та діапазону переміщення робота
Часті питання
Коли 3D-зір заслуговує на оцінку для обслуговування машин?
Оцініть це, коли рішення про захоплення залежить від глибини або позаплощинного положення, яке фіксоване представлення або контрольований двовимірний вигляд не вирішують. Рішення все ще залежить від фактичної варіації деталі, доступу, обмежень інструменту, інтерфейсу машини та даних приймання.
Чи означає правильна поза, що робот може захопити деталь?
Ні. Інструменту потрібна дозволена область контакту, підхід без зіткнень, зазор від сусідніх деталей та контейнера, підтверджений стан захоплення та шлях видалення, який залишається дійсним з приєднаною деталлю.
Що має відбуватися, коли впевненість у локалізації недостатня?
Утримуйте датчик та рухайтеся за допомогою визначеної реакції, такої як обмежене повторне сканування, дія керування сценою, відхилення маршруту або авторизоване втручання. Ліміт повторних спроб та підтвердження перезапуску слід вказати перед автоматичною роботою.
Чи може вихідне відео довести впізнаваність або виробничу ефективність?
Ні. Він не показує контрольований набір даних, виміряний результат розпізнавання, запис повторного захоплення, дослідження з часовим обмеженням, докази безперервного виконання або перевірені критерії прийнятності. Висновки щодо ефективності вимагають окремих проектних доказів.
Вхідні дані для оцінки концепції
Підготуйте моделі деталей та їх редакції, репрезентативні вхідні стани, стани поверхні, геометрію контейнера, правила навантаження, допустимі області захоплення, дані інструменту, дані верстата, інтерфейс обладнання, необхідну умову передачі, метод контролю, цільовий цикл, доступний простір та виняткові випадки. Оцінка концепції EVST може потім відобразити ланцюг координат, обмеження захоплення, дозволи, стани відновлення та питання перевірки, не винаходячи результату, який не був перевірений.
Як ця стаття була підготовлена та підтримувалася
Метод поєднує обмежене спостереження за зареєстрованими медіафайлами з інженерною декомпозицією елементів керування представленням, координатами, захопленням, машинним інтерфейсом та винятками. Офіційні джерела безпеки пов'язані в момент використання, тоді як заяви на основі відеоматеріалів обмежуються видимими діями та явними відсутністями. Виправлення можна надсилати через маршрут зв'язку з компанією, А Політикою конфіденційності пояснює обробку даних сайту.