
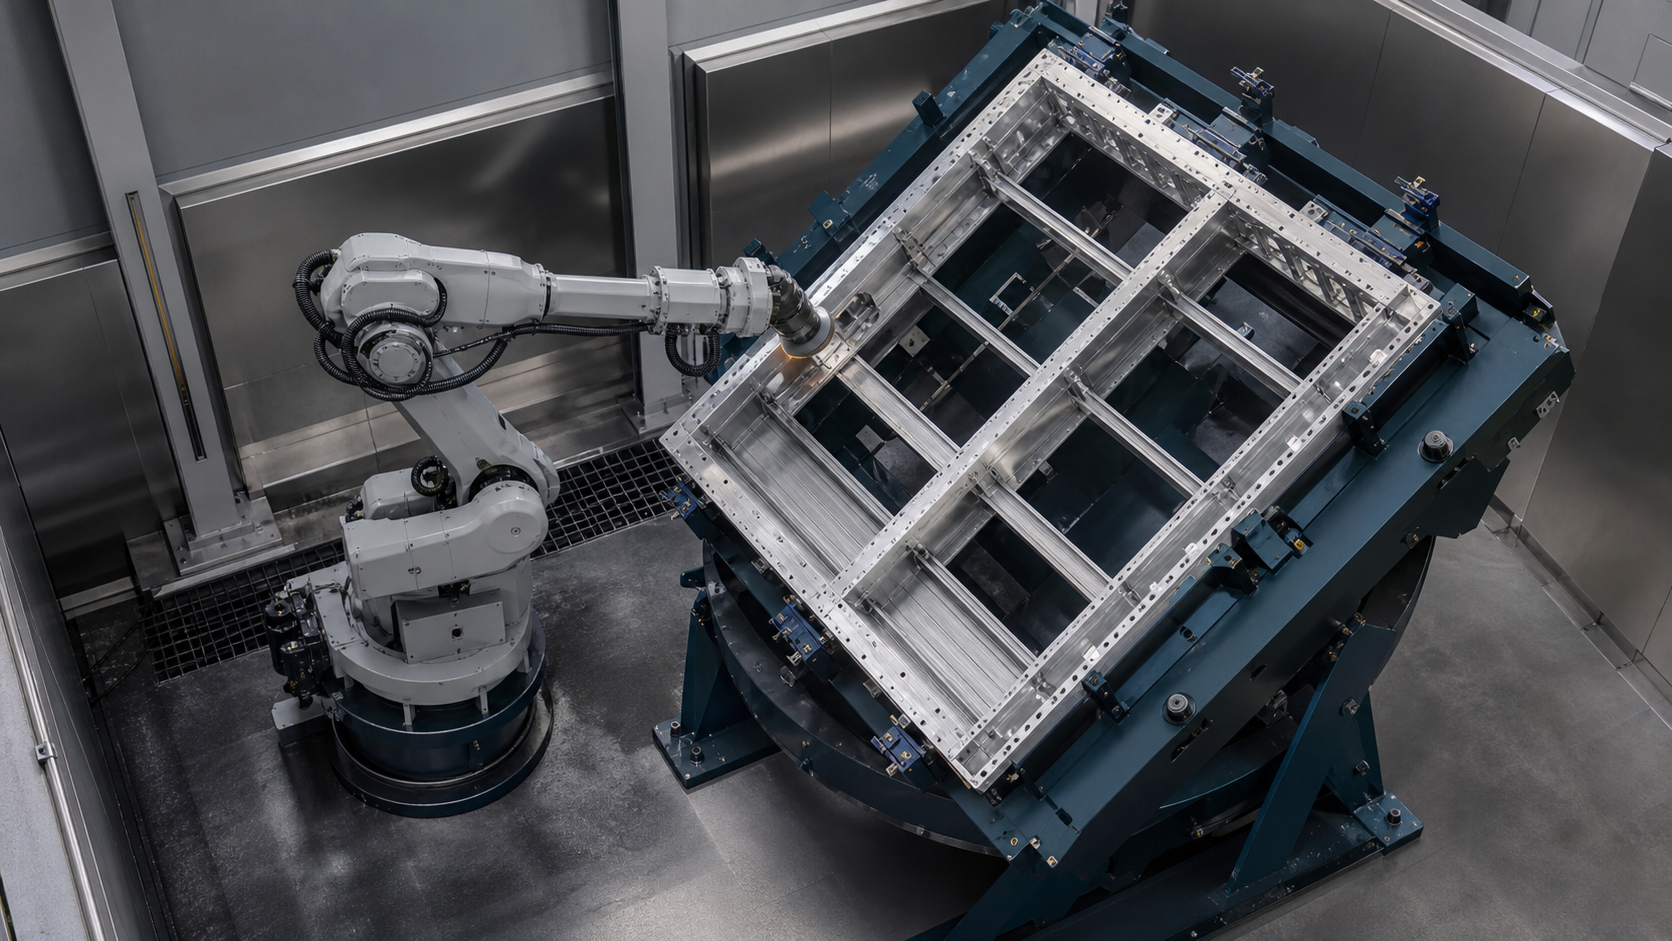
A шліфування лотка акумулятора Концепція є достовірною, коли команда може простежити кожне оброблене ребро до відомої орієнтації деталі, точки пристосування, стану інструменту, версії програми та результату перевірки. Переконливий шлях робота не може підтвердити, що була оброблена правильна поверхня або що перевернутий кадр повернувся до потрібного координатного співвідношення.
Ключові вивезення
- Визначте обов'язкові, заборонені та критичні для перевірки області перед створенням траєкторій робота.
- Розглядайте опорну точку кріплення як частину ланцюга координат процесу.
- Перевірте підхід, контакт, вихід, положення та зазор для кожного названого сімейства ребер.
- Використовуйте явний контракт стану для переорієнтації, перерозподілу, вибору координат та перезапуску.
- Вимірюйте результати процесу та час повного циклу на типових деталях, а не робіть висновки на основі відеоматеріалів.
Що підтверджують вибрані відеоматеріали, а що вони не можуть довести
У розглянутому матеріалі показано велику раму, схожу на лоток, закріплену в пристосуванні, промислового робота, що несе обертовий інструмент для фінішної обробки, видимий контакт інструменту вздовж країв рами, зміну орієнтації пристосування або носія та подальшу роботу робота після переорієнтації. Ці спостереження підтверджують обмежене обговорення розташування, доступу до країв, орієнтації процесу, зазору пристосування та передачі даних між станами фінішної обробки.
Відеозапис не ідентифікує матеріал рами, розміри, масу, вхідну варіацію, необхідне видалення, специфікацію абразиву, швидкість інструменту, подачу, контактну силу, метод відповідності, джерело траєкторії, точність координат, повторюваність приладу, метод контролю, результат обробки поверхні, час циклу, вихід продукції, продуктивність, історію несправностей, архітектуру захисту, клієнта або приймання продукції. Тому EVST розглядає його як спостережуваний доказ процесу, а не як доказ якості поверхні, контролю видалення, продуктивності, розгортання, безпеки чи відповідності.
Візуальна форма відповідає призначеній темі лотка для акумулятора, але сам по собі запис не встановлює специфікацію продукту чи програму транспортного засобу. Рішення щодо проекту все ще потребують креслень, репрезентативних зразків, вимог до кромок, даних про кріплення, інформації про інструменти, режимів роботи, критеріїв перевірки та умов на місці.
Як спланувати шліфування лотка акумулятора
Почніть з карти процесу, пов'язаної з кресленням та реальними вхідними деталями. Назвіть варіант каркаса, елементи розташування, поверхні, які потребують обробки, заборонені зони контакту, елементи герметизації або з'єднання, сімейства ребер, кути, отвори, переходи та заплановану перевірку для кожної вимоги. Не об'єднуйте різні умови ребер в один загальний шлях лише тому, що вони виглядають безперервними в моделі.
Відокремте номінальну геометрію від вхідних варіацій. Спотворення рами, варіації з'єднання, стан задирок або задирок, забруднення, попередні наслідки процесу та пошкодження від обробки можуть змінити місце розташування реальної кромки. Визначте, які варіації приймаються пристосуванням, які виявляються, які може врахувати процес, і які відправляють деталь на контрольований маршрут винятків.
Далі розділіть роботу за орієнтацією. Для кожної орієнтації запишіть активну точку приведення, дозволені затискачі, необхідні ребра, напрямок підходу інструменту, положення робота, зазор між кріпленням та кабелем, доступ для перевірки та перехідний стан. Тільки після цього команда повинна порівняти архітектури робота, позиціонера, кріплення, інструменту та станції.
Зробіть опорну точку кріплення частиною процесу
Робот слідує за координатами, поки інструмент торкається фізичного краю. Пристосування поєднує ці дві реальності. Задокументуйте розташування граней, опори, послідовність затискачів, перевірки наявності деталей, запобігання помилкам орієнтації, підтвердження посадки та стан відпускання. Перевірте, як знос пристосування, сміття, варіація затискача або неповне посадження можуть змістити раму відносно запрограмованого шляху.
Великі відкриті рами можуть мати області сумісності та великі прольоти. Це не доводить певну деформацію та не вимагає універсальної схеми опор. Це означає, що проект повинен визначати, де дозволені опори та затискачі, як перевіряється стан деталі та чи може технологічний контакт змінити взаємозв'язок, встановлений під час навантаження.
Пристосування, яке надійно тримає інструмент, все одно може блокувати його. Перевірте корпуси затискачів, виконавчі механізми, датчики, шланги, жорсткі упори, опори та навколишню конструкцію відносно повного діапазону підходу та виходу. Включіть зміну інструменту, перевірку, очищення, технічне обслуговування та доступ для відновлення, а не лише перевірку нормального шляху контакту.
Обирайте стратегію переорієнтації свідомо
| архітектура | Що це може спростити | Докази все ще потрібні | Типова межа прийняття рішення |
|---|---|---|---|
| Одна фіксована орієнтація | Менше станів руху кріплення та одне первинне координатне відношення | Повний доступ до інструментів, положення робота, зазор для кабелів, охоплення та видимість під час перевірки | Використовуйте лише тоді, коли всі необхідні ділянки залишаються оброблюваними без слабких поз або прихованих країв |
| Контрольована переорієнтація приладів | Змінює представлення країв, зберігаючи одну завантажену деталь | Дозвіл на рух, докази, отримані за допомогою робота, зворотний зв'язок щодо орієнтації, повторне розміщення, перетворення даних та відновлення | Корисно, коли доступ покращується достатньо, щоб виправдати додаткові державні та захисні зобов'язання |
| Вивантаження та перезавантаження на інший прилад | Дозволяє створити цільову концепцію опорних точок та доступу для наступної сторони | Ідентифікація деталі, зберігання переміщення, запобігання орієнтації, повторюваність другого пристосування та контроль процесу виробництва | Враховуйте випадки, коли один пристрій не може забезпечити стабільний доступ або коли операції розділені |
| Робот переносить раму до нерухомого абразивного інструменту | Переміщує деталь, а не інструмент навколо неї | Корисне навантаження та інерція, захоплення, жорсткість деталі, досяжність, контакт інструменту, орієнтація та безпечне витягування | Окрема концепція; вибрані кадри не встановлюють цю архітектуру |
Жодна архітектура не є універсально швидшою, безпечнішою чи точнішою. Порівняйте їх з однаковим діапазоном кадрів, необхідними ребрами, варіацією даних, картою доступу до інструментів, планом перевірки, перемиканням, обробкою винятків, доступом для технічного обслуговування та перевіреним часом повного циклу.
Напишіть контракт перевертання станів перед програмуванням руху
Переорієнтацію не слід розглядати як неперевірену паузу між траєкторіями робота. Визначте стан перед рухом приладу, докази, що дозволяють рух, підтверджений результат та реакцію на відсутній або суперечливий сигнал. Розрізняйте команди, зворотний зв'язок, таймери та докази деталі.
| стан | Докази для визначення | Дозволені дії | Якщо докази відсутні |
|---|---|---|---|
| Поточна робота завершена | Необхідні сегменти крайок оброблені або надані задокументовані дані про їхнє розташування; інструмент вилучено | Запит на переорієнтацію | Зберегти поточну орієнтацію та вирішити спірний сегмент |
| Робот очищує | Робот, інструмент, кабельний пакет та інше рухоме обладнання поза визначеною зоною руху пристосування | Дозволити контрольований рух кріплення | Блокування руху та діагностика зайнятого конверта |
| Рух кріплення завершено | Досягнуто необхідної орієнтації, рух зупинено, а також застосовні блокування або гальма у вказаному стані | Перевірте стан нової деталі та базової точки | Заблокуйте рух робота та увійдіть у режим відновлення |
| Частина перевстановлена | Наявність деталі, розташування, стан затискача та ідентичність орієнтації відповідають визначенню проекту | Виберіть відповідний набір координат та процесів | Не вважайте попередні дані дійсними |
| Наступний орієнтир опубліковано | Правильний рецепт, ідентифікатор фрейму, набір координат, стан інструменту, пункт призначення та дозвіл на доступ | Під'їжджайте до першого дозволеного сегмента | Зберігайте стан із відстежуваною причиною та власником відновлення |
Замкніть координатний ланцюг після переорієнтації
Запишіть ланцюжок координат від бази робота через центральну точку інструменту, базу кріплення, активну орієнтацію, точку приведення деталі та специфічну для ребра кадр процесу. Якщо переорієнтація є зовнішньою віссю, координованою контролером, задокументуйте цей зв'язок. Якщо це дискретне індексоване кріплення, задокументуйте підтверджений стан індексу та пов'язаний з ним набір координат.
Не припускайте, що досягнення заданого кута доводить, що деталь встановлено належним чином. Зворотний зв'язок щодо орієнтації, механічне розташування, затискання та наявність деталі відповідають на різні питання. Проект повинен визначити необхідні докази, перш ніж наступний шлях ребра стане придатним.
Перевірка координат повинна охоплювати репрезентативні позиції та орієнтації з фактичним інструментом, пристосуванням та рамою. Повторюваність роботизованого процесу сама по собі не може забезпечити точність контакту на рівні системи, оскільки повний ланцюг також включає інструмент, пристосування, деталь, орієнтацію та вплив процесу.
Перевірка доступу до інструменту ребро за ребром
Розбийте необхідну роботу на іменовані сегменти ребер. Для кожного сегмента запишіть цільову область, заборонені сусідні поверхні, підхід, початковий контакт, передбачуваний напрямок контакту, вихід, орієнтацію інструменту, положення робота, зазор між кабелем та шпинделем, зазор між пристосуванням та метод контролю. Це полегшує ідентифікацію пропущених ребер, ненавмисного перекриття та недосяжних переходів.
Досяжна точка не є автоматично життєздатною позицією процесу. Робот може досягти координати, коли корпус інструменту, тримач, кабельний пакет, зап'ястя, пристосування або рама блокують запланований підхід. Перевіряйте переходи між сегментами, а не лише репрезентативні точки всередині них.
Використовуйте фактичну геометрію абразиву та державки для перевірки доступу. Номінальний діаметр інструменту або спрощена модель можуть не враховувати вплив захисного кожуха, підкладки, фланця, шпинделя, шланга або стану зносу. Остаточні параметри та межі зносу повинні бути отримані на основі вибраного інструменту та репрезентативних випробувань.
Відокремте докази контакту від приймання поверхні
Видимий контакт може показати, де інструмент стикається з рамою, але він не може встановити видалення, чистоту обробки, стан кромки, розмірний результат або консистенцію. Визначте вимоги до продукту та метод контролю перед налаштуванням процесу. Різні регіони можуть потребувати різних доказів приймання, навіть коли один інструмент слідує за ними одним безперервним рухом.
Запишіть контрольовані змінні, що стосуються обраного методу, такі як ідентичність та стан інструменту, встановлений абразив, версія програми, стан рами та пристосування, а також будь-які специфічні для проекту налаштування процесу. Не стверджуйте, що існує контроль сили, податливість, датчики або генерація адаптивної траєкторії, якщо фактичні дані комірки не підтверджують це.
Запис про випуск повинен пов'язувати вхідну деталь, активну орієнтацію, сегмент ребра, стан інструменту, налаштування процесу, результат контролю, аномалію та остаточне розташування. Таке розділення запобігає помилковому прийняттю успішної послідовності рухів за прийняту готову деталь.
Планування відновлення перерваного циклу за відомим станом
Відновлення слід починати з останнього підтвердженого стану рами, пристосування, орієнтації, затискача, робота, інструменту, сегмента, перевірки та робочого режиму. Якщо зупинка відбулася під час переорієнтації, система не повинна приймати ні стару, ні нову орієнтацію, доки визначені дані не визначать положення та стан зупинки.
Визначте, що відбувається після несправності інструменту, втрати підтвердження пристосування, перерваної кромки, спірної наявності деталі, невдалої перевірки, контрольованої зупинки, переривання живлення або втручання з технічного обслуговування. Вкажіть, кому належить деталь, які сегменти вже могли бути оброблені, що необхідно перевірити, та чи можна відновити роботу, чи її необхідно перенаправити в інше місце.
Уникайте автоматичного повторення з довільного рядка програми. Повторний вихід на поверхню в неправильній точці може призвести до неперевіреного перекриття, пропущеної області або ненавмисного контакту. Безпечна та прийнятна послідовність перезапуску залежить від проекту та повинна бути протестована в репрезентативних умовах.
Розмежовуйте виробничі стани та функції, пов'язані з безпекою
Вибір рецепта, завершення ребра та прийняття процесу є виробничими станами, якщо окремо розроблена та перевірена архітектура безпеки не призначає їм іншу роль. Сигнали очищення робота та орієнтації приладів, що використовуються в послідовності виробництва, не слід описувати як функції безпеки лише тому, що вони беруть участь у послідовності блокування.
На офіційній сторінці вихідного коду ISO 10218-2:2025 описано вимоги до промислових роботів та робототехнічних комірок, що стосуються проектування, інтеграції, введення в експлуатацію, експлуатації, технічного обслуговування та виведення з експлуатації. На офіційній сторінці вихідного коду ISO 12100:2010 описано принципи оцінки ризиків для машин та їх зниження. Застосовувані видання, правила, необхідні характеристики та валідація залишаються специфічними для конкретної установки.
Стандарт OSHA 29 CFR 1910.215 стосується абразивних кругових машин у загальнопромисловому контексті Сполучених Штатів, тоді як керівництво OSHA з робототехніки визначає нестандартні завдання роботів як важливі контексти небезпеки. Планування шліфувальної камери повинно включати абразивне обладнання, фрагменти, іскри або гарячі частинки, де це можливо, пил або дим, шум, доступ, накопичену енергію, рух пристосування, очищення, заміну інструменту, навчання, розчищення, відновлення та перезапуск. Цей параграф стосується контексту планування, а не юридичного висновку чи висновку про відповідність.
Побудуйте репрезентативну матрицю валідації
Перекресліть умови, які найімовірніше змінять розташування, доступ, контакт або приймання. Включно з варіантами каркасу, діапазоном вхідних умов, екстремумами даних, орієнтацією кожного кріплення, необхідними сімействами ребер, складними переходами, дозволеними станами інструменту, забрудненням кріплення в межах проекту, втратою підтвердження орієнтації, неповним встановленням, контрольованими зупинками, перерваними траєкторіями, відхиленням перевірки, відновленням та перезапуском.
Вимірюйте повний цикл як окремі елементи: завантаження, позиціонування, затискання, обробка шляхом орієнтації, переорієнтація, підтвердження, перевірка, розвантаження, увага до інструменту, очікування та відновлення. Короткий видимий рух робота не встановлює прийнятний вихід або час повного циклу.
Повторіть відповідні перевірки після внесення змін до рами, вхідного діапазону, пристосування, опори, затискача, механізму переорієнтації, робота, центральної точки інструменту, абразиву, тримача, кабельного пакета, стану інструменту, програми, налаштування процесу, перевірки, захисту, програмного забезпечення або логіки відновлення. Чисельні обмеження та кількість зразків повинні відповідати фактичним вимогам та плану кваліфікації.
Чотири обмежені твердження, на які можна цитувати
Твердження 1: Траєкторію шліфування великої рами легше перевірити, коли кожна необхідна кромка пов'язана з іменованою орієнтацією, опорною точкою кріплення, станом інструменту та результатом контролю. Це інженерний метод EVST, а не універсальне правило відповідності.
Твердження 2: Переорієнтація приладу вважається завершеною лише тоді, коли нова фізична орієнтація, розміщення деталі, вибір координат та дозволена наступна дія підтверджені окремо.
Твердження 3: Досяжність робота доводить лише те, що координату можна досягти; доступ до процесу також вимагає зручного підходу до інструменту, напрямку контакту, виходу, положення та допустимого діапазону зазорів.
Твердження 4: Вибрані кадри підтверджують спостереження за закріпленою лоткоподібною рамою, видимим контактом з краями, переорієнтацією та подальшою обробкою, але вони не встановлюють видалення, обробку, цикл, вихід продукції, якість, безпеку виконання або приймання продукції.
Модель планування FLIP
EVST використовує FLIP як допоміжний засіб для раннього планування концепцій оздоблення великогабаритних конструкцій. Він упорядковує питання щодо доказів і не замінює технологічні випробування, вимірювання, оцінку ризиків обладнання, перевірку безпеки або критерії прийнятності проекту.
- F — Рама та кріплення: варіанти, вхідний діапазон, опорні точки, опори, затискачі, докази деталей та заборонений контакт.
- L — Розташування та обмеження: необхідні ребра, орієнтації, доступ, положення, зазор, геометрія інструменту та перевірка.
- I — Індекс та блокування: очищення робота, рух кріплення, зворотний зв'язок щодо орієнтації, повторне розміщення, вибір координат та дозволи.
- P — Доказ процесу: контрольований стан інструменту, результати вимірювань, елементи циклу, винятки, відновлення, контроль змін та докази випуску.
Вхідні дані про проект для концепції оздоблення акумуляторного лотка
Підготувати креслення та моделі каркаса, варіанти та асортимент матеріалів, репрезентативні зразки, дані про масу та центр ваги, поверхні розташування та затискання, підтримувані та непідтримувані прольоти, необхідні та заборонені області, карту країв за орієнтацією, вхідні варіації, критерії приймання та перевірки, концепцію існуючого кріплення, метод переорієнтації, доступні підходи до інструментів, обмеження інструментів та абразиву, вимоги до пилу та видалення, цільовий цикл, розбитий на елементи, потреби в переналаштуванні, інтерфейси вище та нижче за течією, маршрути винятків, завдання з технічного обслуговування, планування, комунікації, режими роботи, країну встановлення та відповідні вимоги до місця встановлення.
До цього пакету додається локальний контрольний список вхідних даних проекту, щоб ті самі поля можна було зібрати перед порівнянням концепцій. Він не містить жодних передбачуваних значень параметрів або порогів прийняття.
Щодо суміжного контексту див. посібник з роботизованого шліфування та видалення задирок, Огляд робочої станції для шліфування та полірування EVST, А огляд інтеграції ліній промислової автоматизаціїЦі сторінки охоплюють широкі теми обробки та інтеграції; цей посібник обмежується великокадровими даними, доступом, переорієнтацією та доказами відновлення.
Посилання
- ISO 10218-2:2025 — Вимоги безпеки робототехніки для промислових роботів та робототехнічних осередків
- ISO 12100:2010 — Безпека машин, оцінка ризиків та зниження ризиків
- OSHA 29 CFR 1910.215 — Машини для обробки абразивних кругів
- Огляд робототехніки OSHA та рекомендації з безпеки промислових робототехнічних систем
Часті питання
Чи автоматично переорієнтація приладу зберігає початкову систему прив'язки?
Ні. У проекті має бути визначено механічний індекс, зворотний зв'язок щодо орієнтації, посадку деталі, стан затискача, вибір координат та перевірку, необхідну для того, щоб наступний шлях був прийнятним. Необхідні докази залежать від архітектури кріплення та керування.
Чи можуть дані про досяжність робота довести, що кожен край лотка можна шліфувати?
Ні. Досяжність – це лише одна з умов. Підхід до інструменту, напрямок контакту, вихід, положення робота, зазор для зап'ястя та кабелю, геометрія пристосування, геометрія рами, корпус інструменту, переходи та доступ для обслуговування – все це може обмежувати корисний шлях.
Чи видимий контакт інструменту доводить, що вимоги до поверхні були виконані?
Ні. Контакт не встановлює видалення, обробку, розмірний стан, якість кромки чи консистенцію. Кожна необхідна область потребує специфічного для проекту контролю процесу, інспекції, репрезентативних випробувань та критеріїв приймання.
Які зміни мають призвести до повторної перевірки?
Оцініть зміни в рамі, вхідному діапазоні, опорній точці, кріпленні, опорі, затискачах, механізмі переорієнтації, роботі, центральній точці інструменту, тримачі, абразиві, кабельному пакеті, програмі, налаштуванні процесу, перевірці, захисті, програмному забезпеченні та логіці відновлення. Повторіть рядки перевірки, на які вплинула зміна.