
Oluklu Tank Kaynağı: Komple İşlem Döngüsünün Tahmini Nasıl Yapılır?

Kaynak segmentleri, başlatma-durdurma olayları, hava hareketleri, konum değişiklikleri ve tutarlı bir yükleme sınırı dikkate alınarak, tank kaynak işleminin tekrarlanmasının tam bir senaryosunu tahmin edin.
İplik Paketi Taşıma: İçten Kavrama, Dıştan Kavrama veya Destek?

İplik paketinin iç tutuşunu, dış tutuşunu veya desteğini, iç durumuna, sarım hassasiyetine, yön değişikliklerine ve alıcıya geçişe göre seçin.
Manuel mi, Robotik Taşlama mı: Hangi Görevleri Önce Otomatikleştirmelisiniz?

Parça konumu, temas noktası, aşındırıcı aşınma, istisnalar ve kabul edilen parça çıktısı kriterlerine göre robot otomasyonu için ilk metal işleme görevini seçin.
Kobot Kaynak Yöntemiyle Tekrarlanan Bir Parça: Öğretilen Bir Yol Neden Üretim Süreci Değildir?

Önceden belirlenmiş kaynak yolundan tekrarlanan parçalara geçiş: fikstür konumunu, birleştirme boşluğunu, tüm kaynak torcu erişimini ve temsili parça kabul kaydını kontrol edin.
Motor Bağlantı Hücreleri: Bağlantı Tamamlama ve İzlenebilirlik

Bir motor bağlantı hücresinin tamamlanmış bağlantıları birikmiş sonuçlardan nasıl ayırt ettiğini, eksik veya tekrarlanan işleri nasıl ele aldığını ve kurtarma yoluyla kayıtları nasıl koruduğunu sorun.
Çok Kafalı Kağıt Transferi: Kabul Edilen Çıkış Kapasitesi

Tamamlanmış döngü başına kabul edilen parçalardan çoklu kafa transfer kapasitesini tahmin edin, hangi kayıpların zaten sayıldığını belirleyin ve sonucu hat kısıtlamalarıyla karşılaştırın.
Boru ve Flanş Kaynağı: Robot ve Manuel Çalışma

Boru ve flanş kaynaklarını erişilebilirlik ve tekrarlanabilirlik esasına göre tahsis edin, ardından otomasyon kapsamını seçmeden önce yükleme, hizalama ve geçiş sürelerini hesaba katın.
Robot Vidalama Arızaları: Ayrı Vida Alma, Delik Girişi ve Oturma

Ayrı ayrı vida alma, transfer tutma, delik girişi ve yerleştirme işlemleri yapılarak, aşamalı bir deneme ile hangi arayüzün düzeltilmesi gerektiği belirlenir.
Pin-Rack Daldırma Döngüsü Planlaması: Kapsül Çıkışından Önce Fikstür Aktarımlarını Sayma

Bitmiş kapsül iddiaları yerine, açık bir fikstür kapasitesi örneği kullanarak, pim rafı işleme ve aşağı akış kabulünü ayrı ayrı tahmin edin.
Sabit Nozullar veya Robot Tarafından Tutulan Yıkama Borusu: Kapsama Alanı, Sıvı Beslemesi ve Islak Alan Korumasının Entegrasyonu

Gerçek asılı parçaları kullanarak ve ayrı ayrı kapsama ve temizleme sonucu kontrolleri yaparak, sabit nozulları ve robot tarafından tutulan bir püskürtme ucunu gizli yüzeylerde karşılaştırın.
Robotun Paket Açma Verimliliği: Kutunun Açılma Süresini Belirlemeden Önce Devir Teslim Noktasını Tanımlayın
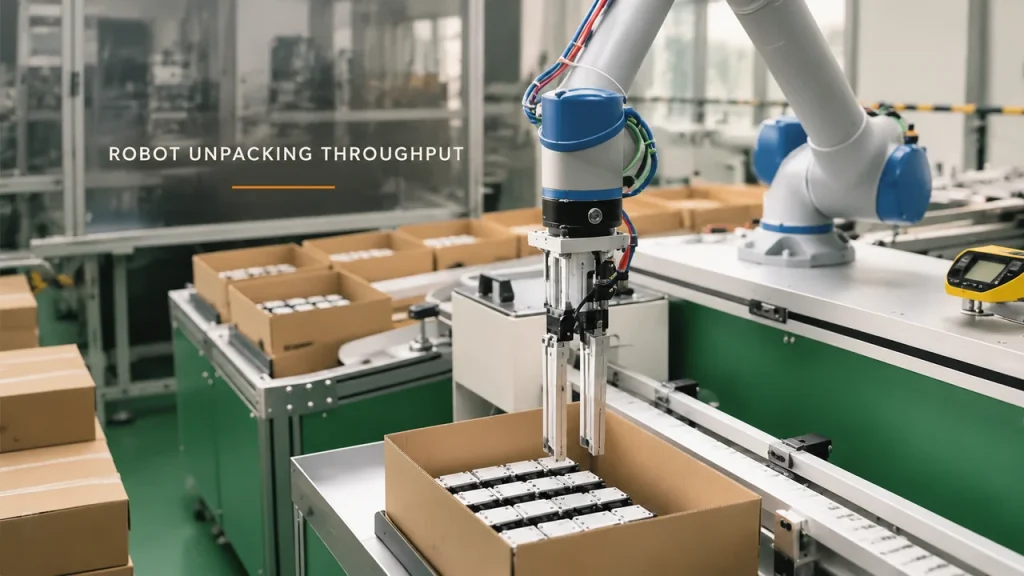
Kalan parçalar, stok yenileme ve sonraki bekleme süreleri de dahil olmak üzere, teslim edilen modüllerin tam karton döngüleri boyunca tahmini sayısını, çift sayım çakışması olmadan hesaplayın.
Robot Destekli Kabuk Tarama: Tekrarlama Ne Zaman Otomasyonu Haklı Çıkarır?
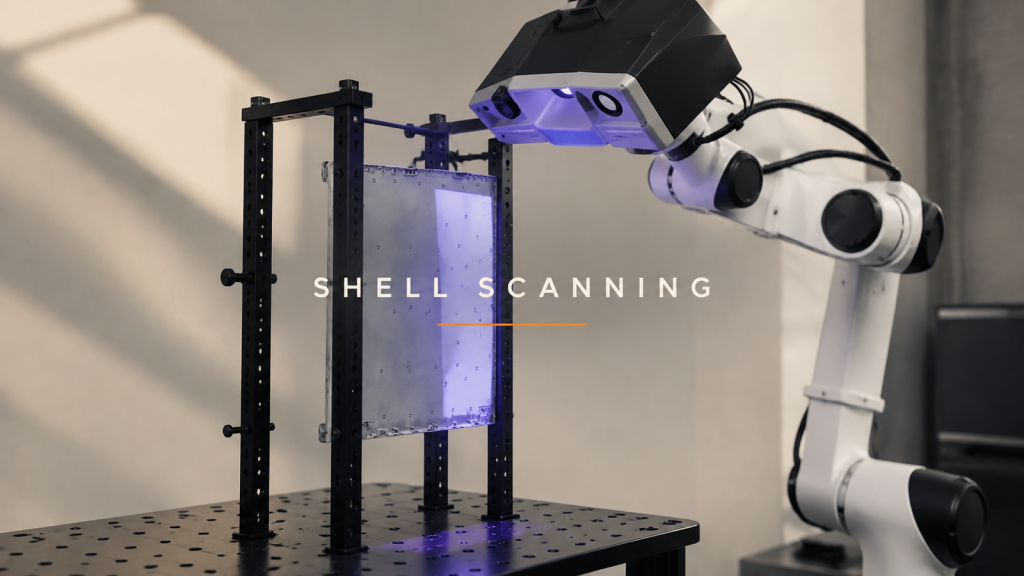
Ölçüm sorusunu, yüzey koşullarını ve yeniden yükleme varyasyonunu tanımlayarak, robot güdümlü kabuk taramasının tekrarlanan incelemeler için ne zaman uygun olduğuna karar verin.