
Uzun Gövdeli Robotik Kaynak: Hücre Düzenini Hangi Bağlantı Noktası Belirlemeli?
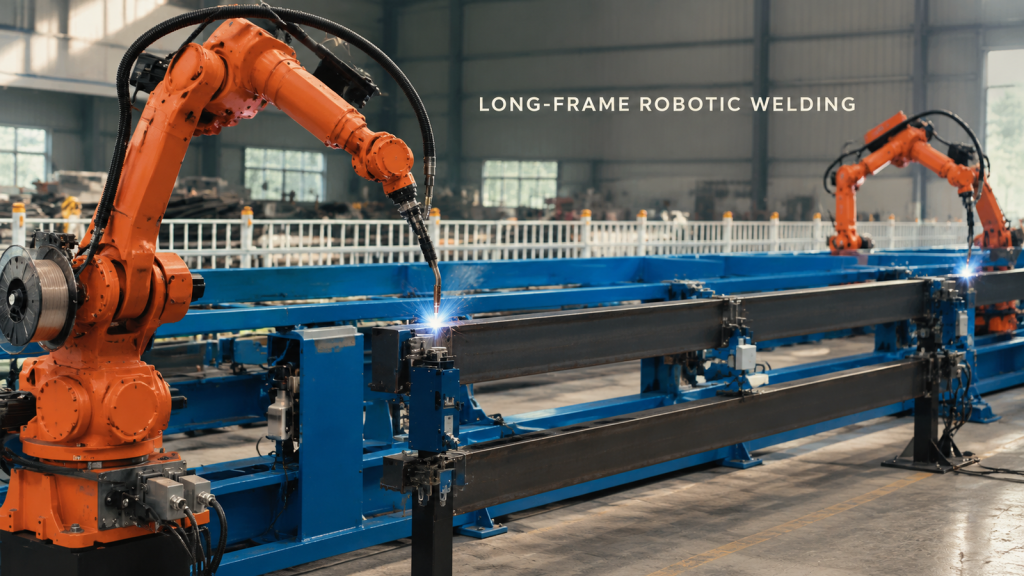
Uzun çerçeveli robotik kaynak düzenini en zorlu bağlantıdan başlayarak oluşturun, ardından fikstür erişimini, kaynak torcu pozisyonunu, kablo açıklığını ve geri kazanım alanını doğrulayın.
Robotik Kase Şeklindeki Parça Boşaltma: Geri Çekme Sırasında Kenarları Nasıl Korursunuz?
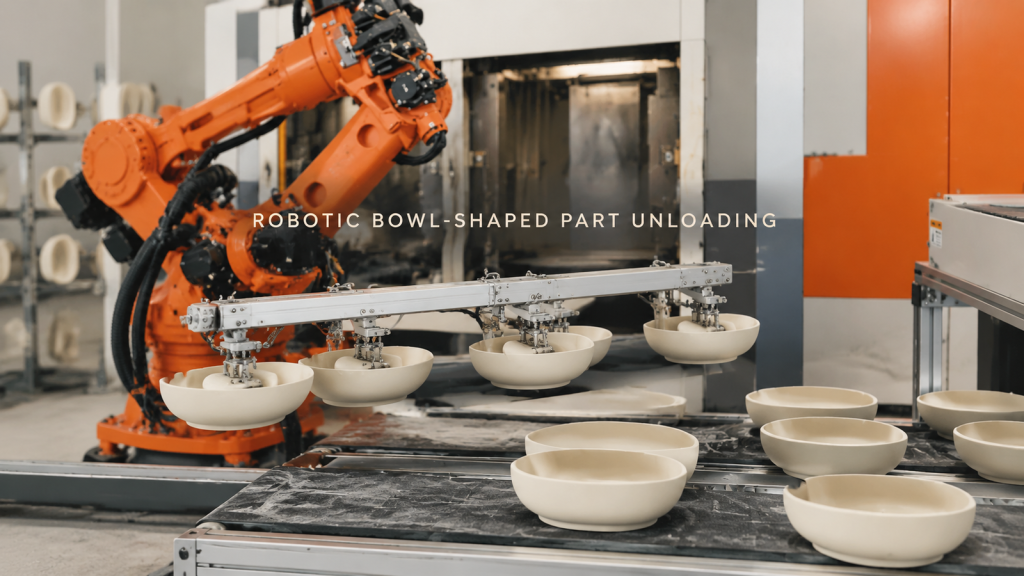
Kase şeklindeki parçaların robotik olarak boşaltılmasını, destekli temas, geri çekme mesafesi, kenar koruması ve stabil alıcı yüzey yerleşimi dikkate alınarak planlayın.
Uzun Şaft Montaj Bağlantılarının Robotik Kaynağı: Dairesel Arayüzde Erişim Kontrolü
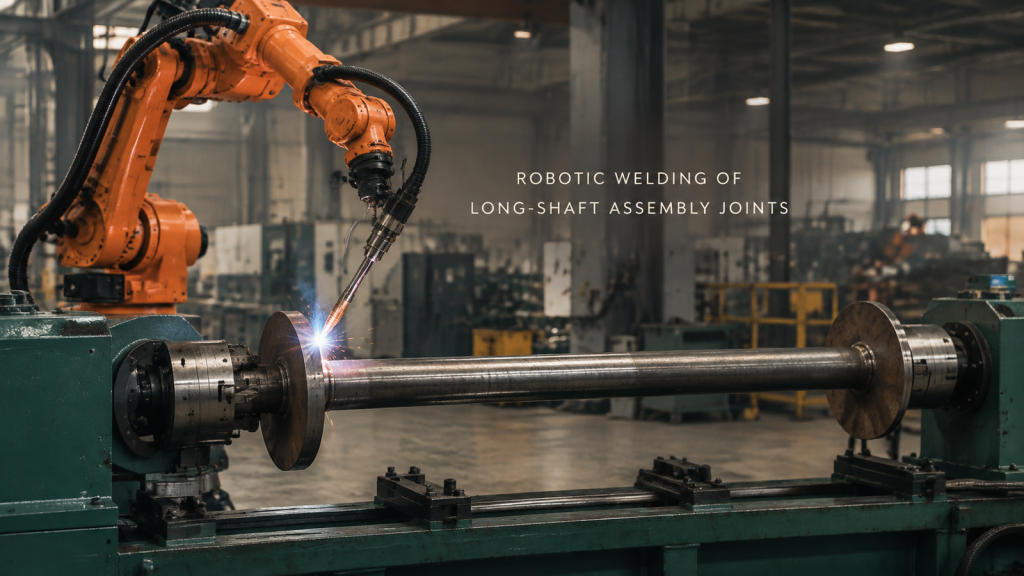
Destekli uzun şaftlı bir düzenek üzerinde dairesel plaka bağlantılarını kaynaklayan bir robotu izleyin ve bağlantı erişimini, sabitlemeyi ve yol segmentasyonunu planlayın.
Silindirik Parça Transferi ve Ekipman Bakımı: Parçayı Her İki Arayüzde de Kontrol Etme
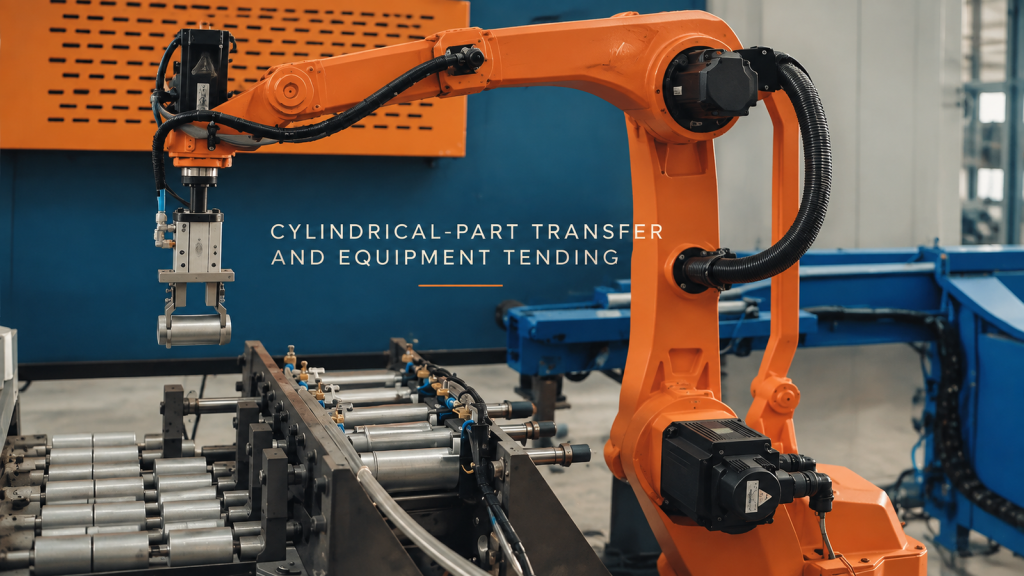
Kapalı bir ekipmanın yanında kısa silindirik parçaları kavrayan bir robotu gözlemleyin ve alma, ekipman bağlantısı ve transfer arayüzlerini planlayın.
Büyük Çerçeve Bağlantılarının Robotik Kaynağı: İlk Kaynak İşleminden Önce Kaynak Torçunun Erişimini Planlayın
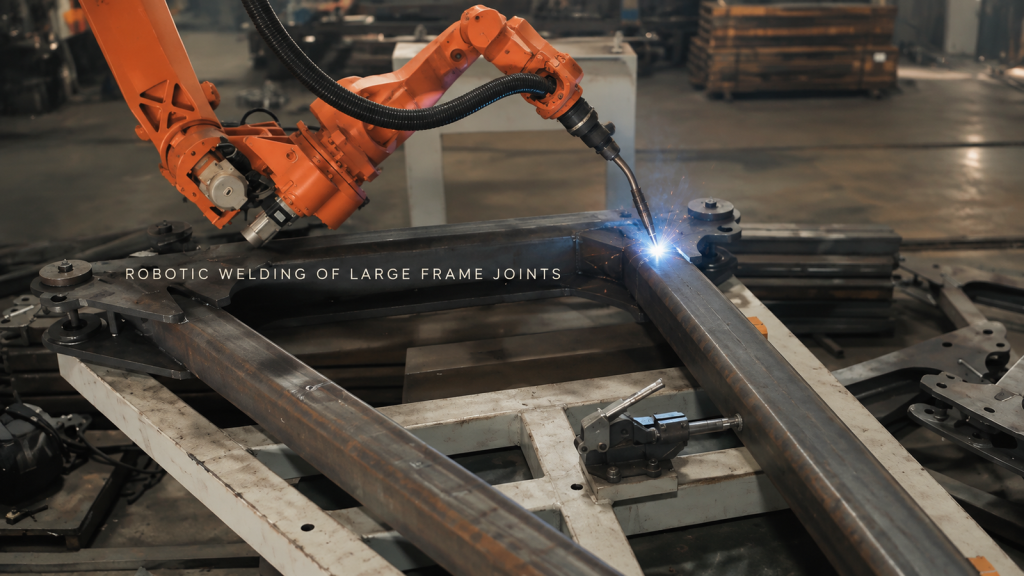
Turuncu bir robotun büyük, sabit bir çerçeve üzerinde birden fazla kaynağı nasıl yaptığını izleyin ve kaynak torcu erişiminin, fikstürlemenin ve yol sırasının hücre konseptini nasıl şekillendirdiğini öğrenin.
Lazerle Damgalı Otomobil Kapı Paneli Kesimi: Bir Robot, Bir Kesme Başlığı ve Bir Stand
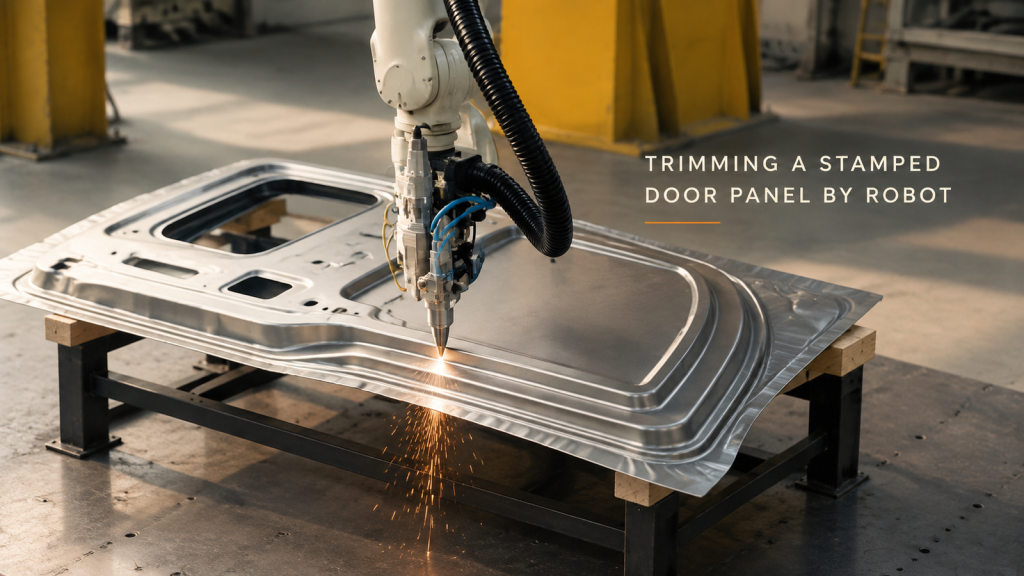
Bir robotun, lazer kesim başlığıyla damgalanmış bir araba kapı panelinin konturunu nasıl takip ettiğini; geçişi, kenardaki kıvılcımları ve hücrenin tekrarlanabilirliğini sağlayan üç kararı gösteriyoruz.
Pil Modülü Taşıma: Konveyör ve İstasyon Arasında Tek Bir Robot
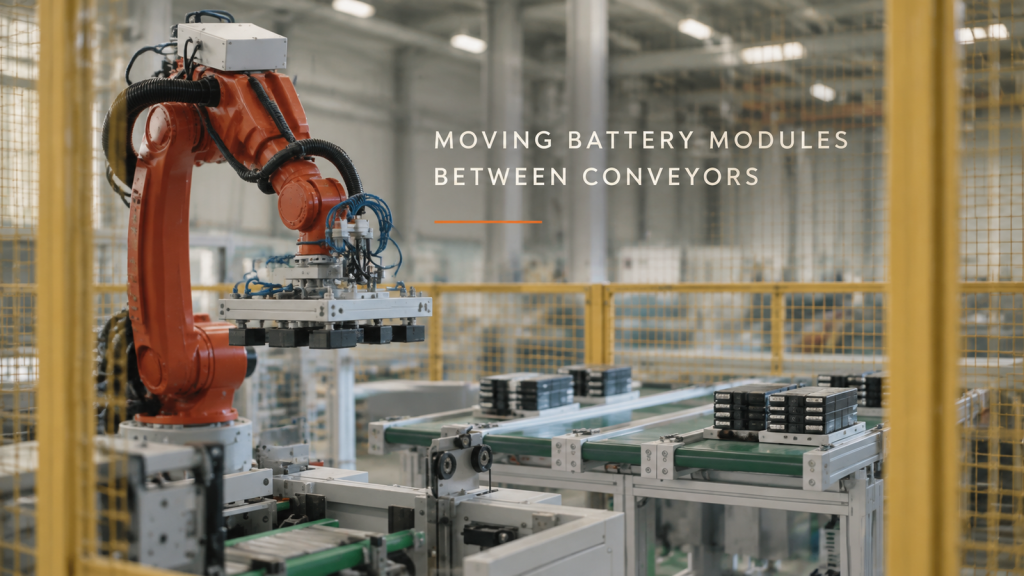
Bir güvenlik çitinin içindeki altı eksenli bir robotun, bir konveyör hattı ile bir istasyon arasında gruplandırılmış pil modüllerini nasıl taşıdığı - döngü, robot kolunun ucundaki alet ve hattın bu döngüyü nasıl paylaştığı.
Motosiklet Fren Parçalarının Boyanması: Askı Hattındaki Bir Robot
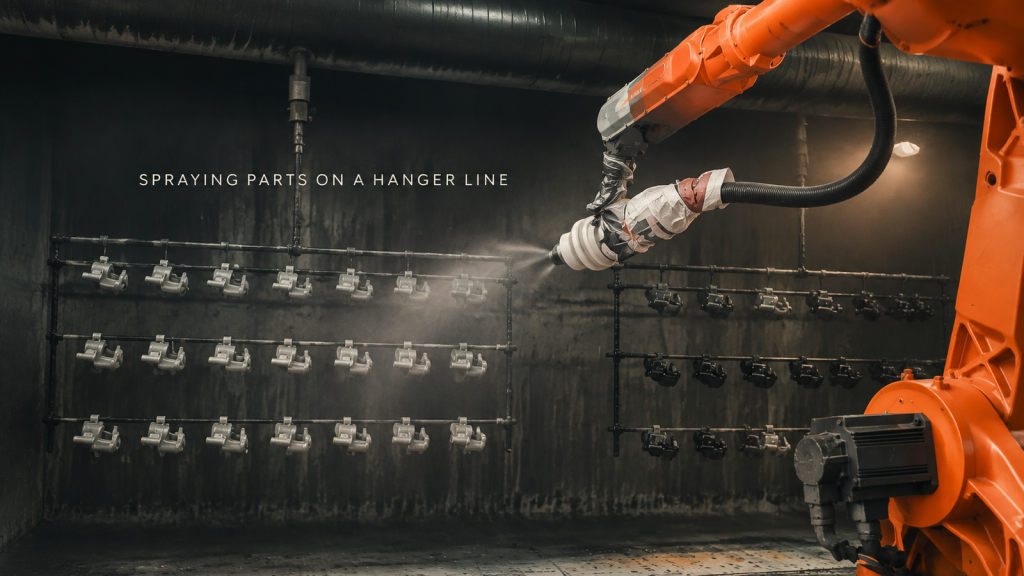
Bir boya kabininde, altı eksenli bir robotun yardımıyla askı hattı üzerindeki motosiklet fren parçalarının sıralarının nasıl boyandığı: döngü, parçaların nasıl asılı durduğu, boya tabancasının nasıl hareket ettiği ve fazla boyanın nereye gittiği.
Büyük Çelik Yapıların Kaynak İşlemi: Çoklu Robotlar, Çoklu İstasyonlar
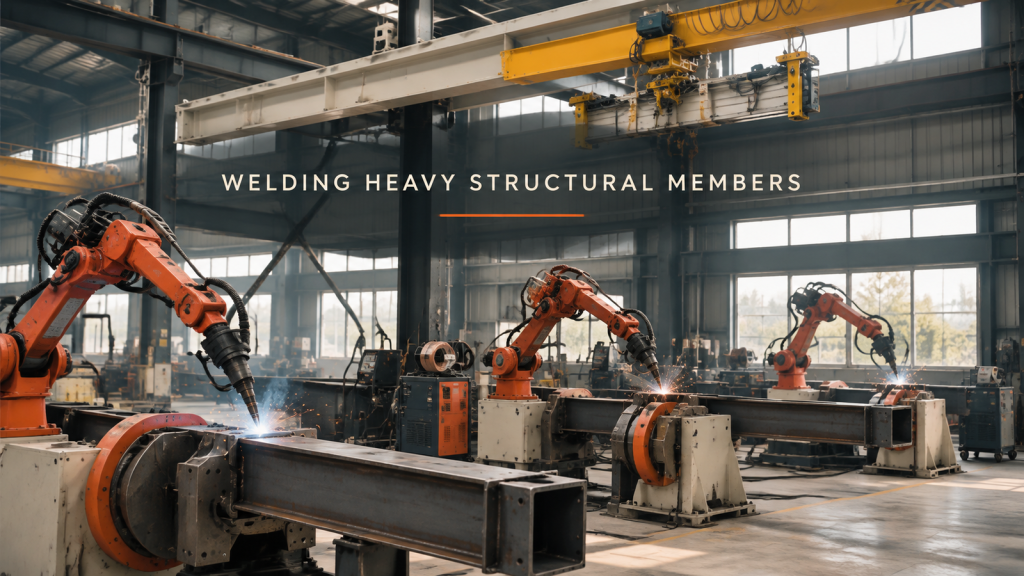
Bir atölyenin, altı eksenli robotlar ve konumlandırıcılar kullanarak büyük kutu ve köşebent çelik elemanları nasıl kaynakladığını; döngüyü, parçanın sıkıştırılmasını ve döndürülmesini, kaynak torçunun erişim mesafesini ve istasyonların işi nasıl bölüştürdüğünü gösteriyoruz.
Ev Aletleri Montaj Hattı: Tek Seferde Bir Palet, Bir İstasyon
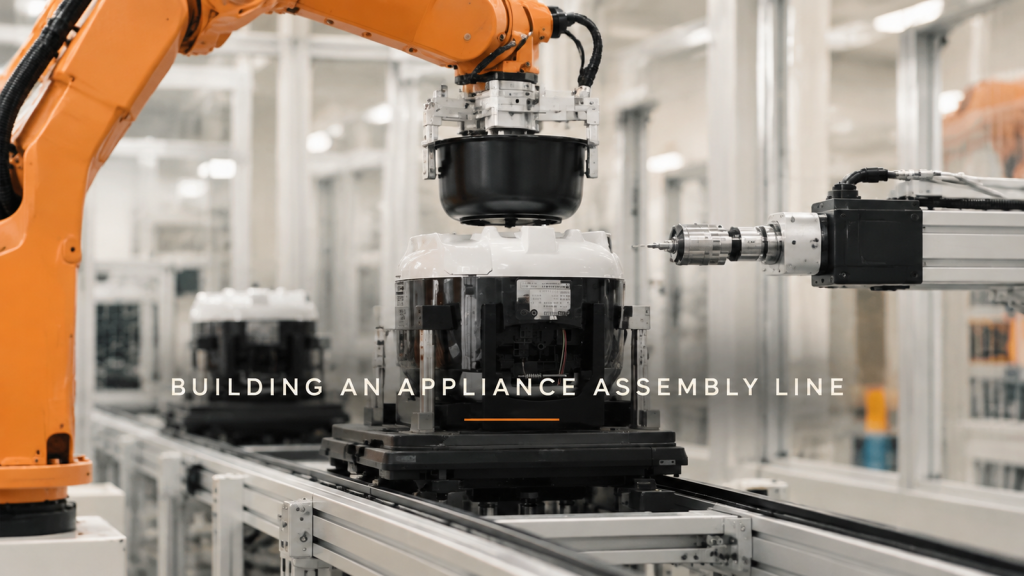
Bir robot montaj hattının küçük bir ev aletini nasıl ürettiği — paletleme, alma ve yerleştirme, presleme, vidalama, çevirme ve son paketleme — ayrıca palet yerleşimi, görüş alanının nerede olması gerektiği ve döngü dengesiyle ilgili üç tasarım kararı.
Delta Robotu Hareketli Banttan Parça Alıyor: Gevşek Giriş, Sıralı Çıkış
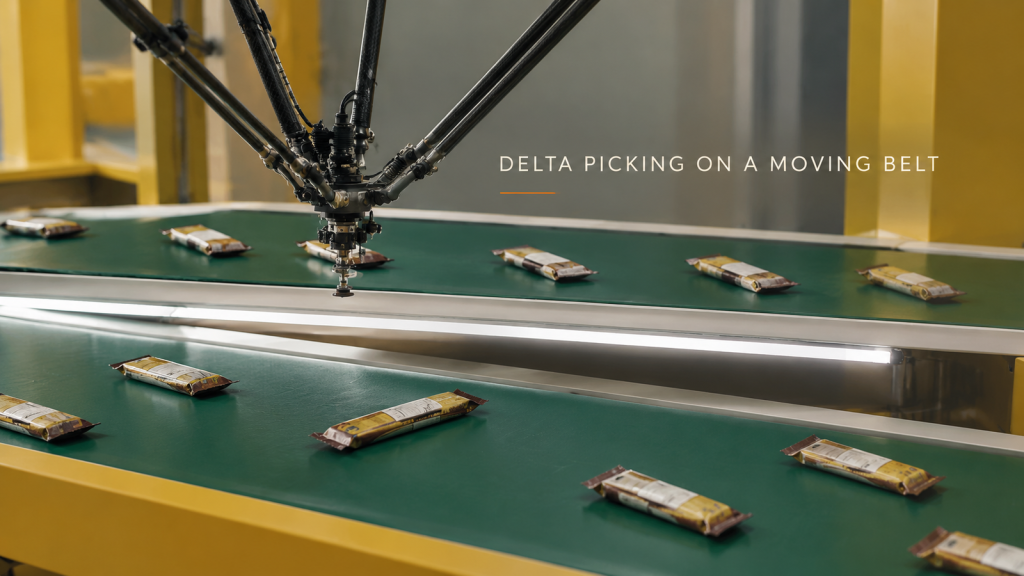
Delta robotunun, hareketli bir konveyörden paketlenmiş atıştırmalıkları nasıl alıp bir sonraki makine için eşit şekilde yerleştirdiğini gösteren döngü; takım tasarımı, varış aralığı ve yerleşimi ile çevrim süresi tahmini için neyin gönderileceğine dair üç tasarım kararı.
Görüntüden Önce: Muayene Hücrelerinde Ortam Işığını Kontrol Etme
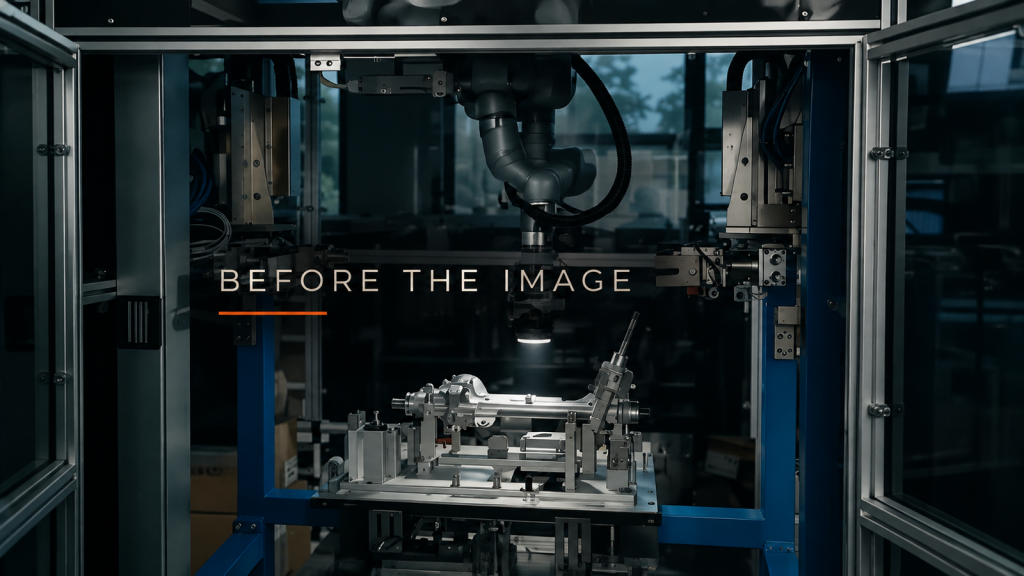
Pencereleri, tavan lambalarını ve yakındaki ışıkları inceleyin, ardından robot tarafından taşınan bir inceleme ışığıyla görüntüleri ayarlamadan önce çevreleme ve örtme işlemlerine karar verin.