
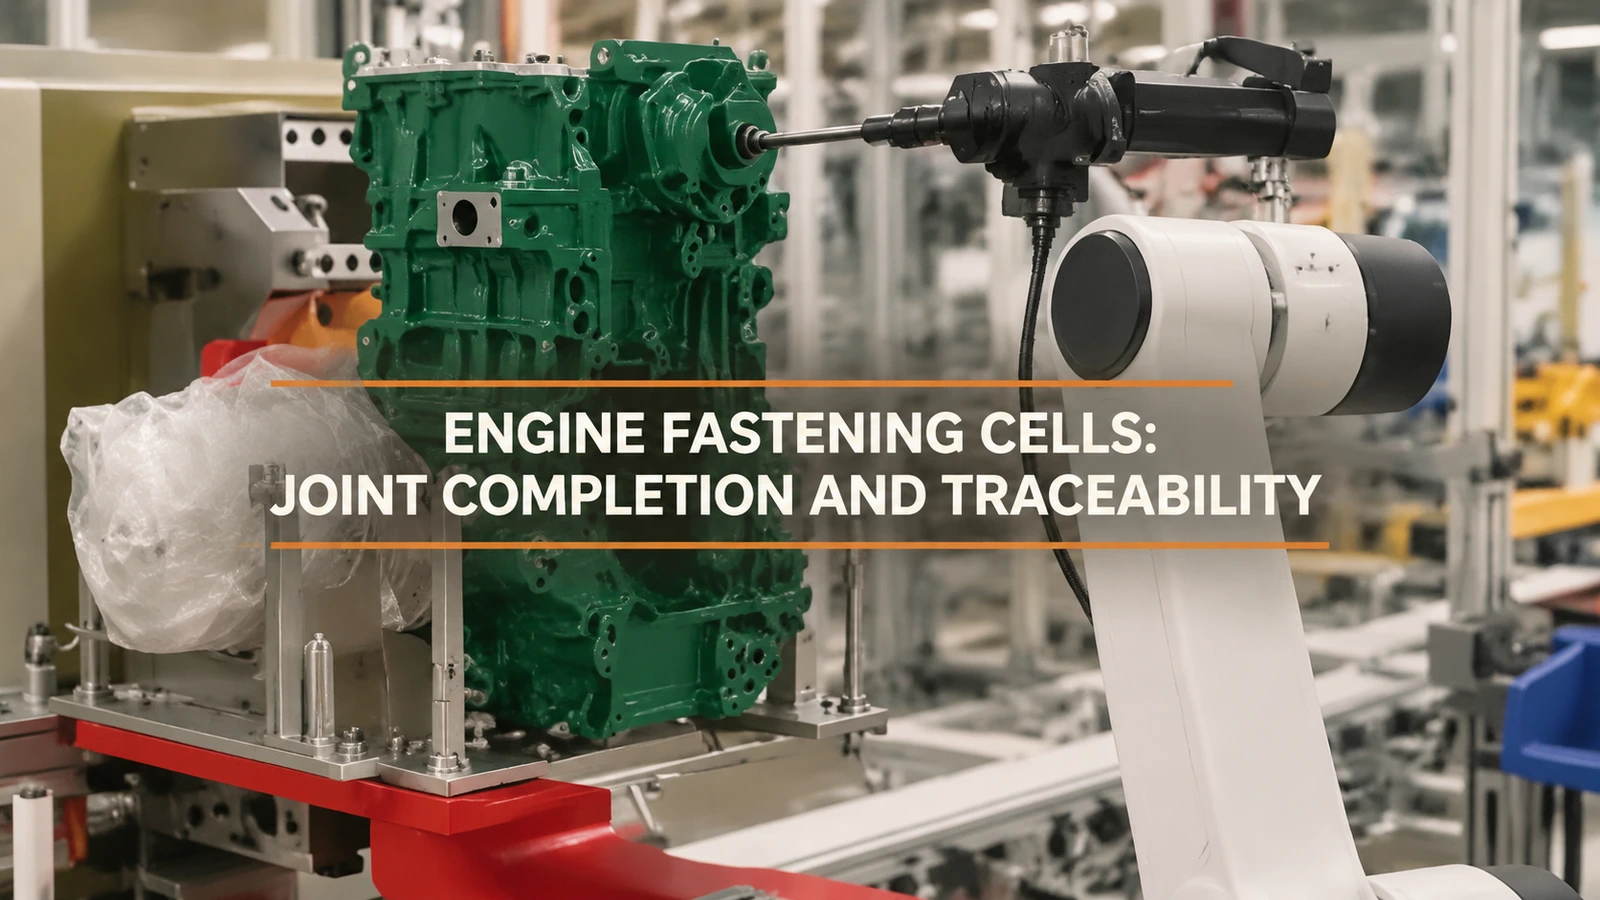
Bir motor bağlantı hücresi için, kabul edilen bir takım sonucunun nasıl tamamlanmış bir bağlantı haline geldiğini ve ardından montajın serbest bırakılmasına nasıl izin verdiğini tanımlayın. Zorlu kabul durumu, bu olaylar arasındaki bir duraklamadır: takım tamamlanmıştır, ancak istasyon sonucu onaylamamıştır. Faydalı bir öneri, ürünün, bağlantının ve programın bu kesinti ve yetkilendirilmiş herhangi bir yeniden işleme boyunca nasıl tanımlanabilir kaldığını belirtir.
Her cihazın sahip olduğu özellikler nelerdir?
Aşağıdaki sorumlulukları ayıran bir arayüz açıklaması isteyin. Bu ayrım, gerçek alet kontrol ünitesine ve istasyon tasarımına bağlıdır; tablo, filme alınan ekipman hakkında bir iddia değil, çözülmesi gereken bir sözleşme önerisidir.
| Olay veya kayıt | Teklifin cevaplaması gereken soru |
|---|---|
| Ürün ve hedeflenen bağlantı seçildi. | Bu düzeneği ve bir sonraki fiziksel bağlantıyı hangi sistem tanımlar? |
| Sıkılaştırma programı seçildi | Planlanan program ve revizyon bu ortak alanla nasıl ilişkilendiriliyor? |
| Araç bir sonuç bildiriyor. | Bu girişimi ne tanımlar ve mutabık kalınan şartlara göre kim kabul eder veya reddeder? |
| İstasyon sonucu kabul ediyor. | Gecikmiş veya tekrarlanan bir mesajın, tamamlanmış bir eklem haline gelmesini ne engeller? |
| Montaj yayınlandı | Hangi gerekli ortak durum ve çözülmemiş hata kontrolleri serbest bırakmaya izin verir? |
Robotun varışı, aletin tamamlanması ve eklemin kabulü farklı sorulara cevap verir. Projenin bunları birbirinden ayırması gerekiyorsa, tek bir küresel döngü tamamlandı sinyali arayüz tanımı olarak yetersiz kalır.
Ekteki görüntülerde, bir fikstürde desteklenen yeşil, motor şeklinde bir düzeneğin yan tarafındaki çalışma pozisyonlarına doğru bir alet taşıyan beyaz bir robot gösterilmektedir. Bu, benzer bir projede ek arayüz ve kabul çalışmalarını tanımlamak için somut bir bağlantı bağlamı sağlar.
00:08 — Robot, aletini desteklenen motor şeklindeki düzeneğin yan tarafına doğru taşıyor.
Sonuçtan sonra, onay ekranından önce durun.
Bu sınırda, test parçaları ve onaylanmış bir deneme yöntemi kullanarak kontrollü bir gösterim yapılması konusunda anlaşın. Aleti deneme amaçlı kullanın, istasyon onaylamadan önce önerilen işlemi durdurun, ardından planlanan kurtarma işlemini gerçekleştirin.
Ekibe denemeyi geri almalarını ve hangi ürüne ve bağlantıya ait olduğunu göstermelerini isteyin. İstasyonun zaten kabul edilmiş bir sonucu tanıyıp tanımadığını, tanımlanmış bir kurtarma eylemi isteyip istemediğini veya daha fazla işlem gerektirip gerektirmediğini gözlemleyin. Tekrarlanan bir iletim, sessizce başka bir tamamlanmış bağlantı oluşturmamalıdır; eksik bir onay, kabul edilmiş işi sessizce tekrar sıkma talimatına dönüştürmemelidir.
Kabul şartı, üzerinde anlaşmaya varılan kesinti altında elde edilecek net bir sonuçtur, evrensel bir iletişim mimarisi değildir. Kurtarma sonrasında beklenen durumu test kaydına ekleyin. Gerçek kontrol cihazı gerekli tanımlayıcıları veya kurtarma bilgilerini sağlayamıyorsa, bu sınırlama istasyon sipariş edilmeden önce entegrasyon kapsamına girmelidir.
Hangi kontrolcü ayarları bu sonucu etkiler?
Sadece özellik listesini değil, önerilen yapılandırmayı da okuyun. Yayınlanmış bir sıkıştırma kontrol cihazı kılavuzu, sıra düzenini, takım kilitlemesini ve kabul edilmeyen bir sonucun parti sayacını ilerletip ilerletmeyeceğini yapılandırmaya olanak tanır. Bu da bir istasyonun "tamamlandı"dan ne anladığını ve kontrol cihazının sonucunu nasıl kullandığını tanımlamayı gerekli kılar.
Benzer şekilde, zaten sıkılmış bir bağlantıyı tespit etmek, fiziksel bir cıvata konumunu belirlemekle aynı şey değildir. Belgelenmiş çok adımlı bir kısıtlama, yapılandırılmış bir tork koşulu ve isteğe bağlı açı aralığı kullanır; kullanışlılığı gerçek bağlantı için doğrulanmalıdır. Hücrenin yine de proje tarafından gerekli kılınan ürün ve bağlantı ilişkisine ihtiyacı vardır.
Takım sonuçları ve tamamlanmış pozisyonlar arasındaki temel fark için ilgili tartışmaya bakınız. Bir vidalama torku sonucunun alıcıyı neden yanıltabileceğiBu kabul görüşmesi bir sonraki aşamaya geçiyor: araç ile istasyon arasındaki durum geçişini göstermek.
Yetkili yeniden işleme, orijinal denemeyi koruyabilir mi?
Kontrol ünitesi dokümantasyonu, sıkma ve gevşetme sonuçlarının, program bilgilerinin ve sonuç izlerinin depolanmasını ve dışa aktarılmasını göstermektedir. Proje, bu kayıtlar, fiziksel bağlantı ve nihai montaj durumu arasındaki ilişkiyi henüz tanımlamalıdır.
Kabul işlemi sırasında, test montajının orijinal denemesini, daha sonraki yetkilendirilmiş işlemi ve nihai sonucunu alın. Kullanılan ürün tanımlayıcısını, bağlantı tanımlayıcısını ve program revizyonunu gösterin. Yalnızca en son kabul edilen durum kalmışsa, kayıt kesinti veya yeniden işleme sırasında neler olduğunu açıklayamaz.
Başka bir denemeyi kimin yetkilendirebileceği, istasyonun bu kararı nasıl alacağı ve serbest bırakılmadan önce nelerin çözülmesi gerektiği konusunda anlaşın. Bu arayüz sorularını ve kabul gösterimlerini sizinle birlikte tanımlayabilmemiz için EVST'ye cıvata haritasını, işlem programlarını, ürün tanımlama yöntemini ve gerekli geçmişi getirin.