
อุปกรณ์จับยึดโครงท่อที่เสนอควรผ่านการทดสอบการใช้งานอย่างครบถ้วน ไม่ใช่แค่ยึดชิ้นส่วนที่ยังไม่ได้เชื่อมให้แน่นเท่านั้น ต้องระบุตำแหน่งชิ้นส่วน ปิดแคลมป์ ตรวจสอบการเข้าและออกของหัวเชื่อม และพิสูจน์ว่าโครงที่เชื่อมต่อกันสามารถปลดและถอดออกได้ ขั้นตอนเหล่านี้จะเผยให้เห็นปัญหาที่แตกต่างกัน การเพิ่มแรงยึดของแคลมป์ไม่สามารถแก้ปัญหาหัวเชื่อมติดขัดหรือชิ้นส่วนสำเร็จรูปที่ติดอยู่ได้
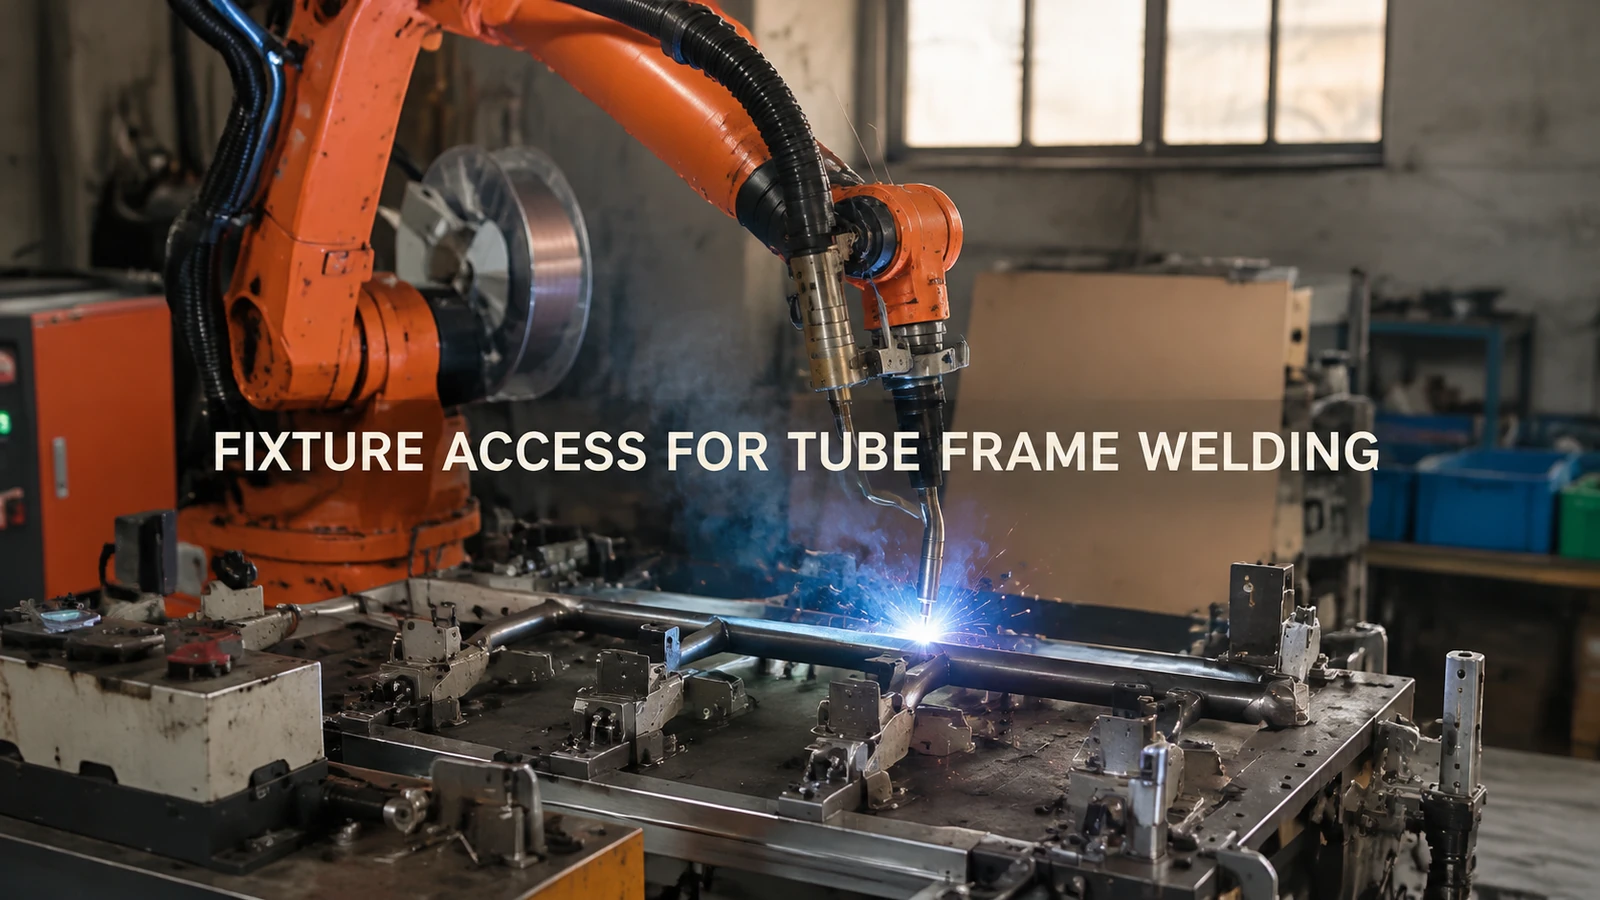
แอปพลิเคชันนี้แสดงให้เห็นหุ่นยนต์อุตสาหกรรมสีส้มกำลังเชื่อมโครงท่อดัดและชิ้นส่วนแผ่นโลหะในอุปกรณ์จับยึดแนวนอน ความสัมพันธ์ระหว่างโครง แผ่นโลหะ และอุปกรณ์ยึด ทำให้การเข้าถึงเป็นประเด็นสำคัญในการออกแบบก่อนที่จะตัดสินใจเลือกใช้เครื่องมือ
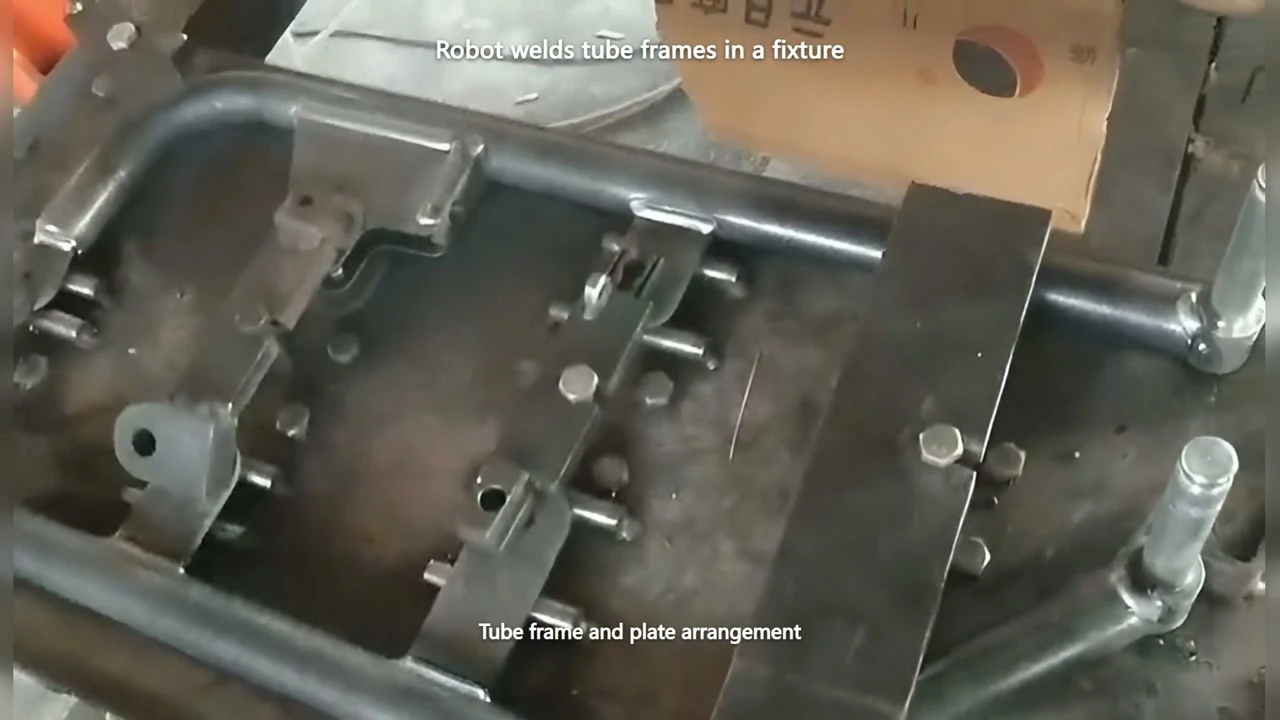
ภาพระยะใกล้ของโครงท่อดัด ส่วนประกอบแผ่นโลหะ และอุปกรณ์ยึดต่างๆ วิดีโอ 01:09
ตัวหนีบจะยึดท่อไว้แต่จะซ่อนรอยต่อไว้
ตัวหยุดหรือแคลมป์กำหนดตำแหน่งสามารถวางไว้ใกล้กับรอยต่อระหว่างแผ่นโลหะกับท่อได้ เนื่องจากเป็นตำแหน่งที่สะดวกในการจับชิ้นส่วน อุปกรณ์เดียวกันนี้อาจใช้พื้นที่ในการเข้าถึงของหัวเชื่อมด้วย รอยต่อที่มองเห็นได้จากด้านบนนั้น ไม่จำเป็นต้องสามารถเข้าถึงได้ในมุมการเชื่อมที่ต้องการเสมอไป
สำหรับตัวอย่างชิ้นงาน ให้ทำเครื่องหมายจุดเชื่อมต่อที่ต้องการบนชิ้นส่วนประกอบจริง และปิดแคลมป์ทุกตัวที่จะต้องปิดระหว่างการเชื่อม ตรวจสอบตัวเครื่องมือ ข้อมือ และเส้นทางสายเคเบิลทั้งหมดตามแนวทางที่เสนอ เส้นทางการเชื่อม และการถอยกลับ การตรวจสอบโดยที่แคลมป์เปิดอยู่จะทำให้พลาดสิ่งกีดขวางที่หุ่นยนต์จะพบเจอ
หากไม่สามารถเข้าถึงได้ ให้ลองขยับจุดสัมผัสของแคลมป์ เข้าถึงจากทิศทางอื่น หรือเปลี่ยนวิธีการรองรับชิ้นส่วนประกอบ ตรวจสอบตำแหน่งและการยึดอีกครั้งหลังจากทำการเปลี่ยนแปลงแต่ละครั้ง การถอดแคลมป์เพื่อให้หัวเชื่อมพอดีไม่ใช่ทางแก้ปัญหาที่สมบูรณ์ หากชิ้นส่วนไม่สามารถเข้าที่ได้อย่างมั่นคงอีกต่อไป
ชิ้นส่วนจะเข้าที่ได้ก็ต่อเมื่อผู้ใช้งานออกแรงดันเข้าไปเท่านั้น
อีกหนึ่งความผิดพลาดอาจเกิดขึ้นก่อนการเชื่อม: ชิ้นส่วนวางแนบกับตัวกำหนดตำแหน่งบางตัว แต่ต้องใช้แรงเพื่อไปถึงตัวกำหนดตำแหน่งอื่นๆ ในการทดลองที่เสนอ ให้สังเกตก่อนว่าชิ้นส่วนที่เข้ามาวางตัวอย่างไร จากนั้นสังเกตการเปลี่ยนแปลงเมื่อแคลมป์แต่ละตัวปิดลง แคลมป์อาจดึงท่อหรือแผ่นโลหะออกจากจุดอ้างอิงแทนที่จะเพียงแค่ยึดชิ้นส่วนที่วางตัวอยู่แล้ว
ใช้ชิ้นส่วนตัวอย่างที่ครอบคลุมความแปรผันที่อนุญาต และบันทึกตำแหน่งที่ชิ้นส่วนเหล่านั้นสัมผัสกับอุปกรณ์จับยึด หากปัญหาเกิดขึ้นกับชิ้นส่วนที่มีลักษณะแตกต่างกัน ให้ตรวจสอบการเตรียมหรือรูปทรงของชิ้นส่วนนั้น หากปัญหาเกิดขึ้นกับจุดสัมผัสกับอุปกรณ์จับยึดเดียวกัน ให้ตรวจสอบการจัดวางตำแหน่ง การเปรียบเทียบนี้จะช่วยหลีกเลี่ยงการเปลี่ยนเส้นทางการเคลื่อนที่ของหุ่นยนต์ซ้ำๆ เพื่อชดเชยความไม่สม่ำเสมอในการประกอบ
การยึดตรึงชิ้นงานยังส่งผลต่อการเคลื่อนที่ในการเชื่อมด้วย ความสมดุลที่เหมาะสมขึ้นอยู่กับชิ้นส่วนและกระบวนการ การยึดตรึงที่มากขึ้นไม่ได้หมายความว่าจะขจัดความบิดเบี้ยวได้เสมอไป ควรคำนึงถึงข้อกำหนดของผลิตภัณฑ์สำเร็จรูปในระหว่างการทดลองชิ้นงาน แทนที่จะยอมรับชิ้นส่วนเพียงเพราะมันดูถูกต้องขณะที่ถูกยึดตรึงอยู่
ชิ้นส่วนที่แยกออกจากกันสามารถเคลื่อนย้ายได้ แต่โครงที่เชื่อมติดกันนั้นไม่สามารถเคลื่อนย้ายได้
อาจมีการวางท่อและแผ่นแยกกันไว้รอบหมุดกำหนดตำแหน่งหรือขายึดก่อนที่จะเชื่อมต่อกัน เมื่อเชื่อมต่อแล้ว ชิ้นส่วนประกอบอาจไม่สามารถเคลื่อนที่ตามเส้นทางการรับน้ำหนักนั้นในทิศทางตรงกันข้ามได้อีกต่อไป โครงที่เสร็จสมบูรณ์แล้วอาจปิดล้อมส่วนประกอบที่ยึดอยู่กับที่ หรือแผ่นที่ยื่นออกมาอาจขัดขวางทิศทางการยกออกได้
ก่อนที่จะทำการประกอบชิ้นส่วนให้เสร็จสมบูรณ์ ให้ลองแสดงรูปทรงเรขาคณิตที่ประกอบเข้าด้วยกันทั้งหมด และฝึกซ้อมการถอดและนำชิ้นส่วนออกจากช่องเปิดที่กำหนดไว้ ตรวจสอบการแกว่งของแคลมป์ การดึงหมุดออก (หากมี) และระยะห่างของแผ่นโลหะขณะที่โครงเคลื่อนที่ จากนั้นให้ทำซ้ำขั้นตอนการถอดกับชิ้นงานเชื่อมภายใต้เงื่อนไขการใช้งานที่ตกลงกันไว้
หากเส้นทางไม่เป็นไปตามที่คาดไว้ อาจลองพิจารณาใช้ตัวกำหนดตำแหน่งแบบดึงกลับ ทิศทางการแยกที่แตกต่างกัน หรือการจัดเรียงการโหลดที่เปลี่ยนแปลงไป สิ่งเหล่านี้เป็นเพียงตัวเลือกที่ควรทดสอบ ไม่ใช่คุณสมบัติที่คาดว่าจะต้องมีอยู่ในอุปกรณ์ที่ถ่ายทำ การเปลี่ยนแปลงใดๆ ก็ตามจะต้องรักษาระตำแหน่งที่ต้องการไว้เมื่อปิดสนิท
กำหนดให้การทดสอบอุปกรณ์มีจุดสิ้นสุดที่ชัดเจน
ขอหลักฐานแสดงลำดับการโหลด การจัดวาง การหนีบ การเชื่อม การคลาย และการขนถ่ายที่สมบูรณ์พร้อมกับการประกอบจริง บันทึกสิ่งกีดขวางหรือปัญหาการติดตั้ง ณ ตำแหน่งทางกายภาพ และแก้ไขคุณลักษณะนั้นโดยเจตนา จากนั้นทำซ้ำขั้นตอนที่ได้รับผลกระทบ เส้นทางการเคลื่อนที่ของหุ่นยนต์ที่ราบรื่นเพียงอย่างเดียวไม่ถือเป็นข้อสรุปในการเลือกเครื่องมือ
ภาพถ่ายหรือภาพวาดแบบเต็มเฟรม ตำแหน่งของแผ่นเหล็ก และคลิปวิดีโอสั้นๆ เกี่ยวกับแรงกระทำที่ตั้งใจไว้ สามารถเริ่มต้นการสนทนาเกี่ยวกับ EVST ได้ หารือเกี่ยวกับตารางการแข่งขันและแมตช์หุ่นยนต์ ก่อนที่ตำแหน่งหนีบที่สะดวกจะกลายเป็นปัญหาการเข้าถึงที่ยุ่งยากและมีค่าใช้จ่ายสูง