
การเจียรด้วยหุ่นยนต์สำหรับชิ้นส่วนแจ็ค: การประสานงานระหว่างอุปกรณ์จับยึดแบบหมุนและช่องทางการเข้าถึงเครื่องมือ
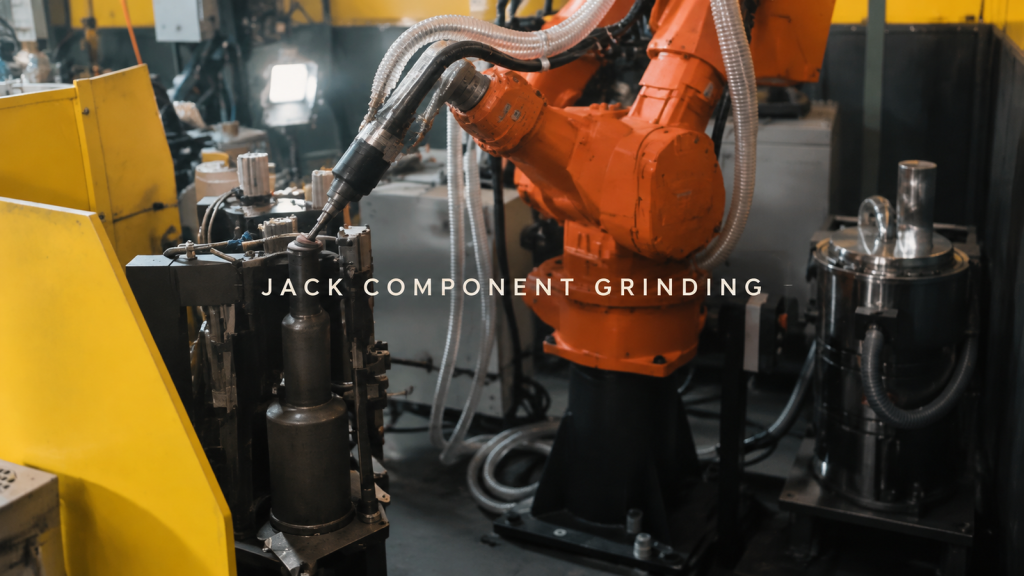
ภาพประกอบบทความเกี่ยวกับการทำงานอัตโนมัติทางอุตสาหกรรม สำหรับการเจียรด้วยหุ่นยนต์สำหรับชิ้นส่วนแจ็ค: อุปกรณ์จับยึดแบบหมุนและการเข้าถึงเครื่องมือ

ดูวิธีการที่อุปกรณ์จับยึดแบบหมุนได้นำเสนอส่วนประกอบของแม่แรงสำหรับการเจียรด้วยหุ่นยนต์ โดยมีเส้นทางการสัมผัสที่ด้านหลังและด้านหน้าล่าง ระบบล็อคการกำหนดตำแหน่ง และการตรวจสอบระยะห่าง

โลโก้ EVST
ภาพรวมความเป็นส่วนตัว

เว็บไซต์นี้ใช้คุกกี้เพื่อให้เราสามารถมอบประสบการณ์การใช้งานที่ดีที่สุดให้แก่คุณ ข้อมูลคุกกี้จะถูกเก็บไว้ในเบราว์เซอร์ของคุณและทำหน้าที่ต่างๆเช่นการจดจำคุณเมื่อคุณกลับมาที่เว็บไซต์ของเราและช่วยทีมงานของเราเพื่อทำความเข้าใจว่าส่วนใดของเว็บไซต์ที่คุณสนใจและน่าสนใจที่สุด