แขนหุ่นยนต์พ่นสี QJR6-2700P

  • ไม่มีโครงสร้างข้อมือแบบซิงกูลาริตี้ด้านหน้า มีไปป์ไลน์ในตัวที่เป็นอุปกรณ์เสริม ทำให้งานการสอนการพ่นการติดตามแบบซิงโครนัสง่ายขึ้น
  • ใช้โครงสร้างบัส สะดวกในการขยายและความเร็วสูง
  • ทำซ้ำความแม่นยำของตำแหน่ง: ± 0.5 มม
  • ช่วงแขน: 2035 มม
  • น้ำหนักบรรทุก: 10kg

ดาวน์โหลดฐานข้อมูล

คำแนะนำ

พารามิเตอร์ทางเทคนิค

รุ่น QJR6-2700P
จำนวนแกน 6
payload 6กิโลกรัม
ทำซ้ำการวางตำแหน่ง ± 0.5mm
แม็กซ์ อาร์มสแปน 2701mm
ช่วงการเคลื่อนไหว J1 ±95°
J2 ﹢102°,﹣53°
J3 ﹢80°,﹣80°
J4 ±260°
J5 ±270°
J6 ±260°
ความเร็วสูงสุด J1 108 ° / วินาที
J2 103 ° / วินาที
J3 115 ° / วินาที
J4 360 ° / วินาที
J5 360 ° / วินาที
J6 360 ° / วินาที
แรงบิดที่อนุญาต J4 10.96 Nm
J5 10.96 Nm
J6 4.90 Nm
โมเมนต์ความเฉื่อย J4 0.25 กก.ตร.ม
J5 0.25 กก.ตร.ม
J6 0.05 กก.ตร.ม
น้ำหนักตัวหุ่นยนต์ 400กิโลกรัม
ความจุพลังงาน 3.9KVA
ขนาดคณะรัฐมนตรี 650*750*1150mm
น้ำหนักคณะรัฐมนตรี 140กิโลกรัม
แหล่ง สามเฟสสี่สาย
แบบฟอร์มการติดตั้ง พื้นติดตั้ง
การใช้งาน สำหรับการลงสี ไม่มีจุดเอกฐาน ทำให้การเขียนโปรแกรมการสอนง่ายขึ้นมาก

การวาดมิติโดยรวมและระยะการเคลื่อนที่ของหุ่นยนต์

ขนาดโดยรวม QJR6-2700P

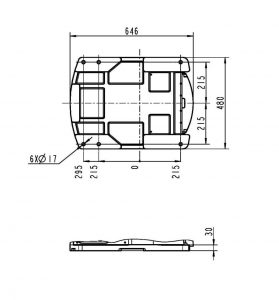
การเขียนแบบมิติการติดตั้งฐานหุ่นยนต์

QJR6-2700P การ ดรออิ้งบอกขนาดการติดตั้ง

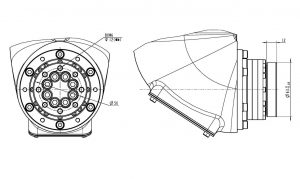
การเขียนแบบมิติการติดตั้งปลายหุ่นยนต์

แผนภาพอินเทอร์เฟซการติดตั้ง QJR6-2700P

โลโก้ EVST
ภาพรวมความเป็นส่วนตัว

เว็บไซต์นี้ใช้คุกกี้เพื่อให้เราสามารถมอบประสบการณ์การใช้งานที่ดีที่สุดให้แก่คุณ ข้อมูลคุกกี้จะถูกเก็บไว้ในเบราว์เซอร์ของคุณและทำหน้าที่ต่างๆเช่นการจดจำคุณเมื่อคุณกลับมาที่เว็บไซต์ของเราและช่วยทีมงานของเราเพื่อทำความเข้าใจว่าส่วนใดของเว็บไซต์ที่คุณสนใจและน่าสนใจที่สุด