
ปัญญาประดิษฐ์เชิงสร้างสรรค์ (Generative AI) กำลังแบ่งหุ่นยนต์อุตสาหกรรมออกเป็นสี่ชั้นที่แตกต่างกัน: (1) การสร้างโค้ดและสคริปต์การเคลื่อนไหวแบบ LLM สำหรับภาษาควบคุมที่มีอยู่ (2) โมเดลพื้นฐานวิสัยทัศน์-ภาษา-การกระทำ (VLA) สำหรับการจัดการแบบครบวงจรโดยไม่ต้องเขียนโปรแกรมอย่างชัดเจน (3) แพลตฟอร์มการจำลองเชิงสร้างสรรค์ที่สร้างข้อมูลการฝึกอบรมสังเคราะห์ในขนาดใหญ่ และ (4) การเขียนโปรแกรมแบบออฟไลน์ที่เสริมด้วย AI พร้อมจี้สอนภาษาธรรมชาติ ณ ปี 2026 ชั้นที่ 1 และ 4 อยู่ในขั้นตอนการผลิตที่วัดผลได้แล้ว ส่วนชั้นที่ 2 และ 3 ยังคงอยู่ในขั้นตอนนำร่อง
ชั้นที่ 1: การสร้างโค้ด LLM และสคริปต์การเคลื่อนไหว
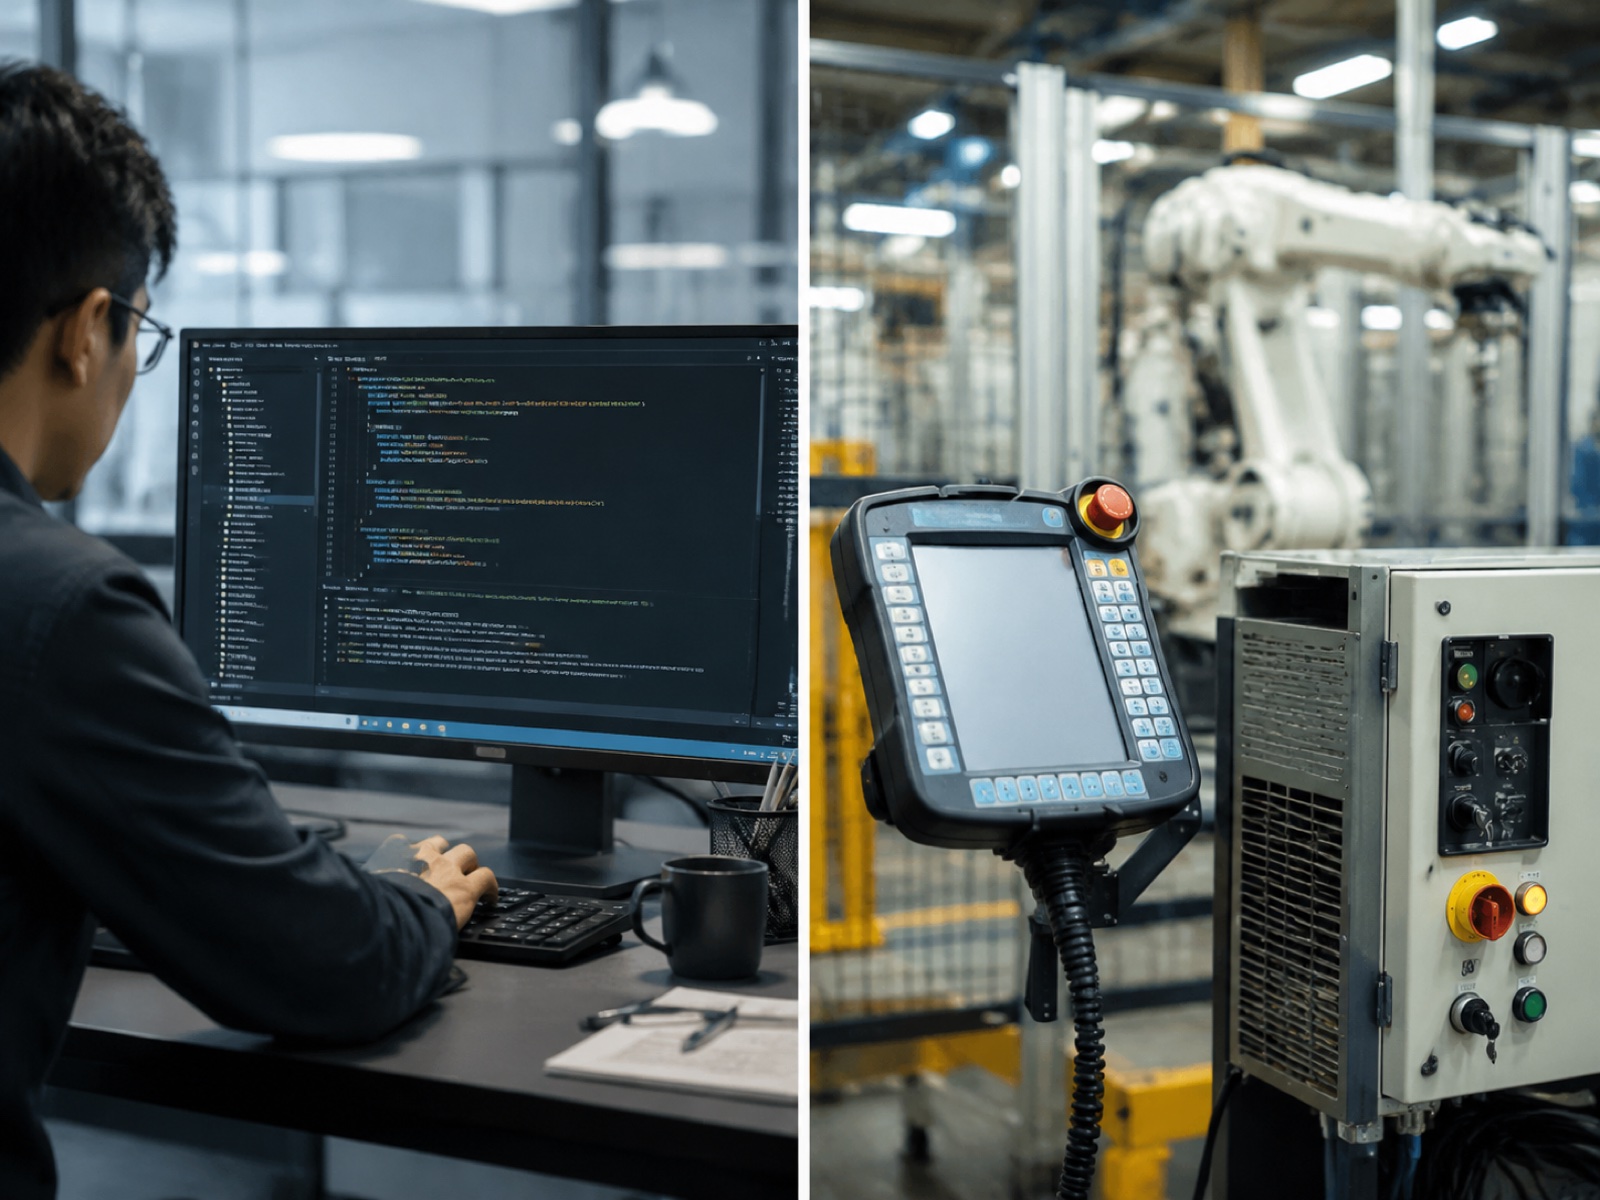
การประยุกต์ใช้ AI แบบสร้างสรรค์ในหุ่นยนต์อุตสาหกรรมที่เห็นได้ชัดที่สุด ไม่จำเป็นต้องใช้ฮาร์ดแวร์ใหม่หรือสถาปัตยกรรมหุ่นยนต์ที่แตกต่างออกไป แต่จะเข้ามาแทนที่ หรืออย่างน้อยก็เร่งกระบวนการเขียนโปรแกรมหุ่นยนต์ด้วยภาษาเฉพาะของตัวควบคุม โดยใช้โมเดลภาษาขนาดใหญ่ที่ได้รับการฝึกฝนจากคลังข้อมูลโค้ดซึ่งรวมถึงไวยากรณ์การเขียนโปรแกรมหุ่นยนต์
ตัวควบคุมหุ่นยนต์อุตสาหกรรมแต่ละตัวใช้ภาษาเฉพาะของตนเอง ได้แก่ รหัส FANUC Teach Pendant (TP), ABB RAPID, KUKA Robot Language (KRL) และ URScript ของ Universal Robots ซึ่งเป็นสี่ภาษาที่ใช้กันอย่างแพร่หลายที่สุดในอุตสาหกรรมยานยนต์และการผลิตทั่วไป เครื่องมือ LLM ที่คุ้นเคยกับไวยากรณ์ของภาษาเหล่านี้สามารถสร้าง ประมวลผล และแก้ไขข้อผิดพลาดของโปรแกรมจากคำสั่งภาษาธรรมชาติได้ในลักษณะเดียวกับที่ GitHub Copilot ประมวลผล Python หรือ JavaScript การเปรียบเทียบนี้เป็นไปโดยเจตนา: เครื่องมือหุ่นยนต์ LLM รุ่นแรกๆ ถูกวางตำแหน่งอย่างชัดเจนว่าเป็น “GitHub Copilot สำหรับการเขียนโปรแกรมหุ่นยนต์”
ABB ก้าวล้ำหน้าที่สุดในกลุ่ม OEM ด้วยคุณสมบัติช่วยเหลือด้าน AI ที่เน้นการผลิต ซึ่งฝังอยู่ใน RobotStudio แพลตฟอร์ม OLP ของบริษัท การผสานรวม LLM ภายในของ ABB ช่วยให้วิศวกรสามารถอธิบายวัตถุประสงค์ของเส้นทางด้วยภาษาที่เข้าใจง่าย เช่น “สร้างเส้นทางของหัวเชื่อมตามขอบด้านบนของตัวยึดนี้ด้วยมุมหัวเชื่อม 60 องศา และความเร็วในการเคลื่อนที่ 0.4 เมตร/วินาที” และรับรหัส RAPID เป็นเอาต์พุต วิศวกรตรวจสอบ ปรับแต่ง และตรวจสอบความถูกต้อง LLM ช่วยลดขั้นตอนการเขียนแบบแทนที่จะกำจัดบทบาทของวิศวกร
โครงการ Robotics Copilot ของ Microsoft Research ซึ่งเผยแพร่ในปี 2024 ได้แสดงให้เห็นถึงสถาปัตยกรรมที่แปลงคำอธิบายทักษะด้วยภาษาธรรมชาติไปเป็นรหัสโครงสร้างนโยบายหุ่นยนต์ผ่านเลเยอร์ตัวกลาง LLM ระบบนี้จัดการงานหยิบและวาง และงานประกอบที่อธิบายด้วยภาษาอังกฤษทั้งหมด โดย LLM จะอนุมานการอ้างอิงวัตถุจากบริบทของฉากแทนที่จะต้องป้อนพิกัดอย่างชัดเจน กรอบการวิจัย (ทักษะผ่านภาษาธรรมชาติ) มีอิทธิพลต่อการบูรณาการเชิงพาณิชย์ในภายหลัง
แพลตฟอร์ม Zero Downtime (ZDT) ของ FANUC ได้เพิ่มเลเยอร์ผู้ช่วย LLM สำหรับการอธิบายความผิดปกติและการแนะนำโค้ดแก้ไข โดยวางตำแหน่งให้เป็นเครื่องมือเร่งการดีบักและการบำรุงรักษาสำหรับไลบรารีโค้ด TP ที่มีอยู่ ไม่ใช่เครื่องมือเขียนโปรแกรม
จากการสังเกตการณ์ในอุตสาหกรรมจากโครงการนำร่องการสร้างโค้ด LLM ในระยะเริ่มต้น ในสภาพแวดล้อมการผลิตชิ้นส่วนยานยนต์และการผลิตทั่วไป พบว่าเวลาในการเขียนโปรแกรมสำหรับรูทีนหุ่นยนต์ใหม่ลดลง 25–40% เมื่อรวมเครื่องมือสร้างโค้ด LLM เข้ากับเวิร์กโฟลว์ OLP มาตรฐาน โดยได้ประโยชน์มากที่สุดในโปรแกรมที่ทำซ้ำได้และกำหนดพารามิเตอร์ได้ เช่น ลำดับการหยิบและวาง และการเชื่อมแบบมาตรฐาน อย่างไรก็ตาม ประโยชน์จะลดลงอย่างมากสำหรับการเคลื่อนที่แบบประสานหลายแกนที่ซับซ้อน ซึ่งเวลาในการตรวจสอบของวิศวกรมีมากกว่าเวลาในการเขียนโค้ด
ข้อจำกัดนั้นมีอยู่จริง LLM สามารถสร้างโค้ด RAPID หรือ TP ที่ถูกต้องตามหลักไวยากรณ์ แต่ไม่ถูกต้องตามหลักจลศาสตร์ เช่น เส้นทางที่ทำให้เครื่องมืออยู่นอกพื้นที่ทำงานที่หุ่นยนต์เข้าถึงได้ หรือสร้างจุดผิดปกติที่ข้อมือตรงกลางเส้นทาง โค้ดที่สร้างขึ้นต้องผ่านการตรวจสอบความสามารถในการเข้าถึงและการตรวจจับการชนกันเช่นเดียวกับโปรแกรม OLP ที่เขียนด้วยมือ LLM ช่วยลดเวลาในการสร้างโค้ด แต่ไม่ได้ทดแทนการตรวจสอบ นี่เป็นข้อจำกัดเชิงโครงสร้างจนกว่าเครื่องมือตรวจสอบอย่างเป็นทางการจะถูกรวมเข้ากับกระบวนการสร้างโค้ดโดยตรง ซึ่งเป็นหัวข้อการวิจัยที่กำลังดำเนินอยู่ ณ ปี 2026
สำหรับข้อมูลเพิ่มเติมเกี่ยวกับวิธีการที่การสร้างโค้ดด้วย AI ผสานรวมเข้ากับชุดซอฟต์แวร์ OLP โดยรวม โปรดดูบทความที่เกี่ยวข้องของเรา การเขียนโปรแกรมแบบออฟไลน์ การจำลอง และดิจิทัลทวินสำหรับการเชื่อมด้วยหุ่นยนต์ (2026).
ชั้นที่ 2: โมเดลพื้นฐาน VLA สำหรับการจัดการแบบครบวงจร
แบบจำลองการมองเห็น-ภาษา-การกระทำ (Vision-Language-Action Model หรือ VLA) เป็นแนวทางที่แตกต่างอย่างสิ้นเชิงในการเขียนโปรแกรมหุ่นยนต์ แทนที่จะสร้างโค้ดสำหรับตัวควบคุมแบบกำหนดได้ แบบจำลอง VLA รับภาพจากกล้องและคำสั่งภาษาธรรมชาติเป็นอินพุต และส่งออกการกระทำของหุ่นยนต์โดยตรง ในรูปแบบเครือข่ายประสาทเทียมแบบครบวงจร ไม่มีตัววางแผนเส้นทางแยกต่างหาก ไม่มีข้อกำหนดพิกัดที่ชัดเจน ไม่มีตัวประมวลผลภายหลัง แบบจำลองนี้สามารถสรุปผลจากชุดข้อมูลการฝึกอบรมไปยังวัตถุและการกำหนดค่าใหม่ๆ ได้ในแบบที่วิธีการเขียนโค้ดทำไม่ได้
เหตุการณ์สำคัญด้านการวิจัย
เส้นทางการวิจัยด้าน VLA ได้เร่งตัวขึ้นอย่างมากนับตั้งแต่ปี 2023 RT-2 (Google DeepMind, 2023) แสดงให้เห็นว่าแบบจำลองที่เริ่มต้นจากโครงสร้างพื้นฐานที่ได้รับการฝึกฝนล่วงหน้าด้านภาพและภาษา สามารถแสดงการให้เหตุผลแบบเกิดขึ้นเองได้ โดยทำงานที่แบบจำลองนั้นไม่เคยได้รับการฝึกฝนมาก่อน ด้วยการรวมแนวคิดที่เรียนรู้จากข้อมูลขนาดเว็บ สิ่งนี้ได้สร้างแบบอย่างสำหรับการใช้แบบจำลองพื้นฐานขนาดใหญ่เป็นโครงสร้างพื้นฐานของนโยบายหุ่นยนต์
OpenVLA (มหาวิทยาลัยสแตนฟอร์ด, 2024) นำเสนอทางเลือกน้ำหนักแบบเปิดอย่างสมบูรณ์ที่มีพารามิเตอร์ถึง 7 พันล้านตัว โดยอิงตามสถาปัตยกรรม Prismatic VLM ใบอนุญาต Apache 2.0 ของ OpenVLA และการเข้าถึงการปรับแต่งอย่างละเอียด ทำให้มันเป็นพื้นฐานหลักสำหรับการวิจัยและการนำร่องในภาคอุตสาหกรรมในช่วงเริ่มต้นสำหรับห้องปฏิบัติการและผู้รวมระบบที่ไม่สามารถเข้าถึงทรัพยากรการประมวลผลที่เป็นกรรมสิทธิ์ของ Google ได้
โปรเจกต์ π0 (2024–25) ของ Physical Intelligence ได้นำหัวแอ็กชันที่จับคู่การไหลมาใช้แทนการจำแนกโทเค็นแบบแยกส่วน ทำให้ได้วิถีการเคลื่อนที่ที่ราบรื่นยิ่งขึ้น เหมาะสมกับงานที่ต้องใช้ความคล่องแคล่วหลายขั้นตอน ส่วนโปรเจกต์ Helix (2024–25) ของ Figure AI ซึ่งใช้งานกับหุ่นยนต์ Figure 02 ที่โรงงาน Spartanburg ของ BMW นั้น ใช้แนวทางแบบสองโมเดล โดยโมเดล VLM ระดับสูงจะจัดการการทำความเข้าใจฉาก ในขณะที่โมเดลเซนเซอร์มอเตอร์ระดับต่ำจะทำงานที่ความถี่ควบคุม แยกวงจรการใช้เหตุผลทางภาษาออกจากวงจรควบคุมแบบเรียลไทม์
หุ่นยนต์ Gemini Robotics (2025) ของ Google DeepMind ใช้โมเดลตระกูล Gemini แบบมัลติโมดอลในการทำงานเกี่ยวกับการควบคุมการเคลื่อนไหวที่คล่องแคล่วและการให้เหตุผลเชิงพื้นที่ 3 มิติ NVIDIA GR00T N1 และ GR00T-Mimic (2025) ประกอบด้วยชุด VLA เฉพาะสำหรับหุ่นยนต์ฮิวมานอยด์ โดยน้ำหนักของ GR00T N1 ได้รับการเผยแพร่สู่สาธารณะ ทำให้เป็นหนึ่งในโมเดลพื้นฐานสำหรับหุ่นยนต์ฮิวมานอยด์รุ่นแรกๆ ที่สามารถปรับแต่งจากภายนอกได้ ส่วนไปป์ไลน์ของ GR00T-Mimic ที่มาพร้อมกันนั้นจะสร้างข้อมูลสาธิตสังเคราะห์จากวิดีโอของมนุษย์ ซึ่งช่วยลดช่องว่างของข้อมูลการควบคุมระยะไกลได้บางส่วน
ชุดข้อมูล Open X-Embodiment ซึ่งรวบรวมโดยห้องปฏิบัติการกว่า 60 แห่ง ครอบคลุมหุ่นยนต์ 22 ประเภท ยังคงเป็นความพยายามในการแบ่งปันข้อมูลข้ามสถาบันที่สำคัญที่สุดในสาขานี้ การฝึกฝนด้วยข้อมูลที่หลากหลายนี้ช่วยปรับปรุงความสามารถในการสรุปผลข้ามหุ่นยนต์: นโยบายที่ฝึกฝนด้วย Open X-Embodiment สามารถถ่ายทอดไปยังฮาร์ดแวร์หุ่นยนต์ใหม่ได้อย่างน่าเชื่อถือมากกว่านโยบายที่ฝึกฝนด้วยข้อมูลจากแพลตฟอร์มเดียว
จากข้อมูลของ Stanford AI Index 2025 จำนวนบทความวิจัยที่ผ่านการตรวจสอบโดยผู้ทรงคุณวุฒิเกี่ยวกับการเรียนรู้ของหุ่นยนต์และการควบคุมหุ่นยนต์โดยใช้แบบจำลองพื้นฐานเพิ่มขึ้นกว่า 60% ระหว่างปี 2022 ถึง 2024 ซึ่งแซงหน้าการเติบโตในสาขาย่อยอื่นๆ ของปัญญาประดิษฐ์ประยุกต์ ดัชนีดังกล่าวระบุว่า การนำไปใช้งานในภาคอุตสาหกรรมนั้นล่าช้ากว่าการตีพิมพ์งานวิจัยโดยเฉลี่ย 18-36 เดือน สำหรับงานที่ต้องการความแม่นยำระดับต่ำกว่ามิลลิเมตร ซึ่งสะท้อนให้เห็นถึงช่องว่างระหว่างความเป็นไปได้ในการสาธิตและความน่าเชื่อถือในระดับการผลิต
สถานะการนำไปใช้งานในภาคอุตสาหกรรม
ณ ปี 2026 การใช้งาน VLA ในสภาพแวดล้อมการผลิตทางอุตสาหกรรมนั้นกระจุกตัวอยู่ในสองประเภทการใช้งานที่มีความยืดหยุ่นสูงที่สุดและต้นทุนจากความล้มเหลวเป็นครั้งคราวสามารถจัดการได้ ได้แก่ การหยิบสินค้าจากถังบรรจุที่มีความหลากหลายสูง และการประกอบชิ้นส่วนที่ยืดหยุ่นสำหรับงานที่ต้องการความคลาดเคลื่อนต่ำ RFM-1 ของ Covariant ในการจัดการคำสั่งซื้ออีคอมเมิร์ซเป็นตัวอย่างการใช้งานเชิงพาณิชย์ที่ถูกกล่าวถึงมากที่สุด โครงการนำร่องในอุตสาหกรรมยานยนต์กับ Figure AI Helix ถือเป็นกรณีศึกษาที่เห็นได้ชัดเจนที่สุดในอุตสาหกรรมหนัก
การเชื่อม การจัดการกับน้ำหนักบรรทุกมาก และการประกอบชิ้นส่วนที่มีความแม่นยำสูง ยังคงอยู่นอกเหนือขอบเขตการผลิตของ VLA ในปัจจุบัน พฤติกรรมการอนุมานแบบสุ่มของหัวควบคุมแบบโครงข่ายประสาทเทียมทำให้เกิดความแปรปรวนที่อาจเกินค่าความคลาดเคลื่อนของกระบวนการในแอปพลิเคชันที่ต้องการความแม่นยำในการทำซ้ำต่ำกว่า 0.1 มม. โดยเฉพาะอย่างยิ่งสำหรับงานเชื่อม ข้อกำหนดด้านการตรวจสอบย้อนกลับของขั้นตอนการเชื่อมที่ผ่านการรับรอง (WPS) ภายใต้ ISO 3834 และ AWS D1.1 สร้างอุปสรรคเพิ่มเติมในการแทนที่การดำเนินการตามเส้นทางแบบกำหนดได้ด้วยการอนุมานเชิงนโยบายแบบความน่าจะเป็น
EVST ซึ่งแผนงานผลิตภัณฑ์ในปัจจุบันประกอบด้วย หุ่นยนต์ฮิวมานอยด์ มือที่คล่องแคล่วสำหรับการเก็บข้อมูล และหุ่นยนต์สี่ขา นอกเหนือจากสายผลิตภัณฑ์หุ่นยนต์อุตสาหกรรมและระบบเชื่อมแล้ว บริษัทยังวางตำแหน่งตัวเองอยู่บนช่วงเปลี่ยนผ่านนี้ แพลตฟอร์มมือที่คล่องแคล่วสำหรับการเก็บรวบรวมข้อมูลช่วยแก้ปัญหาคอขวดของข้อมูลการสาธิตที่การฝึกอบรม VLA ต้องพึ่งพา นี่เป็นพื้นที่ที่การลงทุนด้านฮาร์ดแวร์ในปัจจุบันส่งผลกระทบโดยตรงต่อคุณภาพของแบบจำลองพื้นฐาน สำหรับข้อมูลเพิ่มเติมเกี่ยวกับสถาปัตยกรรม AI ที่ฝังอยู่ในร่างกายและกลไกของแบบจำลอง VLA โปรดดูที่ ปัญญาประดิษฐ์แบบฝังตัวในหุ่นยนต์อุตสาหกรรม: โมเดล VLA กำลังเปลี่ยนแปลงการเขียนโปรแกรมหุ่นยนต์อย่างไรสำหรับข้อมูลเพิ่มเติมเกี่ยวกับโครงสร้างพื้นฐานการเก็บรวบรวมข้อมูลที่สนับสนุนโมเดลเหล่านี้ โปรดดูที่... การเก็บรวบรวมข้อมูล AI ที่ผสานรวมเข้ากับระบบ: การควบคุมระยะไกลและการจำลองสู่ความเป็นจริง (2026).
ชั้นที่ 3: การจำลองแบบสร้างสรรค์และข้อมูลฝึกอบรมสังเคราะห์
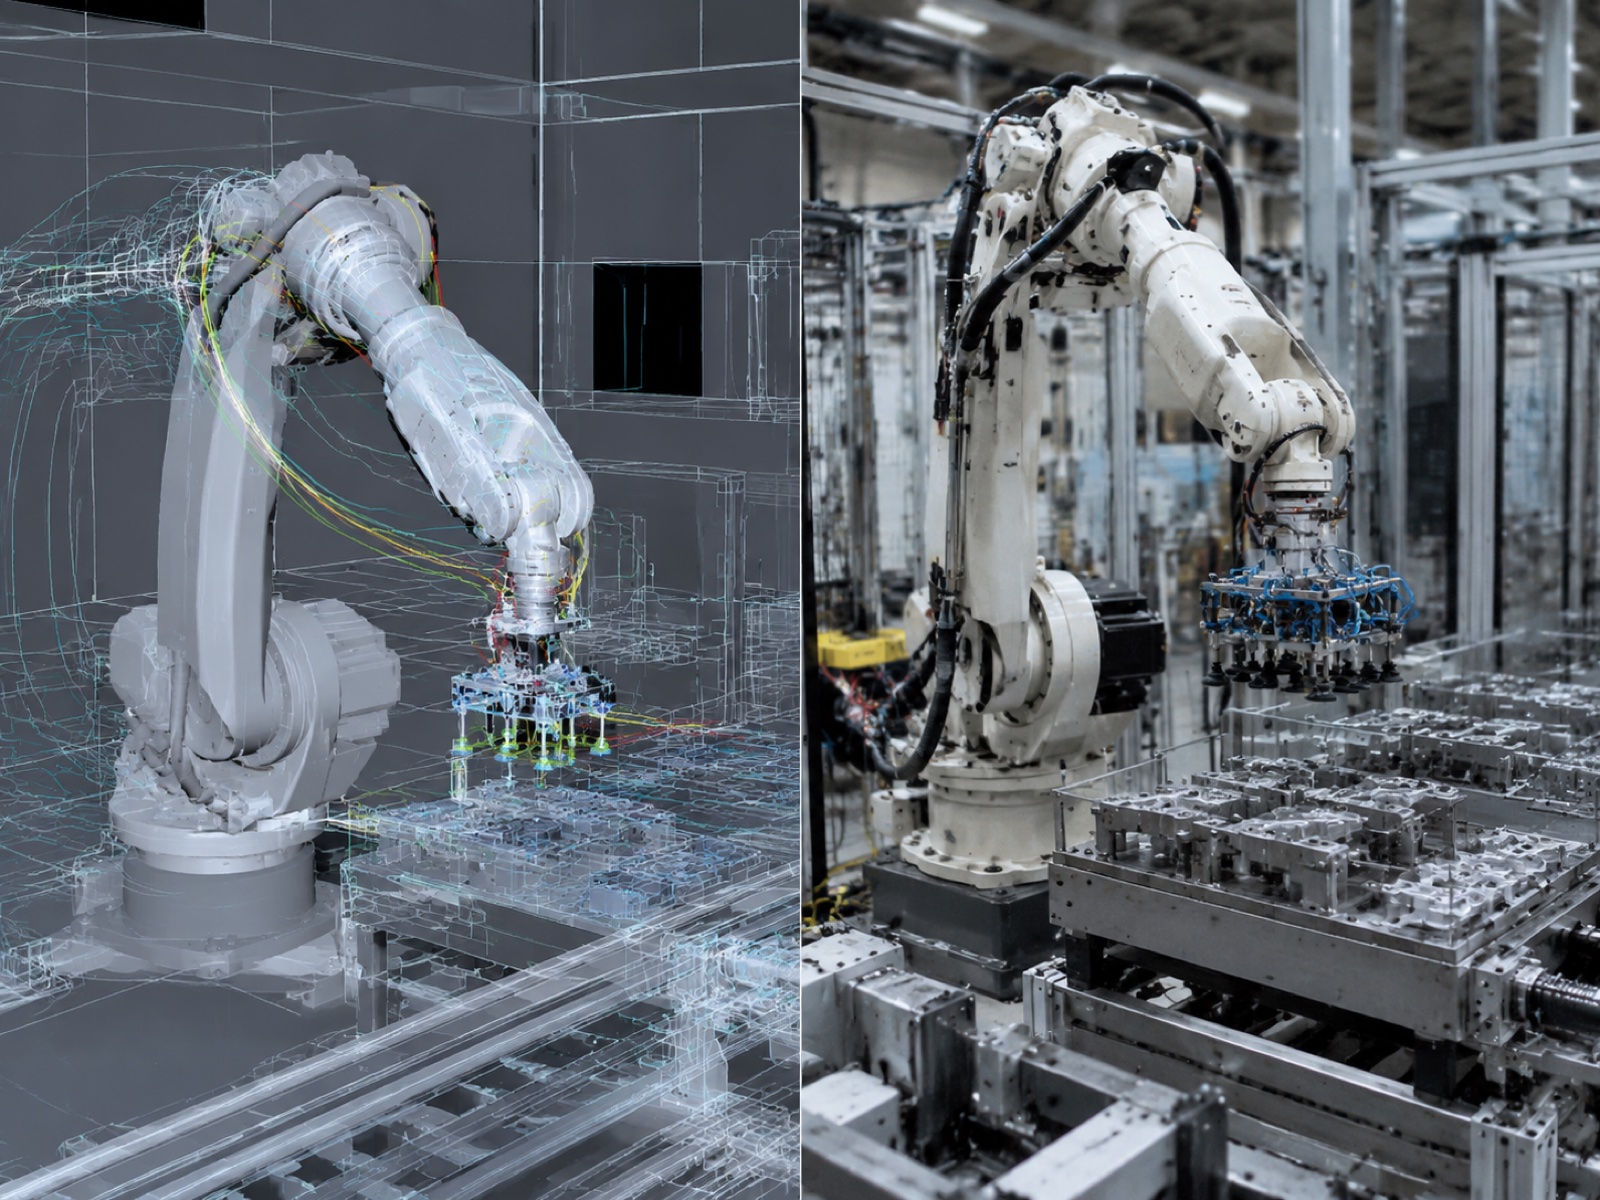
โมเดล VLA ต้องการข้อมูลสาธิตในปริมาณมาก การควบคุมระยะไกลทางกายภาพ — การที่มนุษย์ควบคุมหุ่นยนต์ผ่านอินเทอร์เฟซแบบสัมผัส ในขณะที่ระบบบันทึกสถานะข้อต่อและภาพจากกล้อง — เป็นแหล่งข้อมูลที่มีคุณภาพสูงสุด แต่มีราคาแพงและช้า จากการสังเกตในอุตสาหกรรม การรวบรวมชุดข้อมูลสาธิตที่ใช้งานได้สำหรับงานการจัดการแบบใหม่นั้น ต้องใช้เวลาของผู้ปฏิบัติงานประมาณ 10-100 ชั่วโมงต่อรูปแบบงาน การจำลองแบบสร้างข้อมูลช่วยแก้ปัญหาคอขวดนี้โดยการสร้างข้อมูลฝึกอบรมสังเคราะห์ในซอฟต์แวร์ด้วยต้นทุนที่ต่ำกว่ามาก
NVIDIA Cosmos และ Isaac Sim 4.5
NVIDIA Cosmos World Foundation Models ซึ่งประกาศพร้อมกับ GR00T ในงาน GTC 2025 สร้างวิดีโอฝึกอบรมที่สมจริงทางกายภาพจากข้อความหรือรูปภาพ แทนที่จะใช้การเรนเดอร์แบบจำลองแบบดั้งเดิม Cosmos สร้างวิดีโอสังเคราะห์ที่สมจริงราวกับภาพถ่าย ซึ่งตรงกับสถิติภาพจากกล้องจริงมากขึ้น ลดองค์ประกอบการเปลี่ยนแปลงในโดเมนภาพของช่องว่างระหว่างการจำลองกับความเป็นจริง NVIDIA Isaac Sim 4.5 ให้สภาพแวดล้อมการจำลองที่ถูกต้องตามหลักฟิสิกส์ โดยทำงานในสภาพแวดล้อมแบบขนานบนโครงสร้างพื้นฐาน GPU ของ NVIDIA เพื่อรวบรวมข้อมูลวิถีการเคลื่อนที่ของหุ่นยนต์ในระดับที่การฝึกอบรมแบบจำลองพื้นฐานต้องการ
การผสมผสานระหว่าง Cosmos สำหรับการสร้างวิดีโอสังเคราะห์ที่สมจริง และ Isaac Sim สำหรับการรวบรวมวิถีการเคลื่อนที่แบบขนานโดยใช้หลักฟิสิกส์ ถือเป็นคำตอบแบบบูรณาการของ NVIDIA สำหรับปัญหาข้อมูลการฝึกอบรมสำหรับแบบจำลองพื้นฐานของหุ่นยนต์ฮิวมานอยด์และหุ่นยนต์อุตสาหกรรม
โปรแกรมจำลองการสร้างแบบโอเพนซอร์สและเชิงวิชาการ
Genesis (มหาวิทยาลัยชิงหัว) เป็นแพลตฟอร์มจำลองสถานการณ์แบบโอเพนซอร์สที่ใช้ฟิสิกส์เชิงอนุพันธ์และการสร้างฉากแบบสร้างสรรค์เพื่อสร้างสถานการณ์การฝึกอบรมที่หลากหลายด้วยปริมาณงานที่สูง DreamGen ใช้แบบจำลองการแพร่กระจายวิดีโอเพื่อสร้างการสาธิตการควบคุมหุ่นยนต์โดยอาศัยคำอธิบายทางภาษา ทำให้สามารถเพิ่มข้อมูลได้โดยไม่ต้องใช้เวลาของหุ่นยนต์จริงเพิ่มเติม RoboCasa ให้เกณฑ์มาตรฐานการจำลองขนาดใหญ่สำหรับงานควบคุมสิ่งของในครัวเรือนและห้องครัว โดยมีประโยชน์อย่างยิ่งสำหรับการฝึกอบรมหุ่นยนต์ฮิวมานอยด์ในสถานการณ์ที่ต้องใช้ความคล่องแคล่วของมือทั้งสองข้าง
ช่องว่างระหว่างการจำลองกับความเป็นจริง: ความคืบหน้าปี 2024–25
ช่องว่างระหว่างการจำลองกับการใช้งานจริง (ประสิทธิภาพของนโยบายที่ลดลงเมื่อนำแบบจำลองที่ฝึกฝนในระบบจำลองไปใช้กับหุ่นยนต์จริง) ลดลงอย่างเห็นได้ชัดระหว่างปี 2023 ถึง 2025 ด้วยกลไกสามประการ การสุ่มโดเมน (การเปลี่ยนแปลงพื้นผิว แสง มวลของวัตถุ และสัมประสิทธิ์แรงเสียดทานแบบสุ่มระหว่างการฝึกฝนในระบบจำลอง) ยังคงเป็นเทคนิคที่ใช้กันอย่างแพร่หลายที่สุด การเรนเดอร์ภาพเสมือนจริงผ่าน Cosmos และเครื่องมือที่คล้ายกันช่วยลดการเปลี่ยนแปลงโดเมนภาพ และไปป์ไลน์ข้อมูลแบบไฮบริดที่ผสมผสานวิถีการเคลื่อนที่สังเคราะห์กับข้อมูลการควบคุมระยะไกลจริงในปริมาณที่น้อยลง แสดงให้เห็นถึงการปรับปรุงประสิทธิภาพอย่างสม่ำเสมอเมื่อเทียบกับการฝึกฝนในระบบจำลองหรือการฝึกฝนในโลกแห่งความเป็นจริงเพียงอย่างเดียวในเกณฑ์มาตรฐานที่เผยแพร่แล้ว
จากข้อมูลระบบนิเวศนักพัฒนาที่ NVIDIA เผยแพร่ พบว่า ณ ต้นปี 2026 มีบริษัทอุตสาหกรรมมากกว่า 700 แห่งที่ใช้ NVIDIA Omniverse และ Isaac Sim สำหรับแอปพลิเคชันดิจิทัลทวิน การจำลอง และการสร้างข้อมูลสังเคราะห์ โดยการควบคุมหุ่นยนต์และการนำทางหุ่นยนต์เคลื่อนที่อยู่ในกลุ่มแอปพลิเคชันยอดนิยม ตัวเลขการใช้งานของนักพัฒนาที่ NVIDIA เปิดเผยนั้นเป็นตัวบ่งชี้โดยประมาณถึงอัตราการที่โครงสร้างพื้นฐานการจำลองแบบสร้างสรรค์กำลังเข้าสู่เวิร์กโฟลว์ทางอุตสาหกรรม แม้ว่าจะไม่ได้เปิดเผยรายละเอียดการใช้งานต่อเซลล์แยกต่างหากก็ตาม
ชั้นที่ 4: OLP ภาษาธรรมชาติและจี้สอนเสริมด้วย AI
เลเยอร์ 4 ใช้ AI แบบสร้างสรรค์ ณ จุดที่การเขียนโปรแกรมหุ่นยนต์ในโรงงานส่วนใหญ่เกิดขึ้นในปัจจุบัน นั่นคือ จี้ควบคุม หรือซอฟต์แวร์ที่เทียบเท่าในเครื่องมือ OLP ความแตกต่างจากเลเยอร์ 1 คือ บริบท เลเยอร์ 1 สร้างโค้ดอเนกประสงค์จากคำอธิบายในภาษา เลเยอร์ 4 ผสานรวมโดยตรงกับกระบวนการเฉพาะ เช่น การเชื่อม การพ่นสี การประกอบ และสร้างโปรแกรมการเคลื่อนไหวที่มีพารามิเตอร์ครบถ้วนและสอดคล้องกับกระบวนการ จากข้อมูลป้อนเข้าที่เป็นภาษาธรรมชาติในระดับผู้ปฏิบัติงาน รวมถึงพารามิเตอร์ของกระบวนการ ไม่ใช่แค่เส้นทางเรขาคณิตเท่านั้น
ตัวอย่างการใช้งานที่แสดงให้เห็นถึงคุณค่าของเลเยอร์นี้คือ: ผู้ปฏิบัติงานสั่งการระบบเชื่อมว่า “เชื่อมรอยเชื่อมยาว 200 มม. ที่มุมด้านล่างของชิ้นส่วนนี้” และระบบจะส่งคืนเส้นทางการเคลื่อนที่ของหัวเชื่อมที่สมบูรณ์ พร้อมด้วยมุมเข้าใกล้ ความเร็วในการเคลื่อนที่ พารามิเตอร์การสลับ และการตั้งค่าแรงดันไฟฟ้าที่ดึงมาจากไลบรารีของกระบวนการ โดยไม่ต้องกำหนดจุดอ้างอิงด้วยตนเอง ผู้ปฏิบัติงานยืนยันและสั่งงาน นี่แตกต่างอย่างสิ้นเชิงจากเครื่องมือช่วยเขียนโค้ดที่สร้างไวยากรณ์ RAPID จากคำอธิบายรูปทรงเรขาคณิต เพราะนี่คือระบบสร้างกระบวนการแบบครบวงจรตั้งแต่ต้นจนจบ
การนำไปใช้งานของผู้ขาย
ABB RobotStudio ได้รวมระบบช่วยเหลือด้วยภาษาธรรมชาติแบบเดียวกับ Copilot ซึ่งรับคำอธิบายกระบวนการและส่งคืนโปรแกรมหุ่นยนต์ที่มีโครงสร้างสำหรับการตรวจสอบ การผสานรวมนี้อยู่เหนือเลเยอร์โค้ด RAPID — LLM จะวิเคราะห์กระบวนการ จากนั้นจึงสร้าง RAPID — แทนที่จะให้วิศวกรระบุโปรแกรมระดับภาษาโดยตรง สำหรับการใช้งานด้านการเชื่อม ระบบช่วยเหลือสามารถอ้างอิงไลบรารีแหล่งจ่ายไฟสำหรับการเชื่อมของ RobotStudio เพื่อกรอกพารามิเตอร์ของอาร์คโดยอัตโนมัติ
แพลตฟอร์ม ZDT ของ FANUC ได้เพิ่มความสามารถในการวินิจฉัยและเสนอแนะการแก้ไขด้วยภาษาธรรมชาติ ซึ่งเป็นการเสริมการทำงานมากกว่าการทดแทนขั้นตอนการเขียนโค้ด TP ตัวช่วยนี้จะตีความรหัสสัญญาณเตือนและความผิดปกติของเวลาวงจรด้วยภาษาที่เข้าใจง่าย และเสนอการปรับพารามิเตอร์ ลดการพึ่งพาโปรแกรมเมอร์ผู้เชี่ยวชาญสำหรับงานบำรุงรักษาและการปรับแต่งประจำวัน
ในบรรดาผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) ที่นำความสามารถ Layer 4 มาใช้ในงานเชื่อมโดยเฉพาะ ระบบเชื่อม EVS-AI ของ EVST ผสานรวมการสแกนอัตโนมัติด้วยภาพ 3 มิติเข้ากับการสร้างเส้นทางอัตโนมัติ กล้อง 3 มิติจะสแกนชิ้นงาน ดึงข้อมูลรูปทรงเรขาคณิตของรอยเชื่อมและข้อมูลการประกอบ และระบบจะสร้างโปรแกรมการเชื่อมด้วยหุ่นยนต์ที่สมบูรณ์แบบ — เส้นทาง การวางแนวหัวเชื่อม ความเร็วในการเคลื่อนที่ และพารามิเตอร์กระบวนการ — โดยดึงข้อมูลจากไลบรารีของกระบวนการเชื่อม RX ที่โหลดรูปทรงเรขาคณิตของรอยต่อทั่วไปและลำดับการเชื่อมหลายรอบไว้ล่วงหน้า ระบบนี้ช่วยลดการสอนด้วยตนเองสำหรับรอยต่อแบบฟิลเล็ต บัตต์ และแลปมาตรฐานบนเหล็กกล้าคาร์บอนและอลูมิเนียม และรองรับการเชื่อมแบบสองสายและลำดับการเชื่อมหลายรอบหลายชั้นสำหรับชิ้นส่วนที่มีความซับซ้อนสูงขึ้น การรับรองจากหน่วยงานภายนอก CE, SGS และ TUV ครอบคลุมการบูรณาการเข้ากับสภาพแวดล้อมการผลิตที่มีการจัดการคุณภาพ สิ่งนี้ทำให้ระบบ EVS-AI อยู่ในระดับพร้อมใช้งานสำหรับการผลิตของ Layer 4 ซึ่งแตกต่างจากวิธีการ LLM-first ที่ยังอยู่ระหว่างการตรวจสอบความถูกต้องที่ผู้จำหน่ายรายอื่น สำหรับการเปรียบเทียบซอฟต์แวร์โดยละเอียดที่รวมถึงระบบนี้ โปรดดูที่ การเขียนโปรแกรมแบบออฟไลน์ การจำลอง และดิจิทัลทวินสำหรับการเชื่อมด้วยหุ่นยนต์ (2026).
จากข้อมูลของ IFR World Robotics พบว่า สัดส่วนของหุ่นยนต์เชื่อมที่ติดตั้งใหม่ซึ่งมาพร้อมกับความสามารถในการตั้งโปรแกรมแบบออฟไลน์หรือซอฟต์แวร์จำลองขั้นสูง เพิ่มขึ้นจากประมาณ 25 เปอร์เซ็นต์ในปี 2019 เป็นประมาณ 48 เปอร์เซ็นต์ในปี 2024 การเพิ่มอินเทอร์เฟซการสร้างเส้นทางด้วยภาษาธรรมชาติแสดงถึงความสามารถที่เพิ่มขึ้นอีกระดับเหนือกว่า OLP และข้อมูลจากผู้ใช้งานกลุ่มแรกจากผู้รวมระบบการเชื่อมบ่งชี้ว่า ระบบสแกน 3 มิติเพื่อสร้างเส้นทางโดยใช้ AI ช่วยลดเวลาในการตั้งโปรแกรมชิ้นงานแรกได้ 80–95% สำหรับรูปทรงการเชื่อมแบบฟิลเล็ตและบัตต์มาตรฐาน เมื่อเทียบกับวิธีการ OLP แบบแมนนวล
ความพร้อมเชิงแนวตั้งของอุตสาหกรรมตามการใช้งาน
ความพร้อมของ AI เชิงสร้างสรรค์นั้นแตกต่างกันอย่างมากในแต่ละอุตสาหกรรม ปัจจัยกำหนด ได้แก่ ข้อกำหนดด้านความคลาดเคลื่อน ข้อผูกพันด้านกฎระเบียบและการตรวจสอบคุณภาพ ความพร้อมของข้อมูล และต้นทุนของความล้มเหลว
การเชื่อมโลหะ
ระบบควบคุมคุณภาพด้วย AI และระบบติดตามรอยเชื่อมด้วย AI จะถูกนำไปใช้ในระดับการผลิตในเซลล์การเชื่อมตั้งแต่ปี 2026 โดยเป็นการใช้งานระดับ Layer 4 โดยใช้กล้องแสงโครงสร้างและแบบจำลองการจับคู่รูปแบบ ไม่ใช่การอนุมาน VLA การสร้างเส้นทางการเชื่อมแบบเต็มรูปแบบโดยใช้ VLA ซึ่งนโยบายเครือข่ายประสาทเทียมควบคุมการเคลื่อนที่ของหัวเชื่อมโดยไม่ต้องใช้ไลบรารีของกระบวนการที่กำหนดไว้ล่วงหน้า คาดว่าจะสามารถนำไปใช้ในการผลิตอย่างมีระบบได้ภายในปี 2026-2028 สำหรับรูปทรงเหล็กกล้าคาร์บอนมาตรฐาน โดยมีเงื่อนไขว่ามาตรฐานการตรวจสอบย้อนกลับ WPS จะต้องได้รับการปรับปรุงเพื่อรองรับบันทึกเส้นทางที่สร้างโดย AI
การประกอบและการผลิตสินค้าหลากหลายประเภท
ระบบประกอบชิ้นส่วนด้วย AI ที่ควบคุมด้วยภาพ โดยใช้การสอดใส่ที่ควบคุมด้วยแรงและการใช้เหตุผลข้อจำกัด LLM กำลังอยู่ในช่วงทดลองใช้งานในโรงงานผลิตชิ้นส่วนยานยนต์ระดับ Tier-1 และผู้ผลิตอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค งานที่มีข้อกำหนดความคลาดเคลื่อนสูงกว่า 0.5 มม. (การเดินสายเคเบิล คลิปแบบสแนปฟิต การติดฉลาก) เหมาะสมที่สุดในระยะสั้น ส่วนงานสอดใส่ที่มีความคลาดเคลื่อนต่ำ (ต่ำกว่า 0.1 มม.) ยังคงใช้ตัวควบคุมการเคลื่อนที่แบบดั้งเดิมสำหรับการทำงานที่แม่นยำ โดยใช้ VLA ในการจัดการการเลือกงานและการกำหนดตำแหน่งคร่าวๆ เหนือชั้นการทำงานแบบกำหนดค่าได้
โลจิสติกส์และการหยิบสินค้าเข้าลัง
การหยิบสินค้าหลากหลายชนิดและการจัดเรียงสินค้าบนพาเลทถือเป็นกลุ่มการใช้งาน VLA ที่มีความสมบูรณ์ที่สุดในปี 2026 ระบบ RFM-1 ของ Covariant และระบบจัดเรียงสินค้าบนพาเลทแบบหุ่นยนต์ของ Dexterity ได้ก้าวข้ามขั้นตอนการทดลองใช้งานไปสู่การผลิตจริงในศูนย์กระจายสินค้าแล้ว ข้อดีในเชิงพาณิชย์คือ การจัดการ SKU ใหม่ๆ โดยไม่ต้องตั้งโปรแกรมทีละรายการ ซึ่งเป็นไปได้โดยตรงจากการวางรูปแบบพื้นฐานให้เป็นแบบทั่วไป
อุตสาหกรรมยานยนต์ขนาดใหญ่และระดับ Tier 1
การผลิตชิ้นส่วนขนาดใหญ่ (เหล็กโครงสร้าง การควบคุมสายการผลิต การประกอบตัวถังรถยนต์) และโรงงานประกอบตัวถังรถยนต์ระดับ Tier-1 ยังคงใช้ตัวควบคุมแบบกำหนดค่าได้ ข้อกำหนดการควบคุมกระบวนการ IATF16949 ข้อผูกพันด้านการตรวจสอบ และต้นทุนด้านเงินทุนของการหยุดทำงานโดยไม่ได้วางแผนไว้ ทำให้การอนุมาน AI แบบสุ่มไม่คุ้มค่าในเชิงพาณิชย์ในระดับใหญ่ในปี 2026 สภาพแวดล้อมเหล่านี้จะนำ AI แบบสร้างสรรค์มาใช้เป็นหลักผ่านเลเยอร์ 1 (การสร้างโค้ดเพื่อเร่งความเร็ว OLP) และเลเยอร์ 3 (การสร้างข้อมูลจำลอง) ก่อนที่จะมีการใช้งาน VLA ในเลเยอร์ 2
จากรายงานของ McKinsey Global Institute ปี 2025 เกี่ยวกับ AI ในการดำเนินงานภาคอุตสาหกรรม พบว่าภาคการผลิตที่มีข้อกำหนดการรับรองคุณภาพที่เข้มงวด (เช่น ยานยนต์ การบินและอวกาศ อุปกรณ์ทางการแพทย์) นำเครื่องมืออัตโนมัติด้วย AI มาใช้ในอัตราประมาณครึ่งหนึ่งของการผลิตและการขนส่งทั่วไป ซึ่งส่วนใหญ่เป็นเพราะภาระการตรวจสอบเพิ่มเติมที่เกิดจากข้อกำหนดของระบบการจัดการคุณภาพ รายงานคาดการณ์ว่าเครื่องมือการเขียนโปรแกรมที่เสริมด้วย AI (เลเยอร์ 1 และเลเยอร์ 4 ในกรอบงานที่อธิบายไว้ที่นี่) จะได้รับการใช้งานอย่างแพร่หลายในแอปพลิเคชันหุ่นยนต์อุตสาหกรรมที่ไม่ใช่ยานยนต์ภายในปี 2028 ในขณะที่การใช้งาน VLA อย่างเต็มรูปแบบในสภาพแวดล้อมคุณภาพที่ได้รับการรับรองจะต้องใช้เวลาเพิ่มอีกสองถึงสี่ปีหลังจากนั้น
ความเสี่ยงและอุปสรรค
ภาพหลอนและความปลอดภัย: เส้นทางอันตรายที่สร้างขึ้นโดย AI
ระบบ LLM สามารถสร้างโปรแกรมหุ่นยนต์ที่ถูกต้องตามหลักไวยากรณ์ แต่ไม่ปลอดภัยในเชิงจลศาสตร์หรือพลศาสตร์ เส้นทางที่สร้างขึ้นอาจทำให้ปลายแขนกลอยู่นอกพื้นที่ทำงานที่หุ่นยนต์เข้าถึงได้ ขับผ่านจุดเอกฐาน หรือกำหนดความเร็วข้อต่อที่เกินขีดจำกัดทางพลศาสตร์ นี่ไม่ใช่ความเสี่ยงทางทฤษฎี แต่ได้รับการสังเกตแล้วในการทดลองนำร่องการสร้างโค้ด LLM ในช่วงแรกๆ เมื่อขั้นตอนการตรวจสอบความถูกต้องถูกข้ามหรือย่อลง มาตรการแก้ไขที่จำเป็นคือชั้นการตรวจสอบอย่างเป็นทางการที่บังคับใช้: การวิเคราะห์การเข้าถึง การตรวจจับการชน และการตรวจสอบขีดจำกัดทางพลศาสตร์จะต้องนำไปใช้กับทุกเส้นทางที่สร้างโดย AI ก่อนที่จะอัปโหลดไปยังตัวควบคุมทางกายภาพ ไม่มีระบบสร้างโค้ด AI ใดควรข้ามชั้นนี้ไป ไม่ว่าผลลัพธ์ของแบบจำลองจะดูน่าเชื่อถือเพียงใดก็ตาม
สำหรับโมเดล VLA ความท้าทายด้านความปลอดภัยนั้นมีความสำคัญยิ่งกว่า การตอบสนองของนโยบายเครือข่ายประสาทต่ออินพุตที่อยู่นอกเหนือการกระจายตัว เช่น รูปทรงเรขาคณิตของวัตถุใหม่ สภาพแสงที่ไม่คาดคิด หรือฉากที่ถูกบดบังบางส่วน อาจลดลงอย่างราบรื่นหรือล้มเหลวอย่างกะทันหัน และการคาดการณ์ว่าจะเกิดอะไรขึ้นนั้นไม่ใช่เรื่องง่ายด้วยเครื่องมือการตีความในปัจจุบัน มาตรฐาน ISO 10218-3 ซึ่งจะครอบคลุมโค้ดหุ่นยนต์ที่สร้างโดย AI และการวางแผนการเคลื่อนไหวที่ขับเคลื่อนด้วย AI อยู่ในขั้นตอนการพัฒนาเบื้องต้นในปี 2026 แนวทางชั่วคราว ซึ่งสอดคล้องกับเหตุผลของ SOTIF (ISO 21448) คือการกำหนดขอบเขตการออกแบบการทำงานที่เข้มงวดและจำกัดการทำงานของ AI นอกเหนือจากขอบเขตนั้น จนกว่าจะมีหลักฐานการตรวจสอบเพิ่มเติมสะสมมากขึ้น
คำนวณต้นทุนและผลกระทบด้านเงินลงทุน
การใช้งาน VLA inference ในเซลล์การผลิตจำเป็นต้องใช้โหนดประมวลผล GPU โดยเฉพาะ โมเดลที่มีพารามิเตอร์ 7 พันล้านตัว (ระดับ OpenVLA) สามารถทำงานบน GPU ระดับกลางตัวเดียวได้ที่ความถี่การประมวลผล 6–10 Hz โมเดลขนาดใหญ่กว่านั้นต้องการ GPU ระดับสูงหลายตัว จากการสังเกตของผู้ประกอบระบบหุ่นยนต์ที่ประเมินการใช้งาน VLA พบว่า ต้นทุนฮาร์ดแวร์ GPU สำหรับโหนดประมวลผลตัวเดียวจะเพิ่มค่าใช้จ่ายด้านทุน (capex) ของเซลล์ประมาณ 4,000–8,000 ดอลลาร์สหรัฐ ซึ่งคิดเป็น 5–10% ของค่าใช้จ่ายด้านทุนทั้งหมด เมื่อเทียบกับเซลล์หุ่นยนต์แบบดั้งเดิมที่ราคาฮาร์ดแวร์ปัจจุบัน นี่เป็นค่าใช้จ่ายด้านทุนที่จัดการได้ในระดับใหญ่ แต่ไม่ใช่เรื่องเล็กน้อยสำหรับผู้ผลิตขนาดเล็กและขนาดกลางที่ประเมินผลตอบแทนจากการลงทุน (ROI) ต่อเซลล์
การเป็นเจ้าของทรัพย์สินทางปัญญาและข้อมูล
เมื่อระบบ AI เรียนรู้จากเส้นทางการผลิตที่สร้างขึ้นในโรงงานของลูกค้า ไม่ว่าจะเป็นผ่านเครื่องมือ LLM ที่ผสานรวมโดยผู้ขาย หรือกระบวนการฝึกอบรม VLA คำถามทางกฎหมายเกี่ยวกับกรรมสิทธิ์ในส่วนปรับปรุงโมเดลและน้ำหนักที่ได้รับการฝึกฝนนั้นยังไม่ได้รับการตัดสิน ชุดข้อมูล Open X-Embodiment ได้สร้างแบบอย่างสำหรับการแบ่งปันข้อมูลข้ามสถาบันทางวิชาการภายใต้เงื่อนไข Creative Commons แต่ข้อมูลการผลิตเชิงพาณิชย์อยู่ภายใต้ข้อจำกัดที่แตกต่างกัน ผู้ซื้อควรเรียกร้องเงื่อนไขในสัญญาที่ชัดเจนจากผู้ขายหุ่นยนต์ AI ครอบคลุมถึงการเก็บรักษาข้อมูล สิทธิ์ในการปรับปรุงโมเดล และข้อจำกัดในการใช้งานเพื่อการแข่งขัน ก่อนที่จะตัดสินใจใช้แพลตฟอร์มที่เรียนรู้จากข้อมูลเส้นทางเฉพาะของแต่ละโรงงาน
ช่องว่างด้านมาตรฐาน: ไม่มีมาตรฐาน ISO สำหรับโค้ดหุ่นยนต์ที่สร้างโดย AI
ISO 10218-1 และ ISO 10218-2 ควบคุมการออกแบบและความปลอดภัยในการบูรณาการหุ่นยนต์ ISO/TS 15066 ครอบคลุมกลศาสตร์ชีวภาพของการสัมผัสระหว่างมนุษย์กับหุ่นยนต์ร่วมปฏิบัติงาน ไม่มีมาตรฐานใดที่กล่าวถึงโปรแกรมการเคลื่อนไหวที่สร้างโดย AI โดยเฉพาะ ISO 10218-3 ซึ่งเป็นส่วนขยายที่เสนอเพื่อครอบคลุมการควบคุมหุ่นยนต์และการสร้างโค้ดที่ขับเคลื่อนด้วย AI นั้น อยู่ในระหว่างการพัฒนาเบื้องต้นในปี 2026 จนกว่ามาตรฐานนี้จะได้รับการเผยแพร่ ผู้ผลิตที่ใช้งานโค้ดที่สร้างโดย AI ในสภาพแวดล้อมที่มีคุณภาพได้รับการรับรองจะต้องสร้างข้อโต้แย้งการตรวจสอบความถูกต้องของตนเองและจัดทำเอกสารแยกต่างหากจากบันทึกการปฏิบัติตามมาตรฐาน
กรอบการนำไปใช้: ห้าขั้นตอนจากยานพาหนะปัจจุบันสู่การเสริมประสิทธิภาพด้วย AI
ในทางปฏิบัติ การเปลี่ยนผ่านจากฝูงหุ่นยนต์ที่ตั้งโปรแกรมแบบดั้งเดิมไปสู่การผลิตที่เสริมด้วย AI นั้นต้องเป็นไปตามขั้นตอน การพยายามข้ามไปใช้ VLA โดยตรงโดยไม่มีขั้นตอนกลางรองรับจะทำให้เกิดปัญหาด้านการตรวจสอบความถูกต้องและอัตราความล้มเหลวที่สูงกว่าการนำไปใช้ทีละขั้นตอน
ตรวจสอบกลุ่มหุ่นยนต์ที่มีอยู่: ใช้หุ่นยนต์ยี่ห้อใดและภาษาควบคุมใดบ้าง สัดส่วนของโปรแกรมที่สอนด้วยตนเองเทียบกับโปรแกรมที่สร้างโดย OLP เป็นเท่าใด และเวลาเฉลี่ยในการเขียนโปรแกรมต่อชิ้นส่วนใหม่เป็นเท่าใด ข้อมูลพื้นฐานนี้จะช่วยกำหนดว่าการสร้างโค้ด LLM ระดับ Layer 1 ให้ผลตอบแทนเร็วที่สุดในส่วนใด และส่วนใดเหมาะสมที่จะใช้ OLP ที่เสริมด้วย AI ระดับ Layer 4 หากไม่มีข้อมูลนี้ การตัดสินใจนำไปใช้จะขึ้นอยู่กับสมมติฐานมากกว่าหลักฐาน
เลือกภาษาควบคุมที่ใช้ในหลายเซลล์ (FANUC TP หรือ ABB RAPID เป็นตัวเลือกที่นิยมใช้มากที่สุด) และทำการทดลองใช้งานเป็นเวลา 60-90 วัน โดยใช้เครื่องมือช่วยเขียนโค้ด LLM วัดเวลาในการเขียนโปรแกรมก่อนและหลังการทดลอง ติดตามจำนวนข้อผิดพลาดที่เกิดจาก AI ที่ตรวจพบในขั้นตอนการตรวจสอบ และบันทึกระดับทักษะที่จำเป็นเพื่อให้ได้คุณภาพผลลัพธ์ที่ยอมรับได้ เป้าหมายคือการได้ตัวเลขการประหยัดเวลาที่ได้รับการตรวจสอบแล้ว และภาพที่ชัดเจนว่าการตรวจสอบโดยมนุษย์เป็นสิ่งที่ขาดไม่ได้ในส่วนใดบ้าง
สำหรับสายงานเชื่อมหรือประกอบชิ้นส่วนที่มีการเปลี่ยนชิ้นส่วนบ่อย ควรประเมินระบบสแกน 3 มิติเป็นเส้นทางการทำงาน หรือระบบสร้างกระบวนการด้วยภาษาธรรมชาติ วัดเวลาการตั้งโปรแกรมชิ้นงานแรก ความต้องการทักษะของผู้ปฏิบัติงาน และอัตราข้อบกพร่องในการผลิตครั้งแรกเทียบกับค่าพื้นฐาน OLP สำหรับงานเชื่อม ตรวจสอบให้แน่ใจว่าไลบรารีของกระบวนการของระบบครอบคลุมประเภทข้อต่อและวัสดุที่เกี่ยวข้องก่อนนำไปใช้งาน
ระบุเซลล์เป้าหมายหนึ่งหรือสองเซลล์ที่มีความหลากหลายของชิ้นส่วนสูง (SKU ที่แตกต่างกันมากกว่า 20 รายการ) ข้อกำหนดด้านความคลาดเคลื่อนไม่เข้มงวด (ความแม่นยำในการกำหนดตำแหน่งที่สูงกว่า 0.5 มม. เป็นที่ยอมรับได้) และต้นทุนของความล้มเหลวเป็นครั้งคราวสามารถจัดการได้ สร้างแผนการเก็บรวบรวมข้อมูลสำหรับการสาธิต โดยทั่วไปคือการควบคุมระยะไกล 100-300 ชั่วโมง ครอบคลุมการกระจายงานเป้าหมาย ก่อนเริ่มการฝึกอบรมโมเดล เรียกใช้เลเยอร์ VLA เหนือตัวควบคุมแบบกำหนดค่าได้ที่มีอยู่ อย่าเปลี่ยนตัวควบคุมการเคลื่อนที่ที่ได้รับการรับรองด้านความปลอดภัย
จากผลลัพธ์นำร่องในขั้นตอนที่ 2–4 ให้สร้างแผนการลงทุน 24 เดือนที่ระบุปริมาณ: การลดต้นทุนแรงงานด้านการเขียนโปรแกรม (ชั้นที่ 1 และ 4), การลดเวลาการเปลี่ยนงาน (ชั้นที่ 4), ค่าใช้จ่ายด้าน GPU ต่อเซลล์ (ชั้นที่ 2) และระยะเวลาที่คาดว่าจะแล้วเสร็จเพื่อให้ VLA พร้อมใช้งานสำหรับกลุ่มแอปพลิเคชันเฉพาะในโรงงาน รวมทั้งรวมค่าใช้จ่ายในการตรวจสอบมาตรฐาน (การตรวจสอบความถูกต้องของโค้ดที่สร้างโดย AI ตามข้อกำหนด ISO 10218) เป็นรายการหลัก ไม่ใช่สิ่งที่คิดขึ้นมาทีหลัง
การเปรียบเทียบแต่ละชั้น: ความพร้อมในการผลิต ผู้จำหน่าย ต้นทุน และความเสี่ยงที่สำคัญ
| ชั้น | พร้อมสำหรับการผลิตแล้วหรือยัง? | ผู้จำหน่าย/แพลตฟอร์มตัวแทน | ต้นทุนโดยประมาณต่อเซลล์ | ความเสี่ยงหลัก |
|---|---|---|---|---|
| ชั้นที่ 1: การสร้างโค้ด LLM และสคริปต์การเคลื่อนไหว | ใช่แล้ว — อยู่ในขั้นตอนการผลิตสำหรับกลุ่มผู้ใช้งานกลุ่มแรก ขั้นตอนการตรวจสอบความถูกต้องเป็นสิ่งจำเป็น | GitHub Copilot (ทั่วไป), ABB RobotStudio Copilot, FANUC ZDT LLM assistant, Microsoft Robotics Copilot (งานวิจัย) | 0–5,000 ดอลลาร์สหรัฐต่อปี (ค่าสมัครใช้งานซอฟต์แวร์); ไม่มีค่าใช้จ่ายเพิ่มเติมสำหรับฮาร์ดแวร์ | การสร้างวิถีการเคลื่อนที่ที่ไม่ปลอดภัยหากไม่มีการตรวจสอบอย่างเป็นทางการ และยังไม่มีมาตรฐาน ISO สำหรับโค้ดที่สร้างโดย AI |
| ชั้นที่ 2: แบบจำลองของมูลนิธิ VLA | สำหรับใช้งานนำร่องเท่านั้น — การหยิบชิ้นส่วนจากถังและการประกอบที่ต้องการความคลาดเคลื่อนต่ำ ไม่ได้รับการตรวจสอบความถูกต้องสำหรับการเชื่อมหรือกระบวนการที่ต้องการความคลาดเคลื่อนต่ำ | Covariant RFM-1, Physical Intelligence π0, Figure AI Helix, Google DeepMind Gemini Robotics, NVIDIA GR00T N1 | ฮาร์ดแวร์ GPU ราคา 4,000–8,000 ดอลลาร์สหรัฐฯ + ค่าใช้จ่ายในการเก็บรวบรวมข้อมูลจำนวนมาก (การควบคุมระยะไกล 100–300 ชั่วโมงต่อภารกิจ) | การอนุมานแบบสุ่มเกินค่าความคลาดเคลื่อนของกระบวนการ ไม่มีมาตรฐาน ISO 10218-3 ต้นทุนการเก็บรวบรวมข้อมูลสูง |
| ชั้นที่ 3: การจำลองเชิงสร้างสรรค์ | ขั้นตอนนำร่อง/การพัฒนาเครื่องมือ — ใช้เป็นข้อมูลเสริมสำหรับการฝึกอบรม VLA ไม่ใช่ระบบการผลิตแบบเดี่ยวๆ | NVIDIA Cosmos, NVIDIA Isaac Sim 4.5, เจเนซิส (ซิงหัว), DreamGen, RoboCasa | ราคาเริ่มต้นที่ 0 ดอลลาร์สหรัฐ (โอเพนซอร์ส) ถึง 50,000 ดอลลาร์สหรัฐขึ้นไปต่อปี (NVIDIA Enterprise); ค่าใช้จ่ายเพิ่มเติมสำหรับการประมวลผล GPU | ช่องว่างระหว่างการจำลองกับความเป็นจริงยังคงมีอยู่ คุณภาพของข้อมูลสังเคราะห์ขึ้นอยู่กับความถูกต้องทางฟิสิกส์ ผลตอบแทนจากการลงทุนผูกติดอยู่กับการใช้งาน VLA ซึ่งยังอยู่ในขั้นตอนนำร่อง |
| ชั้นที่ 4: OLP ที่เสริมด้วย AI / จี้สอนภาษาธรรมชาติ | ใช่แล้ว — นำไปใช้งานจริงในสายการผลิตสำหรับงานเชื่อมมาตรฐาน งานประกอบ และสภาพแวดล้อมการเปลี่ยนชิ้นงานที่หลากหลาย | ABB RobotStudio + Copilot, FANUC ZDT + LLM assistant, ระบบเชื่อม EVST EVS-AI (สแกน 3 มิติ + เส้นทางอัตโนมัติ), Inrotech AdaptiveARC | 40,000–120,000 ดอลลาร์สหรัฐต่อเซลล์ (ฮาร์ดแวร์ + ซอฟต์แวร์สำหรับการสแกน 3 มิติแบบเต็มรูปแบบเพื่อแปลงเป็นเส้นทาง; การรวมระบบ LLM อย่างเดียวราคาต่ำกว่า) | ข้อจำกัดด้านความครอบคลุมของคลังกระบวนการ: การเชื่อมโลหะผสมพิเศษแบบหลายรอบที่ซับซ้อนยังคงต้องใช้ OLP แบบแมนนวล; ข้อกำหนดการตรวจสอบการสืบย้อนกลับ WPS เพิ่มต้นทุนการตรวจสอบความถูกต้อง |
คำถามที่พบบ่อย (FAQs)
ผู้ผลิตควรเริ่มต้นใช้งาน AI ระดับใดในหุ่นยนต์อุตสาหกรรม?
ชั้นที่ 1 (การสร้างโค้ดโดยใช้ LLM) เป็นจุดเริ่มต้นที่มีความเสี่ยงต่ำที่สุด สามารถเชื่อมต่อกับเครื่องมือ OLP และภาษาควบคุมที่มีอยู่แล้วโดยไม่ต้องเปลี่ยนแปลงฮาร์ดแวร์หรือสถาปัตยกรรมด้านความปลอดภัย มีการบันทึกไว้ว่าสามารถประหยัดเวลาในการเขียนโปรแกรมหุ่นยนต์ได้ 25–40% ในการใช้งานนำร่องภายใน 30–90 วัน ชั้นที่ 4 (จี้ควบคุมการสอนที่เสริมด้วย AI) เป็นขั้นตอนที่สองที่เหมาะสม โดยเฉพาะอย่างยิ่งสำหรับโรงงานเชื่อมและประกอบที่มีชิ้นส่วนหลากหลาย ควรเลื่อนการทดลองใช้ VLA (ชั้นที่ 2) ออกไปจนกว่าชั้นที่ง่ายกว่าจะมีความเสถียรและจนกว่าจะมีการรวบรวมข้อมูลการสาธิตที่เพียงพอ ซึ่งโดยทั่วไปคือการควบคุมระยะไกล 100–300 ชั่วโมง
ผู้ผลิตตรวจสอบความปลอดภัยของเส้นทางการเคลื่อนที่ของหุ่นยนต์ที่สร้างโดย AI ได้อย่างไร?
แนวทางปฏิบัติที่ดีที่สุดในปัจจุบันคือการห่อหุ้มเป้าหมายการเคลื่อนไหวที่สร้างโดย LLM หรือ VLA ด้วยตัวตรวจสอบความปลอดภัยแบบกำหนดได้ ซึ่งบังคับใช้ข้อจำกัดของพื้นที่ทำงาน ข้อจำกัดของความเร็ว ข้อจำกัดของแรงบิดข้อต่อ และการตรวจสอบการหลีกเลี่ยงการชน โดยไม่คำนึงถึงสิ่งที่เลเยอร์ AI ร้องขอ ISO 10218-1 และ ISO 10218-2 ควบคุมความปลอดภัยในการออกแบบและการบูรณาการหุ่นยนต์ ISO/TS 15066 ครอบคลุมแรงสัมผัสของหุ่นยนต์ร่วมปฏิบัติงาน ISO 10218-3 (ซึ่งครอบคลุมโค้ดหุ่นยนต์ที่สร้างโดย AI โดยเฉพาะ) อยู่ในระหว่างการพัฒนาเบื้องต้นในปี 2026 จนกว่ามาตรฐานนั้นจะได้รับการเผยแพร่ กรอบการให้เหตุผล SOTIF (ISO 21448) จากอุตสาหกรรมยานยนต์ ซึ่งกำหนดโดเมนการออกแบบการปฏิบัติงานและจำกัดการทำงานของ AI นอกเหนือจากนั้น จะเป็นแนวทางการตรวจสอบความถูกต้องที่ใช้งานได้
การนำระบบสร้างโค้ดอัตโนมัติด้วย AI มาใช้ จะทำให้เกิดการผูกขาดจากผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) หรือไม่?
ขึ้นอยู่กับเลเยอร์การใช้งาน ผู้ช่วย LLM ที่ผสานรวมเข้ากับเครื่องมือ OLP ของผู้ผลิต (ABB RobotStudio Copilot, FANUC ZDT) นั้นเป็นแบบเฉพาะของ OEM: โค้ด RAPID หรือ TP ที่สร้างขึ้นนั้นสามารถพกพาได้ แต่ผู้ช่วย AI เองนั้นผูกติดอยู่กับแพลตฟอร์มของผู้ผลิต เครื่องมือ LLM แบบโอเพนซอร์สและของบุคคลที่สามที่รองรับภาษาควบคุมหลายภาษาจะหลีกเลี่ยงข้อจำกัดนี้ได้ สำหรับโมเดลพื้นฐาน VLA นั้น NVIDIA GR00T N1 มีน้ำหนักโมเดลแบบเปิด ในขณะที่ Physical Intelligence π0 และ Figure AI Helix เป็นแบบกรรมสิทธิ์ ผู้ซื้อควรประเมินความสามารถในการพกพาของน้ำหนักโมเดลที่ฝึกฝนแล้วและข้อมูลการฝึกอบรมก่อนที่จะตัดสินใจใช้แพลตฟอร์มแบบปิด
เมื่อไหร่แบบจำลองฐานราก VLA จะพร้อมสำหรับการใช้งานเชื่อมในเชิงการผลิต?
การคาดการณ์โดยทั่วไปคือช่วงปี 2026–2028 จะมีการใช้งานอย่างจำกัดสำหรับรูปทรงรอยเชื่อมมาตรฐาน (รอยเชื่อมมุม รอยเชื่อมชน รอยเชื่อมซ้อน บนเหล็กกล้าคาร์บอนหรืออะลูมิเนียม) โดยมีเงื่อนไขสามประการ ได้แก่ ความน่าเชื่อถือของการอนุมาน VLA ที่มีอัตราการทำงานสูงกว่า 99% ในการผลิตหลายกะ มาตรฐาน ISO สำหรับรหัสหุ่นยนต์ที่สร้างโดย AI ซึ่งกรอบการทำงานด้านคุณภาพการเชื่อมสามารถอ้างอิงได้ และโครงสร้างพื้นฐานการเก็บรวบรวมข้อมูลการสาธิตที่เพียงพอในระดับโรงงาน การเชื่อมรูปทรงที่ซับซ้อนและโลหะผสมพิเศษน่าจะยังคงใช้ระบบ OLP แบบกำหนดค่าได้ต่อไปจนถึงปี 2028 และหลังจากนั้น
ใครเป็นเจ้าของเส้นทางการเคลื่อนที่ของหุ่นยนต์ที่สร้างขึ้นโดยระบบ AI ซึ่งได้รับการฝึกฝนจากข้อมูลการผลิตของลูกค้า?
ประเด็นนี้ยังไม่ได้รับการแก้ไขในเชิงพาณิชย์และทางกฎหมาย ณ ปี 2026 ชุดข้อมูล Open X-Embodiment ได้สร้างแบบอย่างการแบ่งปันข้อมูลทางวิชาการภายใต้เงื่อนไข Creative Commons แต่ข้อมูลการผลิตเชิงพาณิชย์อยู่ภายใต้ข้อจำกัดที่แตกต่างกัน เมื่อระบบ AI เรียนรู้จากข้อมูลพฤติกรรมลูกค้า เงื่อนไขในสัญญาที่ทำขึ้นระหว่างผู้ผลิตและผู้จำหน่าย AI จะควบคุมการเก็บรักษาข้อมูล สิทธิ์ในการปรับปรุงแบบจำลอง และข้อจำกัดในการใช้งานเพื่อการแข่งขัน ผู้ซื้อควรเรียกร้องความชัดเจนในสัญญาอย่างชัดเจนเกี่ยวกับกรรมสิทธิ์ในข้อมูล สิทธิ์ในแบบจำลอง และการลบข้อมูลเมื่อสิ้นสุดสัญญาก่อนที่จะใช้งานแพลตฟอร์ม AI ใดๆ ที่เรียนรู้จากข้อมูลการผลิตเฉพาะของแต่ละโรงงาน
การอ่านที่เกี่ยวข้อง
- ปัญญาประดิษฐ์แบบฝังตัวในหุ่นยนต์อุตสาหกรรม: โมเดล VLA กำลังเปลี่ยนแปลงการเขียนโปรแกรมหุ่นยนต์อย่างไร — สถาปัตยกรรม เกณฑ์มาตรฐาน และการตรวจสอบความปลอดภัยเชิงลึกสำหรับโมเดล VLA
- การเก็บรวบรวมข้อมูล AI ที่ผสานรวมเข้ากับระบบ: การควบคุมระยะไกลและการจำลองสู่ความเป็นจริง (2026) — โครงสร้างพื้นฐานข้อมูลสาธิตที่แบบจำลองพื้นฐานต้องพึ่งพา
- การเขียนโปรแกรมแบบออฟไลน์ การจำลอง และดิจิทัลทวินสำหรับการเชื่อมด้วยหุ่นยนต์ (2026) — ชุดซอฟต์แวร์การเชื่อมแบบสี่ชั้น รวมถึงระบบ AI ที่ไม่ต้องสอนการทำงาน
- ระบบอัตโนมัติกระบวนการ — การบูรณาการระบบ มาตรฐานความปลอดภัย และกรอบการดำเนินงาน
- ผู้ผลิตหุ่นยนต์ร่วมปฏิบัติงานชั้นนำปี 2026: การเปรียบเทียบ — ภาพรวมของผู้จำหน่ายหุ่นยนต์ร่วมปฏิบัติงาน รวมถึงความแตกต่างด้านความสามารถด้านปัญญาประดิษฐ์
การอ้างอิงขาออก:
รายงานหุ่นยนต์โลก IFR ปี 2025 |
ดัชนี AI ของสแตนฟอร์ด 2025 |
ISO 10218-2: ความปลอดภัยของระบบหุ่นยนต์และการบูรณาการ |
NVIDIA Isaac ใช่