
ปัญญาประดิษฐ์แบบฝังตัวเทียบกับหุ่นยนต์อุตสาหกรรมแบบดั้งเดิม (2026)
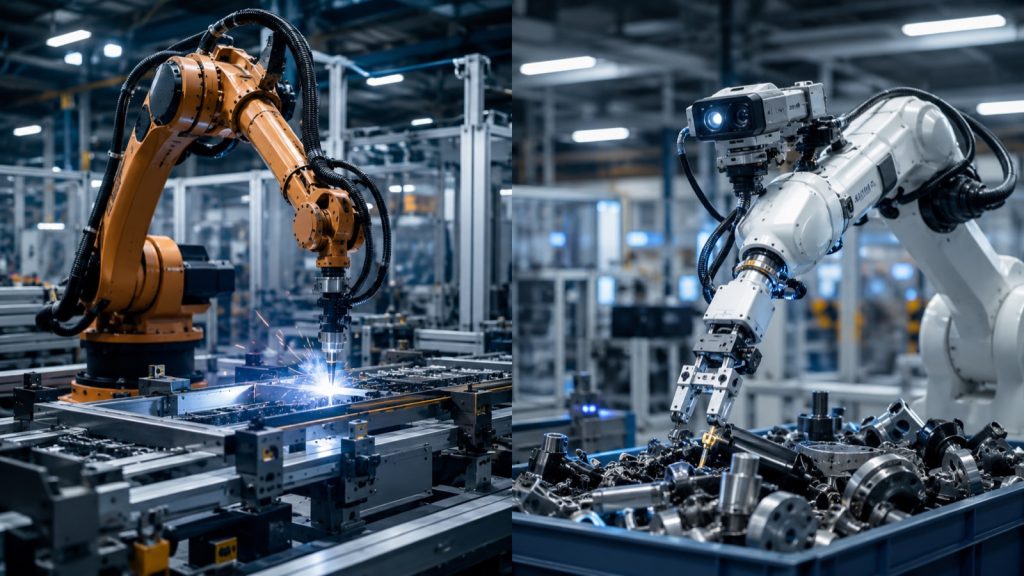
ปัญญาประดิษฐ์แบบฝังตัว (Embodied AI) เทียบกับหุ่นยนต์อุตสาหกรรมแบบดั้งเดิมในปี 2026: การควบคุมแบบเรียนรู้แตกต่างจากการทำงานอัตโนมัติแบบตั้งโปรแกรมอย่างไร และอะไรจะเปลี่ยนแปลงไปในสายการผลิต
วิธีการเลือกหุ่นยนต์อุตสาหกรรม: คู่มือการเลือกปี 2026
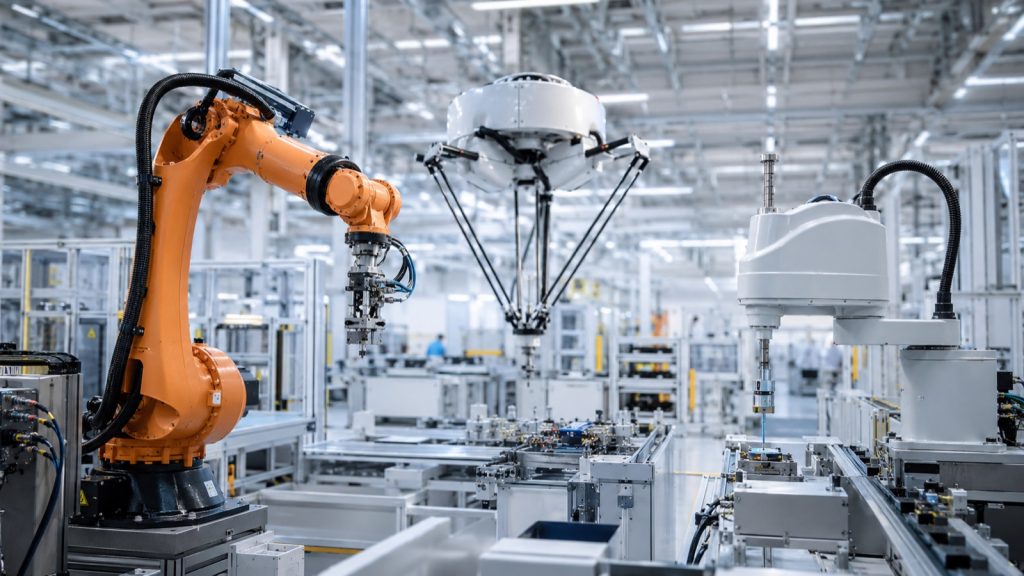
วิธีการเลือกหุ่นยนต์อุตสาหกรรมในปี 2026: จับคู่ความสามารถในการรับน้ำหนัก ระยะการทำงาน จำนวนแกน และความเร็วให้เหมาะสมกับการใช้งาน และรู้ว่าเมื่อใดที่หุ่นยนต์แบบ SCARA, 6 แกน, เดลต้า หรือโคบอทจึงเหมาะสม
คู่มือการเลือกโคบอทสำหรับรับน้ำหนักบรรทุก: การเลือกโคบอทขนาด 3-30 กก. (2026)
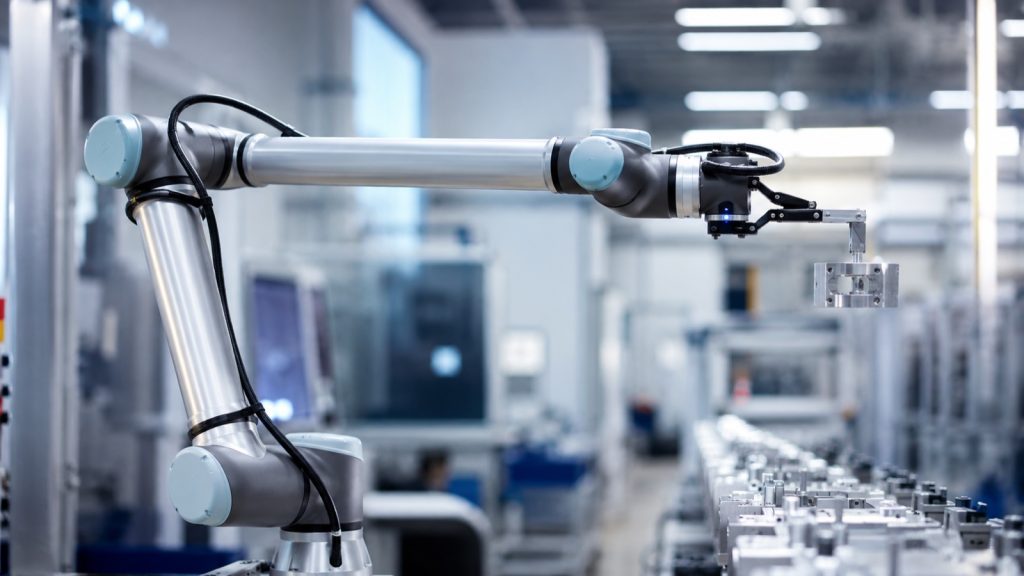
วิธีการเลือกน้ำหนักบรรทุกของหุ่นยนต์ร่วมปฏิบัติงาน (COBO) ตั้งแต่ 3 กก. ถึง 30 กก. เหตุใดจึงต้องมีการแลกเปลี่ยนระหว่างน้ำหนักบรรทุกและระยะการทำงาน และหุ่นยนต์ COBO คลาสใดที่เหมาะสมกับงานประกอบและงานดูแลชิ้นงาน
หุ่นยนต์ร่วมปฏิบัติงาน (Cobot) กับหุ่นยนต์อุตสาหกรรม (Industrial Robot): วิธีการเลือก (คู่มือ 3 ปัจจัย)
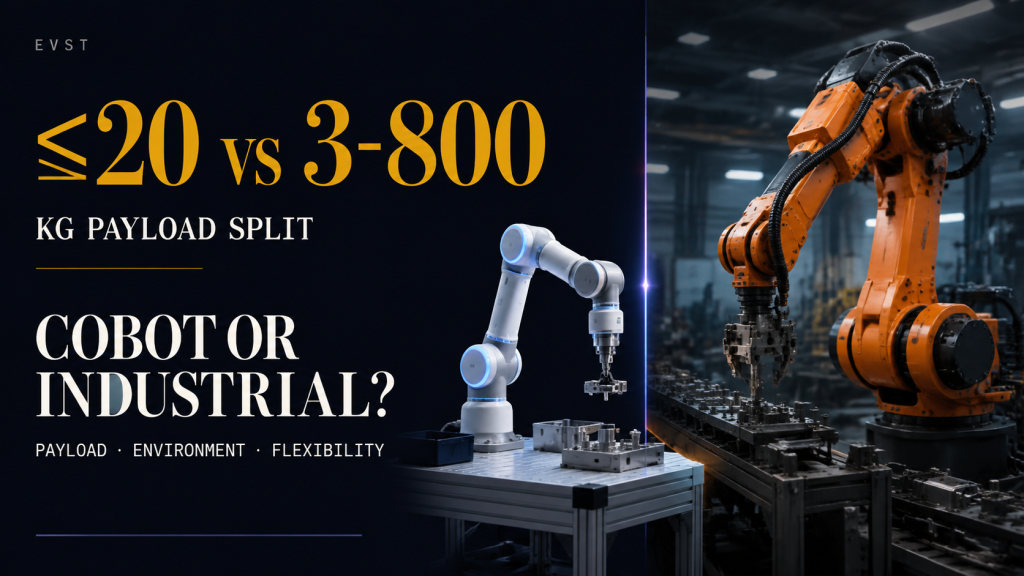
โคบอทกับหุ่นยนต์อุตสาหกรรม? เลือกตามน้ำหนักบรรทุก สภาพแวดล้อม และความยืดหยุ่น คู่มือการตัดสินใจ 3 ปัจจัย พร้อมตารางเปรียบเทียบ มาตรฐาน และกฎการเลือก
ผู้ผลิตหุ่นยนต์ร่วมปฏิบัติงาน (Cobot) ชั้นนำในประเทศจีน ปี 2026
คู่มือปี 2026 สำหรับผู้ผลิตหุ่นยนต์ร่วมปฏิบัติงาน (cobot) ชั้นนำในประเทศจีน เปรียบเทียบประสิทธิภาพในการบรรทุก ความเชี่ยวชาญ และตำแหน่งที่เหมาะสมของแต่ละราย
มาตรฐาน 102 ข้อของจีนเกี่ยวกับหุ่นยนต์และปัญญาประดิษฐ์: พิสูจน์ให้เห็นจริง ไม่ใช่แค่สาธิต
มาตรฐานหุ่นยนต์และปัญญาประดิษฐ์ 102 ข้อของจีนมีผลบังคับใช้เมื่อวันที่ 1 มิถุนายน 2026 บริษัทผู้ผลิตหุ่นยนต์ ปัญญาประดิษฐ์แบบมีตัวตน และตัวแทนปัญญาประดิษฐ์ ต้องพิสูจน์ให้เห็นจริง – ไม่ใช่แค่สาธิต – ว่าสามารถทดสอบและตรวจสอบการส่งมอบสินค้าได้
การดูแลโดยหุ่นยนต์: ผู้ควบคุมหนึ่งคน ควบคุมเครื่องจักรหลายเครื่อง
การควบคุมเครื่องจักรด้วยหุ่นยนต์ช่วยให้ผู้ปฏิบัติงานเพียงคนเดียวสามารถควบคุมเครื่องจักร CNC หลายเครื่องได้โดยไม่ต้องมีผู้ควบคุมดูแล ดูรายละเอียดเกี่ยวกับน้ำหนักบรรทุก เวลาในการทำงาน และผลตอบแทนจากการลงทุน (ROI) เพื่อพิจารณาว่าเมื่อใดจึงคุ้มค่า และเมื่อใดจึงไม่คุ้มค่า
แกนภายนอกของรางเชิงเส้นหุ่นยนต์: ระยะการเข้าถึงและขอบเขตของสายเคเบิล
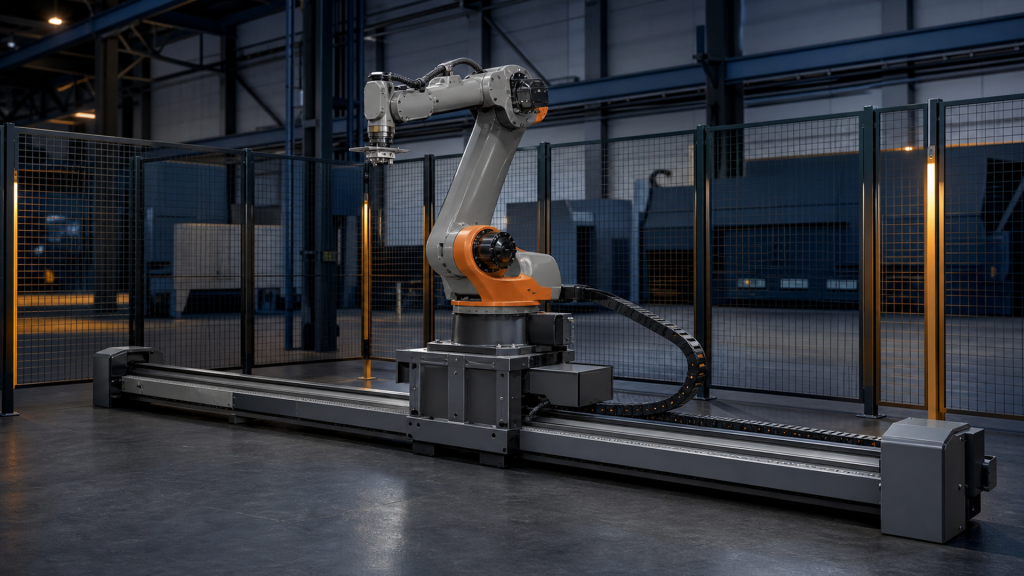
ประเมินแกนภายนอกของหุ่นยนต์แบบรางเลื่อนเชิงเส้น โดยพิจารณาจากระยะการเคลื่อนที่ที่มีประโยชน์ ขอบเขตการทำงาน การจัดแนว การเดินสายเคเบิล การป้องกัน เขตปลอดภัย และการฟื้นตัว
เครื่องจัดตำแหน่งชิ้นงานสำหรับการเชื่อม: แกนเดียว เทียบกับ 2 แกน เทียบกับ 3 แกน (2026)
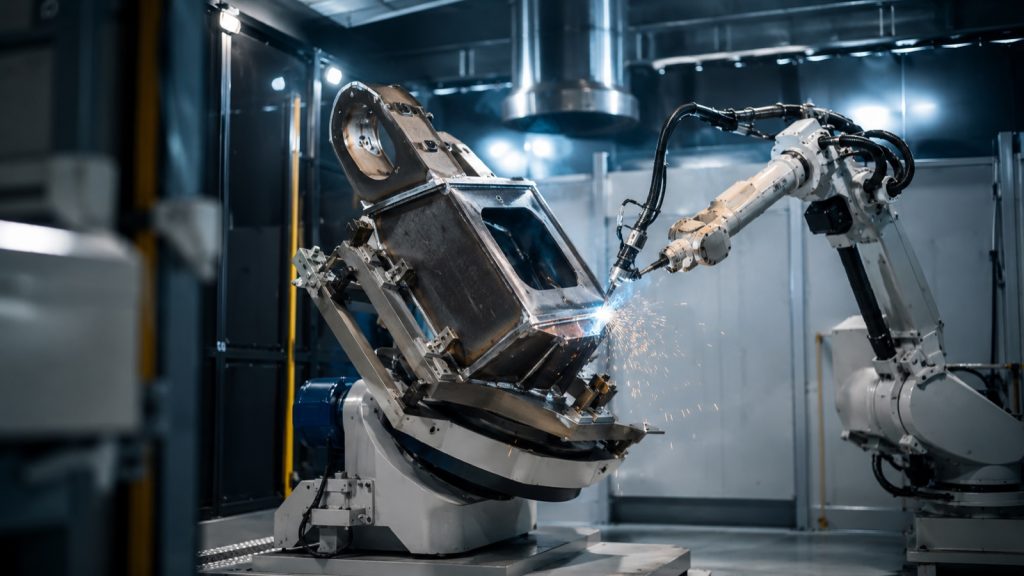
ความแตกต่างระหว่างอุปกรณ์จัดตำแหน่งชิ้นงานเชื่อมแบบแกนเดียว สองแกน และสามแกน ความหมายของน้ำหนักบรรทุกและความแม่นยำ และวิธีการเลือกอุปกรณ์ที่เหมาะสมสำหรับการเชื่อมด้วยหุ่นยนต์
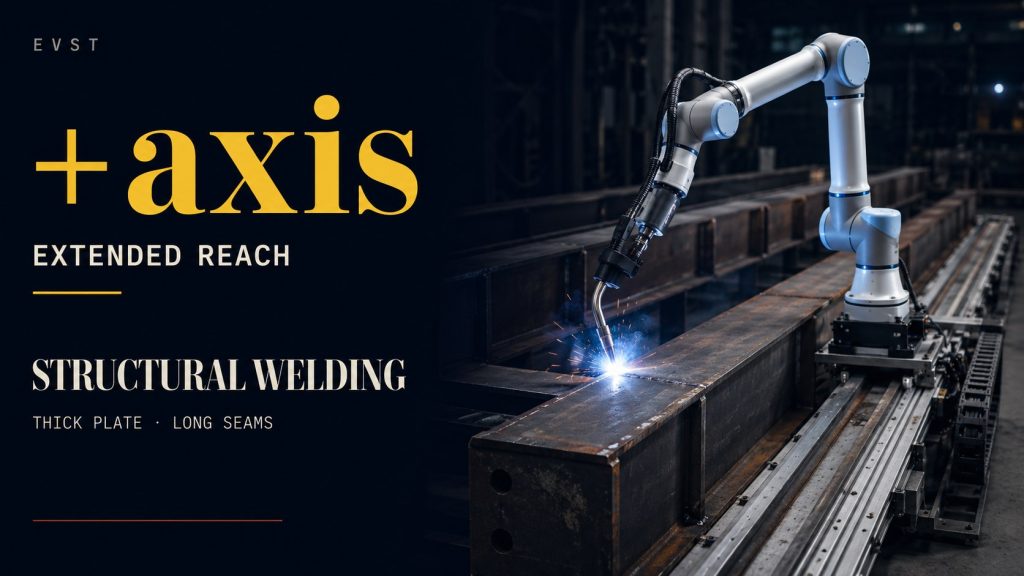
การเชื่อมโครงสร้างด้วยหุ่นยนต์ร่วมปฏิบัติงาน — แผ่นเหล็กหนาและรอยเชื่อมยาว
-
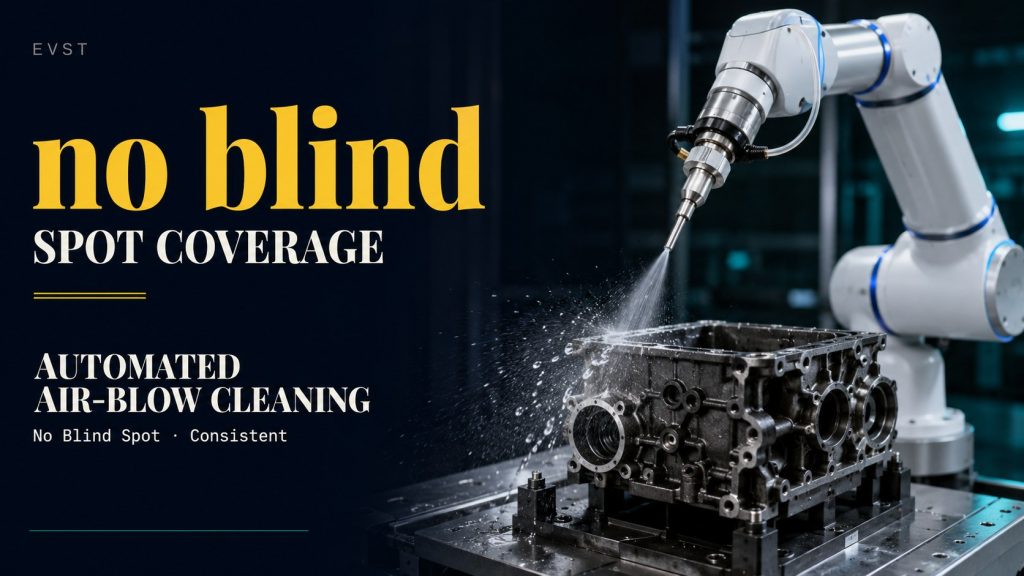
หุ่นยนต์ร่วมปฏิบัติงานอัตโนมัติสำหรับการทำความสะอาดและเป่าลม — ชิ้นส่วนเครื่องยนต์
-
บริษัทชั้นนำด้านโมเดลพื้นฐานหุ่นยนต์และปัญญาประดิษฐ์เชิงกายภาพ (Embodied AI) ประจำปี 2026
จัดอันดับบริษัทชั้นนำด้านโมเดลพื้นฐานหุ่นยนต์และปัญญาประดิษฐ์แบบฝังตัว (Embodied AI) ประจำปี 2026: Physical Intelligence, DeepMind, Skild AI, NVIDIA, Figure, Tesla และอื่นๆ