
คู่มือหุ่นยนต์ SCARA ปี 2026: หลักการทำงาน เทียบกับหุ่นยนต์ร่วมปฏิบัติงาน (Cobots) และการใช้งาน
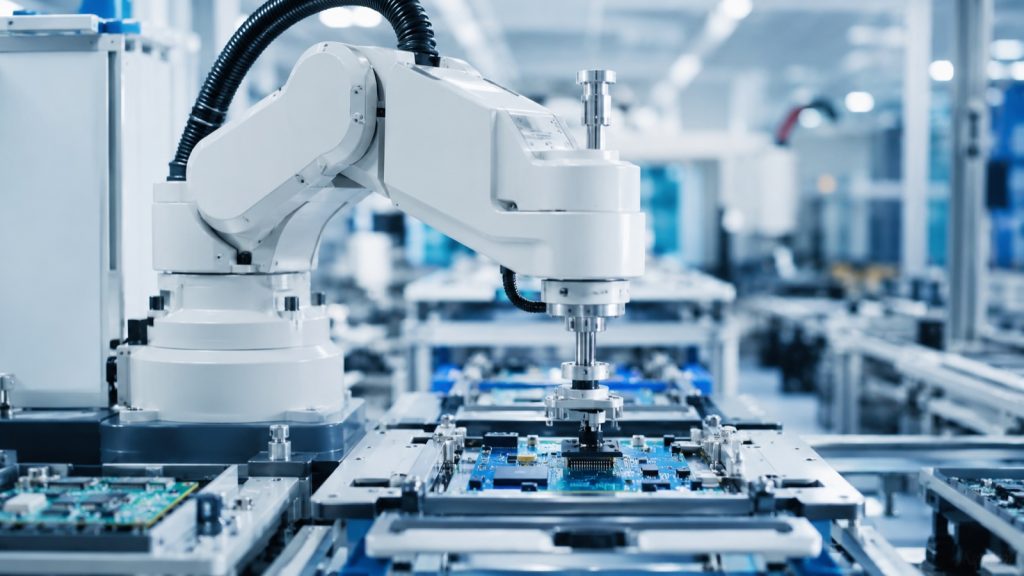
หุ่นยนต์ SCARA คืออะไร โครงสร้าง RRP 4 แกนทำงานอย่างไร แตกต่างจากโคบอทและแขนกล 6 แกนอย่างไร และเหมาะกับงานประเภทใดบ้าง เช่น การประกอบ การบรรจุภัณฑ์ และการจ่ายวัสดุ
การเชื่อมแผ่นโลหะหนาแบบหลายรอบด้วยหุ่นยนต์: การติดตามแนวเชื่อม ±0.5 มม., การเชื่อมรอบแรกสำเร็จ 99%
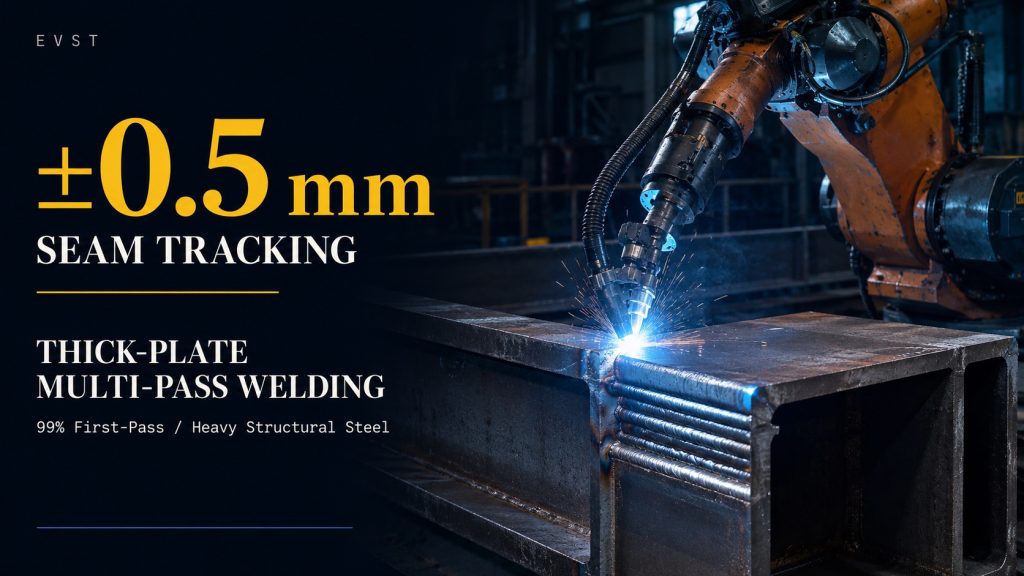
หุ่นยนต์เชื่อมโลหะอุตสาหกรรมทำการเชื่อมหลายชั้นบนเหล็กโครงสร้างหนาด้วยความแม่นยำในการติดตามแนวเชื่อม ±0.5 มม. และอัตราการยอมรับการเชื่อมครั้งแรก 99% ดูว่าอุปกรณ์จัดตำแหน่งและรางเลื่อนช่วยเพิ่มประสิทธิภาพได้อย่างไร
การดูแลช่องว่างระบบส่งกำลังอัตโนมัติ: ทำงานโดยไม่ต้องมีผู้ควบคุม และปราศจากข้อผิดพลาด
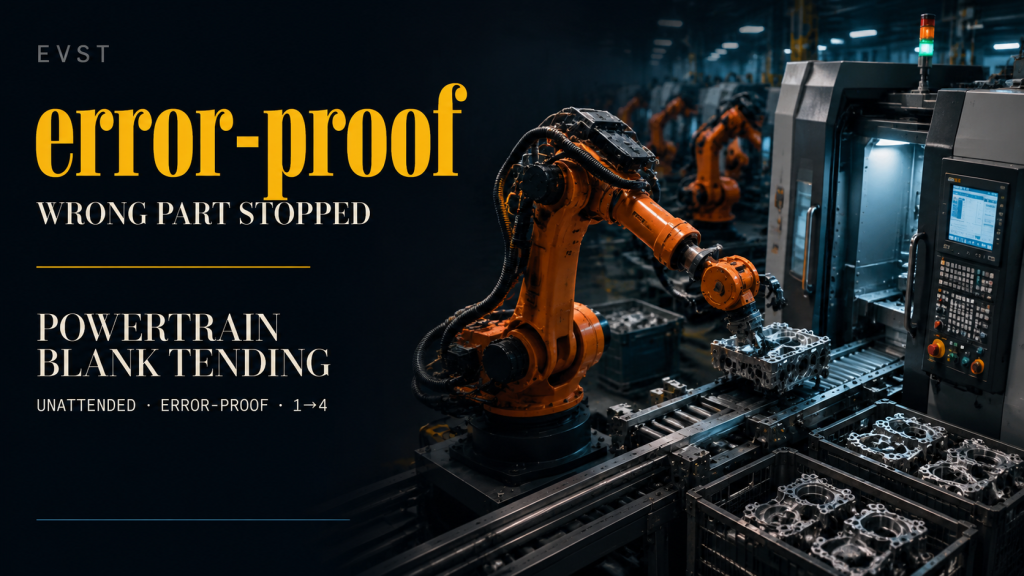
ฝาสูบและเพลาข้อเหวี่ยงเป็นชิ้นส่วนที่มีน้ำหนักมากและมีโอกาสเกิดข้อผิดพลาดได้ง่ายเมื่อต้องรับน้ำหนักมาก ดูว่าหุ่นยนต์สามารถดูแลเครื่องจักรโดยอัตโนมัติได้อย่างไร ด้วยระบบตรวจสอบด้วยภาพและการเขียนโค้ดเพื่อป้องกันข้อผิดพลาด และเมื่อใดที่มันคุ้มค่า
การเชื่อมท่อไอเสียด้วยหุ่นยนต์: รอยเชื่อมสม่ำเสมอในปริมาณมาก
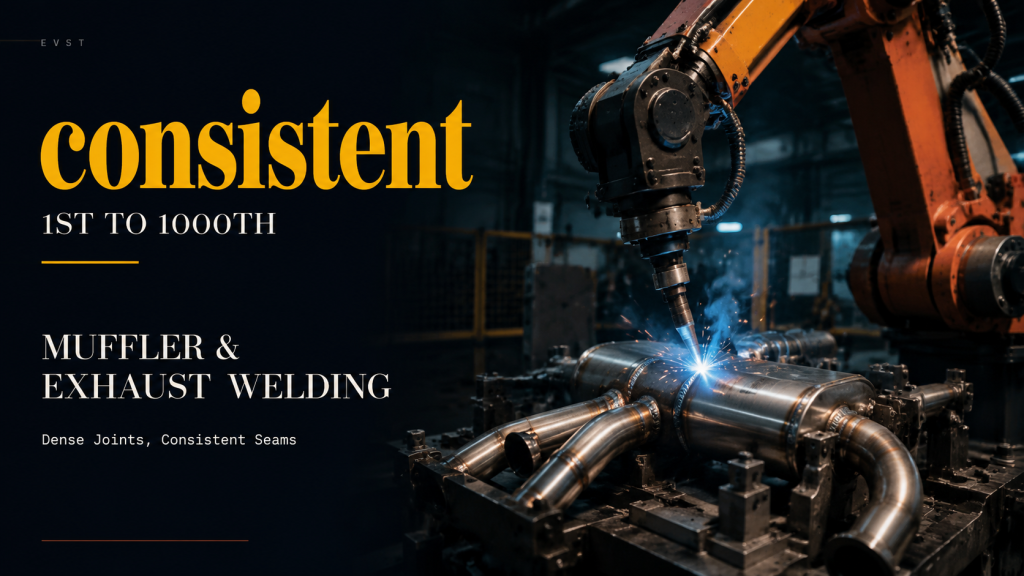
ท่อเก็บเสียงและท่อไอเสียมีรอยต่อที่หนาแน่นและผนังบาง ดูว่าหุ่นยนต์เชื่อมช่วยรักษาความสม่ำเสมอของรอยต่อและควบคุมการบิดเบี้ยวในปริมาณมากได้อย่างไร และเมื่อใดจึงจะคุ้มค่า
หุ่นยนต์ในอุตสาหกรรมการผลิตอุปกรณ์อิเล็กทรอนิกส์ 3C: คู่มือปี 2026
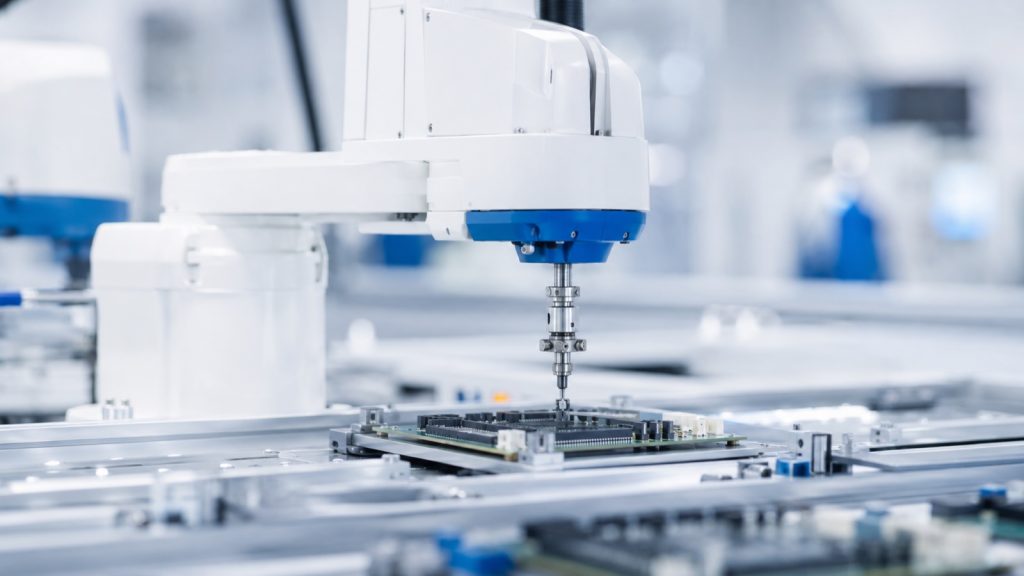
หุ่นยนต์จะเข้ามาช่วยทำงานอัตโนมัติในอุตสาหกรรมอิเล็กทรอนิกส์ 3C ในปี 2026 ได้อย่างไร: หุ่นยนต์ SCARA, โคบอท และหุ่นยนต์เดลต้า สำหรับการประกอบชิ้นส่วนอย่างแม่นยำ การขันสกรู การทดสอบ และการจัดการชิ้นงานความเร็วสูง
หุ่นยนต์ในอุตสาหกรรมยานยนต์: คู่มือปี 2026
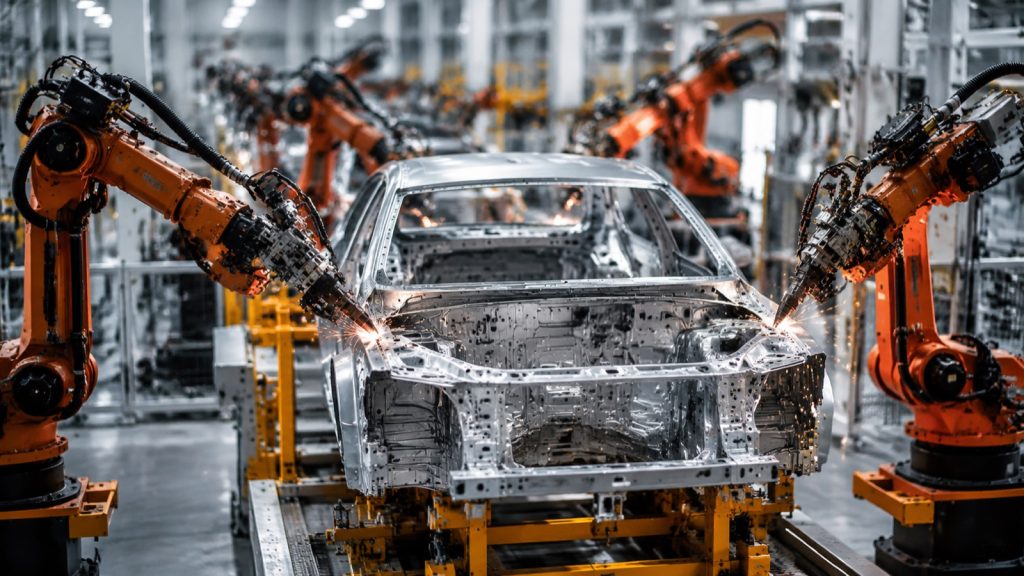
หุ่นยนต์จะถูกนำมาใช้ในอุตสาหกรรมยานยนต์อย่างไรในปี 2026: การเชื่อม การขนย้าย การประกอบ การพ่นสี และสายการผลิตแบตเตอรี่รถยนต์ไฟฟ้า รวมถึงแนวโน้มที่กำลังเปลี่ยนแปลงอุตสาหกรรมนี้
การหยิบสินค้าจากถังด้วยหุ่นยนต์: คู่มือระบบวิชั่น 3 มิติและปัญญาประดิษฐ์ (2026)
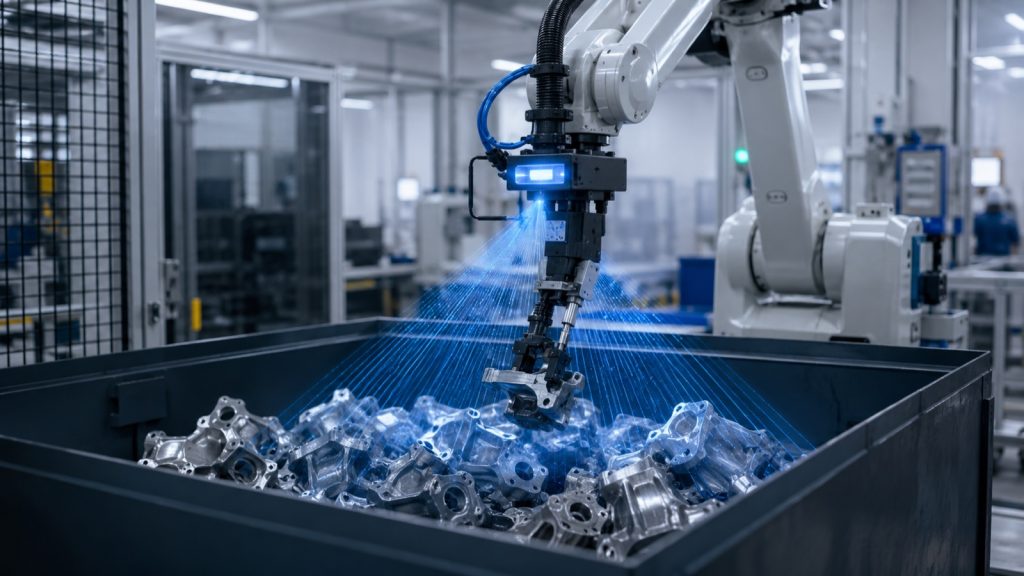
ระบบหยิบชิ้นงานด้วยหุ่นยนต์จะทำงานอย่างไรในปี 2026: ระบบวิชั่น 3 มิติจะค้นหาชิ้นส่วนที่วางซ้อนกันแบบสุ่ม ปัญญาประดิษฐ์จะวางแผนการหยิบจับโดยปราศจากการชน และอะไรเป็นตัวตัดสินความเป็นไปได้
การเปลี่ยนรูปแบบการทำงานที่ยืดหยุ่นของหุ่นยนต์ร่วมปฏิบัติงาน: เปลี่ยนรูปแบบได้ภายในไม่กี่นาที ไม่ใช่หลายชั่วโมง
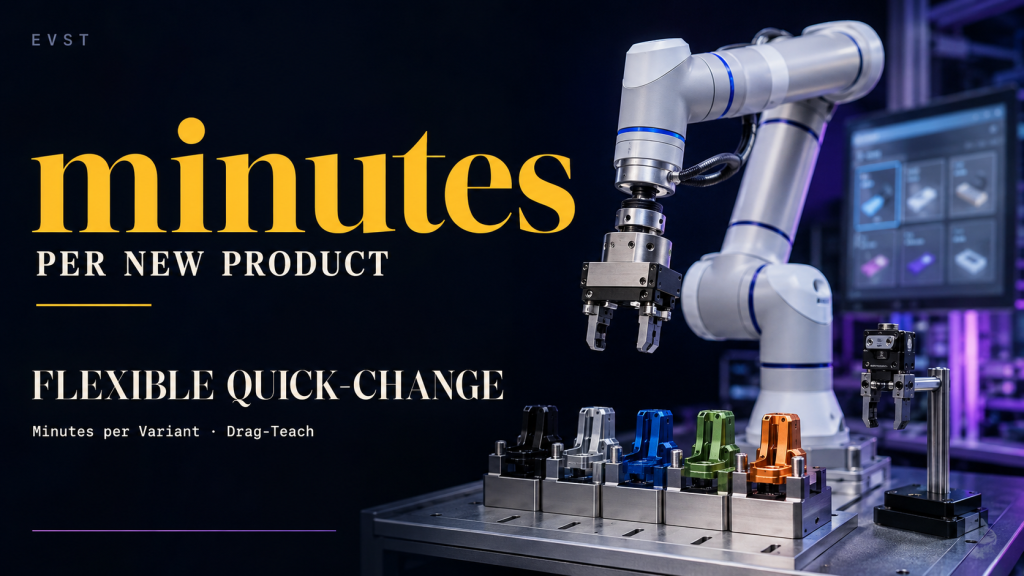
ผลิตสินค้าหลากหลายชนิด แต่ปริมาณน้อย? หุ่นยนต์ร่วมปฏิบัติงานสามารถเปลี่ยนสินค้าได้ภายในไม่กี่นาทีด้วยระบบลากและสอนการทำงาน รวมถึงคลังงาน ดูว่าการเปลี่ยนสินค้าอย่างยืดหยุ่นช่วยลดเวลาหยุดทำงานได้อย่างไร
ระบบประมวลผลภาพสำหรับหุ่นยนต์: คู่มือเปรียบเทียบระหว่าง 2 มิติและ 3 มิติ (2026)
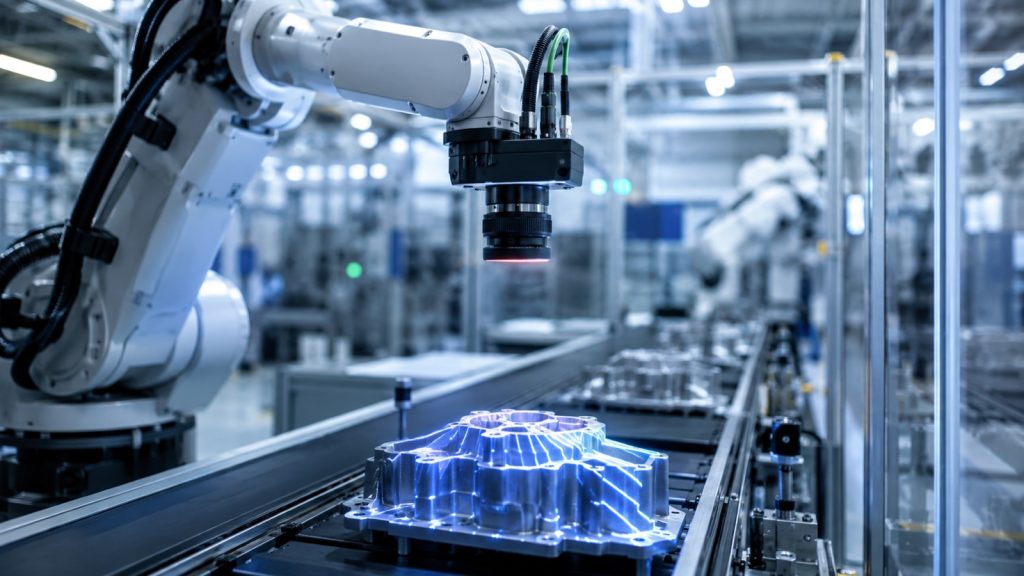
ระบบวิชั่นสำหรับหุ่นยนต์ในปี 2026: ความแตกต่างระหว่างวิชั่น 2 มิติและ 3 มิติ เมื่อใดที่แต่ละแบบเหมาะสมกับการหยิบจับและตรวจสอบแบบมีคำแนะนำ และวิธีการกำหนดเซลล์การทำงาน
ปัญญาประดิษฐ์แบบฝังตัวในสัปดาห์นี้ — 5 ประเด็นสำคัญ: NVIDIA Cosmos 3, การเสนอขายหุ้น IPO ของ Unitree, BMW × Hexagon AEON (1-7 มิถุนายน 2026)
NVIDIA Cosmos 3 + หุ่นยนต์ฮิวมานอยด์ต้นแบบ Isaac GR00T เปิดตัวครั้งแรก, Unitree อยู่ในขั้นตอนการจดทะเบียน IPO, BMW ติดตั้ง Hexagon AEON ที่เมืองไลป์ซิก, Agibot GE 2.0 ขึ้นอันดับหนึ่งใน WorldArena — 5 เรื่องราวเด่นเกี่ยวกับ AI ที่มีรูปร่างหน้าตาสำหรับวันที่ 1-7 มิถุนายน 2026
ความปลอดภัยของหุ่นยนต์ร่วมปฏิบัติงาน: คู่มือ ISO/TS 15066 (2026)
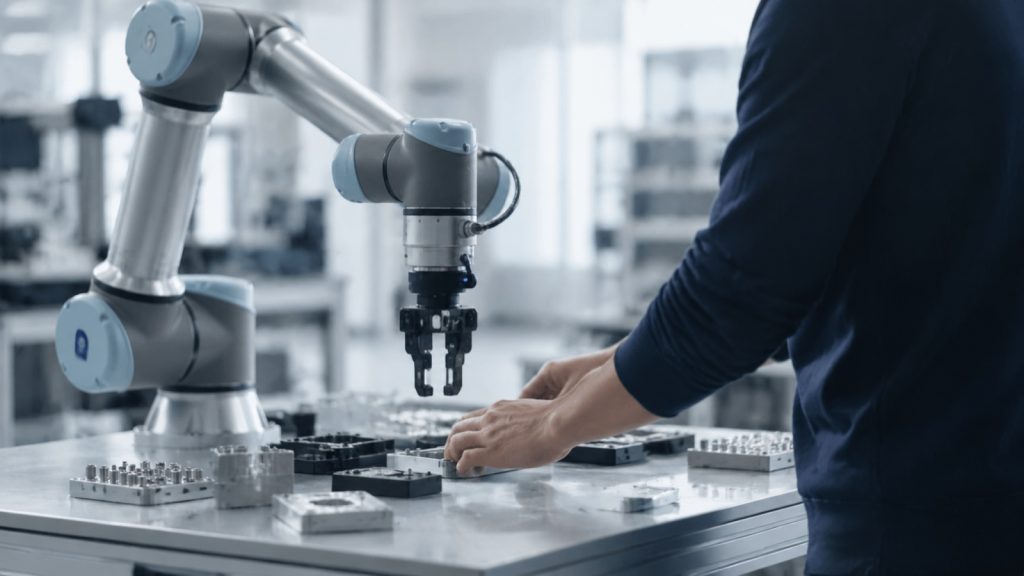
ความปลอดภัยของหุ่นยนต์ร่วมปฏิบัติงานในปี 2026: วิธีการทั้งสี่ของ ISO/TS 15066 เหตุผลที่หุ่นยนต์ร่วมปฏิบัติงานไม่ได้ปลอดภัยโดยอัตโนมัติ และวิธีการประเมินความเสี่ยงของเซลล์การทำงาน
การดูแลชิ้นงานหล่อขึ้นรูปด้วยหุ่นยนต์: การดูดอากาศออกนอกบริเวณที่มีความร้อนสูงตามมาตรฐาน IP67
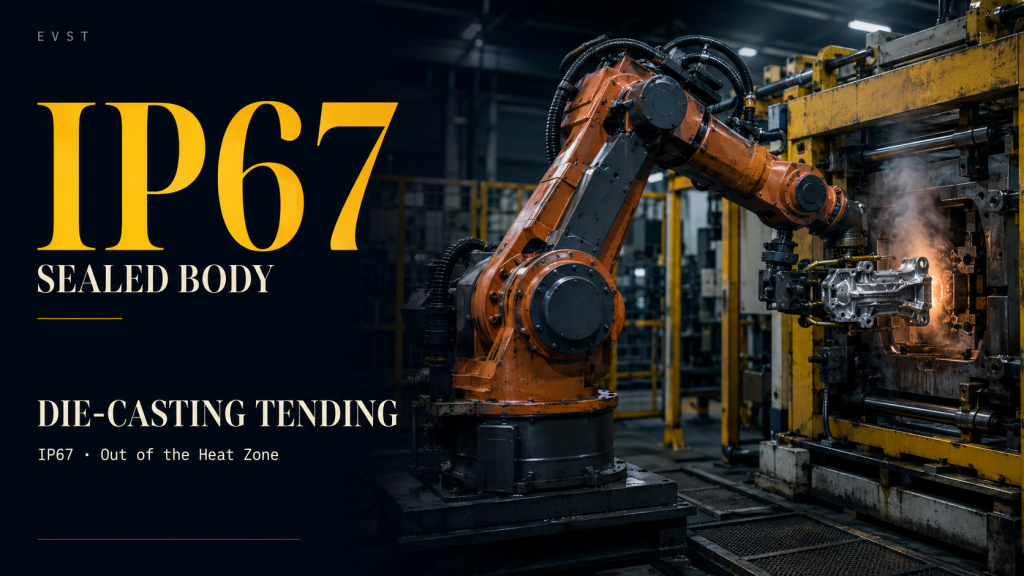
หุ่นยนต์ช่วยยกชิ้นงานหล่อร้อนระดับ IP67 จะดึงชิ้นงานหล่อร้อนออกจากแม่พิมพ์ หลีกเลี่ยงบริเวณที่มีไอน้ำและน้ำมัน ดูรายละเอียดเกี่ยวกับการป้องกัน การจับยึด และผลตอบแทนจากการลงทุน (ROI) เพื่อดูว่าคุ้มค่าเมื่อใด