
การประกอบสายการผลิตคอมเพรสเซอร์พร้อมระบบตรวจสอบข้อผิดพลาดด้วยการมองเห็นด้วยเครื่องจักร — คำอธิบาย
ระบบตรวจสอบความผิดพลาดด้วยภาพในสายการประกอบคอมเพรสเซอร์ช่วยป้องกันชิ้นส่วนที่ผิดพลาดและขาดหายไป ด้วยระบบรหัส+ภาพ และการตรวจสอบแรงบิดต่อชิ้นส่วนแต่ละชิ้น พร้อมใช้งานตามมาตรฐาน IATF 16949
การควบคุมเครื่องจักร CNC ด้วยหุ่นยนต์: ผู้ควบคุมหนึ่งคน ดูแลเครื่องจักรหลายเครื่อง ตลอด 24 ชั่วโมง 7 วันต่อสัปดาห์ — คำอธิบาย
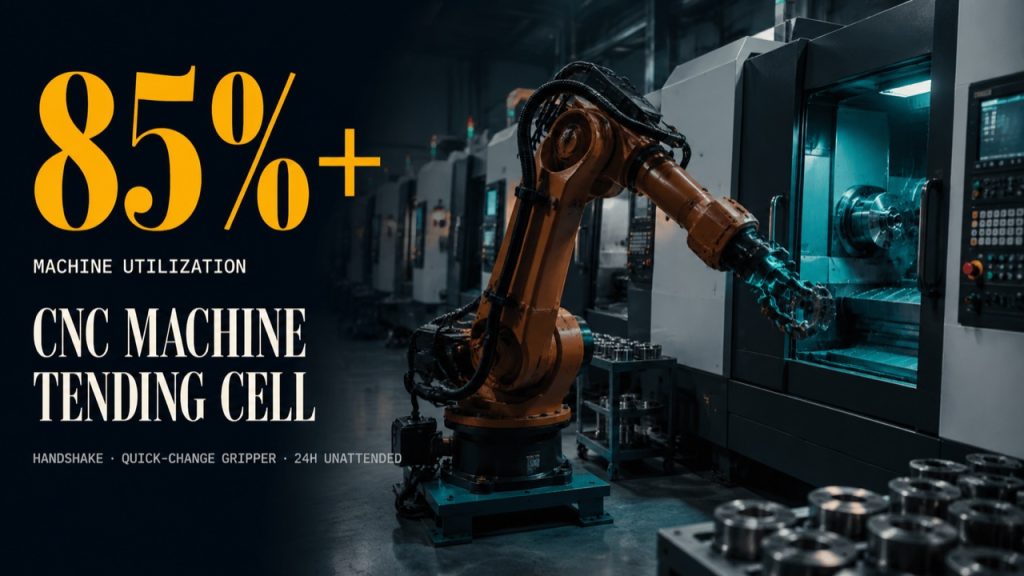
การควบคุมเครื่องจักร CNC ด้วยหุ่นยนต์ช่วยเพิ่มอัตราการใช้ทรัพยากรจากประมาณ 60% เป็น 85% ขึ้นไป ช่วยให้ผู้ปฏิบัติงานเพียงคนเดียวสามารถควบคุมเครื่องจักรได้ 2-4 เครื่อง และสามารถทำงานกะกลางคืนได้โดยไม่ต้องมีผู้ดูแล
การตรวจสอบด้วยระบบวิชั่นหุ่นยนต์แบบร่วมมือ: ลดโอกาสการตรวจพบข้อบกพร่องที่พลาดไป | EVST
การตรวจสอบด้วยหุ่นยนต์แบบร่วมมือกันจะเข้ามาแทนที่การตรวจสอบด้วยมือแบบอัตโนมัติด้วยมาตรฐานที่แน่นอนและตรวจสอบย้อนกลับได้ บทความนี้จะกล่าวถึงวิธีการลดการมองข้ามข้อบกพร่อง บทบาทของระบบนี้ และวิธีการนำไปใช้งาน
สายการผลิตพ่นสีอัตโนมัติ: ประสิทธิภาพการถ่ายโอนสี ความหนาของฟิล์ม และการเปลี่ยนสี อธิบายอย่างละเอียด
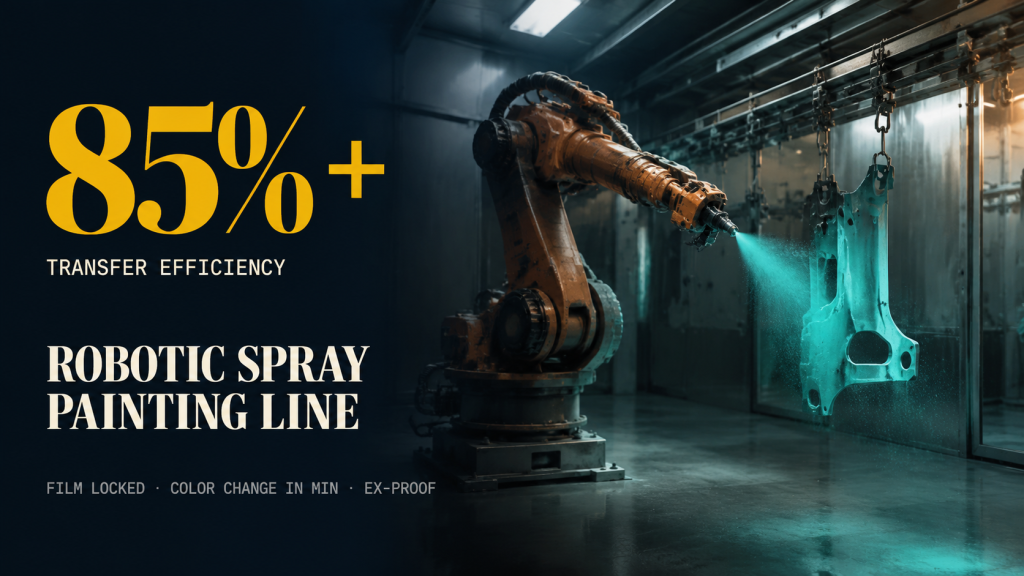
ระบบพ่นสีอัตโนมัติช่วยเพิ่มประสิทธิภาพการถ่ายโอนสีให้สูงกว่า 85% เมื่อเทียบกับการใช้แรงงานคนซึ่งมีประสิทธิภาพเพียง 30-60% สามารถล็อกความหนาของฟิล์มสี เปลี่ยนสีได้ในไม่กี่นาที และลดจำนวนผู้ปฏิบัติงานในห้องพ่นสี พร้อมคู่มือการเลือกใช้ 3 การทดสอบ
ความสม่ำเสมอในการเจียรตัวเรือนมอเตอร์: ให้ซอฟต์แวร์ระบุแต่ละชิ้นส่วนโดยอัตโนมัติ
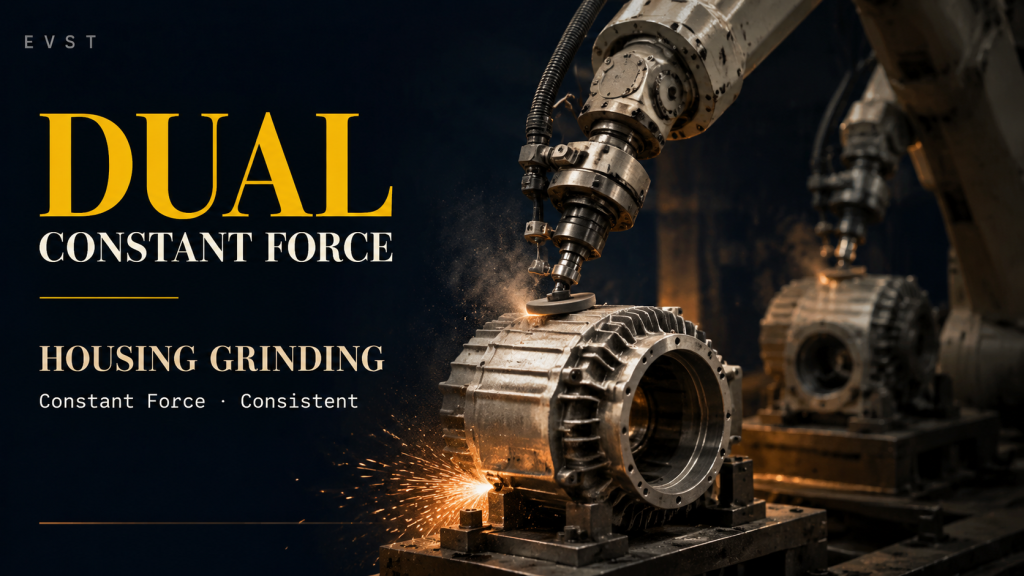
การเจียรด้วยมือไม่สม่ำเสมอเพราะอาศัยความรู้สึกเป็นหลัก ซอฟต์แวร์จะระบุชิ้นส่วนแต่ละชิ้นโดยอัตโนมัติ — รูปทรง จุดเจียร และวัสดุ — และสร้างเส้นทางการเจียรเอง ทำให้ทุกชิ้นส่วนได้รับการเจียรตามมาตรฐานเดียวกัน วิธีการทำงาน
การลบคมชิ้นงานหล่อขึ้นรูปอะลูมิเนียมด้วยหุ่นยนต์ระบบภาพ 3 มิติ: เส้นทางปรับได้ ขอบเรียบสม่ำเสมอ
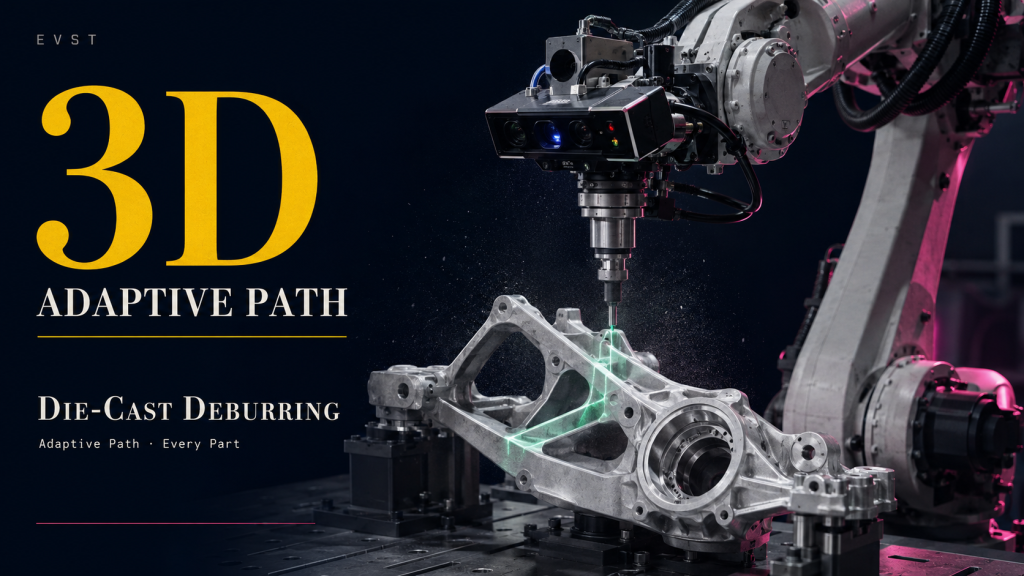
หุ่นยนต์ระบบภาพสามมิติจะสแกนชิ้นส่วนหล่ออลูมิเนียมแต่ละชิ้น จากนั้นจะลบคมเฉพาะบริเวณที่มีเศษโลหะส่วนเกินอยู่จริงเท่านั้น โดยจะลบคมตามแนวรอยต่อได้ในครั้งเดียวด้วยความสม่ำเสมอในทุกชิ้นงาน วิธีการทำงานและตำแหน่งที่เหมาะสมในการใช้งาน
คู่มือปี 2026: อุปกรณ์จัดตำแหน่ง เทียบกับ แท่นหมุน เทียบกับ อุปกรณ์ควบคุมการเคลื่อนที่
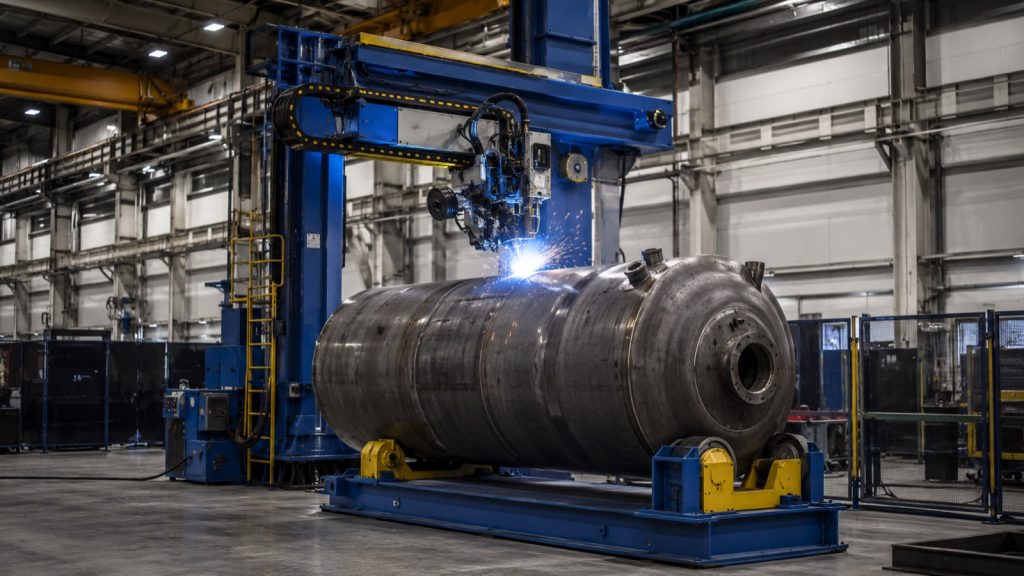
เครื่องจัดตำแหน่งการเชื่อม เทียบกับ แท่นหมุน เทียบกับ เครื่องมือควบคุมการเคลื่อนที่: แต่ละเครื่องทำอะไร ข้อดีของแต่ละแบบ และวิธีการเลือกใช้สำหรับการเชื่อมด้วยมือหรือการเชื่อมด้วยหุ่นยนต์
10 อันดับบริษัทชั้นนำด้านระบบอัตโนมัติทางอุตสาหกรรมระดับโลก ปี 2024: ซีเมนส์ครองอันดับหนึ่งด้วยรายได้ 75.9 พันล้านยูโร เอบีบีอยู่อันดับ 3 และอิโนแวนซ์เป็นแบรนด์จีนเพียงแบรนด์เดียว (วิเคราะห์ฉบับเต็ม)
อันดับ 10 บริษัทชั้นนำด้านระบบอัตโนมัติทางอุตสาหกรรมระดับโลก จากรายงานประจำปี 2024 ซีเมนส์นำเป็นอันดับหนึ่งด้วยส่วนแบ่งการตลาด PLC 42.3% ตามมาด้วย ABB และ Schneider ส่วน Inovance Technology อยู่ในอันดับที่ 9 ในฐานะแบรนด์จีนเพียงแบรนด์เดียว มีการเปรียบเทียบทางเทคนิคอย่างละเอียด
โครงสร้างเหล็กสำเร็จรูป — สายการผลิตแบบครบวงจรสำหรับการเชื่อม การเจียร และการเคลือบ สำหรับอาคารโมดูลาร์
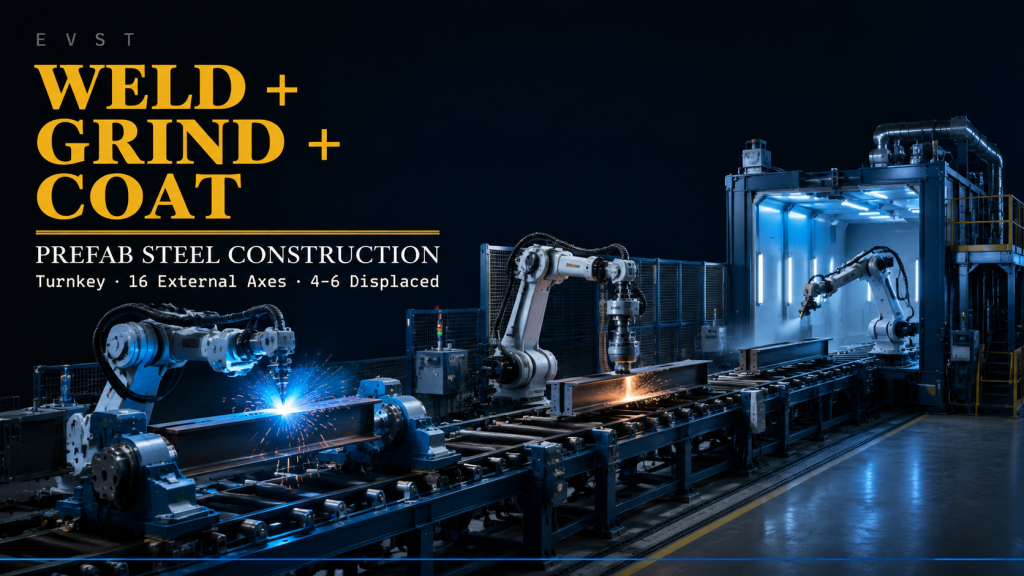
รวมสถานีแยกอิสระสามสถานีเข้าเป็นสายการผลิตเดียว: การเชื่อมด้วยหุ่นยนต์ที่มีแกนภายนอกสูงสุด 16 แกน, การเจียรแบบแรงคงที่ที่ยืดหยุ่นได้, การเคลือบอัตโนมัติด้วยสูตรตาม SKU การถ่ายโอน 3 → 0, การเคลื่อนที่ 4–6
สายการประกอบฝาสูบเครื่องยนต์แบบหุ่นยนต์ — การติดกาว การขัน การอัด และการตรวจสอบในขั้นตอนเดียว
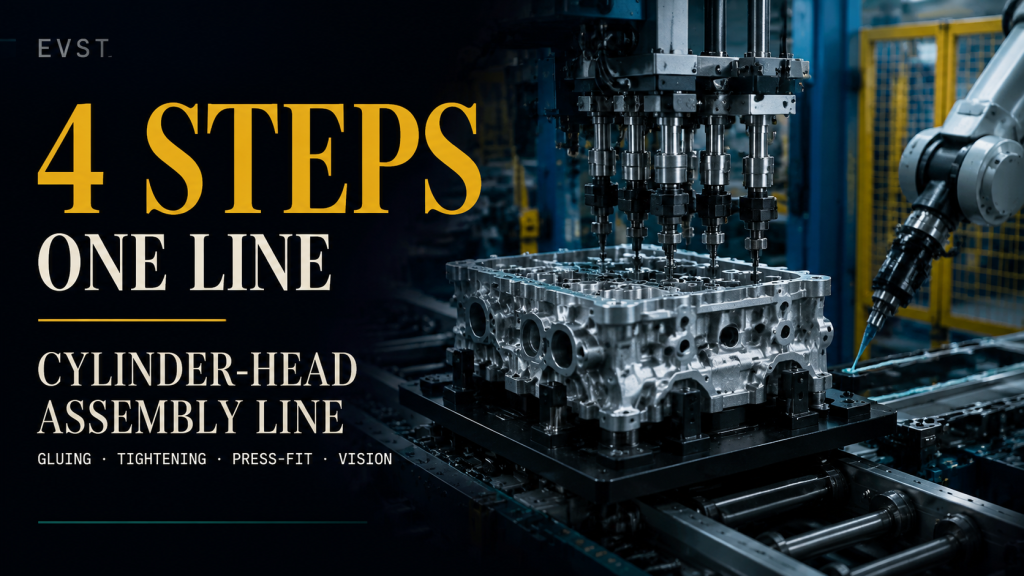
การติดกาว การขันแน่นหลายแกน การอัดแน่นด้วยเซอร์โว และการตรวจสอบด้วยระบบวิชั่นบนสายการผลิตฝาสูบอัตโนมัติสายเดียว โดยมีการบันทึกแรงบิด แรง และขั้นตอนทั้งหมดต่อฝาสูบแต่ละชิ้น เพื่อให้สามารถตรวจสอบย้อนกลับได้ตามมาตรฐาน IATF 16949
คู่มือการใช้งานเครื่องจัดตำแหน่งชิ้นงานสำหรับการเชื่อม ปี 2026: แบบ 1, 2 และ 3 แกน
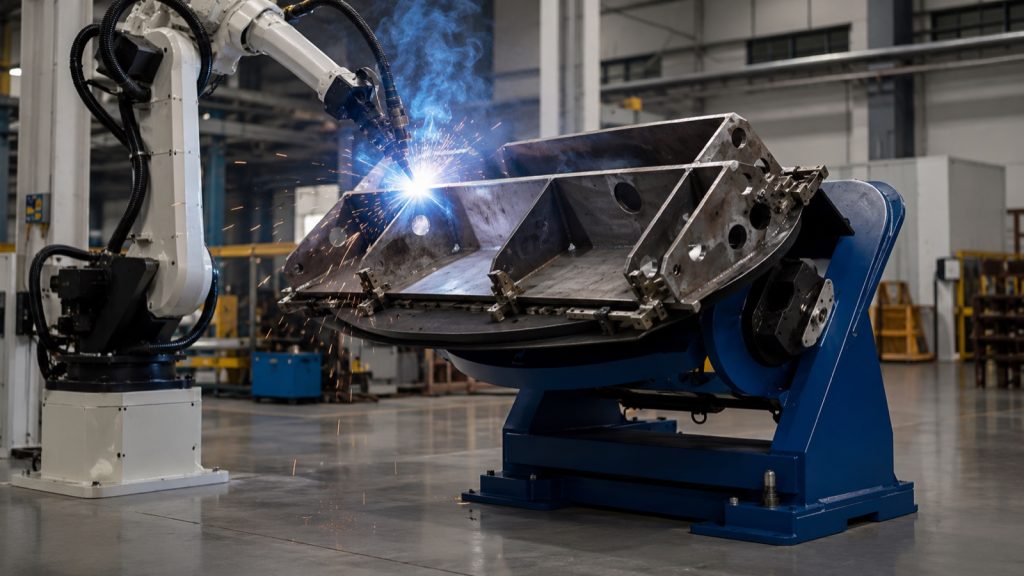
คู่มือฉบับปี 2026 สำหรับเครื่องจัดตำแหน่งชิ้นงานเชื่อม: ประเภทแกนเดี่ยว สองแกน และสามแกน, หัวจับ/ท้ายจับเทียบกับแท่นหมุน, น้ำหนักบรรทุกและการเอียง/หมุน และวิธีการเลือก
หุ่นยนต์ร่วมปฏิบัติงาน (Cobot) กับหุ่นยนต์อุตสาหกรรม (Industrial Robot): ควรเลือกแบบไหนในปี 2026
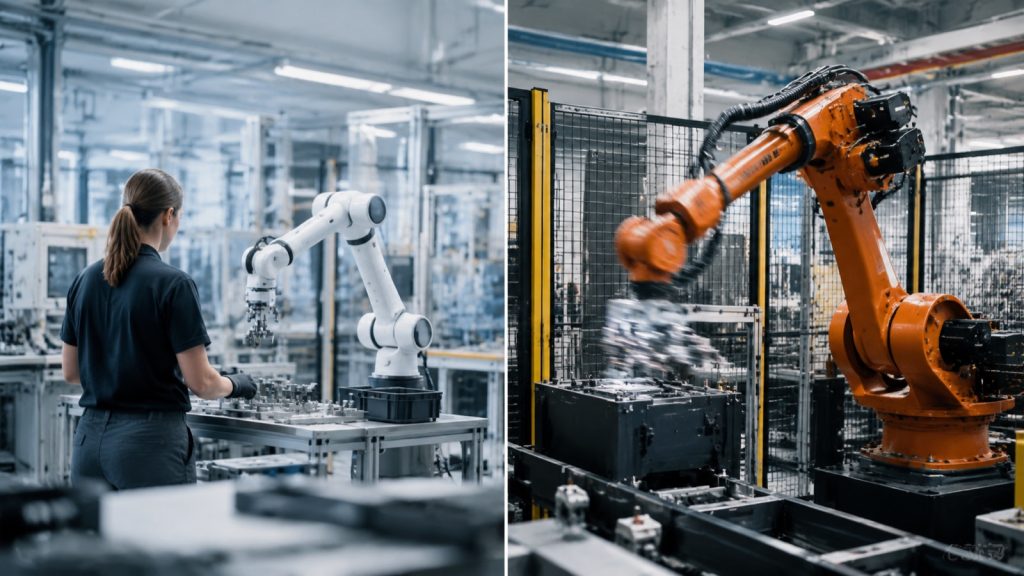
หุ่นยนต์ร่วมปฏิบัติงาน (Cobot) กับหุ่นยนต์อุตสาหกรรม (Industrial Robot) ในปี 2026: กรอบการตัดสินใจเปรียบเทียบน้ำหนักบรรทุก ความเร็ว ความปลอดภัย ต้นทุน และผลตอบแทนจากการลงทุน (ROI) เพื่อเลือกหุ่นยนต์ที่เหมาะสมสำหรับโรงงานของคุณ