
อุปกรณ์จับยึดสามารถยึดชุดประกอบทรงกระบอกและโครงยึดได้อย่างแน่นหนา แต่ก็ยังทำให้การเชื่อมด้วยหุ่นยนต์ทำได้ยาก ก่อนที่จะตัดสินใจเลือกรูปแบบการจัดวางเซลล์การเชื่อม ควรทดสอบสองสิ่งพร้อมกัน: ชุดประกอบตัวอย่างนั้นทำให้ตำแหน่งของรอยเชื่อมมีความสม่ำเสมอหรือไม่ และหัวเชื่อมทั้งหมดสามารถเข้าไป ติดตาม และออกจากรอยเชื่อมนั้นได้หรือไม่ การใช้แคลมป์ที่แน่นหนาเพียงอย่างเดียวไม่สามารถตอบคำถามทั้งสองข้อได้
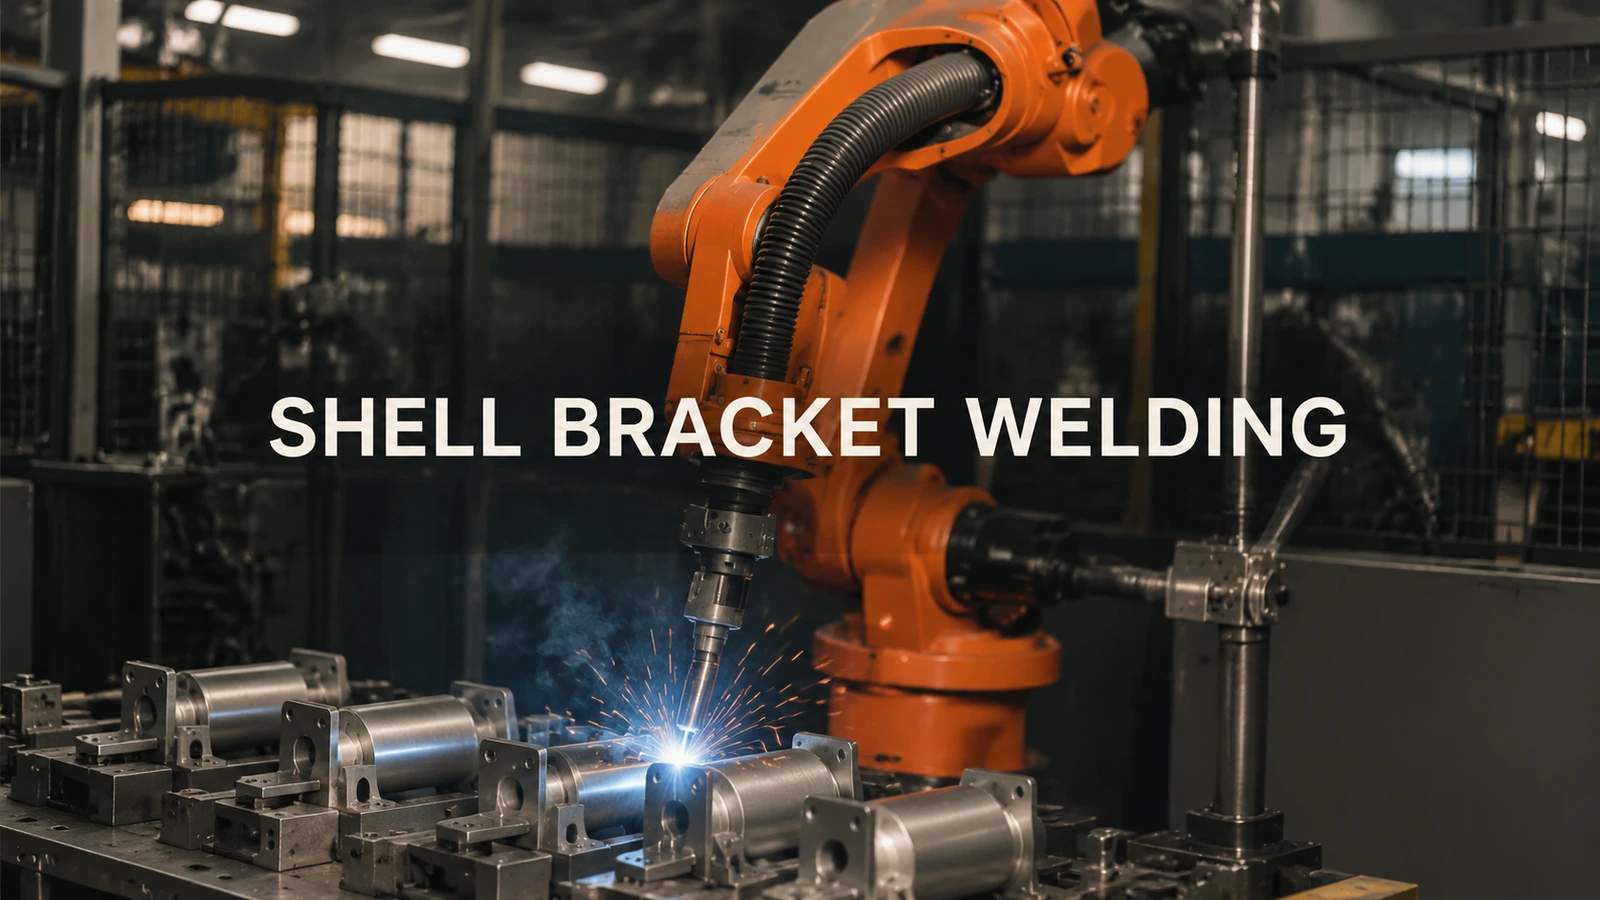
เมื่อชิ้นส่วนนั้นมั่นคง แต่ข้อต่อยังขยับได้
เริ่มต้นที่จุดเชื่อมต่อก่อนที่จะดูที่ด้านนอกของกระบอกสูบ หากตัวยึดวางตัวไม่แนบสนิทกับเปลือกแต่ละชิ้น ตำแหน่งการหนีบที่ทำซ้ำได้อาจยังคงทำให้ตำแหน่งจุดเชื่อมต่อหรือช่องว่างเปลี่ยนแปลงได้ ให้ถือว่านี่เป็นการตรวจสอบการประกอบก่อนที่จะขอให้หุ่นยนต์ทำการชดเชย
สำหรับการทดลอง ให้นำชิ้นส่วนที่แสดงถึงความแปรผันที่คุณได้รับจริงมาด้วย โหลดชิ้นส่วนเหล่านั้นโดยใช้พื้นผิวการวางตำแหน่งที่ต้องการ และบันทึกตำแหน่งที่ข้อต่อเปลี่ยนแปลง จากนั้นแยกสาเหตุ: ความแปรผันในเปลือก ความแปรผันในตัวยึด หรือความแปรผันที่เกิดขึ้นระหว่างการโหลดและการหนีบ การเปรียบเทียบที่เสนอมานี้มีประโยชน์เมื่อยังไม่สามารถแยกแยะสาเหตุเหล่านั้นได้ นี่ไม่ใช่ข้อกำหนดความคลาดเคลื่อน
คำแนะนำสำหรับการเชื่อมด้วยหุ่นยนต์ ระบุว่าชิ้นส่วนที่ทำซ้ำได้ การประกอบ และการเข้าถึงข้อต่อเป็นประเด็นสำคัญในการคัดเลือก ซึ่งสนับสนุนการประเมินเส้นทางการประกอบและเครื่องมือร่วมกัน แทนที่จะพิจารณาการวางตำแหน่งหุ่นยนต์ตามชื่อเรียกเป็นปัญหาการเชื่อมทั้งหมด
ตัวหนีบสามารถใช้พื้นที่ที่ปืนต้องการได้
ตัวอย่างในวิดีโอแสดงให้เห็นหุ่นยนต์กำลังเชื่อมรอบเปลือกทรงกระบอกและโครงยึดที่ยึดไว้กับอุปกรณ์จับยึด วิดีโอนี้ให้มุมมองที่เป็นประโยชน์เกี่ยวกับความสัมพันธ์ระหว่างชิ้นงาน ตัวรองรับ และหัวเชื่อม คำถามสำคัญในการตัดสินใจซื้อคือ ความสัมพันธ์นั้นจะแสดงผลอย่างไรกับชิ้นส่วนและตำแหน่งการเชื่อมที่ต้องการใช้งาน
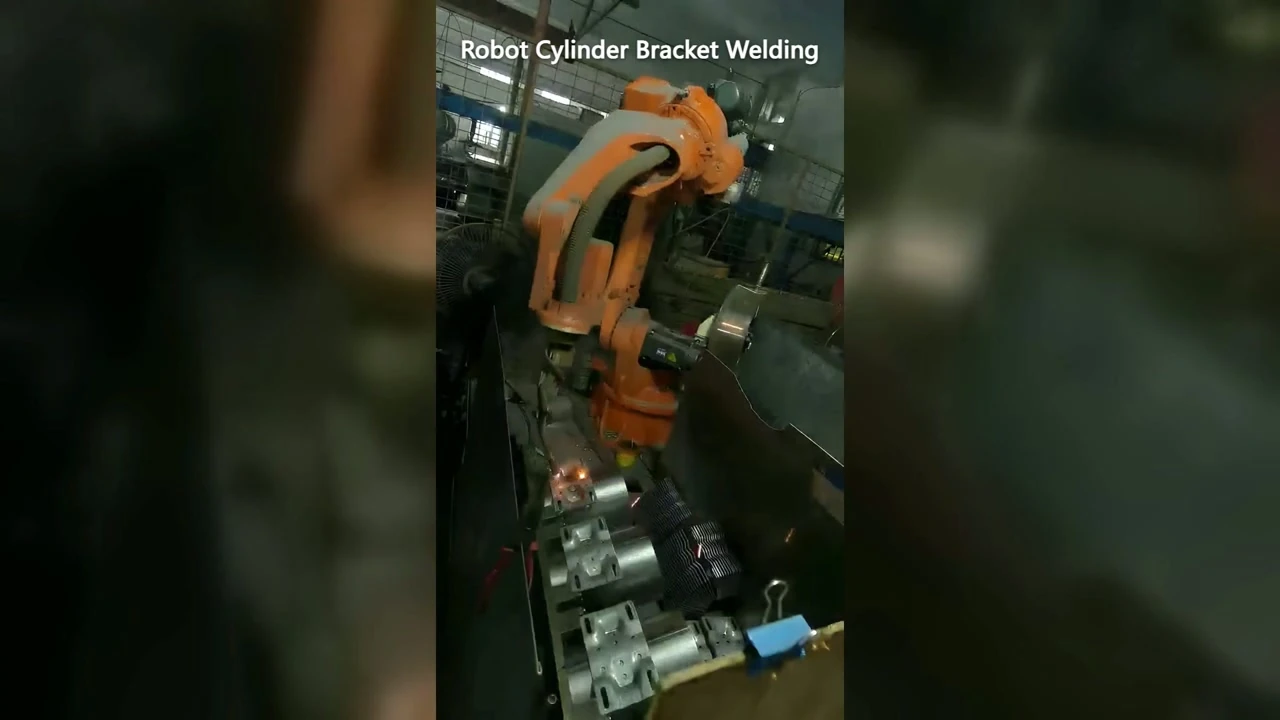
00:08 — ไฟฉายวางอยู่ข้างชุดกระบอกและโครงยึดที่ติดตั้งไว้แล้ว
ตรวจสอบพื้นที่ทั้งหมดของเครื่องมือ ไม่ใช่แค่ปลายเครื่องมือในจุดเริ่มต้นเท่านั้น เส้นทางการเชื่อมอาจเริ่มต้นด้วยพื้นที่กว้างขวางและแคบลงเมื่อทิศทางของหัวเชื่อมเปลี่ยนไป รวมช่วงเข้าและออกในการทดลอง และตรวจสอบว่าแคลมป์หรือตัวรองรับใดๆ ขัดขวางการวางแนวที่ต้องการหรือไม่ การทดลองที่ตรวจสอบเฉพาะจุดเริ่มต้นของการเชื่อมอาจพลาดจุดขัดแย้งในภายหลังได้
ในกรณีที่การเข้าถึงถูกจำกัด ให้เปรียบเทียบการย้ายตำแหน่งของแคลมป์ การเปลี่ยนทิศทางการรับน้ำหนัก หรือการปรับปรุงการจัดเรียงอุปกรณ์จับยึดก่อนที่จะสรุปการออกแบบทางกล แต่ละตัวเลือกควรคงไว้ซึ่งฟังก์ชันการกำหนดตำแหน่งที่ชิ้นส่วนประกอบต้องการ การกำจัดสิ่งกีดขวางโดยการถอดส่วนรองรับที่จำเป็นออกไปนั้นเป็นเพียงการเปลี่ยนปัญหาหนึ่งไปสู่อีกปัญหาหนึ่งเท่านั้น
ทำการทดลองเพื่อตัดสินใจเกี่ยวกับการจัดการแข่งขัน
ขอให้ทีมทดลองส่งคืนตำแหน่งข้อต่อที่ทำเครื่องหมายไว้และตำแหน่งเฉพาะที่ต้องเปลี่ยนเครื่องมือหรืออุปกรณ์จับยึด เก็บวิธีการโหลดชิ้นส่วนไว้กับบันทึกนั้นด้วย มิเช่นนั้น การสาธิตที่ประสบความสำเร็จอาจขึ้นอยู่กับการวางตำแหน่งด้วยมืออย่างระมัดระวัง ซึ่งขาดหายไปจากวิธีการผลิตที่เสนอ
ผลลัพธ์ที่เป็นประโยชน์คือการตัดสินใจว่าสิ่งใดควรทำซ้ำได้ และสิ่งใดควรคงไว้ซึ่งช่องว่าง การยอมรับการเชื่อมควรได้รับการประเมินเทียบกับข้อกำหนดของข้อต่อที่ตกลงกันไว้ การเคลื่อนที่โดยปราศจากการชนกันเป็นเพียงส่วนหนึ่งของการประเมินนั้น
โปรดแชร์รูปภาพการประกอบ ตำแหน่งรอยเชื่อม และพื้นที่ว่างสำหรับติดตั้งอุปกรณ์กับ EVSTข้อมูลเหล่านี้สามารถสนับสนุนการอภิปรายเกี่ยวกับรูปแบบการเชื่อมด้วยหุ่นยนต์และความเสี่ยงของอุปกรณ์จับยึดที่ควรทดสอบก่อน