
Manuell eller automatiserad kartongöppning: Vilket arbete kommer faktiskt att försvinna?
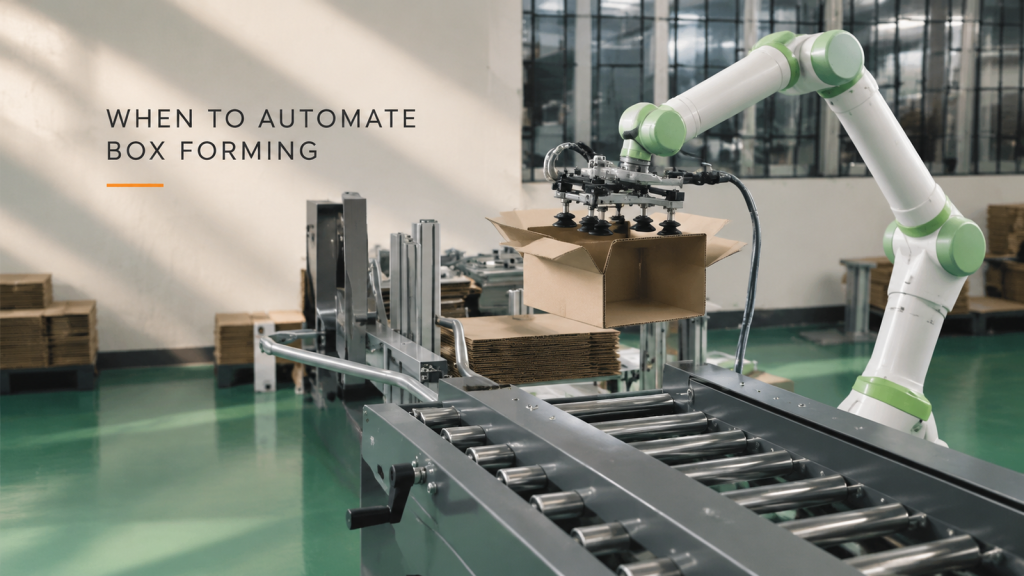
Jämför manuell och automatiserad kartongöppning utifrån återstående arbete, kartongöverlämningsförhållanden, omställningar och om sparade sekunder frigör användbar arbetstid.
Automatisering av fackhantering: När är det värt att lägga till en andra robot?
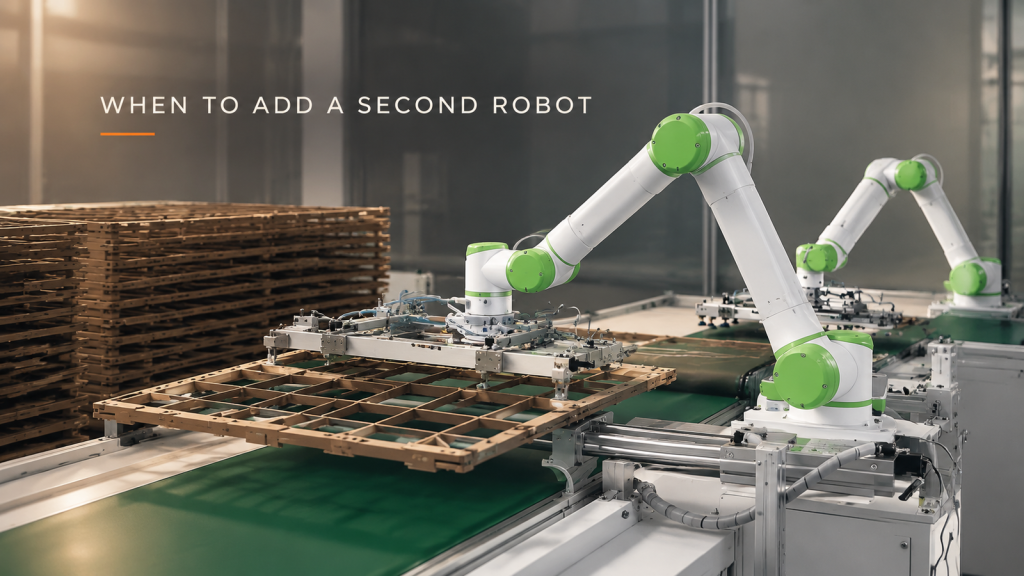
Jämför en robot, en brickmatare och två robotar. Lär dig vilka brickbytesfördröjningar som kan överlappa varandra och vad du ska testa innan du lägger till en andra hanteringsenhet.
Automatisera blockstapling i pressen: Sju frågor köpare ställer sig innan de beställer en palleteringsrobot
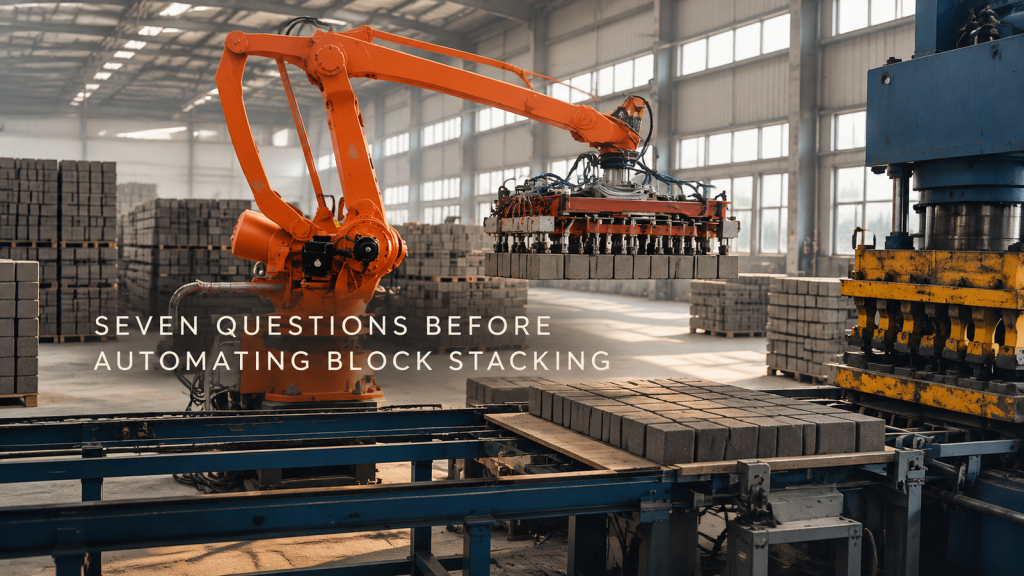
Sju frågor att ställa innan man beställer en palleteringsrobot för blockstapling hos pressen: råstyrka, gripdon, nyttolast, cykel, staplingsmönster och fel.
Robotbältespolering av bildörrsgångjärn: Fem fellägen att testa innan du köper
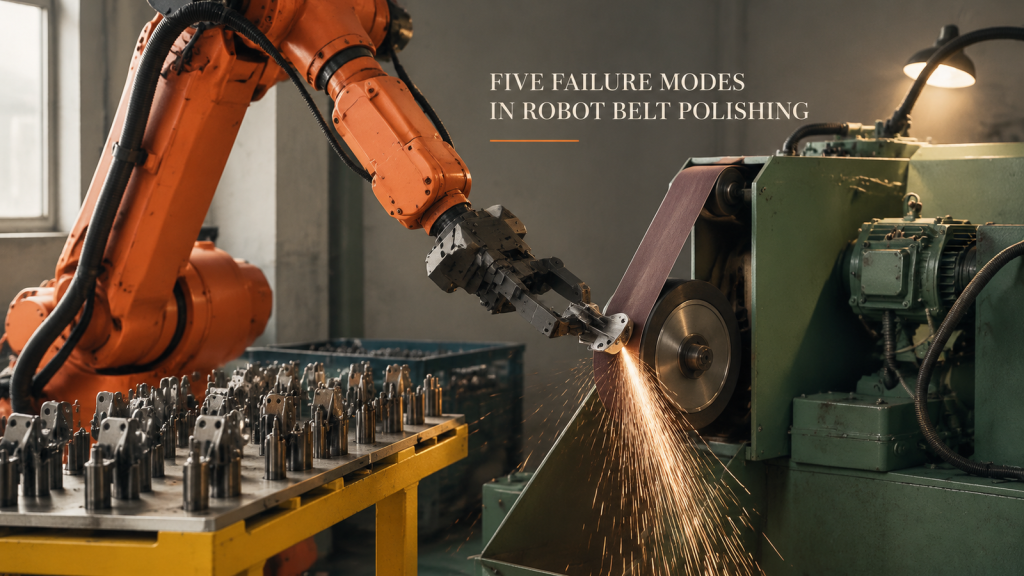
Fem fellägen som påverkar robotens bandpolering av bildörrsgångjärn negativt, från komponentvariationer och bandslitage till kraftkontroll, damm och gripdonsslirning, och hur man testar var och en.
Robothantering och stapling av stålnätpaneler: Styr det flexibla höljet
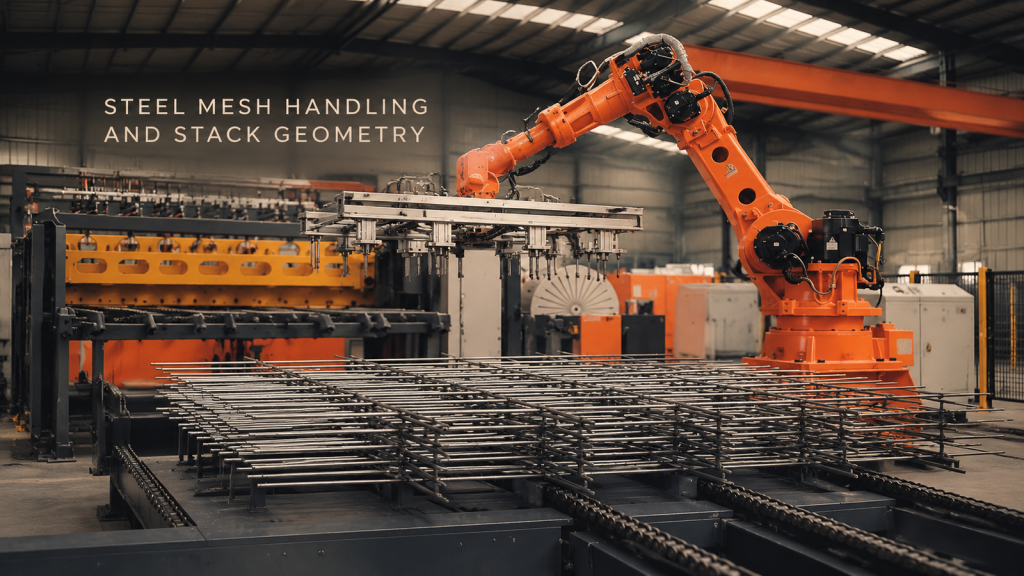
Robothantering och stapling av stålnätpaneler: Styr det flexibla höljet
Robot som betjänar motorns statorlindningar: Definiera handoff-tillståndet
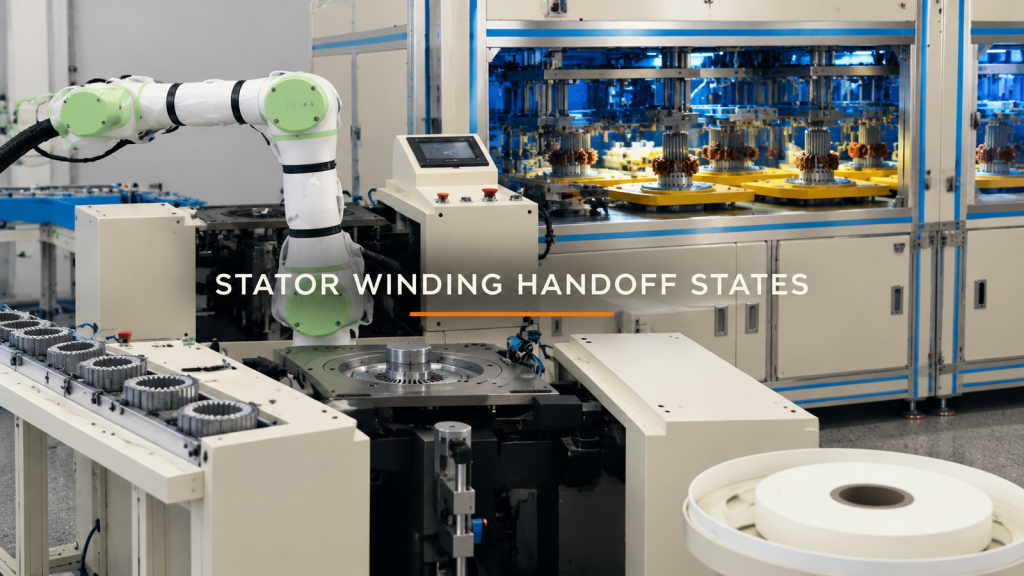
Definiera handoff-tillstånd, bärvågsgeometri, överföringskorridor och gränsförsök för robotbetjäning av motorns statorlindningar.
Robot som sköter en press: Kontrollera överlämningen av dynorna före programmering
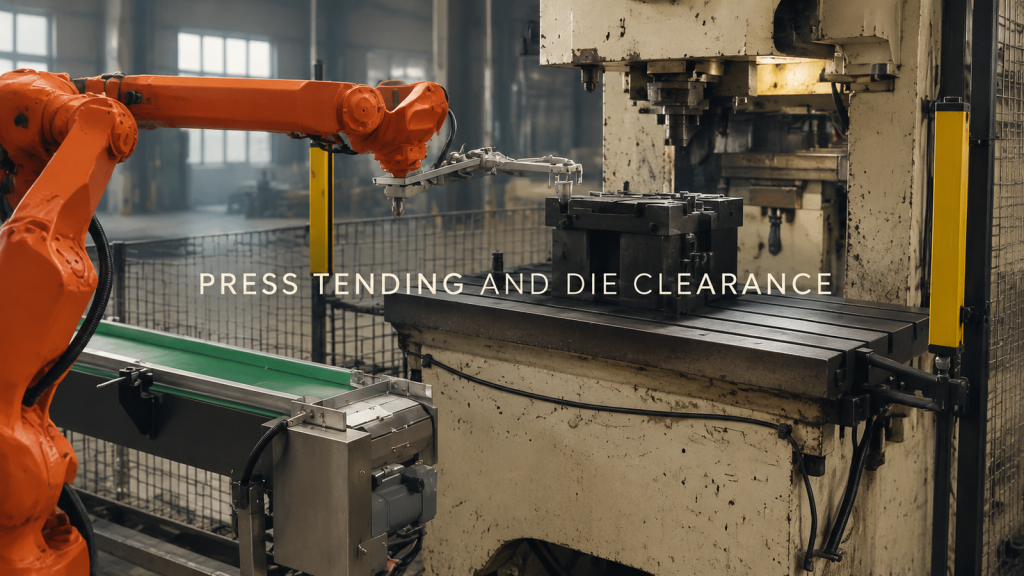
Planera robotpressens betjäning som två överlämningar. Kontrollera tillfarts-, grepp- eller släppnings- och utgångsutrymmet vid transportbandet och matrisområdet före programmering.
Kartongavpalletering till transportband: Definiera lager-, grepp- och frigöringslogiken
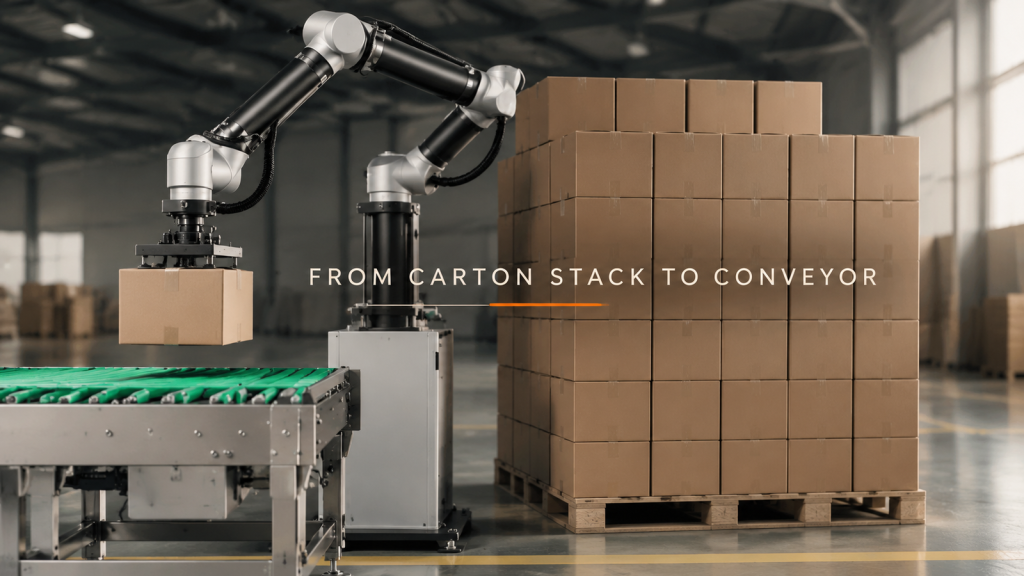
Att flytta en kartong från en staplad last till ett utgående transportband ser repetitivt ut, men överlämningen förändras när lagret töms. I det här fallet en robotlyft
Robotöverföring i en träningscell: Definiera överlämningar före programmering
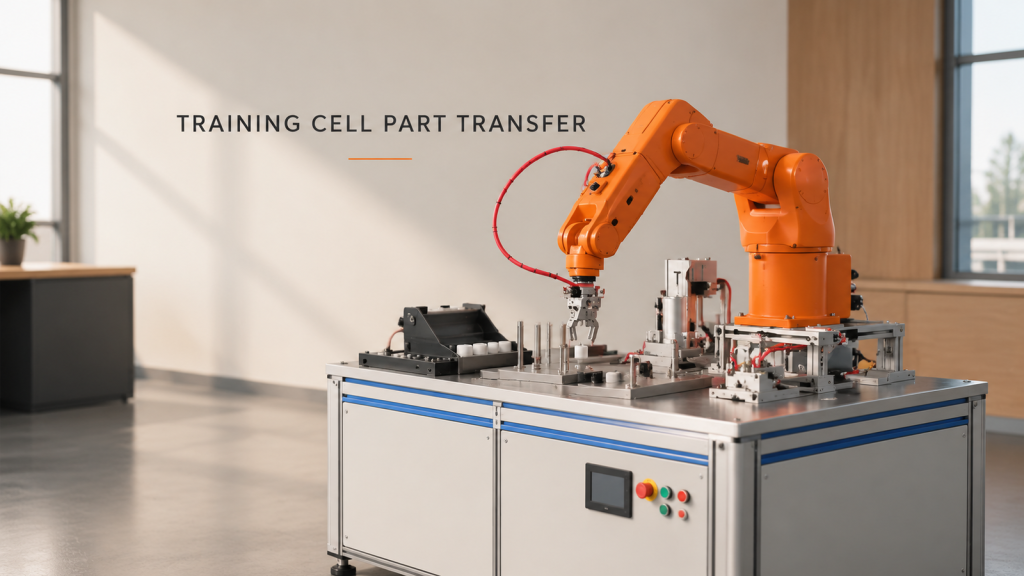
En träningscell med flera stationer är användbar eftersom den exponerar de gränssnitt som avgör om robotöverföringen kommer att vara stabil: hur en del är placerad, när en
Robotskötsel för långa metalldelar: Stöd, svängningsenvelopp och stationsöverlämningar
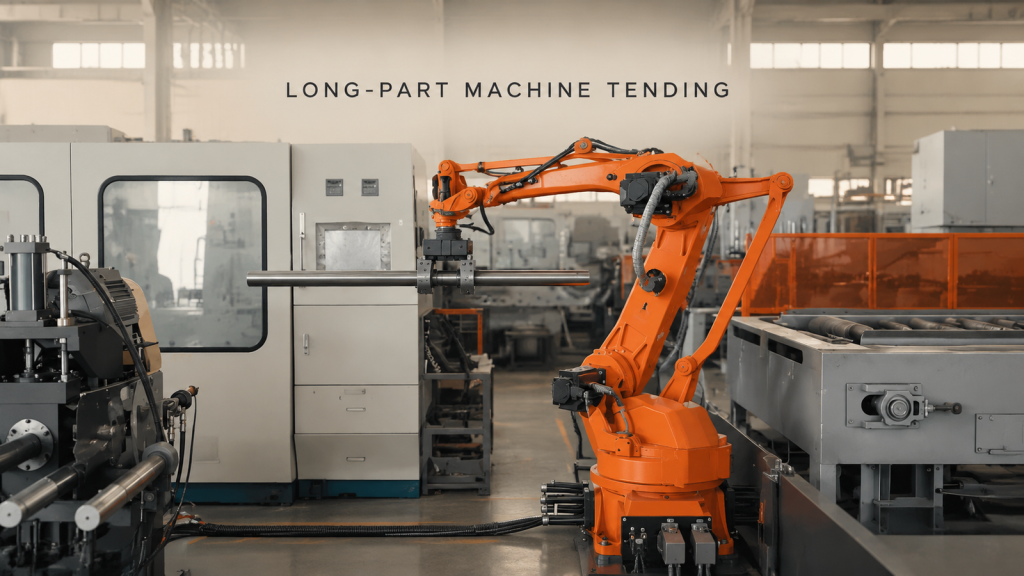
Granska presentation av upphämtningsanordning, gripverktyg, ruttfrigång och överlämning från rullbord för robot som betjänar långa metalldelar.
Robotöverföring vid en pallstation: Vakuumverktyg och överlämningskontroller
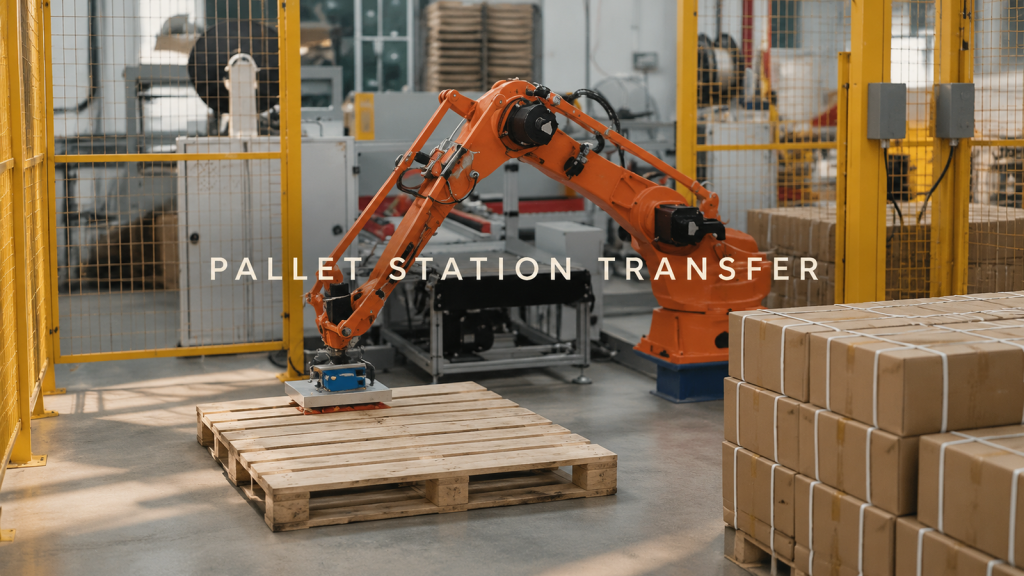
Granska upphämtningspresentation, vakuumverktyg, ruttröskning och överlämning av pallområde för robotöverföring vid en pallstation.
SCARA-delöverföring över flera fixturstationer
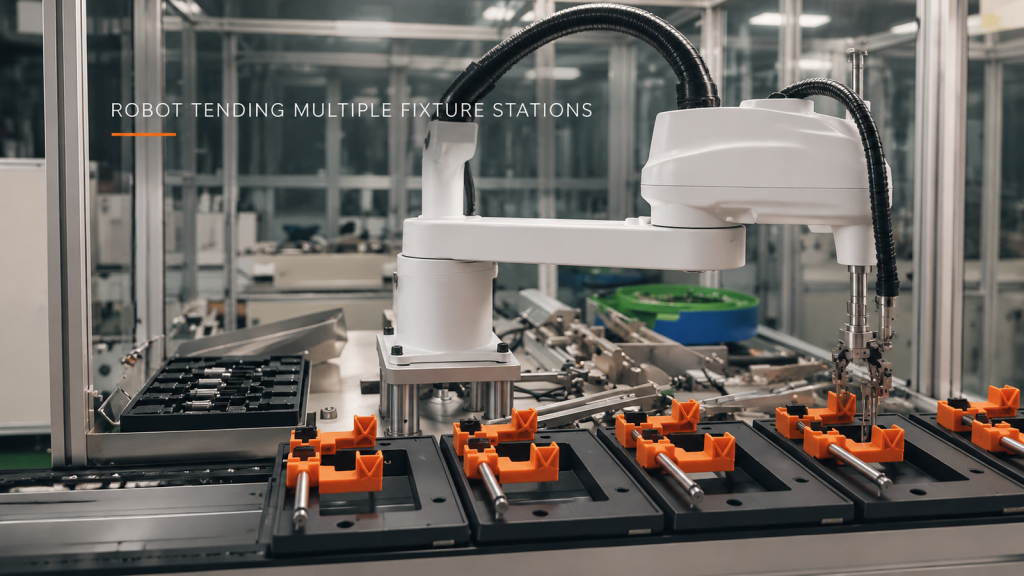
Se hur du bedömer SCARA-delöverföring över ett bricka, mellanliggande mekanism och flera fixturer utan att anta overifierade cykel- eller processdetaljer.