
Fyrstationsbearbetning: Nollpunkts- och rotationsavstånd
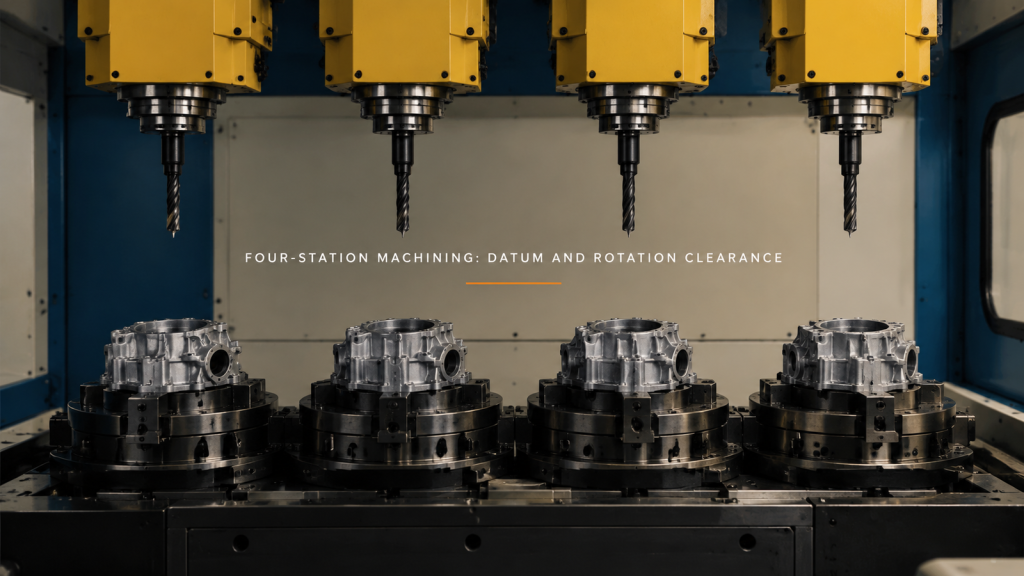
Granska fyrstationsbearbetning genom arbetsstyckets placering, verktygsutdragning och fixturrotation. Separera synlig rörelse från uppmätt noggrannhet.
Maskinbetjäningsöverlämning: Delstöd och gripdonsutgång
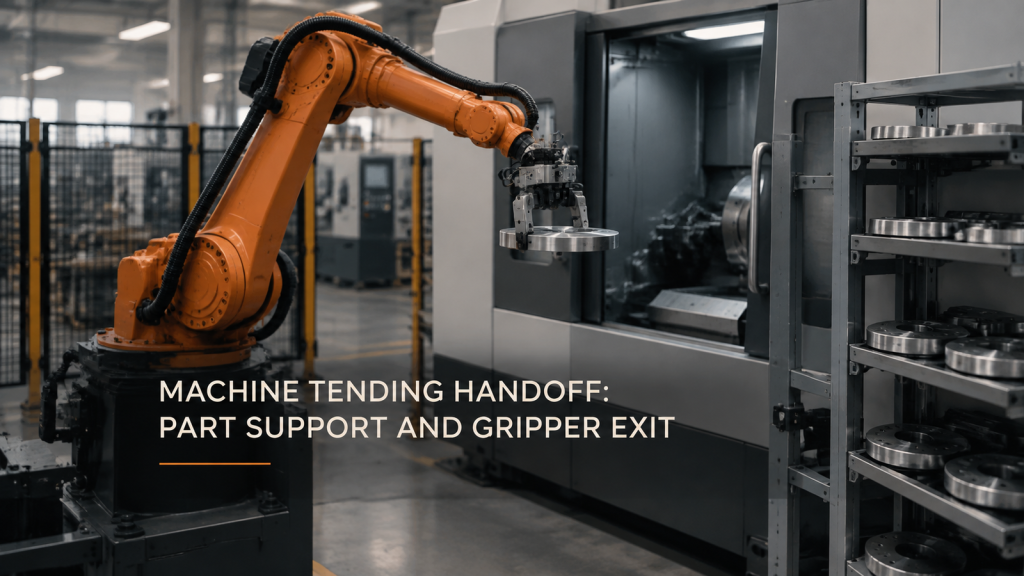
Maskinens betjäningsöverlämning är beroende av kontinuerligt detaljstöd, mottagarutrymme och en användbar gripdonsutgång. Granska skivan och verktyget tillsammans.
Robotdispensering av pärlkonsistens i hörnen
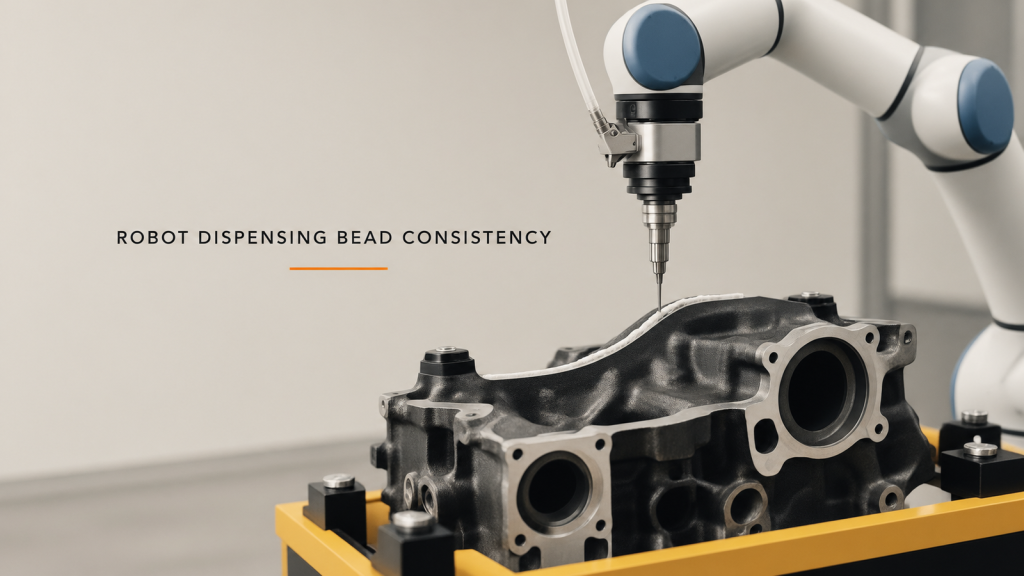
Granska robotens dispenseringssträngskonsistens genom att koppla samman hörnhastighet, flödesrespons, munstyckets position och inspektion av den faktiska strängen.
Trådvalsmaskinens skötsel: Rikta in handoffen
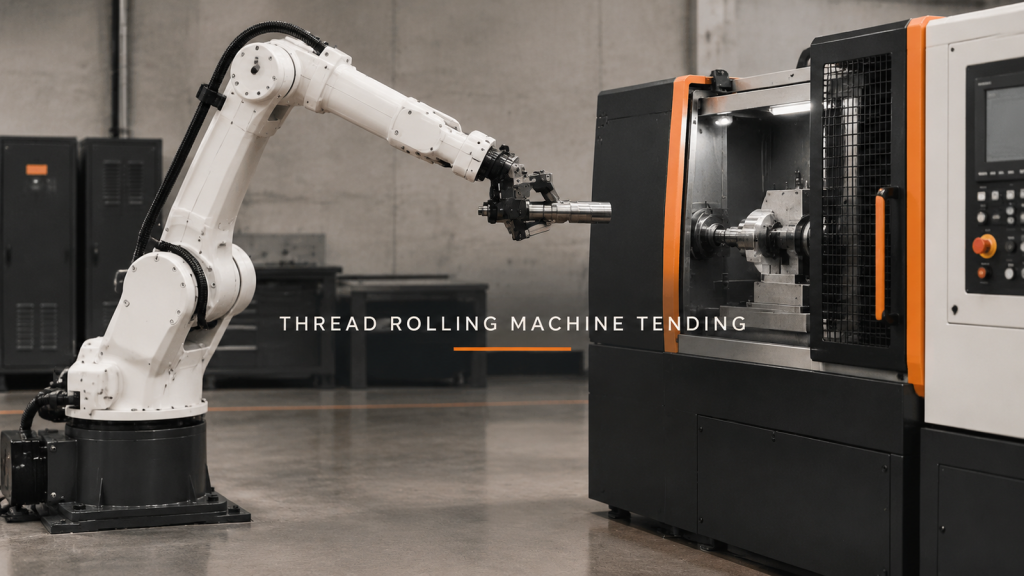
Planera gängvalsmaskinens riktning runt ämnesuppriktningen, stödöverföring, frigöring och säker utdragning innan valsningsresultatet kontrolleras.
Dubbelrobotsvetsning: Delad zon före cykeltid
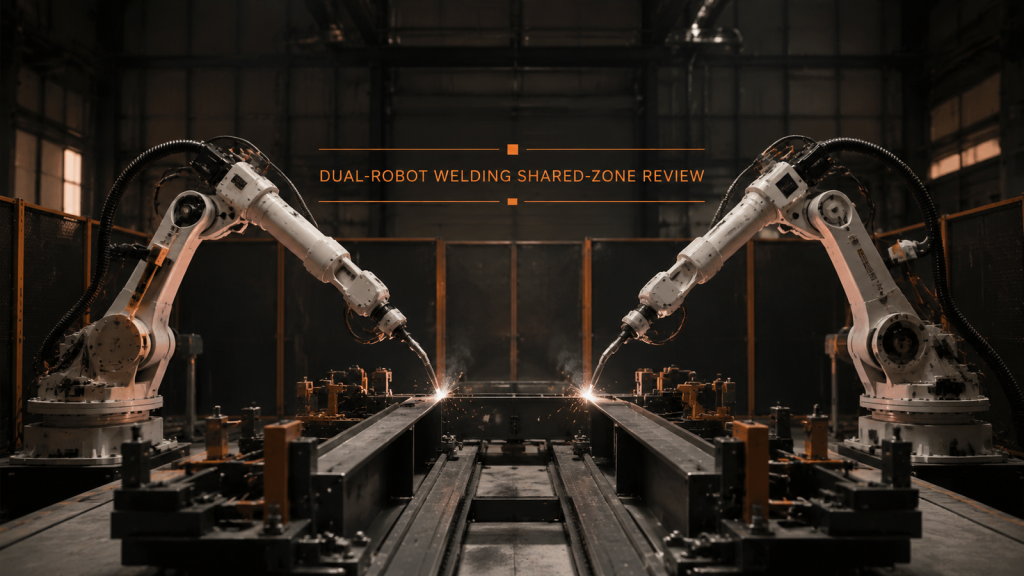
Dubbelrobotsvetsning behöver separata arbetszoner, kontrollerad inträde i delade zoner, förutsägbara väntepositioner och verifierad återhämtning före hastighet.
Robotisk flamfasning: Hitta kanten först
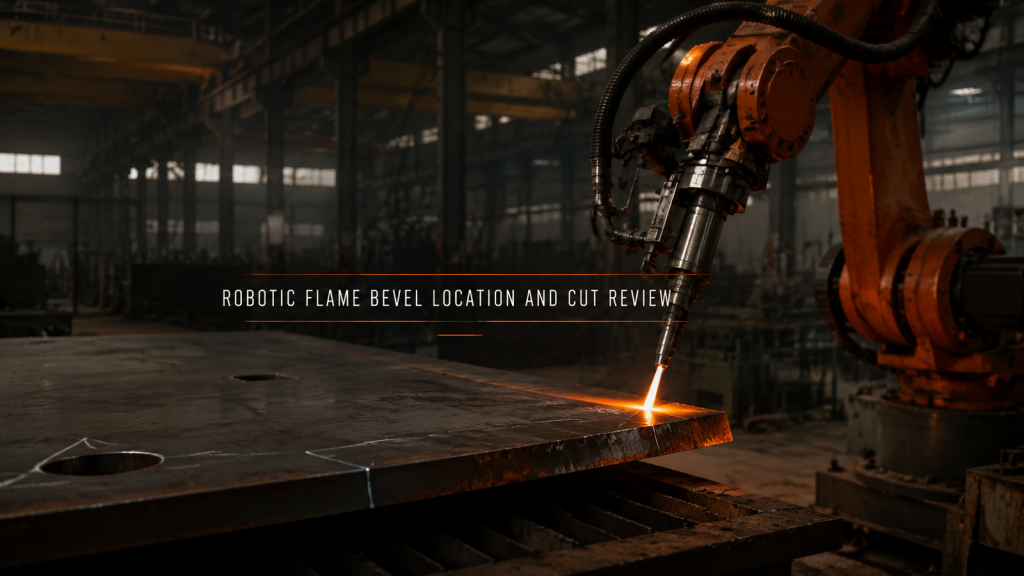
Robotisk flamfasning behöver en stabil plattutgångspunkt, uppmätt eggposition, kontinuerlig verktygsposition och bevis på acceptans av skäregg.
Batteribricka Robotsvetsning: Datum före bana
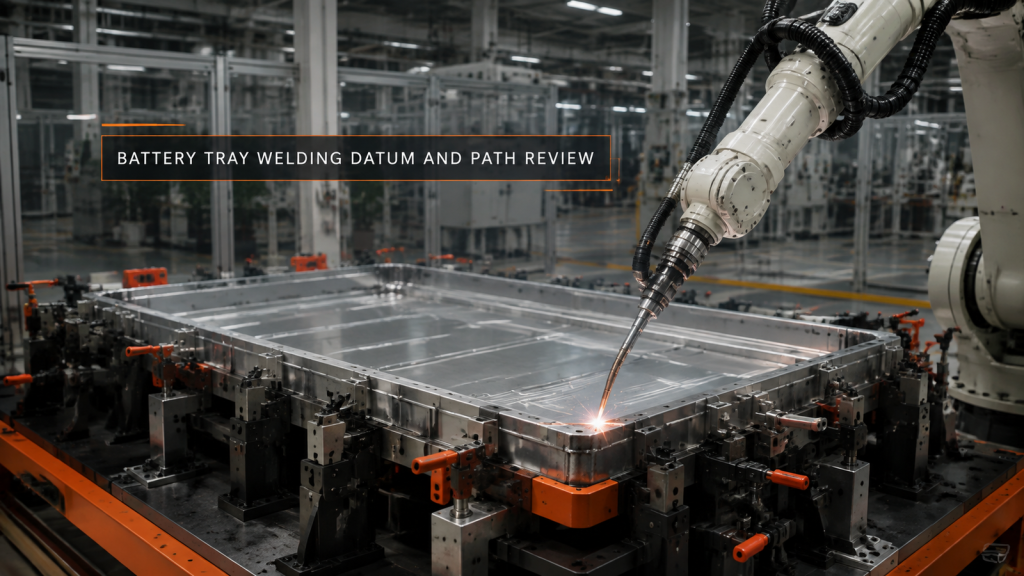
Robotsvetsning med batterifack börjar med en stabil fixturutgångspunkt, zonerade sömmar, fullbrännaravstånd och en uppmätt distorsionsplan.
Polering av köksredskap: Stabilisera delens position
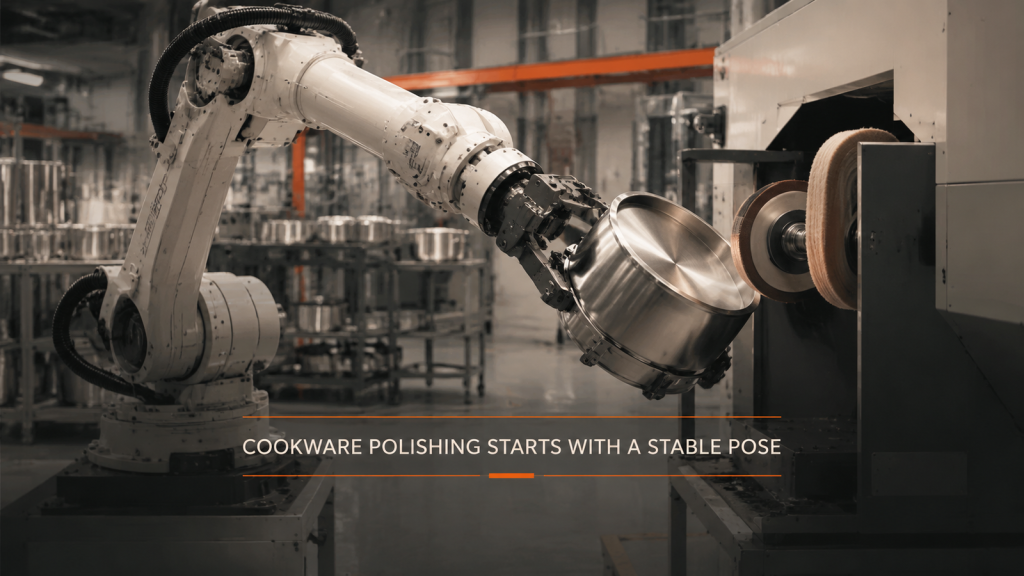
Automatisering av polering av köksredskap börjar med ett stabilt greppdatum, fullständig ansats, kontrollerad ytvinkel och tydlig reträtt innan hastigheten beräknas.
Automatisering av armeringsjärnsbearbetning: Lokalisering före överföring
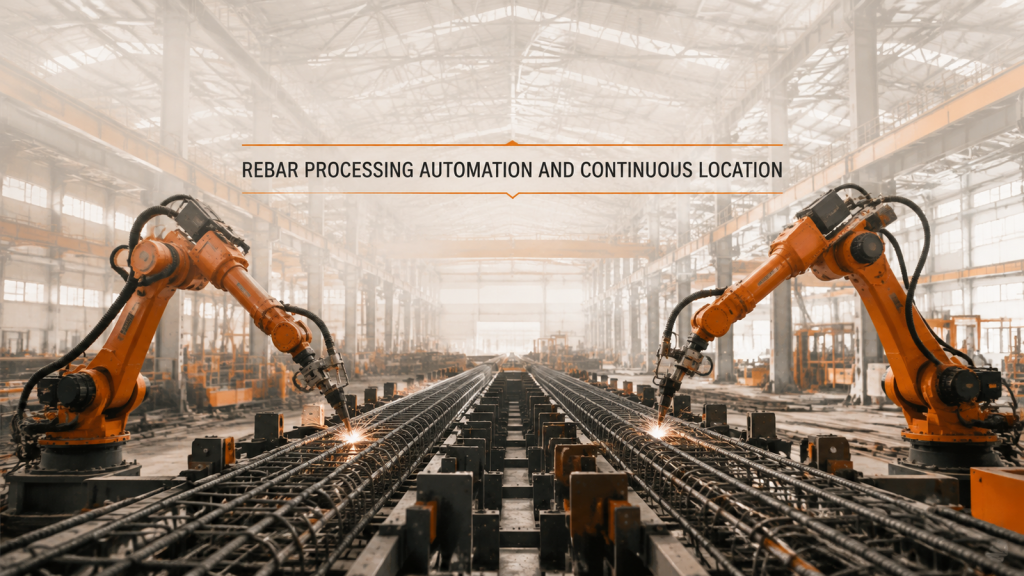
Automatisering av armeringsbearbetning behöver en kontinuerlig referenspunkt längs en lång montering innan transport och tvårobotsbevakning kan upprepas tillförlitligt.
Robotgjutning: Bevisa vägen först
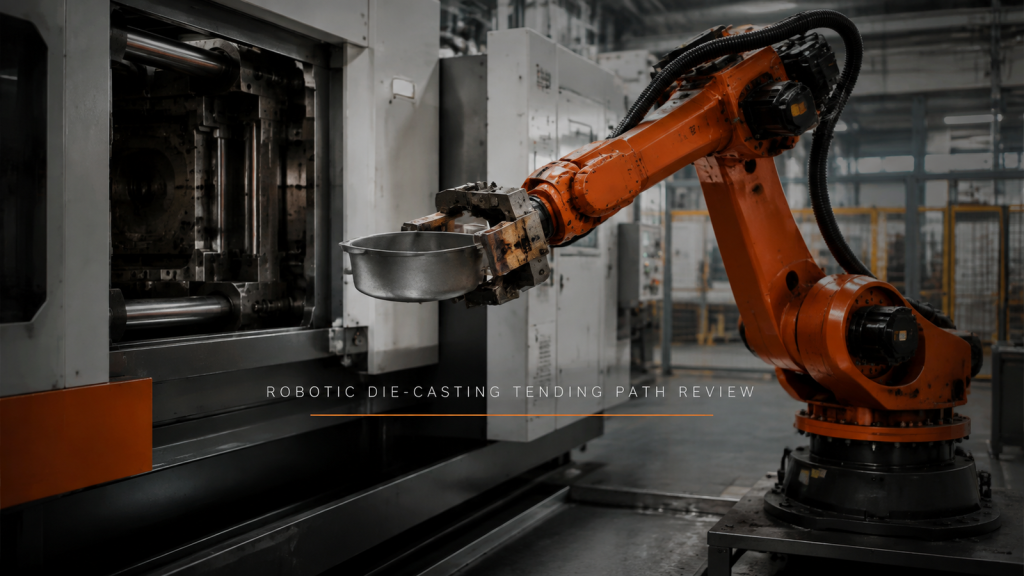
Robotisk pressgjutningsbetjäning börjar med en verifierad infart, grepp, tydlig utgångs- och fallväg innan antaganden om cykeltid görs.
Räckvidd är en uppsättning ställningar, inte ett avstånd
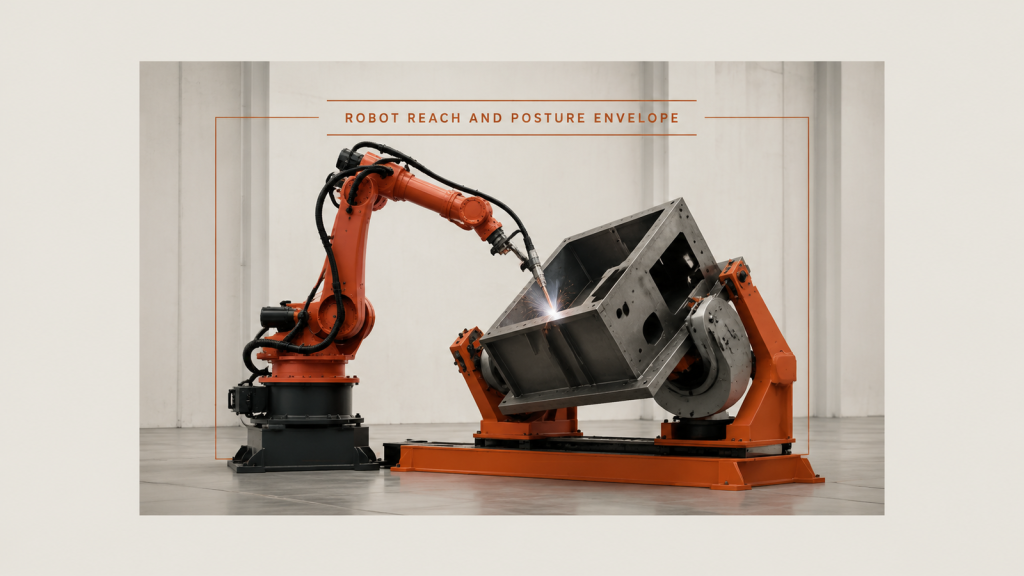
Robotens räckvidd och kroppshållningsyta: åtkomsten bestäms av kroppshållningen, som ändras längs en söm och börjar om vid nästa, inte med ett enda avstånd.
Efter kallbockning måste detaljen placeras igen
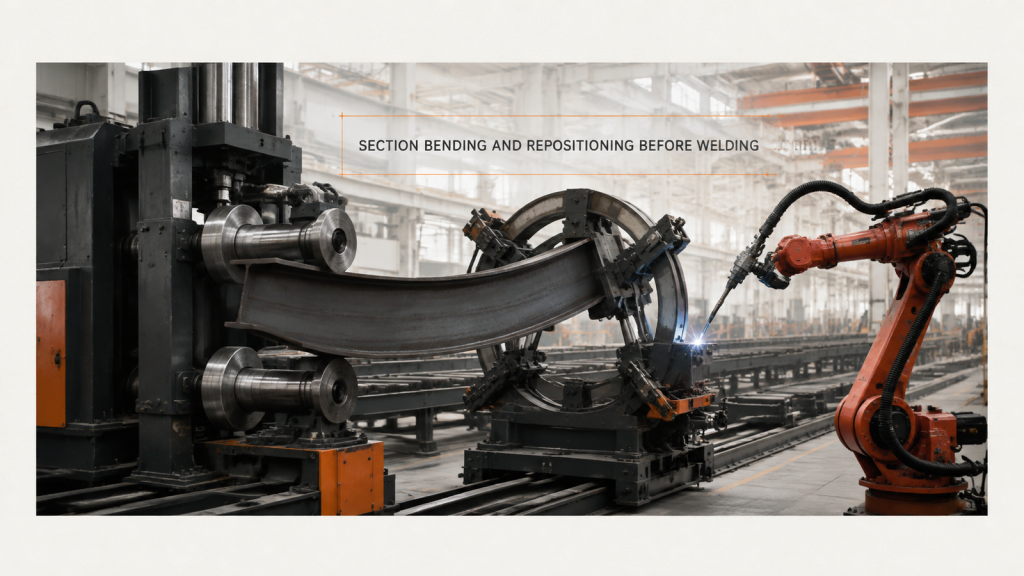
Kallböjning kröker den yta en sektion lokaliserades från, så sektionsböjning och ompositionering innebär att klämma fast bågen igen innan någon söm svetsas.