
Att flytta en kartong från en staplad last till ett utgående transportband ser repetitivt ut, men överlämningen förändras när lagret töms. I det här fallet lyfter en robot individuella kartonger från en stapel till höger, bär dem över cellen och släpper dem på ett grönt transportband till vänster. Den tekniska uppgiften är att hålla upptagningsgeometrin, kartonghållningen och transportbandets frigöring förutsägbar från den första kartongen till den sista.
Skicka kartongspecifikationen, pallmönster, transportbandslayout och dagligt produktionsmål till EVST för en första lösning och cykelbedömning: https://www.evsint.com/contact/#quote
Konvertera stackmönstret till nåbara plocktillstånd
Beskriv varje lager med kartongantal, orientering, nominella mittpunkter, avgränsare och förväntad stapeltolerans. Styrenheten behöver en explicit regel för att gå igenom dessa positioner och för att bekräfta när ett lager är klart. Pallplacering och ackumulerad lutning bör inkluderas i toleransstudien. Registrera koordinatkällan för varje plockningsposition så att en mönsterrevision kan kontrolleras utan att skriva om orelaterade tillstånd.
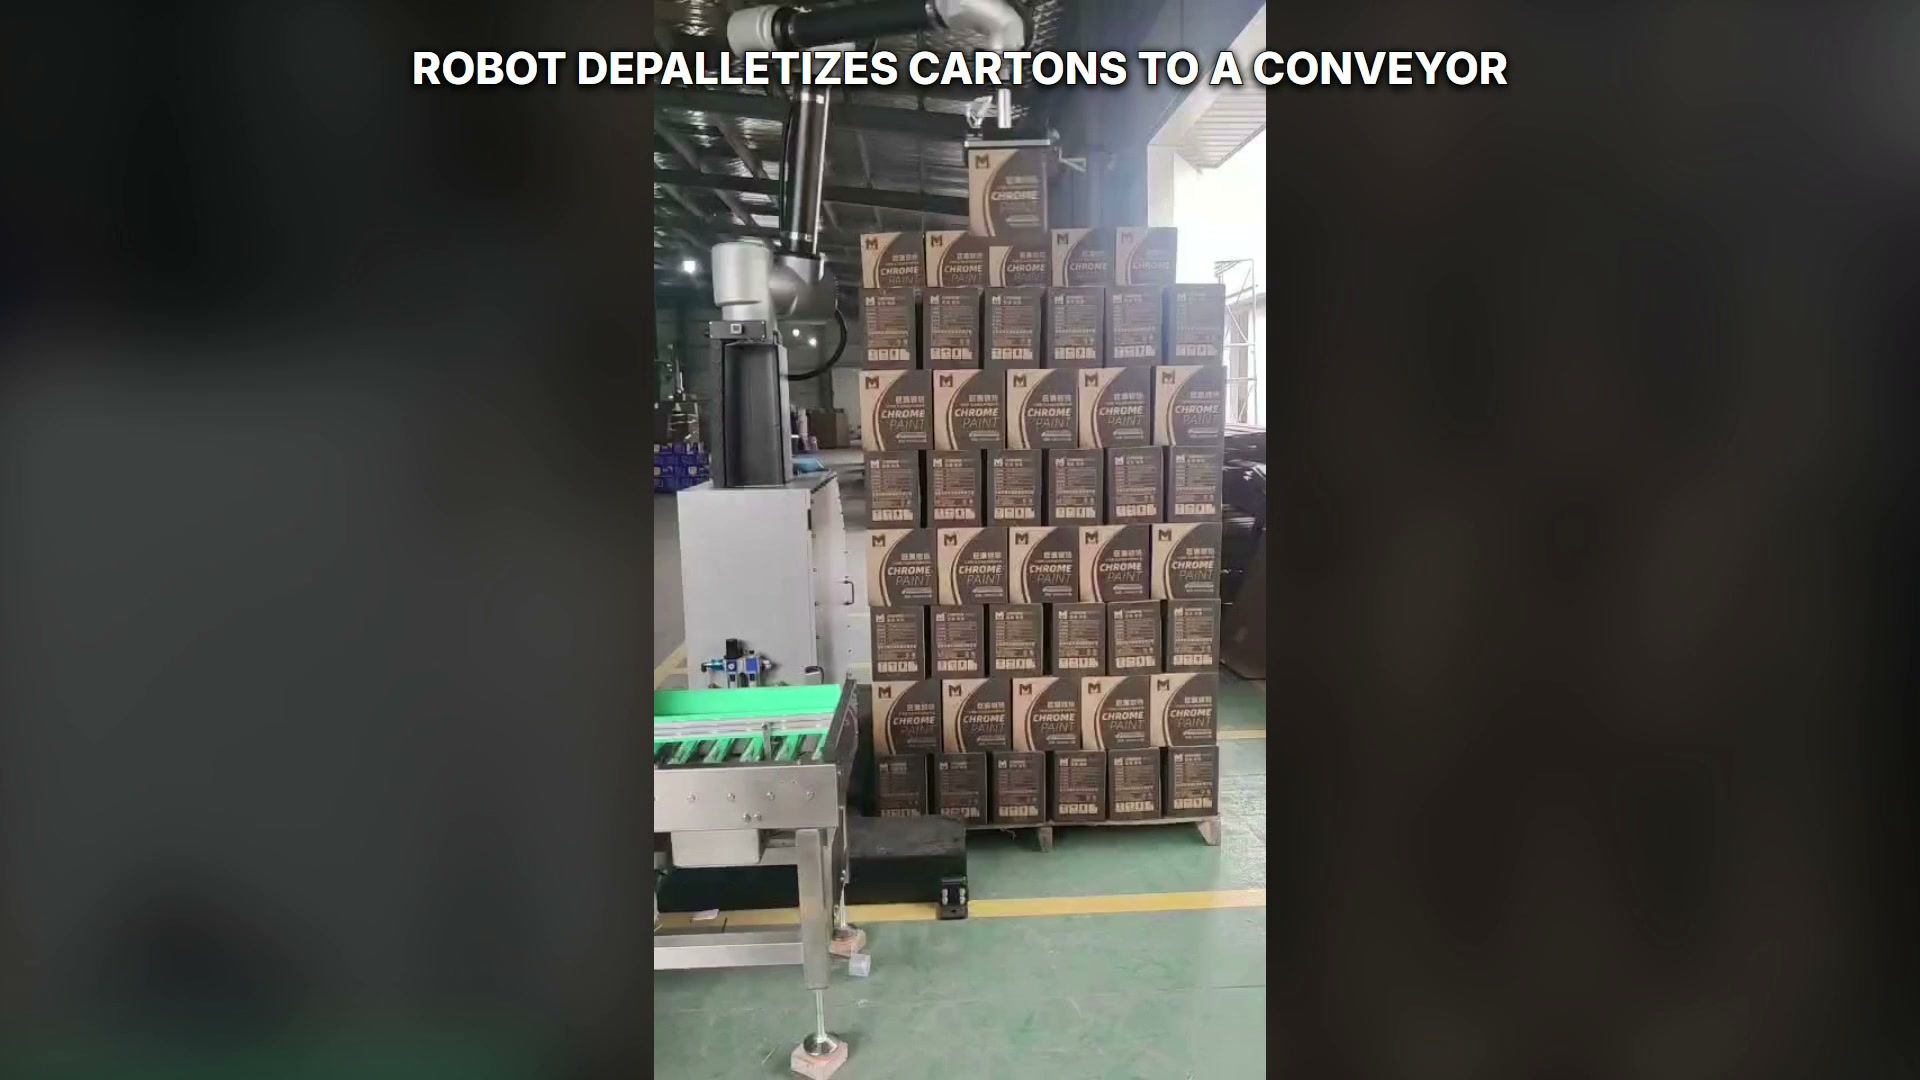
Roboten håller en kartong ovanför den högra stapeln.
Den första layoutgranskningen bör testa högsta, lägsta, närmaste och längsta plocktillstånd. Kontrollera robotens position, verktygsavstånd, pallkanter och omgivande utrustning i varje hörn av mönstret istället för att bara validera en central kartong.
Matcha ändeffektorn med kartongvarianten
Kartongstyvhet, ytbeskaffenhet, sömmar, tejp, lock och lokal deformation påverkar det tillgängliga greppytan. Definiera tillåtna kontaktzoner och bekräftelsemetoden innan du väljer det slutgiltiga verktyget. Vakuumzonövervakning, tryckbeteende eller annan projektspecifik signal kan utvärderas med representativa kartonger.
Verktyget ska hålla kartongen kvar under acceleration och retardation samtidigt som kontakt med angränsande kartonger undviks. Försöken bör inkludera det tillåtna kartongintervallet och realistiska förpackningsförhållanden, och sedan fastställa larmgränser från registrerade resultat.
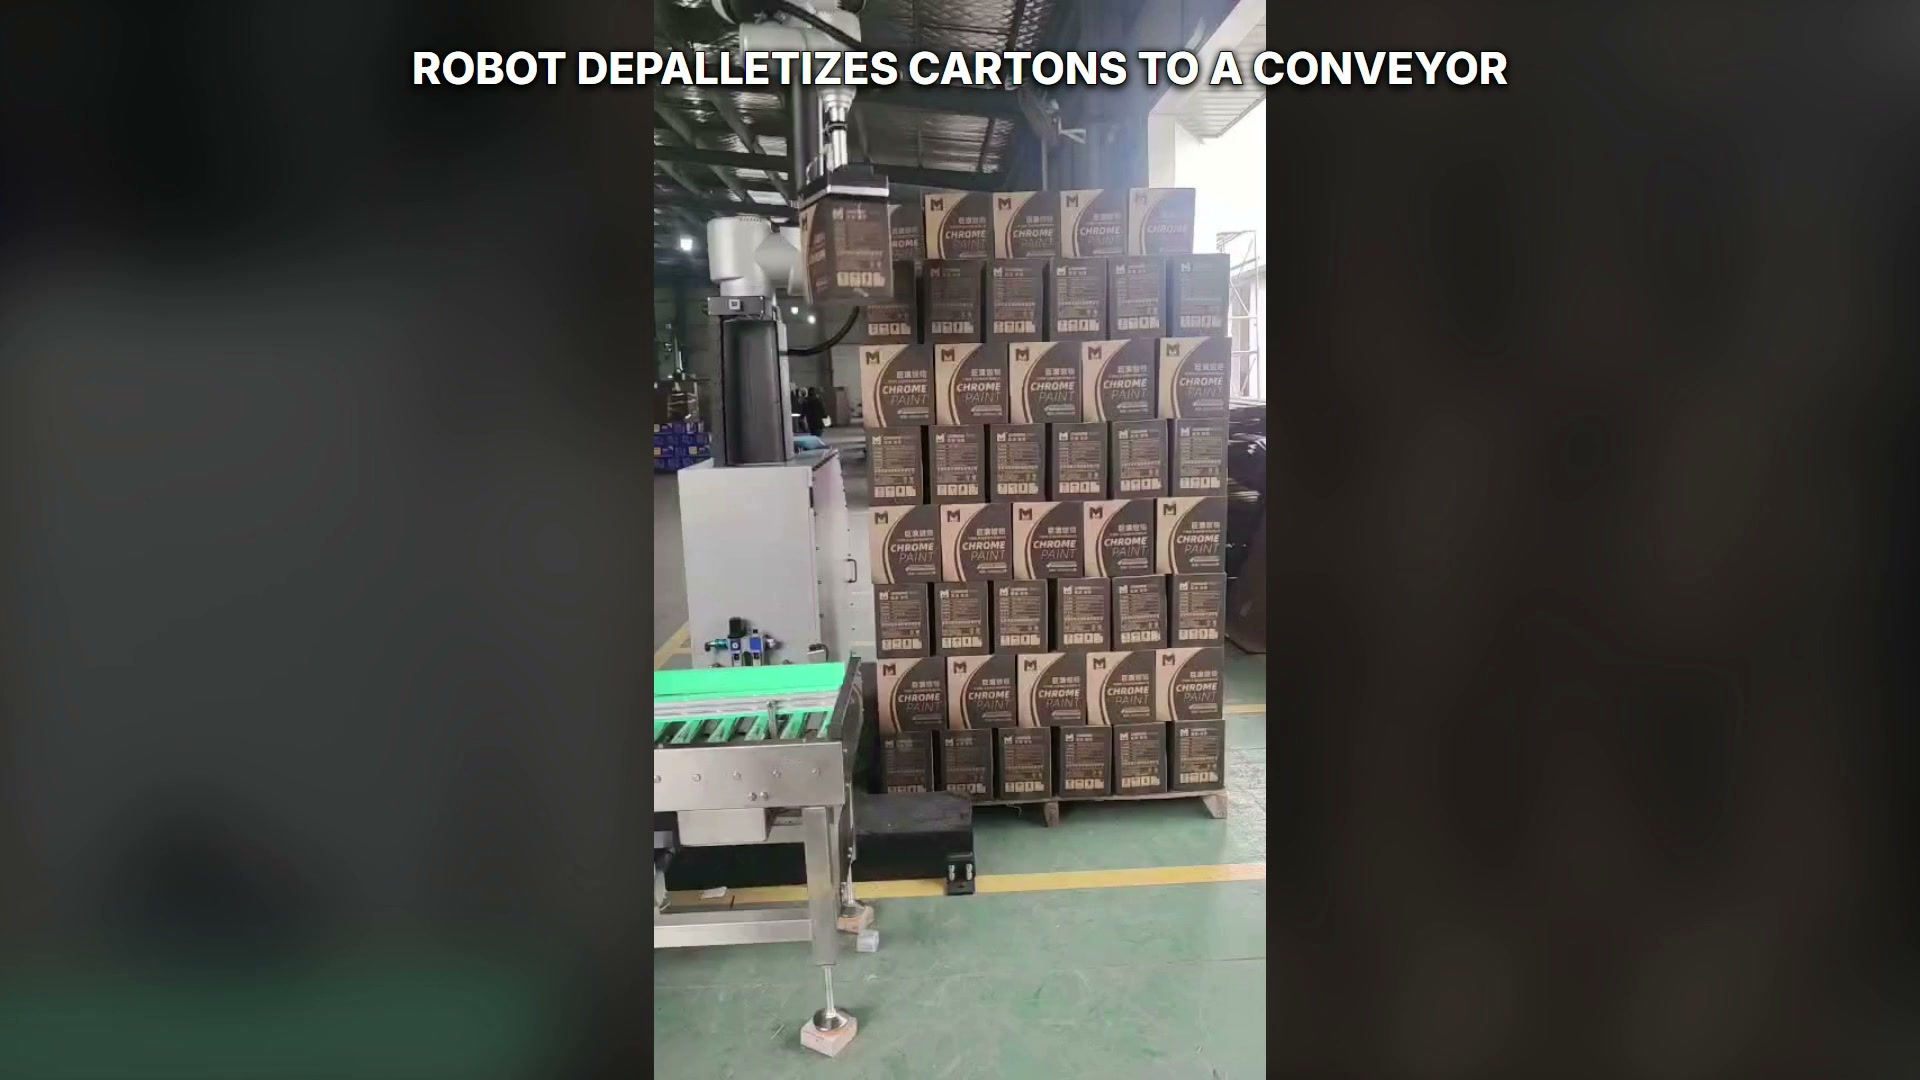
Roboten håller en kartong mellan stapeln och transportbandet; transportbandet är tomt i den här vyn.
Behandla transportbandsfrigöring som en kontrollerad överlämning
Transportbandet måste ha en känd utlösningszon och tillräcklig nedströmskapacitet. Definiera transportbandets klarsignal, målposition, robotens utlösningstillstånd och bevis på att kartongen har klarnat. Transportbandet ska inte gå in i ett konflikttillstånd medan robotverktyget förblir inuti sitt kuvert.
| Handoff | Projektinput | Godkännandekontroll |
|---|---|---|
| Stapla till verktyg | Pallmönster, stapeltolerans, kartongkontaktzoner | Vald kartong behålls utan störande grannar |
| Verktygsöverföring | Lastområde, accelerationsprov, kollisionskurva | Kartongen förblir kontrollerad genom hela rutten |
| Verktyg till transportband | Frigöringszon, transportbandstillstånd, klareringssignal | Kartongen stöds före frisläppning och går fri från roboten |
| Avbruten cykel | Känt kartong- och verktygsskick, säker återhämtning | Omstart hoppar inte över eller upprepar en stapelposition |
OSHA kapitel i industriella robotsystem ger en allmän kontext för riskbedömning. EVST:s översikt över palleteringsroboten ger relaterad produkt- och layoutkontext; överföringsriktningen i detta fall förblir stapel till transportband.
Håll stackens tillstånd spårbart under återställning
Ett stopp kan inträffa före upphämtning, efter kvarhållning, under överföring eller efter att transportbandet har släppts. Återställningsskärmen ska identifiera den kommenderade stapelpositionen, om verktyget tros hålla en kartong, transportbandets beläggning och nästa tillåtna åtgärd. Operatörsbekräftelsen ska uppdatera samma tillståndsmodell som används av automatisk drift.
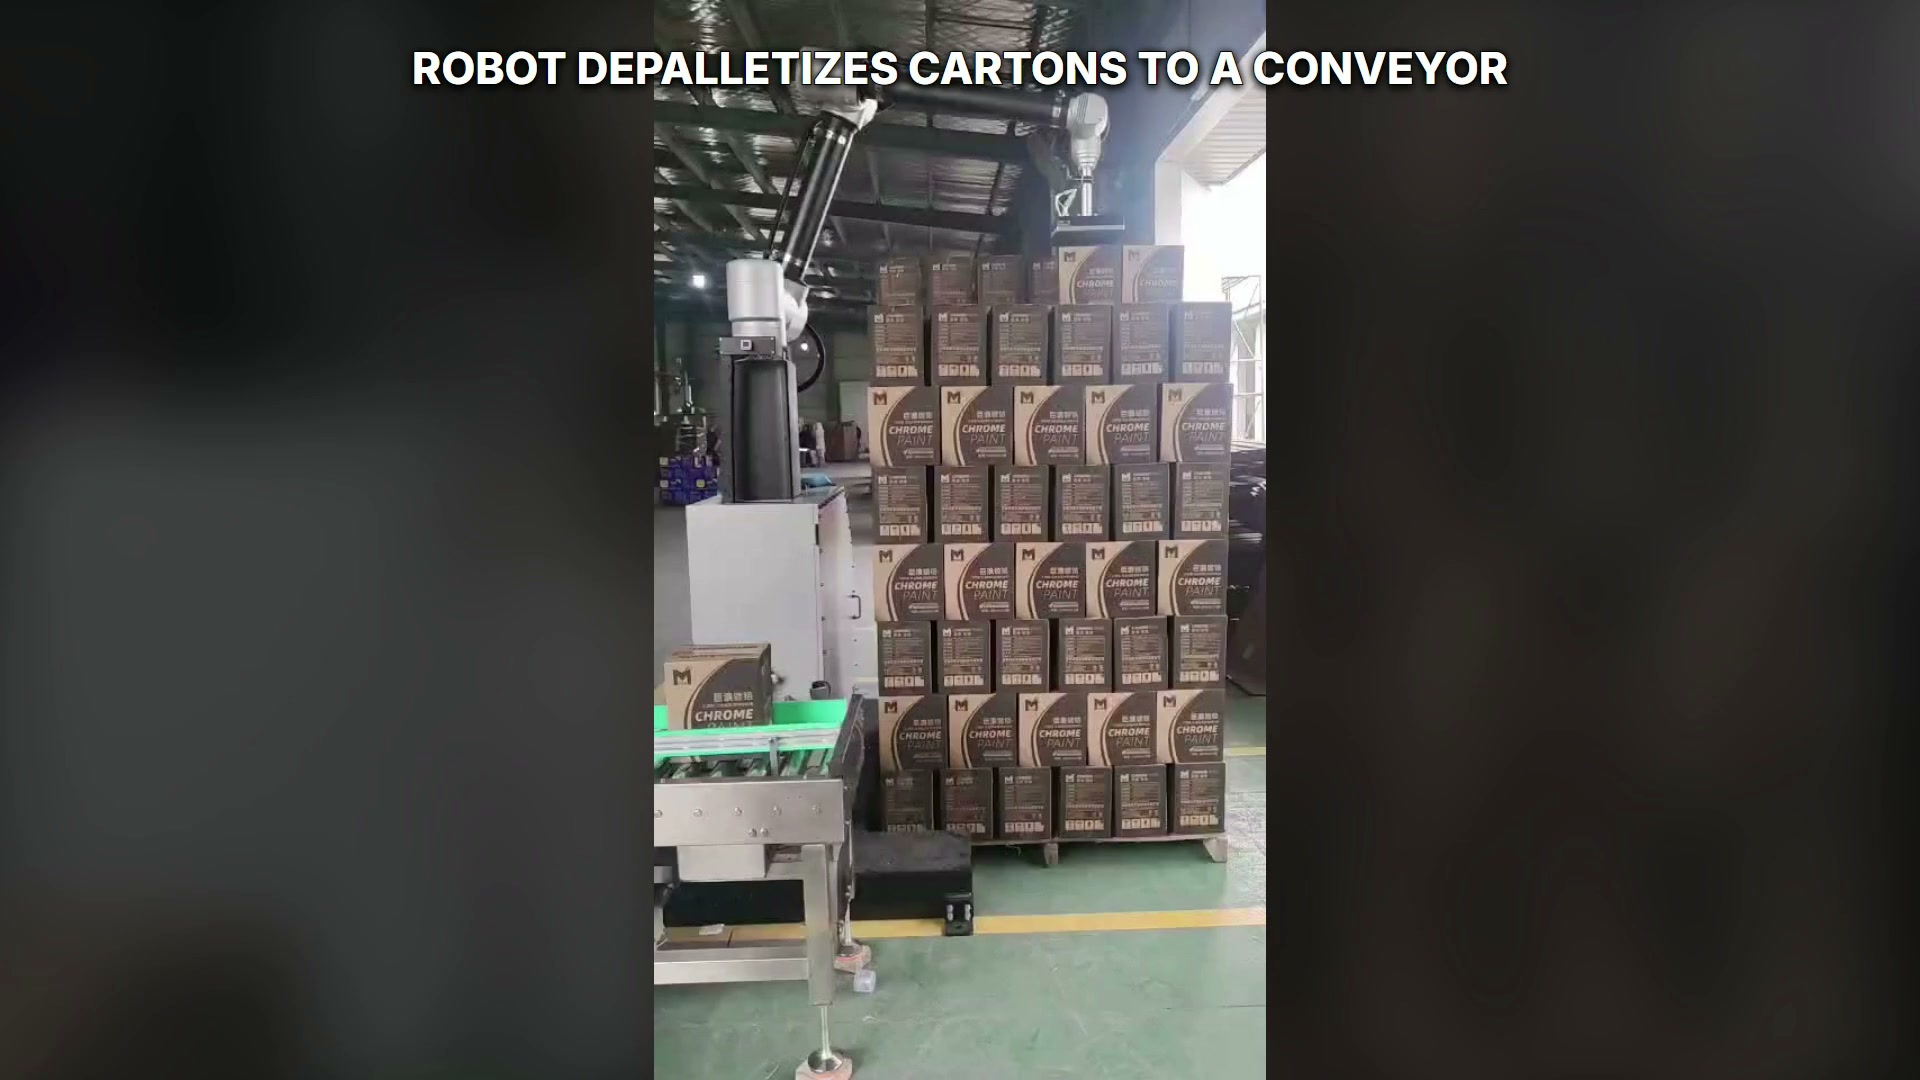
En kartong vilar på det gröna transportbandet medan robotverktyget är tomt ovanför stapeln.
Mät hela materialflödet
Cykelbedömningen bör omfatta pallpresentation, plockbekräftelse, robotrörelse, transportbandsfrigöring, nedströms godkännande, pallbyte och planerade operatörsuppgifter. Registrera dessa element separat under överenskomna kartong- och pallförhållanden så att det begränsande gränssnittet kan identifieras.
Frågor som köpare bör ställa sig till svars
Vilken information bör lämnas först?
Ange kartongdimensioner och tillåtna variationer, representativa prover, pall- och lagermönster, separatordetaljer, transportbandslayout, tillgängliga signaler och dagligt utmatningsmål.
Hur ska ett verktygskoncept testas?
Använd kartonger som omfattar det godkända tillståndsintervallet, testa tillåtna upptagningszoner och registrera retentionssignalen genom representativ rörelse.
Vad förhindrar en utgivningskonflikt?
Använd ett definierat transportbandsklart tillstånd, en fast eller refererad frigöringszon, bekräftelse på att kartongen stöds och en robotfrigöringssignal innan transportbandet rör sig.
Vad ska hända efter ett avbrott?
Stäm av den fysiska stapeln, verktyget och transportbandets tillstånd med styrenheten och välj sedan ett dokumenterat steg för reträtt, slutförande eller manuell hantering.
För en projektgranskning, skicka kartongdata, pallmönster, transportbandsgränssnitt och dagligt utmatningsmål till EVST: https://www.evsint.com/contact/#quote eller sales@evsrobot.com.
Fallkontext: enskilda kartonger flyttas från en staplad last till höger till ett grönt transportband till vänster.