
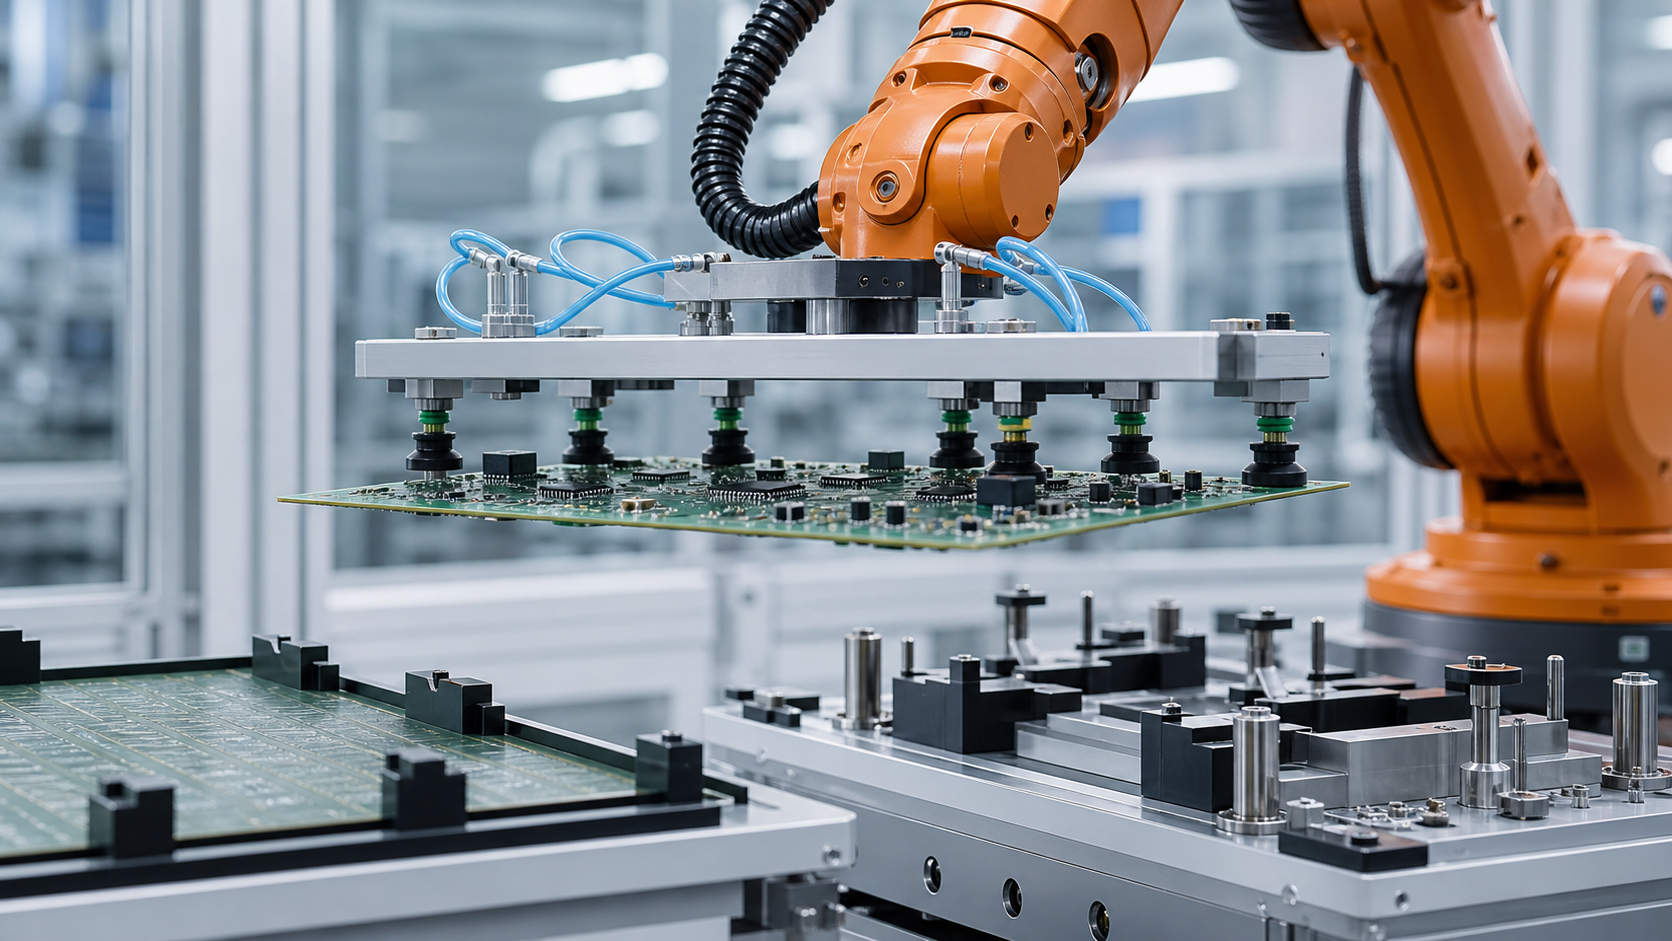
Данное руководство предназначено для инженеров-технологов, владельцев технологических процессов в электронике, инженеров по системам управления, интеграторов, ремонтных бригад и специалистов по планированию качества, оценивающих перемещение заготовок в форме печатной платы. В стандарте EVST печатная плата рассматривается как поддерживаемая конструктивная деталь с защищенными областями, а не как жесткий прямоугольник, который можно перемещать от его номинального центра.
Что может — и чего не может — отображать представление приложения
На видео показано, как робот перемещает заготовку в форме доски с помощью вакуумного захвата. Это действие полезно для выявления инженерных вопросов, касающихся опоры, контакта, движения и размещения, но оно не раскрывает проектную документацию или результаты испытаний, необходимые для подтверждения процесса.
Видимое действие не определяет чертеж платы, структуру материала, допустимый прогиб, характеристики вакуума, контактное давление, пределы перемещения, точность установки, результаты проверки изделия, возможность многократного цикла, пригодность для окружающей среды, подтверждение безопасности, соответствие требованиям или сертификацию. EVST не делает выводов ни об одном из этих результатов на основе краткого описания применения.
Определите состояния доски перед выбором точек контакта.
Полезная модель состояний различает, как доска поддерживается до момента захвата, как она удерживается во время транспортировки и как она располагается после размещения. Поступающие доски могут опираться на направляющие, держатель, плоское гнездо, прокладки или временную упаковку. Предполагаемая плоскость захвата и доступные области могут меняться в зависимости от состояния.
Зафиксируйте размеры верхней и нижней частей компонентов, выступы разъемов, отверстия для инструментов, направляющие панели, зоны, в которые нельзя вставлять компоненты, хрупкие поверхности, этикетки, которые должны оставаться читаемыми, и любые элементы, которые могут использоваться в качестве базовых точек. Если плата является частью панели, отметьте, происходит ли разделение компонентов до или после роботизированного этапа; поведение опоры и допустимые зоны контакта могут отличаться.
Сравните концепции поддержки и захвата.
| Концепция | Полезное начальное условие | Доказательства для подтверждения | Предположение, которого следует избегать |
|---|---|---|---|
| Распределенные вакуумные контакты | Доступно несколько совместимых поверхностных областей, и локальная поддержка может быть распределена по всей территории. | Совместимость контактов, отклик зоны, изменение уплотнения, распределение нагрузки, обнаружение частичного контакта и разблокировка. | Одно измерение давления доказывает, что каждая чашка задействована. |
| Опора на край или направляющую | Кромки досок или направляющие панелей контролируются и могут выдерживать требуемую передаточную нагрузку. | Изменение кромки, фиксация, зазор в углах, ориентация и траектория установки или извлечения. | Номинальные габариты гарантируют удобный доступ к кромке. |
| Механическая рама или несущая конструкция | Изделие может перемещаться на контролируемой многоразовой опоре. | Базовые параметры носителя, соотношение между платой и носителем, удержание, загрязнение и совместимость с последующими этапами обработки. | Наличие перевозчика избавляет от необходимости проверять состояние борта. |
| Гибридная поддержка | Один метод определяет местоположение, а другой распределяет нагрузку или предотвращает потери. | Ответственность за каждый контакт, обнаружение состояния, взаимодействие с допустимыми отклонениями и порядок выпуска | Большее количество контактных устройств автоматически создает более надежные доказательства. |

Создайте карту контактов и запретных зон.
Для каждого предполагаемого контакта необходимо определить физическую область, качество обработки поверхности, локальный пакет компонентов, соседние компоненты, ожидаемое нормальное направление и допустимое скольжение или вращение. На карте также должно быть показано, где могут проходить рама инструмента, фитинги, крепежные элементы и датчики во время сближения. Это предотвратит ситуацию, когда четко обозначенное место контакта может скрывать столкновение в другом месте на концевом захвате.
К зонам, запрещенным для размещения компонентов, следует отнести не только очевидные высокие элементы. Необходимо учитывать разъемы, паяные соединения, контрольные точки, оптические поверхности, покрытия, этикетки, края печатной платы и области, необходимые для размещения соответствующего измерительного прибора. Совместимость контактов должна быть обеспечена владельцем продукта; визуально плоская область не является автоматически одобренной поверхностью для захвата.
Проследите траекторию нагрузки через доску и инструмент.
Захватное устройство несет на себе собственную раму, фитинги, шланги, датчики и плату. В проектной документации должно быть показано, как каждая нагрузка передается от платы через контактные элементы к конструкции инструмента и фланцу робота. Широкий инструмент может увеличивать момент инерции вращения, даже если его общая масса находится в пределах номинального значения полезной нагрузки.
Необходимо проверять не только статическое удержание. Подъем может выявить неравномерность захвата, вращение может изменить действие силы тяжести на доску, а замедление может добавить относительное движение или отклонение. Траектория движения вблизи креплений и ограждений должна учитывать фактический объем перемещаемой доски, а не только центральную точку инструмента.
Используйте независимые зоны захвата и интерпретируемую обратную связь.
При использовании вакуума группировка контактов в осмысленные зоны может упростить диагностику частичного срабатывания. Конструкция зон должна соответствовать геометрии платы и допустимым состояниям контактов, а не просто удобной прокладке шлангов. Обратная связь должна различать состояния готовности, неопределенности, потери и разблокировки таким образом, чтобы контроллер мог реагировать на них.
Общая линия может не указывать на то, какой именно контакт отсутствует. Если приложению требуется продолжение работы после того, как одна точка стала недоступна, для этого условия необходимо проверить правило, привязанное к реальной карте поддержки и результатам нагрузочного тестирования. В противном случае, контролируемым ответом будет удержание или возврат платы, а не предположение, что оставшихся контактов достаточно.
Разделите выравнивание звукоснимателя от базовой точки размещения.
Место захвата может быть приблизительным, в то время как для определения пункта назначения требуется более точная механическая точка отсчета. Необходимо решить, будет ли робот устанавливать плату непосредственно на установочные штифты, подносить её к гибкому гнезду, передавать механизму выравнивания или использовать носитель. Каждый вариант изменяет силы контакта, направление подхода и доказательства успешной установки.
Не допускайте сопротивления инструмента зажиму. Если доска остается жестко зафиксированной захватом, в то время как гнездо пытается занять другое положение, небольшое несоответствие может создать нагрузку на доску или опорные элементы. Обеспечьте последовательную поддержку, расположение, освобождение захвата и окончательную посадку, чтобы передача прав собственности происходила целенаправленно.
Под размещением понимается несколько подтвержденных состояний.
«Робот находится в заданном положении» — это лишь одно из состояний. Системе может потребоваться подтвердить доступность пункта назначения, наличие платы, зацепление с базой, поддержку платы, освобождение захвата, отсутствие инструмента и разрешение на дальнейшую обработку. Метод определения зависит от платы, гнезда, окружающей среды и плана контроля качества.
Доказательства освобождения также имеют значение. Отсутствие вакуума или открытые зажимы не доказывают, что доска осталась в гнезде. Подтвержденное состояние пункта назначения и подтвержденное состояние пустого инструмента завершают разные этапы передачи. Если какой-либо из них неясен, следующее движение должно следовать определенному пути восстановления.
Защита идентичности и ориентации посредством передачи
Если в ячейку может поступать более одной версии или ориентации платы, необходимо определить, как происходит получение идентификационных данных и как долго они остаются действительными. Сканирование перед забором платы может стать ненадежным, если платы могут обмениваться в очереди. Привяжите идентификационные данные к контролируемому гнезду, носителю или отслеживаемому местоположению, а затем обновляйте информацию о хранении при каждой передаче.
Для проверки ориентации следует использовать физические или сенсорные данные, соответствующие области применения. Симметричная форма может скрывать повернутую плату с различными зонами ограничения доступа компонентов. Контроллер должен предотвращать интерпретацию правильного захвата как правильной ориентации изделия.
Экологические требования должны соответствовать специфике проекта.
При работе с электроникой могут применяться требования, связанные с электростатическим разрядом, чистотой, температурой, влажностью, наличием частиц или контактом с поверхностями. Применимые меры контроля зависят от продукта и производственного процесса. Робот, материалы захвата, шланги, приспособления и метод технического обслуживания — все это входит в данную оценку.
Ни пояснительная иллюстрация, ни краткое описание применения не демонстрируют экологическую пригодность. Необходимые работы по заземлению, выбору материалов, мониторингу, очистке и проверке должны быть определены ответственными проектными группами и задокументированы в плане приемки.
Восстановление дизайна в рамках управления советом директоров
| Наблюдаемое состояние | Контролируемый ответ для определения | Перед перезапуском требуются доказательства. |
|---|---|---|
| Одна зона захвата неопределенна. | Удерживайте или отступайте, следуя проверенному пути с ненадежным захватом. | Местонахождение совета директоров, поддерживаемые регионы, активные контактные лица и уполномоченное распоряжение. |
| Смещение доски во время подъема | Предотвратить переадресацию в пункт назначения и изолировать состояние бортового компьютера. | Текущее положение, оставшаяся опора, безопасный маршрут возвращения или восстановления без риска столкновения. |
| Пункт назначения занят или недоступен | Удерживайте только в утвержденном положении или на маршруте к определенной альтернативной опоре. | Состояние назначения, права собственности на буфер, идентификатор платы и доступное время поддержки. |
| Релиз не завершен. | Не спускайтесь по пути, где доска может упасть или упасть. | Состояние инструмента, поддержка платы, целевая точка отсчета и контролируемое действие по повторному захвату или вмешательству. |
| Цикл прерывается после частичной установки. | Вместо воспроизведения обычной последовательности перейдите в состояние восстановления. | контроль за платформой, взаимодействие с базой данных, контакт с инструментом, местоположение робота и право перезапуска. |
Планирование перехода с учетом геометрии и доказательств
Новая версия платы может изменить высоту компонентов, допустимые контакты, геометрию кромок, отверстия для инструментов, распределение массы, базовую точку назначения и ограничения окружающей среды. В записи об изменениях следует указать, какие положения всасывания, опоры, прокладки, датчики, программы и точки контроля изменились.
Для регулируемой оснастки необходимо проверить состояние конфигурации. Сохраненный рецепт не является физическим доказательством того, что чашки или опоры находятся в правильном положении. Используйте проверку настройки, которая соответствует последствиям неправильной конфигурации, и сохраните результат вместе с активным идентификатором продукта.
Разработайте поэтапный план проверки.
- Соберите информацию о внесенных изменениях в работу совета директоров, правах доступа, зонах, запрещенных для посещения, поступающей поддержке, целевых данных и экологических требованиях.
- Проверьте геометрию инструмента, активные точки опоры, шланги, датчики, данные о полезной нагрузке робота и полный объем обрабатываемой поверхности.
- Тестирование проводилось при различных репрезентативных положениях входящей платы и вариациях состояния платы.
- Результаты, касающиеся зоны контакта, регистрируются отдельно от результатов, касающихся положения доски и состояния инструмента.
- Упражнения: подъем, перемещение, вращение, замедление, приближение, посадка, освобождение и извлечение.
- Частичное сжатие, смещение захвата, занятое место назначения, неполное отпускание и прерванное размещение.
- Подтвердите пути идентификации, хранения, буферизации, вмешательства, сброса и перезапуска.
- Перед оптимизацией движения примените метод проверки и приемки проекта.
Необходимое количество образцов, критерий отклонения, пределы контакта, значения движения, время удержания, экологические проверки и полномочия по утверждению проекта остаются предметом проектных решений.
Контекст безопасности и интеграции
Официальные ISO 10218-2:2025 страница Предоставляет контекст требований для применения промышленных роботов и интеграции в производственные ячейки. Официальный ISO 12100:2010 страница В документе описываются принципы оценки и снижения рисков, связанных с оборудованием. Обзор робототехники OSHA Предоставляет дополнительный контекст для Соединенных Штатов в отношении робототехнических систем и нестандартной деятельности.
Указанные стандарты и материалы по технике безопасности не гарантируют, что предлагаемая ячейка для обработки печатных плат является безопасной, соответствующей требованиям или сертифицированной. Для фактической установки и юрисдикции должны быть установлены применимые требования, инструкции по использованию оборудования, оценка рисков, меры безопасности, проверка и процедуры эксплуатации.
Четыре ограниченных утверждения, которые можно процитировать.
Обработка платы начинается с утвержденной карты опор и запрещенных зон; траектория движения робота не может компенсировать неопределенные условия контакта.
Обратная связь по захвату должна описывать физическое состояние опоры, необходимое контроллеру, а не сводить все контакты к одному необъяснимому сигналу готовности.
Размещение считается завершенным только тогда, когда плата поддерживается и локализована, инструмент освобожден, и следующий процесс получает подтвержденное состояние передачи.
Краткий пример применения может проиллюстрировать роботизированную обработку досок, но он не позволяет оценить степень отклонения, надежность захвата, точность установки, качество продукции, время цикла, пригодность для окружающей среды, безопасность, соответствие стандартам или сертификацию.
Связанные инженерные руководства
- Планирование обработки, сборки и контроля качества в системах автоматизации производства электроники
- Компоненты, интерфейсы и средства управления интеграцией роботизированной ячейки
- Планирование перемещения робота и внешней оси
Часто задаваемые вопросы
Зачем использовать более одной точки опоры для доски?
Распределенная поддержка может уменьшить локальную нагрузку и упростить управление состоянием переноса, но необходимая компоновка зависит от конструкции платы, утвержденных контактных зон, распределения массы, движения и геометрии места назначения. Ее необходимо протестировать на реальном изделии.
Доказывает ли наличие вакуумного сигнала надежность всей платы?
Не обязательно. Значение зависит от схемы, компоновки зон, утечки тока, состояния контактов и логики пороговых значений. В проекте каждый сигнал должен быть подключен к допустимым физическим условиям.
Должен ли робот выравнивать плату непосредственно по установочным штифтам?
Только если данная стратегия подтверждается соответствием платы, инструмента, подходом, базовой геометрией и данными о посадке. Для некоторых изделий может быть более целесообразным использование несущей конструкции или отдельного механизма выравнивания.
Может ли короткое видео с демонстрацией возможностей устройства показать его управляемость?
Нет. Это не дает данных о контролируемом отклонении, сцеплении, движении, размещении, воздействии окружающей среды, повторяющихся циклах или качестве. Для получения этих выводов необходимы отдельные испытания в рамках проекта.
Исходные данные для анализа концепции
Подготовьте модели печатных плат и их модификации, данные о размерах и массе компонентов, габариты компонентов, утвержденные контакты, зоны, запрещенные для размещения, входящие опоры, целевое крепление, метод идентификации, требуемую ориентацию, ограничения окружающей среды, план проверки, диапазон переналадки, целевой цикл, правила буферизации и сценарии отказов. Затем в рамках концептуального анализа EVST можно составить карту геометрии опор, зон контакта, пути передачи нагрузки, принадлежности размещения и вопросов проверки, не придумывая результат, который не был протестирован.
Как была подготовлена и поддерживалась эта статья
Данный метод сочетает наблюдаемые детали применения с инженерным анализом опор, контактов, траектории нагрузки, движения, размещения и восстановления. Контекст безопасности определяется официальными материалами ISO и OSHA, в то время как заявления, специфичные для конкретного применения, ограничиваются видимыми действиями. Корректировки можно отправлять через маршрут связи с компанией, и политику конфиденциальности поясняет обработку данных на сайте.