
Удержание цилиндрической детали не означает завершения передачи оборудования. Устройство захвата должно определить радиальное и осевое положение; затем интерфейс оборудования должен принять это известное положение через свободное отверстие и определенное состояние управления. На видео показаны оранжевый робот, захват, направленный вниз, короткие цилиндрические детали и синее закрытое оборудование, без указания технологического процесса. Обратитесь в EVST с просьбой рассмотреть вашу заявку →
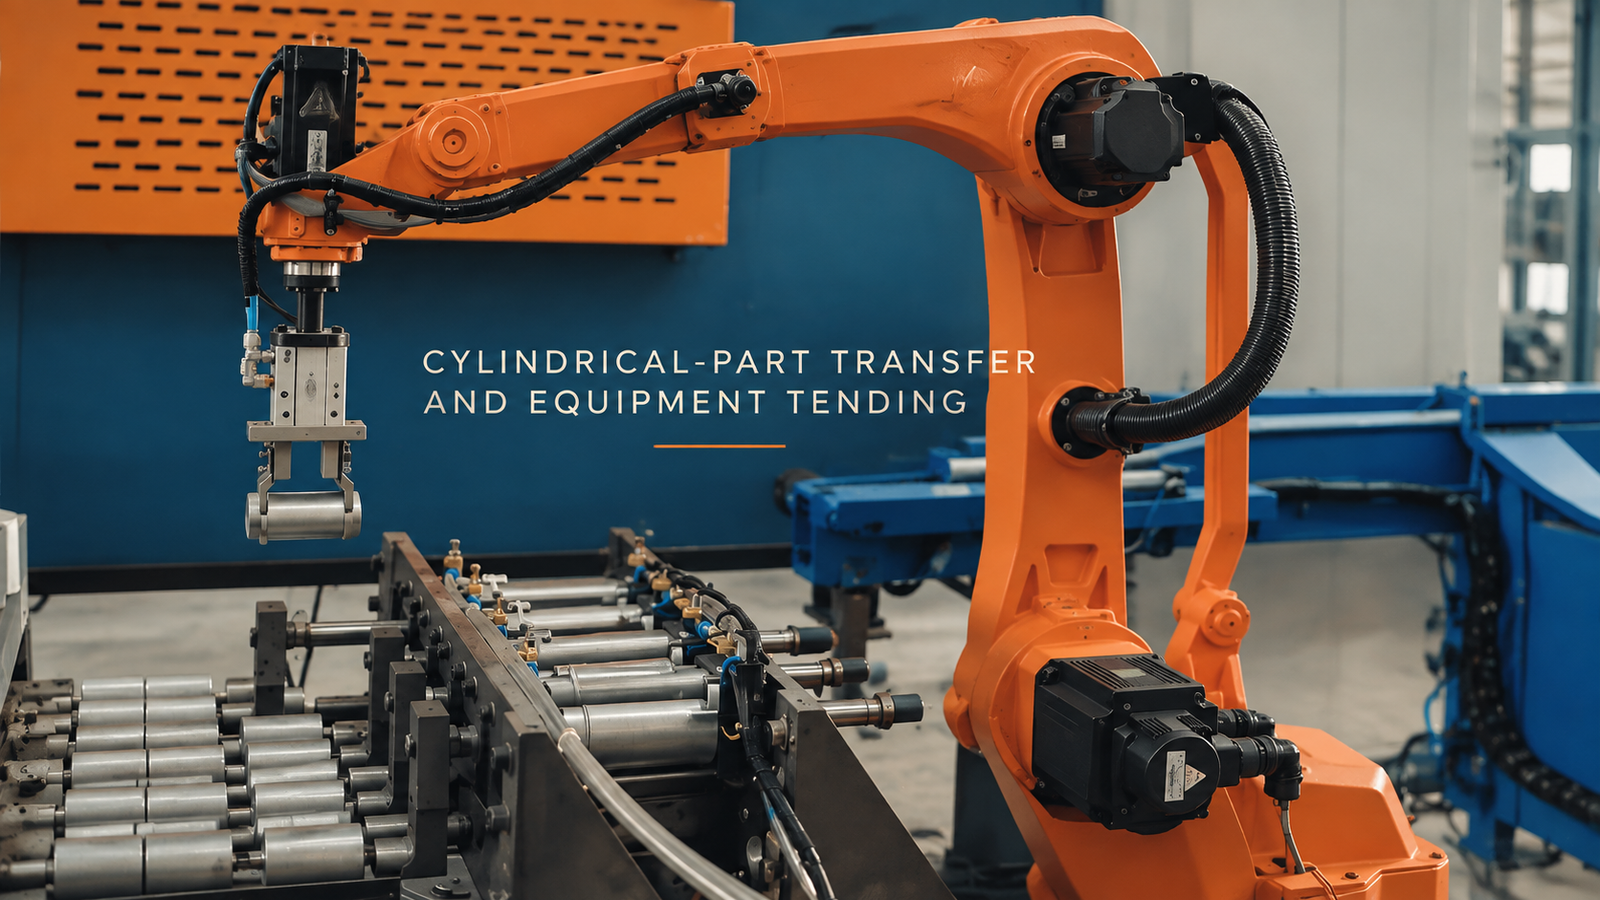
Хват полезен только тогда, когда он позволяет принять позу.
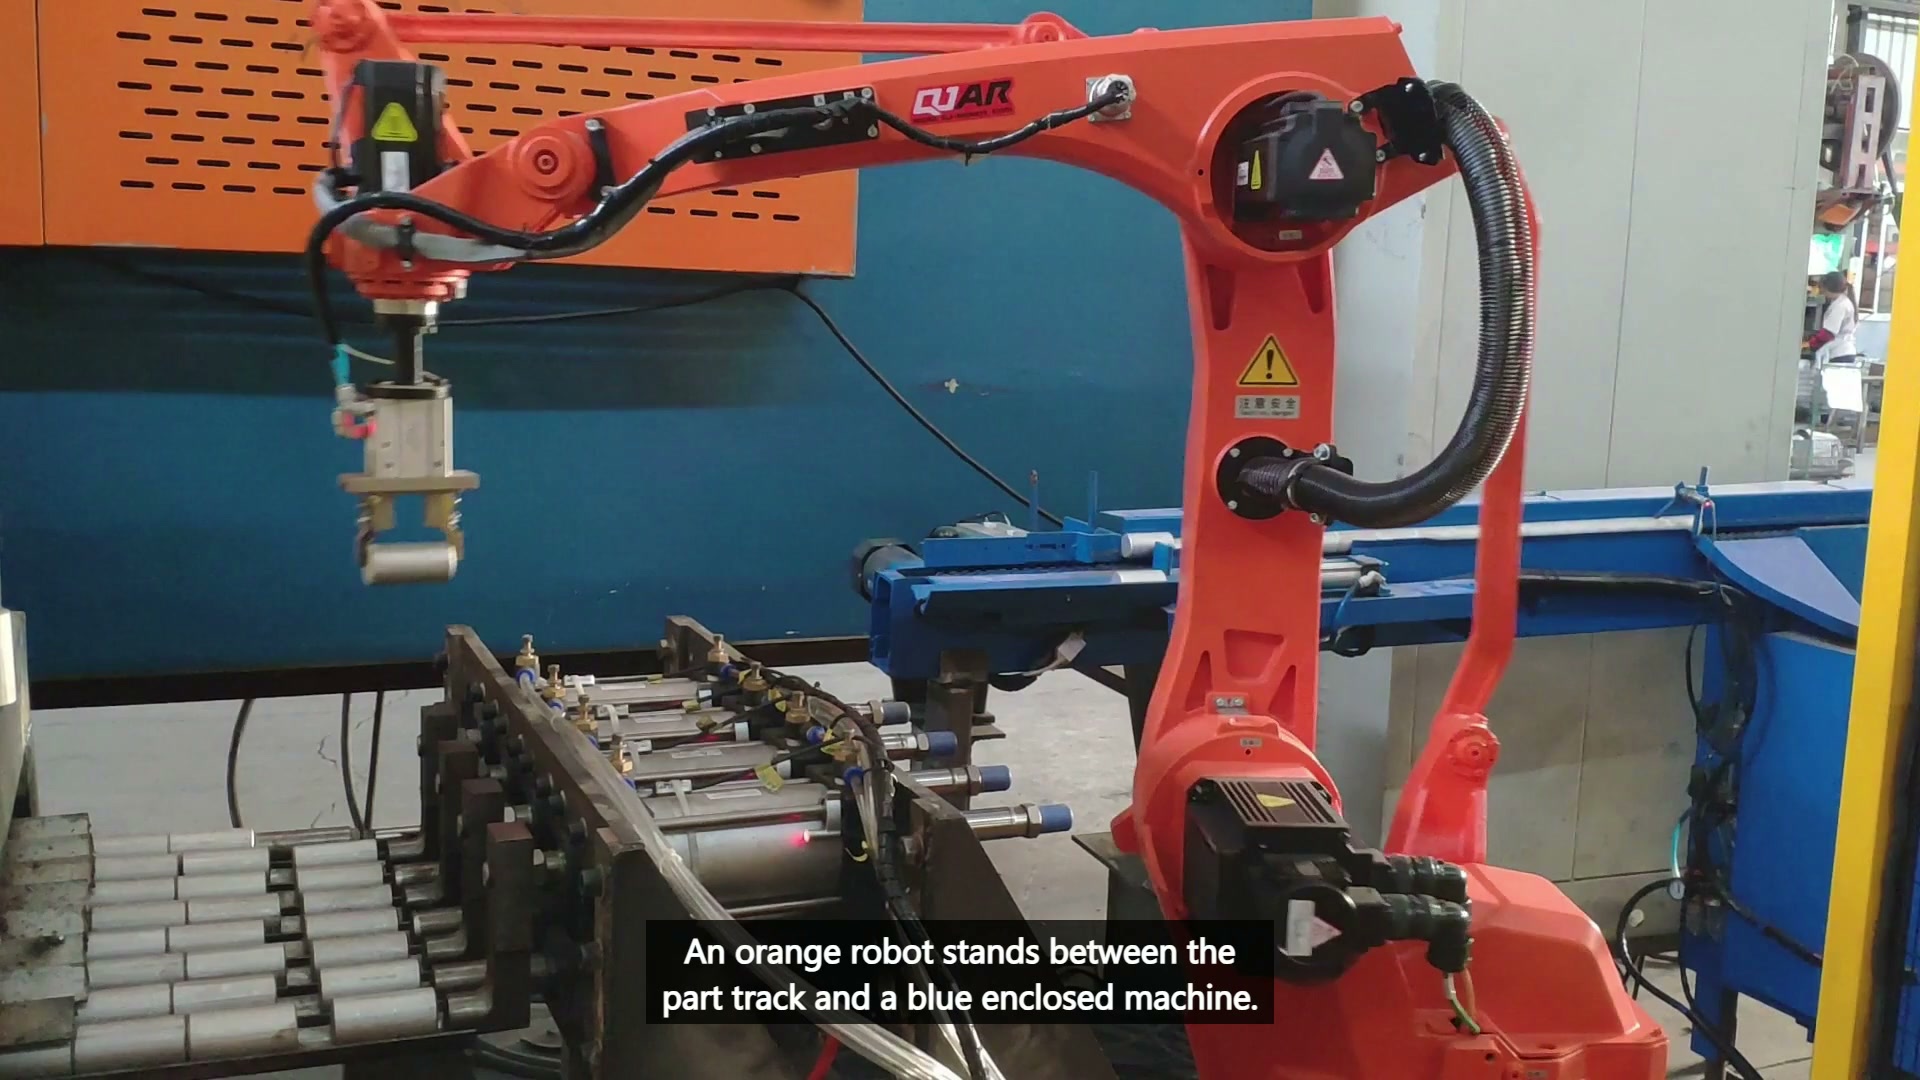
В 00:12:00 видно, как захват удерживает короткий цилиндрический элемент над участком роликовой направляющей.
Круглая деталь может перекатываться, вращаться или смещаться относительно центра до того, как зажимы сомкнутся. Опора или гнездо должны обеспечивать радиальное положение, в то время как осевой упор контролирует продольное положение. Затем зажимы должны удерживать это положение, не повреждая защищаемые поверхности и не сдвигая деталь в новое положение. Протестируйте самые маленькие и самые большие допустимые детали, а также наименее благоприятные условия поверхности; зафиксируйте пустые, частично смещенные и перекошенные захваты, а также успешные подъемы.
Ограничение по оборудованию добавляет еще одно ограничение.
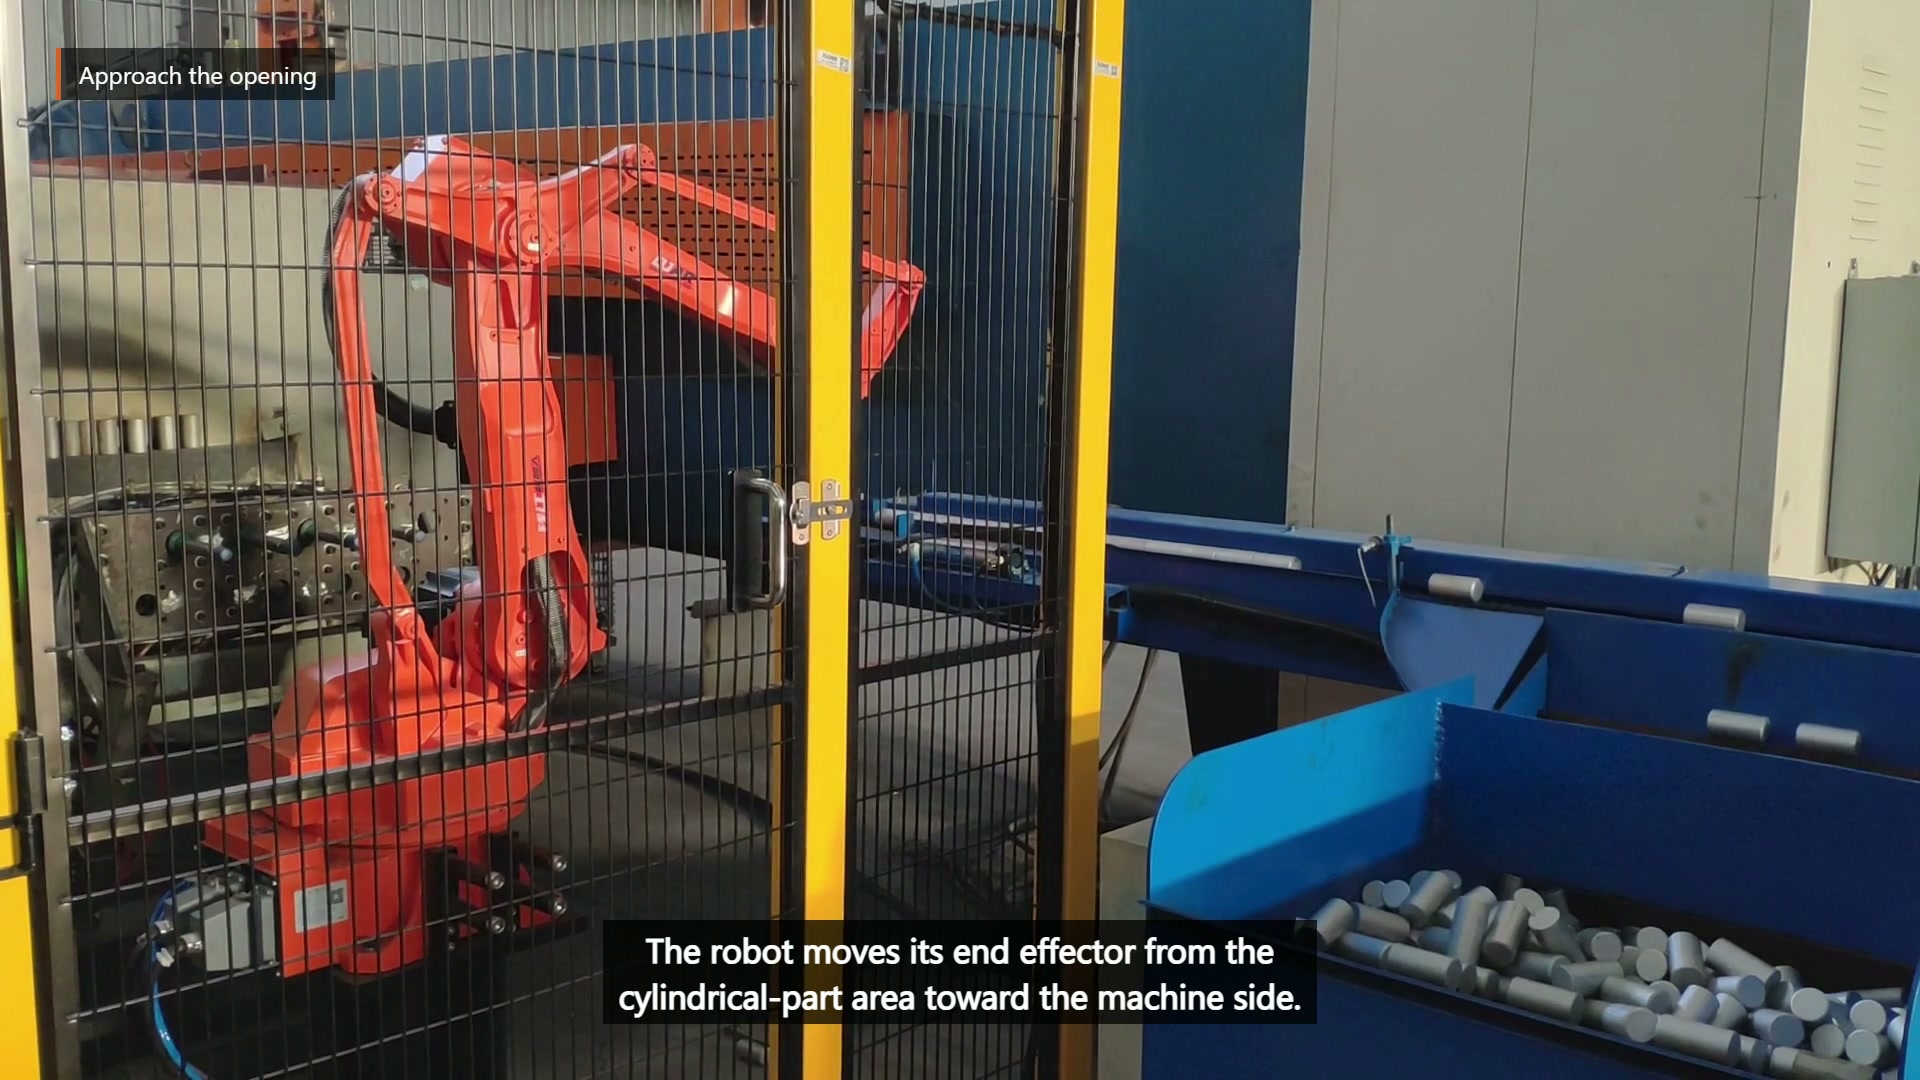
В 00:25:50 робот движется к синему закрытому оборудованию рядом с зоной цилиндрических деталей.
Вход в систему зависит от согласованного состояния готовности и достаточного зазора для захвата, удерживаемого цилиндра и пути отступления. Фиксированная задержка не может гарантировать, что внутреннее движение прекратилось, доступ доступен или позиция для передачи готова. Зазор для робота должен охватывать удерживаемую деталь и инструмент, а не только фланец манипулятора.
| Вопрос | Интерфейс захвата | Интерфейс оборудования |
|---|---|---|
| Какие решения могут быть приняты? | Радиальная опора и осевой упор | Определенное место передачи |
| Что подтверждает готовность? | Деталь присутствует и правильно установлена. | Доступ имеется, и государство-получатель подтвердило наличие доступа. |
| Какой объем требует таможенного оформления? | Челюстной подход вокруг соседних частей | Инструмент, цилиндр и полный путь отступления |
| Какая неудача требует исправления? | Отсутствует, вращается или неполная рукоятка. | Заблокированный въезд, отказ в передаче или невозможность прохождения таможенного оформления. |
Перед тем как объединять их в один цикл, интерфейсы следует проверять отдельно. Это предотвратит ошибочную диагностику остановки оборудования как проблемы с захватом или сокрытие нестабильности захвата за дополнительным зазором ниже по потоку.
Тесты восстановления показывают, какой интерфейс потерял управление.
В контролируемых испытаниях необходимо снять деталь с презентации, разместить ее в наихудшем допустимом осевом смещении, запросить подтверждение захвата, приостановить готовность оборудования и воспрепятствовать передаче. Для каждого условия требуется безопасная точка удержания и маршрут сброса, сохраняющий информацию о том, несет ли робот деталь.
Для проведения концептуального анализа предоставьте чертеж детали, диапазон диаметров и длин, массу и защищаемые поверхности, презентационное сопровождение и информацию о поступающих изменениях, состояния открытия и управления оборудованием, место передачи, ожидаемые результаты восстановления и типовые детали. Отправьте эти данные на рассмотрение концепции EVST → Или напишите электронное письмо по адресу sales@evsrobot.com.
Видеоматериал демонстрирует работу с цилиндрическими деталями в закрытом корпусе; окончательная оснастка, системы управления, защитные устройства и приемка зависят от результатов проверки проекта.