
Роботизированная сварка на месте: полы, подпорки, кабели.
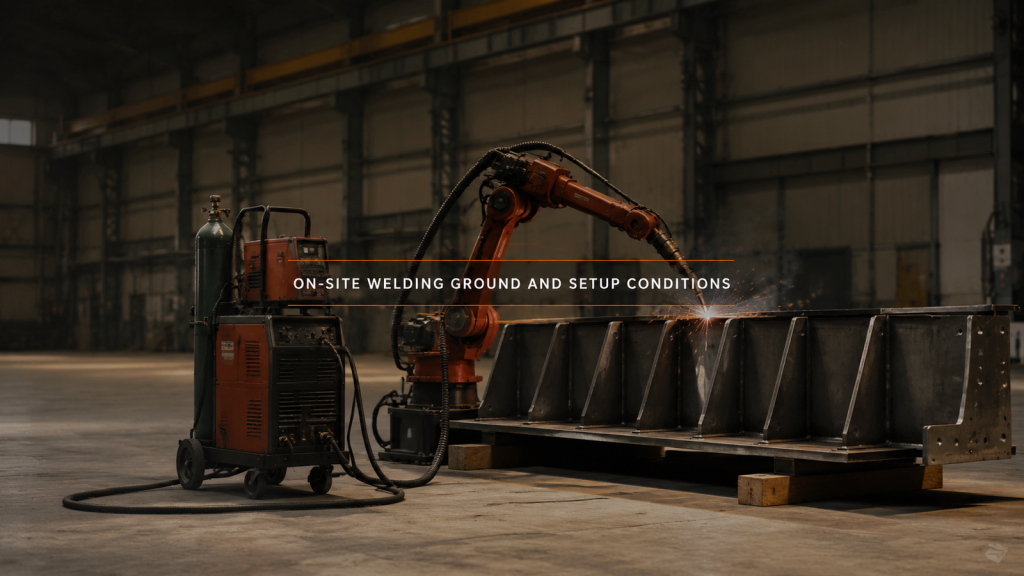
Если деталь невозможно поднять, к ней подъезжает сварочный аппарат, и в этом случае пол, подпорки и свисающий кабель становятся основой для монтажа.
Специализированный сварочный аппарат или робот: готово ли изделие?
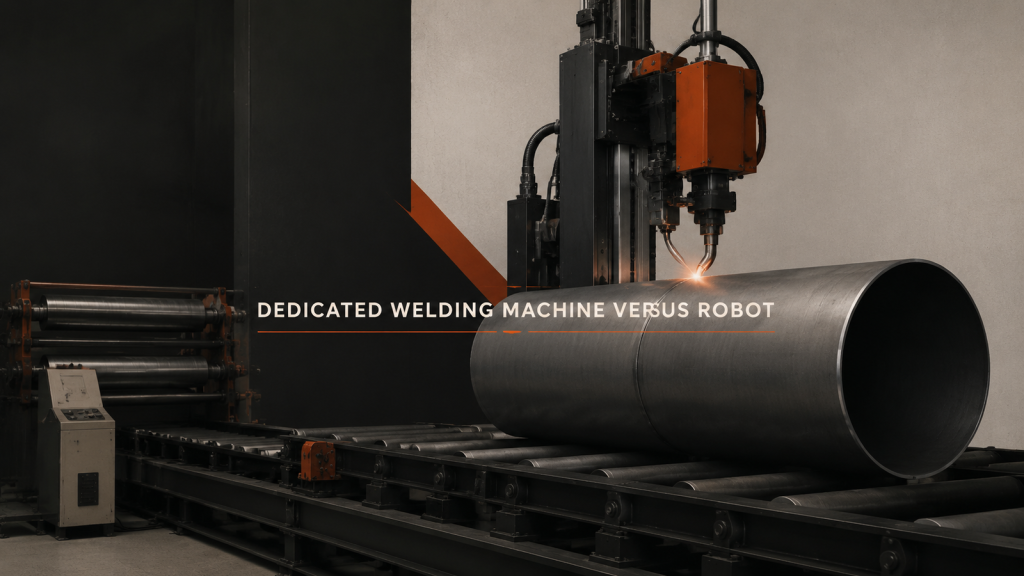
Выбор между специализированным сварочным аппаратом и роботом зависит от того, насколько стабилен продукт: что включает в себя каждый вариант и каковы затраты на его замену.
Модернизация производства вентиляторов с целью автоматизации: сначала ограничения.
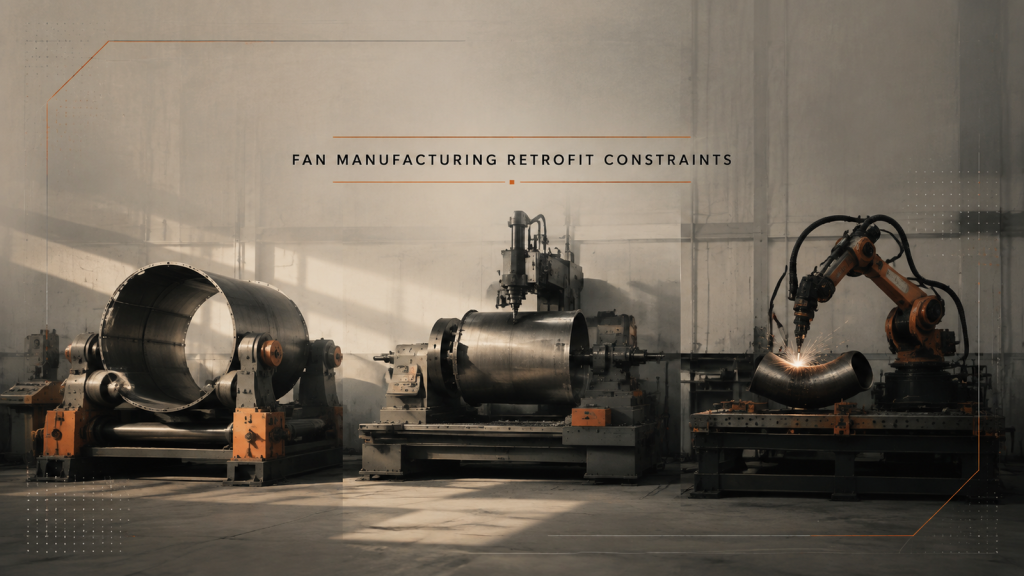
При модернизации автоматизированного производства вентиляторов речь идет о цепной системе, а не о пошаговой. Перед выбором робота необходимо перечислить все ограничения.
Автоматизация сборных конструкций: расчет стоимости сдачи объекта.
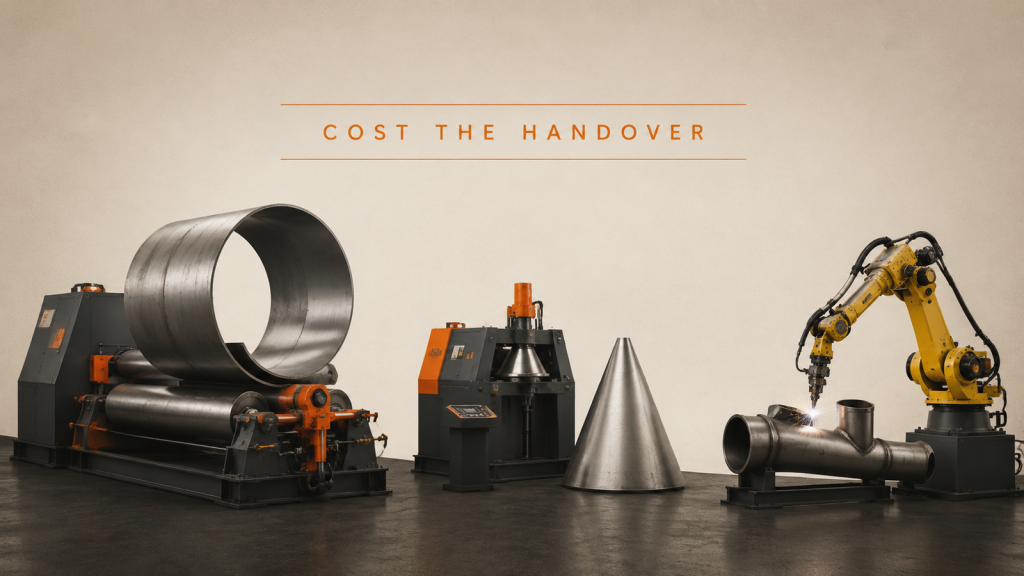
В автоматизации процессов предварительной сборки прокатка, формовка и сварка хорошо автоматизируются сами по себе. Результативность работы определяется передачей данных между этими процессами.
Роботизированная резка: траектория, положение и край.
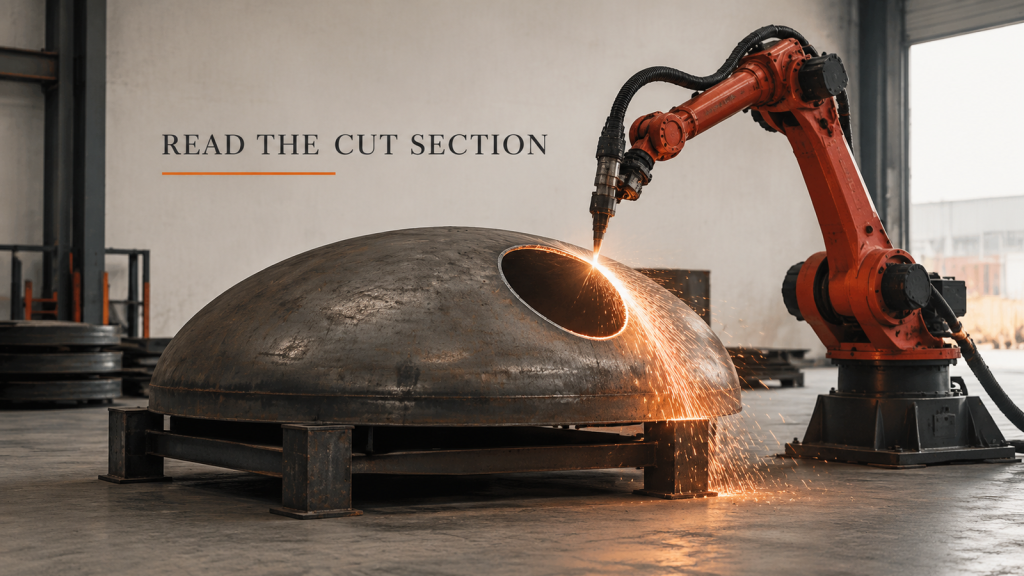
Роботизированная резка обеспечивает замкнутую траекторию на изогнутой поверхности. Траекторию и положение горелки планируются одновременно, затем оценивается качество реза.
Робот SCARA или шестиосевой: пусть движение выберет само.
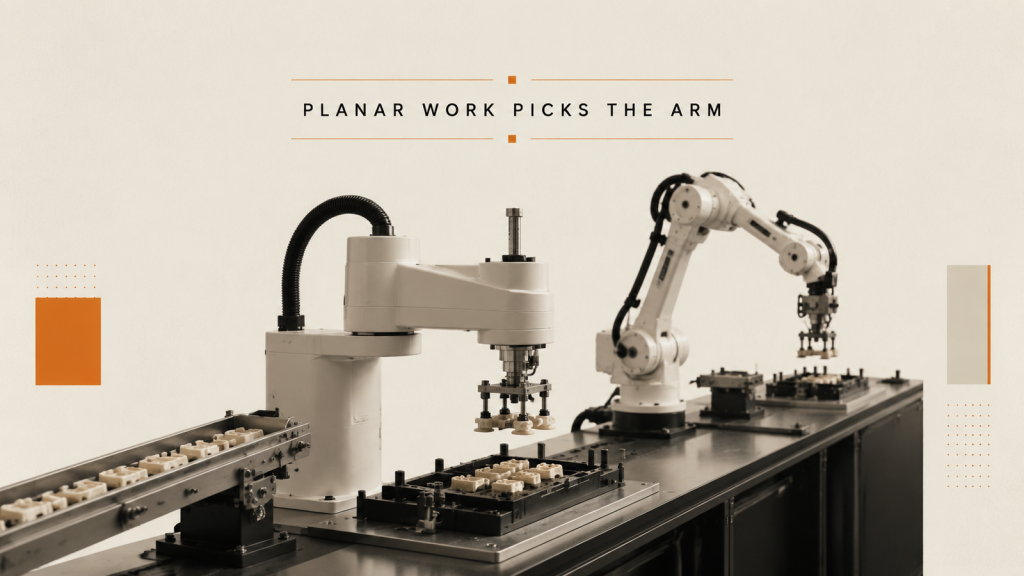
Выбор SCARA-робота или шестиосевого манипулятора для сборки мелких деталей начинается с анализа движения на каждом этапе, а не с подсчета осей в каталоге.
Полезная нагрузка робота: почему захватное устройство должно в нём находиться
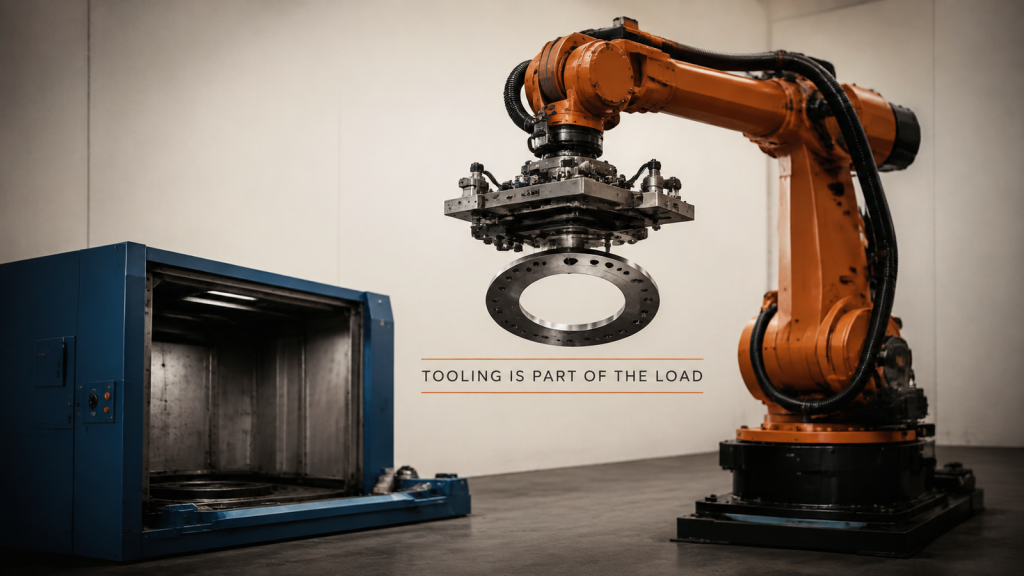
Груз робота должен охватывать инструмент и деталь одновременно, на реальном расстоянии между фланцем запястья и центром масс.
Приемка сварного шва: внешний вид виден, глубина проплавления — нет.
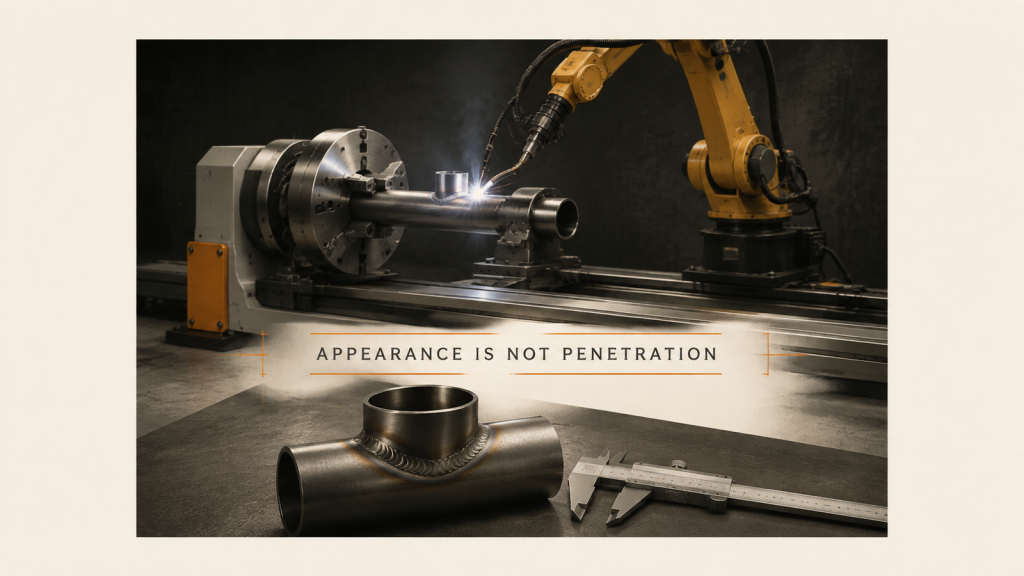
Приемка сварного шва считается неудовлетворительной, если внешний вид и глубина проплавления указаны как один пункт. Разделите проверку на производственной площадке и проверку в соответствии с процедурой.
Кобот Reach: точка захвата и точка сборки
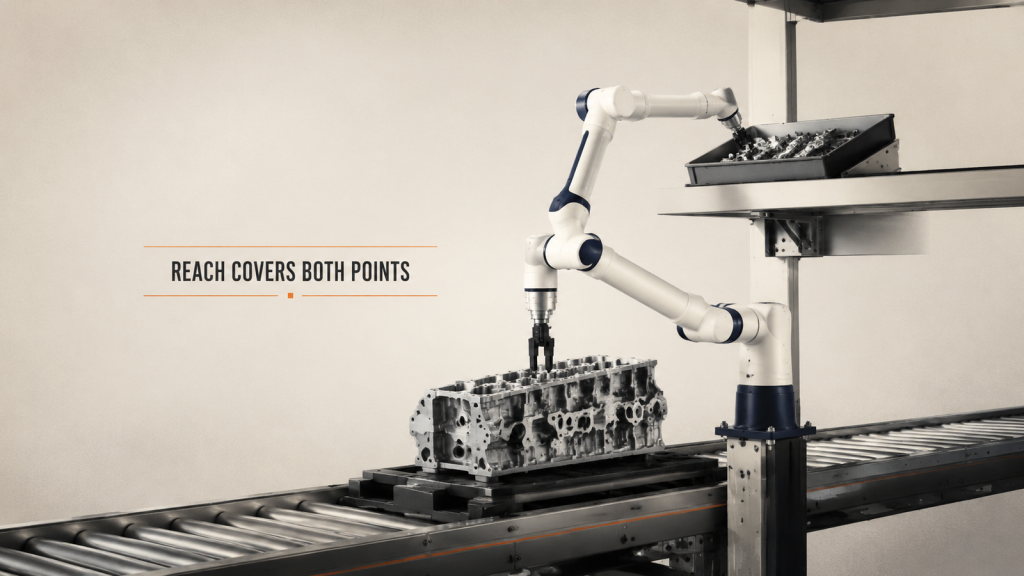
Досягаемость кобота — это не просто прямая линия. Каждая рабочая точка, длина инструмента, запас по осанке и расстояние до человека должны проверяться в рамках одной проверки.
Мобильная сварка: планирование рабочих положений для крупных деталей.
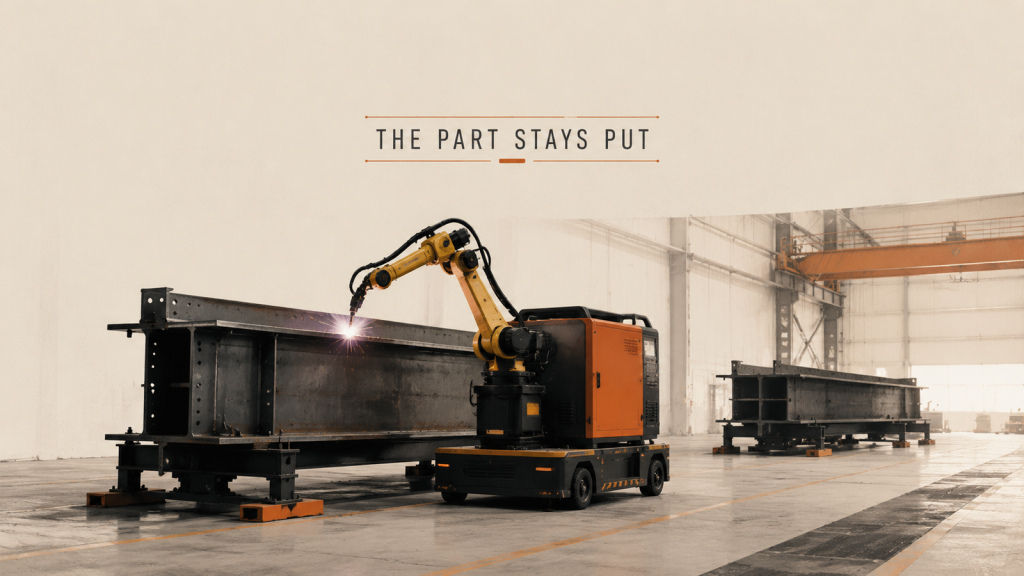
Когда деталь слишком велика для подъема, вместо этого используется мобильная сварка, которая перемещает оборудование. В качестве планировочной единицы используются положение при парковке и восстановление базовой точки.
Обслуживание станков: один робот обслуживает несколько станков.
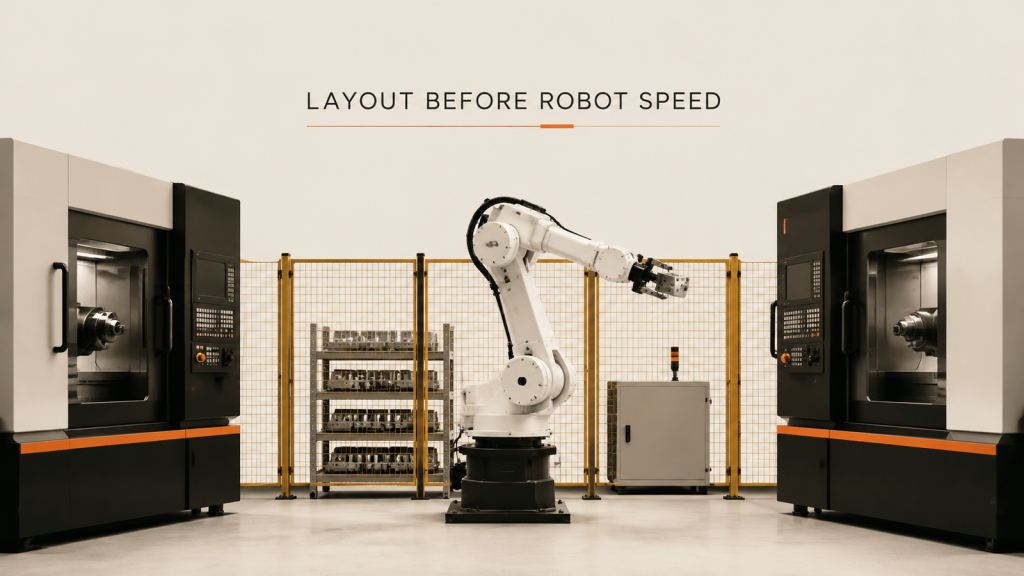
При обслуживании станков с одним роботом и несколькими машинами, дальность действия, время ожидания и наличие ограждений определяют ситуацию задолго до скорости движения манипулятора.
Сварка тонколистового металла: деформация начинается на этапе зажима.
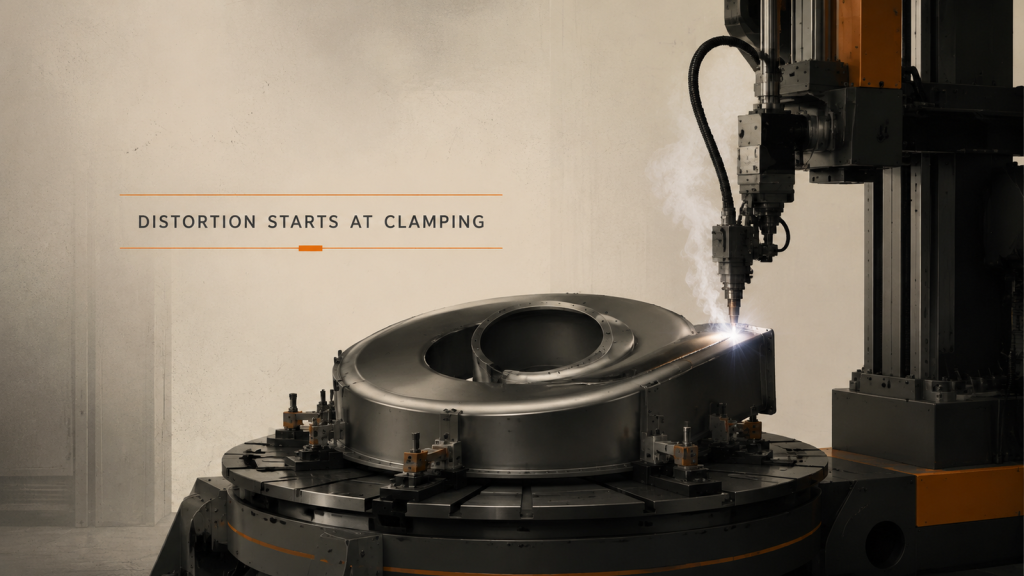
При сварке тонких листов деформация приводит к большему количеству доработок, чем дефекты сварного шва. Положение зажимов и последовательность сварки определяют окончательную форму.