
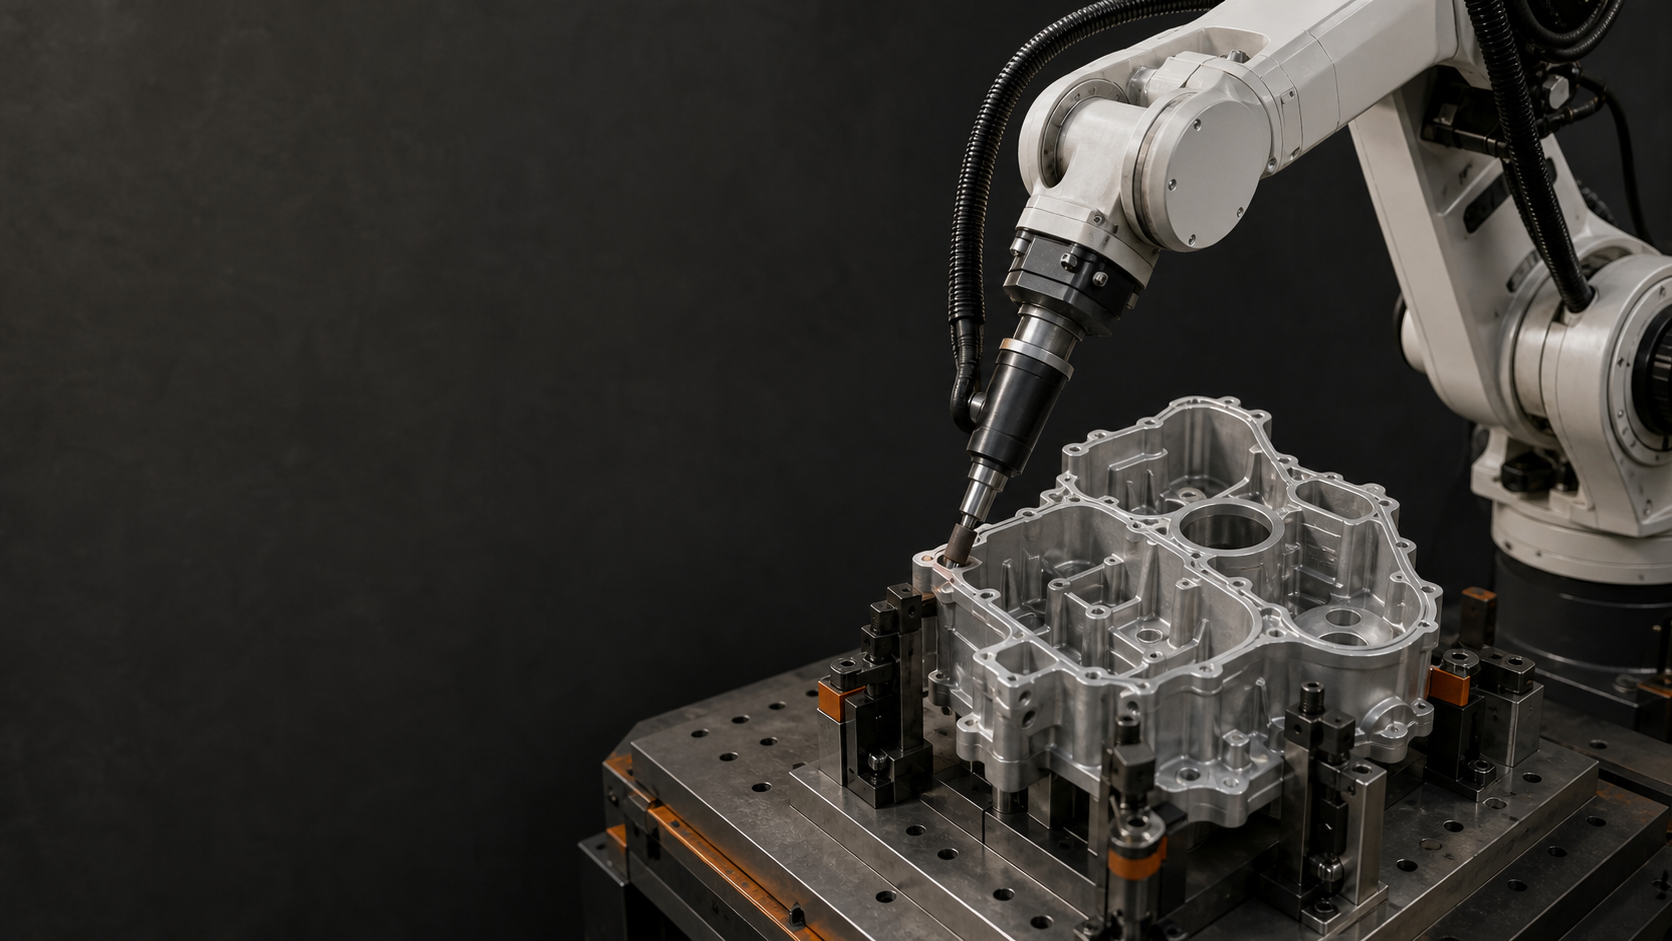
Răspundeți mai întâi: Rectificarea și debavurarea robotizată a pieselor turnate din aluminiu ar trebui să înceapă cu o hartă a bavurilor, date de fixare repetabile, traiectorii segmentate ale muchiilor, stare controlată a sculei și inspecție pe muchie. Filmările însoțitoare arată un ax purtat de robot care se apropie și intră în contact cu mai multe contururi de turnare și o altă parte a piesei turnate după reorientarea fixării. Nu dovedește viziunea, controlul forței, precizia, finisajul suprafeței, rata de îndepărtare, timpul ciclului sau acceptarea; acestea necesită încercări și înregistrări reprezentative.
Ce arată filmarea procesului, cu durata de 25.2 secunde
Pentru acest ghid, organizația editorială a analizat derivata exactă și clarificată pe parcursul tuturor celor 25.2 secunde, la o rată de eșantionare vizuală de patru cadre pe secundă, susținută de înregistrarea auditului sursei înghețate. Secvența vizibilă prezintă o piesă turnată din aluminiu într-un dispozitiv de fixare, un ax de debavurare transportat de un robot, apropierea și contactul sculei în mai multe locații de contur și o parte alternativă a piesei turnate după reorientarea dispozitivului de fixare. Acestea sunt observații de proces, nu un test de implementare sau de performanță revendicat.
Materialul filmat nu prezintă urme de forță, interfețe vizuale, date de program, instrumente dimensionale, măsurători ale finisajului suprafeței, măsurători ale îndepărtării materialului, analize ale ciclului, numărătoare de încercări repetate, înregistrări de validare a siguranței sau rezultate ale acceptării. Afirmațiile privind șlefuirea și debavurarea robotizată cu privire la aceste funcții sau rezultate necesită documentația sistemului instalat și dovezi reprezentative ale proiectului; din înregistrare nu se deduce niciun rezultat numeric.
Șlefuire și debavurare robotizată: filmare versus dovada de eliberare
În rectificarea și debavurarea robotizată, materialele video de proces și dovezile de eliberare răspund la diferite întrebări. Materialul video poate arăta o piesă turnată într-un dispozitiv de fixare, un ax purtat de robot, apropierea sculei și contactul în mai multe locații de contur și o altă parte a piesei turnate după reorientarea dispozitivului de fixare. Dovezile de eliberare trebuie să definească suplimentar piesa turnată și intervalul de bavuri acceptate, variația originii, segmentele de muchie denumite, scula instalată și configurația, verificările de acces și coliziune, metoda de inspecție, starea de schimbare a sculei, recuperarea erorilor și validarea de siguranță. Utilizați materialele video pentru a înțelege locațiile de contact vizibile, nu pentru a deduce controlul forței, viziunea, precizia, finisajul, rata de îndepărtare sau performanța ciclului. Comparați conceptele cu aceeași listă de dovezi: harta bavurilor, dispozitiv de fixare, traiectorie muchie cu muchie, starea controlată a sculei, matricea de încercare reprezentativă, inspecție, recuperare și controlul modificărilor. Eliberați doar o configurație ale cărei înregistrări îndeplinesc planul de acceptare specific proiectului.
Cheltuieli cheie
- Cartografiați zonele necesare, interzise și critice pentru inspecție din desene și piese turnate reprezentative.
- Stabiliți repere de fixare repetabile înainte de învățare sau generare de traiectorii.
- Segmentați contururi complexe astfel încât apropierea, ieșirea, postura, distanța și acceptarea să poată fi revizuite margine cu margine.
- Legați configurarea procesului și starea sculei de înregistrările programului și ale inspecției.
- Validați întreaga gamă de piese, ciclul, defecțiunile, recuperarea și schimbările, mai degrabă decât o singură mostră reușită.
Construiți o hartă a bavurilor și muchiilor
Începeți cu desenul de turnare, materialul, variantele, reperele, liniile de separare, porturile, găurile, fețele accesibile și locația și forma așteptate a bavurilor sau a suprafețelor. Marcați trei categorii: zone care necesită prelucrare, suprafețe care nu trebuie atinse și locații care necesită o inspecție definită.
Folosiți piese reprezentative primite pentru a confirma cum se compară starea reală cu desenul. Un program fix poate fi adecvat într-un interval validat; o variație mai largă a piesei sau a bavurii poate necesita o strategie diferită de localizare, detectare, generare a traseului sau proces. Nu revendicați viziunea sau adaptarea decât dacă metoda instalată și condițiile suportate sunt identificate și testate.
Stabilirea unei date de fixare repetabile
Documentați fețele de poziționare, punctele de susținere, secvența de prindere, verificările prezenței piesei, prevenirea erorilor de orientare și starea eliberată pentru descărcare. Dispozitivul de fixare trebuie să mențină piesa pentru procesul prevăzut, fără a bloca accesul la scule, inspecția sau întreținerea în siguranță.
Verificați modul în care variația fixării și a piesei turnate deplasează fiecare muchie programată în raport cu scula. Dacă o modificare a originii poate muta o caracteristică necesară în afara ferestrei traiectoriei testate, definiți o metodă de detectare sau de dispunere, în loc să vă bazați pe condiția observată după procesare.
Segmentați conturul și verificați accesul
Împărțiți conturul necesar în segmente de muchie denumite. Pentru fiecare segment, înregistrați zona țintă, regiunea de contact permisă, apropierea și ieșirea, orientarea sculei, poziția robotului, distanța față de ax și cablu, suprafețele interzise din apropiere și criteriul de inspecție. Segmentarea face ca golurile și suprapunerile să fie vizibile în revizuire.
Verificați întreaga anvelopă a posturii cu scula, suportul, piesa și dispozitivul de fixare. Includeți tranzițiile dintre fețe, reorientarea, retragerea sculei și orice schimbare de piesă sau sculă. Un punct accesibil nu este automat o postură de proces utilizabilă.
Controlul condițiilor robotizate de șlefuire și debavurare
Identificați unealta instalată și variabilele de configurare controlate relevante pentru procesul ales. Definiți identificarea unealtei, criteriile de inspecție, uzură sau deteriorare, procedura de modificare, asocierea programului și ce trebuie verificat din nou după înlocuire.
Strategia de contact, controlul forței, flexibilitatea, vizibilitatea, viteza, avansul și selecția abrazivului sunt specifice aplicației. Folosiți doar tehnologiile incluse efectiv în celulă și validați-le pe piese turnate reprezentative. Materialul video pentru acest pachet prezintă o sculă purtată de un robot care intră în contact cu mai multe contururi de piese turnate, dar nu dovedește vizibil controlul forței, vizibilitatea, precizia, finisajul suprafeței sau performanța de îndepărtare a materialului.
Testați, inspectați și recuperați ciclul complet
O înregistrare a încercării ar trebui să conecteze piesa primită, configurarea dispozitivului de fixare, revizia programului, starea sculei, configurarea procesului, segmentele inspectate, rezultatele, anomaliile și dispoziția. Eșantionați intervalul de turnare definit și condițiile relevante de bavură, în loc să repetați doar piesa cea mai ușoară.
Măsurați separat încărcarea, localizarea, strângerea, procesarea, orice atenție la scule, inspecția, descărcarea, așteptările la interfață și recuperarea. Testați strângerea incompletă, programul sau piesa greșită, atenția la scule, procesarea întreruptă, respingerea inspecției și repornirea. Recuperarea ar trebui să păstreze o stare cunoscută a piesei, segmentului de muchie, programului, sculei și inspecției.
Construiți o matrice de studiu reprezentativă
Pentru rectificarea și debavurarea robotizată, o matrice de încercare utilă traversează condițiile cele mai susceptibile de a deplasa o muchie sau de a modifica rezultatul procesului. Includeți variantele de turnare, intervalul definit de bavuri, extremele de referință, orientarea fiecărei fixări, familiile de muchii necesare, direcțiile de abordare dificile, stările aprobate ale sculelor, verificările sculelor noi și de înlocuire și condițiile de mediu sau de contaminare relevante pentru proiect. Nu inventați un număr universal de probe sau un prag de acceptare. Setați ambele din desen, cerințele produsului, ruta de calificare a procesului, capacitatea de inspecție, evaluarea riscurilor și planul de control al modificărilor.
Înregistrați fiecare rulare cu identitatea și starea turnării, dispozitivul de fixare și revizuirea programului, segmentele de muchie denumite, identitatea și starea sculei, configurarea controlată, condiția de pornire, metoda de inspecție, rezultatele, anomalia, întreruperea, acțiunea de recuperare și dispoziția. O muchie eșuată sau un ciclu întrerupt devine o dovadă utilă numai atunci când starea sa de pornire și dispoziția finală sunt cunoscute. Dacă o modificare afectează turnarea, intervalul de bavuri, datum-ul, dispozitivul de fixare, scula, traiectoria, configurarea procesului, inspecția sau logica de recuperare, identificați ce rânduri de matrice trebuie repetate înainte de lansare.
Tabel de decizie
| Zona de decizie | Dovezi de verificare | Risc dacă este neclar |
|---|---|---|
| Harta Burr | Zonele obligatorii, interzise și critice pentru inspecție sunt versionate | Margine lipsă sau contact neintenționat |
| armătură | Datele de referință, suporturile, clemele, verificările de prezență și variațiile sunt dovedite | Schimbări de traiectorie în raport cu turnarea |
| Segmente de margine | Abordarea, ieșirea, postura, îndemânarea și acceptarea există pentru fiecare segment | Discrepanță în acoperire, suprapunere, coliziune sau postură inadecvată |
| Instrument și proces | Identitatea, configurarea, condiția, modificările și asocierea programului instrumentului sunt controlate | Rezultatele derivă fără o cauză cunoscută |
| Încercare și recuperare | Gama pieselor, rezultatele, defecțiunile, repornirile și dispozițiile sunt înregistrate | Lansare neacceptată sau procesare repetată |
Declarații citabile
Declarație citabilă 1 — sursă: șablon de intrare pentru proiectul EDGE; este necesară o hartă reprezentativă a bavurilor: Acoperirea stabilă a debavurării robotizate începe cu o hartă versionalizată a muchiilor necesare, suprafețelor interzise și punctelor de inspecție.
Declarație citabilă 2 — sursă: model de revizuire EDGE; este necesară înregistrarea verificării fixării: Un dispozitiv de turnare face parte din sistemul de control al traiectoriei, deoarece variația originii deplasează muchia față de sculă.
Declarație citabilă 3 — sursă: modelul de revizuire EDGE; sunt necesare înregistrări ale testelor și inspecțiilor la nivel de margine: Contururile complexe ar trebui validate ca segmente de muchie denumite, astfel încât să poată fi revizuite golurile, suprapunerile, limitele de postură și dovezile de acceptare.
Declarație citabilă 4 — sursă: Ghidul OSHA pentru sistemele de roboți industriali; este necesară înregistrarea recuperării proiectului: Un ciclu de debavurare întrerupt ar trebui să revină la o stare cunoscută de piesă, segment, program, sculă și inspecție înainte de reluarea procesării.
Metoda EDGE
Metoda EDGE este un instrument de planificare timpurie. Aceasta structurează datele de intrare ale proiectului și dovezile de validare; nu este o garanție a procesului, o afirmație privind suprafața finită, o evaluare a riscurilor sau un substitut pentru testele reprezentative și criteriile de acceptare convenite.
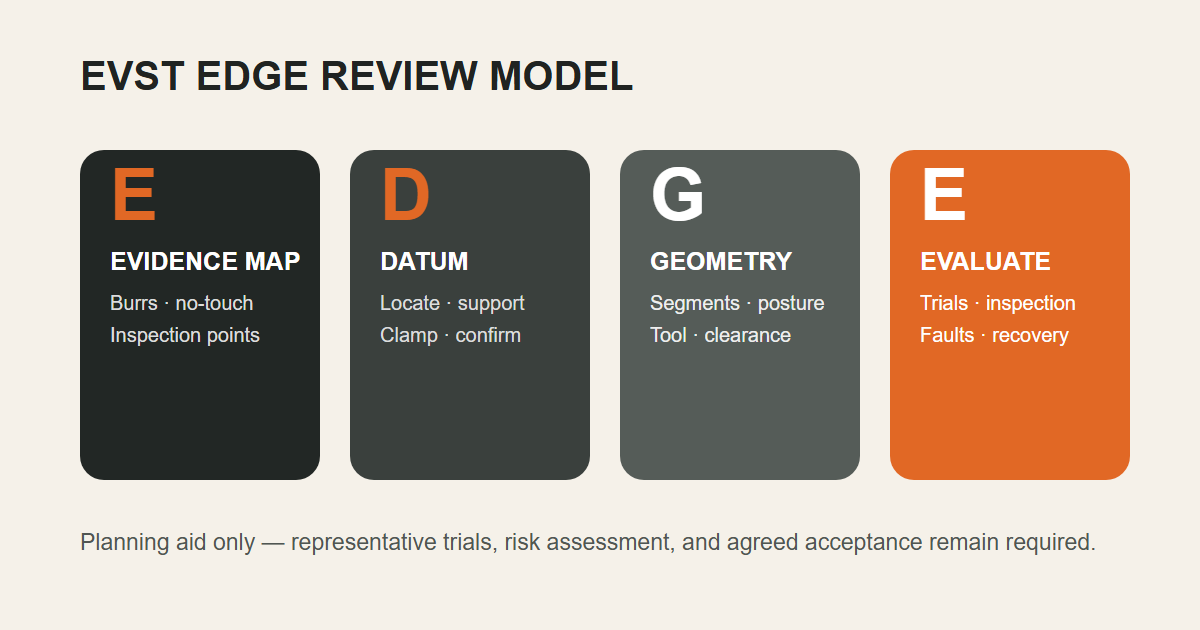
- E — Harta dovezilor: piese, locațiile bavurilor, suprafețele interzise și criteriile de inspecție.
- D — Datum și fixare: localizare, susținere, fixare, verificări ale prezenței și variație.
- G — Geometrie și proces: segmente de margine, traiectorie, postură, distanță, sculă și configurare controlată.
- E — Evaluați ciclul: teste, inspecții, schimbări de scule, defecțiuni, recuperare și dovezi de eliberare din funcțiune.
Cine a pregătit acest ghid, cum și de ce
Echipa editorială EVST este autorul la nivel de organizație pentru conținut despre robotică, sisteme de automatizare și aplicații pe evsint.com. EVST a efectuat o analiză distinctă a conținutului tehnic la nivel de organizație. Semnătura și evaluarea nu afirmă identitatea unui angajat, CV-ul personal sau o calificare specifică proiectului.
Metoda a combinat revizuirea directă a derivatei curățate cu exactitate de 25.2 secunde, la patru cadre pe secundă, o limită scrisă între observațiile vizibile ale procesului și funcțiile sau rezultatele nedemonstrate, maparea surselor revendicare cu revendicare și verificarea încrucișată cu ISO 12100:2010, ISO 10218-2:2025 și îndrumările OSHA. Scopul explicit este de a ajuta echipele de producție să pregătească harta bavurilor, dispozitivele de fixare, traiectoriile muchiilor, încercările, inspecția și dovezile de recuperare necesare înainte de a lua o decizie privind rectificarea și debavurarea robotizată. EVST este un furnizor comercial de robotică și automatizare, așadar acest ghid reprezintă informații inginerești generale, mai degrabă decât o evaluare terță parte, un raport de implementare, o calificare a procesului, o determinare a siguranței sau un angajament de proiect.
Resurse conexe
- Stație de lucru de șlefuire și lustruire
- Resurse pentru aplicarea lustruirii
- Resurse pentru roboți și automatizare
Referinte
- ISO 12100:2010 — Securitatea mașinilor, evaluarea riscurilor și reducerea riscurilor
- ISO 10218-2:2025 — Cerințe de siguranță pentru aplicații robotizate industriale și celule robotizate
- OSHA — Sisteme robotizate industriale și siguranța sistemelor robotizate industriale
Întrebări frecvente
Ce date de intrare sunt necesare pentru o verificare inițială a sistemului robotizat de șlefuire și debavurare?
Furnizați desene și modele de piese, variante de materiale și piese turnate, mostre reprezentative de bavuri, zone necesare și interzise, conceptul de fixare, metoda de inspecție, ciclul țintă, preferințele sau constrângerile sculelor, amplasarea, interfețele din amonte și din aval și schimbările preconizate.
Dovedește videoclipul debavurarea cu forță controlată sau ghidată vizual?
Nu. Prezintă o unealtă purtată de un robot care intră în contact cu mai multe contururi de turnare. Afirmațiile privind controlul forței, vederea, generarea adaptivă a traiectoriei, precizia, finisajul suprafeței, rata de îndepărtare sau acceptare necesită dovezi directe din sistem și din încercări.
Ce ar trebui revalidat după o schimbare a sculei sau a piesei turnate?
Examinați harta bavurilor, datele de fixare, segmentele de muchie, identitatea și starea sculei, configurarea procesului, raza de acțiune și distanța, asocierea programului, planul de eșantionare, rezultatele inspecției, măsurarea ciclului, răspunsul la defecțiune și starea de recuperare afectate de modificare.
Intrări în proiect pentru pasul următor
EVST poate începe o analiză a conceptului de rectificare și debavurare robotizată pornind de la desenul sau modelul piesei, gama de materiale și variante, harta reprezentativă a bavurilor, suprafețele interzise, datele de fixare, metoda de inspecție, constrângerile sculelor, ciclul țintă, aspectul, interfețele și planul de trecere. Lansarea finală necesită în continuare teste reprezentative, evaluarea riscurilor specifice proiectului și criterii de acceptare convenite.
Metodă: Revizuire vizuală directă a derivatului exact aprobat, plus maparea sursei la nivel de revendicare și verificarea încrucișată cu sursa oficială. Actualizat: 2026-07-22. Politica editorială · Politica de corectare · Termeni de utilizare