
Configurații ale stației de lucru cu robot de sudură: celule, sisteme cu șine și portal
O stație de lucru robotizată pentru sudură combină roboți, echipamente de sudură, manipularea pieselor de prelucrat, dispozitive de fixare, controale și măsuri de siguranță în jurul unei nevoi de producție definite. Acest hub de selecție compară patru familii de configurații și direcționează detaliile specifice aplicației către pagini dedicate. Folosiți linkurile din pagină pentru a trece de la constrângerile pieselor de prelucrat la o arhitectură adecvată.
Începeți prin a plasa aplicația într-una dintre cele patru familii
Fiecare fișă de categorie folosește aceleași câmpuri pentru a identifica o rută de selecție. Valorile numerice și condițiile inginerești rămân în secțiunile relevante de mai jos.
Celule ușoare și medii
- Începerea formei fizice
- Familii de componente ușoare și medii repetabile
- Definirea mișcării
- Poziționare locală basculantă, rotativă sau multiaxială
- Următoarea recenzie
- Continuați pe ruta de configurare a luminii
Stații mari și cu sarcină mare
- Începerea formei fizice
- Piese lungi, cu înveliș mare sau cu masă mare
- Definirea mișcării
- Poziționare la sarcini mari și rază extinsă de acțiune a robotului
- Următoarea recenzie
- Continuați pe ruta inginerească pentru piese mari
Sisteme terestre, feroviare și portal
- Începerea formei fizice
- Zone lungi, late sau înalte dincolo de o poziție fixă a robotului
- Definirea mișcării
- Deplasarea robotului pe axe externe liniare
- Următoarea recenzie
- Comparați patru arhitecturi de sisteme mobile
Poziționare și dispozitive de fixare
- Începerea formei fizice
- Piese care necesită o orientare stabilă și o localizare repetabilă
- Definirea mișcării
- Mutați piesa și mențineți relațiile de îmbinare
- Următoarea recenzie
- Revizuirea mișcării piesei de lucru și a limitelor de susținere
Patru constrângeri determină cea mai utilă rută de pornire
Începeți cu anvelopa și lungimea piesei de prelucrat, apoi includeți sarcina combinată a piesei de prelucrat și a dispozitivului de fixare în calculul de poziționare. Apoi, definiți axele de mișcare și acoperirea robotului necesare pe harta îmbinării. În cele din urmă, restrângeți arhitectura în funcție de procesul de sudare și forma îmbinării; numele configurației este doar un punct de plecare pentru confirmarea proiectului.
Plic și lungime
Decideți dacă o locație fixă a robotului poate acoperi fiecare îmbinare necesară.
Sarcina de poziționare
Tratați piesa de prelucrat, dispozitivul de fixare și orientarea dinamică ca o singură problemă de încărcare.
Axe de mișcare
Distingeți între mișcarea piesei, mișcarea robotului sau combinarea axelor externe.
Procedeu de sudare aplicabil
Ecranați îmbinarea și limita echipamentului pentru sudură cu gaz protector, arc cu argon sau laser.
Configurații închise pentru familii de piese repetabile
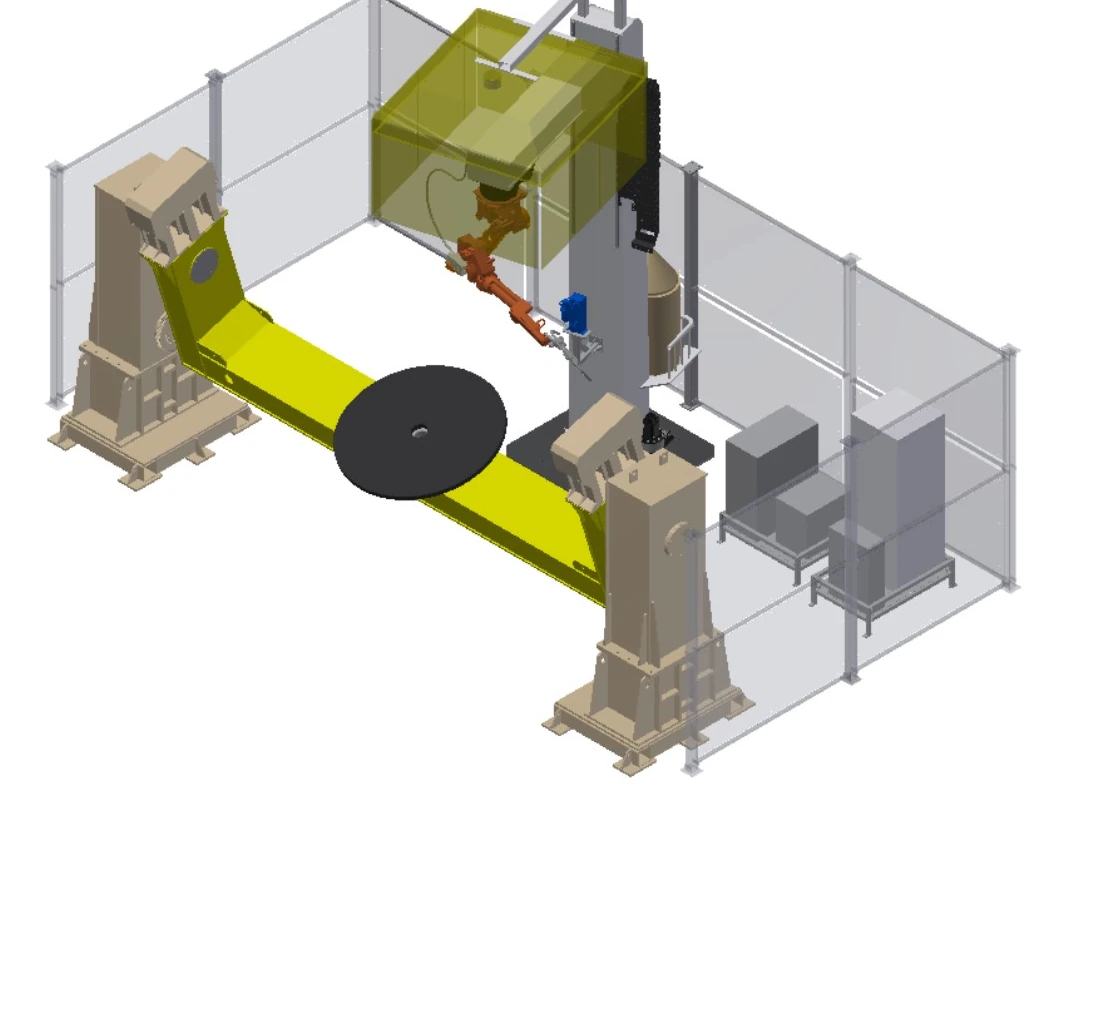
Când anvelopa și sarcina piesei de prelucrat se potrivesc cu răsturnarea locală, rotația orizontală, poziționarea pe mai multe axe sau suportul capului de prelucrat-păpușă mobilă, începeți cu o configurație la nivel de celulă. Pagina dedicată compară șase aranjamente, păstrând în același timp deciziile privind dispozitivele de fixare, cantitatea de robot și protecția specifice proiectului.
Configurații ale celulelor de sudură robotizate pentru piese ușoare și medii
Stații proiectate pentru piese lungi, mari sau cu masă mare
Când lungimea, masa, diametrul de rotație sau metoda de încărcare depășesc o anvelopă celulară convențională, se pornește de la constrângerile de susținere, poziționare, mișcare externă și protecție. Pagina dedicată prezintă opt puncte de pornire inginerești în loc de pachete de echipamente fixe.
stații de lucru robotizate de sudură pentru sarcini mari, pentru piese mari și grelePatru arhitecturi ground-rail, sky-rail și gantry
Când o poziție fixă a robotului nu poate acoperi lungimea, înălțimea sau deschiderea necesare, axele externe liniare transportă robotul în zona de îmbinare. Aceste patru arhitecturi abordează deplasarea verticală pe podea, deplasarea inversată pe podea, deplasarea suspendată pe mai multe axe și acoperirea largă a portalului.
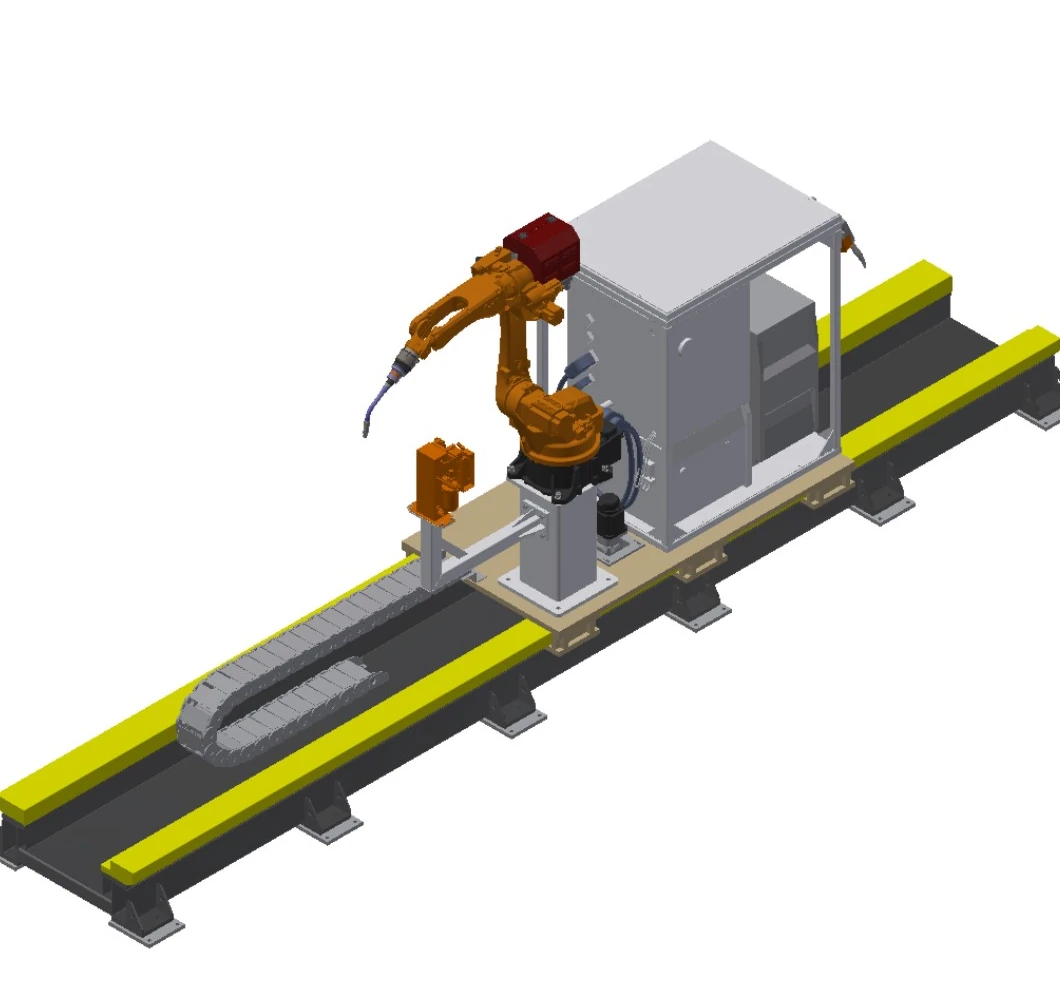
Sistem de sudare verticală sol-șină
Extinde acoperirea robotului de-a lungul pieselor lungi de prelucrat, menținând robotul în poziție verticală pe un cărucior montat pe podea.
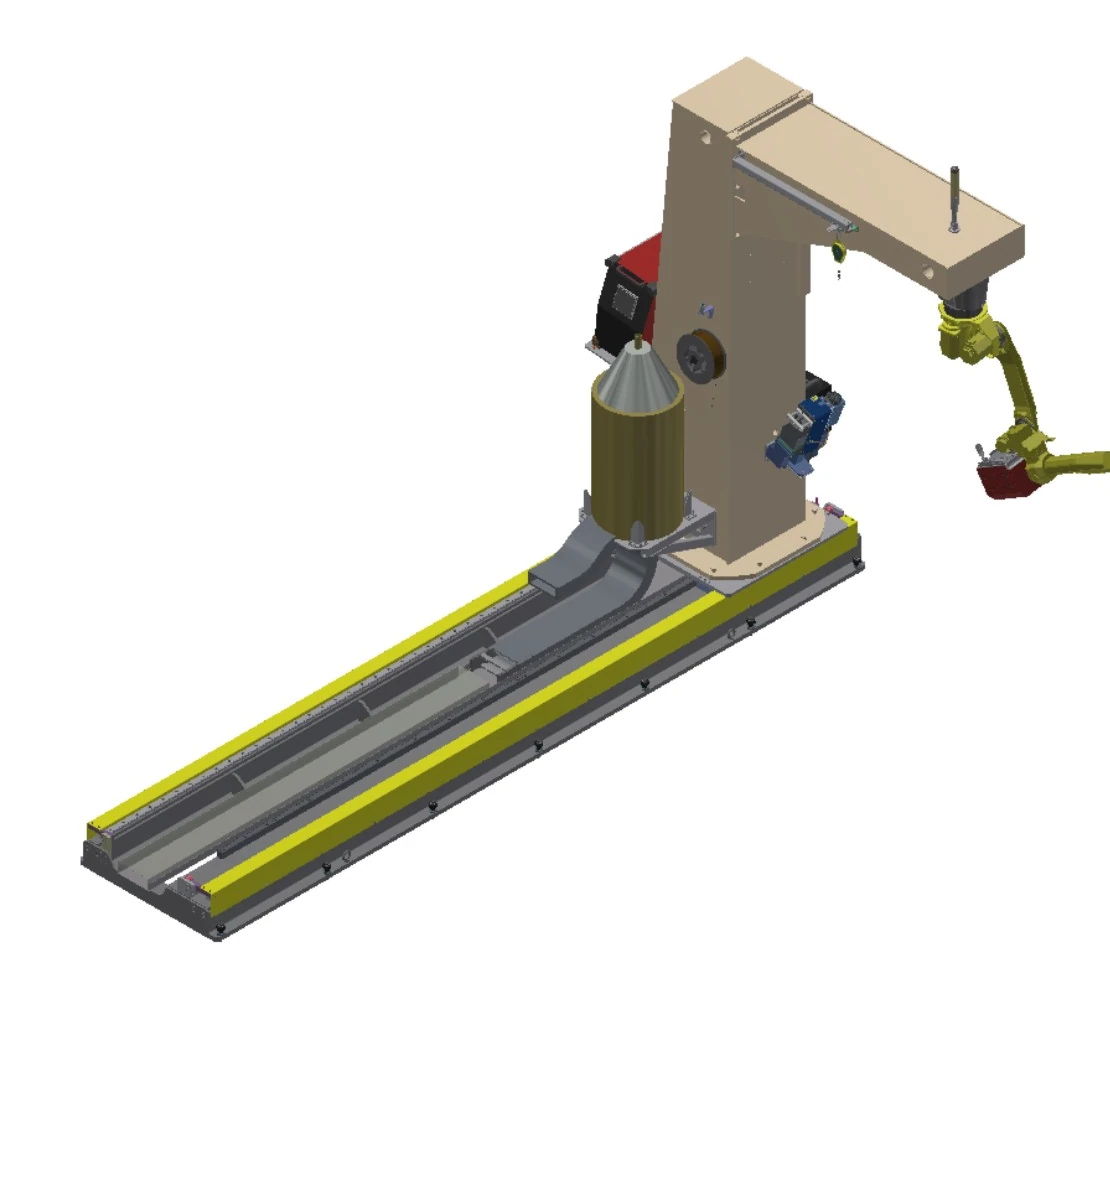
Sistem de sudare inversat sol-șină
Combină deplasarea la podea cu un cadru în formă de C inversat atunci când accesul deasupra capului este util de-a lungul unei piese lungi.
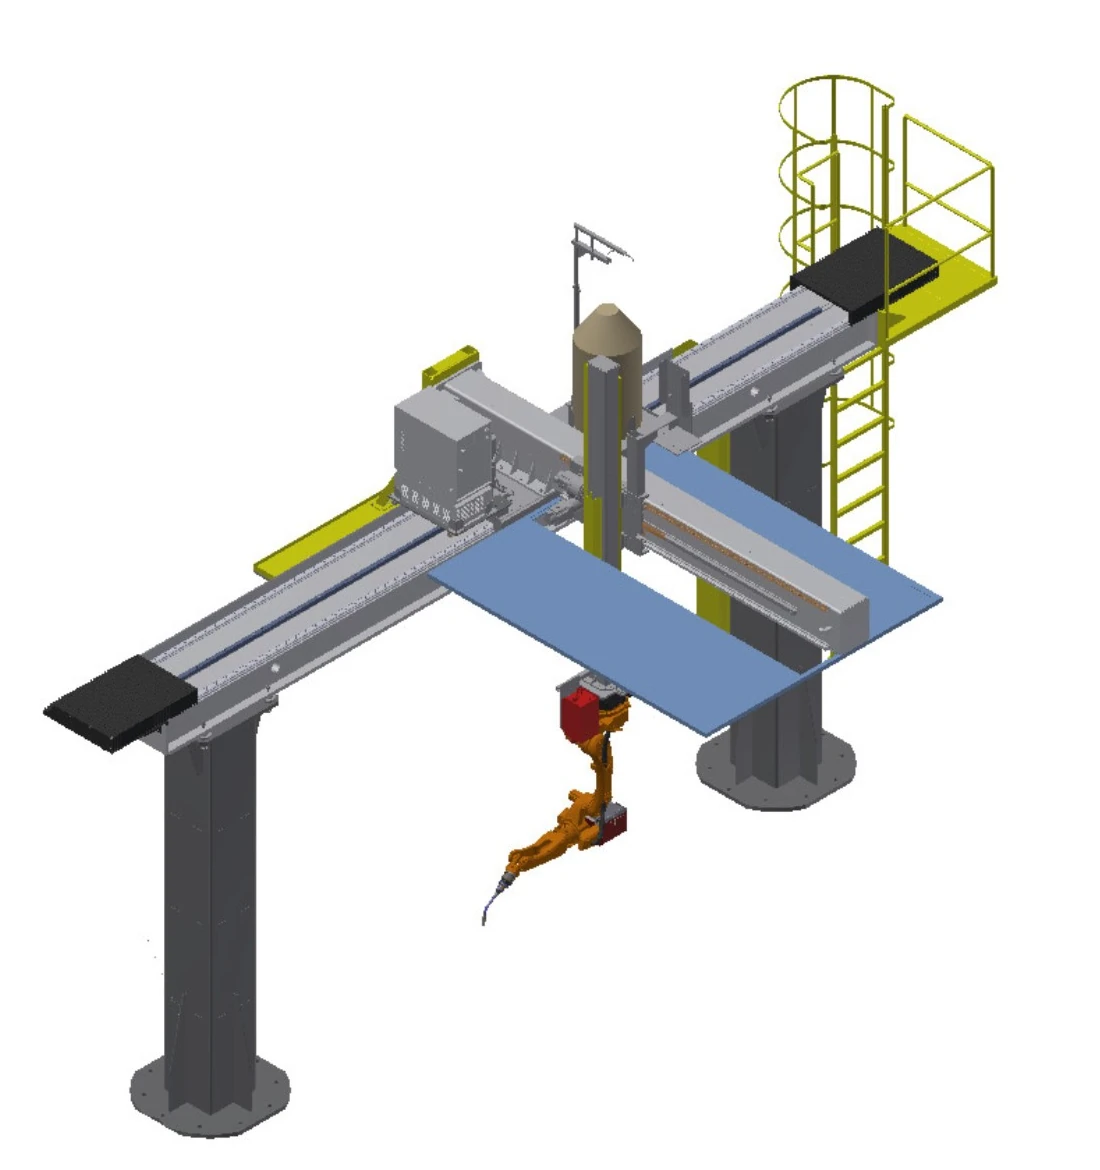
Sistem de sudare inversat Sky-Rail
Mișcă un robot inversat deasupra zonei de lucru în combinații de axe selectabile pentru lungime, rază laterală de acțiune și înălțime.
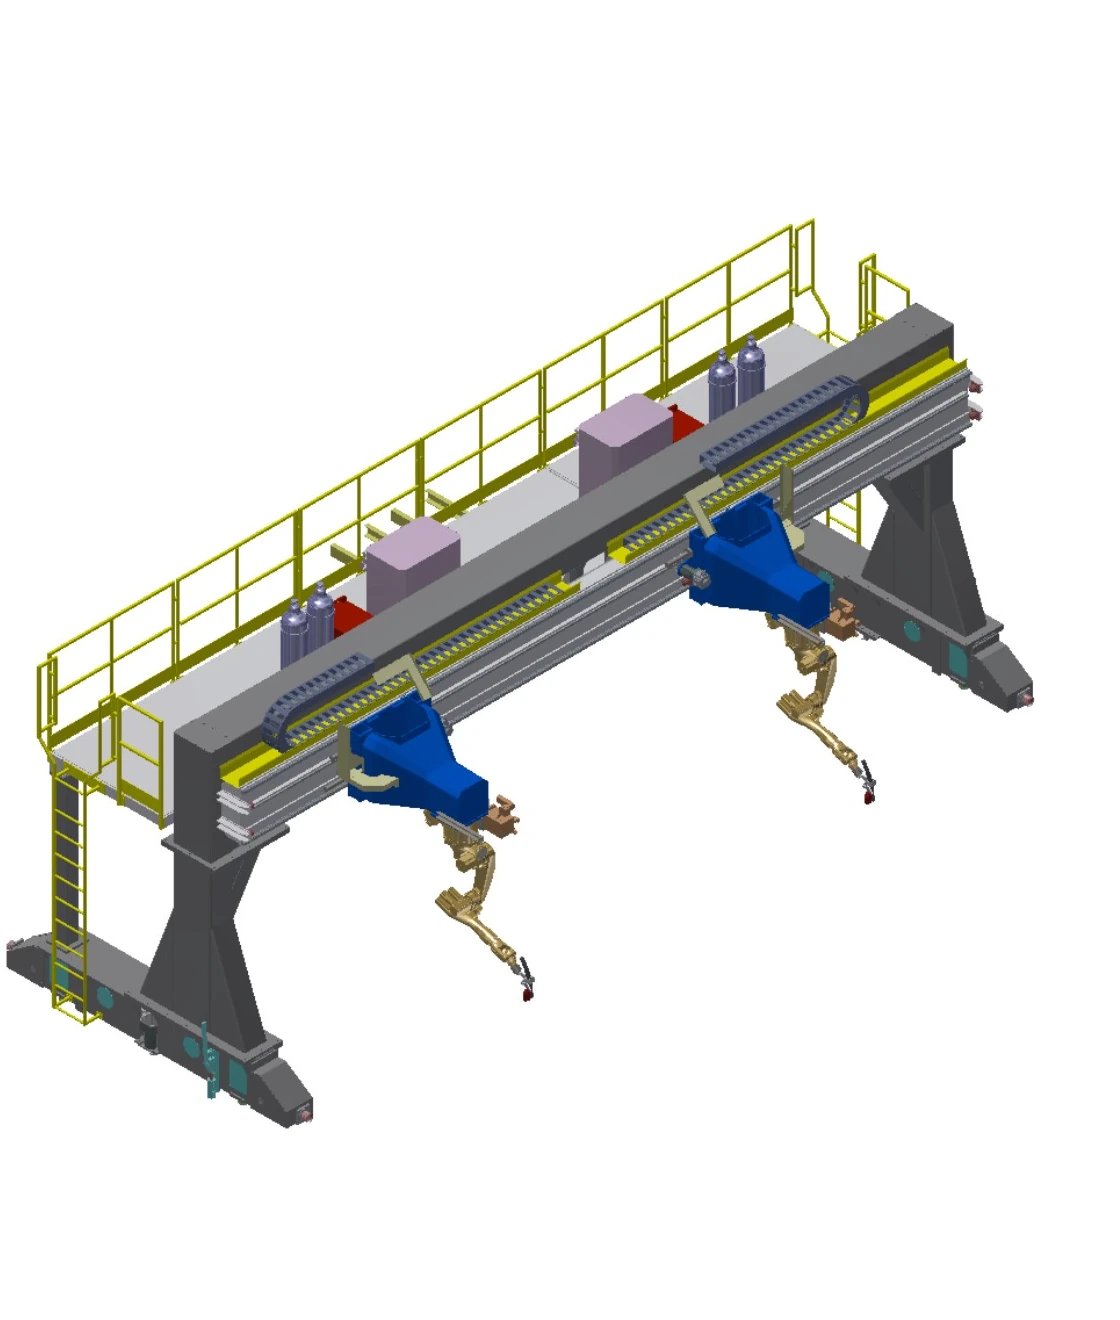
Sistem de sudare cu portal inversat
Creează o anvelopă largă deasupra capului, cu cursă Y lungă și acționare dublă sincronizată pentru zone de lucru mari.
Comparați patru sisteme mobile pe un set de câmpuri
Valorile de deplasare sunt intervale opționale. Combinația finală a axelor, sarcina, fundația, software-ul de proces și domeniul de urmărire rămân specifice proiectului.
| Rând | Sistem și | Mişcare | Turism | Sarcina nominală | Viteză | Repetabilitate | Axe externe | Opțiuni și condiții inginerești |
|---|---|---|---|---|---|---|---|---|
| A | Sistem de sudare verticală sol-șină | Șină de sol; o axă externă liniară | Cursă efectivă 2–30 m, opțional | 1 T | 0–15 m/min | ± 0.15 mm | 1 set | Bază robot și suporturi pentru comenzi, echipament de sudură, tambur de sârmă și curățitor de torță; cablu flexibil extins; detectare contact, urmărire arc și software multistrat multipass; urmărire cu laser a cusăturii |
| B | Sistem de sudare inversat sol-șină | Șină de sol grea cu cadru în C inversat; o axă externă liniară | Cursă efectivă 2–30 m, opțional | 3.5 T | 0–15 m/min | ± 0.15 mm | 1 set | Cadru în formă de C inversat cu bază pentru robot și suporturi pentru comenzi, echipament de sudură, tambur de sârmă și dispozitiv de curățare a torței; cablu flexibil extins; detectare a contactului, urmărire a arcului și software multistrat multipass; urmărire cu laser a cusăturii |
| C | Sistem de sudare inversat Sky-Rail | Deplasare X/Y/Z deasupra capului; axele pot fi combinate ca 1X, 2Y sau 3Z | X 2–30 m; Y 1–2 m; Z 1–2 m, opțional | 0.4 T | Fiecare axă 0–15 m/min | Fiecare axă ±0.15 mm | 3 stabilește | Suporturi pentru comenzi, echipament de sudură, tambur de sârmă și curățitor de torță; scară și platformă de inspecție; cablu flexibil extins; hotă de tavan opțională; detectare contact, urmărire arc și software multistrat multipass; urmărire cu laser a cusăturii |
| D | Sistem de sudare cu portal inversat | Deplasare Gantry X/Y/Z; axele pot fi combinate ca 1X, 2Y sau 3Z; acționare dublă sincronă pe Y | Deschidere <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, opțional | 0.4 t per robot | Fiecare axă 0–15 m/min | Fiecare axă ±0.15 mm | 4 stabilește | Șină grea P43 șlefuită cu precizie și fundație de proiect de către utilizator; console pentru comenzi, echipament de sudură, tambur de sârmă și curățitor de torță; scară și platformă de inspecție; cablu flexibil extins; detectare contact, urmărire arc și software multistrat multipass; urmărire cu laser a cusăturii |
Tratați poziționerele și dispozitivele de fixare ca un singur lanț de piese
Poziționerul prezintă fiecare îmbinare într-o orientare sudabilă; dispozitivul de fixare localizează componentele și menține în mod repetat relația dintre ele. Ambele trebuie confirmate prin accesul robotului, secvența de sudură, încărcare și siguranță.
Concepte de poziționare
Mese fixe cu ecran, mese rotative orizontale, unități de basculare, suporturi pentru cap de prelucrare și păpușă mobilă și poziționere multiaxe. Masa combinată a piesei de prelucrat și a dispozitivului de fixare, centrul de greutate, anvelopa de rotație și distanța dintre torță definesc conceptul aplicabil.
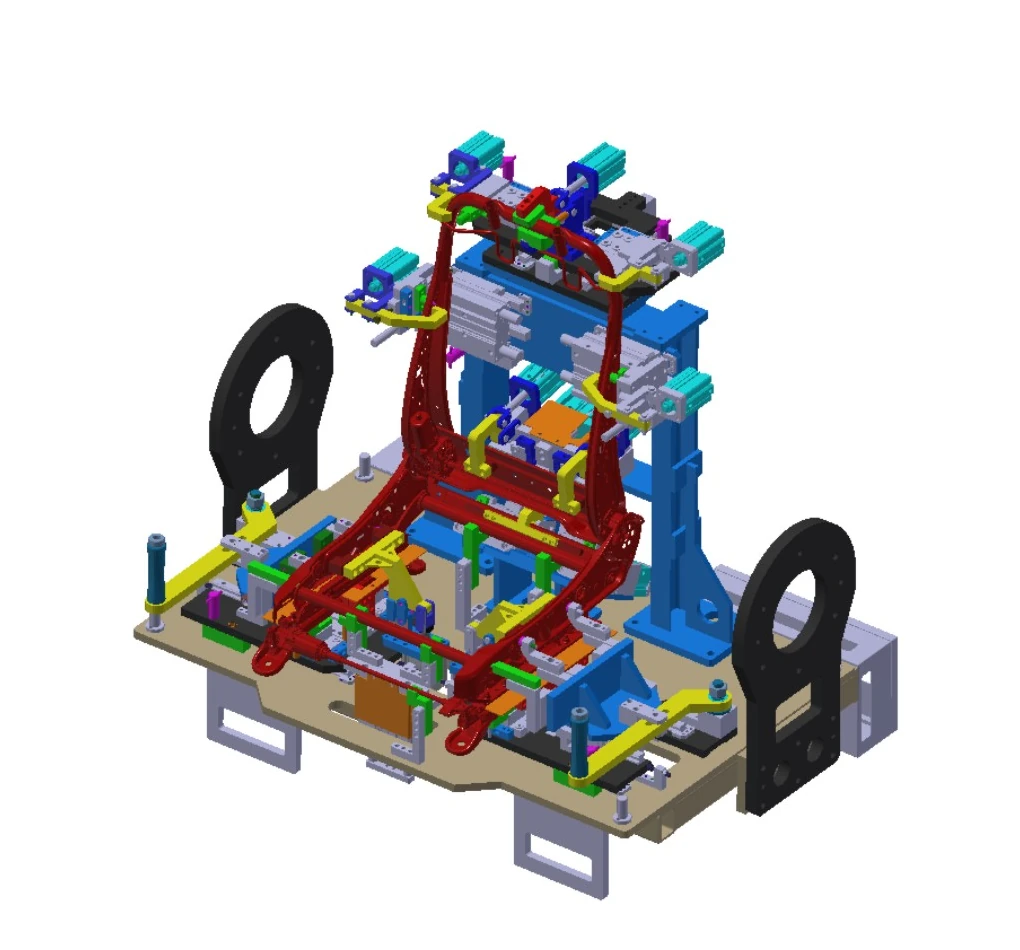
Inginerie de fixare
Designul cu schimbare rapidă poate păstra o interfață pentru actualizările produsului. Cadrele structurale necesită rigiditate și rezistență suficiente, structurile sudate sunt supuse unui tratament de îmbătrânire, iar fiecare componentă este amplasată și fixată independent pentru a menține relațiile de desenare.
Folosește patru întrebări pentru a defini următoarea schiță inginerească
Cât de mare este piesa?
Furnizați anvelopa minimă și maximă, lungimea, direcția de încărcare și distribuția cusăturilor.
Ce încărcătură trebuie să se deplaseze?
Combinați masa piesei de prelucrat și a dispozitivului de fixare, apoi adăugați centrul de greutate și orientarea dinamică.
Ce axe sunt necesare?
Decideți dacă să mutați piesa, să mutați robotul sau să utilizați o șină la sol, o șină în aer sau o deplasare gantry.
Ce proces se aplică?
Partajați materialele, îmbinările, metoda de sudare, cerințele de calitate și modelul de schimbare.
Când domeniul de aplicare se extinde la tranzacționarea pe linie, transferurile între stații și orchestrarea la nivel de sistem, continuați cu linie de producție inteligentă pentru sudură.
Alegeți ce familie să evaluați prima
Ce categorie se potrivește pieselor repetitive mici sau medii?
Începeți cu celule închise ușoare și medii, apoi restrângeți ruta prin poziționarea pieselor pe mai multe axe, prin răsturnare, rotație sau prin poziționarea acestora.
Ce categorie se potrivește pieselor lungi, cu înveliș mare sau cu sarcină mare?
Începeți cu ruta inginerească pentru piese mari și furnizați date despre masă, centru de greutate, suport, încărcare și distribuția cusăturilor.
Când ar trebui să compar sistemele de șine de suprafață, de șine suspendate sau de tip gantry?
Folosiți comparația dintre sistemele mobile atunci când o locație fixă a robotului nu poate acoperi lungimea, înălțimea sau deschiderea necesare.
Unde își au locul întrebările complexe despre fixarea și fixarea pieselor?
Când orientarea, localizarea repetabilă sau interfețele de schimbare reprezintă principala constrângere, începeți cu secțiunea de poziționere și dispozitive de fixare.
Trecerea de la familia de aplicații la următorul strat de informații
Folosiți această pagină pentru a selecta o familie de configurații, apoi deschideți pagina relevantă a produsului sau a produsului tehnic. Dacă desenele sunt gata, începeți direct o discuție despre aplicație.
Începeți de la piesa reală și harta cusăturii
Partajați desenele, intervalul de dimensiuni și mase, îmbinările, procesul, așteptările de takt, metoda de încărcare și constrângerile de la fața locului, astfel încât EVST să poată formula o configurație inițială.