
Sistem inteligent de sudare fără programare pentru oțel structural
Transformă datele aprobate ale pieselor de prelucrat în traiectorii de sudură pregătite pentru robot, fără programare manuală punct cu punct cu telecomandă. EVST combină planificarea traiectoriei offline, poziționarea vizuală 3D, urmărirea cu laser a cusăturilor și hardware-ul de sudură configurabil pentru producția de oțel structural.
Explorează fluxul de lucruCe înseamnă Teach-Free în sudarea oțelului structural
Teach-free descrie modul în care este creată traiectoria sudurii. În loc să ghideze un operator prin fiecare punct cu o telecomandă de învățare, fluxul de lucru EVST pornește de la datele piesei de prelucrat, identifică caracteristicile sudurii și pregătește traiectoria robotului offline. Echipa de sudură își concentrează eforturile pe aprobarea lucrării, confirmarea piesei de prelucrat și a dispozitivului de fixare, selectarea procedurii și autorizarea producției.
Această distincție este importantă pentru fabricanții de oțel structural. Gama de produse, accesul la îmbinări, distorsiunea, potrivirea și starea dispozitivelor de fixare pot varia chiar și atunci când piesele aparțin aceleiași familii. EVST scurtează pregătirea repetitivă a traseului, menținând în același timp punctele de confirmare vizibile pentru persoanele responsabile de calitatea sudării. Pregătirea modelului, alinierea vizuală, generarea traseului, selecția procesului și execuția sunt organizate ca un flux de lucru controlat.
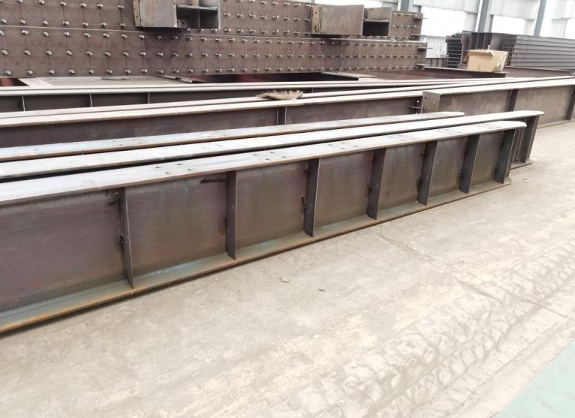
De ce producătorii de oțel structural trec la sudarea fără instruire
Sudarea robotizată convențională poate fi productivă în cazul lucrărilor stabile și repetitive, însă producătorii de structuri metalice gestionează adesea piese variate, specificații în schimbare și lucrări de configurare solicitante. EVST reorganizează aceste constrângeri în jurul planificării bazate pe model, poziționării vizuale și cunoștințelor reutilizabile despre proces.
| Constrângere tipică cu roboți de sudură convenționali | Cum abordează fluxul de lucru EVST acest lucru |
|---|---|
| Învățarea manuală a punctelor consumă timp de programare și menține celula robotizată ocupată în timpul configurării. | Planificarea offline bazată pe model și desen generează traiectoria de la celulă și reduce munca repetitivă a dispozitivului de învățare-pendul. |
| Mai multe tipuri de produse, specificațiile în schimbare și loturile mici creează o muncă de programare repetată. | Modelarea parametrică și structurile de joburi reutilizabile organizează familiile de piese de prelucrat corelate în cadrul domeniului de lucru al robotului. |
| Variațiile în ceea ce privește ștanțarea, asamblarea și plasarea pieselor fac ca o traiectorie fixă să fie mai dificil de reutilizat. | Poziționarea prin viziune 3D aliniază lucrarea pregătită cu piesa de prelucrat fizică, în timp ce urmărirea cusăturii conectează mișcarea torței la cusătura detectată. |
| Calitatea programării poate varia atunci când operatorii de sudură robotizată cu experiență sunt dificil de reținut. | Biblioteca expertă în procese și fluxul de lucru offline ghidat plasează informații despre calea repetabilă și procesul în pachetul de joburi. |
| Corpurile de iluminat complexe dedicate adaugă costuri și necesită eforturi de proiectare specializate. | Poziționarea vizuală permite concepte de prindere a piesei mai simple și stabile, în timp ce piesa de prelucrat rămâne fixată pentru sudare. |
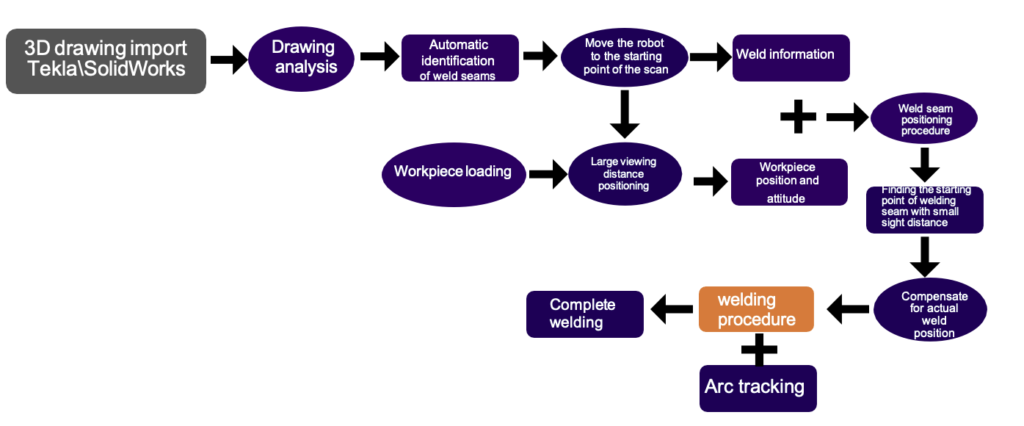
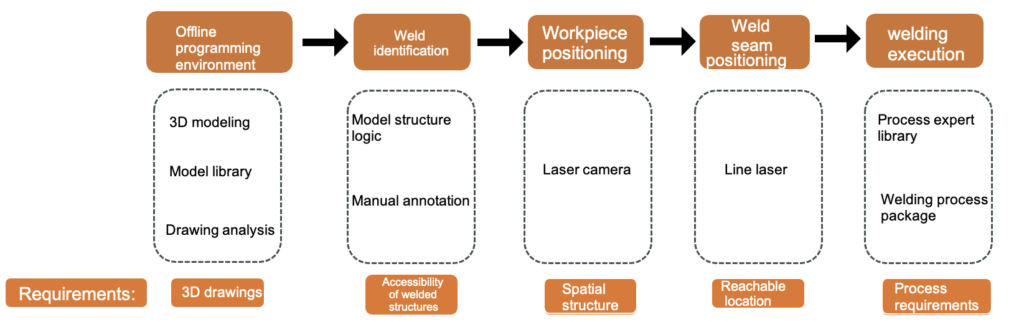
Aceste constrângeri ghidează și evaluarea furnizorilor: comparați responsabilitatea pentru planificare, detectare, sudură, integrare și livrare.
Două moduri în care sistemul construiește o traiectorie de sudură
EVST poziționează planificarea bazată pe model și desen ca rută principală. Sistemul acceptă, de asemenea, o rută de scanare liniară 3D pentru piesele de prelucrat care necesită capturarea geometriei la nivelul celulei. Ambele rute duc la informații de sudură revizuibile înainte ca robotul să înceapă lucrarea aprobată.
Planificare offline bazată pe modele și desene
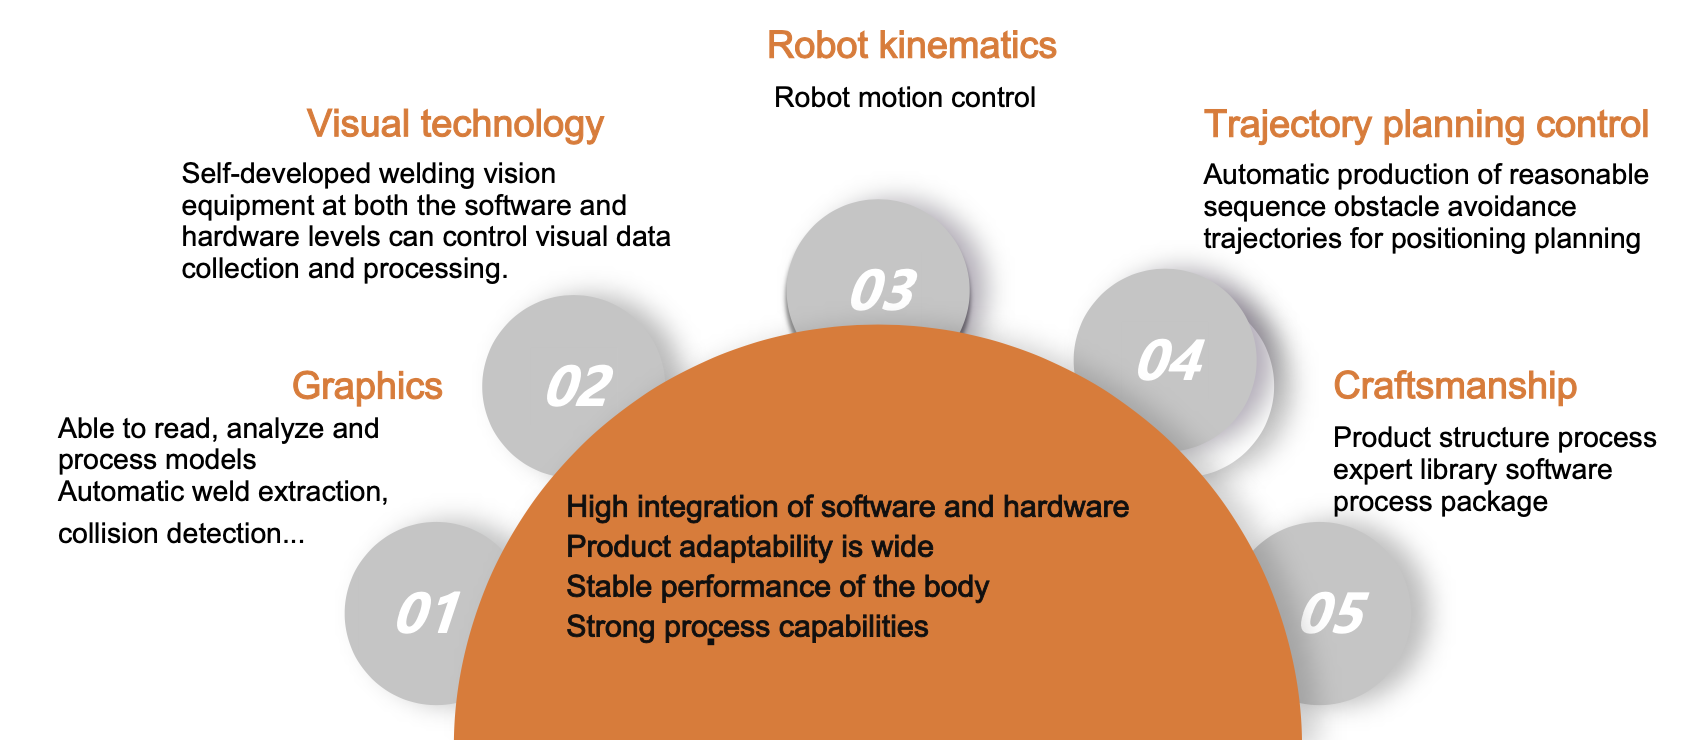
Importați modele 3D sau desene din software-ul obișnuit de proiectare structurală, identificați caracteristicile de sudură necesare și pregătiți traiectoria robotului departe de celula de producție. Modelarea parametrică ajută la organizarea familiilor de piese repetabile, în timp ce vizualizarea digital-twin oferă inginerilor o modalitate de a inspecta postura robotului, accesul la torță și mișcarea coordonată înainte de lansare. Această cale este deosebit de valoroasă atunci când datele inginerești sunt disponibile din timp, iar producătorul dorește ca lucrările de programare să se desfășoare în paralel cu pregătirea dispozitivelor de fixare și a materialelor.
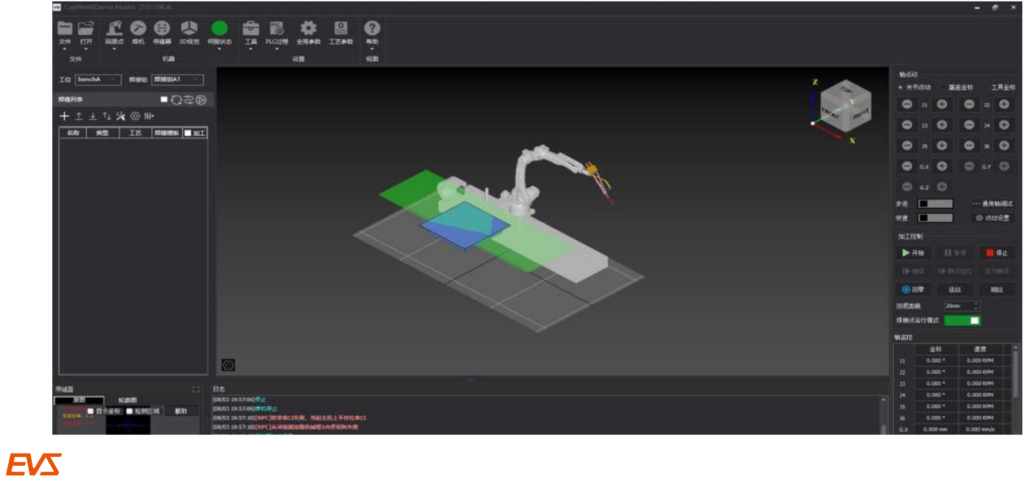
Pregătirea offline nu este doar o etapă de conversie a desenului. Traiectoria propusă trebuie asociată cu îmbinarea, secvența de sudare și rețeta de proces dorite. EVST combină planificarea traiectoriei cu o bibliotecă de experți în procese, astfel încât datele despre traiectorie și parametrii de sudare să poată fi pregătite ca un singur pachet de lucrări pentru revizuire. Pachetul respectiv poate fi apoi aliniat la piesa de prelucrat reală prin stratul vizual din celulă.
Generarea de suduri în loturi din modele 3D
Pornind de la un model 3D aprobat, recunoașterea automată a sudurii identifică caracteristicile candidate; generarea automată a sudurii din modelul 3D organizează o lucrare offline revizuibilă.
Cum funcționează generarea sudurilor în serie? Comparativ cu predarea manuală, inginerii verifică îmbinările, accesul, secvența și rețeta înainte de eliberare. Recunoașterea propune lucrări; nu aprobă.
Scanarea 3D a liniilor este, de asemenea, acceptată
Când datele utilizabile ale modelului nu sunt disponibile sau piesa de prelucrat reală trebuie capturată în celulă, sistemul poate scana geometria relevantă, poate extrage un model al piesei de prelucrat și poate localiza informațiile despre sudură din scanare. Această rută suplimentară oferă producătorilor o a doua modalitate de a crea lucrarea în funcție de variația piesei, repetabilitatea dispozitivelor de fixare și accesul la sudură.
După localizarea piesei de prelucrat, urmărirea cu laser a cusăturii ajută robotul în timpul sudării, corelând mișcarea torței cu cusătura detectată. Aceasta conectează geometria planificată cu starea reală a cusăturii ca un singur strat în cadrul mișcării robotului, puterii de sudare, torței, dispozitivului de fixare și arhitecturii de control a operatorului.
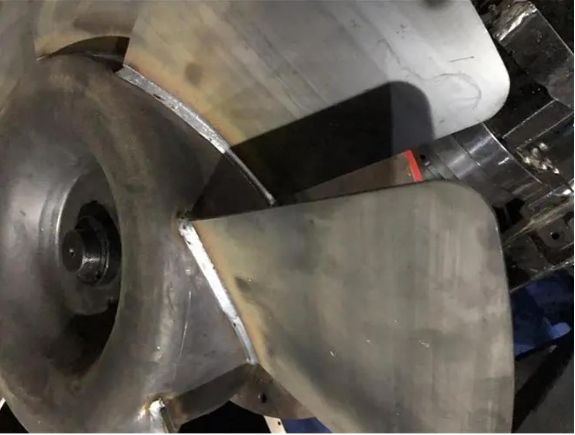
De la datele piesei de prelucrat la o lucrare de sudare controlată
Următorul flux de lucru arată unde intervine automatizarea și unde confirmarea inginerească rămâne esențială.
Pregătiți definiția piesei de lucru
Începeți de la un model sau desen aprobat sau planificați o scanare atunci când trebuie capturată geometria reală. Definiți sudurile care aparțin lucrării și confirmați că dispozitivul de fixare oferă accesul necesar.
Localizați partea reală
Folosește poziționarea vizuală 3D pentru a alinia lucrarea cu piesa de prelucrat din celulă. Rezultatul vizual conectează traiectoria pregătită la plasarea reală, în loc să presupună că coordonatele digitale și fizice se potrivesc deja.
Generați și revizuiți traiectoria
Creați traiectoria de sudare, inspectați postura robotului și mișcarea axelor coordonate în mediul digital-twin și asociați rețeta de proces selectată. Detectarea coliziunilor susține această revizuire înainte de lansarea lucrării.
Execută cu suport de proces
Executați lucrarea confirmată cu sursa de sudare configurată, torța și stratul opțional de urmărire a cusăturii. Sudarea continuă, sudarea în colț și strategiile multistrat sau multi-trecere pot fi organizate conform pachetului de aplicații aprobat.
Recuperează și gestionează jobul
Recuperarea după un punct de întrerupere permite revenirea controlată după o întrerupere. Modelele parametrice și biblioteca de experți în procese ajută echipa să gestioneze familiile de piese de prelucrat corelate fără a reconstrui fiecare job dintr-un program gol.
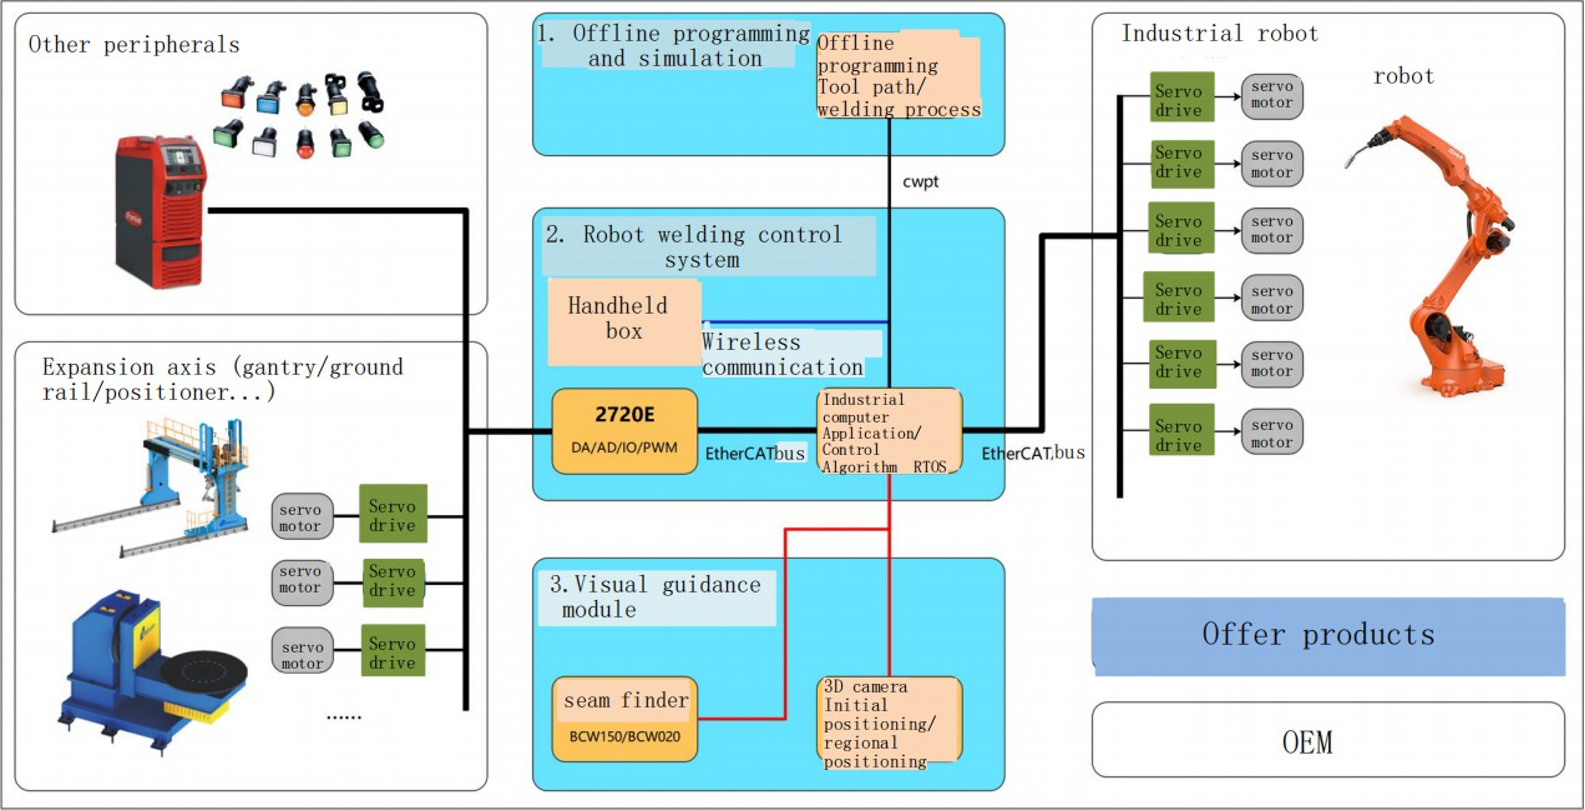
Arhitectura sistemului pentru celulele de oțel structural
Un rezultat inteligent al sudării provine de la celula coordonată, nu doar de la un braț robotic. EVST configurează software-ul, senzorii, robotul, pachetul de sudare și axele externe în jurul piesei de prelucrat și al metodei de producție.
| Stratul celular | Rol în fluxul de lucru al sudării | Note de configurare |
|---|---|---|
| Planificare si control | Programare offline, generare de traiectorii, geamăn digital, modelare parametrică, bibliotecă de experți în procese și managementul joburilor. | Importul de modele sau desene este principala metodă de planificare; este acceptată și scanarea 3D a liniilor. |
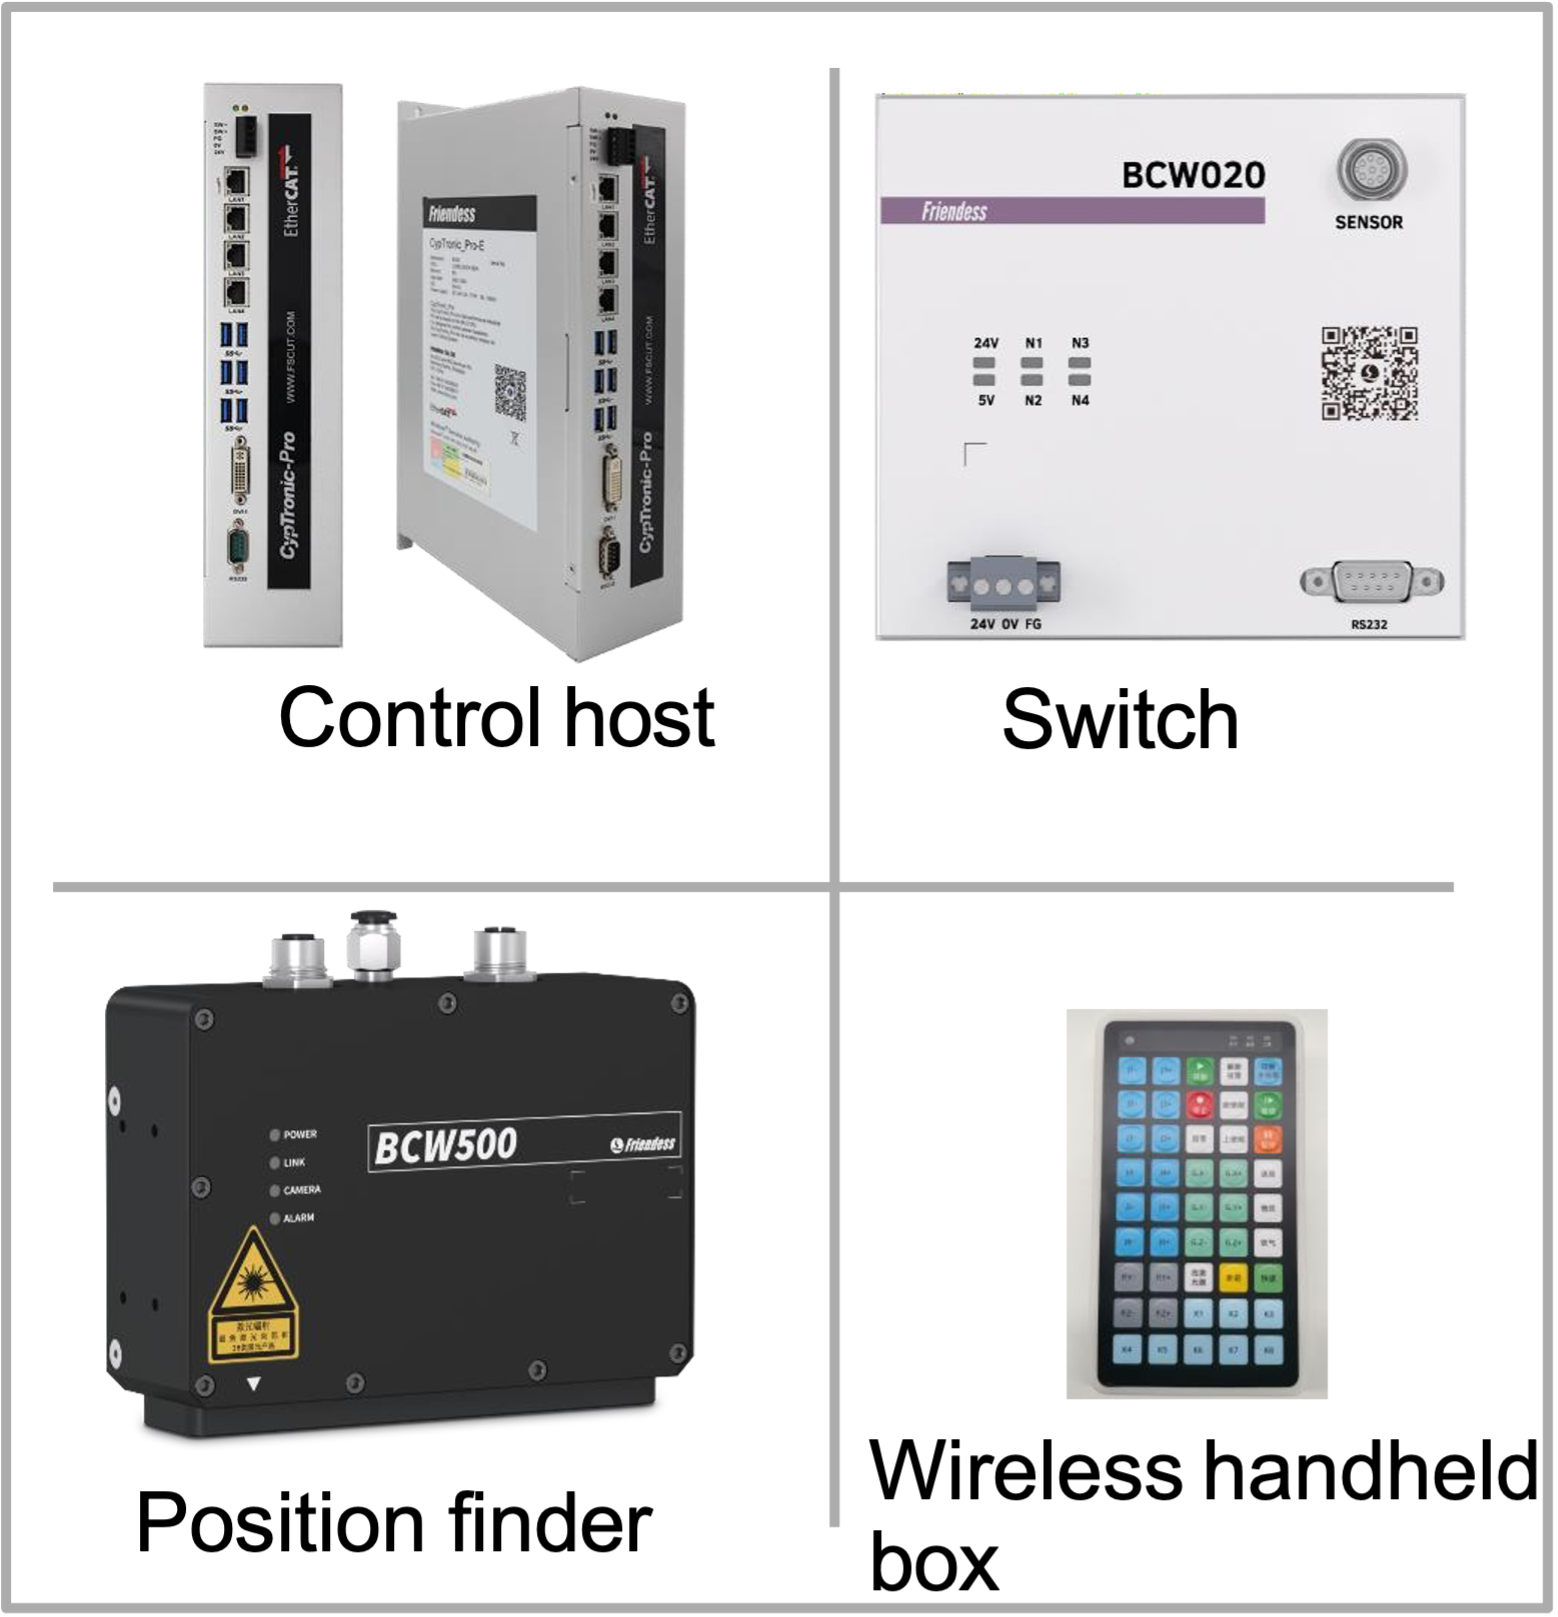
| Vedere și simțuri | Poziționarea vizuală 3D localizează piesa de prelucrat; urmărirea cu laser a cusăturii poate ajuta la realizarea sudurii aprobate în timpul execuției. | Selecția și montarea senzorului depind de accesul la îmbinare, starea suprafeței și configurația celulei. |
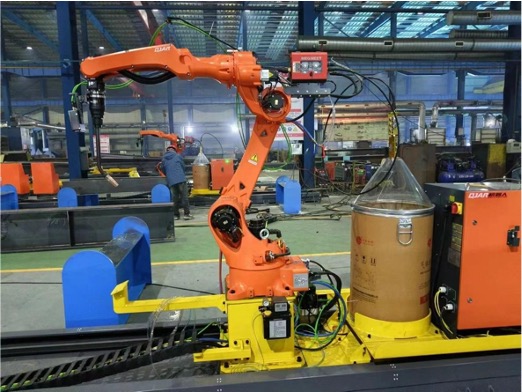
| Roboti de sudura | QJR6-1400H sau QJR6-2000H oferă platforma de mișcare pentru sudare. | Selectați raza de acțiune din încadratura piesei de prelucrat, accesul la torță, poziția dispozitivului de fixare și dispunerea axei externe. |
| Axe externe | Mișcarea șinei și a poziționerului extinde accesul și coordonează piesa de prelucrat cu robotul. | Arhitectura actuală suportă un aranjament cu 3+2 axe externe. |
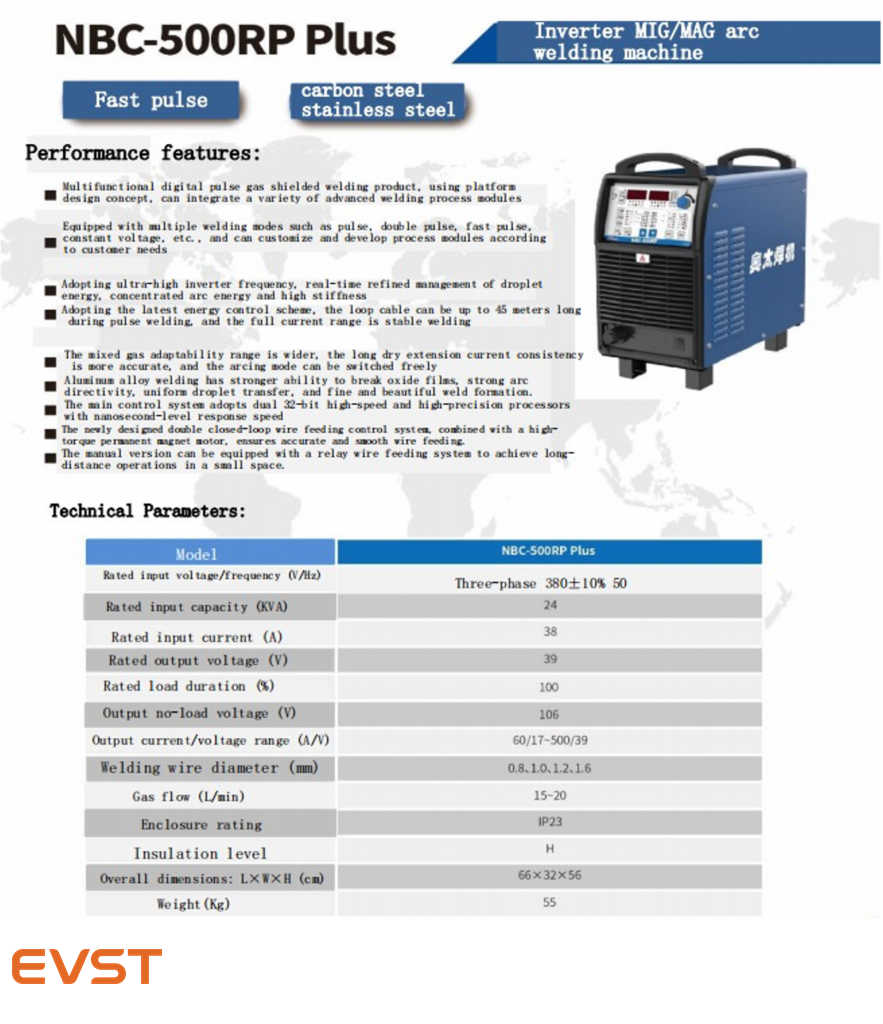
| Pachet de sudură | Sursa de alimentare, alimentarea cu sârmă, torța, răcirea și configurația procesului creează pachetul arcului. | Sistemul poate fi configurat fie cu sursa de sudură Aotai NBC500RP Plus, fie cu sursa de sudură Megmeet Dex2 500MPR. |
| Suport celular | O stație de curățare a armei susține întreținerea torței în cadrul fluxului de lucru planificat al celulei. | Dispozitivele de fixare, protecția, extracția și accesul operatorului sunt finalizate pentru instalarea propriu-zisă. |
Coordonarea sistemului de control
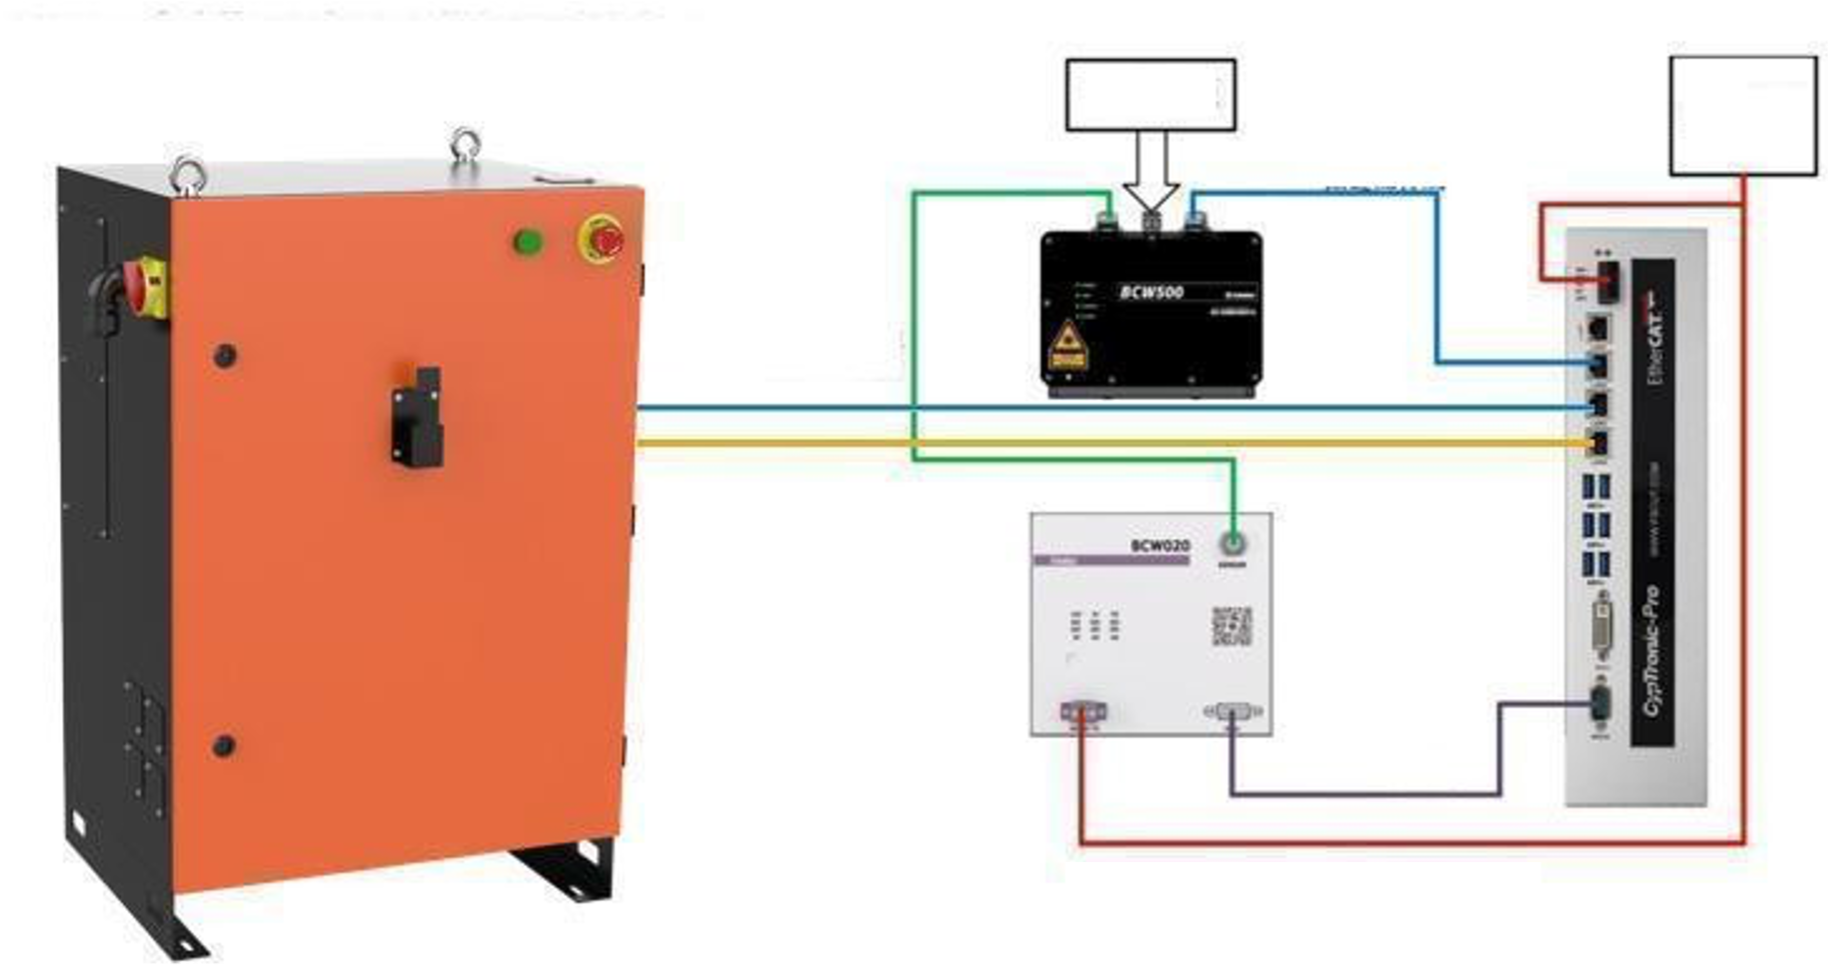
Sistemul de control coordonează planificarea, mișcarea robotului, detectarea, execuția sudării și gestionarea lucrărilor; detaliile modulelor specifice proiectului sunt confirmate în raport cu arhitectura celulei selectată.
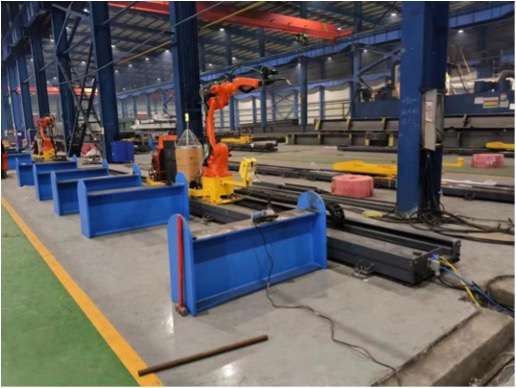
Opțiuni de aspect cu șapte și opt axe
EVST combină raza de acțiune a robotului cu deplasarea pe șină și prezentarea pieselor de prelucrat, astfel încât celula să poată urmări elementele lungi, să păstreze accesul la torță și să organizeze încărcarea în jurul ansamblului structural.
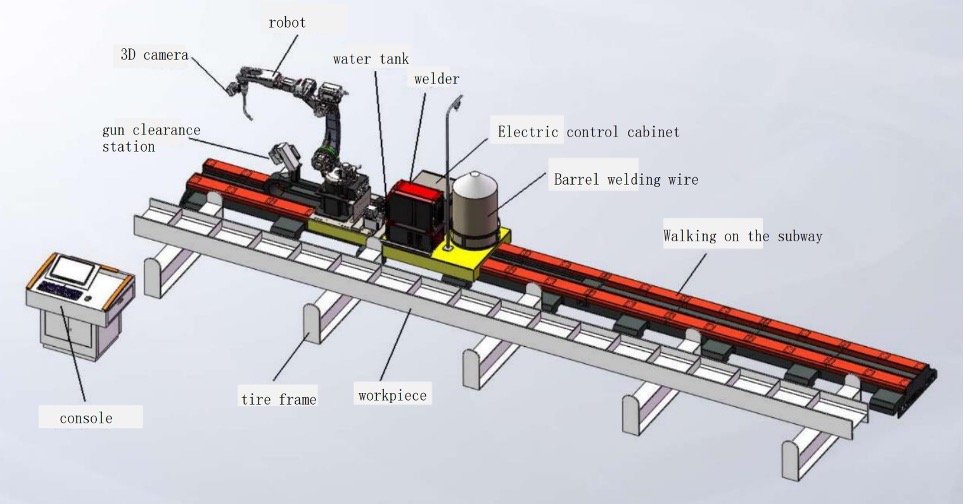
Șină verticală cu șapte axe
O șină robotică montată pe podea, lângă dispozitivul de fixare, oferă acces direct pentru service și extinde acoperirea de-a lungul grinzilor, cadrelor și ansamblurilor structurale deschise.
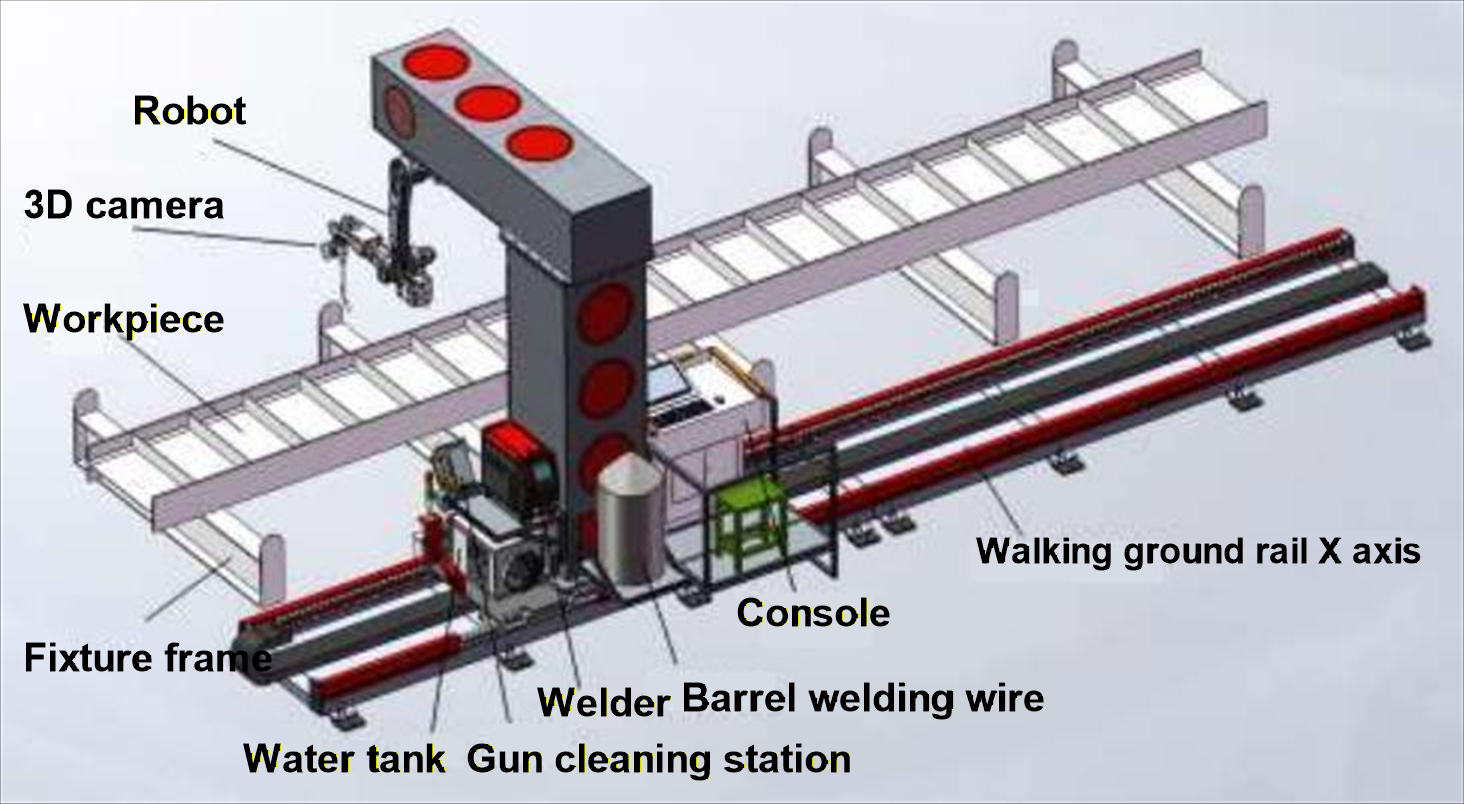
Șină inversată cu șapte axe
O șină robotică suspendată sau inversată deschide podeaua în jurul dispozitivelor de fixare și a pieselor de prelucrat mai mari, menținând în același timp deplasarea de-a lungul anvelopei de sudură.
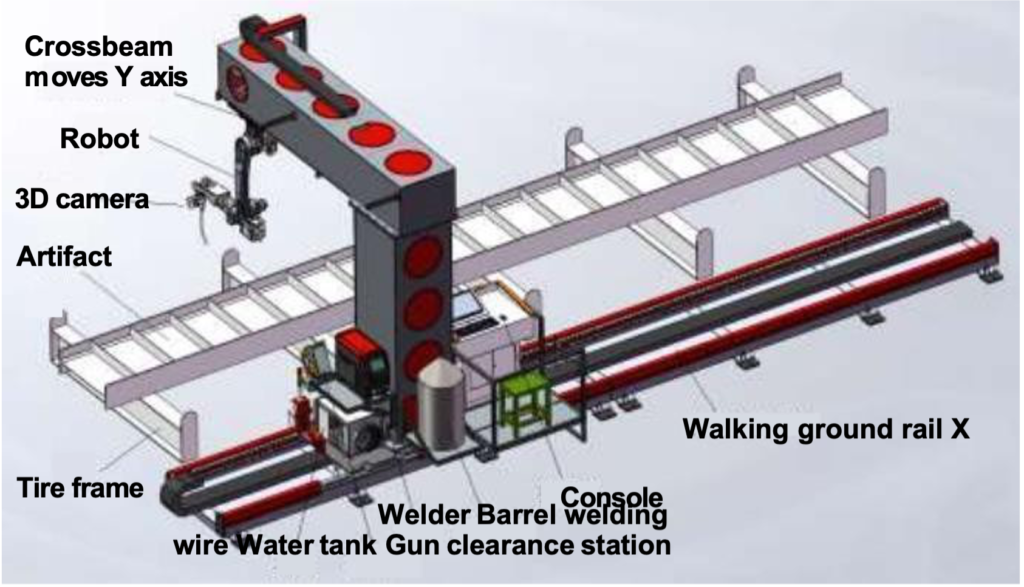
Aspect coordonat pe opt axe
O axă coordonată suplimentară extinde orientarea piesei de prelucrat sau acoperirea robotului pentru ansambluri cu suduri distribuite pe mai multe fețe.
| Aspect | Model tipic de piesă de lucru | Amprentă și abordare de încărcare | Alegeți acest aspect atunci când |
|---|---|---|---|
| Șină verticală cu șapte axe | Grinzi lungi, cadre și ansambluri structurale cu laturi deschise | Șina de podea se desfășoară lângă corpul de iluminat, cu încărcare directă la nivelul podelei și acces pentru service. | Sudurile superioare și laterale sunt accesibile, iar o celulă simplă pentru șine de sol se potrivește planului de etaj disponibil. |
| Șină inversată cu șapte axe | Rezervoare mari, dulapuri și elemente lungi care beneficiază de o podea deschisă | Deplasarea robotului se face deasupra zonei de lucru, lăsând mai mult spațiu pe podea în jurul dispozitivului de fixare și a căii de încărcare. | Accesul deasupra capului îmbunătățește apropierea torței sau menține liberă manipularea materialelor la nivelul solului. |
| Aspect coordonat pe opt axe | Ansambluri complexe cu suduri pe mai multe fețe sau cu orientări schimbătoare | Axa coordonată adăugată extinde orientarea sau acoperirea în jurul piesei de prelucrat. | Anvelopa de sudură necesară nu poate fi acoperită eficient doar prin deplasare pe șapte axe. |
Selectarea robotului și a axei externe
Selecția robotului începe cu anvelopa de sudură și abordarea torței, apoi ia în considerare modul în care șina sau poziționerul prezintă fiecare îmbinare. EVST compară postura robotului, rutarea cablurilor, distanța față de torță, zonele de fixare și mișcarea coordonată în jurul familiei reale de piese de prelucrat.
| Element de configurare | Valoare publicată | Rolul aplicației |
|---|---|---|
| Robot de sudură QJR6-1400H | Sarcină utilă de 6 kg; deschidere braț 1456 mm | Celule și machete compacte din oțel structural unde dispozitivul de fixare aduce îmbinările în cadrul anvelopei cu rază scurtă de acțiune. |
| Robot de sudură QJR6-2000H | Sarcină utilă de 6 kg; deschidere braț 2014 mm | Configurații cu rază mai lungă de acțiune unde robotul trebuie să acceseze o anvelopă mai largă a piesei de prelucrat. |
| Axe externe coordonate | 3 + 2 | Combină axele de deplasare și poziționare a piesei de lucru în jurul sarcinii de sudare a robotului. |
| Referința sarcinii pe șină | 500 kg în poziție verticală; 2 tone inversate | Oferă o referință de planificare pentru aranjamentele de șine verticale sau inversate în arhitectura soluției actuale. |
Domeniul de aplicare al aprovizionării
Fișa de configurare EVST actuală separă pachetul principal de sudare inteligentă de echipamentele și articolele opționale furnizate la nivel de proiect.
| Articol | Componentă propusă | Starea aprovizionării | notițe |
|---|---|---|---|
| Corp de robot | Versiunea de sudare inteligentă QJR6-1400H sau QJR6-2000H | Inclus | Alegeți raza de acțiune a robotului în jurul zonei de sudură și accesul la torță. |
| Aparat de sudură și sistem de alimentare cu sârmă | Aotai NBC500RP Plus sau Megmeet Dex2 500MPR | Inclus | Opțiunea sursei de alimentare este selectată odată cu pachetul de proces de sudare. |
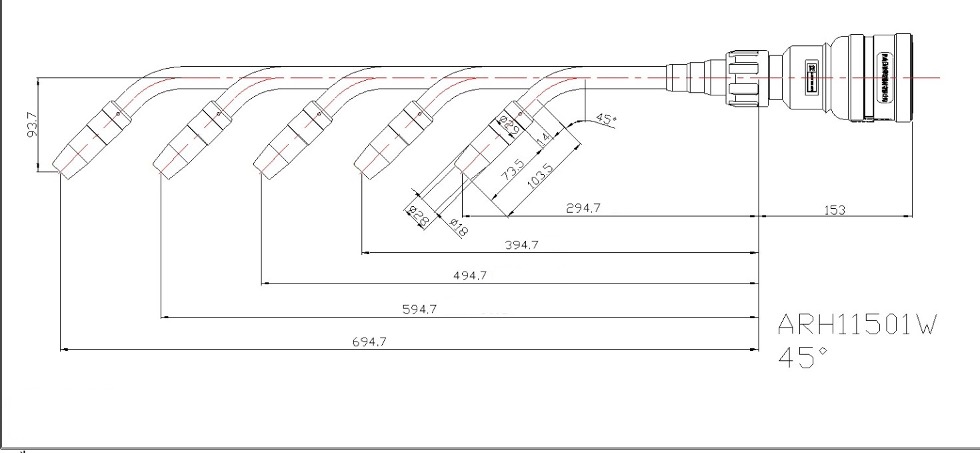
| Torță de sudură răcită cu apă | Arctec ARH11501W | Inclus | Lungime standard 294.7 cu variante +100L, +200L și +300L. |
| Sistem inteligent de sudare | Laser, computer industrial și sistem de control | Inclus | Oferă stratul de planificare, poziționare și control inteligent al sudării. |
| Controlul axei externe | Control pe 3+2 axe de expansiune | Definit de proiect | Definit în propunerea de proiect în funcție de macheta selectată. |
| Stație de curățare a armelor | Stație de curățare, tăiere și ungere trei în unu | Opțional | Suportă service-ul de rutină al torței în cadrul fluxului de lucru planificat al celulei. |
| Pupitru de operare și dulap de comandă | Instalare mouse, tastatură, afișaj, computer industrial și switch | Nu este inclus | Listat ca furnizat de client sau de proiect în fișa de configurare curentă. |
| Șină de sol și glisieră cu grindă inversată în formă de L | Șină verticală sau inversată și glisieră purtătoare de robot | Nu este inclus | Referințe actuale: șină verticală de 500 kg sau șină inversată de 2 tone; glisiera susține robotul și echipamentul celulei asociate. |
| Cadru de fixare sau platformă pentru piesa de lucru | Suport piesa de prelucrat | Nu este inclus | Proiectat în funcție de piesa de prelucrat structurală reală și de metoda de încărcare. |
Volumul final de livrare este confirmat în propunerea de proiect.
Colaborarea cu EVST ca furnizor al dumneavoastră de sisteme inteligente de sudură
Atunci când comparați producătorii de sisteme inteligente de sudură din China, analizați responsabilitatea pentru planificare, detectare, integrare, coordonare și livrare. EVST abordează fiecare proiect ca furnizor și integrator cu sediul în China, domeniul de aplicare propus fiind construit în jurul piesei de prelucrat și a planului de acceptare.
Furnizorii stabilesc limite diferite. Un furnizor OEM definește de obicei branding-ul, documentația, serviciile la fața locului și acceptarea înainte de selectarea echipamentului. Cumpărătorii ar trebui să facă distincția între elementele incluse, opționale și definite de proiect, în loc să trateze un sistem oferit spre vânzare ca un pachet fix.
Pentru a solicita o ofertă, furnizați datele despre piesa de prelucrat și îmbinări, variația așteptată, conceptele de fixare și încărcare, spațiul celulei și cerințele de service la fața locului. Livrarea, instalarea, punerea în funcțiune, instruirea și documentația în străinătate sunt analizate ca elemente ale proiectului și incluse numai atunci când sunt confirmate în propunere.
Funcții de sudare disponibile inginerului de aplicații
Stratul software EVST reunește programarea offline, importul de modele 3D, poziționarea vizuală 3D, planificarea automată a traiectoriei, revizuirea digital-twin, modelarea parametrică și detectarea coliziunilor. În timpul sudării, celula configurată poate utiliza urmărirea cu laser a cusăturii, strategii de sudare continuă sau de colț, planificare multi-strat și multi-pas, recuperarea punctelor de întrerupere și rețete din biblioteca expertă de proces. EVST selectează funcțiile relevante ca un pachet de aplicații unic pentru piesa de prelucrat și procedura de sudare.
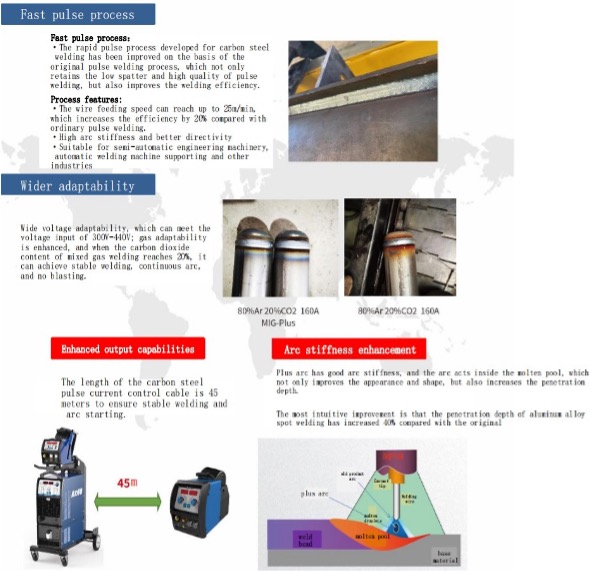
Pentru aplicații adecvate pentru plăci de grosime medie spre groasă, materialele actuale descriu o opțiune de impuls critic cu o viteză de deplasare de 1.2–1.5× impulsul standard. EVST evaluează împreună sursa de alimentare, materialul de bază, materialul de umplutură, designul îmbinării, ecranarea și aportul de căldură în timpul dezvoltării procesului.
Valoarea practică a software-ului constă în modul în care aceste funcții se conectează. O definiție parametrică a piesei poate alimenta generarea de trasee; geamănul digital poate expune o problemă de postură sau coliziune; vederea poate alinia jobul aprobat cu piesa fizică; urmărirea poate sprijini execuția; iar recuperarea punctului de întrerupere poate readuce un job întrerupt la o stare controlată. Această secvență conectată stă la baza propunerii EVST fără învățare.
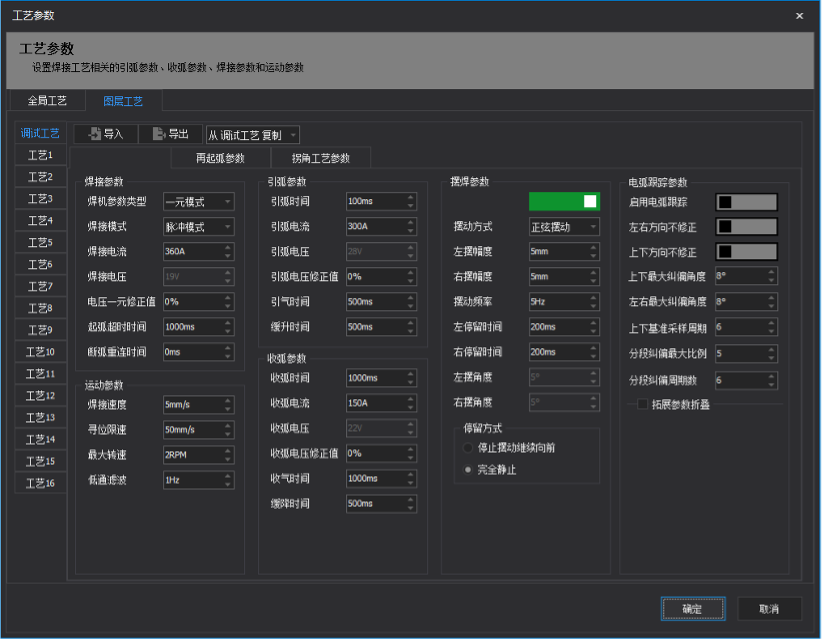
Bibliotecă de parametri de proces
Biblioteca de parametri de proces menține disponibile rețetele de sudare aprobate pentru pregătirea lucrării, în timp ce setările aplicabile rămân supuse validării piesei de prelucrat, a îmbinării și a procedurii de sudare.
Exemple de aplicații pentru oțel structural
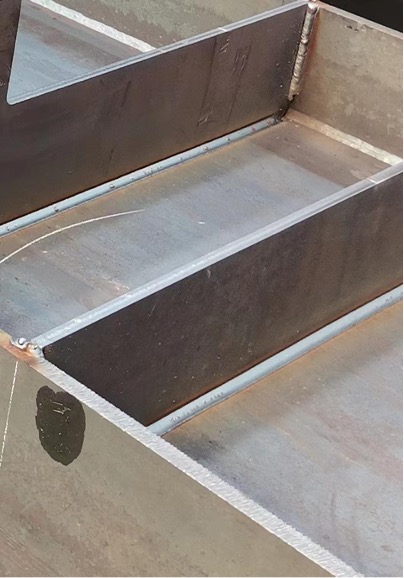
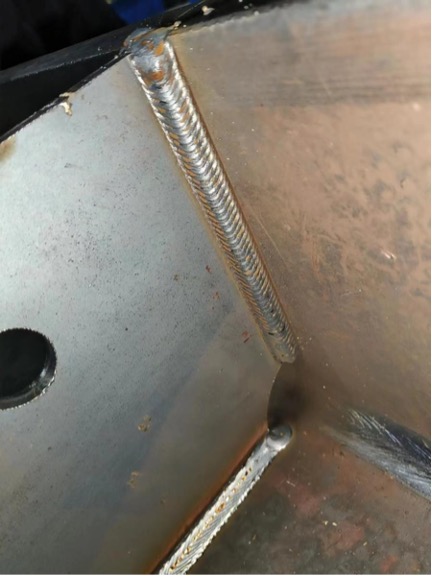
Pagina EVST actuală prezintă patru piese structurale reprezentative. Împreună, acestea arată cum planificarea offline, alinierea vizuală și mișcarea coordonată abordează diferite modele de acces la articulații.
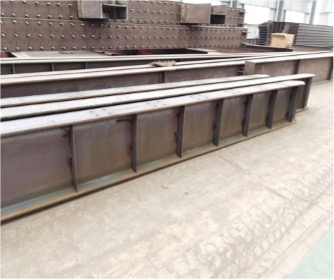
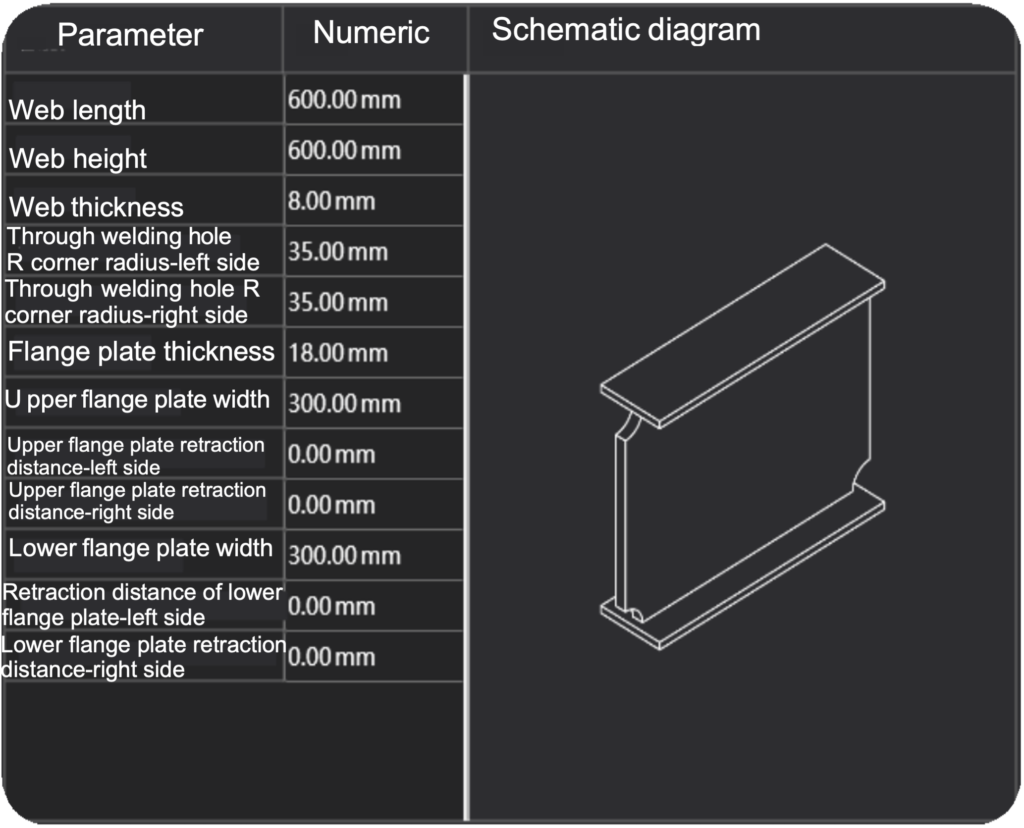
Sudură structurală de rigidizare în formă de H
Îmbinările repetate ale rigidizării recompensează pregătirea traiectoriei bazată pe model și referințele consecvente ale fixărilor. Analiza aplicației se concentrează pe abordarea torței, secvența îmbinărilor și modul în care robotul ajunge la ambele părți ale elementelor plăcii conectate.
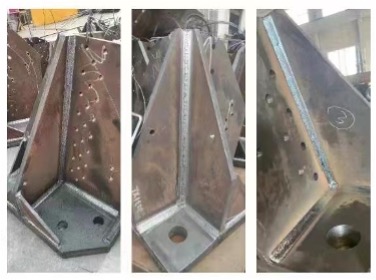
Sudarea colțului turnului
Geometria colțurilor turnului aduce mai multe orientări ale sudurii într-o zonă compactă. Conceptul celulei trebuie să coordoneze prezentarea piesei, distanța dintre torță și o traiectorie ordonată pe care inginerul de aplicație o poate revizui înainte de producție.
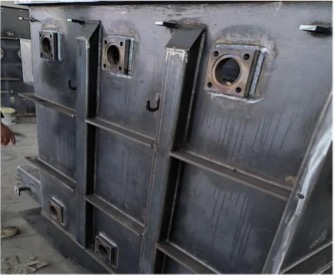
Sudarea rezervorului transformatorului
Panourile mari și elementele structurale atașate necesită o dispunere care să mențină vizibile anvelopa sudurii, dispozitivele de fixare și poziția robotului ca un singur sistem. EVST documentează, de asemenea, o soluție dedicată de sudare a cuvei transformatoarelor pentru cititorii care evaluează această familie de piese de prelucrat.
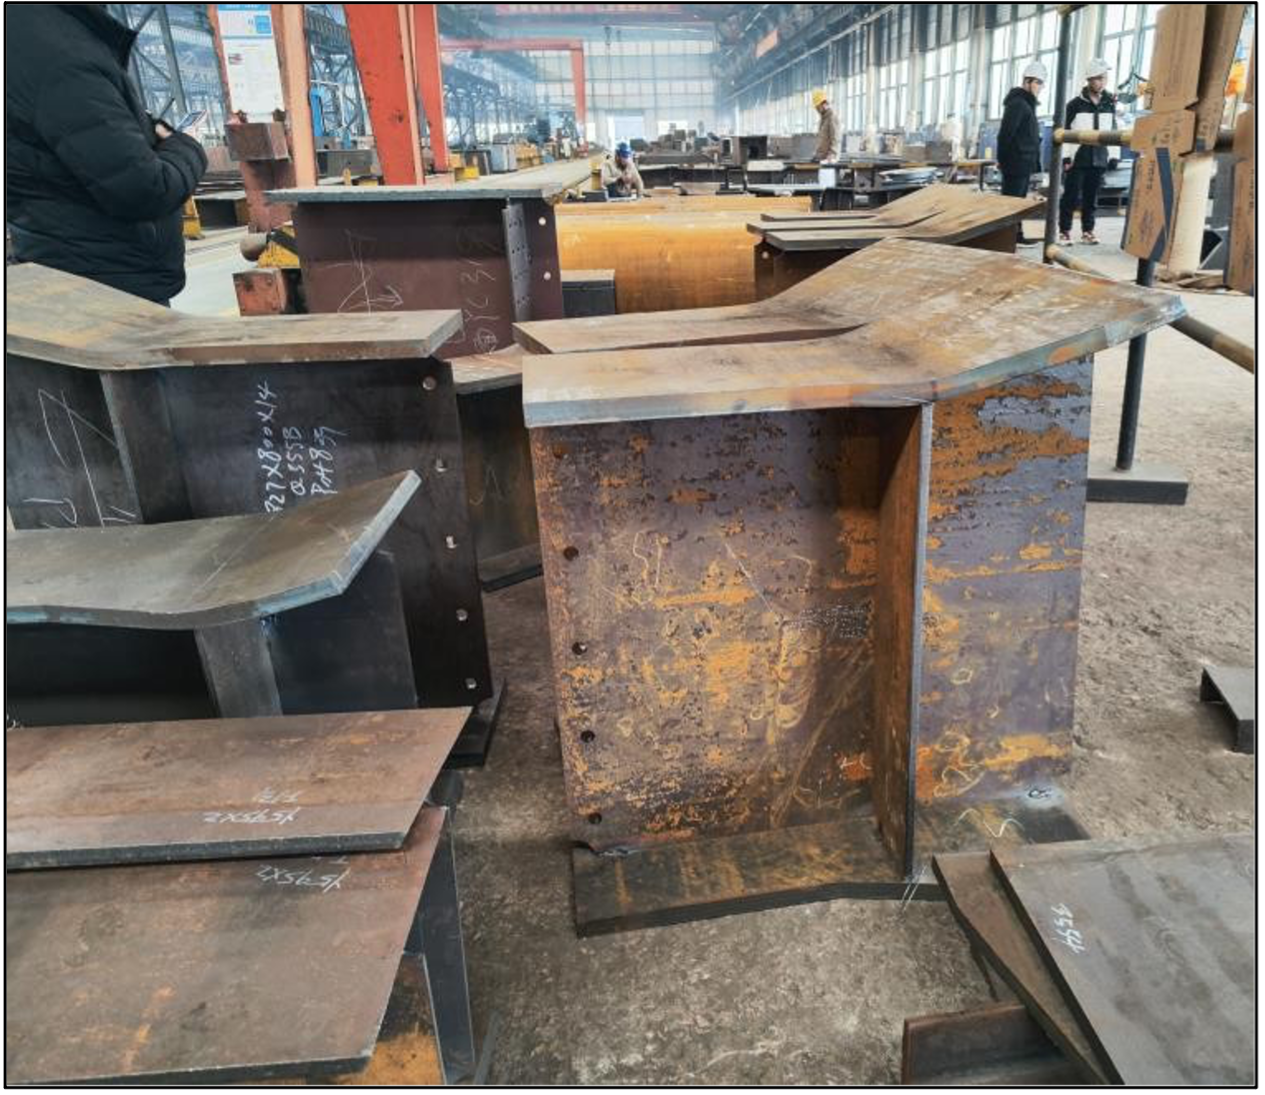
Sudarea pe corbele
Consolele combină îmbinări scurte care se intersectează cu unghiuri de abordare restricționate. Pregătirea traiectoriei offline și o referință clară a fixării ajută inginerul să testeze accesul și secvența înainte de a elibera lucrarea către celulă.
Cum să evaluați dacă sistemul se potrivește pieselor dumneavoastră de prelucrat
O evaluare utilă începe cu informații reprezentative despre piesa de prelucrat, mai degrabă decât cu o solicitare generică a robotului. Partajați modelul sau desenul disponibil, îmbinările care urmează să fie sudate, informațiile despre material și umplutură, variația așteptată a familiei de piese, conceptul de fixare, metoda de încărcare preferată și spațiul disponibil în jurul celulei. Dacă datele inginerești sunt incomplete, identificați ce suprafețe și regiuni de sudură pot fi scanate și cum va fi prezentată piesa reală.
EVST poate apoi compara rutele bazate pe model și cele bazate pe scanare, poate verifica raza de acțiune a robotului QJR6-1400H și QJR6-2000H, poate lua în considerare mișcarea șinei sau a poziționerului și poate identifica sursa de sudură și pachetul de torțe care ar trebui să fie testate în proces. Verificarea ar trebui să identifice, de asemenea, accesul operatorului, service-ul consumabilelor, curățarea pistoletului, extracția fumului, paza și recuperarea după o lucrare întreruptă. Aceste elemente influențează celula utilizabilă chiar dacă nu apar într-un tabel de sarcină utilă a robotului.
Înainte de lansarea în producție, echipa de aplicare ar trebui să confirme calea selectată, rețeta de proces, metoda de amplasare a piesei de prelucrat și secvența de operare a celulei folosind mostrele convenite. Acesta este, de asemenea, punctul în care se definesc ce setări poate selecta un operator, ce modificări necesită aprobarea ingineriei de sudură și ce informații trebuie păstrate pentru fiecare lucrare. Crearea unei căi fără programare este cea mai eficientă atunci când aceste responsabilități sunt explicite.
Sistem inteligent de sudare vs. robot de sudură tradițional
Un ghid de selecție a echipamentelor ar trebui să compare traseul ingineresc, nu doar specificațiile robotului. Distincția dintre un sistem integrat și o celulă de sudură robotizată întreabă, de asemenea, cum datele piesei de prelucrat devin o sarcină aprobată.
| Punct de evaluare | Robot de sudură tradițional | Sistem integrat de sudare | Confirmați înainte de selecție |
|---|---|---|---|
| Crearea căii | Învățare punctuală sau un program separat pentru robot | Pregătirea și revizuirea traseului bazat pe model sau scanare | Responsabilitatea privind calitatea datelor, recunoașterea și aprobarea |
| Responsabilitatea celulei | Mișcarea robotului poate fi un strat furnizat | Planificarea, detectarea, sudarea, axele externe și gestionarea comenzilor sunt coordonate | Echipamente, interfețe, pază și servicii la fața locului |
Lista de verificare a cerințelor sistemului inteligent de sudare
- Modele sau desene și îmbinări sudate definite
- Material, adaos și procedură de sudare
- Variația piesei de prelucrat și repetabilitatea dispozitivelor de fixare
- Rază de acțiune, acces la torță, axe externe și spațiu celular
- Încărcare, siguranță, service și recuperare
- Validare, acceptare și schimbare de proprietate
Alegerea configurației corecte este o decizie potrivită. O analiză a avantajelor și dezavantajelor cântărește pregătirea mai puțin repetitivă a traseului cu datele controlate, dispozitivele de fixare și aprobarea procesului. Un atelier mic are nevoie de încărcare și suport funcțional; producția cu mix mare de produse și volum mic are nevoie de familii controlate de piese.
Roboți, celule și echipamente de poziționare EVST conexe
Explorați ghiduri specializate pentru operare fără programare, aplicații din oțel structural și elemente fundamentale ale stațiilor de lucru, apoi consultați resursele aferente produsului.
Vedeți fluxul de lucru inteligent pentru sudură
Aceste două videoclipuri verificate de pe canalul oficial EVST demonstrează reducerea programării și sudarea inteligentă pe piese de prelucrat din oțel structural.
Nu este necesară programarea: Robot de sudură inteligent
Demonstrație pe canalul oficial EVST a fluxului de lucru al unui robot de sudură inteligent care reduce programarea manuală.
Sistem inteligent de sudură pentru structuri metalice
Vizualizare oficială EVST a unui sistem inteligent de sudare aplicat pieselor de prelucrat din oțel structural.
Ce determină costul unei stații de sudură inteligente
Cât costă o stație de lucru inteligentă pentru sudură? O gamă de prețuri utilă depinde de piesa de prelucrat, ruta de detectare, robot, axe externe, pachetul de sudare, dispozitive de fixare și domeniul de acceptare.
| Factorul de cost | Ceea ce modifică domeniul de aplicare |
|---|---|
| Pregătirea piesei de lucru și a lucrării | Model sau rută de scanare, număr de îmbinări și variație a pieselor |
| Hardware celular | Echipamente de acoperire a robotului, axe externe, detectare, sudare și asistență |
| Integrare și validare | Interfețe pentru dispozitive de fixare și siguranță, validarea și acceptarea probelor |
| Livrare și proprietate | Instalare, instruire, documentație, întreținere și controlul modificărilor |
Pentru a estima rentabilitatea investiției (ROI) la o stație de lucru inteligentă de sudare, comparați manopera de programare, timpul de ciclu, refacerea lucrărilor și întreruperile pe aceeași gamă de piese și perioadă. Folosiți diferențele verificate pentru a compara celula automatizată cu sudarea manuală și a calcula o perioadă de recuperare a investiției.
Costul total de proprietate al unei stații de lucru inteligente de sudură include, de asemenea, accesorii, utilități, consumabile, întreținere, instruire și modificări viitoare. Meritarea investiției depinde de economiile verificate și de controlul producției, nu de o afirmație generică privind prețul.
Întrebări frecvente
Ce înseamnă sudarea fără programare în acest sistem EVST?
Aceasta înseamnă că traiectoria robotului este pregătită din datele aprobate ale piesei de prelucrat sau din geometria capturată, în loc de programare manuală punct cu punct cu funcție de învățare temporară. Fluxul de lucru concentrează efortul operatorului și al inginerului de sudură pe aprobarea lucrării, mai degrabă decât pe învățarea fiecărui punct.
Poate sistemul să importe modele sau desene?
Da. Fluxul de lucru principal importă modele 3D sau desene din software-ul obișnuit de proiectare structurală, identifică caracteristicile sudurii și pregătește traiectoriile robotului offline. Lucrarea rezultată combină informații despre geometrie, traiectorie și proces pentru alinierea și execuția celulelor.
Poate funcționa EVST atunci când nu sunt disponibile date utilizabile ale modelului?
Sistemul acceptă, de asemenea, o rută de scanare liniară 3D care capturează geometria relevantă a piesei de prelucrat și extrage informații despre sudură. Utilizați această rută atunci când geometria piesei trebuie capturată la nivel de celulă, iar piesa de prelucrat oferă acces adecvat pentru scanare.
Care este diferența dintre poziționarea vizuală 3D și urmărirea cu laser a cusăturilor?
Poziționarea prin viziune 3D aliniază lucrarea pregătită cu piesa de prelucrat fizică din celulă. Urmărirea cu laser a cusăturii ajută robotul în timpul execuției, corelând mișcarea torței cu cusătura detectată. Acestea deservesc diferite etape ale fluxului de lucru.
Poate un singur operator să conducă sistemul? Ce abilități sunt necesare?
Un operator instruit poate rula fluxul de lucru comandat. Operatorul încarcă lucrarea aprobată, confirmă piesa de prelucrat și dispozitivul de fixare și urmărește secvența celulei; un inginer de sudură rămâne responsabil pentru selectarea procedurii de sudare, validarea procesului și aprobarea modificărilor.
Sistemul acceptă sudarea multistrat și multi-trecere?
Da. Pentru aplicații adecvate pentru plăci de grosime medie spre groasă, sudarea multistrat și cu treceri multiple poate utiliza modul de impuls critic documentat, cu o viteză de deplasare declarată ca fiind de 1.2–1.5× impuls standard. Planificarea trecerilor provine din biblioteca de experți în procese de sudare și este confirmată în funcție de procedura de sudare aprobată.
Ce informații ar trebui pregătite pentru o analiză a soluției?
Pregătiți modele sau desene reprezentative, informații despre îmbinările sudate, detalii despre materiale și materiale de umplutură, variația preconizată a familiei de piese, conceptul de fixare, metoda de încărcare și spațiul disponibil în celulă. Dacă se are în vedere o rută bazată pe scanare, identificați și suprafețele și regiunile de sudură care pot fi capturate.
Cum arată un proiect tipic de la comandă până la producție? Sunt incluse instalarea și instruirea?
Instalarea și instruirea operatorilor pot fi incluse în domeniul de aplicare convenit al proiectului. Un proiect tipic parcurge parcursul de la evaluarea soluției și validarea procesului prin eșantionare, fabricație și integrare, instalare și punere în funcțiune la fața locului, instruirea operatorilor, predarea producției și asistență post-vânzare. Propunerea comercială finală definește serviciile furnizate.
Poate sistemul să funcționeze cu sursa noastră de sudură existentă?
Posibil, în funcție de evaluarea proiectului. Opțiunile standard sunt Aotai NBC500RP Plus și Megmeet Dex2 500MPR. Pentru o sursă de alimentare existentă sau de altă marcă, EVST evaluează compatibilitatea comunicării și potrivirea procesului de sudare înainte de a confirma configurația; nicio marcă terță nu este presupusă compatibilă în prealabil.
Construiți celula în jurul piesei de lucru
Un proiect de sudare fără programare începe cu familia de piese de prelucrat, accesul la sudură și datele tehnice disponibile. EVST poate utiliza aceste informații pentru a revizui ruta de planificare, raza de acțiune a robotului, axele externe, pachetul de sudare și fluxul de lucru de confirmare ca o singură soluție. Aceleași dovezi definesc limita furnizorului și fac ca revizuirea costurilor și a rentabilității investiției să fie specifice aplicației. Pentru o revizuire a configurației, partajați informații reprezentative despre aplicație prin intermediul paginii de contact pentru evaluarea soluției EVST.
Contactează-ne