
Accesorii pentru roboți, piese de schimb și pachete de îmbrăcăminte
Solicitați motoare de robot specifice modelului, servomotoruri, panouri de programare, cabluri pentru axe externe și comunicații, ansambluri de cabluri, cutii de interfață, torțe de sudură și consumabile, plus pachete de îmbinare și piese de gestionare a cablurilor. Compatibilitatea, starea și domeniul de livrare sunt confirmate în raport cu robotul, controlerul, aplicația, conectorii și destinația înainte de cotație.
Categorii de accesorii pentru roboți disponibile pentru recenzie
Începeți cu marca, modelul și controlerul exact al robotului, apoi identificați piesa sau ansamblul necesar. Numerele de piese, fotografiile conectorilor, lungimile cablurilor și detaliile aplicației ajută la separarea componentelor similare din punct de vedere vizual și susțin o verificare utilă a compatibilității.
Pistolete de sudură robotizate, consumabile și curățare a pistoletelor
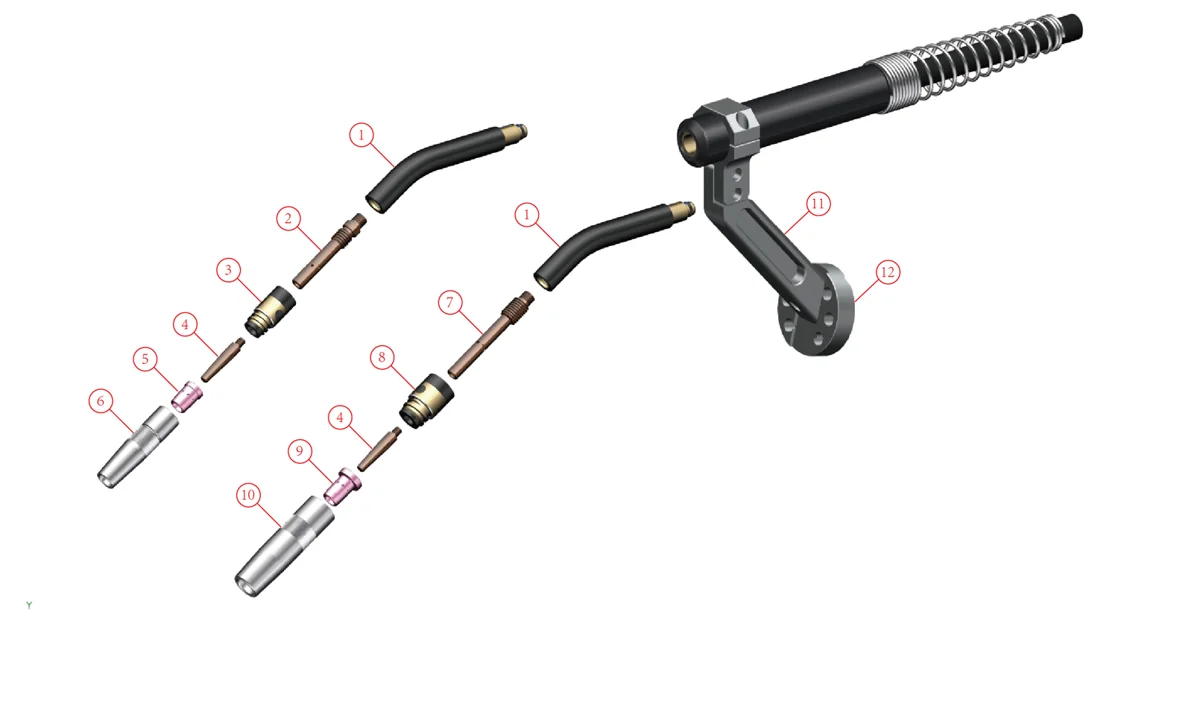
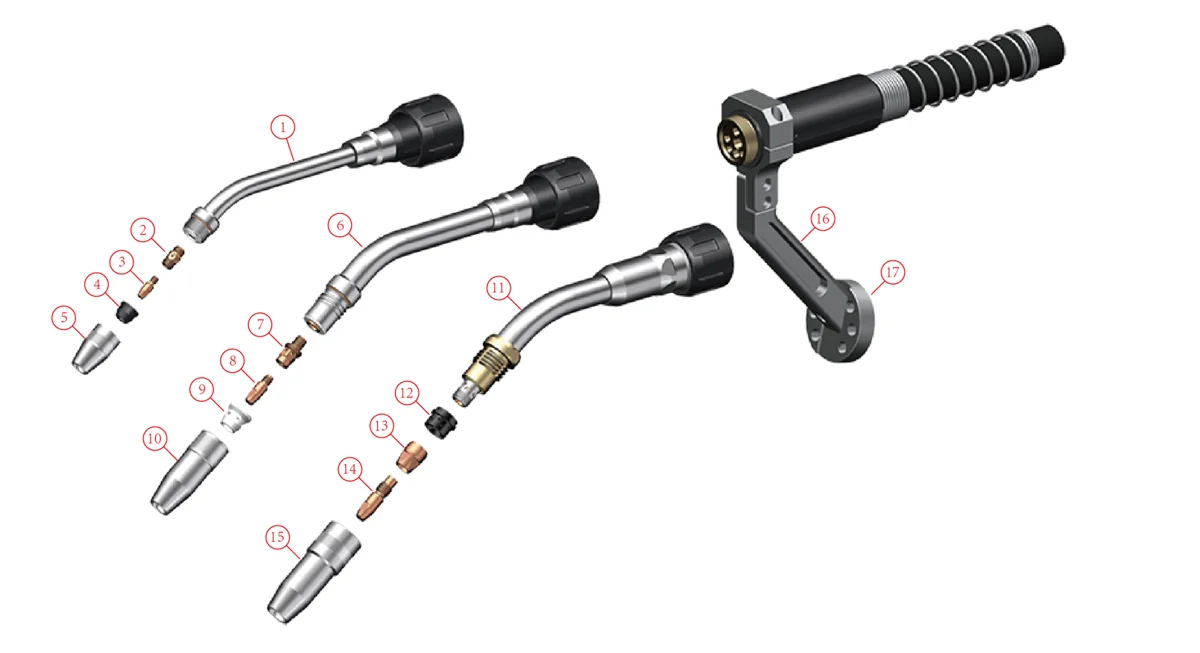
Pistoletele robotizate pentru sudură MIG/MAG sunt disponibile pentru montare cu braț gol și extern, răcite cu aer sau cu apă, cu senzori de coliziune, ansambluri de cabluri, piese de uzură și echipamente de curățare a pistoletului. Opțiunile OEM sau compatibile pot fi cotate la cerere; clasa pistoletului, montarea, lungimea cablului și conexiunea la dispozitivul de alimentare cu sârmă sunt confirmate în funcție de robot și procesul de sudare înainte de cotație.
Evaluări ale torțelor robotizate MIG/MAG
| Clasa torței | Răcire | Montare | Curent nominal (MIG) | Curent nominal (MAG) | Ciclul de funcționare | Diametrul firului |
|---|---|---|---|---|---|---|
| 150 A îngust | Aer | Încheietura mâinii goală sau externă | A 150 | A 100 | 60% | 0.8 – 1.0 mm |
| 300 A îngust | Aer | Încheietura mâinii goală sau externă | A 300 | A 250 | 60% | 0.8 – 1.2 mm |
| A 350 | Aer | Încheietura mâinii goală sau externă | A 350 | A 300 | 60% | 0.6 – 1.2 mm |
| A 430 | Aer | Încheietura mâinii goală | A 430 | A 380 | 50% | 0.8 – 1.2 mm |
| A 500 | Aer | Încheietura mâinii goală sau externă | A 500 | A 400 | 50% | 1.2 – 1.6 mm |
| A 300 | Apa - Water | Încheietura mâinii goală sau externă | A 300 | A 250 | 100% | 0.8 – 1.2 mm |
| A 500 | Apa - Water | Încheietura mâinii goală sau externă | A 500 | A 450 | 100% | 0.8 – 1.6 mm |
| A 650 | Apa - Water | Încheietura mâinii goală sau externă | A 650 | A 600 | 100% | 0.8 – 1.6 mm |
| 500 A push-pull | Apa - Water | Extern | A 500 | A 450 | 100% | 0.8 – 1.6 mm |
Este disponibilă și o torță TIG robotizată răcită cu apă, cu o putere nominală de 400 A la un ciclu de funcționare de 80%, cu un cadru de alimentare automată a sârmei pentru sârmă de adaos de 0.8–1.2 mm.
Consumabile după clasa torței
| Clasa torței | Unghiurile gâtului | Sfat de contact | Suport de vârf | Duză |
|---|---|---|---|---|
| 350 A aer | Drept, 22°, 31°, 35°, 36°, 45° (pe serie) | M6 × 45 mm, CuCrZr; pentru sârmă de 0.8, 1.0, 1.2 și 1.6 mm; versiuni cu sârmă de aluminiu | CuCrZr, M10 × M6, 74.5 mm | Ø20 × 73 mm; alezaj 13 sau 16 mm |
| 500 A aer | Drept, 22°, 31°, 35°, 36°, 45° (pe serie) | M6 × 45 mm, CuCrZr; pentru sârmă de 0.8, 1.0, 1.2 și 1.6 mm; versiuni cu sârmă de aluminiu | CuCrZr, M10 × M6, 88.5 mm | Ø25 × 88 mm; alezaj 16 sau 19 mm |
| 430 A aer | Drept, 22°, 36°, 45° | M8 × 35 mm, CuCrZr; pentru sârmă de 0.8, 1.0, 1.2 și 1.6 mm; versiuni cu sârmă de aluminiu | Alamă, M8, 43 mm | 70 mm lungime; alezaj 13 sau 16 mm |
| 150 A aer îngust | Pentru suprafețe de până la | M6 × 13 mm, CuCrZr; pentru sârmă de 0.8, 1.0, 1.2 și 1.6 mm | Cupru, M6 × M6, 18 mm | Ø18 × 30 mm; alezaj 13 mm |
| 300 A aer îngust | Pentru suprafețe de până la | M6 × 28 mm, CuCrZr; pentru sârmă de 0.8, 1.0, 1.2 și 1.6 mm | Cupru, M10-1 × M6, 38.5 mm | Ø24 × 44.5 mm |
| 300 A apă | Drept, 22°, 36°, 45° | M6 × 22 mm, CuCrZr; pentru sârmă de 0.8, 1.0 și 1.2 mm; versiuni din sârmă de aluminiu | CuCrZr, M10-1 × M6, 20 mm | Ø25 × 40 mm; alezaj 11, 13 sau 15 mm |
| 500 A apă | Drept, 22°, 36°, 45° | M8 × 30 mm, CuCrZr; pentru sârmă de 1.0, 1.2 și 1.6 mm; versiuni din sârmă de aluminiu | CuCrZr, M10-1.25 × M8, 29 mm | Ø28 × 73.5 mm; alezaj 15, 18 sau 21 mm |
| 650 A apă | Drept, 22°, 36°, 45° | M12 × 45 mm, CuCrZr; pentru sârmă de 1.2, 1.4, 1.6 și 2.0 mm; versiuni cu sârmă de aluminiu | CuCrZr, M16-1 × M12, 23 mm | Ø30 mm; alezaj 18 sau 21.5 mm |
Sunt disponibile și difuzoare de gaz, manșoane izolatoare și gâturi de lebădă personalizate, realizate conform desenului. Gâturile mai lungi modifică punctul central de prindere al torței, astfel încât lungimea și unghiul gâtului sunt confirmate având în vedere programul robotului.
Senzori de coliziune
Senzorii de coliziune (șoc) opresc robotul când torța lovește piesa de prelucrat sau dispozitivul de fixare și apoi se resetează la poziție. Datele de mai jos sunt prezentate conform standardului IEC 60974-7. Toți senzorii enumerați resetează TCP-ul la o distanță de ±0.2 mm lateral, măsurat la 300 mm de flanșă, iar senzorii cu încheietura mâinii goală permit o rotire de ±220° față de poziția zero. Sunt disponibile versiuni cu frână de sârmă integrată.
| Senzor pentru | Deviere maximă | Declanșator de oprire de urgență (planul X și Y) |
|---|---|---|
| Încheietură goală la încheietură, răcită cu aer (tipul 1) | Pentru suprafețe de până la | Pentru suprafețe de până la |
| Încheietură goală la încheietură, răcită cu aer (tipul 2) | Pentru suprafețe de până la | Pentru suprafețe de până la |
| Încheietură goală la încheietură, răcită cu aer (tipul 3) | Pentru suprafețe de până la | Pentru suprafețe de până la |
| Încheietură goală, răcită cu apă | Pentru suprafețe de până la | Pentru suprafețe de până la |
| Extern, răcit cu aer (tipul 1) | Pentru suprafețe de până la | Pentru suprafețe de până la |
| Extern, răcit cu aer (tipul 2) | Pentru suprafețe de până la | Pentru suprafețe de până la |
| Extern, răcit cu apă | Pentru suprafețe de până la | 1.2 ° –1.5 ° |
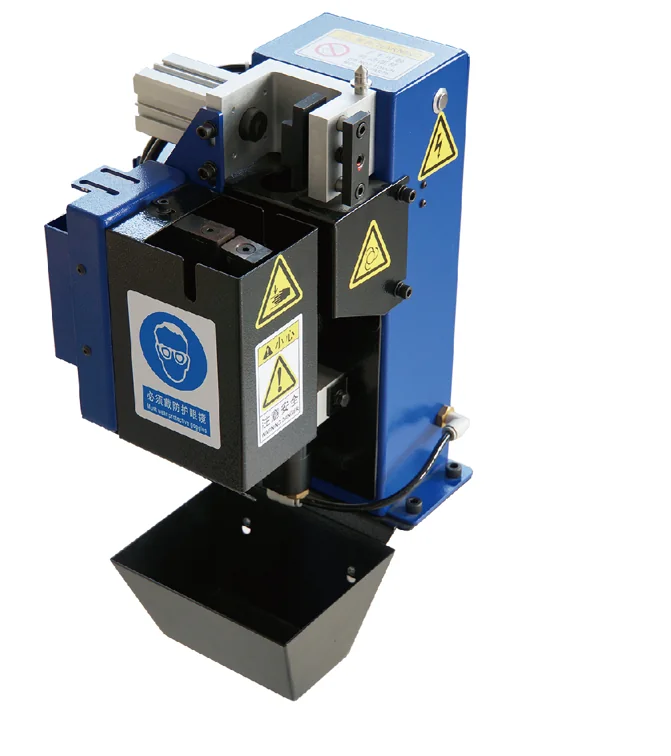
Stație de curățare cu torță și tăietor de sârmă
| Parametru | Valoare |
|---|---|
| Aer comprimat | Intrare G1/4"; diametru interior furtun cel puțin 6 mm; presiune nominală 6 bar, presiune de funcționare 6–8 bar |
| Consumul de aer | Aproximativ. 400 l/min |
| Viteza motorului pneumatic | Aproximativ 650 rpm |
| Semnal de control | NPN (0 V CC) sau PNP (24 V CC) |
| Tensiunea de operare | 10–30 V CC; putere valvă 2.8 W |
| Tăierea sârmei | Sârmă solidă de până la 1.2 mm la 6 bari; timp de tăiere 1 secundă |
| Sticlă anti-stropire | 500 ml |
| Stand | 700 mm înălțime; placă de bază 240 × 240 mm |
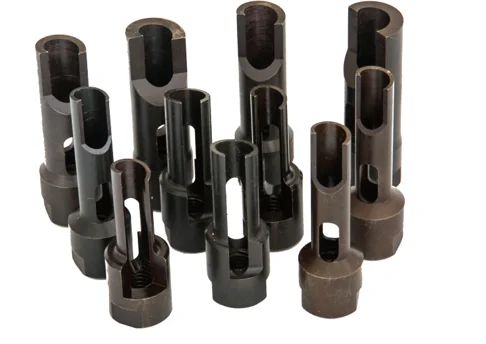
Alezoarele sunt dimensionate în funcție de torță: diametrul interior al alezorului este diametrul exterior al vârfului de contact plus 1 mm, iar diametrul exterior al alezorului este diametrul interior al duzei minus 1 mm. Lichidul anti-stropire pe bază de apă este furnizat pentru sudarea oțelului, oțelului inoxidabil și aluminiului.
Ce să trimiteți pentru o ofertă de preț pentru o torță sau consumabile
- Marca și modelul robotului și dacă cablul torței trece printr-o încheietură goală la interior sau este montat extern.
- Procesul de sudare, curentul și ciclul de funcționare și dacă este necesară răcirea cu aer sau apă.
- Tipul și diametrul sârmei, inclusiv sârma de aluminiu, dacă este utilizată.
- Conexiune la alimentatorul de sârmă, de exemplu Euro, Panasonic, OTC sau Lincoln.
- Lungimea cablului. Pentru un robot cu încheietură goală la încheietura mâinii, măsurați de la fața flanșei axei 6 până la centrul axei 5, de la centrul axei 5 până la fața de capăt a orificiului axei 3 și de acolo până la adaptorul alimentatorului de sârmă. Pentru o torță externă, măsurați de la fața flanșei axei 6 până la centrul axei 5 și de la centrul axei 5 până la adaptorul alimentatorului de sârmă.
- Unghiul și lungimea gâtului, cerințele senzorului de coliziune sau ale frânei cu fir și cantitățile consumabilelor.
Pachete de rochii robotice
Un pachet de îmbinare pentru roboți grupează cablurile și furtunurile care merg de la bază la unealtă într-un furtun ondulat protector, fixat și ghidat de-a lungul brațului prin console, cleme și inele anti-coliziune, cu un sistem opțional de retragere cu arc care menține furtunul strâns în timp ce se mișcă încheietura mâinii. Pachetele de îmbinare pot fi furnizate ca kituri goale sau configurate în funcție de o listă de cabluri și furtunuri a clientului. Dimensiunile furtunurilor sunt de 36 mm pentru roboții compacți și colaborativi și de 48 mm sau 70 mm pentru roboții industriali; traseul poate fi continuu de la axa 1 la axa 6 (A1–A6) sau împărțit la axa 3 (A1–A3–A6).
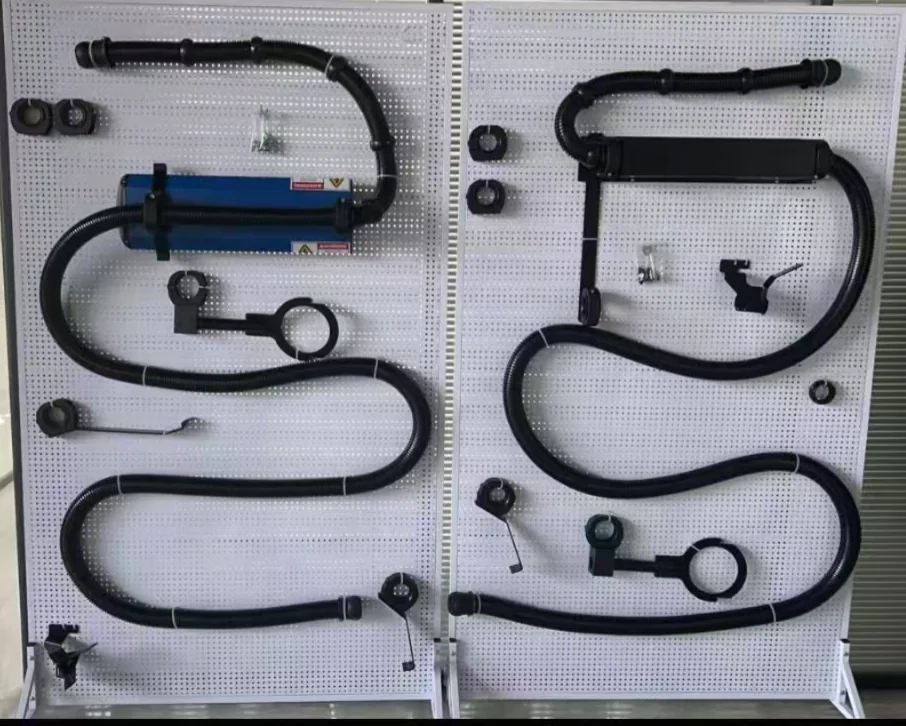
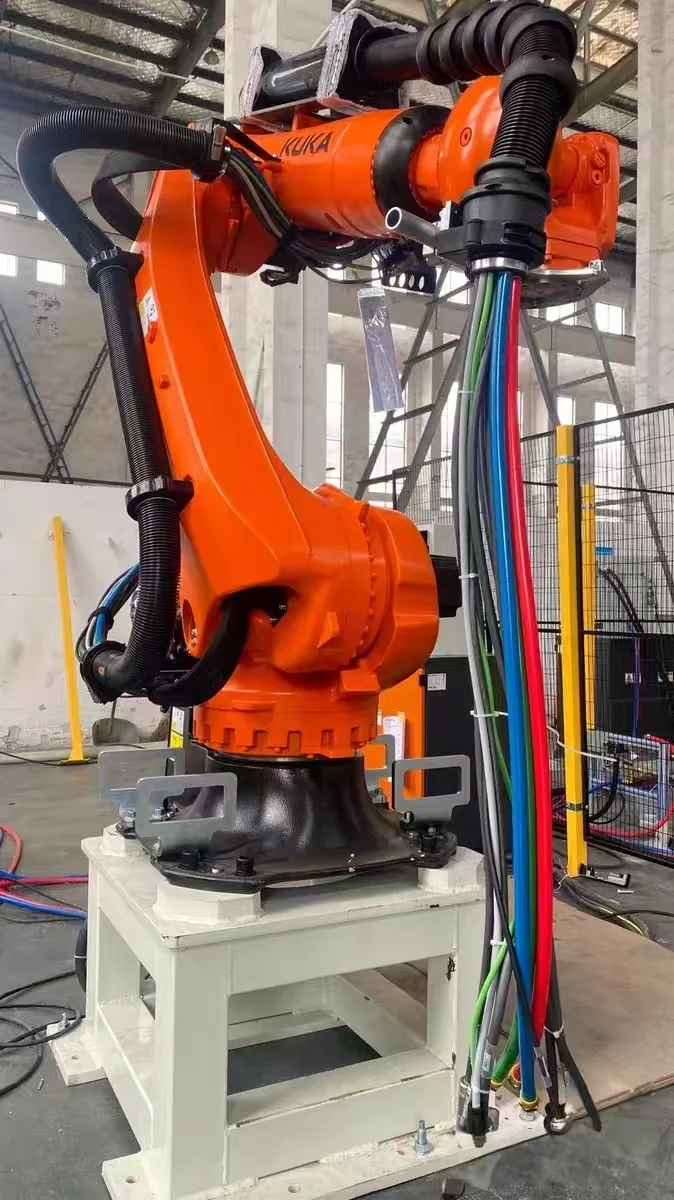
Configurații de referință ale pachetului de rochii
| Marca robot | Model de robot | Furtun | Rutare | Retragerea arcului |
|---|---|---|---|---|
| KUKA | KR 4 R600 | 36 mm | A1–A6 | Fără |
| KUKA | KR 20 R1810-2, KR 70 R2100, KR 210 R2700-2, KR 360 R2830 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Cu sau fără cu |
| Abb. | IRB 6700-200/2.60 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Cu sau fără cu |
| FANUC | R-2000iC/210F | 48 mm 70 mm | A1–A6 A1–A3–A6 | Cu sau fără cu |
| Yaskawa | GP180 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Cu sau fără cu |
| FANUC, Universal Robots, AUBO | CRX-10iA, UR10, i5 (colaborativ) | 36 mm | A1–A6 | Fără |
Configurațiile de referință sunt furnizate sub formă de pachete goale de finisare și pot fi personalizate; designul final este confirmat în funcție de varianta exactă a robotului, mediul de proces și pozițiile de lucru.
Se adaugă mai multe categorii de accesorii
Date detaliate pentru alte categorii, inclusiv motoare de roboți, servomotoare, panouri de programare, cabluri pentru axe externe și de comunicație și cutii de interfață, sunt în curs de pregătire pentru această pagină. Cererile pentru aceste piese pot fi deja analizate: trimiteți modelul robotului și al controlerului, numele sau numărul piesei și fotografiile conectorilor folosind solicitarea de compatibilitate a accesoriilor de mai sus.
Întrebări frecvente despre accesoriile pentru roboți
Ce categorii de accesorii și piese de schimb pentru roboți poate analiza EVST?
EVST poate analiza cererile pentru motoare de roboți specifice mărcii, servomotoare, panouri de programare, cabluri pentru axe externe și comunicații, ansambluri de cabluri, cutii de interfață, torțe de sudură, brațe de legătură, vârfuri de contact, difuzoare de gaz sau suporturi pentru vârfuri, duze, clești de tăiat sârmă, pachete de îmbinare și piese de gestionare a cablurilor. Compatibilitatea exactă, starea și disponibilitatea sunt confirmate pentru fiecare cerere.
Ce este un pachet de îmbrăcare robotizată și de ce este importantă gestionarea cablurilor și furtunurilor?
Un pachet de îmbinare a robotului trasează și protejează cablurile electrice, liniile pneumatice și furtunurile de proces care se mișcă odată cu robotul. Traseul corect ajută la controlul riscului de îndoire, răsucire, abraziune, agățare și coliziune pe tot parcursul mișcării necesare, menținând în același timp inspecția și întreținerea practice.
Cum se selectează un pachet de îmbinare pentru robot pentru rutarea cablurilor și furtunurilor?
Selecția începe cu robotul și procesul exact, apoi verifică tipurile de cabluri și furtunuri, amplasamentele conectorilor, mișcarea încheieturii mâinii, raza de îndoire, retragerea, distanța de coliziune, montarea, mediul și accesul pentru întreținere. Marca robotului nu este suficientă pentru a defini pachetul de rutare.
Ce informații sunt necesare pentru revizuirea compatibilității accesoriilor pentru robot?
Furnizați marca robotului, modelul exact și controlerul, orientarea de montare, procesul, sculele, pozițiile de lucru, cerințele de interfață și suport, mediul, cantitatea și destinația. Fotografiile sau desenele de amplasare pot fi de ajutor atunci când rutarea sau spațiul liber sunt critice.
Pot fi revizuite accesoriile odată cu proiectul complet de automatizare a robotului?
Da. Revizuirea poate coordona robotul, pachetul de pregătire, sculele, echipamentul de proces, comenzile, siguranța, amplasarea celulei, punerea în funcțiune și cerințele de service, astfel încât alegerea accesoriilor să fie verificată în raport cu întreaga mișcare și domeniul de aplicare al sistemului.
Ce ar trebui să includ pentru o ofertă de preț pentru un pachet de rochie de robot sau accesorii?
Furnizați marca robotului și modelul exact, controlerul, aplicația, mediul transportat, specificațiile cablurilor și furtunurilor, punctele de conectare, pozițiile de montare și de lucru, mediul, cantitatea, destinația și momentul solicitat. Desenele de amplasare sau informațiile despre mișcare sunt utile atunci când rutarea și spațiul liber afectează configurația.
Cum aleg o clasă de torță robotizată MIG/MAG și sistemul de răcire?
Se pornește de la curentul de sudare și ciclul de funcționare. Pistoletele robotizate răcite cu aer din tabelul de mai sus au valori nominale de la 150 A la 500 A la un ciclu de funcționare de 50–60%; pistoletele răcite cu apă au valori nominale de la 300 A la 650 A la un ciclu de funcționare de 100% și sunt potrivite pentru timpi lungi de arc electric sau curenți mari. Apoi, alegeți montarea cu încheietură goală sau externă, în funcție de robot, și verificați intervalul de diametre ale sârmei pentru fiecare clasă.
Cum se măsoară lungimea cablului pentru o torță de sudură robotizată?
Pentru un robot cu încheietură goală la încheietura mâinii, măsurați trei secțiuni: de la fața flanșei axei 6 până la centrul axei 5, de la centrul axei 5 până la fața de capăt a orificiului axei 3 și de acolo până la adaptorul de alimentare cu sârmă. Pentru o torță montată extern, măsurați de la fața flanșei axei 6 până la centrul axei 5 și de la centrul axei 5 până la adaptorul de alimentare cu sârmă.
Sunt disponibile consumabile OEM sau compatibile pentru torța robotizată?
Ambele pot fi cotate. Duzele de contact, suporturile pentru duze, duzele, difuzoarele de gaz și gâturile sunt adaptate clasei torței, filetului și diametrului sârmei, așadar trimiteți modelul torței sau fotografii ale pieselor existente împreună cu tipul și cantitățile de sârmă.
Ce înseamnă 48 mm, 70 mm și A1–A3–A6 în specificațiile unui pachet de îmbrăcare pentru roboți?
Valoarea în milimetru reprezintă dimensiunea furtunului ondulat: 36 mm este o valoare obișnuită la roboții compacți și colaborativi, 48 mm și 70 mm la roboții industriali, în funcție de numărul de cabluri și furtunuri pe care le transportă pachetul. A1–A6 este o secțiune continuă de la axa 1 la axa 6; A1–A3–A6 împarte secțiunea de la axa 3 în două secțiuni.
Autor: Echipa editorială EVST
Echipa editorială EVST gestionează această pagină pentru a sprijini selecția roboților și planificarea proiectului. Disponibilitatea produsului, configurația, validarea siguranței și domeniul de aplicare al integrării trebuie confirmate pentru aplicația reală.
Politica editorială · Politica de corecție · Termeni de utilizare
Ultima actualizare: