
Celulă robotizată de debavurare pentru piese turnate sub presiune: Celule robotizate, Mașini cu scop special și Rectificare Scan-to-Path
O celulă robotizată de debavurare este o celulă susținută de scule în care robotul transportă un ax sau un cap de rectificare în jurul unei piese turnate fixate pe un dispozitiv de fixare sau un poziționer.
Discutați despre piesa de lucru →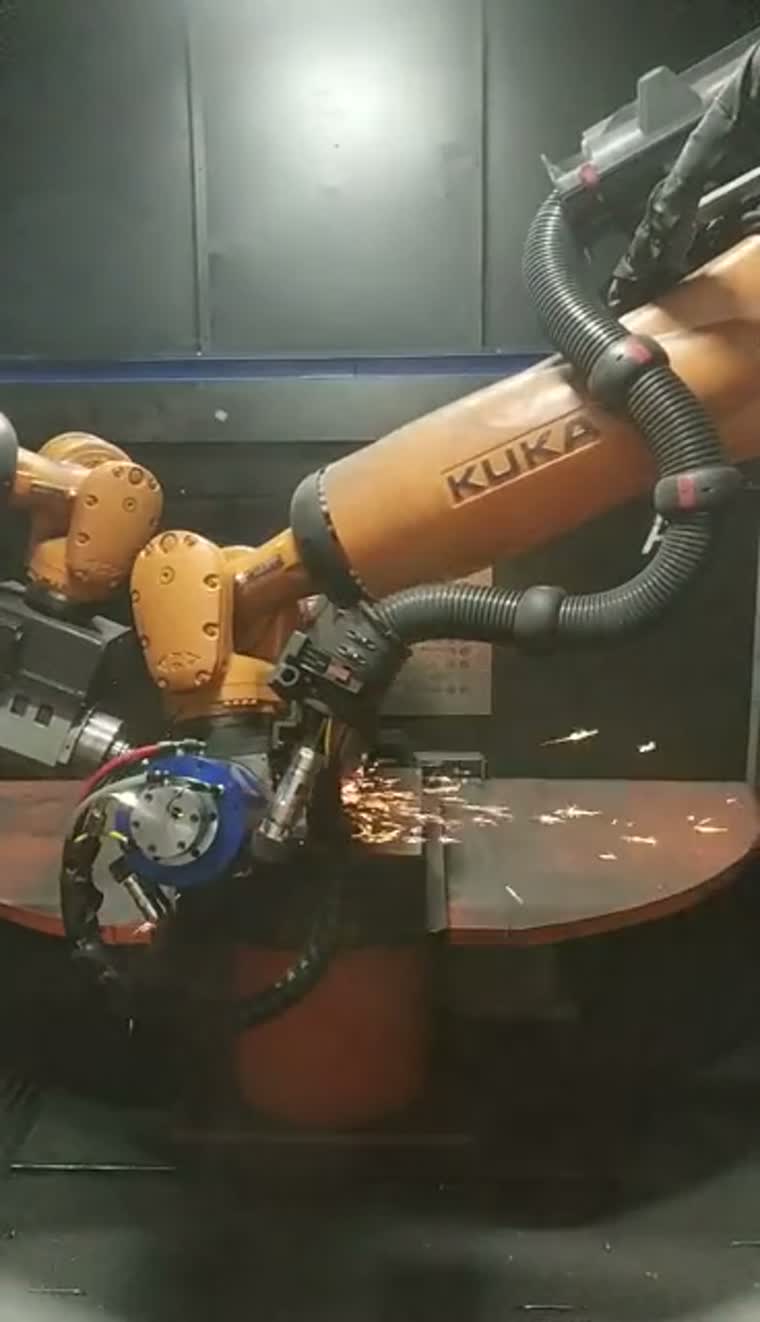
Începeți cu turnarea și constrângerile acesteia
Familiile tipice de piese de prelucrat includ blocuri motor, chiulase, carcase de transmisie și carcase de motor. Accesul la prindere, spațiul liber de strunjire și abordarea sculei determină configurația celulei.
Piesele turnate primite pot varia în ceea ce privește conturul și poziția liniei de separație. Verificați piesele turnate reprezentative, datele de referință ale dispozitivelor de fixare și zonele care urmează să fie procesate înainte de a selecta ruta de manipulare.
Masa maximă a piesei de prelucrat: la cerere.
Dimensiunile maxime ale piesei de prelucrat și înălțimea de strunjire: la cerere.
O configurație cu scule fixate poate fi potrivită pentru piese de prelucrat dificil de transportat cu scule fixe de finisare; decizia privind ruta de manipulare depinde și de acces și fixare.
Configurații ale celulelor, opțiuni de control al forței și extracție a prafuluiConfigurații ale celulelor și acces la instrumente

Configurațiile celulelor combină o sculă susținută de robot cu un dispozitiv fix de fixare, un poziționer sau o masă rotativă alternativă. Abordarea sculei și accesul la piesa turnată ghidează aranjamentul.
Opțiunile pentru axul principal flotant, schimbarea automată a sculelor și un depozit de scule pot fi specificate în funcție de operațiile necesare și de combinația de piese de prelucrat.
Interval de forță de contact controlată: la cerere.
Configurații ale celulelor, opțiuni de control al forței și extracție a prafuluiCarcase turnate sub presiune
Rutele de debavurare abordează bavurile, liniile de separare și reziduurile de așchiere de pe carcasele turnate; variațiile de intrare și accesul la scule modelează procesul.
Motoare și grup motopropulsor
Blocurile motor și chiulasele pot necesita scule diferite pentru muchiile exterioare și alezajele laterale, cu vizibilitate vizuală și schimbări de scule incluse acolo unde procesul le solicită.
Componente auto și motociclete
Familiile de componente turnate pot fi evaluate pentru o celulă robotizată sau o mașină dedicată, luând în considerare caracterul comun al dispozitivelor de fixare și frecvența cu care se schimbă produsul.
Fabricarea de motoare
Debavurarea carcasei motorului este o aplicație tipică pentru integrarea roboților și a mașinilor dedicate, cu referința de prindere și accesul la margine definite pentru fiecare familie de carcase.
Celulă robotică vs. mașină cu scop special
| Familie de piese de prelucrat | Configuraţie | Axe și poziții | Flexibilitate de schimbare | Mix de producție |
|---|---|---|---|---|
| Carcase turnate mari | Celulă robotică | Mișcarea articulată a sculei; piesă de lucru fixă sau poziționată | Schimbări de scule și dispozitive de fixare pentru carcase diferite | Familii mixte cu caracteristici variate |
| Familii de componente turnate repetate | Mașină cu scop special | Axe coordonate; poziții simple sau alternante | Fixări dedicate cu schimbări planificate | Execuții repetate în cadrul unei familii definite |
| Componente mici, conturate | Mașină cu scop special | Axe coordonate și poziții indexate | Modificări ale sculelor în intervalul de componente acceptate | Sarcini repetate de procesare a contururilor |
| Componente medii și mari | Mașină cu scop special | Aranjamente liniare sau rotative indexate | Dispozitive de fixare specifice piesei și configurarea procesului | Secvențe de procesare definite |
Derulați pe orizontală pentru a compara toate câmpurile.
Mașini cu scop special la nivel de soluție
Mașinile cu scop special asigură o mișcare coordonată a sculelor cu poziții de prelucrare simple, alternante sau indexate. Acestea sunt evaluate la nivel de soluție în funcție de familia de piese și de aranjamentul dispozitivelor de fixare.
Exemple de piese includ carcasele de telefoane, modulele de camere, carcasele de set-top box, mânerele ușilor și componentele auto din plastic.
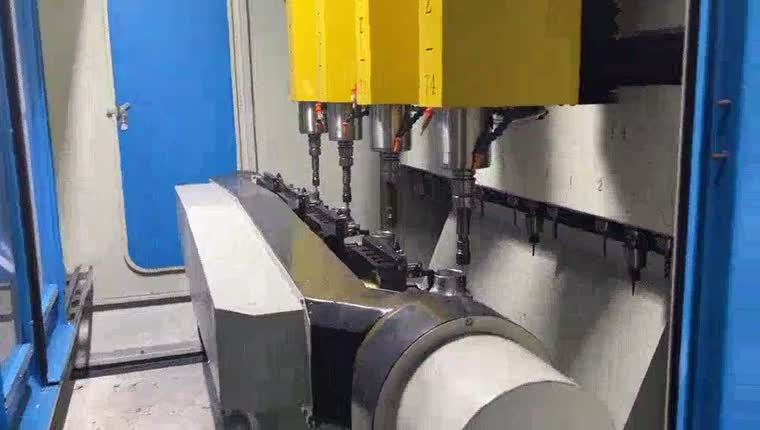
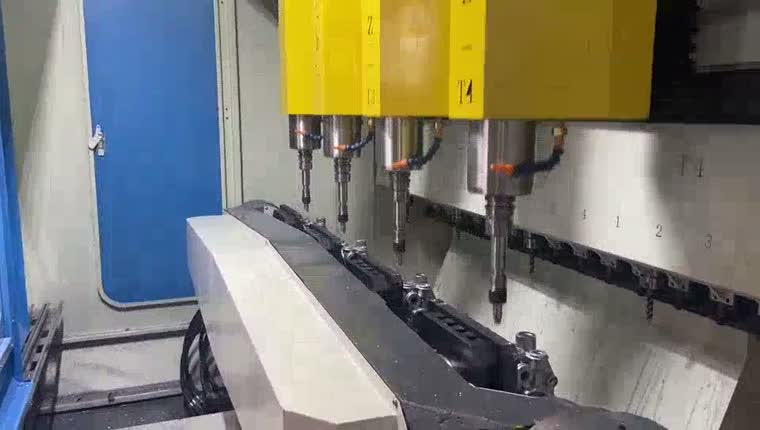
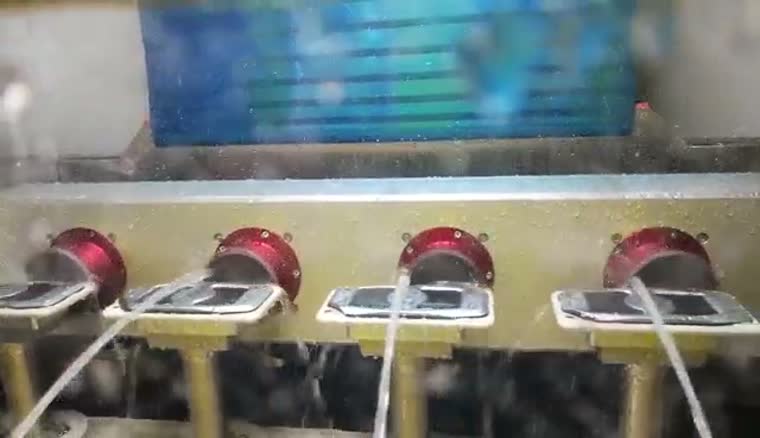
Pentru sarcini adecvate de finisare a conturului este disponibilă o rută de prelucrare umedă, utilizând lichid în jurul sculei și dispozitive de fixare rotative. Compatibilitatea depinde de material și de finisajul necesar.
Pentru componentele axelor, luați în considerare tranziția de la sudare la debavurare atunci când planificați dispozitivul de fixare și secvența de procesare.
Sudarea axelor și prelucrarea post-sudurăEVST Scan-to-Path Grinding
Rectificarea prin scanare pe cale EVST generează o cale de rectificare din contururile scanate ale piesei de prelucrat în regiunile de procesare definite; nu elimină necesitatea de a defini procesul, de a valida dispozitivele de fixare sau de a verifica piesa finită.
Pentru un robot de șlefuire fără programare, reducerea dorită este învățarea manuală a traiectoriei punct cu punct. Trebuie încă stabilite selecția sculelor, acoperirea scanării, limitele procesului și criteriile de acceptare.
Discutați despre piesa de lucru →De la conturul scanat până la execuție
Scanați piesa de prelucrat, identificați conturul în regiunea de procesare definită și generați o traiectorie pentru execuția robotului. Traiectoria trebuie verificată în raport cu accesul la dispozitivul de fixare și cu scula selectată.
Capturați conturul piesei de prelucrat în regiunea selectată.
Identificați muchia de prelucrare și generați traiectoria sculei.
Executați calea bifată cu instrumentul de contact selectat.
Diagramă conceptuală · Etapele necesită validarea piesei de lucru și a celulei.
Execuția controlată prin forță permite contactul pe parcursul traiectoriei generate; opțiunile de control al forței și specificațiile acestora sunt selectate odată cu configurația mai largă a celulei.
Configurații ale celulelor, opțiuni de control al forței și extracție a prafuluiViziune tridimensională și căi adaptive
Imagistica și procesarea tridimensională pot construi o reprezentare a piesei de prelucrat și pot adapta traiectoria la variațiile spațiale. Prelucrarea fără CAD este opțională, conturul și procesul putând fi stabilite din scanare; inspecția produsului este, de asemenea, opțională.
Durata scanării în condițiile de acoperire și testare convenite: la cerere.
Precizia scanării în condițiile de material, geometrie și testare convenite: la cerere.
Detecție laser și compensare a deviației
Detecția cu laser punctual poate compara piesa curentă cu piesa precedentă și poate compensa variația pozițională la o linie de separare. Această comparație se referă la abaterea de la o piesă la alta, mai degrabă decât la abaterea de la un model CAD.
Măsurarea cu laser a proeminenței sudurii poate oferi informații despre compensarea poziției și se poate coordona cu scula de finisare în timpul procesării cordonului de sudură. Strategia de măsurare și îndepărtare trebuie adaptată la îmbinare.
Programare și simulare offline
Programarea offline pregătește traiectoria robotului de la celulă. Verificarea coliziunilor și simularea codului permit revizuirea înainte ca un postprocesor să producă programul specific controlerului.
Definiți scula, dispozitivul de fixare și traiectoria robotului.
Examinați coliziunile și simulați programul.
Transmiteți codul controlerului, apoi validați pe celulă.
Diagramă conceptuală · Etapele necesită validarea piesei de lucru și a celulei.
Simularea susține pregătirea; programul robotului, geometria sculei și dispozitivele de fixare necesită în continuare validare pe celula reală.
Rectificarea post-sudură și a cordonului de sudură
Șlefuirea robotizată a cordonului de sudură poate utiliza un cap de finisare susținut de robot în jurul unui cadru de aluminiu. Dispozitivul de fixare permite accesul la cordonul de sudură în timp ce scula urmează traiectoria de îndepărtare selectată.
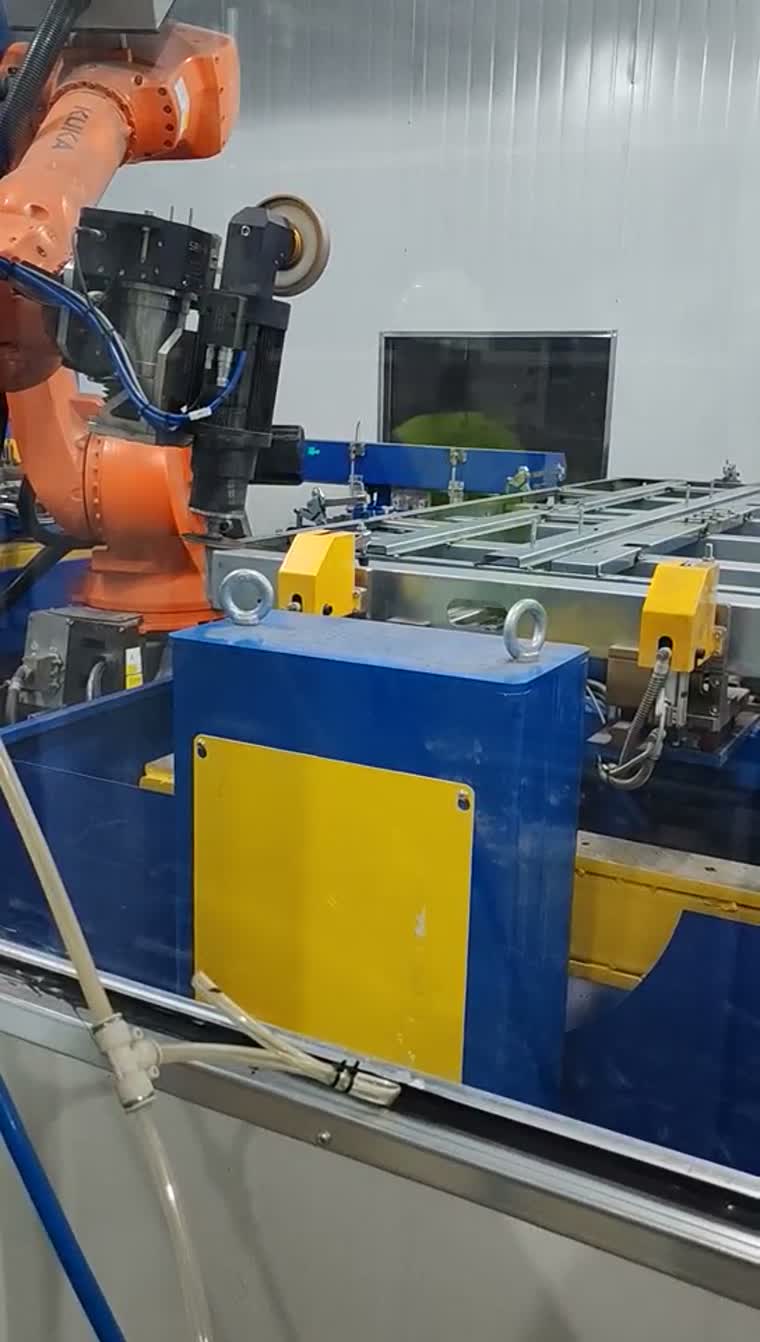
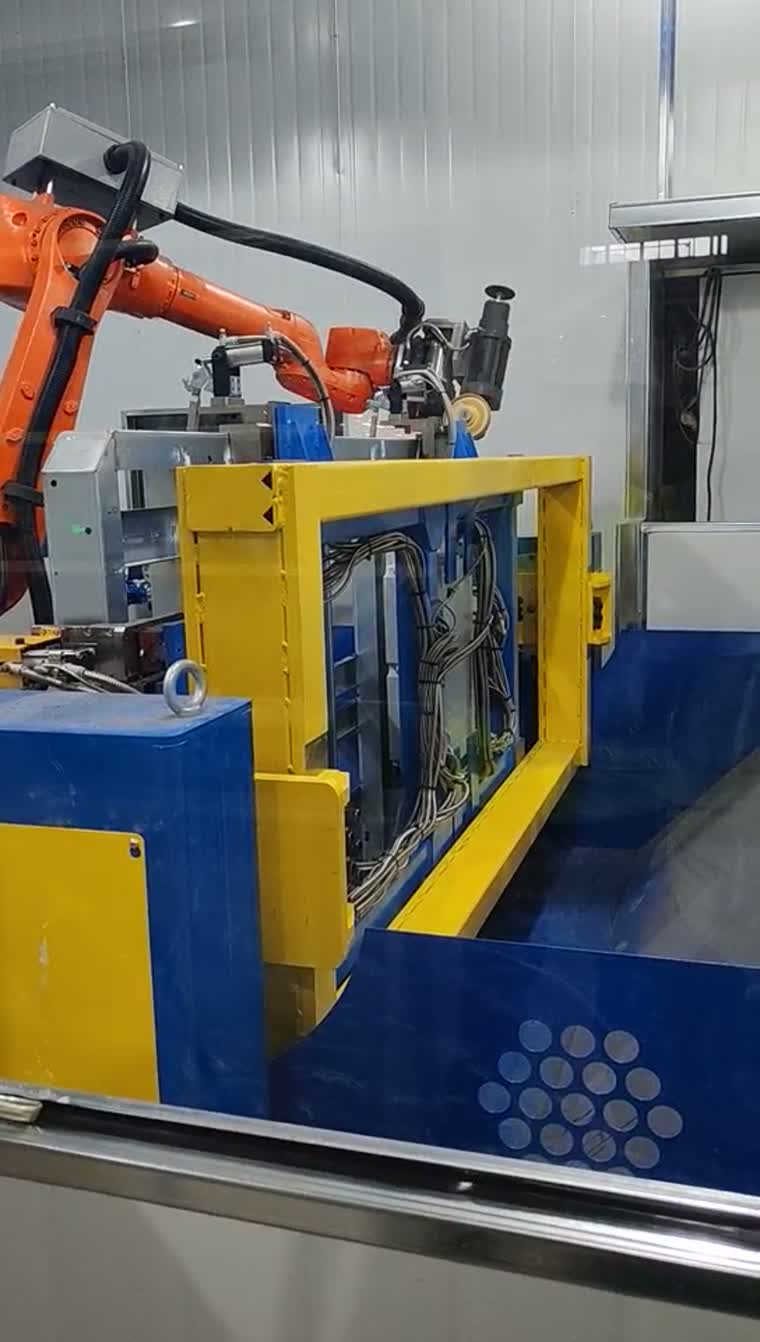
Finisarea prin sudare prin frecare-agitare a tăvilor de baterii este un proces conex, cu propriile cerințe de fixare și proces.
Finisarea tăvilor pentru baterii și opțiunile de proces aferenteAplicații tipice și domeniul de integrare
Aplicațiile tipice includ curățarea marginilor carcasei turnate, debavurarea componentelor motorului și finisarea cordoanelor de sudură ale cadrului. Domeniul de livrare este definit în funcție de dispozitivele de fixare, sculele, integrarea roboților și validarea procesului.
Interfețele de încărcare și descărcare sunt definite cu echipamentele din amonte și din aval.
Partajați piesele reprezentative, muchiile sau sudurile care urmează să fie prelucrate, reperele de fixare și criteriile de acceptare pentru a începe o revizuire a configurației.
Întrebări înainte de selectarea unei celule de debavurare
Ce înseamnă de fapt „fără programare” - fără predare sau fără model CAD?
Aceasta înseamnă generarea traiectoriei procesului din contururile detectate pentru a reduce învățarea punct cu punct. Lucrul fără un model CAD al produsului este o configurație opțională; dispozitivele de fixare, uneltele și acceptarea procesului necesită în continuare validare.
Cum este generată traiectoria sculei atunci când piesa turnată variază de la o piesă la alta?
Scanarea identifică conturul relevant într-o regiune de procesare definită. Generarea traseului utilizează acel contur, în timp ce un aranjament de detectare adecvat poate compensa variația de la o piesă la alta. Geometria în afara domeniului de aplicare necesită o revizuire a procesului.
Când o mașină de debavurare cu scop special învinge o celulă robotizată?
O mașină dedicată merită evaluată atunci când familiile de piese, dispozitivele de fixare și secvențele de procesare se repetă. O celulă robotizată poate fi evaluată atunci când accesul, abordarea sculelor sau mixul de produse necesită o configurație diferită; comparați-le pe piesele de prelucrat reale.
Se pot executa debavurarea și rectificarea post-sudură în aceeași celulă?
Acestea pot fi luate în considerare în cadrul unui concept comun dacă dispozitivele de fixare, accesul la scule și cerințele procesului sunt compatibile. Combinarea lor este o decizie de proiect, nu o capacitate standard asumată pentru fiecare machetă.
Ce schimbare de scule este necesară pentru producția cu modele mixte?
Definiți mai întâi operațiunile și sculele necesare pentru fiecare familie de piese. Schimbarea automată a sculelor și un depozit de scule pot fi apoi configurate în funcție de această combinație, inclusiv verificările accesului și ale spațiului liber pentru elementele de fixare.
Poate fi adaptată generarea traiectoriei vizuale la o celulă existentă?
Adecvarea la modernizare se evaluează de la caz la caz. Verificați interfețele robot-controler, accesul la scanare, calibrarea, geometria sculelor și compatibilitatea dispozitivelor de fixare înainte de a defini modernizarea; o demonstrație de scanare singură nu stabilește compatibilitatea celulelor.