
Roboți industriali QJAR: Modele și ghid de selecție
Comparați roboții QJAR pentru sudură, manipulare, paletizare și alte sarcini de automatizare industrială. Începeți cu aplicația, sarcina totală a sculelor și pieselor de prelucrat, raza de acțiune și instalarea, apoi examinați modelul selectat în tabel.
Cum să selectezi un robot QJAR pe lista scurtă
Alegeți mai întâi familia de procese, apoi verificați dacă sarcina utilă și raza de acțiune acoperă scula, piesa și pozițiile de lucru reale. Instalarea, protecția și orice versiune specifică procesului trebuie verificate înainte de a fixa controlerul, sculele și domeniul de aplicare al celulei.
Comparați modelele de roboți QJAR
Folosește filtrele pentru a restrânge candidații după model, categoria aplicației, axe, sarcină utilă și rază de acțiune. Tratează valorile listate ca limite de screening și validează sarcina la încheietura mâinii, timpul ciclului și pozițiile necesare pentru aplicație.
| Imagine | Model | Axe | Încărcătură utilă | Anvergură maximă a brațelor | Repetați poziționarea | Greutate corporala | Sursa alimentare | Instalare | Aplicatii | Dulapul controlerului | Interval articulație / viteză maximă | Sarcina admisibilă la încheietura mâinii | Următoarea acțiune |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
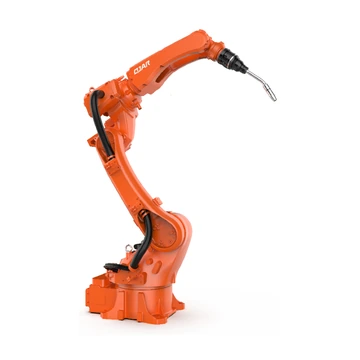 | QJR6-1400H | 6 | 6 kg | 1,461 mm | ± 0.08 mm | 150 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Sudare cu pachet de sudare (aparat de sudură: Aotai NBC-350RL sau Megmeet Ehave 2 CM350R, alimentator de sârmă, pistolet de sudură anti-coliziune) | Robot 2.6 kVA;Dulap 2.6 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 80 kg | Interval — J1 ±174°;J2 +159°, -93°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Viteză maximă — J1 235°/s;J2 235°/s;J3 240°/s;J4 361°/s;J5 361°/s;J6 974°/s | Cuplu — J4 28 N·m;J5 14.4 N·m;J6 5N·m |Inerție — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Solicitați acest model |
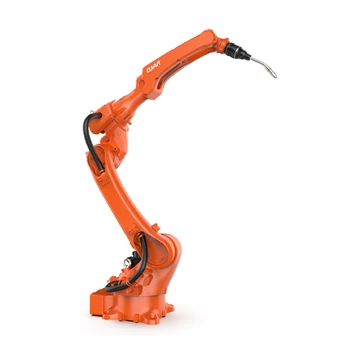 | QJR6-2000H | 6 | 6 kg | 2,014 mm | ± 0.08 mm | 230 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Sudare cu pachet de sudare (aparat de sudură: Aotai NBC-350RL sau Megmeet Ehave 2 CM350R, alimentator de sârmă, pistolet de sudură anti-coliziune) | Robot 3.4 kVA;Dulap 3.4 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 80 kg | Interval — J1 ±175°;J2 +159°, -95°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Viteză maximă — J1 189.1 °/s;J2 189.1 °/s;J3 189.1 °/s;J4 378.2 °/s;J5 378.2 °/s;J6 974 °/s | Cuplu — J4 28 N·m;J5 14.4 N·m;J6 5.1N·m |Inerție — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Solicitați acest model |
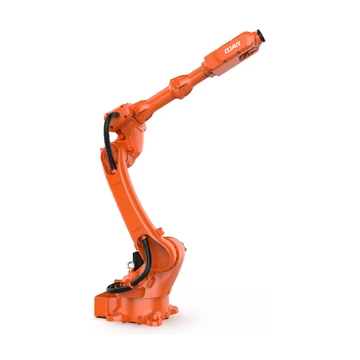 | QJR6-2100 | 6 | 6 kg | 2,121 mm | ± 0.05 mm | 245 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Manipulare, asamblare, sortare, încărcare și descărcare etc. | Robot 3.6 kVA;Dulap 3.6 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 95 kg | Interval — J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Viteză maximă — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Cuplu — J4 28Nm;J5 28Nm;J6 26.4 Nm |Inerție — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Solicitați acest model |
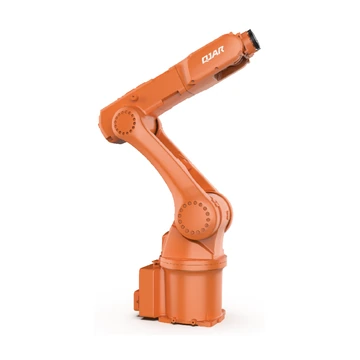 | QJR7-900 | 6 | 7 kg | 903.5 mm | ± 0.03 mm | 47 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Manipulare, asamblare, sortare, încărcare și descărcare etc. | Robot 1.4 kVA;Dulap 7.5 kVA;Dimensiunea dulapului 422 * 420 * 210 mm;Masa dulapului 20 kg | Interval — J1 ±182°;J2 +132°, -94°;J3 +74°, -187°;J4 ±172°;J5 ±125°;J6 ±360° |Viteză maximă — J1 320°/s;J2 258°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Cuplu — J4 33.6Nm;J5 18.4Nm;J6 15.8 Nm |Inerție — J4 1.61 kg·m²;J5 0.97 kg·m²;J6 0.42 kg·m² | Solicitați acest model |
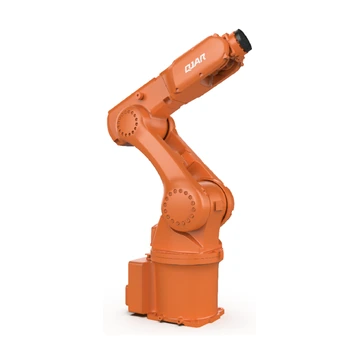 | QJR8-700 | 6 | 8 kg | 744 mm | ± 0.03 mm | 45 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Manipulare, asamblare, sortare, încărcare și descărcare etc. | Robot 1.4 kVA;Dulap 7.5 kVA;Dimensiunea dulapului 422 * 420 * 210 mm;Masa dulapului 20 kg | Interval — J1 ±182°;J2 +132°, -98°;J3 +70°, -190°;J4 ±172°;J5 ±125°;J6 ±360° |Viteză maximă — J1 320°/s;J2 320°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Cuplu — J4 33.6Nm;J5 18.4Nm;J6 15.8 Nm |Inerție — J4 1.21 kg·m²;J5 0.87 kg·m²;J6 0.42 kg·m² | Solicitați acest model |
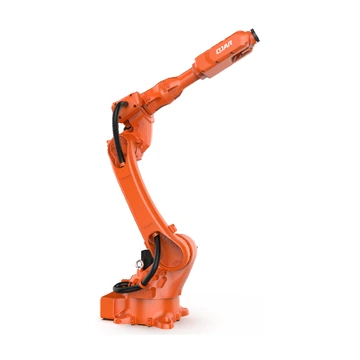 | QJR10-1900 | 6 | 10 kg | 1,943 mm | ± 0.05 mm | 245 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Manipulare, asamblare, sortare, încărcare și descărcare, lustruire și șlefuire etc. | Robot 3.6 kVA;Dulap 3.6 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 95 kg | Interval — J1 ±175°;J2 +159°, -95°;J3 + 95°, - 125°;J4 ±185°;J5 ±115°;J6 ±360° |Viteză maximă — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Cuplu — J4 28Nm;J5 28Nm;J6 26.4N·m |Inerție — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Solicitați acest model |
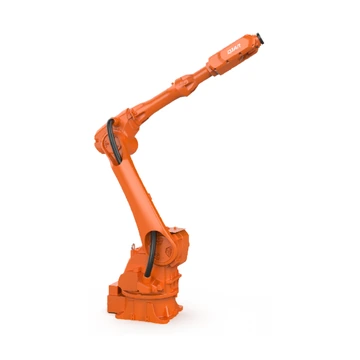 | QJR12-2300 | 6 | 12 kg | 2,304.8 mm | ± 0.05 mm | 275 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Manipulare, asamblare, sortare, încărcare și descărcare etc. | Robot 3.7 kVA;Dulap 3.7 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 85 kg | Interval — J1 ±172°;J2 +150°, - 110°;J3 + 85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Viteză maximă — J1 177°/s;J2 177°/s;J3 189°/s;J4 458°/s;J5 515°/s;J6 630°/s | Cuplu — J4 88.3 N·m;J5 28.05 N·m;J6 28.05 Nm |Inerție — J4 4.09 kg·m²;J5 1.61 kg·m²;J6 0.93 kg·m² | Solicitați acest model |
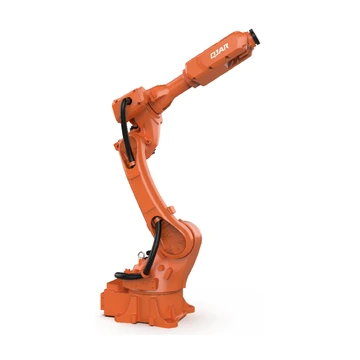 | QJR15-1500 | 6 | 15 kg | 1,538 mm | ± 0.05 mm | 170 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Manipulare, asamblare, sortare, încărcare și descărcare, lustruire și șlefuire etc. | Robot 2.9 kVA;Dulap 2.9 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 90 kg | Interval — J1 ±168°;J2 +159°, - 93°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Viteză maximă — J1 234°/s;J2 234°/s;J3 240°/s;J4 372°/s;J5 630°/s;J6 687°/s | Cuplu — J4 28 N·m;J5 28 N·m;J6 26.4N·m |Inerție — J4 1.9 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Solicitați acest model |
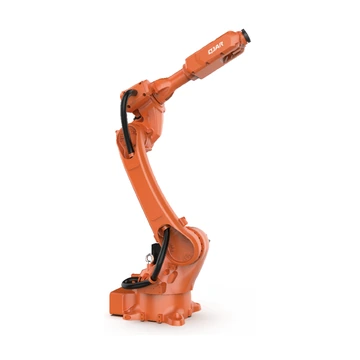 | QJR15-1700 | 6 | 15 kg | 1,792 mm | ± 0.05 mm | 240 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Manipulare, asamblare, sortare, încărcare și descărcare etc. | Robot 3.6 kVA;Dulap 3.6 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 85 kg | Interval — J1 ±175°;J2 +159°, - 95°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Viteză maximă — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Cuplu — J4 28 N·m;J5 28 N·m;J6 26.4N·m |Inerție — J4 1.8 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Solicitați acest model |
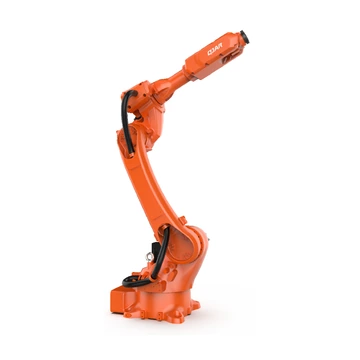 | QJR20-1700 | 6 | 20 kg | 1,792 mm | ± 0.05 mm | 240 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Paletizare, manipulare, încărcare și descărcare, tăiere cu laser, vopsire, lustruire și șlefuire etc. | Robot 3.6 kVA;Dulap 3.7 kVA;Dimensiunea dulapului 600 * 480 * 1270 mm;Masa dulapului 120 kg | Interval — J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Viteză maximă — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 429°/s;J6 544°/s | Cuplu — J4 26.4 N·m;J5 32 N·m;J6 26.4N·m |Inerție — J4 1.75 kg·m²;J5 3.43 kg·m²;J6 0.97 kg·m² | Solicitați acest model |
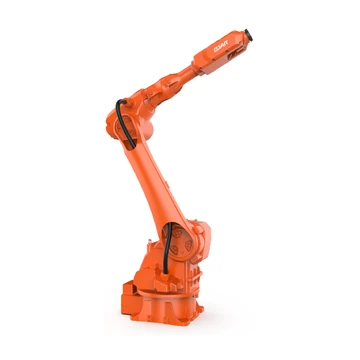 | QJR20-2000 (Neprotejat împotriva exploziilor) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Manipulare, asamblare, sortare, încărcare și descărcare etc. | Robot 3.7 kVA;Dulap 3.7 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 95 kg | Interval — J1 +172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Viteză maximă — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 515°/s | Cuplu — J4 83.3 N·m;J5 34Nm;J6 28N·m |Inerție — J4 4.1 kg·m²;J5 3.8 kg·m²;J6 1.1 kgm | Solicitați acest model |
| QJR20-2000 (antiexplozie) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Manipulare, încărcare și descărcare, sortare, asamblare etc. | Robot 3.7 kVA;Dulap 3.7 kVA;Dimensiunea dulapului 600 * 480 * 1270 mm;Masa dulapului 120 kg | Interval — J1 ±172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Viteză maximă — J1 177 °/s;J2 177 °/s;J3 189 °/s;J4 429 °/s;J5 412 °/s;J6 515 °/s | Cuplu — J4 83.3 Nm;J5 34 Nm;J6 28 Nm |Inerție — J4 4.1 kg.m²;J5 3.8 kg.m²;J6 1.1 kg.m² | Solicitați acest model |
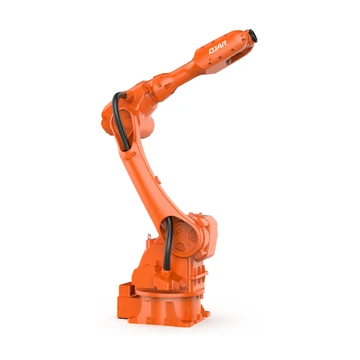 | QJR25-1800 | 6 | 25 kg | 1,852 mm | ± 0.05 mm | 270 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Utilizat în manipulare, asamblare, șlefuire și debavurare etc. și aplicat pe scară largă în produse metalice, fotovoltaică, depozitare și logistică, industria alimentară și a băuturilor și alte industrii. | Robot 3.8 kVA;Dulap 3.7 kVA;Dimensiunea dulapului 600 * 480 * 1270 mm;Masa dulapului 120 kg | Interval — J1 ±172°;J2 +165°, - 100°;J3 + 83°, -130°;J4 ±185°;J5 ±126°;J6 ±360° |Viteză maximă — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Cuplu — J4 83.3 N·m;J5 43.35 N·m;J6 37.4 Nm |Inerție — J4 5.40 kg·m²;J5 5.37 kg·m²;J6 1.44 kg·m² | Solicitați acest model |
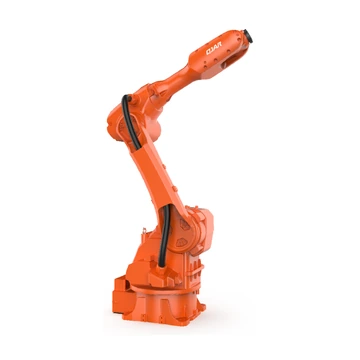 | QJR30-1600 (Neprotejat împotriva exploziilor) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Paletizare, manipulare, încărcare și descărcare, tăiere cu laser, vopsire, lustruire și șlefuire etc. | Robot 3.7 kVA;Dulap 3.7 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 85 kg | Interval — J1 ±172°;J2 +147°, - 115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Viteză maximă — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Cuplu — J4 83.3 N·m;J5 43.3 N·m;J6 37.4 Nm |Inerție — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Solicitați acest model |
| QJR30-1600 (antiexplozie) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Monofazat 220 V ±10% | Montare la sol sau tavan | Paletizare, manipulare, încărcare și descărcare, tăiere cu laser, vopsire, lustruire și șlefuire etc. | Robot 3.7 kVA;Dulap 3.7 kVA;Dimensiunea dulapului 600 * 480 * 1270 mm;Masa dulapului 90 kg | Interval — J1 ±172°;J2 +147°, - 115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Viteză maximă — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Cuplu — J4 83.3 N·m;J5 43.3 N·m;J6 37.4 Nm |Inerție — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Solicitați acest model |
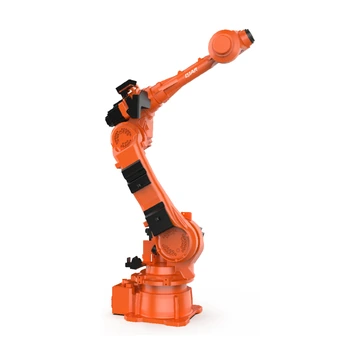 | QJR50-1 | 6 | 50 kg | 2,012.4 mm | ± 0.07 mm | 580 kg | Trifazat, cu cinci fire, 380 V ±10% | Montare la sol sau tavan | Sudare, vopsire, încărcare și descărcare, manipulare, sortare, asamblare etc. | Robot 14.5 kVA;Dulap 14.5 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 110 kg | Interval — J1 ±180°;J2 +135°, -90°;J3 +82°, -205°;J4 ±360°;J5 ±120°;J6 ±360° |Viteză maximă — J1 154 °/s;J2 120 °/s;J3 154 °/s;J4 249 °/s;J5 249 °/s;J6 349 °/s | Cuplu — J4 245 N·m;J5 245 N·m;J6 147 N·m |Inerție — J4 12.5 kg·m²;J5 12.5 kg·m²;J6 4.5 kg·m² | Solicitați acest model |
| QJR70-2000 | 6 | 70 kg | 2,012 mm | ± 0.07 mm | 630 kg | Trifazat, cu cinci fire, 380 V ±10% | Montare la sol sau tavan | Debavurare, încărcare și descărcare, manipulare, asamblare etc. | Robot 21 kVA;Dulap 21 kVA;Dimensiunea dulapului 650 * 750 * 1150 mm;Masa dulapului 140 kg | Interval — J1 ±180°;J2 +140°, -91°;J3 +82°, -208°;J4 ±360°;J5 ±120°;J6 ±360° |Viteză maximă — J1 154 °/s;J2 131 °/s;J3 160 °/s;J4 286 °/s;J5 257 °/s;J6 395 °/s | Cuplu — J4 480 N·m;J5 430.4 N·m;J6 190.4N·m |Inerție — J4 59.78 kg·m²;J5 60.26 kg·m²;J6 19.04 kg·m² | Solicitați acest model |
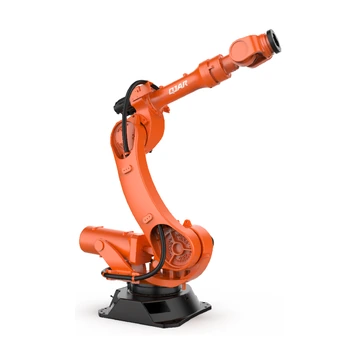 | QJR210-1 | 6 | 210 kg | 2,683.4 mm | ± 0.2 mm | 1,200 kg | Trifazat, cu cinci fire, 380 V ±10% | Montat la sol | Sudare, paletizare, încărcare și descărcare, manipulare, lustruire, asamblare etc. | Robot 25.9 kVA;Dulap 25.9 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 110 kg | Interval — J1 ±167°;J2 +86°, -51°;J3 +82°, -168°;J4 ±360°;J5 ±121°;J6 ±360° |Viteză maximă — J1 80.2 °/s;J2 68.8 °/s;J3 80.2 °/s;J4 183 °/s;J5 171.9 °/s;J6 257.8 °/s | Cuplu — J4 1200 N·m;J5 1200 N·m;J6 650N·m |Inerție — J4 84 kg·m²;J5 84 kg·m²;J6 55 kg·m² | Solicitați acest model |
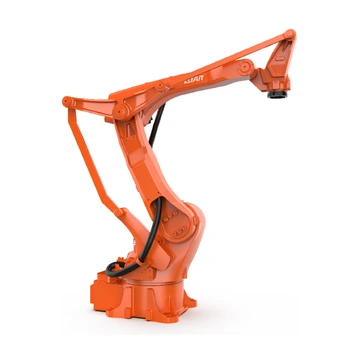 | QJRB15-1 (Versiunea B) | 4 | 15 kg | 1,510 mm | ± 0.05 mm | 160 kg | Monofazat 220 V ±10% | Montat la sol | Paletizarea, picking-ul, ambalarea, manipularea materialelor, încărcarea și descărcarea, precum și alte operațiuni de mare viteză și precizie sunt aplicabile în industria mobilei, a alimentelor și băuturilor, a 3C și a diverselor alte industrii. | Robot 2.5 kVA;Dulap 2.5 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 95 kg | Interval — J1 ±174°;J2 +97°, -50°;J3 Global: +105°, -25° Cuplare: +76°, -133°;J4 ±360°;J5 /;J6 / |Viteză maximă — J1 234 °/s;J2 234 °/s;J3 263 °/s;J4 630 °/s;J5 /;J6 / | Cuplu — J4 29.4 N·m;J5 /;J6 / |Inerție — J4 0.6 kg·m²;J5 /;J6 / | Solicitați acest model |
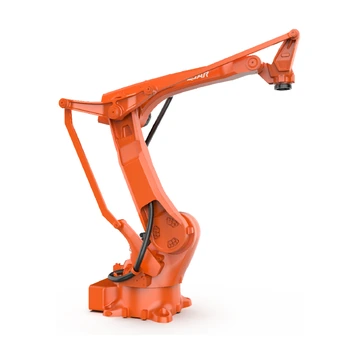 | QJRB30-1 (Versiunea B) | 4 | 30 kg | 1,825 mm | ± 0.05 mm | 205 kg | Monofazat 220 V ±10% | Montat la sol | Paletizarea, picking-ul, ambalarea, manipularea materialelor, încărcarea și descărcarea, precum și alte operațiuni de mare viteză și precizie sunt aplicabile în industria mobilei, a alimentelor și băuturilor, a 3C și a diverselor alte industrii. | Robot 3.2 kVA;Dulap 2.9 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 95 kg | Interval — J1 ±175°;J2 +97°, -50°;J3 Global: +105°, -25° Cuplare: +77°, -134°;J4 ±360°;J5 /;J6 / |Viteză maximă — J1 171 °/s;J2 189 °/s;J3 211 °/s;J4 355 °/s;J5 /;J6 / | Cuplu — J4 36 N·m;J5 /;J6 / |Inerție — J4 2.6 kg·m²;J5 /;J6 / | Solicitați acest model |
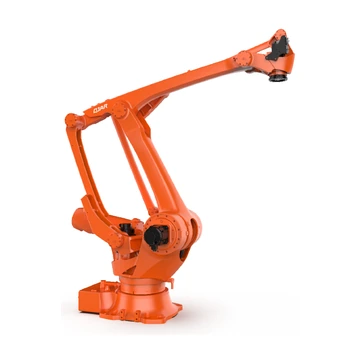 | QJR100-2500M | 4 | 100 kg | 2,512 mm | ± 0.1 mm | 715 kg | Trifazat, cu cinci fire, 380 V ±10% | Montat la sol | Paletizarea, picking-ul, ambalarea, manipularea materialelor, încărcarea și descărcarea, precum și alte operațiuni de mare viteză și precizie sunt aplicabile în industria mobilei, a alimentelor și băuturilor, a 3C și a diverselor alte industrii. | Robot 7.65 kVA;Dulap 7.65 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 120 kg | Interval — J1 ±185°;J2 +97°, -49°;J3 Global: +122°, -22° Cuplare: +69°, -82°;J4 ±360°;J5 /;J6 / |Viteză maximă — J1 134°/s;J2 148 °/s;J3 160 °/s;J4 349°/s;J5 /;J6 / | Cuplu — J4 167 Nm;J5 /;J6 / |Inerție — J4 7.9 kg·m²;J5 /;J6 / | Solicitați acest model |
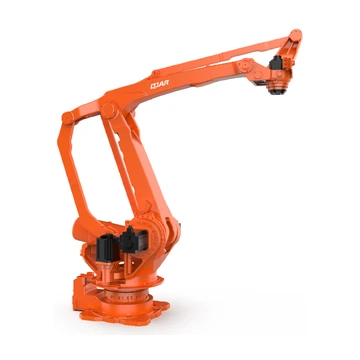 | QJRB180-1 | 4 | 180 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Trifazat, cu cinci fire, 380 V ±10% | Montat la sol | Paletizarea, picking-ul, ambalarea, manipularea materialelor, încărcarea și descărcarea, precum și alte operațiuni de mare viteză și precizie sunt aplicabile în industria mobilei, a alimentelor și băuturilor, a 3C și a diverselor alte industrii. | Robot 17.4 kVA;Dulap 17.4 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 90 kg | Interval — J1 ±182°;J2 +97°, -50°;J3 Global: +122°, -22° Cuplare: +71°, -82°;J4 ±360°;J5 /;J6 / |Viteză maximă — J1 129 °/s;J2 132 °/s;J3 132 °/s;J4 299 °/s;J5 /;J6 / | Cuplu — J4 350.2 N·m;J5 /;J6 / |Inerție — J4 43.6 kg·m²;J5 /;J6 / | Solicitați acest model |
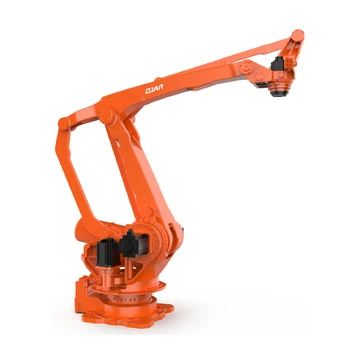 | QJR260-3100M | 4 | 260 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Trifazat, cu cinci fire, 380 V ±10% | Montat la sol | Paletizare, picking, ambalare, manipulare, încărcare și descărcare etc. | Robot 19.2 kVA;Dulap 19.2 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 90 kg | Interval — J1 ±182°;J2 +97°, -50°;J3 Global: +122°, -22° Cuplare: +71°, -82°;J4 ±360°;J5 /;J6 / |Viteză maximă — J1 97.4 °/s;J2 97.4 °/s;J3 97.4 °/s;J4 297.9 °/s;J5 /;J6 / | Cuplu — J4 350.2 N·m;J5 /;J6 / |Inerție — J4 43.6 kg·m²;J5 /;J6 / | Solicitați acest model |
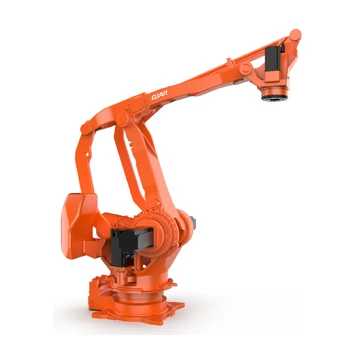 | QJRB800-1 | 4 | 800 kg | 3,155 mm | ± 0.5 mm | 2,550 kg | Trifazat, cu cinci fire, 380 V ±10% | Montat la sol | Aplicații de paletizare pentru sarcini grele, de exemplu, în fabricile de cărămidă. | Robot 21.9 kVA;Dulap 21.9 kVA;Dimensiunea dulapului 600 * 480 * 920 mm;Masa dulapului 90 kg | Interval — J1 ±185°;J2 +94°, -48°;J3 Global: +112°, -17° Cuplare: +71°, -81°;J4 ±360°;J5 /;J6 / |Viteză maximă — J1 64 °/s;J2 64 °/s;J3 64 °/s;J4 114 °/s;J5 /;J6 / | Cuplu — J4 999.6 N·m;J5 /;J6 / |Inerție — J4 286.6 kg·m²;J5 /;J6 / | Solicitați acest model |
Nu a fost găsit niciun model QJAR potrivit. Ștergeți unul sau mai multe filtre sau trimiteți sarcina utilă, anvergura, aplicația și instalarea necesare pentru o analiză a proiectului.
Întrebări frecvente despre roboții și soluțiile de automatizare QJAR
Ce roboți QJAR pot fi selectați pentru sudură, manipulare sau paletizare?
Folosiți domeniul de aplicare împreună cu sarcina utilă, anvergura brațului, axele și instalarea pentru a restrânge cele 24 de modele listate. Sudarea, manipularea și paletizarea impun cerințe diferite privind sculele, sarcina la încheietura mâinii, traiectoria, raza de acțiune și ciclurile de lucru, așadar lista finală scurtă trebuie verificată în raport cu configurația reală a procesului.
Cum ar trebui calculate sarcina utilă și anvergura brațului robotului QJAR?
Sarcina utilă trebuie să includă unealta de la capătul brațului, produsul și orice echipament de proces transportat de robot. Anvergura brațului trebuie să acopere fiecare punct TCP necesar cu orientarea necesară a unealtei, ținând cont și de centrul de greutate, inerția, limitele încheieturii mâinii, dispozitivele de fixare, obstacolele și distanța de serviciu.
Care modele QJAR listate au variante antiexplozie?
Pagina listează intrările antiexplozive și neantiexplozive pentru QJR20-2000 și QJR30-1600. Înainte de a utiliza oricare dintre variante, confirmați clasificarea pentru zone periculoase, mediul de proces, certificarea necesară, pachetul controlerului și condițiile de instalare pentru proiectul real.
Poate EVST integra un robot QJAR într-un sistem complet de automatizare?
Da. O analiză a proiectului poate acoperi robotul selectat, dulapul controlerului, sculele de la capătul brațului, echipamentele de proces, dispozitivele de fixare, siguranța, interfețele PLC și de rețea, responsabilitățile legate de punere în funcțiune și livrare.
Ce ar trebui să furnizez pentru o ofertă de preț pentru un robot QJAR?
Furnizați modelul sau aplicația exactă, sarcina utilă totală, întinderea și pozițiile necesare ale brațului, montarea, nevoile de controler și interfață, cantitatea, destinația și momentul solicitat. Prețul, timpul de livrare și termenii de service sunt apoi confirmați pentru configurația aplicabilă.
Autor: Echipa editorială EVST
Echipa editorială EVST gestionează această pagină pentru a sprijini selecția roboților și planificarea proiectului. Disponibilitatea produsului, configurația, validarea siguranței și domeniul de aplicare al integrării trebuie confirmate pentru aplicația reală.
Politica editorială · Politica de corecție · Termeni de utilizare
Ultima actualizare: