Sisteme de mișcare liniară construite la comandă

Pistă robotică – Unități de transfer robotice cu axa a 7-a (RTU)

Extindeți raza de acțiune a unui robot pe mașini, stații sau piese lungi de lucru. EVST proiectează linii de robot la sol, în aer și pe grinzi pentru robotul dvs., deplasare, sarcină, ciclu de funcționare, mediu și condiții de șantier.

Construit la comandă pentru fiecare proiect Amenajări la sol, cer și grinzi de armătură Configurații ale șinei de rulare cu o sarcină nominală a vagonului de până la 6,000 kg

Ce este

Adăugați o axă liniară coordonată robotului dumneavoastră

O șină de robot este o axă liniară motorizată care transportă un robot industrial între poziții de lucru. Numită și unitate de transfer robot cu a 7-a axă, aceasta extinde raza de acțiune a robotului, astfel încât un robot poate deservi piese lungi, mai multe mașini sau stații de proces separate. Versiunile montate pe podea sunt cunoscute și sub denumirea de șină de sol sau șină de podea.

Familia de produse

Alegeți aspectul care se potrivește celulei de lucru

Structura șinei este selectată în funcție de spațiul disponibil la sol, accesul la piesa de prelucrat, orientarea robotului și traiectoria procesului. Sistemele de sol, cer și grinzi sunt proiectate pentru robot, masa instalată și condițiile proiectului.

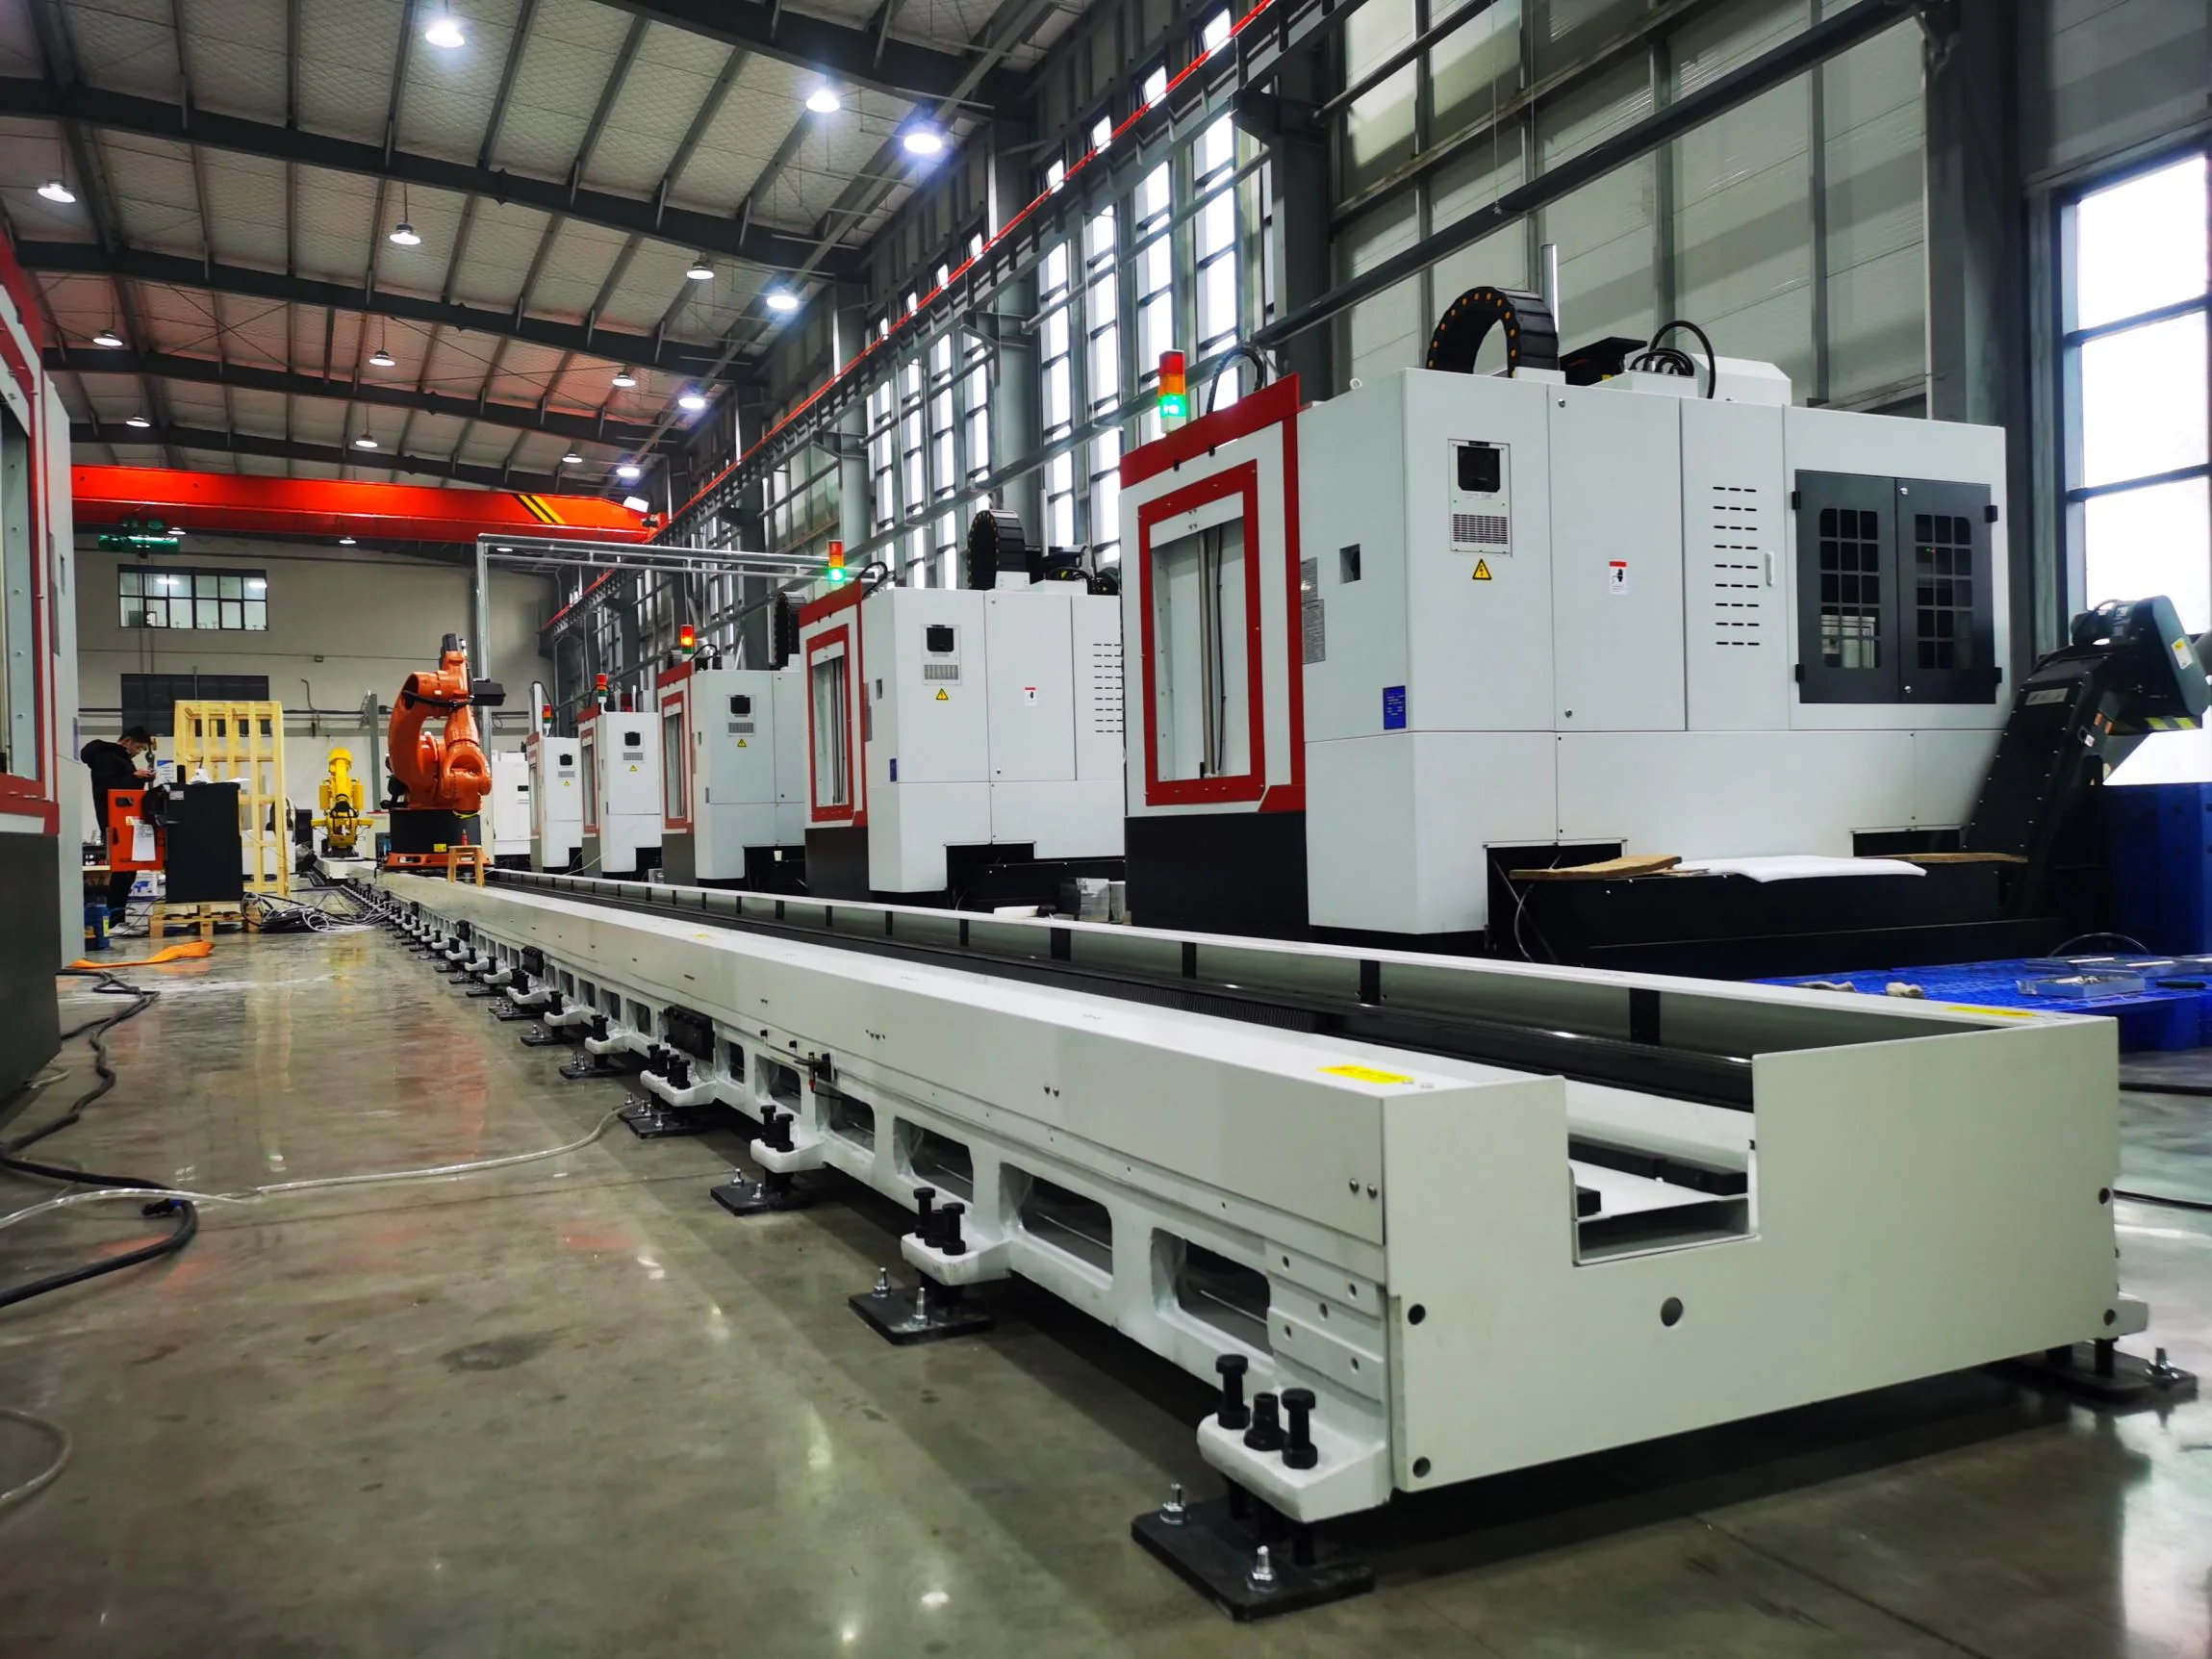
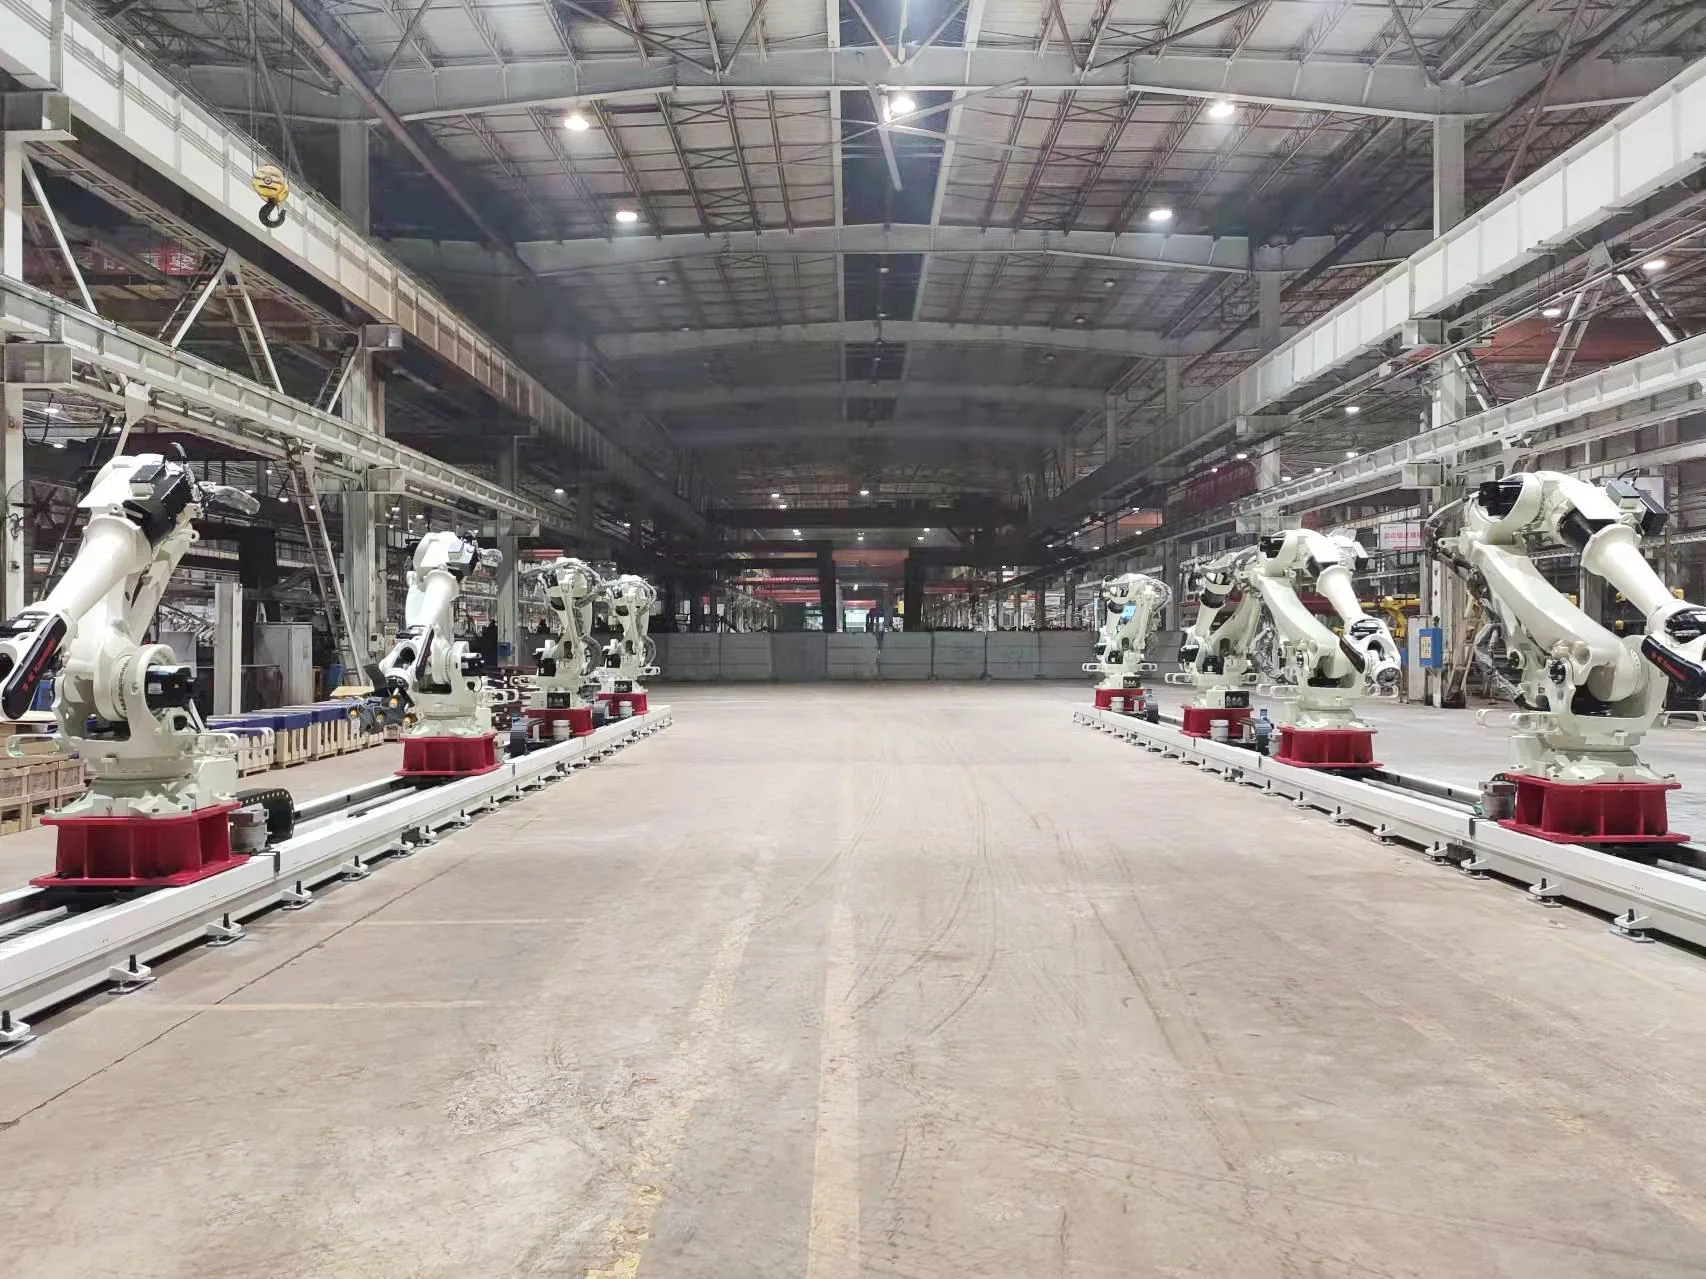
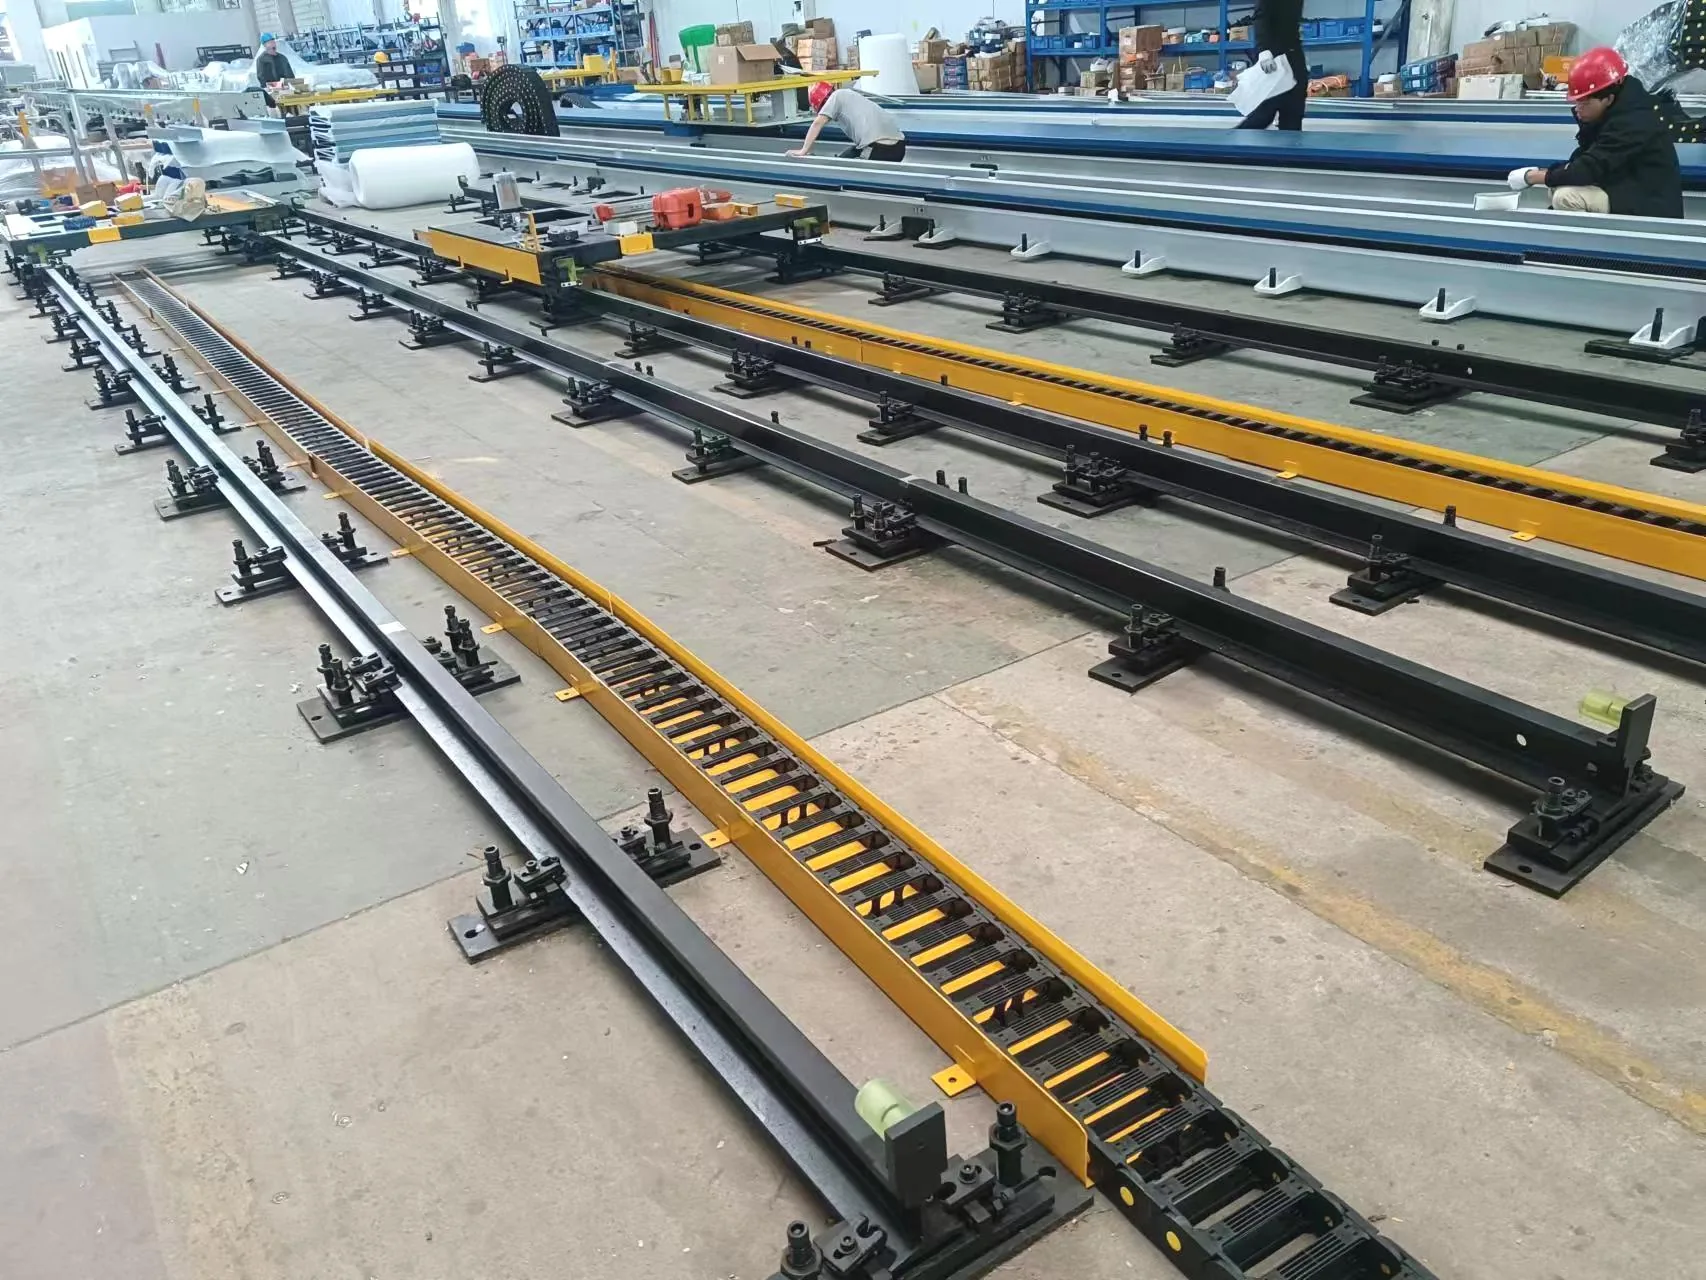
Șine robotice montate la sol, asamblate în atelier

Sina la sol

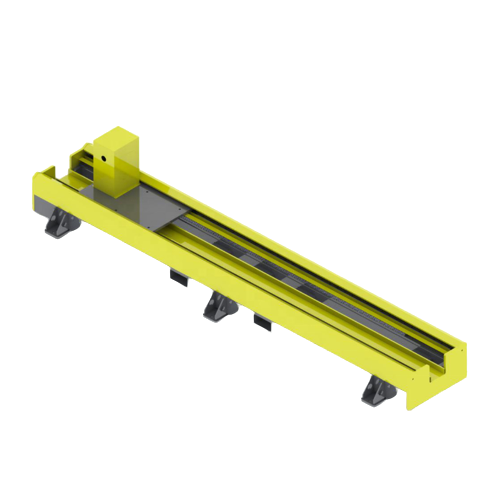
Șină de sol (șină montată pe podea)

O configurație practică pentru deplasarea unui robot alături de mașini, dispozitive de fixare sau piese lungi de prelucrat. Construcția bazei, deplasarea și protecția sunt specificate pentru proiect.

Alege-l când: Prioritățile sunt asigurarea unui serviciu accesibil la nivelul podelei și o cale directă lângă mașini.
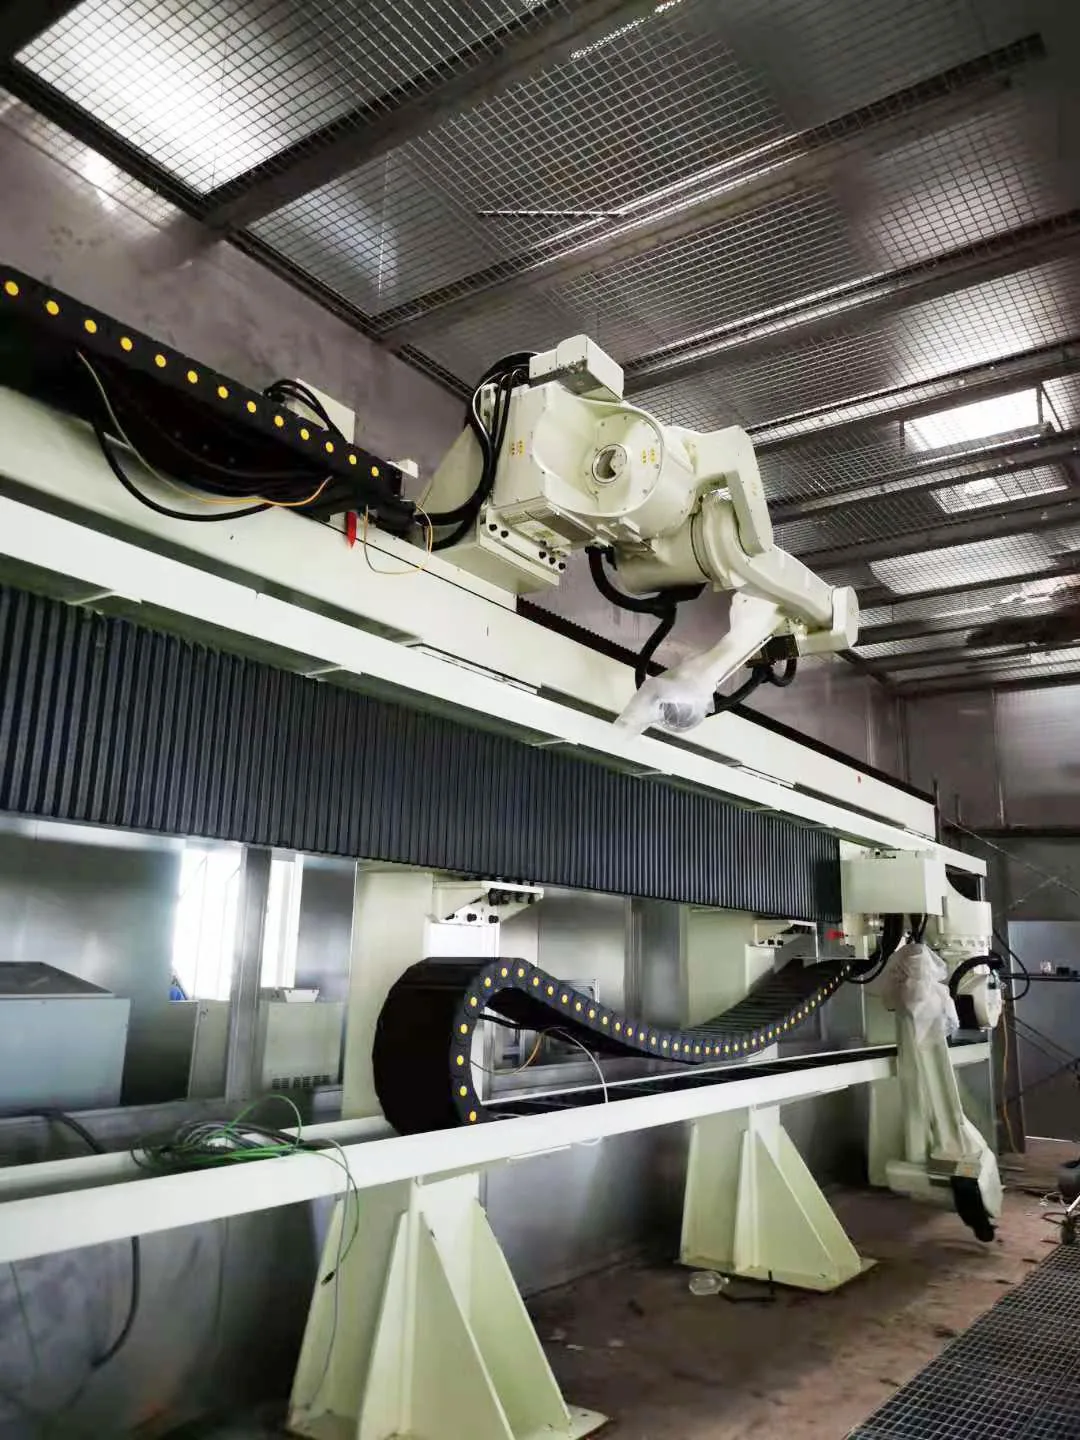
Pistă robotică ridicată care transportă un robot deasupra unei zone de lucru

Sky rail

Sky Rail (cale ferată aeriană/supraîncărcată)

Mută ​​robotul deasupra zonei de lucru pentru a păstra accesul la podea sau pentru a aborda un proces dintr-o orientare ridicată. Structura și interfețele sunt proiectate pentru celulă.

Alege-l când: eliberarea spațiului pe podea sau abordarea procesului de la aspectele de mai sus contează.

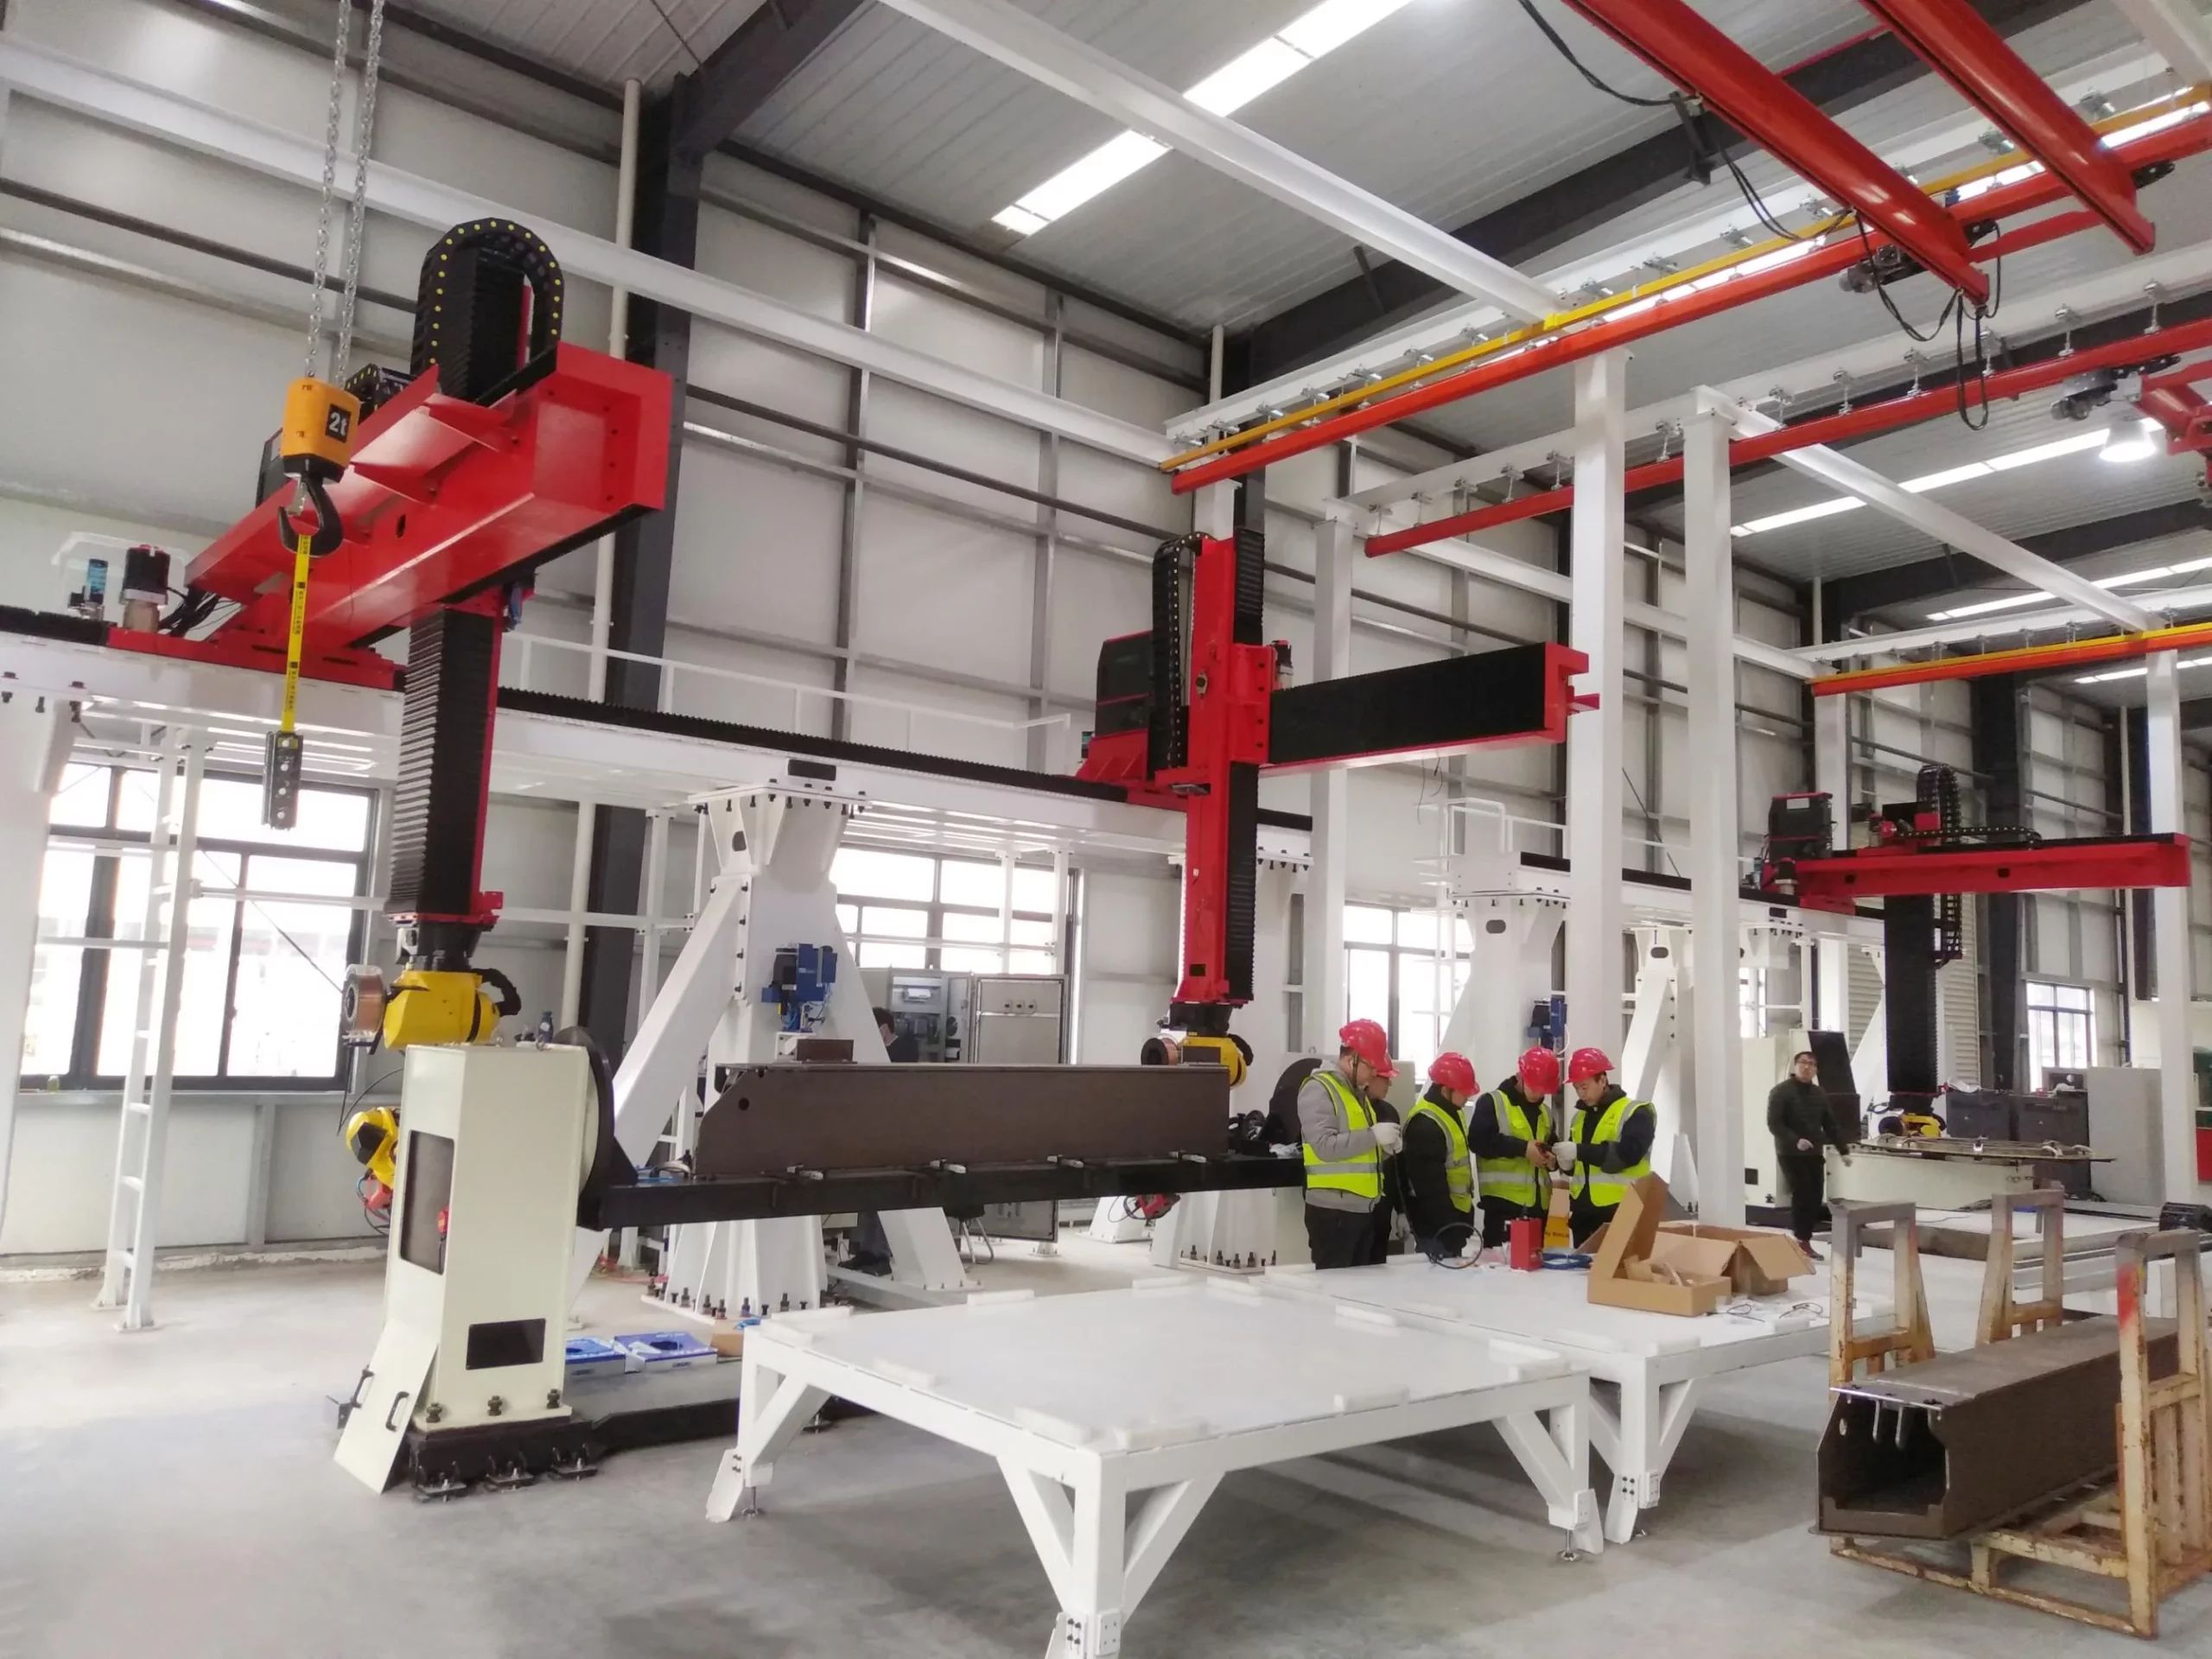
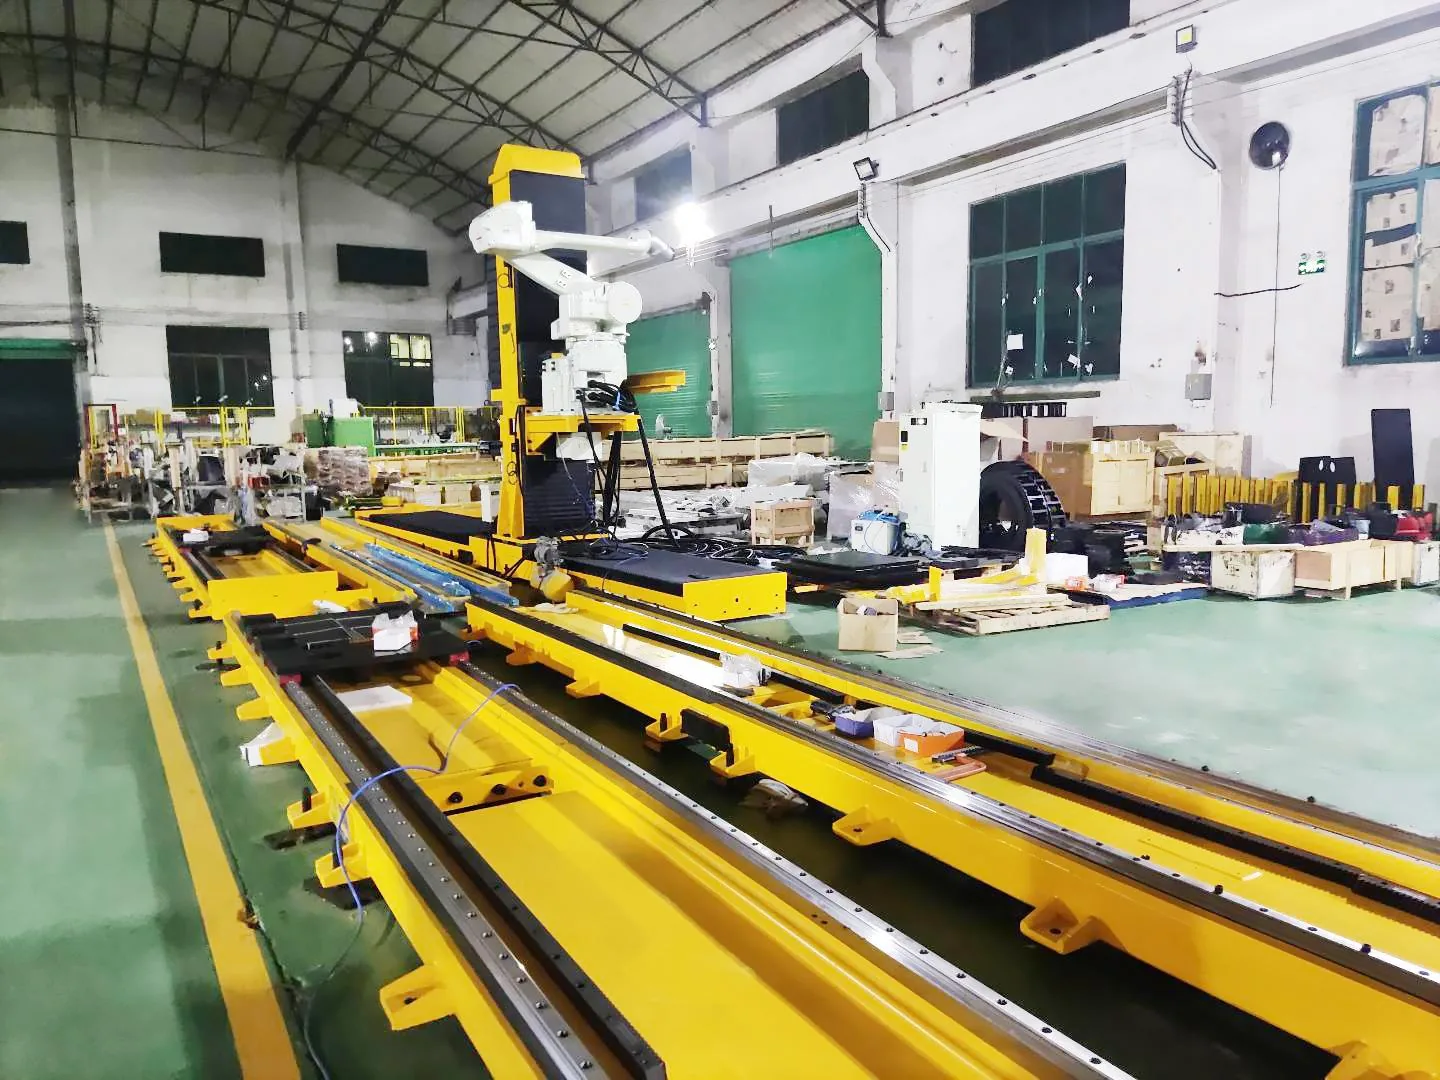
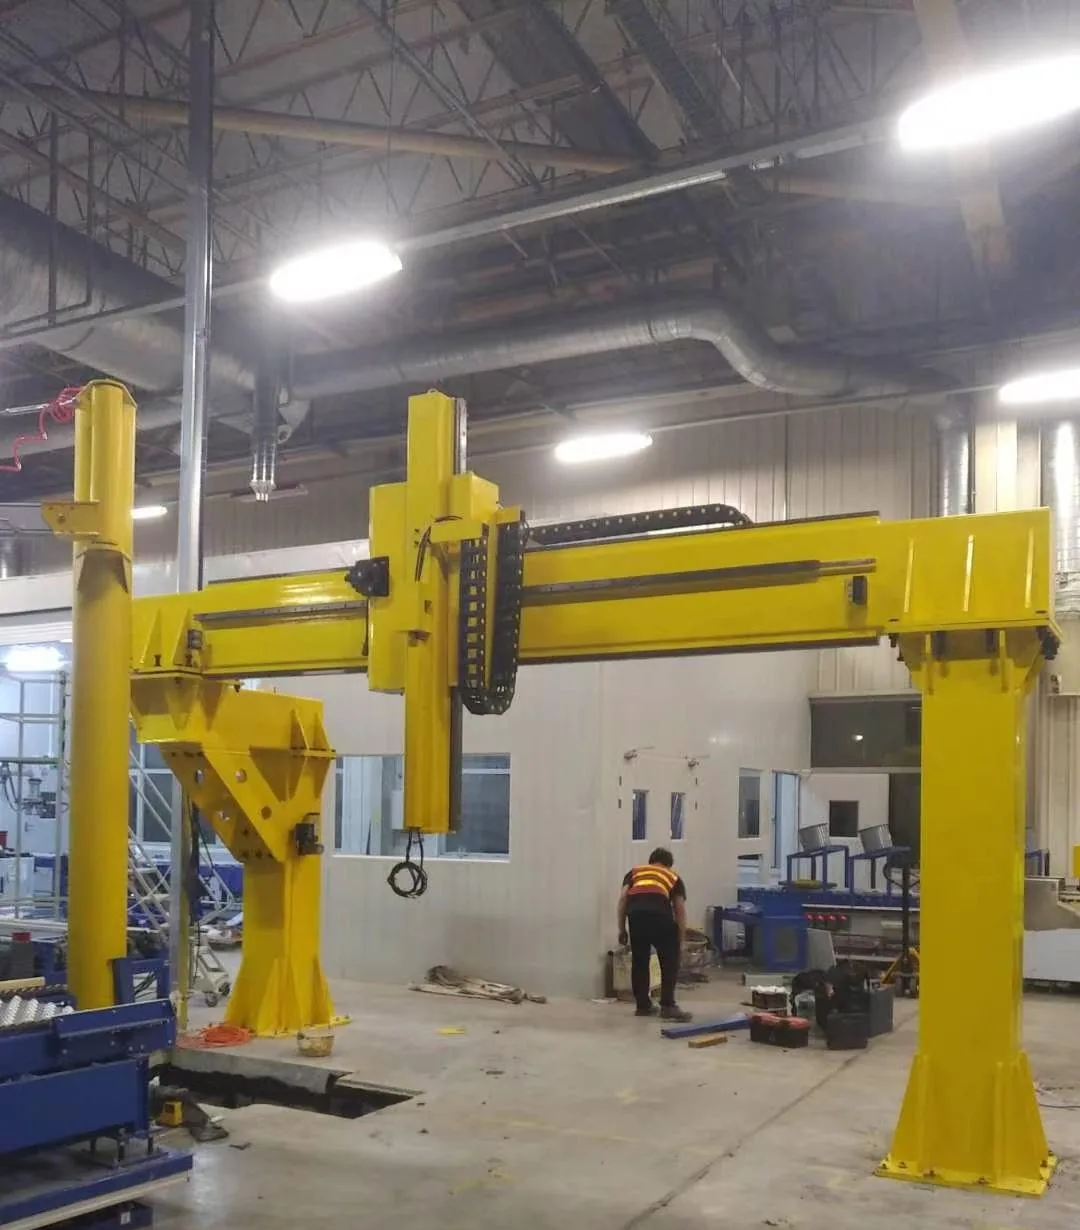
Structură de șină robotizată Truss instalată într-un atelier

Șină de tip Truss

Sisteme Truss și Gantry

O structură de tip portal pentru domenii de lucru mai mari și aranjamente de mișcare specifice aplicației. Deschiderea, axele, interfețele și detaliile structurale sunt proiectate pentru fiecare proiect în parte.

Alege-l când: O axă a solului nu poate acoperi întinderea necesară sau mișcarea coordonată pe mai mult de o axă liniară.

Procesul de selecție

Șapte intrări pentru o configurație funcțională

O solicitare utilă nu necesită o specificație finală. Începeți cu cerințele de operare și informațiile disponibile despre amplasament; apoi, șina poate fi dimensionată pentru masa instalată.

Aplicație și piesă de lucru

Descrieți procesul, dimensiunea piesei, stațiile și modul în care robotul trebuie să abordeze lucrarea.

Robot și masă instalată

Furnizați marca/modelul robotului, masa corpului robotului, suportul sau dispozitivele montate pe cărucior și sarcina utilă de la încheietura mâinii.

Călătoriți și ajungeți

Indicați cursa efectivă necesară sau partajați o dispunere a celulei astfel încât să poată fi luate în considerare distanțe la capăt și lungimea bazei robotului.

Cerință de mișcare

Partajați viteza țintă, repetabilitatea, ciclul de funcționare, opririle și orice coordonare necesară cu controlerul robotului.

Orientarea montajului

Alegeți un concept inițial cu sol, elevat, inversat sau cu structură tip grindă cu zăbrele, în funcție de acces și geometria procesului.

Mediu și protecție

Identificați praful, stropii, lichidele, temperatura și condițiile de curățare care afectează alegerea carcasei și a materialelor.

Site și interfețe

Furnizați condițiile de fundație, utilitățile, spațiul disponibil, interfețele de siguranță și constrângerile de livrare.

Structură și protecție

Construcția respectă sarcina și mediul înconjurător

EVST poate configura abordări structurale sudate sau turnate și poate adapta protecția externă la celula de lucru. Alegerea finală depinde de masa în mișcare, deschidere, condițiile de proces și nevoile de întreținere.

Huse de protecție complet închise
Protecție cu burduf
Capac cu placă în carouri
Capac semi-închis din tablă metalică
Construcție personalizată din oțel inoxidabil 304
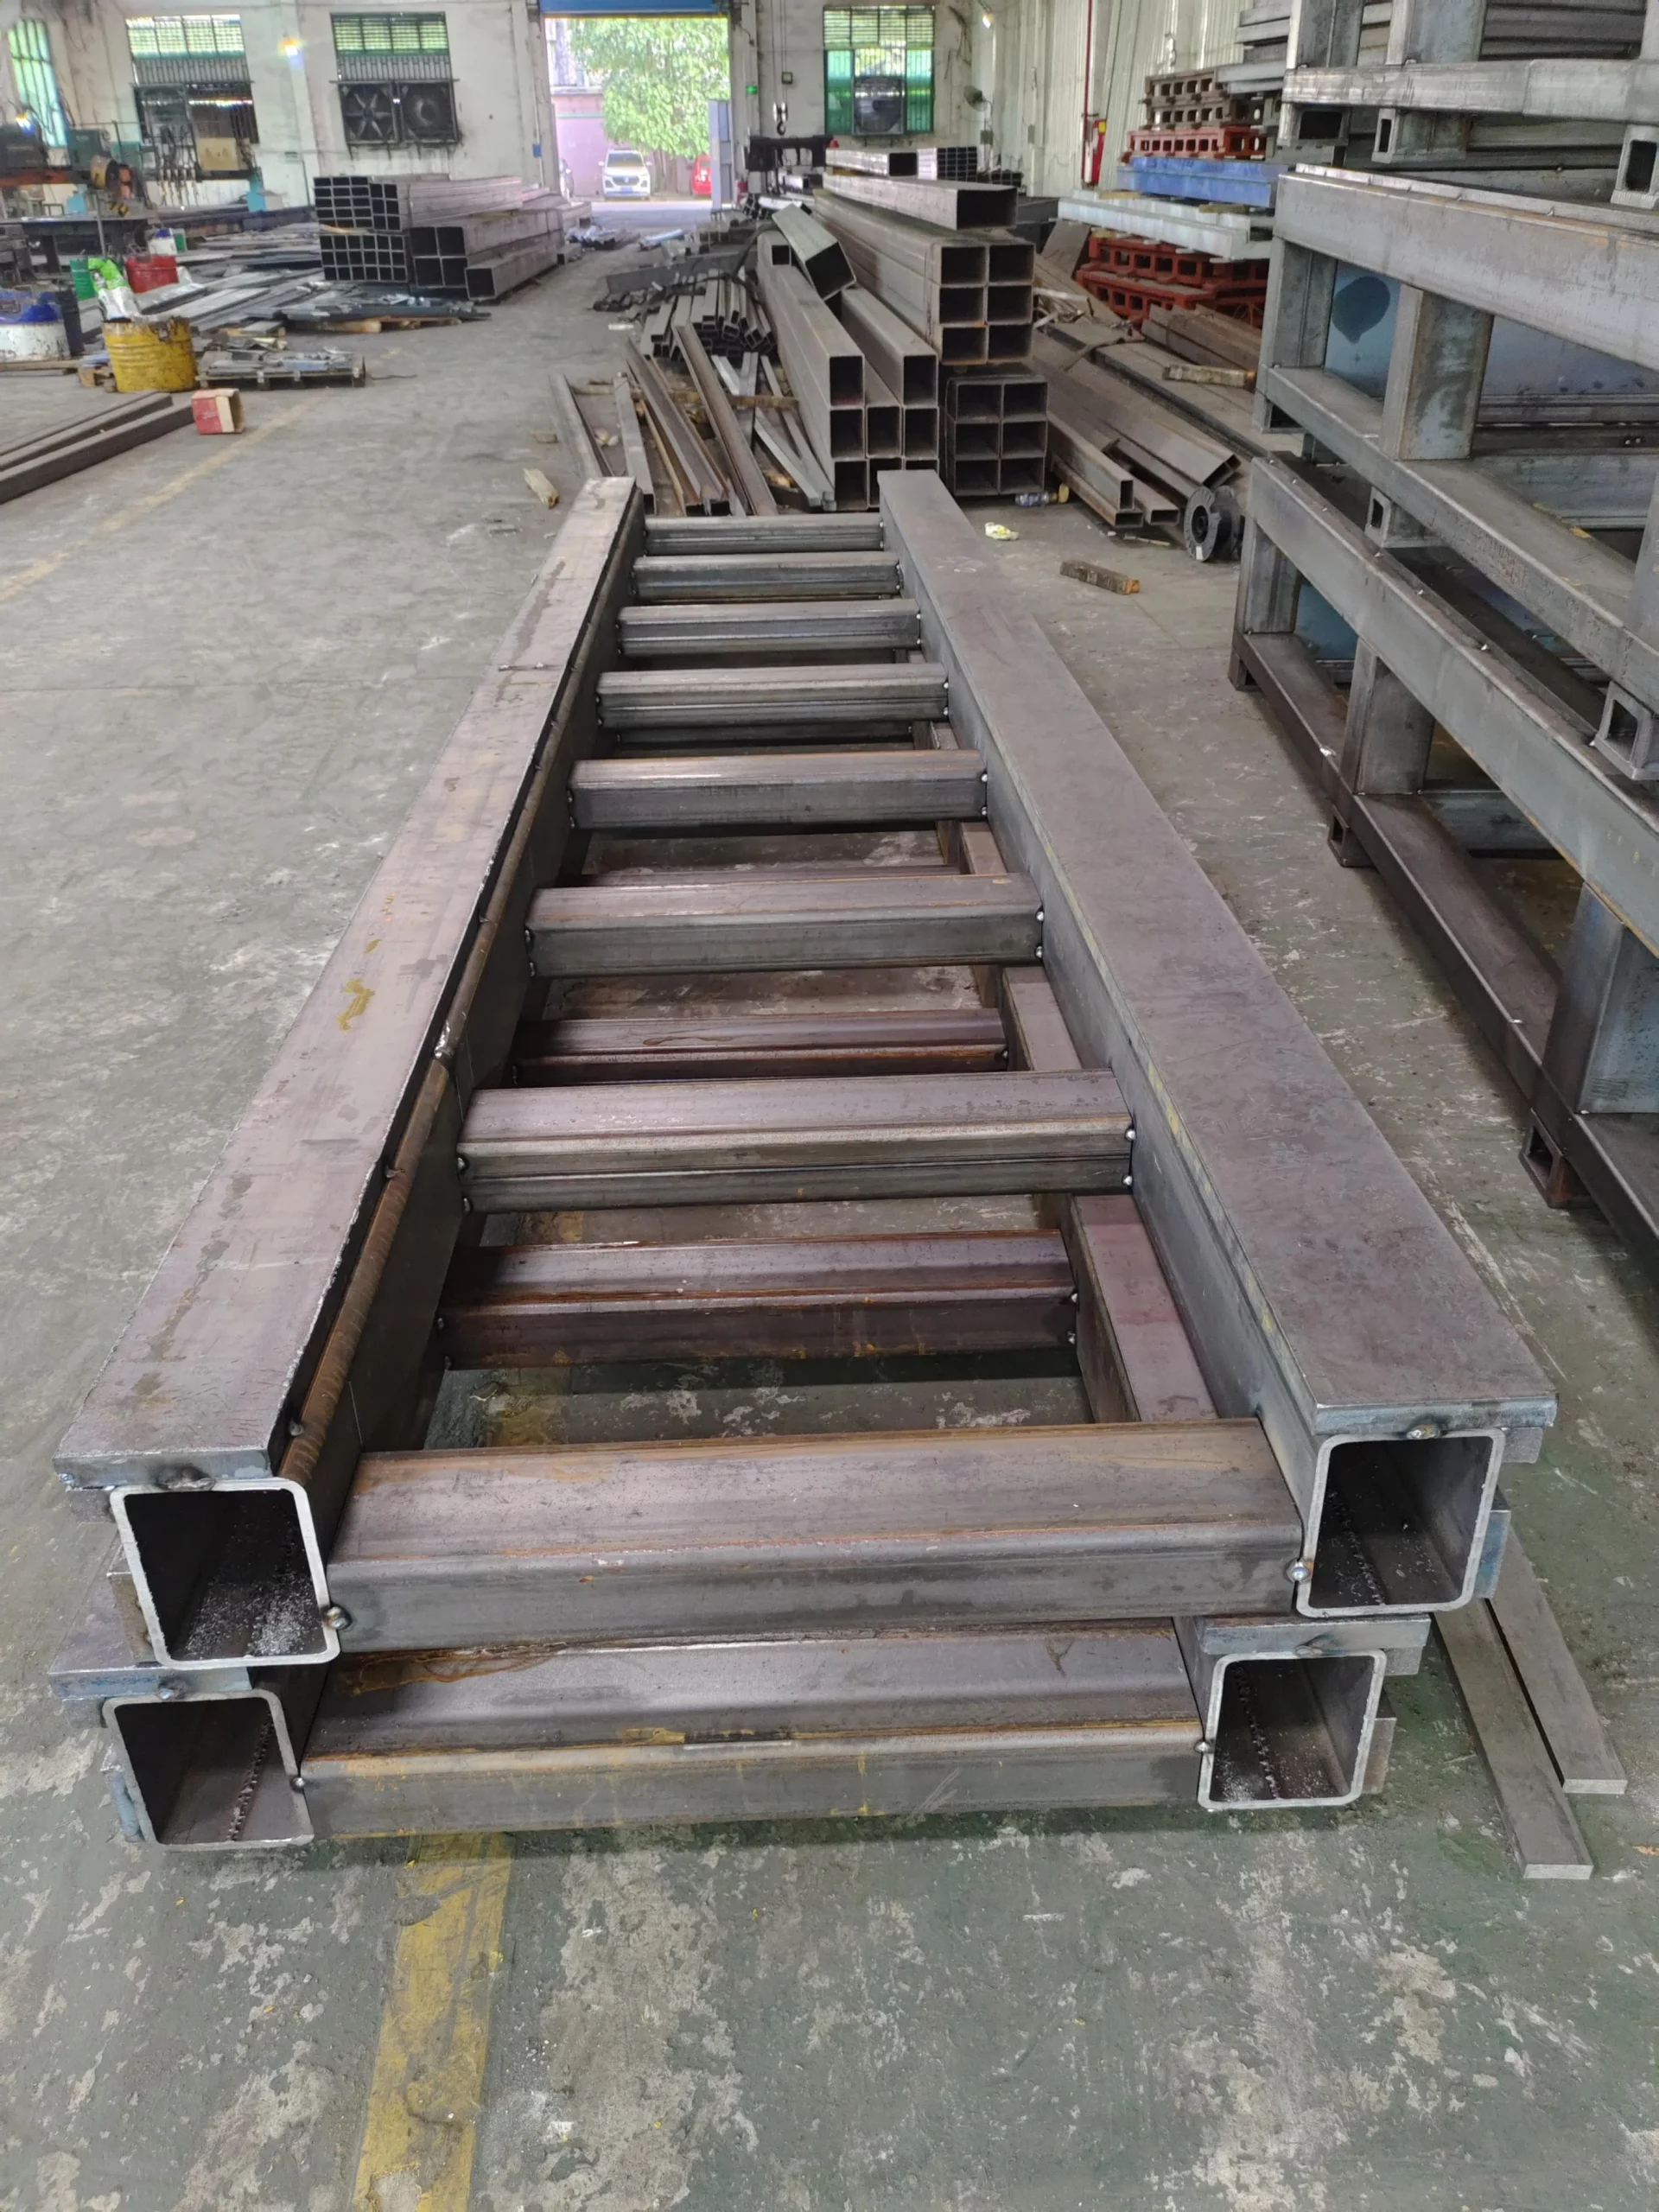
Cadru de șină din oțel sudat în fabricație

Structura sudata

Fabricat în jurul lungimii, interfețelor și cazului de încărcare necesare.

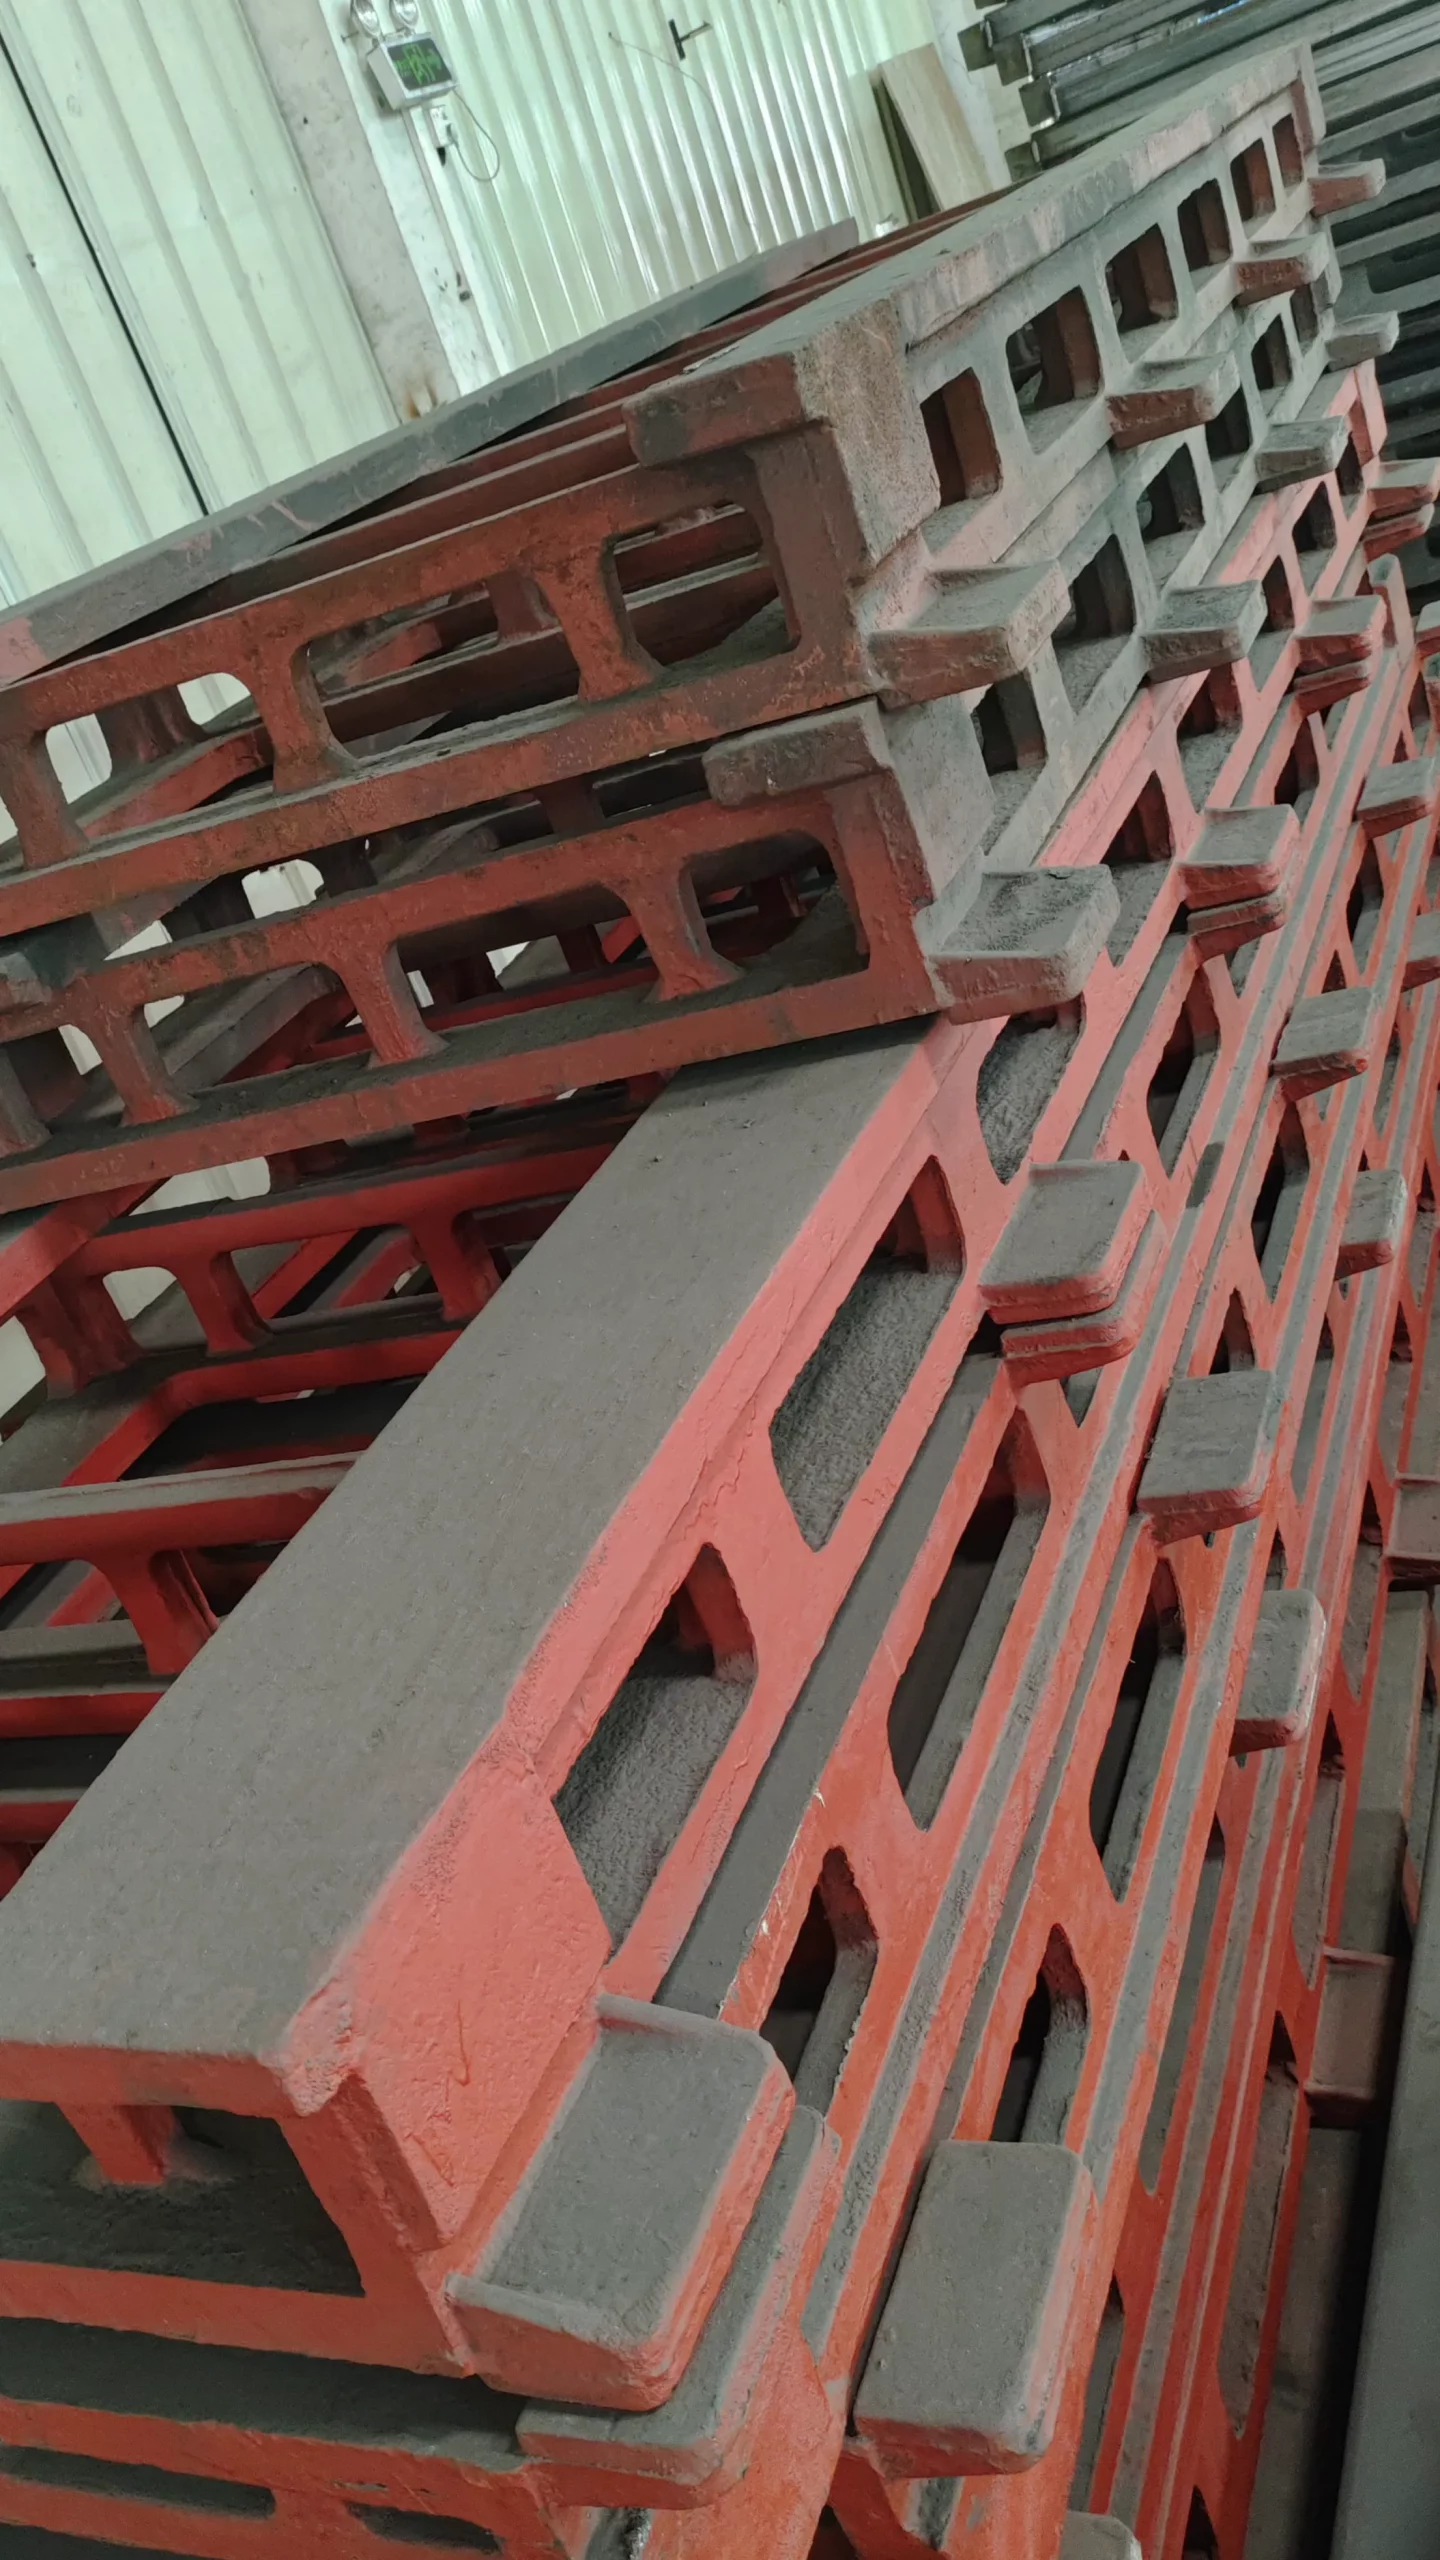
Componente structurale ale șinei turnate înainte de prelucrare

Structură turnată

Disponibil acolo unde configurația inginerească necesită componente structurale turnate.

Aplicatii

Mută ​​un robot pe o porțiune mai mare a procesului

Șenile robotului sunt utilizate atunci când procesul este mai lung decât aria de lucru cu bază fixă ​​a robotului sau când un robot trebuie să deservească poziții de lucru separate.

Ingrijirea masinii

Deservirea unui rând de mașini-unelte dintr-o traiectorie liniară partajată.

Sudare

Atingeți structuri lungi, dispozitive de fixare multiple sau stații de sudură separate.

Manipularea materialului

Transferați piese între pozițiile de proces pe o celulă extinsă.

Paletizarea

Acoperiți mai multe poziții de preluare și plasare cu o singură bază mobilă a robotului.

Pulverizare

Deplasați-vă de-a lungul suprafețelor înalte sau extinse într-o zonă de proces închisă.

Manipularea liniei de uscare a bateriilor

Deplasarea între compartimentele de depozitare sau de procesare dintr-o linie de producție a bateriilor.

O pistă, mai multe mașini

Coordonați un robot cu mai multe mașini acolo unde planificarea ciclului permite.

Prelucrarea componentelor mari

Folosiți configurații la sol, supraînălțate sau cu grinzi de structură pentru a accesa spații de lucru mai mari.

Proiect personalizat pentru sarcini grele

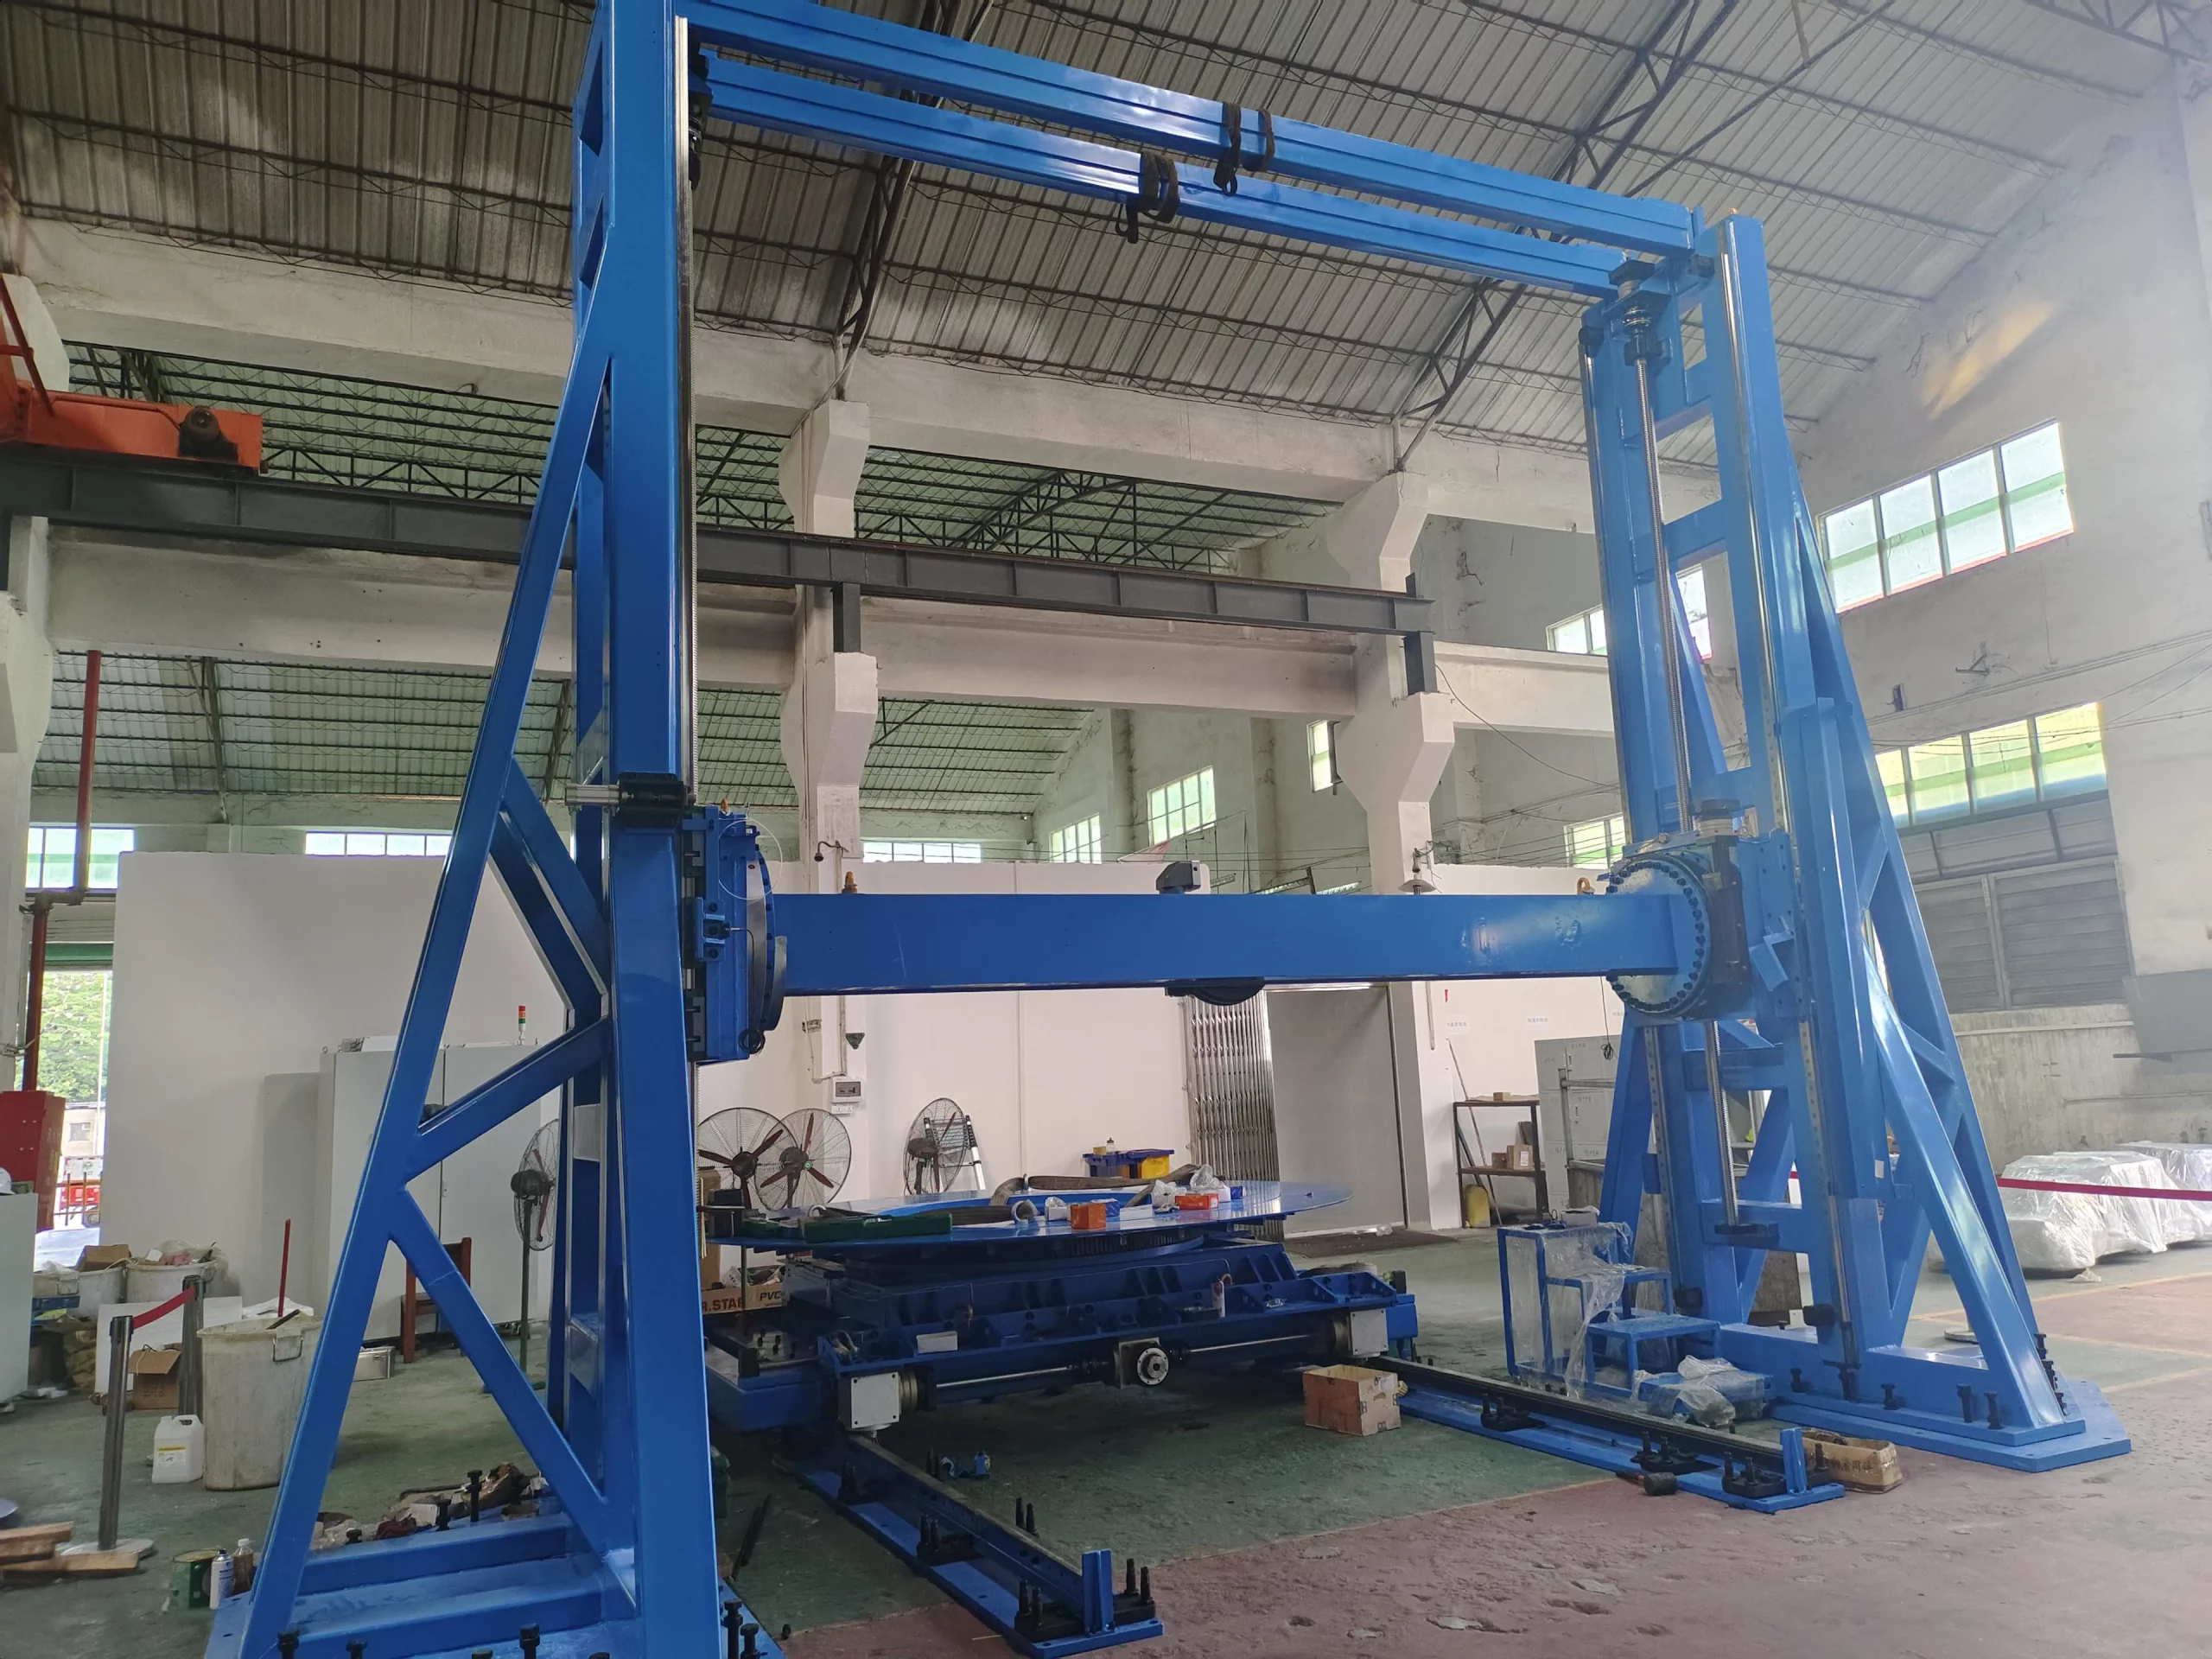
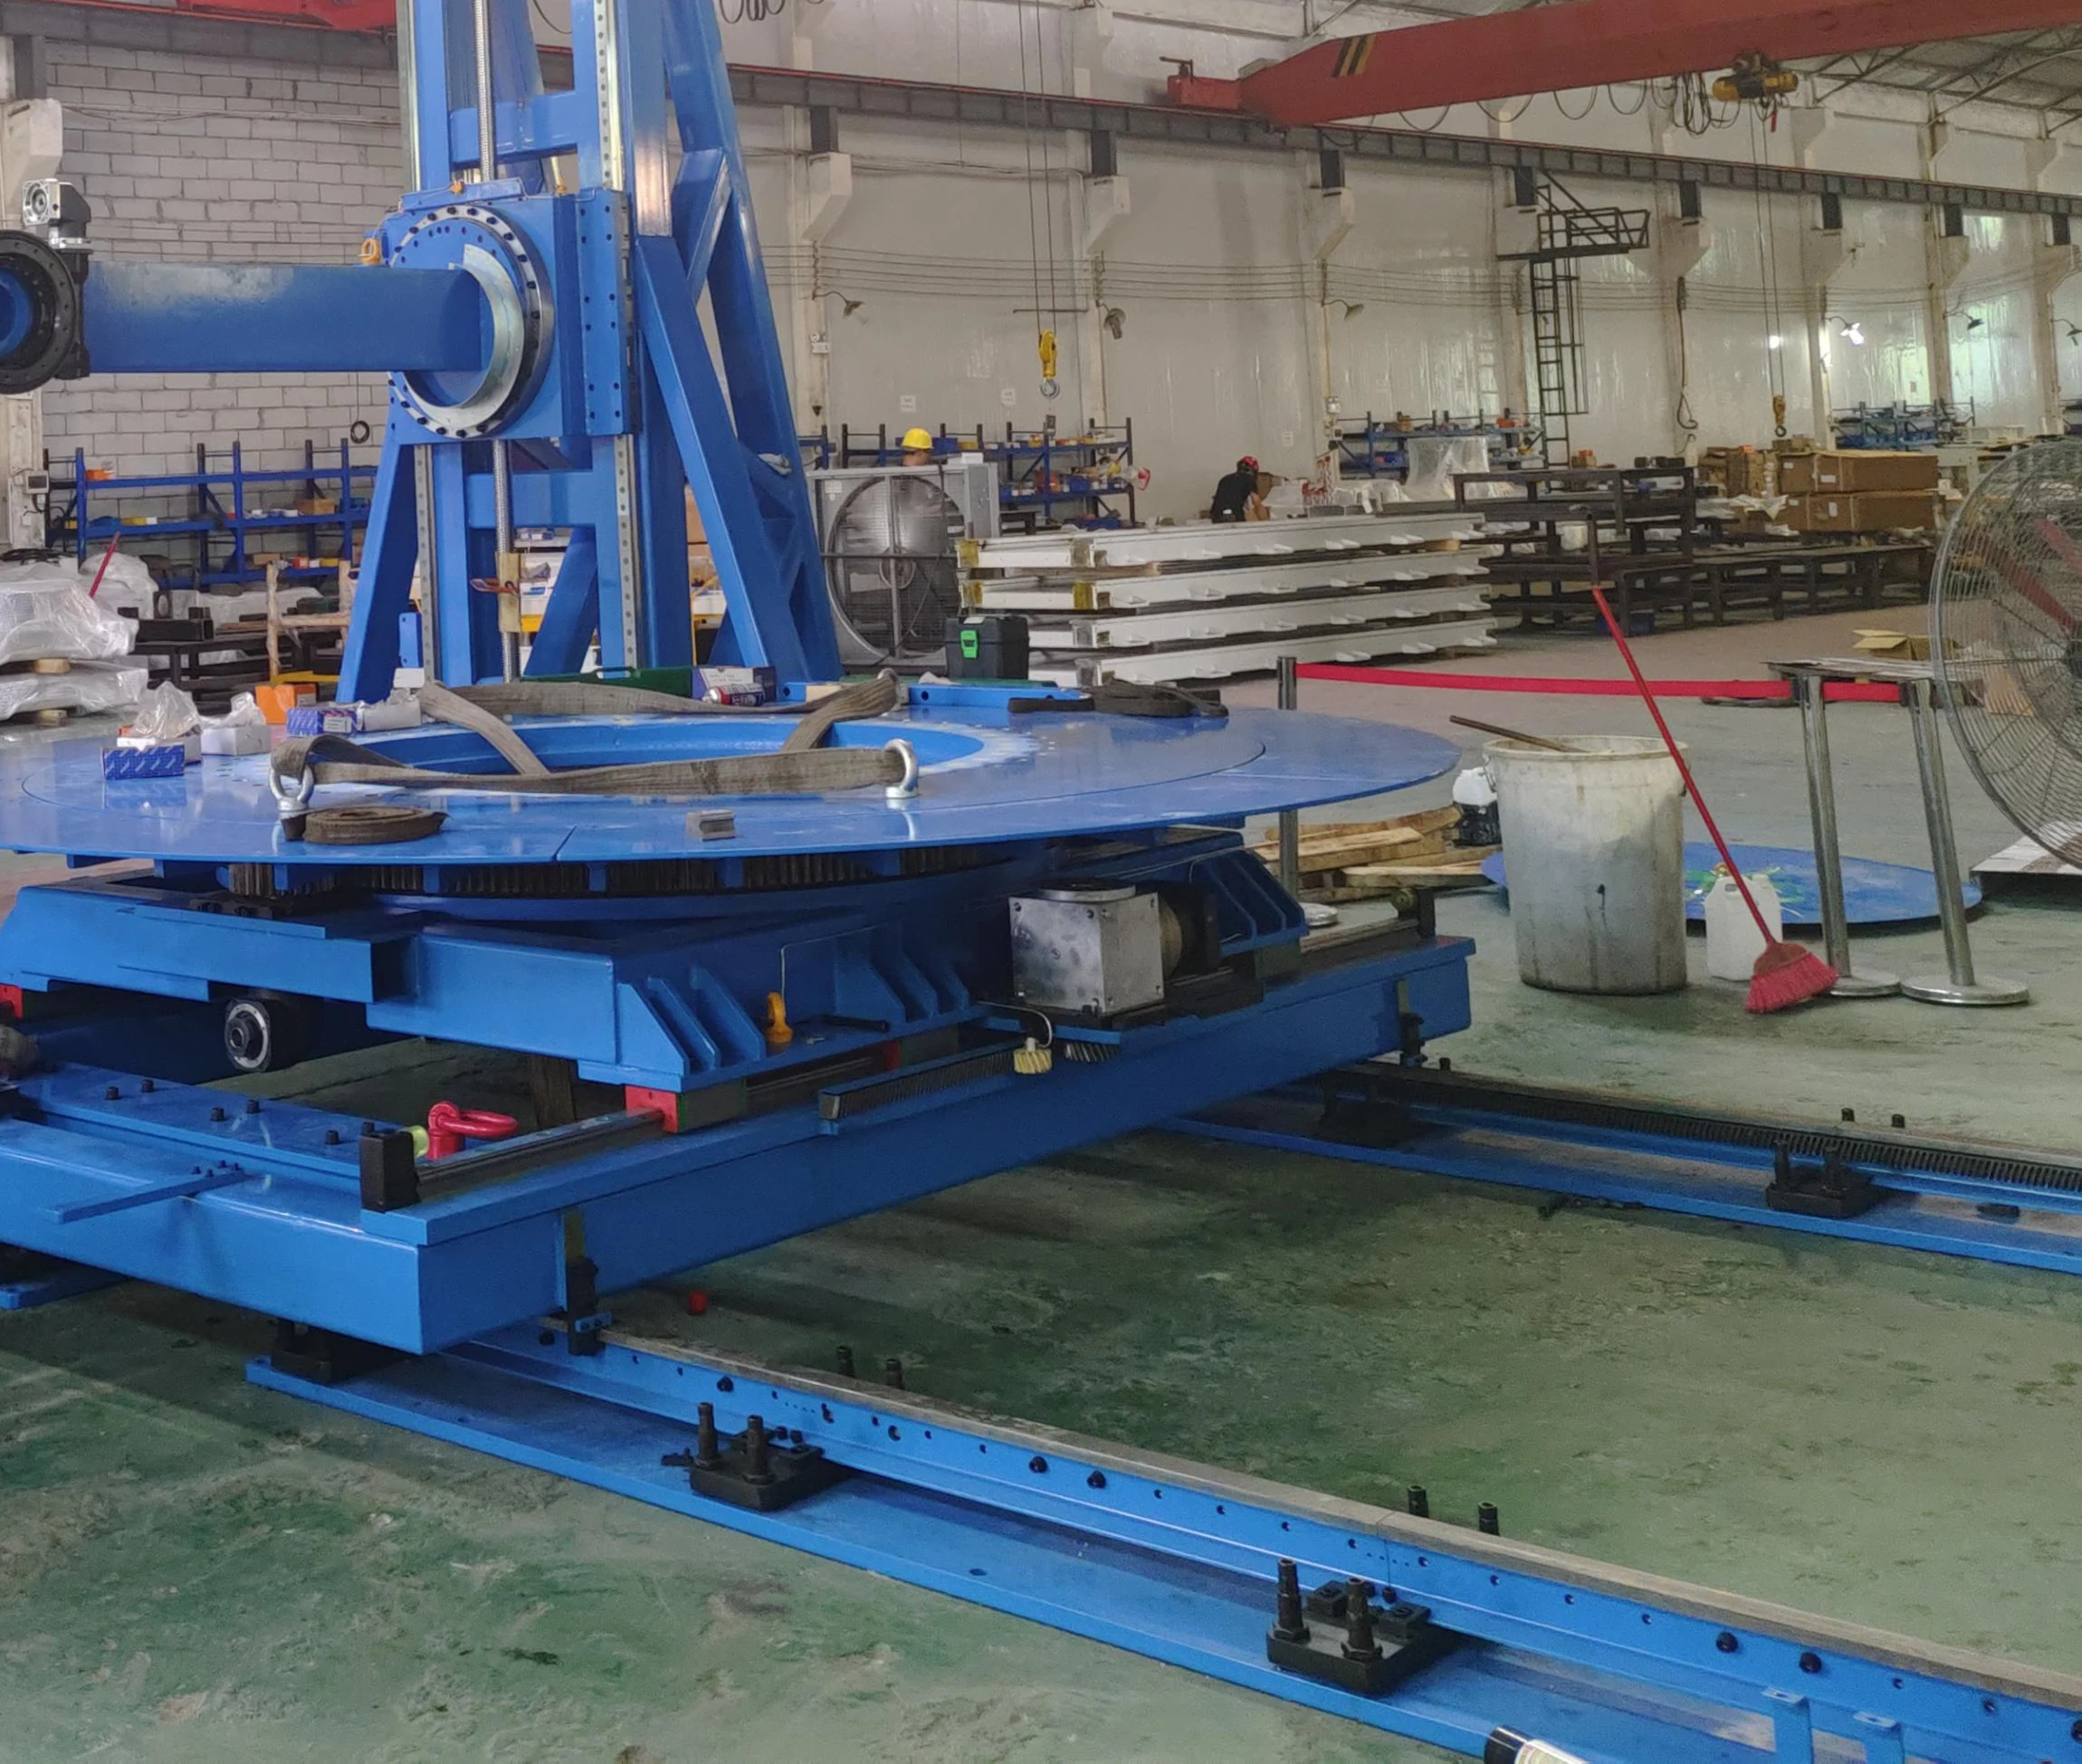
Mișcare personalizată a portalului pentru o cerință de manipulare de 10 tone

EVST a construit o șină portală personalizată pentru o aplicație de manipulare de 10 tone. Acesta este un exemplu de proiect, nu o evaluare standard a produsului sau o promisiune că aceeași configurație se potrivește unei alte aplicații.

Proiectat pornind de la cazul de încărcare al proiectului și anvelopa de lucru
Structura, axe și interfețe definite după revizuirea tehnică
Capacitatea finală și parametrii de mișcare confirmați per proiect
Sistem de mișcare gantry personalizat albastru pentru sarcini grele într-un atelier de producție
Echipamente personalizate pentru portaluri și module de cale ferată într-un atelier de producție

De ce EVST

Configurare, fabricație și verificări într-un singur flux de lucru

Inginerie bazată pe aplicații, susținută de peste 15 ani de experiență în echipă în sisteme de șine

Datele de intrare privind robotul, sarcina și amplasarea sunt traduse în dimensionarea acționării, configurația structurală și cerințele de integrare înainte de lansarea proiectului final.

Inspecții multiple în timpul procesului

Verificările în etapele cheie de producție acoperă poziția găurii, planeitatea și condițiile de funcționare fără sarcină, astfel încât problemele pot fi identificate înainte de livrare.

Capacitate de prelucrare pentru interfețe critice

Mai multe resurse de prelucrare permit controlul dimensional pentru găurile de montare, suprafețele de poziționare și interfețele șină-modul.

Recoacere pentru detensionare

Componentele structurale sunt supuse recoacerii pentru a reduce tensiunea reziduală și a menține stabilitatea dimensională pe termen lung.

Întrebări frecvente

Noțiuni de bază despre planificarea pistelor robotului

Ce este o pistă de robot?

O pistă de robot este o axă liniară motorizată care mișcă baza robotului între pozițiile de lucru. Aceasta extinde raza de acțiune a robotului și poate permite unui robot să deservească o traiectorie de proces mai lungă sau mai multe stații.

Cum aleg între o configurație la sol, cer și cu structură tip truss?

Începeți cu geometria procesului și constrângerile amplasamentului. Pistele de la sol sunt accesibile și directe; pistele de la înălțime păstrează accesul la etaj sau permit orientări elevate; sistemele cu zăbrele acoperă zone de lucru mai mari, specifice aplicației. EVST confirmă structura după revizuirea aspectului celulei.

Sarcina nominală a căruciorului este aceeași cu sarcina utilă de la încheietura mâinii robotului?

Nu. Sarcina nominală a căruciorului se aplică platformei mobile și include corpul robotului. Sarcina utilă la încheietura mâinii este sarcina manipulată la flanșa robotului. Furnizați ambele valori, plus orice coloană verticală sau echipament montat pe cărucior.

Cum se leagă lungimea totală a pistei de deplasarea efectivă?

Cursa efectivă este mai scurtă decât cea a ansamblului general al șinei, deoarece baza robotului și distanțele libere necesare ocupă o parte din lungime. Cursa finală este confirmată din configurația celulei.

Poate fi personalizată lungimea pistei?

Da. Referința utilizează module de 3, 4, 5 și 6 m, în timp ce linia de cale ferată generală și cursa efectivă sunt configurate pentru proiect. Aranjamente mai lungi sau diferite necesită o analiză inginerească a structurii, a îmbinărilor și a amplasamentului.

Ce opțiuni de protecție pot fi luate în considerare?

Opțiunile disponibile includ capace de protecție complet închise, burdufuri, capace cu placă în carouri și capace semi-închise din tablă metalică. Construcția personalizată din oțel inoxidabil 304 poate fi, de asemenea, luată în considerare pentru proiectele aplicabile.

Ce informații despre site sunt necesare?

Distribuiți amprenta disponibilă, informațiile despre fundație, utilitățile, pozițiile mașinilor și ale dispozitivelor de fixare, restricțiile de acces și orice interfețe de siguranță sau de controler necesare. Fotografiile și un desen al celulei sunt utile pentru o verificare inițială.

Ce ar trebui să trimit pentru o verificare inițială a configurației?

Trimiteți marca și modelul robotului, masa instalată, sarcina utilă la încheietura mâinii, deplasarea necesară, aplicația, viteza țintă și repetabilitatea, ciclul de funcționare, mediul, amplasarea preferată și desenele disponibile la fața locului.

Începeți cu cerința

Pregătiți intrările pentru pista robotului

Trimiteți modelul robotului, masa instalată, deplasarea necesară, aplicația, ciclul de funcționare, mediul și un desen al celulei, dacă este disponibil. EVST poate returna o recomandare inițială de configurare și feedback privind amplasarea.

Trimiteți cerințele dumneavoastră
Sigla EVST
Prezentarea generală a confidențialității

Acest site utilizează cookie-uri pentru a vă oferi cea mai bună experiență de utilizare posibilă. Informațiile cookie sunt stocate în browserul dvs. și efectuează funcții cum ar fi recunoașterea dvs. atunci când vă întoarceți pe site-ul nostru și ajutând echipa noastră să înțeleagă ce secțiuni ale site-ului le găsiți cele mai interesante și mai utile.