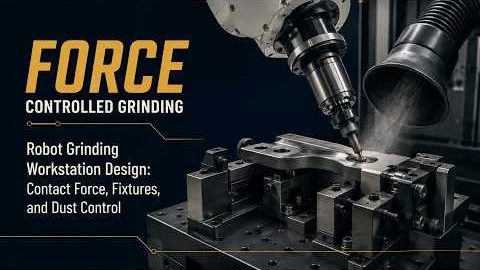
Stație de lucru robotizată pentru șlefuire și lustruire — Machete, controlul forței și extracția prafului
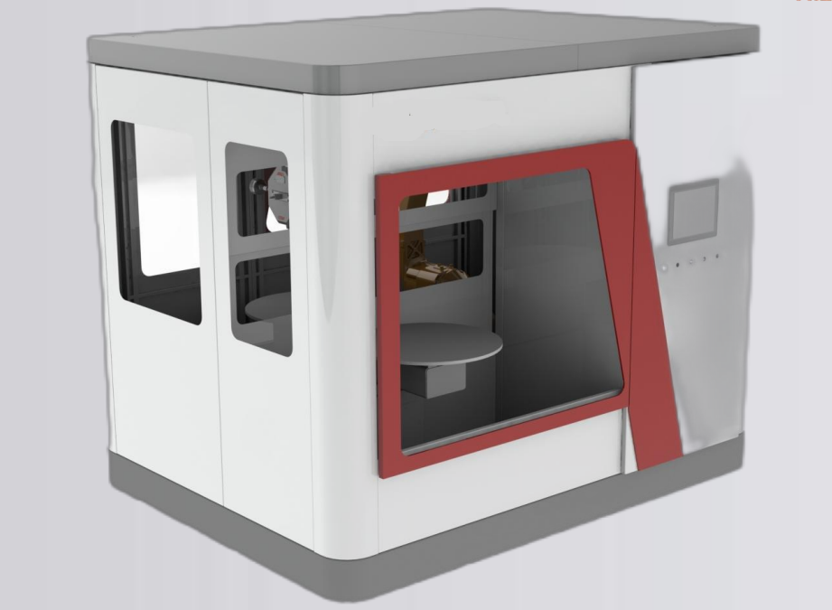
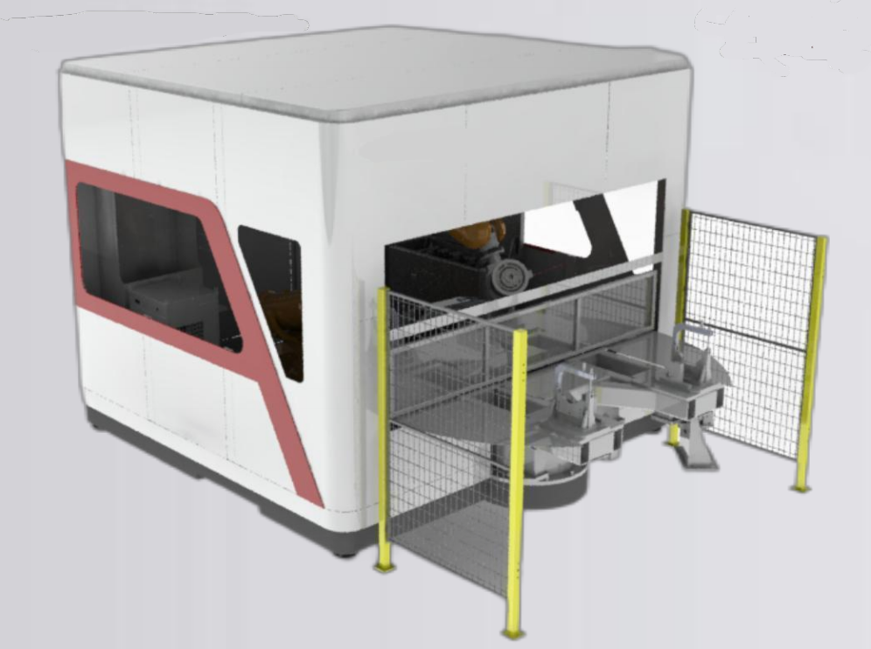
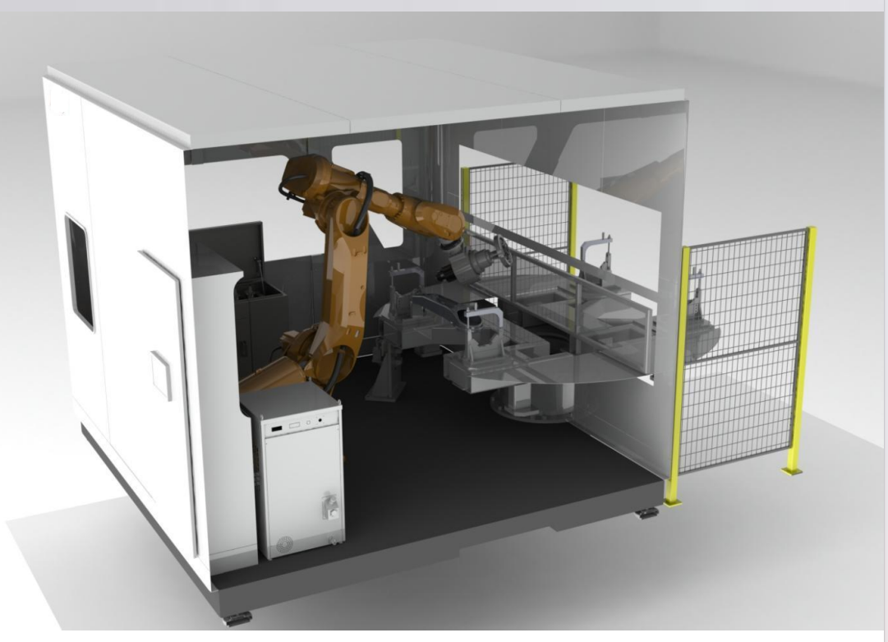
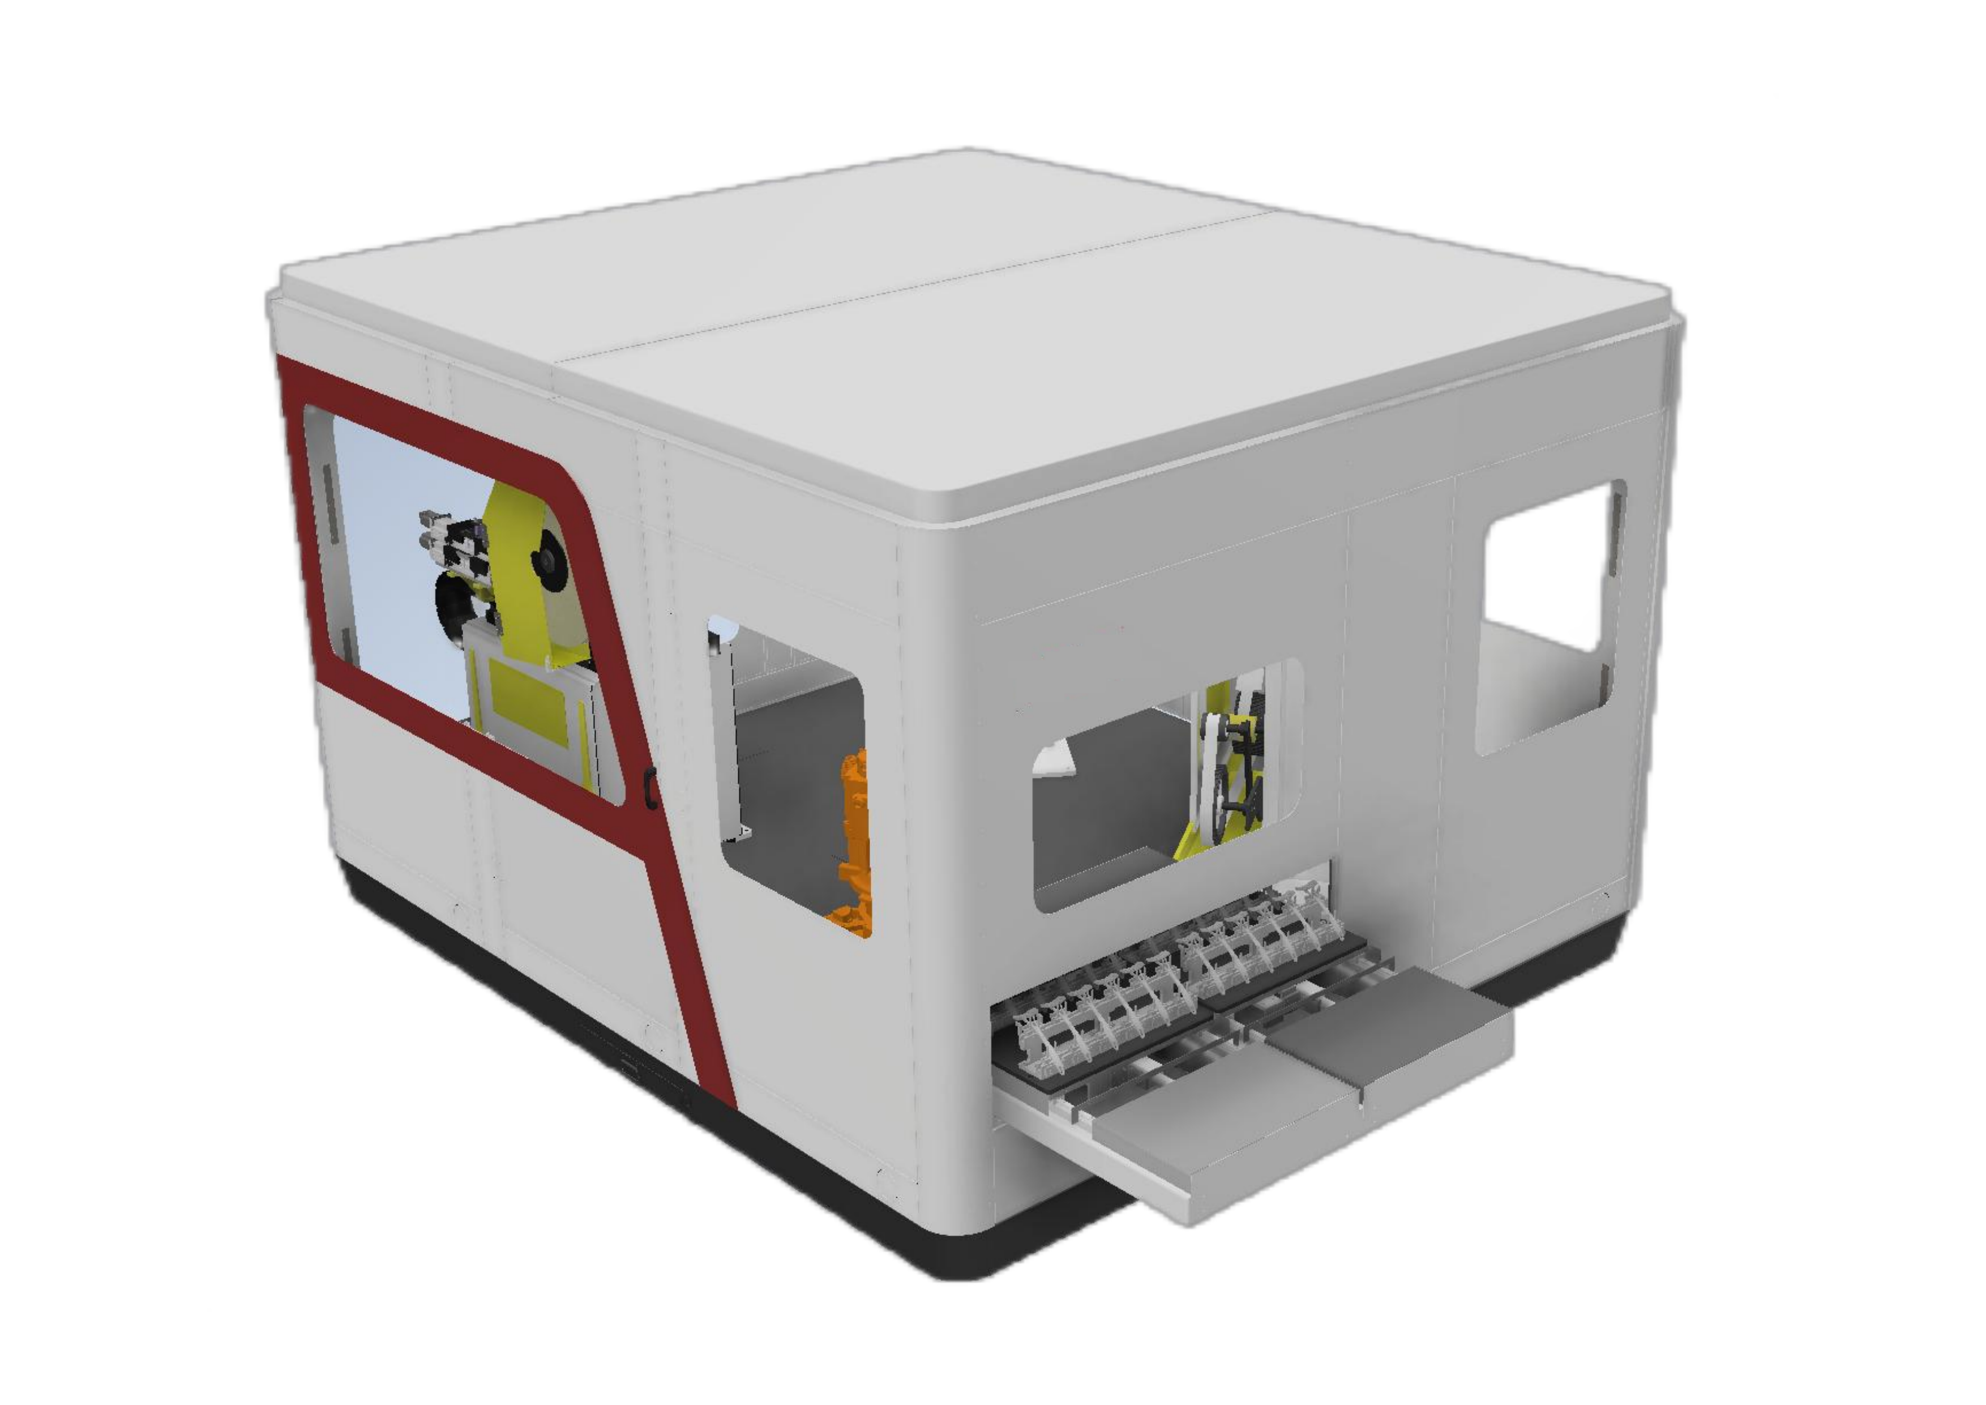
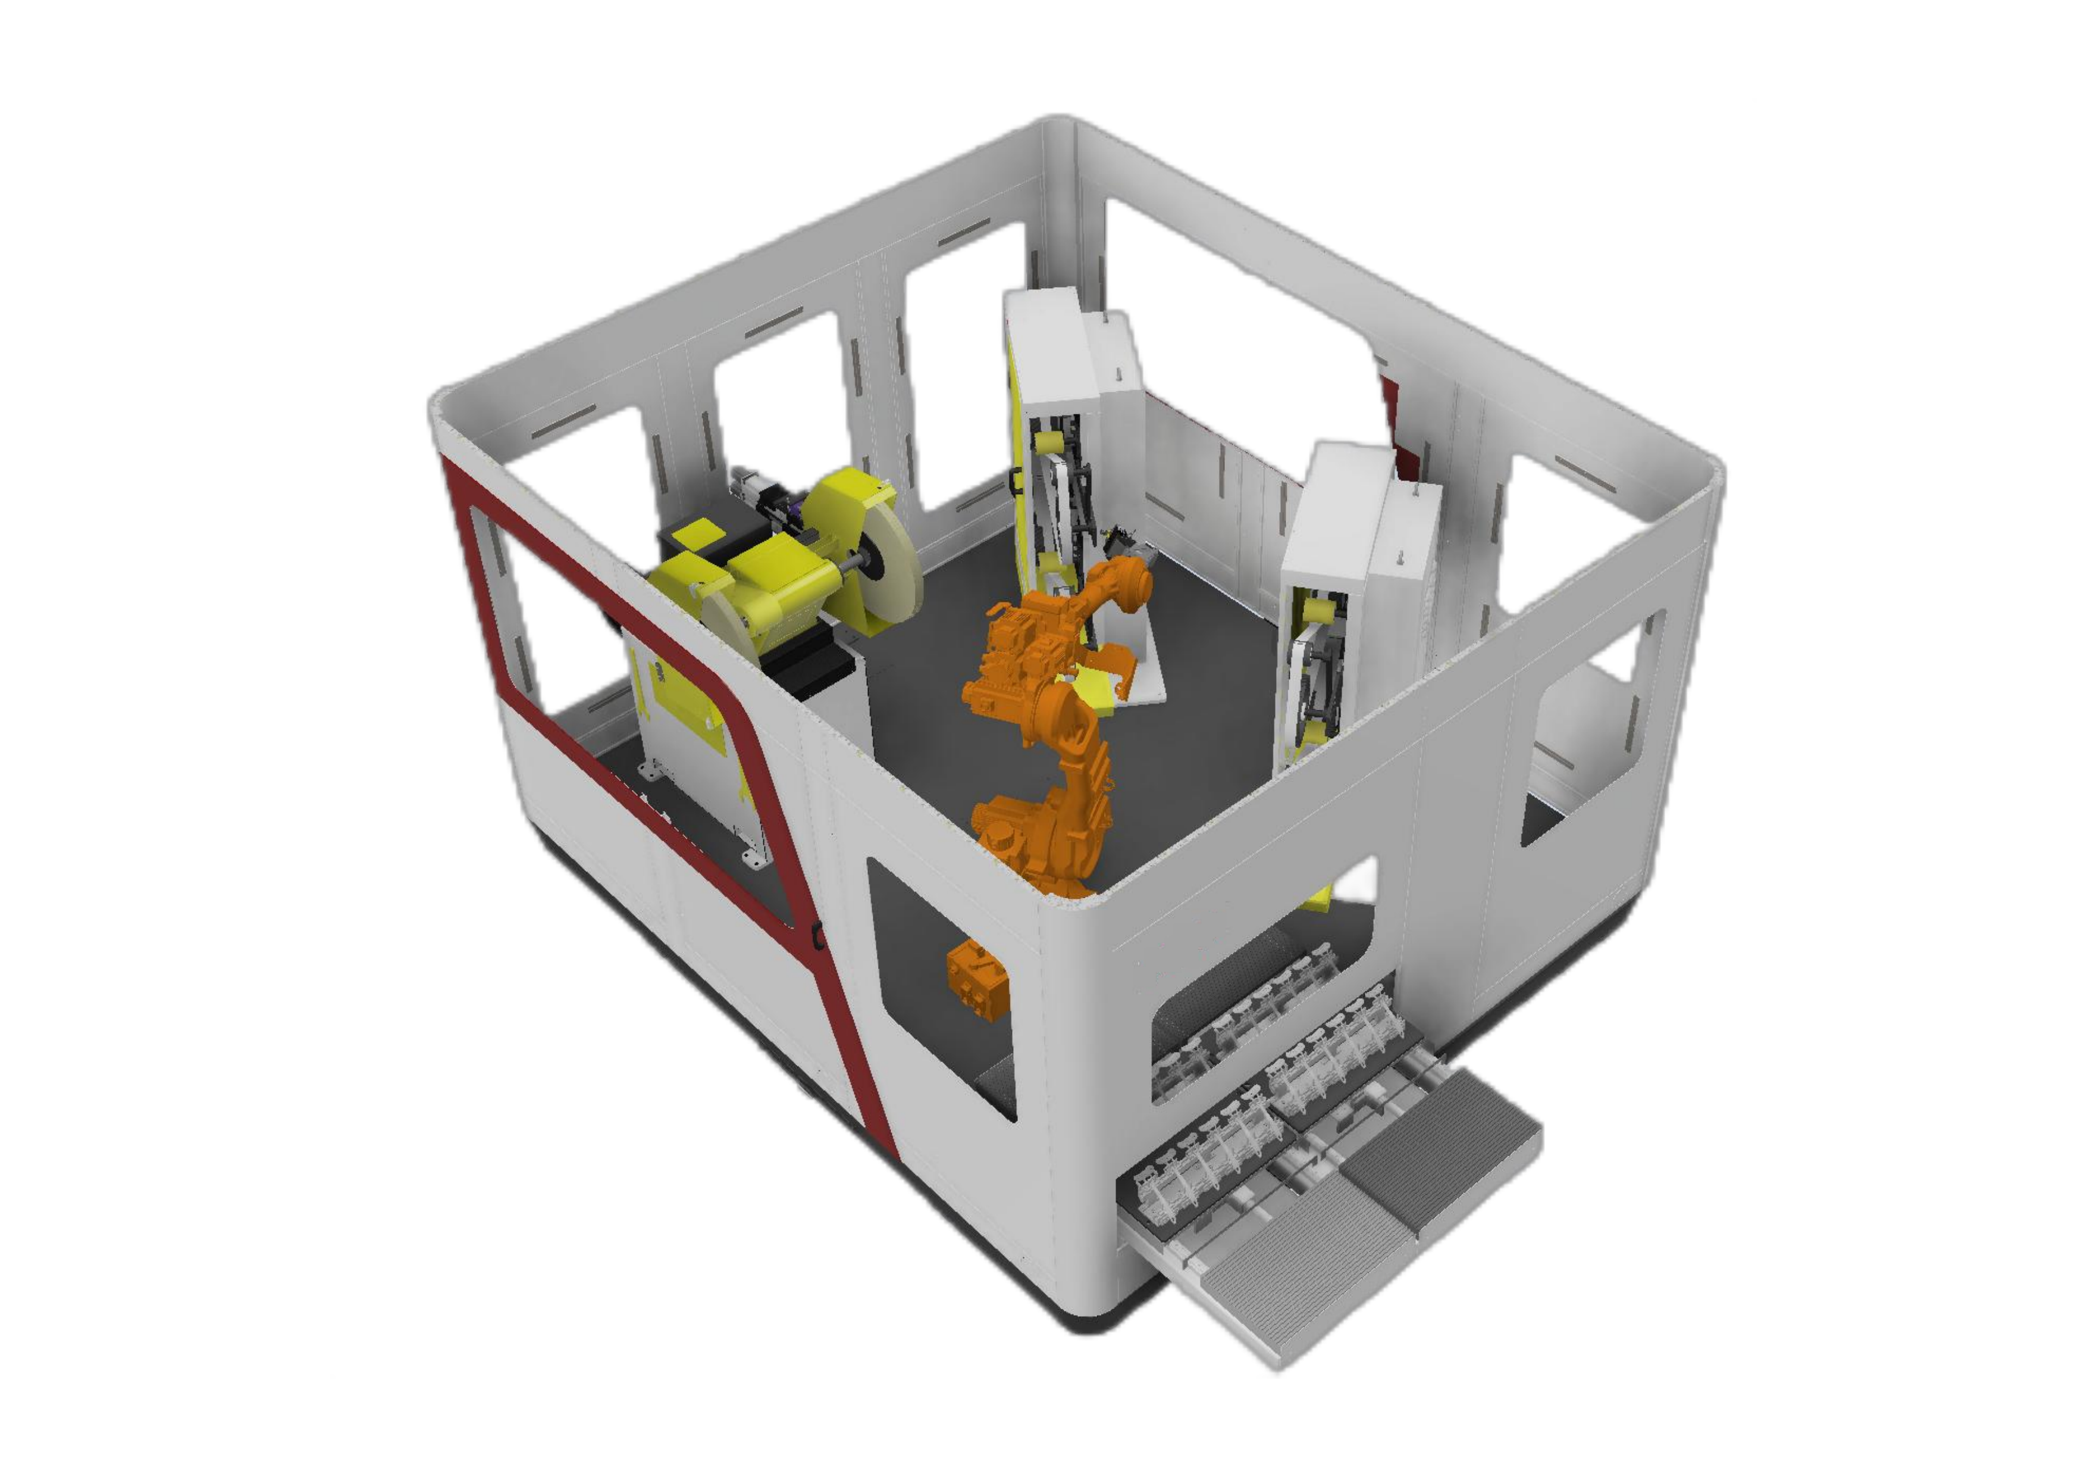
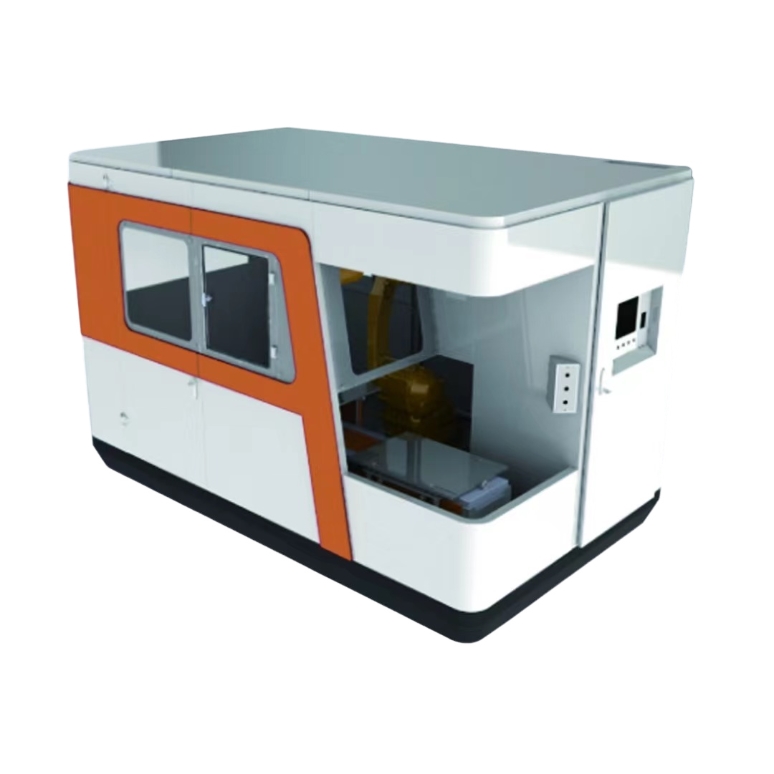
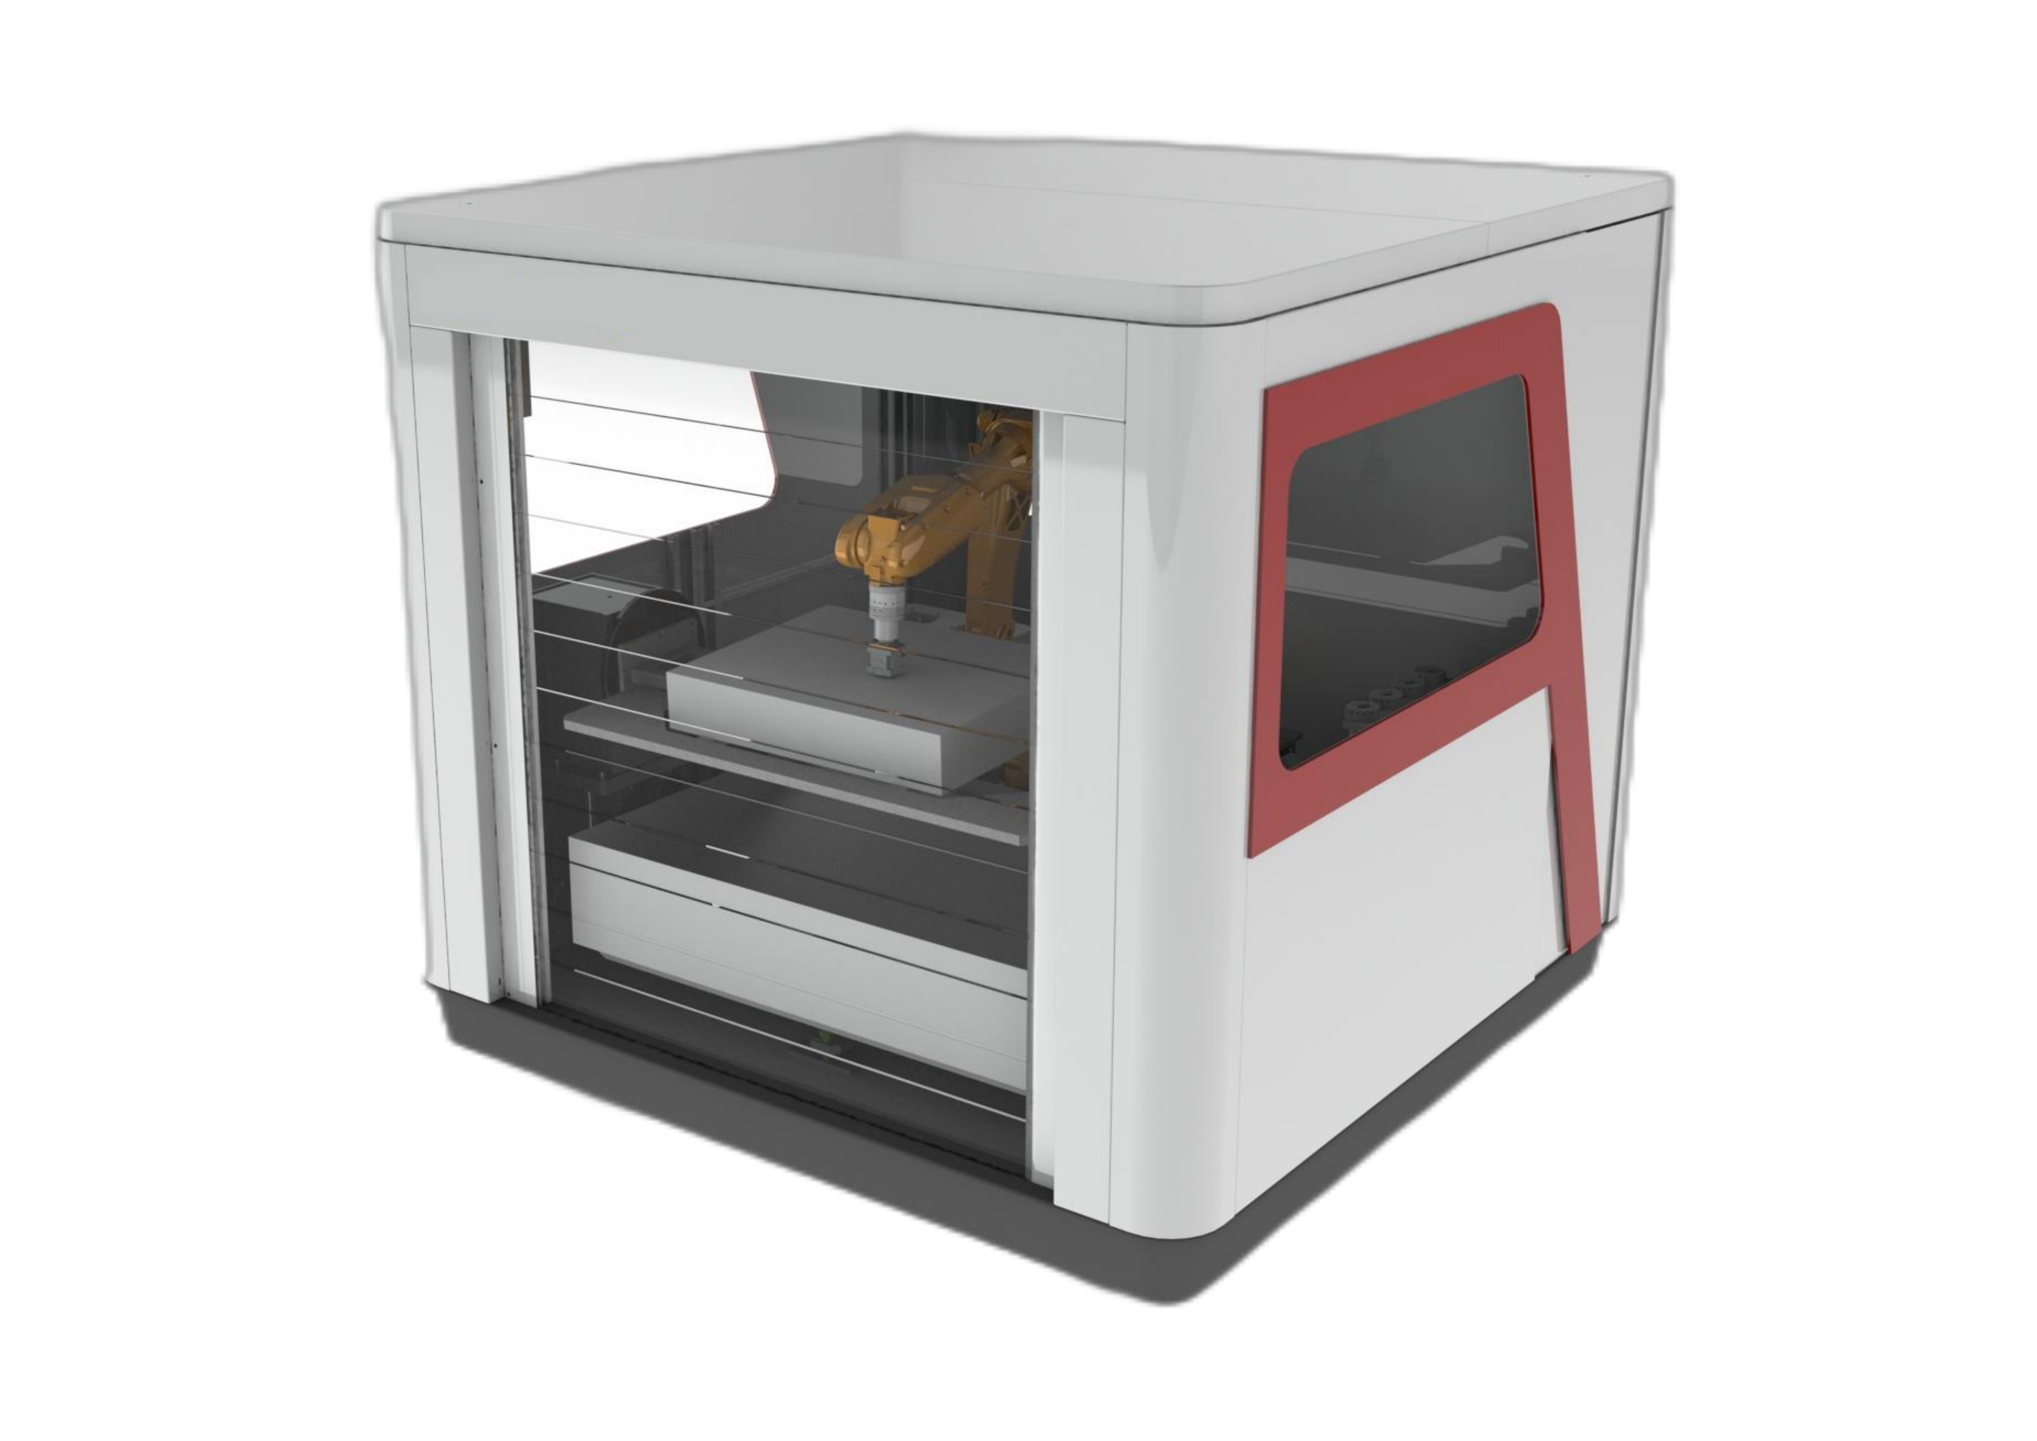
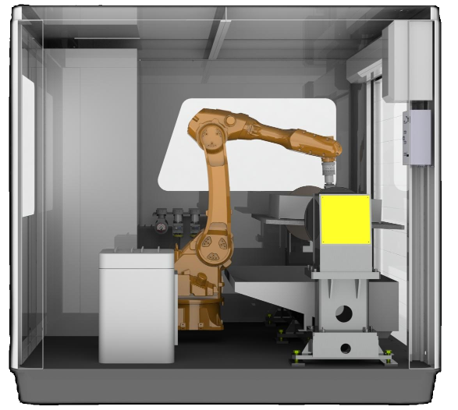
O stație de lucru robotizată pentru șlefuire și lustruire utilizează o carcasă închisă pentru a conține praful și un design modular pentru întreținere, modificare și modernizare, combinând finisarea ghidată de robot cu echipamente adecvate de control al forței și de extragere a prafului.
- Corpul închis ajută la reținerea prafului în timpul procesului de finisare.
- O configurație modulară permite accesul pentru întreținere, modificări și modernizări ulterioare.
- Robotul transportă piesa de prelucrat pentru finisare, fiind și el asistat la debavurare.
- Funcțiile de monitorizare acoperă sculele și curelele defecte, durata de viață a sculelor și capacitatea de producție.
- Polizoarele cu bandă folosesc flotarea pneumatică ca standard, fiind disponibilă ca upgrade flotarea cu forță constantă controlată electronic.
- Masa din material dublu încorporează un design rezistent la praf.
Roboți de șlefuire: când să folosiți unul și cum să-l configurați
Un robot de șlefuire este un robot industrial cu șase axe configurat pentru a îndepărta material prin contact. Roboții de manipulare și sudură mișcă sau adaugă material; șlefuirea, debavurarea, teșirea și îndepărtarea sudurii îl elimină, așa că robotul are nevoie de o unealtă de finisare și de un control al forței conform cerințelor pentru a-și îndeplini sarcinile.
Rectificarea robotizată este de obicei utilizată acolo unde rectificarea manuală înseamnă volum mare de muncă, producție redusă și riscuri pentru sănătatea ocupațională, în special la piesele sudate. Rezistența în producție depinde de trei factori: cât de mult variază piesele după turnare sau sudare, modul în care este controlată cantitatea îndepărtată și cât de repede se uzează abrazivul. Vezi și ce sarcini de șlefuire manuală să fie transferate mai întâi la un robot.
Piesă în dispozitivul de prindere sau unealtă pe flanșă
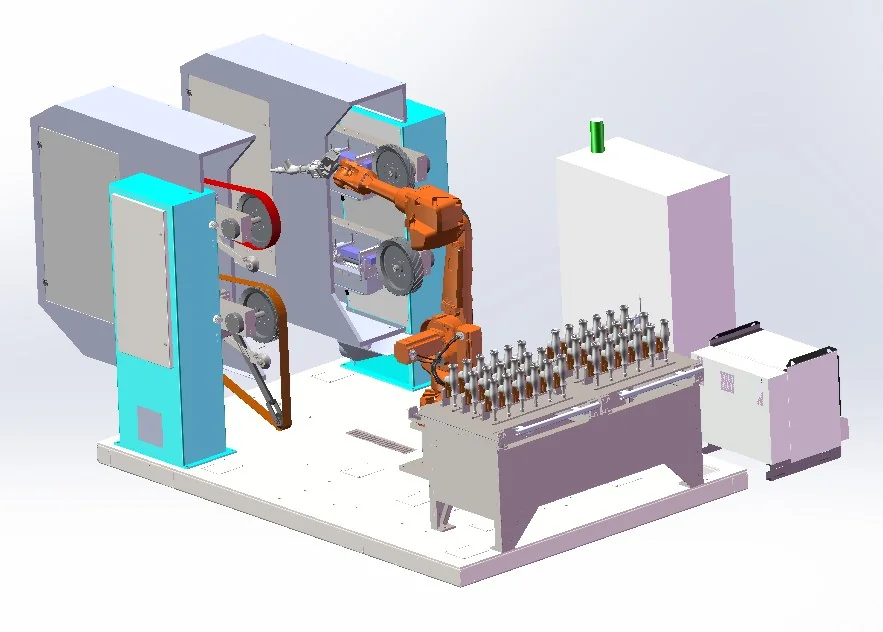
Piesele de până la 30 kg sunt de obicei transportate de robot din poziția de încărcare până la stațiile fixe cu bandă și roată; piesele mai mari sau mai grele rămân fixate în timp ce robotul transportă scula. Stațiile fixe ocupă mai mult spațiu pe podea, dar robotul trece direct de la masa de încărcare la rectificare. O sculă susținută de robot menține configurația compactă, dar fiecare schimbare de sculă sau abraziv adaugă etape pentru fiecare piesă, astfel încât celulele susținute de scule pentru piese mixte utilizează schimbarea automată a sculelor și un depozit de scule, inclusiv scule specifice piesei. Limite și game de modele: selecție parțială sau cu scule.
Menținerea contactului sub control: forță plutitoare și constantă
Piesele turnate și sudurile părăsesc matrița sau dispozitivul de sudură cu variații dimensionale, iar abrazivul se contractă pe măsură ce se uzează. Pe o traiectorie fixă învățată, ambele modifică intensitatea presării sculei și cantitatea de material desprinsă. O unitate flotantă pasivă oferă sculei o cursă mecanică de ±10 mm, cu presiunea aerului setată pentru fiecare postură a robotului; polizoarele cu bandă plutesc pneumatic ca dotare standard. Controlul activ al forței citește contactul și deplasează unitatea flotantă înainte sau înapoi, astfel încât forța să rămână constantă pe măsură ce poziția piesei, toleranța sau condiția abrazivă se modifică; flotarea cu forță constantă este o îmbunătățire a polizoarelor cu bandă. La polizorul greu cu forță controlată utilizat în celulele cu scule, forța de contact este reglabilă de la 10 la 500 N cu o precizie de control al forței de ±5 N; intervalele pentru alte scule și configurații sunt confirmate pentru fiecare proiect.
Acolo unde variația este prea mare doar pentru conformitate, sistemele pe care le-am construit măsoară mai întâi: un senzor laser de deplasare pentru înălțimea cordonului de sudură, un punct laser pentru deplasarea liniei de separare față de turnarea anterioară sau o scanare 3D pentru a genera fiecare traiectorie. Ceea ce are nevoie o celulă este selectat pentru fiecare proiect pe baza pieselor și a obiectivelor de producție. Consultați șlefuire robotizată cu forță controlată și verificarea stării de contact și a abrazivității în timpul punerii în funcțiune.
Curele, roți sau un ax principal
Alegerea sculei urmează ceea ce rămâne nemișcat. În ruta de reținere a piesei, stațiile rămân nemișcate, iar robotul aduce piesa la ele: benzile îndepărtează materialul brut, apoi discurile din nailon, sisal și pânză lustruiesc, iar pilele și discurile lamelare de pe axe flotante fixate la stație ating contururile interioare, marginile găurilor și liniile de separație pe care o bandă nu le poate atinge. Polizorul cu bandă abrazivă cu forță controlată pe această rută este o mașină de podea, cu flotare pneumatică ca standard și flotare cu forță constantă ca upgrade.
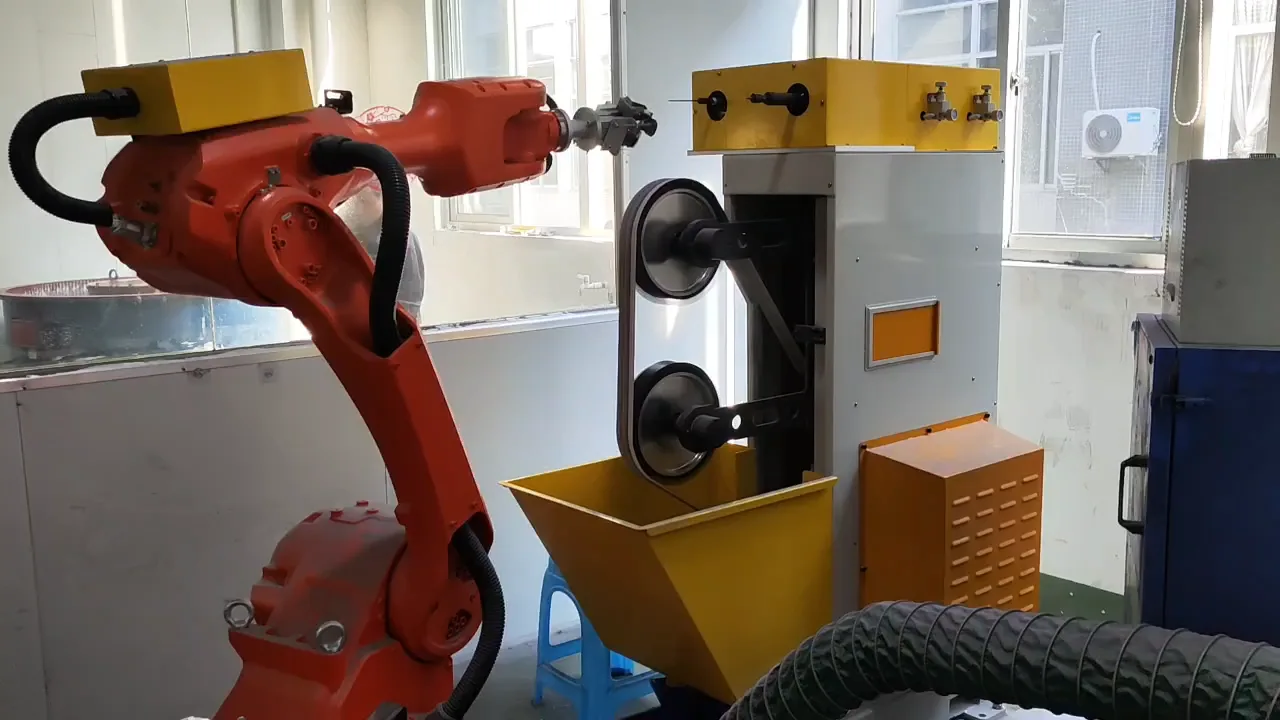
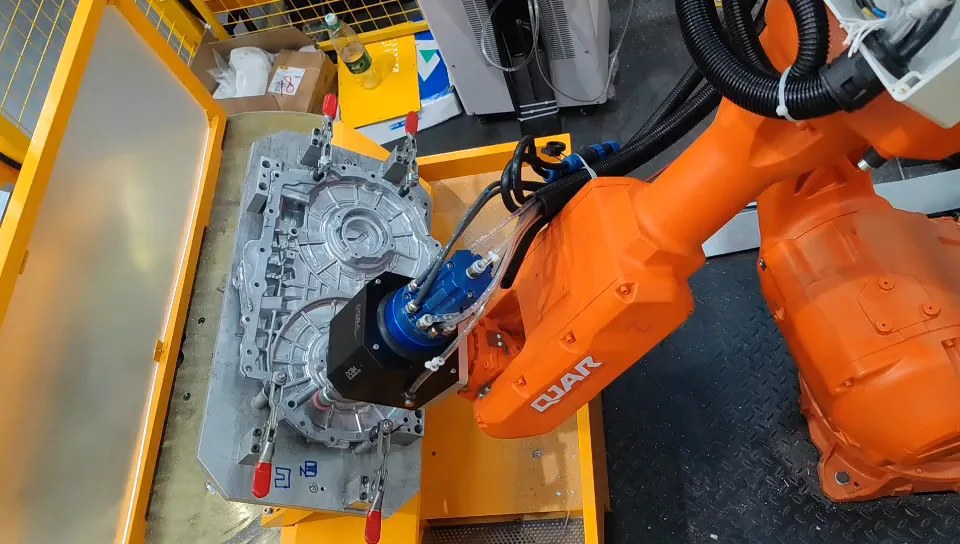
În ruta de fixare cu sculă, piesa rămâne fixată într-un dispozitiv de fixare, iar robotul transportă scula către freză, poartă sau sudură: un ax flotant sau o polizor greu cu forță controlată care comută între freze, roți lamelare și capete de rectificare cu diamant dintr-un depozit de scule. Așchierea grea a fontei, oțelului turnat și a sudurilor se realizează în acest fel. Vezi familii consumabile și opțiuni de control al instrumentelor și forței.
De ce are nevoie brațul robotic în sine
Un robot de șlefuire apasă pe piesă pentru curse lungi, cu o sarcină de contact tipică de 3-10 kg, așa că brațul trebuie să fie suficient de rigid pentru a nu se deplasa. De asemenea, are nevoie de o cursă mai mare a încheieturii mâinii: axa 6 extinsă de la ±360° obișnuit la ±540° sau ±720°, iar axa 5 dincolo de 350° cu un design decalat, astfel încât un contur se execută ca o mișcare continuă, fără pauze. Protecția IP67 împiedică pătrunderea prafului. Lista completă: cerințe de mișcare și protecție a robotului.
Robot sau mașină de șlefuit cu scop special
Când aceeași piesă mică, turnată sub presiune sau cosmetică, se produce în volum, o mașină cu cinci axe cu patru sau șase stații care funcționează simultan, comutabile între produse, se poate potrivi mai bine decât un robot; blocurile motor și carcasele transmisiei pot fi, de asemenea, utilizate de o mașină de rectificat CNC cu șase axe. Un robot potrivește piese mari sau variate, o gamă largă de lucru sau o celulă conectată într-o linie și poate, de asemenea, încărca mașinile. Ambele se numără printre sistemele pe care le-am construit și sunt alese pentru fiecare proiect; vezi celule robotizate și mașini cu scop special pentru turnarea sub presiune.
Discutați aplicația dumneavoastră de șlefuire ↗Prins parțial sau prins de sculă: începeți cu piesa de prelucrat
Robotul poartă piesa
Pentru piese de până la 30 kg, o configurație de susținere a piesei poate transporta piesa de prelucrat direct din poziția de încărcare către o stație fixă de finisare. Aceasta poate reduce etapele de manipulare a fiecărei piese, în timp ce stațiile înconjurătoare necesită mai mult spațiu pe podea.
Robotul poartă unealta
Într-un aranjament cu sculă fixată, robotul aduce scula la o piesă de prelucrat mai mare sau mai grea. Configurația poate fi mai compactă, în timp ce schimbările de scule și abrazive adaugă etape la ciclul de prelucrare cu o singură piesă.
Cifra de 30 kg este o limită de selecție a traseului, nu greutatea permisă a piesei pentru fiecare model. Tabelul de modele de mai jos definește separat sarcina utilă a robotului și greutatea recomandată a piesei.
Specificațiile modelului de stație de lucru
Comparați intervalele de modele acceptate pentru o configurație cu piese fixate. Dimensiunile piesei, greutatea piesei și sarcina utilă a robotului sunt limite separate; selectați un rând care să permită amplasarea piesei de prelucrat.
Derulați pe orizontală pentru a compara fiecare câmp.
| Model | Sarcina utilă a robotului | Greutate parțială | Învelișul părții | Dimensiunile per total | Alimentare / putere nominală | Precizie de măcinare |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤3 kg | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | CA 380 V / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤7 kg | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | CA 380 V / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤15 kg | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | CA 380 V / 13.5 kW | ±0.1–0.2 mm |
| materiale aplicabile | Piese turnate din aluminiu, feronerie mică | |||||
| Robot industrial | EVST | |||||
Câmpul de precizie descrie precizia șlefuirii. Cerințele de mișcare a robotului sunt comparate separat mai jos.
Module standard de șlefuire și lustruire
Modulele standard includ polizoare cu bandă dublă, polizoare cu bandă cu o singură stație și mașini de lustruit cu o singură stație. Modulele de lustruire cu bandă lată, pentru piese mari și piese mici permit combinații modulare, cu aranjamente flotante și de compensare automată.
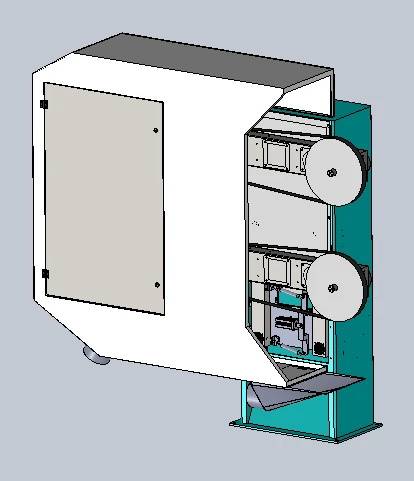
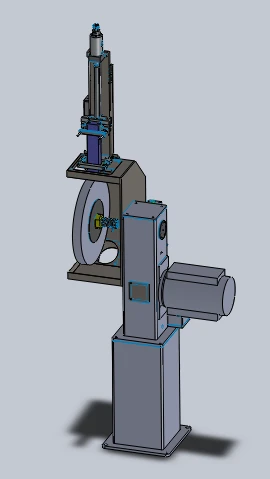
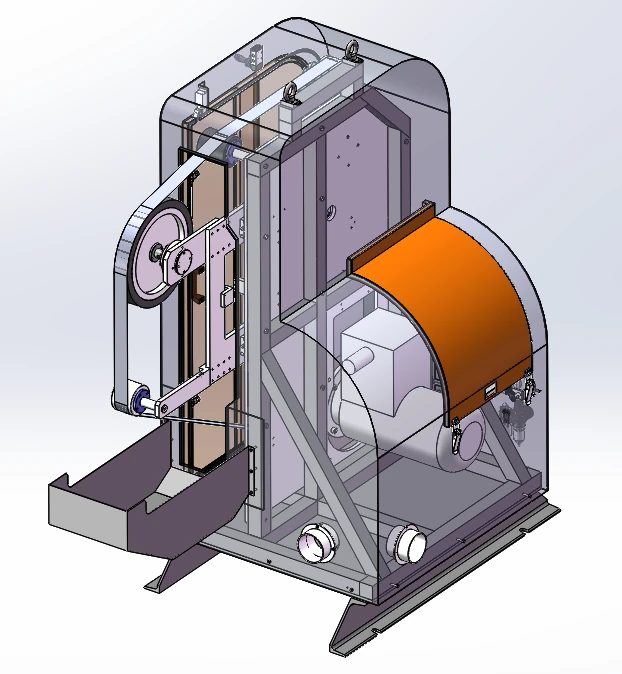
O configurație cu mașină cu bandă abrazivă utilizează un motor de acționare rezistent la explozie de 4 kW, o viteză maximă de rotație de 2800 rpm și o bandă abrazivă de 2800 mm × 70 mm. Aceasta include ghidarea benzii, o conexiune la buncărul de praf, flotare pneumatică standard cu o opțiune electronică de actualizare a forței constante și posibilitatea de a instala un ax flotant.
Șapte familii consumabile și rolurile lor
Selecția consumabilelor urmează operațiunea necesară și forma de contact. Diferite stații pot fi combinate pentru a trece de la etapele de îndepărtare a abrazivului la cele de lustruire.
Curele abrazive
Rectificarea cu bandă de-a lungul căii de contact selectate.
Roți cu clapă
Finisare abrazivă cu un consumabil în formă de roată.
Roți din nailon
Lustruirea suprafețelor cu o stație cu roți de nailon.
Roți din sisal
Lustruirea roților în secvența de finisare necesară.
Roți de lustruit pânză
Lustruire cu o stație de lustruit pânză.
Fişiere
Pilire localizată și debavurare a muchiilor.
Freze
Frezare și îndepărtare de material înainte de finisarea ulterioară.
Șlefuire robotizată cu control al forței
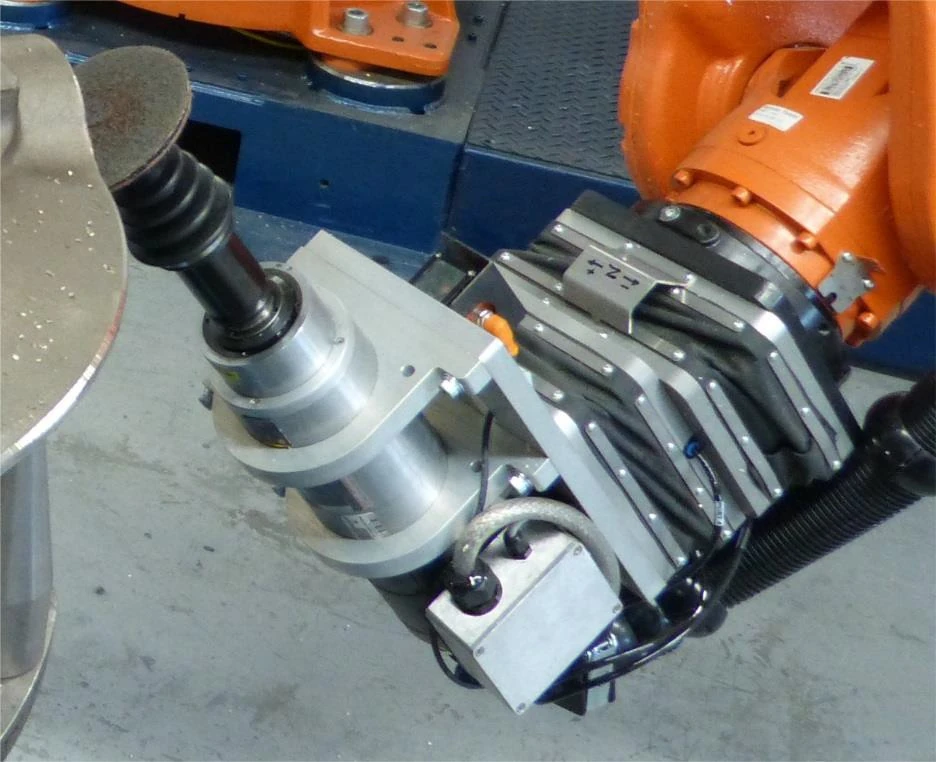
Complianță pneumatică pasivă
O supapă proporțională controlează presiunea din interiorul mecanismului flotant, cu setarea de control ajustată în funcție de postura robotului. Complianța mecanică oferă un interval de flotare de ±10 mm.
Feedback activ al forței
Feedback-ul de forță ajustează dispozitivul plutitor înainte sau înapoi pentru a menține contactul pe măsură ce poziția piesei, toleranța piesei sau uzura abrazivă se modifică. Intervalul de forță controlată este disponibil la cerere.
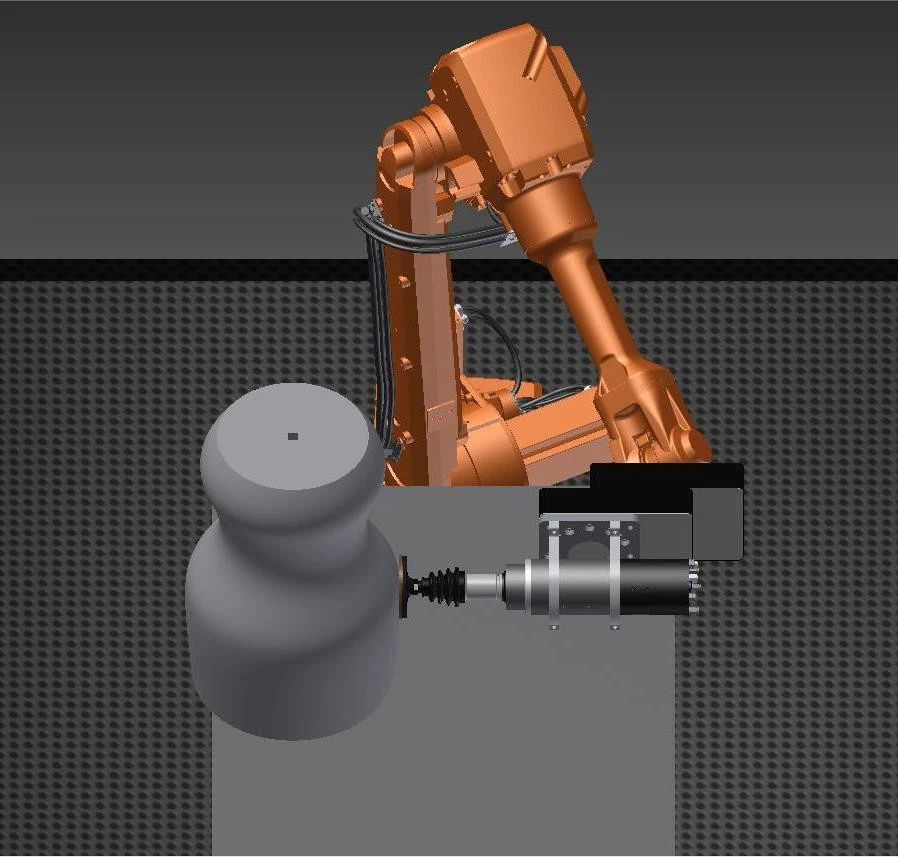
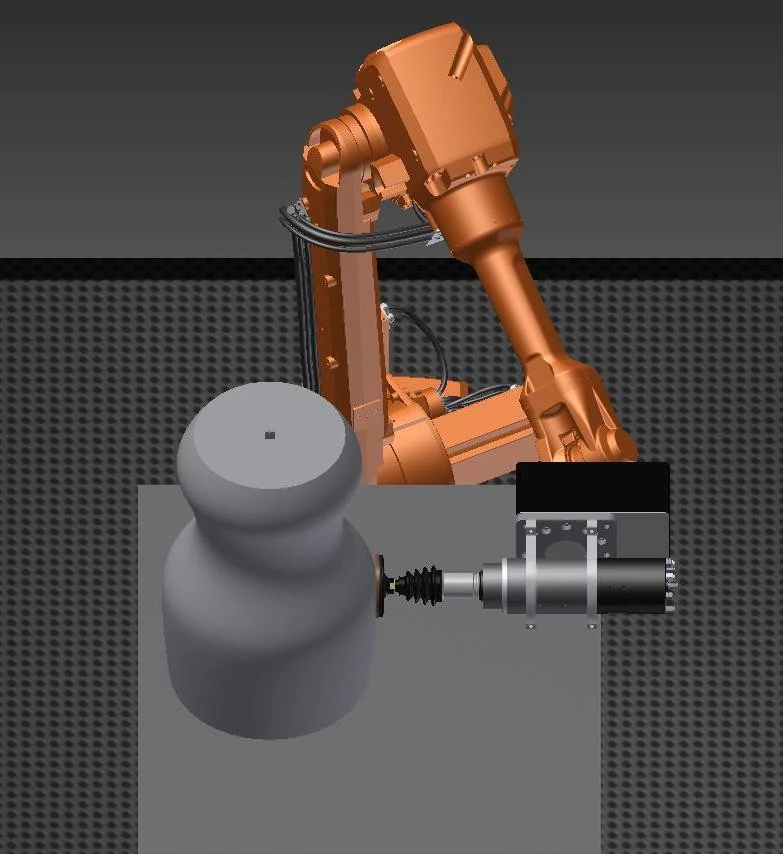
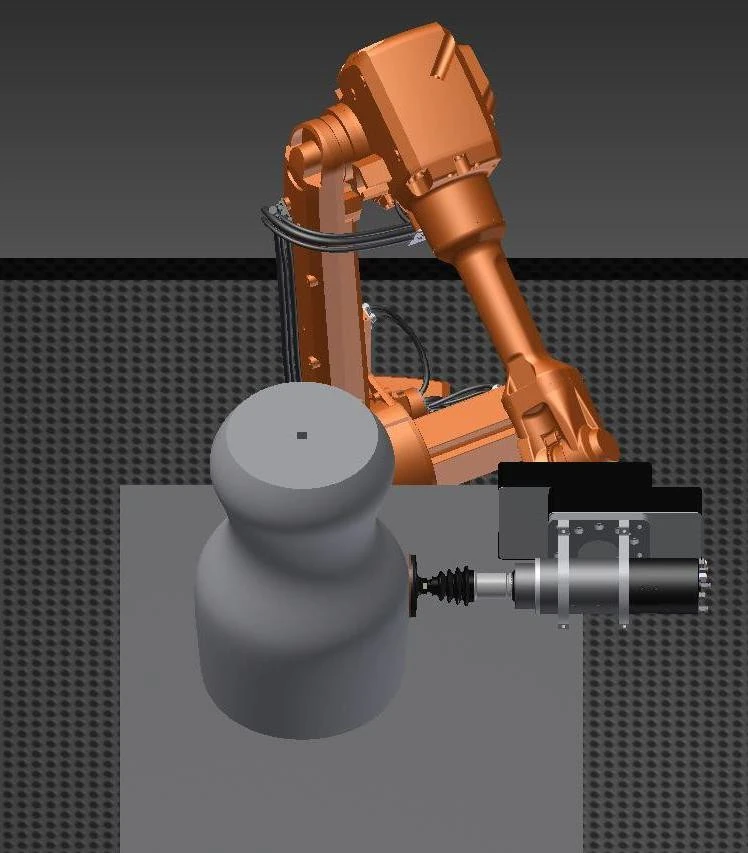
O opțiune de sculă cu control al forței/poziției în toate pozițiile permite schimbarea automată a sculelor și este specificată pentru funcționare continuă cu protecție IP65. Acestea sunt specificații ale opțiunilor de scule, separate de cerințele corpului robotului.
Opțiuni de scule și echipamente de control al forței
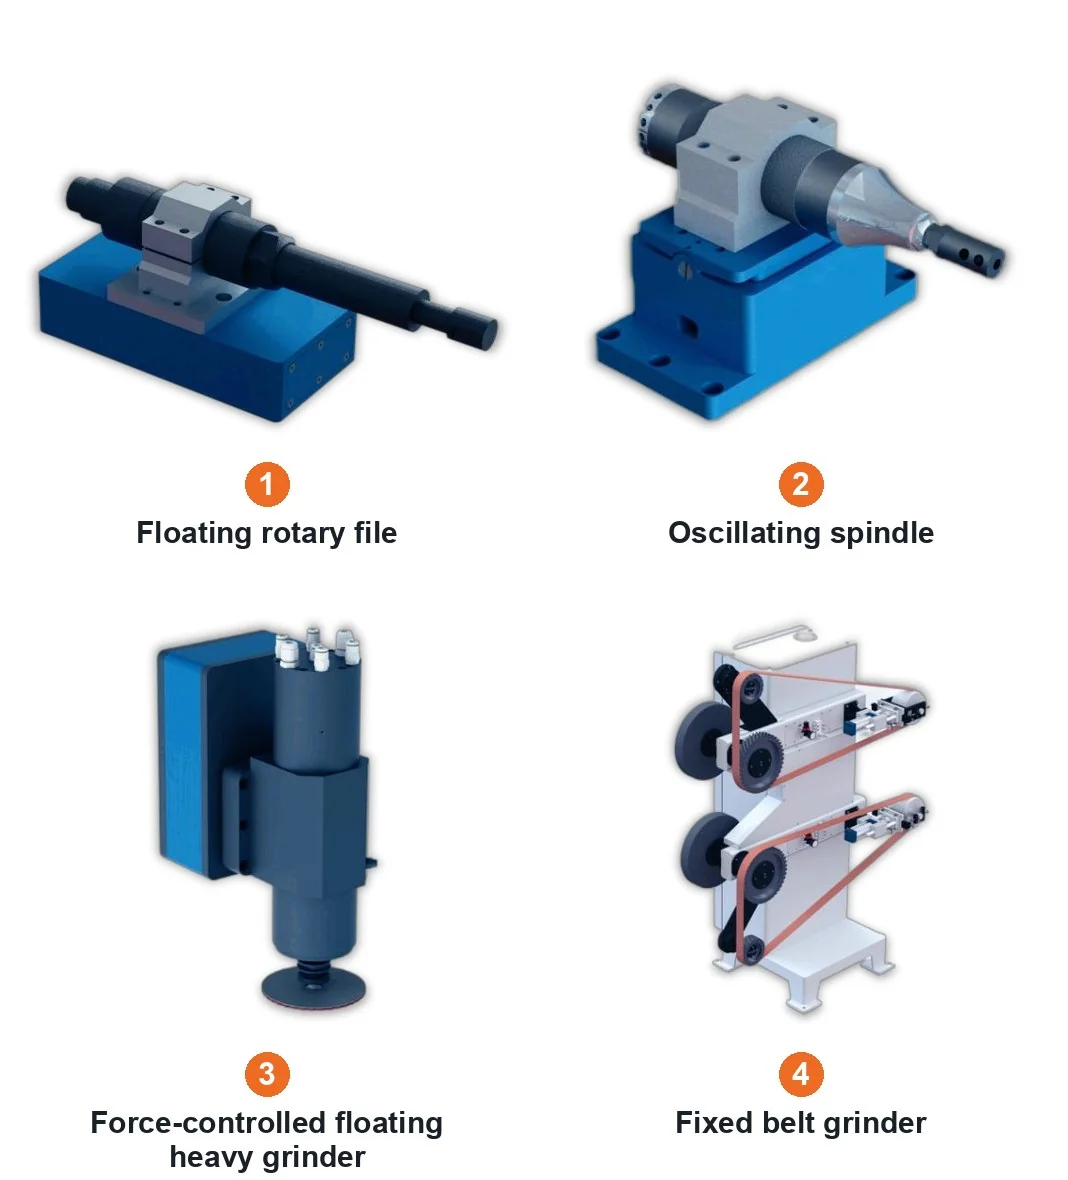
Familii de unelte
- Ax oscilant flotant
- Ax oscilant
- Pilă rotativă plutitoare
- Mașină de râșnit plutitoare grea cu forță controlată
- Polizor cu bandă cu forță controlată
- Polizor cu bandă fixă
Forme de echipamente de control al forței
- Echipament de control al forței în toate pozițiile
- Polizor unidirecțional cu forță controlată
- Polizor bidirecțional cu două stații și control al forței
- Echipament de debavurare cu control al forței
Axele electrice cu flotare radială sunt o altă opțiune de interfață pentru scule. Selectați familia de scule în funcție de operațiune, direcția de contact și accesul disponibil.
Extracția prafului și incinta de lucru
Configurația cartuș-filtru utilizează filtrare cu presiune negativă, mediu filtrant acoperit cu PTFE și curățare prin pulsații cu colectare prin sertar. Valorile sale tehnice sunt prezentate mai jos.
| Element tehnologic | Valoarea parametrului | Unitate |
|---|---|---|
| Alimentare | 7.5 | kW |
| Debit de aer | 8500 | m³ / h |
| Cartușe filtrante | 6 | cartușe |
| Zona de filtrare | 66 | m² |
| Dimensiunea filtrării | 0.3-1 | pm |
| Eficiență de filtrare | 99 | % |
| Presiunea aerului comprimat | 0.4-0.6 | MPa |
| Coșuri de colectare | 40 2 × | L |
| Nivel de zgomot | 78 2 ± | dB |
| Conexiuni de admisie | 4 200 × | mm |
| Dimensiunile per total | × × 1350 1100 2280 | mm |
| Tensiunea de alimentare | 380 | V |
| Frecvența de alimentare | 50 | Hz |
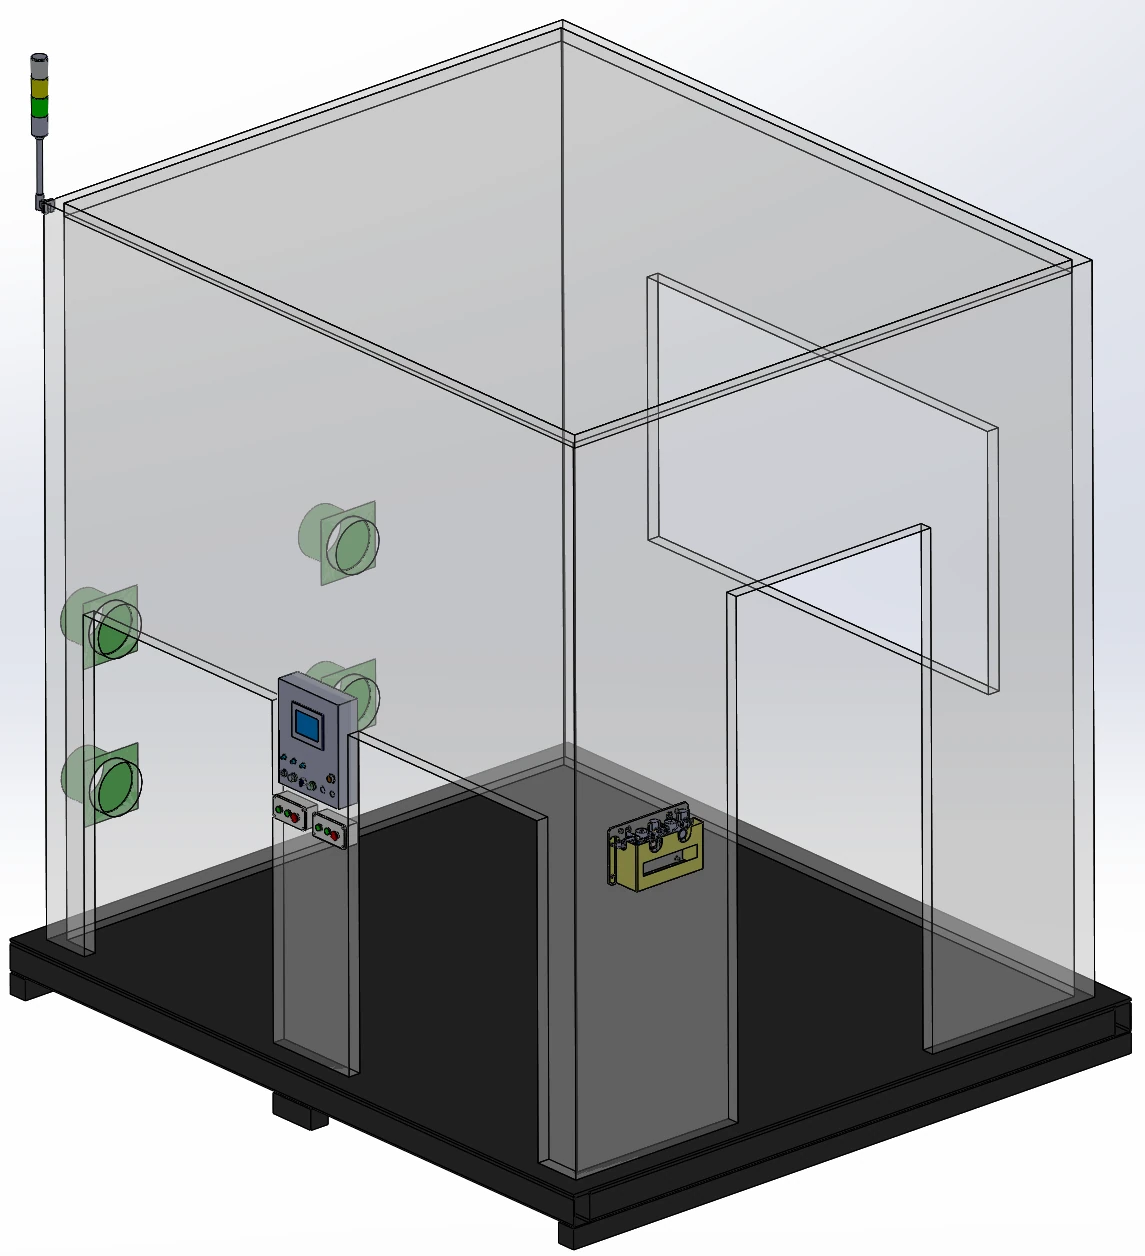
Carcasă și interfețe anti-praf
O carcasă din profil de aluminiu cu panouri din tablă include o fereastră de vizualizare acrilică de 5 mm, iluminare și 4 conexiuni de extracție. Un panou de afișare, o cutie cu buton de confirmare a încărcării, o ușă de întreținere și o bază din oțel carbon Q235 cu acces pentru stivuitor completează aranjamentul.
Extracție umedă și control integrat al prafului
Extracția umedă este o metodă disponibilă pentru praful de aluminiu și magneziu. Corpul stației de lucru poate conține praf cu o carcasă exterioară, un design al mesei cu strat dublu rezistent la praf și conexiuni pentru buncărul de praf; detectarea prafului și alarmele sunt opțiuni de configurare.
Cerințe privind mișcarea și protecția robotului
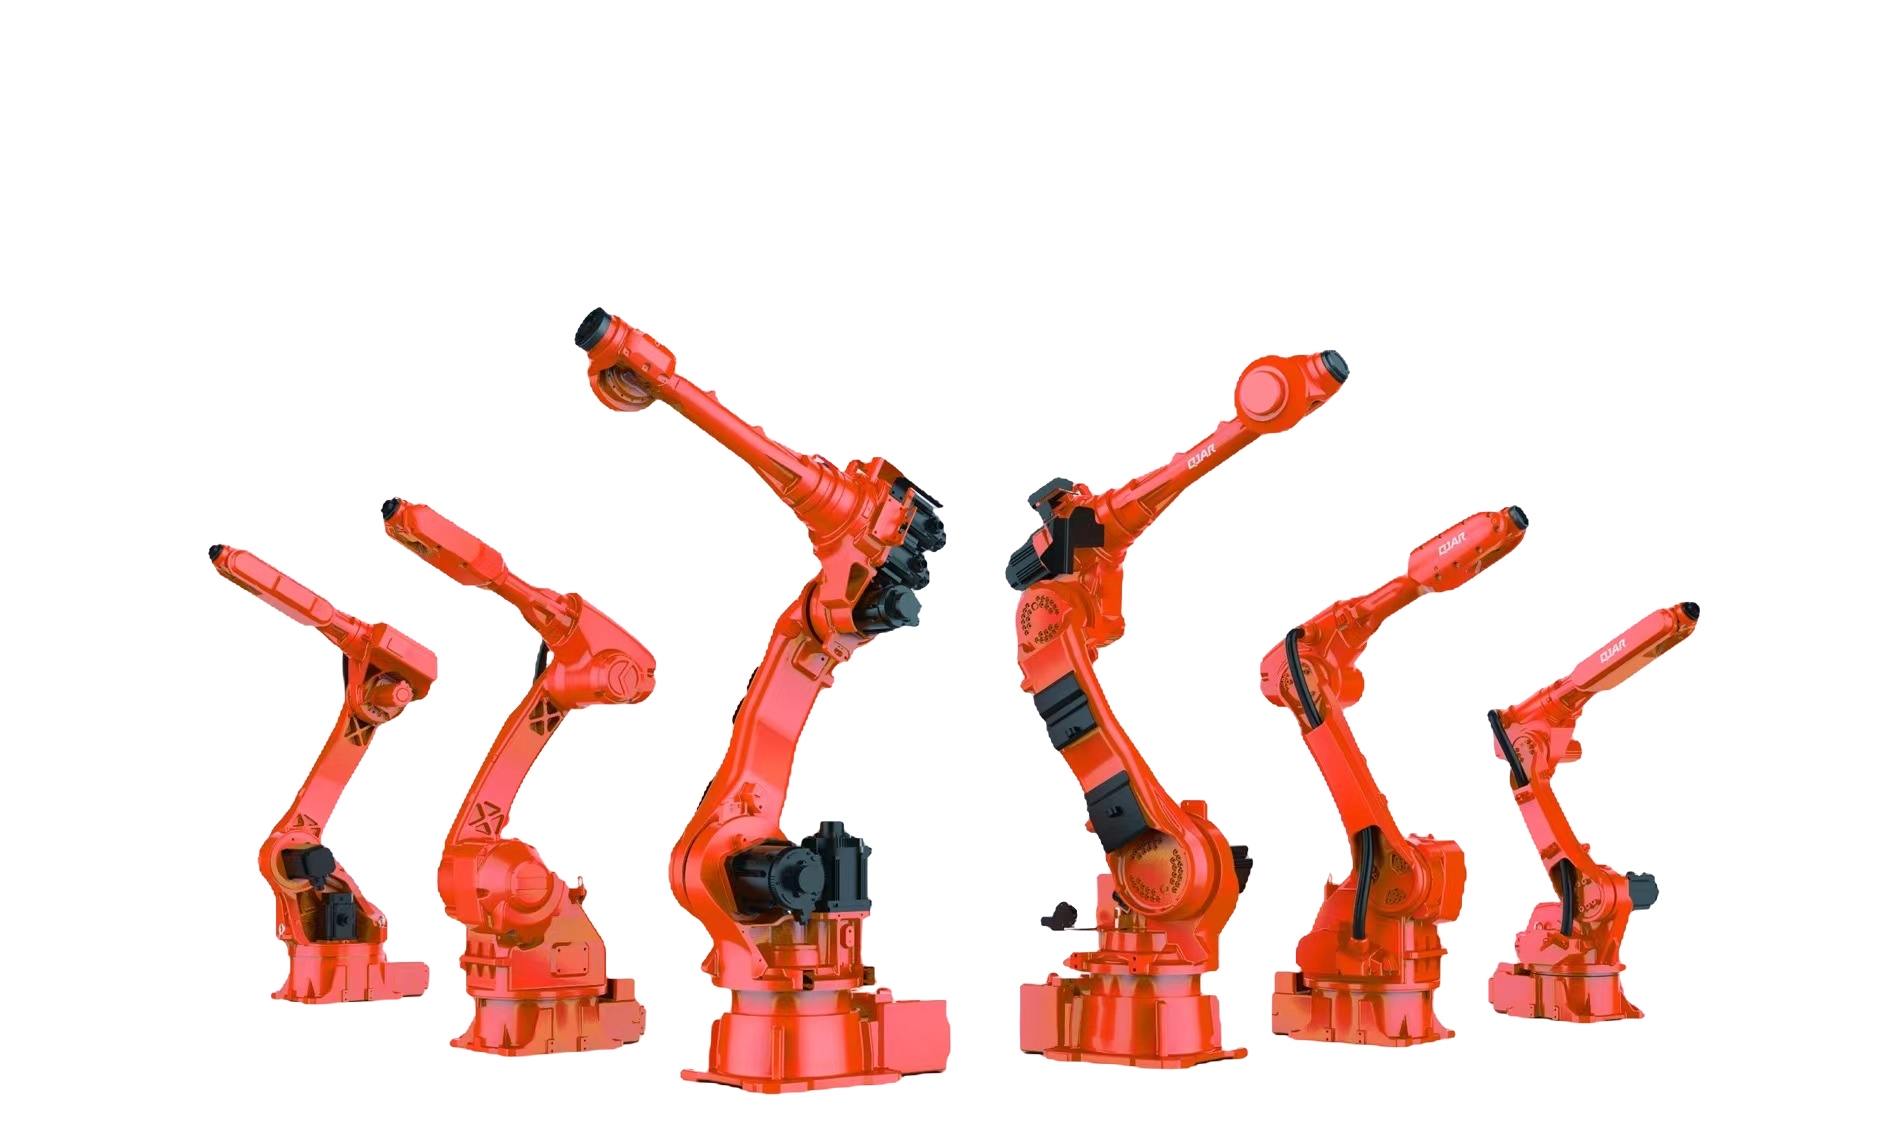
Selectați un robot cu șase axe pentru aplicație, utilizând aceste cerințe de mișcare și protecție ca listă de verificare comparativă. Acestea sunt condiții de selecție a robotului, separate de precizia de șlefuire la stația de lucru și de intervalul de forță de contact controlată.
- Repetabilitatea robotului
- ± 0.02 mm
- Viteză liniară efectivă
- ≥5 m/s
- Precizia TCP
- 0.2 mm
- Precizia traseului
- ≤0.2 mm La viteze de șlefuire de până la 300 mm/s
- Protecția robotului
- IP67
- Referință de sarcină de contact
- 3-10 kg
Monitorizarea stării în linie
Starea consumabilelor și a sculelor
Funcțiile disponibile includ detectarea curelei sparte, detectarea sculei sparte și gestionarea duratei de viață a sculei. Lubrifierea sculei poate fi inclusă pentru configurația selectată a sculei de rectificare.
Starea producției
Gestionarea capacității de producție completează monitorizarea consumabilelor. Verificați semnalele necesare și accesul pentru întreținere împreună cu configurația selectată a sculei și a carcasei.
Finisarea cusăturilor FSW
Cusături FSW pentru tăvița bateriei din aluminiu
O aplicație tipică este șlefuirea ghidată de robot a cusăturilor sudate prin frecare-agitare pe tăvile de baterii din aluminiu.
Finisare FSW față-verso
O aplicație separată, față-verso, combină un ax cu forță controlată, un poziționer de strunjire și o extracție umedă pentru a rectifica 6 cordoane FSW: 3 pe față și 3 pe spate.
Operațiuni conexe de finisare a ramelor
Operațiunile conexe ale cadrului bateriei includ frezarea fețelor de sudură, debavurarea și șlefuirea fețelor de etanșare după frezare.
Linie automată de șlefuire: interfețe pentru stații de lucru
Când planificați o linie automată de rectificare, începeți cu interfața stației de lucru: locația pieselor primite, accesul la transfer, conexiunile de extracție și semnalele partajate cu echipamentele din jur. Potriviți configurația cu secvența de finisare și accesul necesar pentru schimbarea sculelor și întreținere.
Prinsă parțial sau prinsă cu scule — cum aleg piesa mea?
Folosiți ruta de prindere a piesei ca punct de plecare pentru selecția pieselor de până la 30 kg, apoi verificați greutatea piesei specifice modelului, accesul la prindere și calea de finisare. Piesele mai mari sau mai grele se potrivesc unui aranjament de prindere a sculei. Tabelul de modele oferă limite de piese mai restrânse decât acest criteriu general de rută.
Ce sarcină utilă a robotului și greutate a pieselor acoperă fiecare model de stație de lucru?
Cele trei rânduri de modele împerechează sarcini utile ale roboților de 10, 20 și 30 kg cu greutăți recomandate ale pieselor de până la 3, 7 și respectiv 15 kg. Sarcina utilă a robotului și greutatea piesei sunt câmpuri de selecție diferite; utilizați ambele împreună cu anvelopa piesei.
Control pasiv al forței flotante sau control activ al forței — de care are nevoie piesa mea?
Complianța pneumatică pasivă asigură o deplasare mecanică flotantă. Feedback-ul activ al forței ajustează deplasarea pentru a compensa modificările poziției piesei, toleranțele piesei și uzura consumabilelor, menținând în același timp contactul. Selectați abordarea în jurul suprafeței și variația acesteia.
Ce interval de forță de contact poate fi menținut?
Gama de control al forței de contact este disponibilă la cerere. Discutați materialul piesei de prelucrat, geometria, scula de finisare și suprafața țintă înainte de a selecta configurația de control al forței.
Ce fel de extracție a prafului este necesară pentru praful de aluminiu și magneziu?
Extracția umedă este o metodă disponibilă pentru praful de aluminiu și magneziu. Discutați materialul și procesul atunci când alegeți echipamentul de extracție și închidere; specificațiile filtrului cu cartuș descriu o configurație separată.
Când are nevoie un robot de șlefuire de control activ al forței și când este suficientă flotarea pneumatică?
Flotarea pneumatică este suficientă atunci când scula are nevoie doar de o flexibilitate mecanică pentru a absorbi variații mici: unitatea flotantă oferă o cursă de ±10 mm, cu presiunea aerului setată pentru fiecare postură a robotului, iar polizoarele cu bandă flotantă pneumatic ca dotare standard. Controlul activ al forței este adăugat atunci când poziția piesei, toleranța piesei sau uzura abrazivă ar face ca o traiectorie fixă învățată să apese mai tare sau să îndepărteze mai mult în anumite locuri; aceasta deplasează unitatea flotantă înainte sau înapoi pentru a menține forța de contact constantă. În cazul în care piesele turnate sau sudurile variază mai mult decât poate absorbi flexibilitatea, sistemele pe care le-am construit măsoară mai întâi piesa, prin înălțimea cordonului de sudură, poziția liniei de separație sau o scanare 3D, apoi o rectifică. Configurația este selectată pentru fiecare proiect pe baza pieselor și a obiectivelor de producție.
Ce include o celulă robotizată de șlefuire la cheie de la EVST?
O celulă la cheie este construită în jurul rutei de manipulare alese pentru piesa dumneavoastră. Aceasta combină un robot cu șase axe cu module de finisare, cum ar fi mașini de șlefuit cu bandă și mașini de lustruit cu două sau o singură stație pentru ruta de preluare a piesei, sau scule cu ax flotant și cu forță controlată pentru ruta de preluare a sculei, împreună cu configurația flotantă sau cu forță controlată și consumabilele pentru fiecare etapă de îndepărtare și lustruire. Carcasa acoperă extracția prafului, filtrul cu cartuș sau umedă, iar monitorizarea în linie acoperă curelele și sculele rupte, durata de viață a sculelor și capacitatea de producție. Când celula se alătură unei linii, locația piesei, accesul la transfer, conexiunile de extracție și semnalele partajate sunt planificate ca interfață a stației de lucru. Configurația este selectată pentru fiecare proiect pe baza pieselor și a obiectivelor de producție.