
Stații de lucru robotizate pentru sudură de mare putere, pentru piese mari și grele
O stație de lucru pentru sarcini grele începe cu cerințe privind greutatea piesei, anvelopa, rotația, accesul la îmbinare și trecerile multiple. Această pagină compară opt aranjamente, astfel încât echipa de proiect să poată restrânge poziționarea piesei de prelucrat și mișcarea externă la o listă scurtă de inginerie.
Definiți familia de piese mari înainte de a alege mișcarea echipamentului
Folosiți aceste familii de piese de prelucrat pentru a încadra lungimea, diametrul, greutatea, sarcina și cerințele de acces la îmbinare.
Folosește patru constrângeri pentru a decide cum este prezentată piesa
Încărcați și pliculețați
Verificați împreună masa piesei de prelucrat și a dispozitivului de fixare, apoi definiți lungimea, lățimea și diametrul de rotație.
Rotație și suport
Alegeți concepte de poziționare cu cap de roată-păpușă mobilă, cu coloană dublă sau în formă de L în raport cu centrul de greutate și punctele de sprijin.
Acces și mișcare externă
Luați în considerare mișcarea la sol, deasupra capului sau inversată numai atunci când o poziție fixă a robotului nu poate acoperi lungimea sau înălțimea necesară.
Proces multipass
Funcțiile de detectare a contactului, urmărire a arcului și trecere multiplă multistrat sunt disponibile ca software opțional pentru sudare cu arc în grupul de sudare grea.
Organizați opt opțiuni după poziționare, deplasare și acces deasupra capului
Aceasta este o cale inginerească bazată pe constrângeri, nu o matrice de fișe de produse echivalente.
Prezentare condusă de poziționer
Începeți cu modul în care piesa trebuie să se rotească sau să se încline.
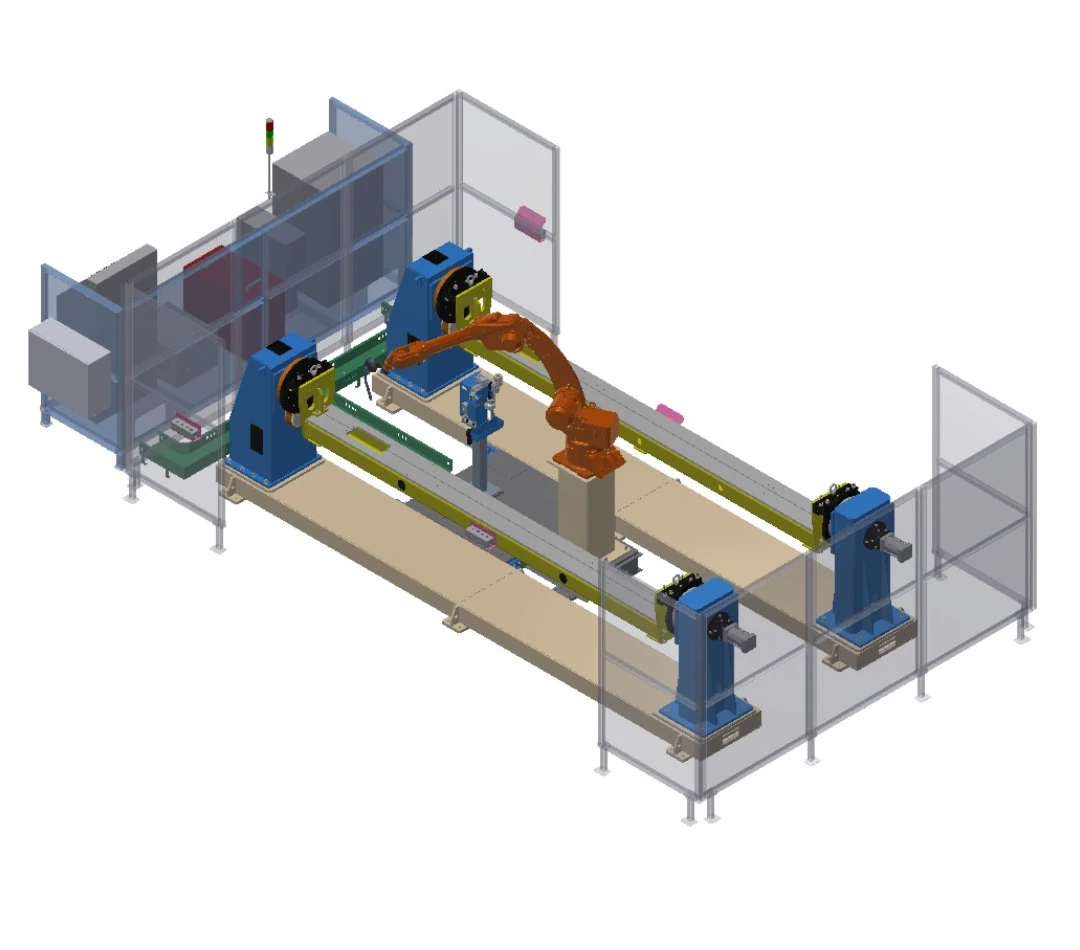
Stație de lucru cu două stații de fixare a capului de păpușă mobilă
Două poziționere pentru capul de prelucrare și păpușa mobilă asigură prezentarea alternativă a pieselor cu prindere pneumatică a păpușei mobile.
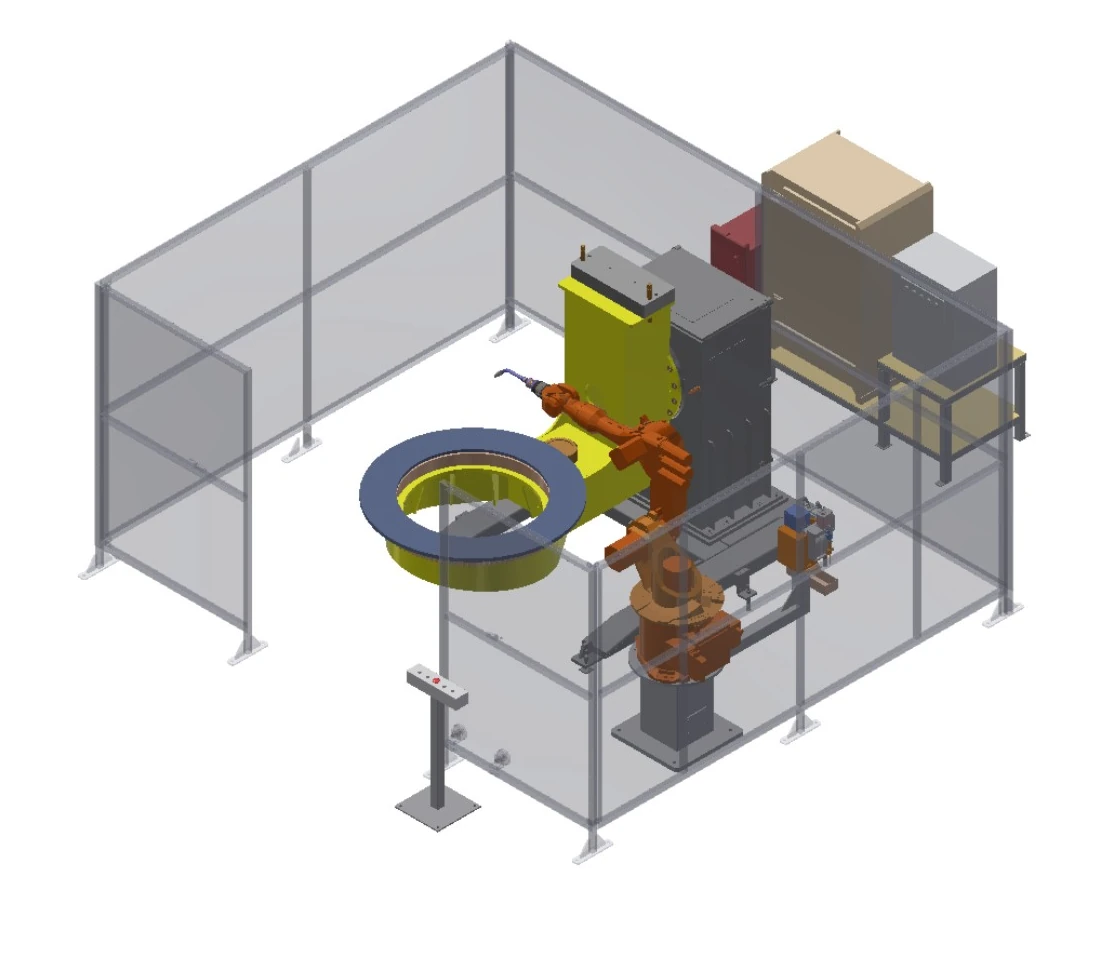
Stație de lucru cu poziționare în L pe două axe
Un poziționer în L pe două axe rotește și înclină dispozitivul de fixare pentru acces la sudurile multifațe.
Acoperire asistată de călătorie
Adăugați mișcare controlată atunci când o poziție a robotului nu poate acoperi lungimea sau înălțimea necesară.
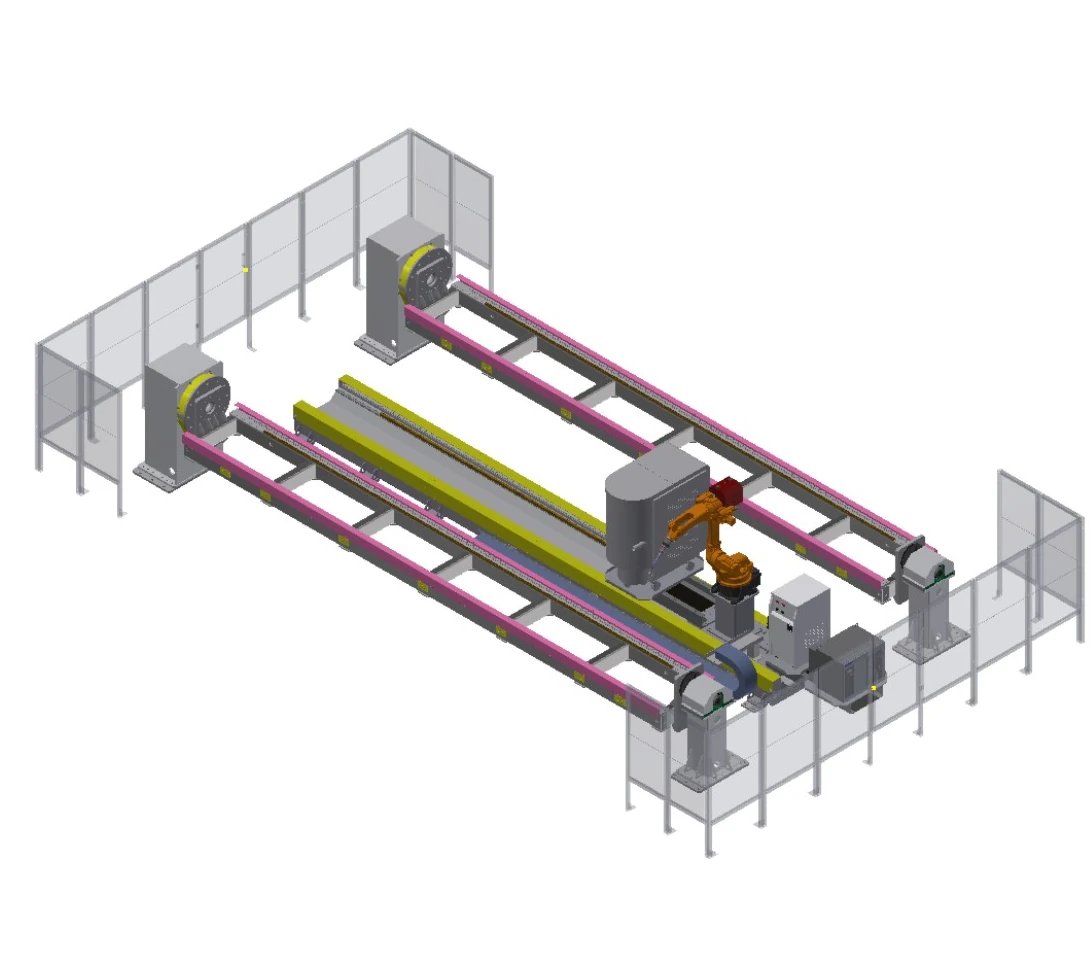
Stație de lucru cu axă de deplasare a piesei lungi
O axă de deplasare la sol extinde acoperirea robotului de-a lungul unei zone de fixare de șase metri, deservită de două poziționere pentru capul de prelucrare și păpușa mobilă.
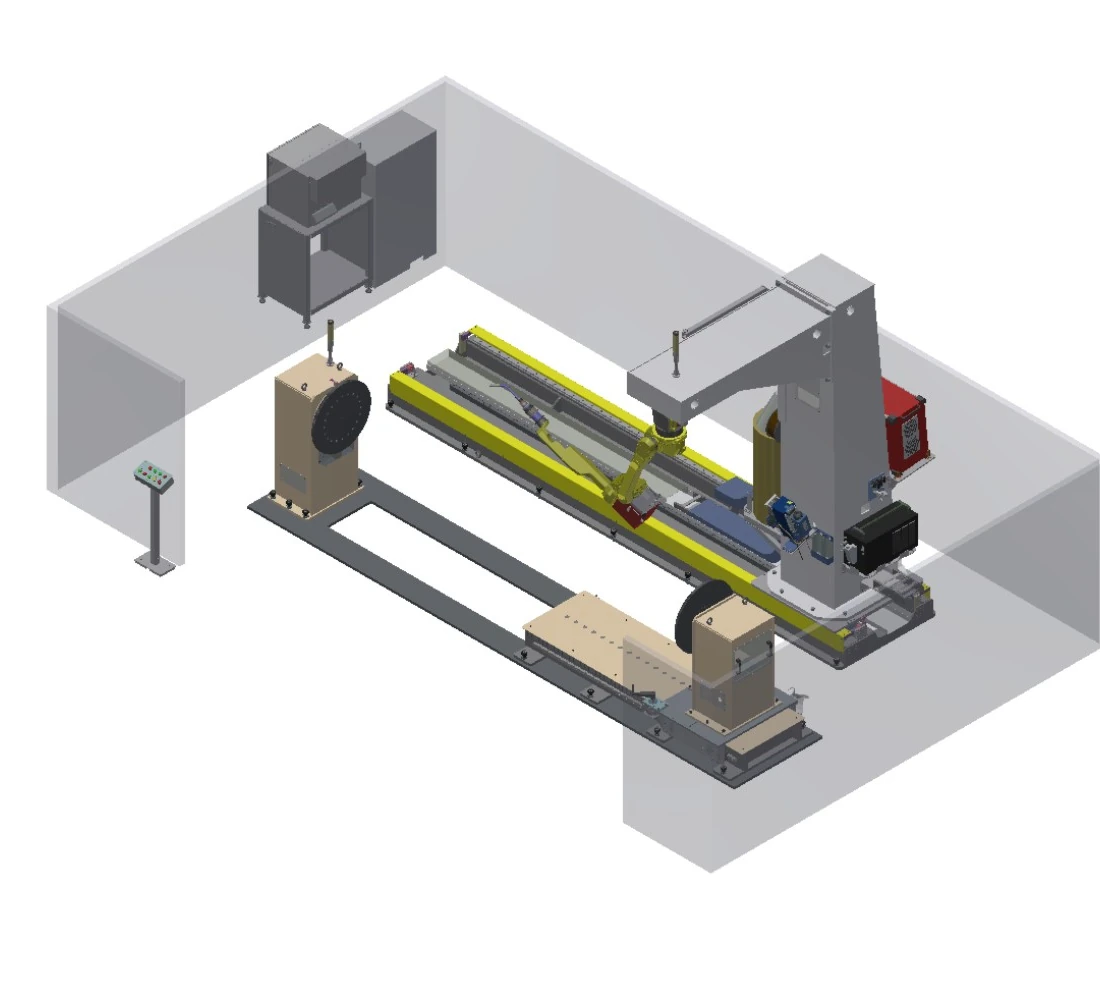
Stație de lucru de călătorie cu cadru C inversat
Un cadru în formă de C inversat și o axă de deplasare extind accesul de-a lungul piesei, în timp ce păpușa mobilă oferă reglarea lungimii.
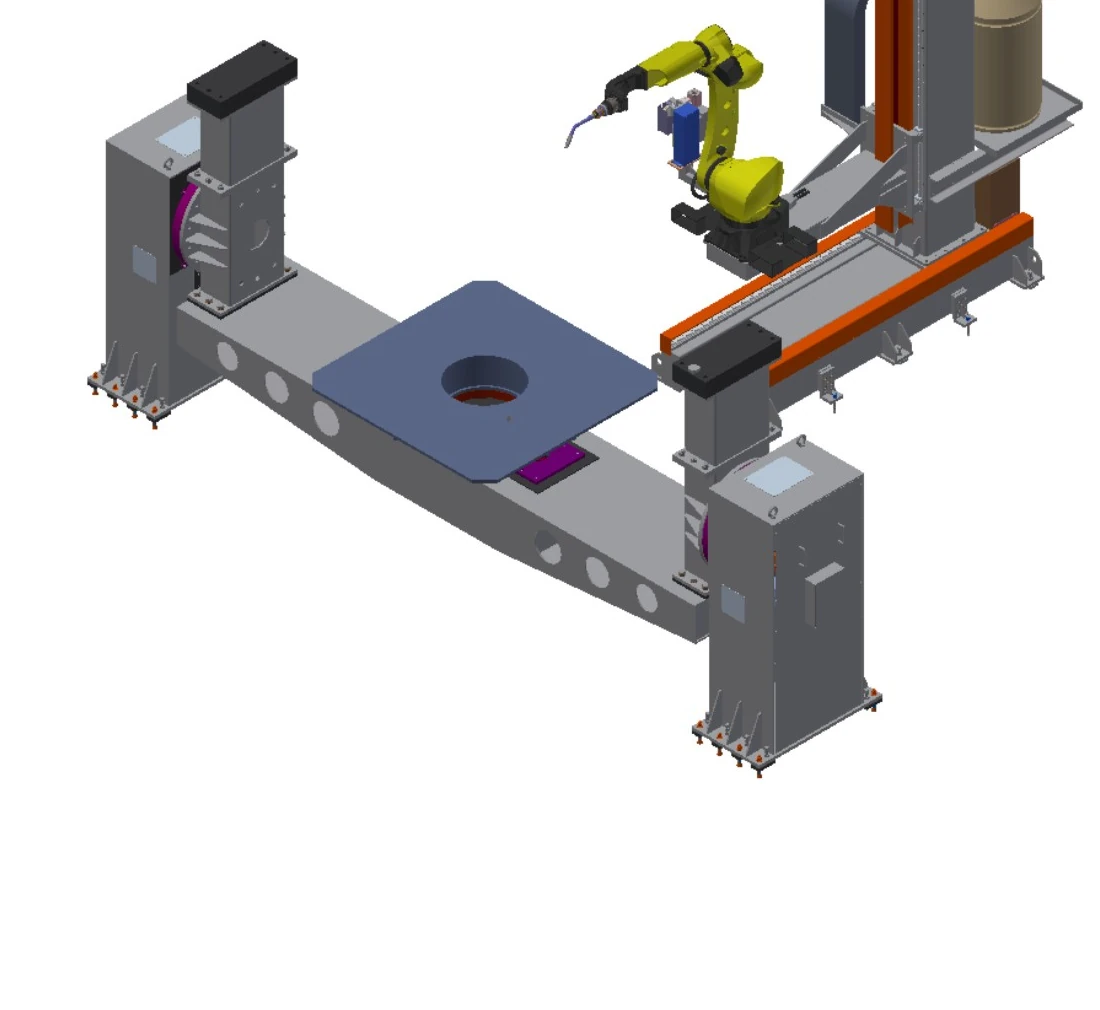
Stație de lucru cu deplasare pe podea pe două axe
Mișcarea pe axele Y și Z se combină cu un poziționer cu două coloane, cu o capacitate de încărcare cuprinsă între două și cinci tone.
Acces deasupra și inversat
Deplasați robotul deasupra sau în jurul piesei de prelucrat atunci când accesul și spațiul liber determină arhitectura.
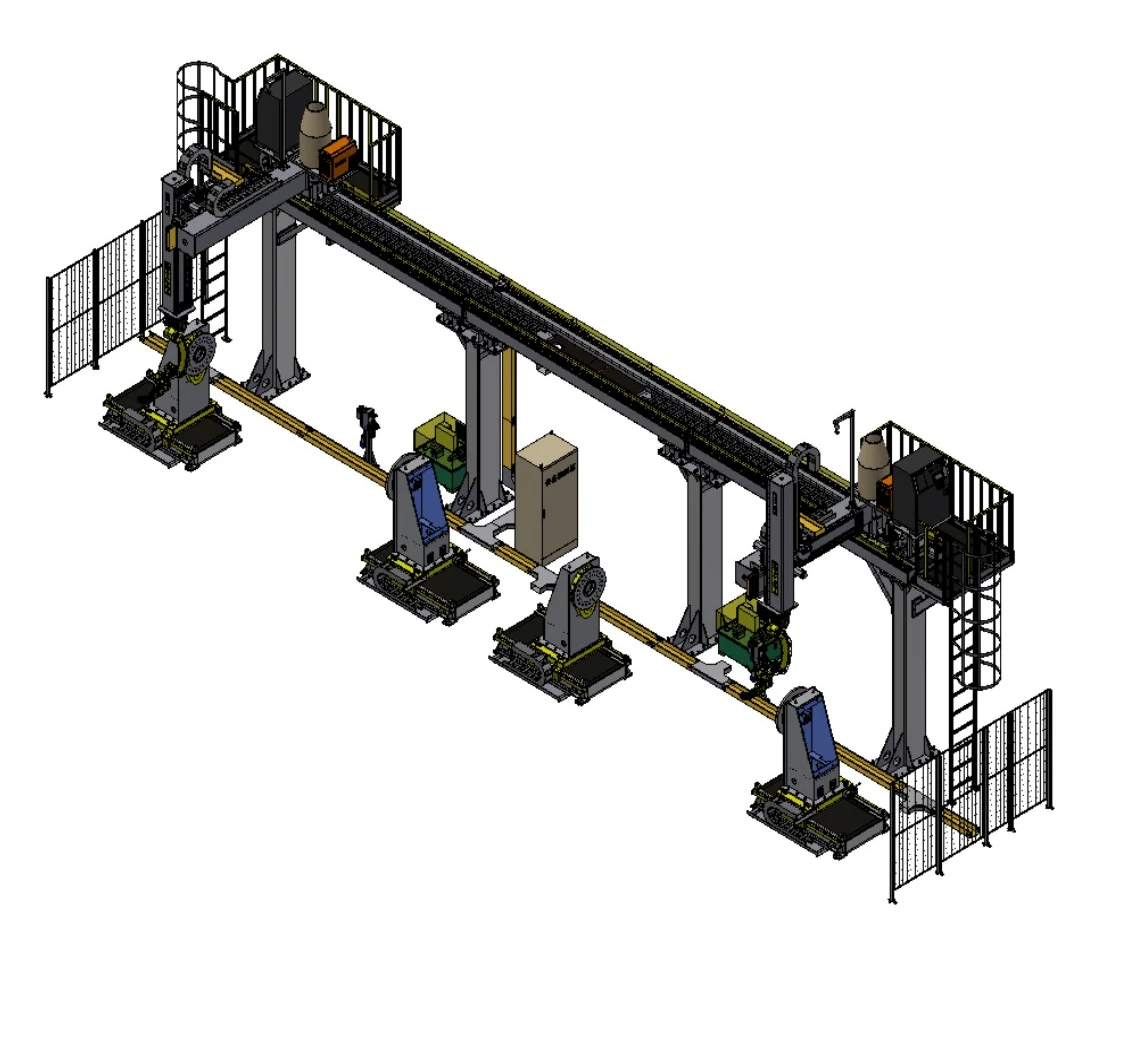
Stație de lucru cu cărucior suspendat multiaxial
Axele de mișcare deasupra capului selectabile se combină cu unul sau două poziționere grele pentru cap de prelucrare și păpușă mobilă pentru piese de prelucrare rotative mari.
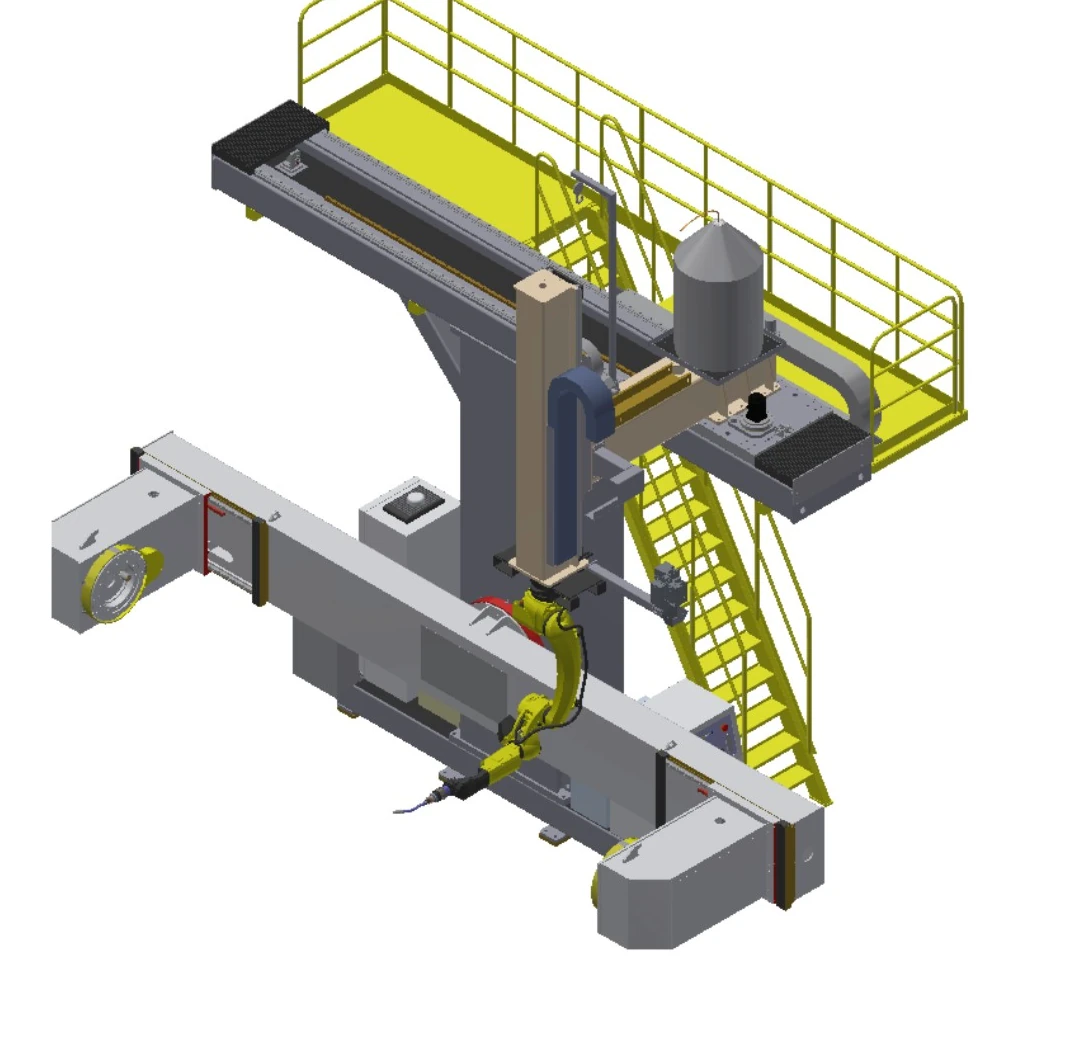
Stație de lucru suspendată în formă de T
Mișcarea deasupra capului pe două axe servește unui poziționer montat lateral pentru piese rotative cu diametru mediu.

Stație de lucru rotativă cu cadru în C inversat
Un cadru rotativ în formă de C inversat adaugă o deplasare verticală și acces unghiular în jurul celui mai mare interval de sarcină al poziționerului din acest grup.
Comparați sarcina, anvelopa, mișcarea externă și câmpurile de protecție
| Rând | Configurație descriptivă | Întinderea brațului | Sarcina pozitionatorului | Învelișul piesei de prelucrat | Mișcare externă | Aranjament de poziționare | Câmp de protecție |
|---|---|---|---|---|---|---|---|
| A | Stație de lucru cu axă de deplasare a piesei lungi | 2 m | 1–3 tone | Dispozitiv de fixare 6 m × 1.5 m | Cursă 5 m | Cap de acționare-pușcă mobilă, 2 unități | Gard semi-închis |
| B | Stație de lucru cu două stații de fixare a capului de păpușă mobilă | 2 m | 1–3 tone | Dispozitiv de fixare 3 m × 1.5 m | Cap de acționare-pușcă mobilă, 2 unități | Gard semi-închis | |
| C | Stație de lucru de călătorie cu cadru C inversat | 1.4 m / 2 m opțional | 1–3 tone | Dispozitiv de fixare 4 m × 1 m | Cursă 4 m | Păpușă mobilă-păpușă mobilă; reglare păpușă mobilă 1.5 m | Gard semi-închis |
| D | Stație de lucru cu poziționare în L pe două axe | 1.4 m / 2 m opțional | 1 t / 2 t opțional | Poziționer L pe două axe | Gard semi-închis | ||
| E | Stație de lucru cu cărucior suspendat multiaxial | 1.4 m / 2 m opțional | 1–5 tone | Rotație ≤3 m | X 2–30 m; Y 1–2 m; Z 1–2 m | Cap de roată-pușă mobilă, 1 sau 2 unități | Gard semi-închis |
| F | Stație de lucru suspendată în formă de T | 1.4 m / 2 m opțional | 1–3 tone | Rotație ≤1.8 m | X 3–4 m; Z 1–2 m | Păpușă mobilă montată lateral; reglare 0.5 m | |
| G | Stație de lucru cu deplasare pe podea pe două axe | 1.4 m / 2 m opțional | 2–5 tone | Rotație ≤3 m | Y 1.5 m; Z 1.5 m | Coloană dublă pe două axe; ajustare 0.5 m | |
| H | Stație de lucru rotativă cu cadru în C inversat | 1.4 m / 2 m opțional | 3–10 tone | Rotație ≤3 m | Z 1–2 m; rotație ±90° | Coloană dublă pe două axe; ajustare 0.5 m | Gard semi-închis |
Construiți conceptul de protecție în jurul logisticii și mișcării externe
Protecția pieselor grele nu este o listă standard de accesorii. Trebuie revizuită împreună cu ridicarea, încărcarea, sarcinile de service, controlul fumului și mișcarea controlată.
Izolare și interblocări
Definiți protecția în jurul mișcării maxime, poziționerelor, zonelor de încărcare și accesului personalului.
Ridicare și acces la piese mari
Confirmați traseele macaralei, porțile sau zonele de deschidere, transferul piesei de lucru și îndepărtarea anormală.
Interfețe de fum și proces
Includeți în conceptul general captarea fumului de sudură, utilitățile, mediile de proces și răcirea echipamentelor.
Întreținere și validare
Asigurați condiții controlate pentru service, curățarea torței, reglarea dispozitivului de fixare și validarea funcțiilor de siguranță.
Definiți poziționarea piesei și harta cusăturii înainte de configurarea echipamentului
Revizuirea părții
Desene, masă, centru de greutate, îmbinări, variante și starea de intrare.
Conceptul de poziționare
Limitele de susținere, rotație, încărcare și interfața dintre elementele de fixare și elementele de fixare.
Studiu de acces
Postura robotului, mișcarea externă, coliziunea și accesul pentru service.
Proces și protecție
Procedura de sudare, detectarea, emisiile de gaze, interblocările și interacțiunea cu personalul.
Definiția acceptării
Stabiliți de acord piesele, îmbinările, condițiile de testare, documentele și metoda de decizie.
Patru scenarii de sudare grea cu constrângeri diferite
Cazurile ilustrează doar familii de componente, aranjamente și concentrare pe procese; acestea nu identifică un client, un pachet de echipamente fixe sau o promisiune de performanță.
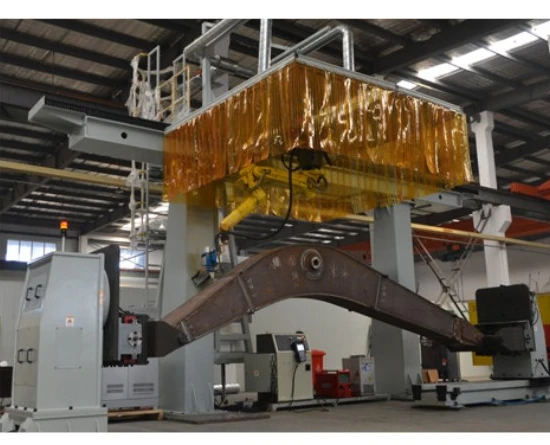
Brațe și grinzi pentru echipamente de construcții
Susțineți secțiuni lungi fabricate, coordonați mișcarea externă și mențineți accesul la sudură legat de harta reală a îmbinării.
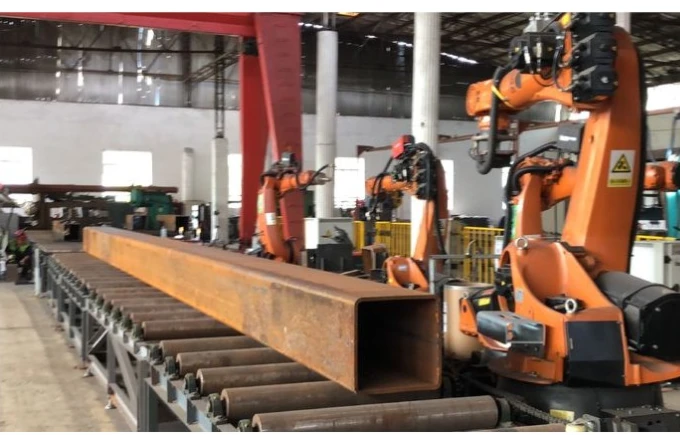
Secțiuni de structură metalică
Planificați accesul pe mai multe laturi pentru secțiuni casetate și profile structurale fără a trata un singur element de fixare ca fiind universal.
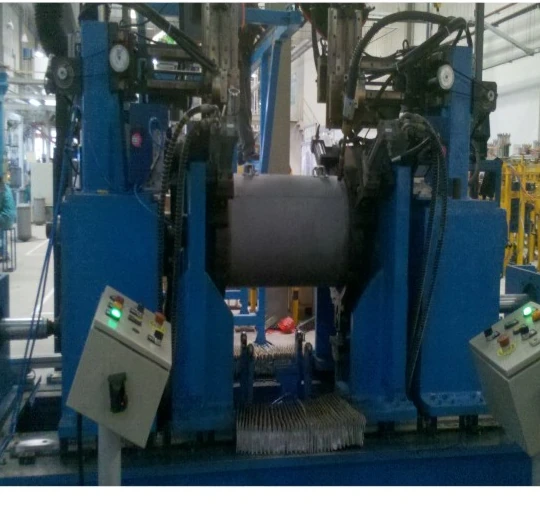
Carcase pentru recipiente sub presiune
Folosiți prezentarea prin rotație controlată pentru îmbinările cilindrice, confirmând în același timp diametrul, suportul și metoda de încărcare.
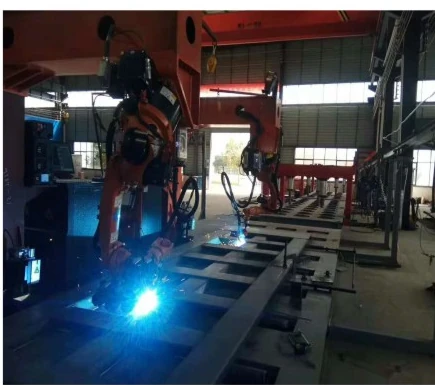
Fabricații de vehicule comerciale
Separați rezervoarele, cadrele și structurile caroseriei în familii clare de piese înainte de a selecta elementele de fixare și fluxul din stație.
Întrebări de inginerie de încheiat înainte de proiectarea conceptului
Cum este verificat intervalul de capacitate?
Furnizați masa piesei de prelucrat, masa dispozitivului de fixare, centrul de greutate, metoda de susținere și orientarea dinamică. Calculele inginerești de proiect determină intervalul aplicabil.
Când ar trebui luată în considerare mișcarea externă a robotului?
Luați în considerare acest lucru atunci când o singură poziție de montare nu poate acoperi lungimea, înălțimea sau unghiul de îmbinare necesar, apoi verificați accesul în caz de coliziune, rigiditate și întreținere.
Cum sunt prezentate piesele lungi sau cu diametru mare?
Comparați conceptele de poziționare de tip cap de prelucrare-păpușă mobilă, coloană dublă și alte concepte cu interfețele de susținere, diametru de rotație, reglare a lungimii, încărcare și fixare.
Ce este necesar pentru o revizuire a sudării multipass?
Furnizați pregătirea îmbinării, materialul, grosimea, umplutura, secvența trecerilor, cerințele de preîncălzire sau între treceri, plus strategia de detectare și program.
Cum este dezvoltată protecția pentru piesele grele?
Bazați evaluarea riscurilor pe mișcarea maximă, încărcarea, ridicarea, accesul personalului, controlul fumului și sarcinile de întreținere.
Pot fi comandate aranjamentele afișate ca pachete fixe?
Acestea sunt puncte de plecare în inginerie. Caracteristicile mecanice, electrice, de proces, de fixare, de protecție și de acceptare trebuie confirmate în raport cu piesa reală.
Începeți cu datele piesei de lucru și harta cusăturii
Partajați gama de piese, masa, centrul de greutate, îmbinările, metoda de încărcare și constrângerile de la fața locului, astfel încât EVST să poată stabili un punct de plecare pentru o stație de lucru robotizată de sudură pentru sarcini grele.