
Roboți industriali CHAIFU: Modele și ghid de selecție
Comparați roboții CHAIFU din categoriile SCARA, cu șase axe, paletizare, ștanțare, sudură și alte categorii industriale. Alegeți mai întâi categoria aplicației, apoi verificați axele, sarcina utilă, raza de acțiune, montarea și protecția pentru celula dorită.
Cum să selectezi o categorie de roboți CHAIFU
Folosește sarcina de producție pentru a alege categoria robotului înainte de a compara specificațiile individuale. Axele, sarcina utilă și raza de acțiune stabilesc prima listă scurtă, în timp ce montarea, protecția, echipamentul de proces și cerințele ciclului determină dacă un model se potrivește celulei.
Comparați modelele de roboți CHAIFU pe categorii
Filtrați după model, categorie, axe, sarcină utilă și rază de acțiune. Comparați candidații din aceeași clasă de aplicații, apoi verificați cerințele de instalare, protecție, scule și cicluri pentru sarcina de producție reală.
| Imagine produs | Model | Categorii | Axe | Încărcătură utilă | Expunere | Repetabilitate | Masa corpului | Protecţie | Instalare | Interval articulație / viteză maximă | Sarcina admisibilă la încheietura mâinii | Mediu inconjurator | Bază / înălțime / putere | Următoarea acțiune |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
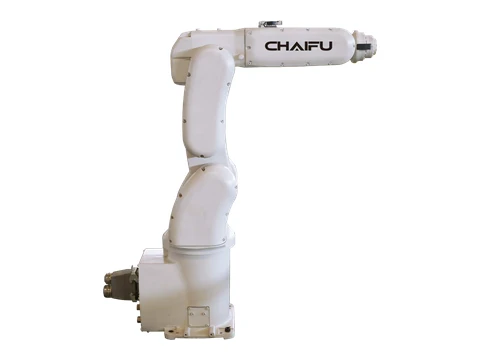 | SF7-K759 | Robot de birou PRENTIC | 6 | 7 kg | 737.5 mm | ± 0.03 mm | 48 kg | IP65 | Podea | J1 ±171° la 305°/s;J2 +65°/-141° la 280°/s;J3 +170°/-66° la 300°/s;J4 ±180° la 300°/s;J5 ±119° la 406°/s;J6 ±360° la 600°/s | Moment — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inerție — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 210 * 235 mm;Înălțimea corpului 880 mm;Capacitate de putere 1.5kVA | Solicitați acest model |
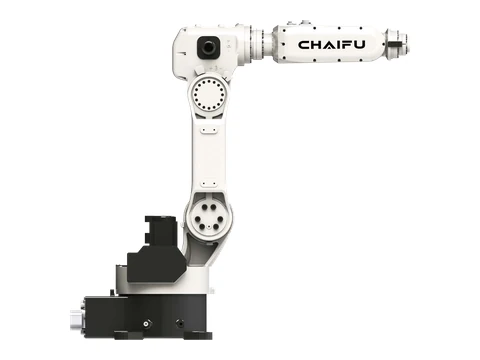 | SF8-K950 | Robot de birou PRENTIC | 6 | 8 kg | 956 mm | ± 0.03 mm | 66 kg | IP65 | Orice orientare | J1 ±165° la 230°/s;J2 +90°/-160° la 230°/s;J3 +148°/-89° la 200°/s;J4 ±180° la 240°/s;J5 ±119° la 400°/s;J6 ±360° la 600°/s | Moment — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inerție — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 280 * 362 mm;Înălțimea corpului 911.5 mm;Capacitate de putere 1.5kVA | Solicitați acest model |
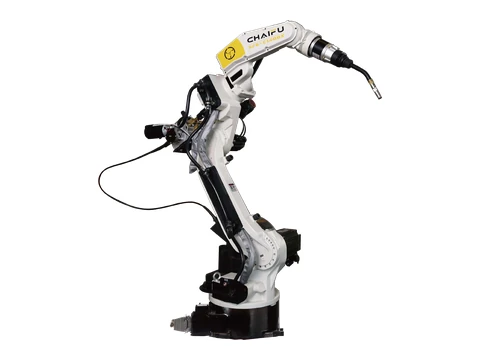 | ARC6-140-6 | Robot de sudură cu arc | 6 | 6 kg | 1440 mm | ± 0.05 mm | 150 kg | IP65 | Orice orientare | J1 ±170° la 240°/s;J2 +90°/-155° la 240°/s;J3 +169°/-86° la 260°/s;J4 ±155° la 400°/s;J5 +134°/-137° la 400°/s;J6 ±220° la 700°/s | Moment — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inerție — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 355 * 355 mm;Înălțimea corpului 1375 mm;Capacitate de putere 3kVA | Solicitați acest model |
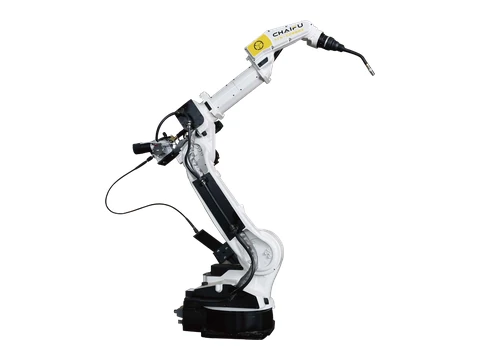 | ARC6-208-6 | Robot de sudură cu arc | 6 | 6 kg | 2008 mm | ± 0.05 mm | 280 kg | IP65 | Orice orientare | J1 ±170° la 190°/s;J2 +100°/-157° la 190°/s;J3 +90°/-80° la 190°/s;J4 ±155° la 400°/s;J5 +134°/-137° la 400°/s;J6 ±220° la 700°/s | Moment — J4 10 N·m;J5 10 N·m;J6 5.5 N·m |Inerție — J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 396 * 396 mm;Înălțimea corpului 1640 mm;Capacitate de putere 3.8kVA | Solicitați acest model |
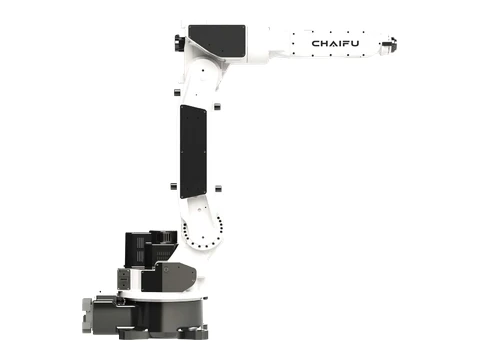 | ARC10-145-6 | Robot de sudură cu arc | 6 | 10 kg | 1450 mm | ± 0.08 mm | 160 kg | IP65 | Orice orientare | J1 ±170° la 240°/s;J2 +90°/-155° la 240°/s;J3 +98°/-82° la 200°/s;J4 ±170° la 200°/s;J5 ±119° la 360°/s;J6 ±220° la 600°/s | Moment — J4 20.5 N·m;J5 10 N·m |Inerție — J4 0.43 kg·m²;J5 0.12 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 355 * 355 mm;Înălțimea corpului 1269 mm;Capacitate de putere 3.8kVA | Solicitați acest model |
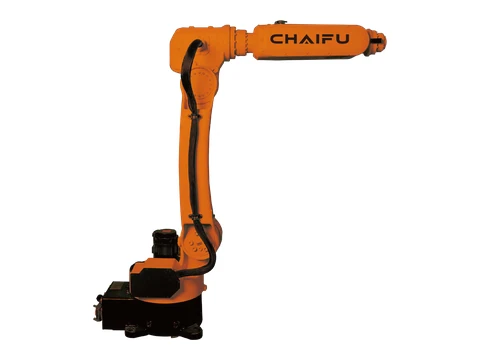 | SF6-C1200 | Robot LOTIC cu sarcină utilă redusă | 6 | 6 kg | 1200 mm | ± 0.05 mm | 72 kg | IP65 | Orice orientare | J1 ±165° la 230°/s;J2 +90°/-165° la 230°/s;J3 +150°/-90° la 200°/s;J4 ±180° la 240°/s;J5 ±120° la 400°/s;J6 ±360° la 600°/s | Moment — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inerție — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 280 * 362 mm;Înălțimea corpului 1096 mm;Capacitate de putere 1.5kVA | Solicitați acest model |
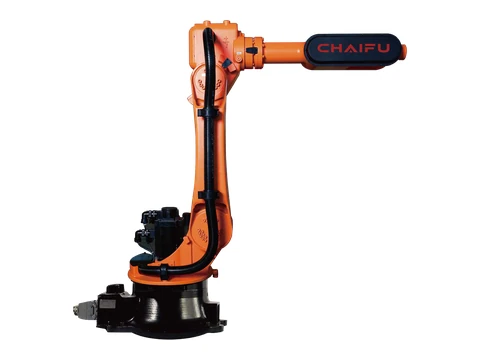 | SF10-C1650 | Robot LOTIC cu sarcină utilă redusă | 6 | 10 kg | 1651 mm | ± 0.05 mm | 196 kg | IP65 | Orice orientare | J1 ±165° la 150°/s;J2 +75°/-125° la 160°/s;J3 +145°/-75° la 148°/s;J4 ±178° la 300°/s;J5 ±125° la 300°/s;J6 ±720° la 500°/s | Moment — J4 22 N·m;J5 22 N·m;J6 10 N·m |Inerție — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 384 * 384 mm;Înălțimea corpului 1407 mm;Capacitate de putere 2.5kVA | Solicitați acest model |
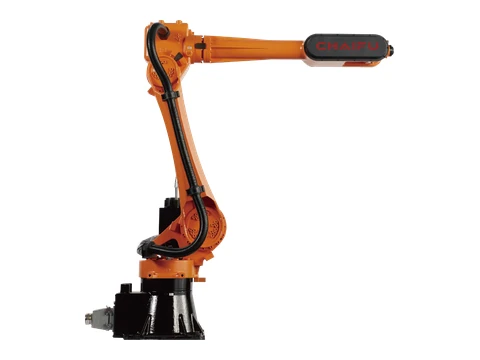 | SF10-K2032 | Robot LOTIC cu sarcină utilă redusă | 6 | 10 kg | 2032 mm | ± 0.05 mm | 208 kg | IP65 | Orice orientare | J1 ±175° la 135°/s;J2 +68°/-150° la 135°/s;J3 +150°/-75° la 135°/s;J4 ±178° la 300°/s;J5 +135/-125° la 300°/s;J6 ±720° la 500°/s | Moment — J4 22 N·m;J5 22 N·m;J6 10 N·m |Inerție — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 370 * 370 mm;Înălțimea corpului 1560 mm;Capacitate de putere 3.25kVA | Solicitați acest model |
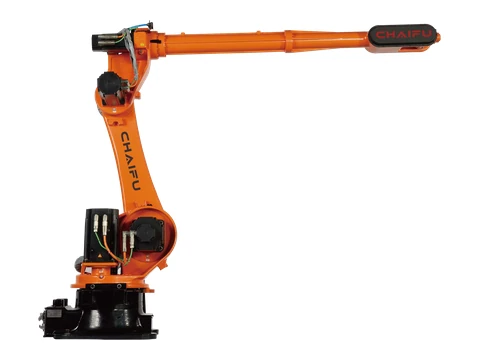 | SF10-K3100 | Robot LOTIC cu sarcină utilă redusă | 6 | 10 kg | 3100 mm | ± 0.05 mm | 596 kg | IP65 | Orice orientare | J1 ±172° la 125°/s;J2 +72°/-140° la 125°/s;J3 +150°/-80° la 140°/s;J4 ±360° la 200°/s;J5 ±125° la 210°/s;J6 ±360° la 290°/s | Moment — J4 22 N·m;J5 22 N·m;J6 10 N·m |Inerție — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 573 * 629 mm;Înălțimea corpului 1899 mm;Capacitate de putere 4.5kVA | Solicitați acest model |
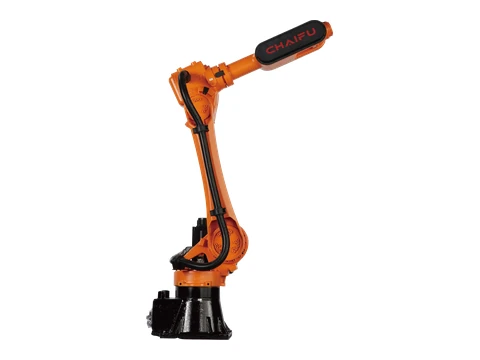 | SF20-K1735 | Robot MIMETIC cu sarcină utilă medie | 6 | 20 kg | 1735 mm | ± 0.06 mm | 206 kg | IP65 | Orice orientare | J1 ±175° la 135°/s;J2 +68°/-150° la 135°/s;J3 +150°/-75° la 135°/s;J4 ±178° la 300°/s;J5 +135°/-125° la 300°/s;J6 ±720° la 500°/s | Moment — J4 42 N·m;J5 42 N·m;J6 23 N·m |Inerție — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 370 * 370 mm;Înălțimea corpului 1560 mm;Capacitate de putere 3.25kVA | Solicitați acest model |
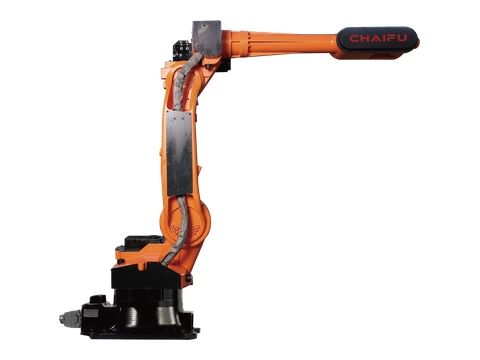 | SF20-C2150 | Robot MIMETIC cu sarcină utilă medie | 6 | 20 kg | 2150 mm | ± 0.06 mm | 246 kg | IP65 | Orice orientare | J1 ±170° la 140°/s;J2 +100°/-157° la 140°/s;J3 +95°/-80° la 140°/s;J4 ±180° la 350°/s;J5 +125°/-125° la 230°/s;J6 ±720° la 250°/s | Moment — J4 42 N·m;J5 42 N·m;J6 23 N·m |Inerție — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 396 * 396 mm;Înălțimea corpului 1618.5 mm;Capacitate de putere 3.8kVA | Solicitați acest model |
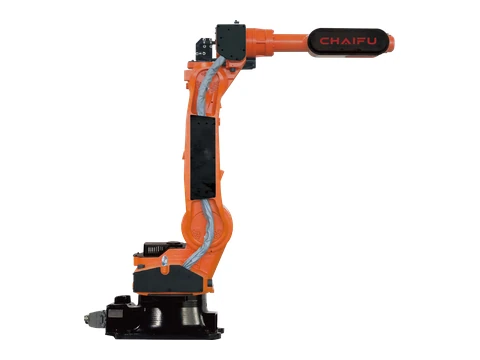 | ARC25-183-6 | Robot MIMETIC cu sarcină utilă medie | 6 | 25 kg | 1830 mm | ± 0.06 mm | 227 kg | IP65 | Orice orientare | J1 ±170° la 170°/s;J2 +100°/-157° la 170°/s;J3 +98°/-76° la 170°/s;J4 ±180° la 350°/s;J5 +125°/-125° la 230°/s;J6 ±720° la 230°/s | Moment — J4 42 N·m;J5 42 N·m;J6 23 N·m |Inerție — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 396 * 396 mm;Înălțimea corpului 1602.5 mm;Capacitate de putere 4kVA | Solicitați acest model |
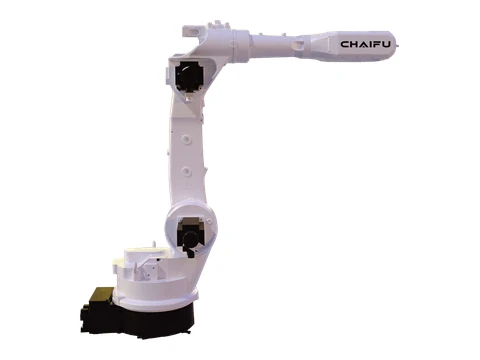 | SF25-C1887 | Robot MIMETIC cu sarcină utilă medie | 6 | 25 kg | 1887 mm | ± 0.06 mm | 293 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±170° la 185°/s;J2 +100°/-157° la 185°/s;J3 +90°/-80° la 210°/s;J4 ±170° la 380°/s;J5 ±130° la 300°/s;J6 ±220° la 350°/s | / | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 396 * 396 mm;Înălțimea corpului 1561 mm;Capacitate de putere 3.8kVA | Solicitați acest model |
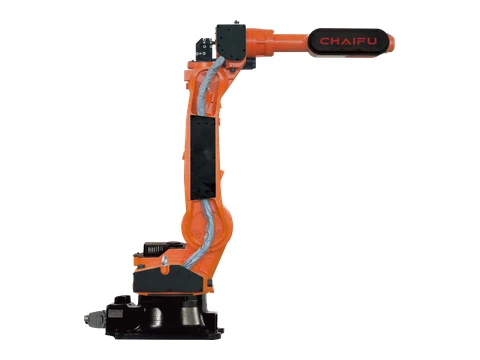 | SF30-C1850 | Robot MIMETIC cu sarcină utilă medie | 6 | 30 kg | 1856 mm | ± 0.06 mm | 228 kg | IP65 | Orice orientare | J1 ±170° la 170°/s;J2 +100°/-157° la 170°/s;J3 +98°/-76° la 170°/s;J4 ±180° la 350°/s;J5 +125°/-125° la 230°/s;J6 ±720° la 230°/s | Moment — J4 42 N·m;J5 42 N·m;J6 23 N·m |Inerție — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 396 * 396 mm;Înălțimea corpului 1602.5 mm;Capacitate de putere 3.8kVA | Solicitați acest model |
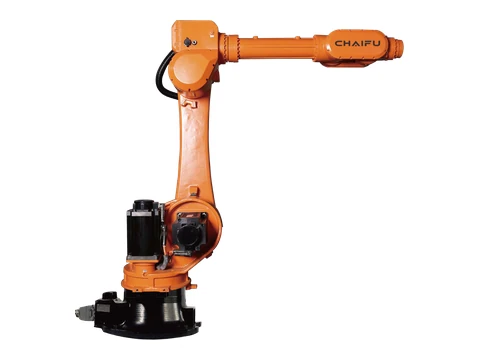 | SF50-C2185 | Robot MIMETIC cu sarcină utilă medie | 6 | 50 kg | 2185 mm | ± 0.06 mm | 550 kg | IP65 | Orice orientare | J1 ±172° la 109°/s;J2 +72°/-140° la 125°/s;J3 +172°/-78° la 140°/s;J4 ±360° la 200°/s;J5 +124°/-121° la 210°/s;J6 ±360° la 190°/s | Moment — J4 185 N·m;J5 185 N·m;J6 126 N·m |Inerție — J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 630 * 570 mm;Înălțimea corpului 1820 mm;Capacitate de putere 5kVA | Solicitați acest model |
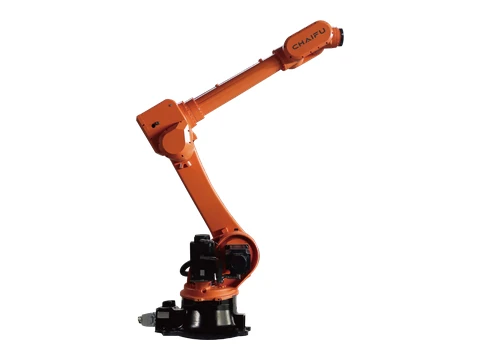 | SF80-C2600 | Robot MIMETIC cu sarcină utilă medie | 6 | 80 kg | 2600 mm | ± 0.06 mm | 726 kg | IP65 | Orice orientare | J1 ±172° la 160°/s;J2 +72°/-140° la 110°/s;J3 +160°/-78° la 120°/s;J4 ±360° la 162°/s;J5 +120°/-120° la 180°/s;J6 ±360° la 300°/s | Moment — J4 360 N·m;J5 360 N·m;J6 186 N·m |Inerție — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 578x573mm;Înălțimea corpului 1898 mm;Capacitate de putere 5.5 kKVA | Solicitați acest model |
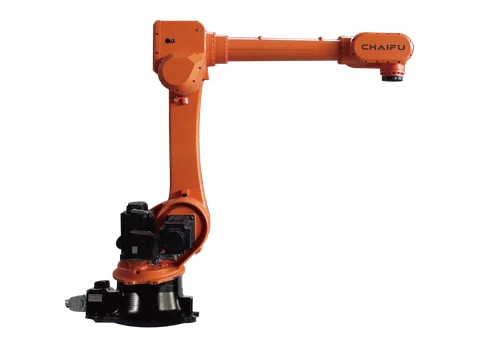 | SF120-C2269 | Robot MIMETIC cu sarcină utilă medie | 6 | 120 kg | 2269 mm | ± 0.06 mm | 720 kg | IP65 | Orice orientare | J1 ±172° la 160°/s;J2 +72°/-140° la 110°/s;J3 +160°/-78° la 120°/s;J4 ±360° la 162°/s;J5 +120°/-120° la 180°/s;J6 ±360° la 200°/s | Moment — J4 360 N·m;J5 360 N·m;J6 186 N·m |Inerție — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 573 * 629 mm;Înălțimea corpului 1939 mm;Capacitate de putere 5.5 kKVA | Solicitați acest model |
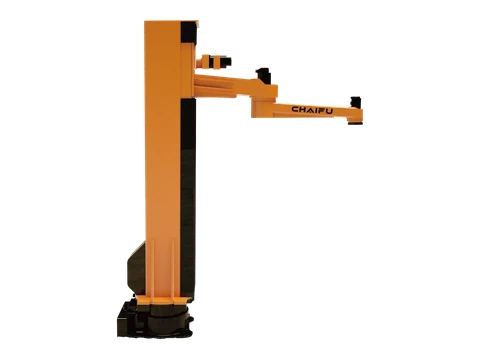 | CF120-C1900 PM | Robot MIMETIC cu sarcină utilă medie | 4 | 120 kg | 1900 mm | ± 0.06 mm | 1536 kg | Axă bază IP65 / axă încheietură IP67 | Orice orientare | J1 ±180° la 115°/s;J2 -140°/+150° la 176°/s;J3 ±180° @ / | / | 0°C - 45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 750 * 520 mm;Înălțimea corpului 3117.5 mm;Capacitate de putere 5kVA | Solicitați acest model |
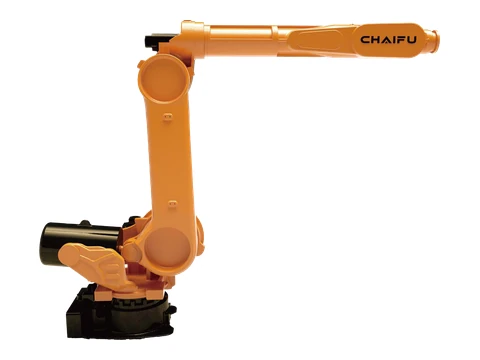 | SF125-C3100 | Robot MIMETIC cu sarcină utilă medie | 6 | 125 kg | 3100.7 mm | ± 0.06 mm | 1476 kg | Axă bază IP65 / axă încheietură IP67 | Orice orientare | J1 +50°/-75° la 110°/s;J2 +90°/-1095 mm la 83°/s;J3 ±185° la 99°/s;J4 ±144° la 158°/s;J5 ±360° la 150°/s | / | 0°C - 45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 750 * 520 mm;Înălțimea corpului 2343.5 mm;Capacitate de putere 8.4kVA | Solicitați acest model |
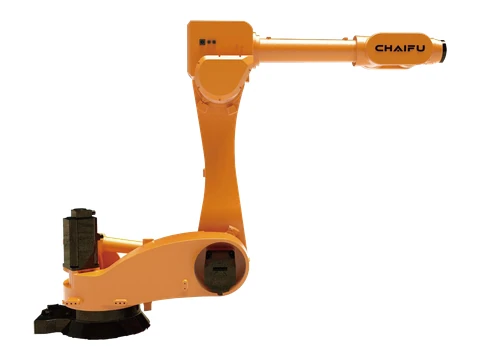 | SF125-C3100D | Robot MIMETIC cu sarcină utilă medie | 6 | 125 kg | 3100 mm | ± 0.05 mm | 1109 kg | Axă bază IP65 / axă încheietură IP67 | Orice orientare | J1 +170°/-40° la 110°/s;J2 +90°/-83° la 100°/s;J3 ±360° la 110°/s;J4 ±120° la 162°/s;J5 ±360° la 180°/s | / | 0°C - 45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 660 * 726 mm;Înălțimea corpului 1953.5 mm;Capacitate de putere 8.4kVA | Solicitați acest model |
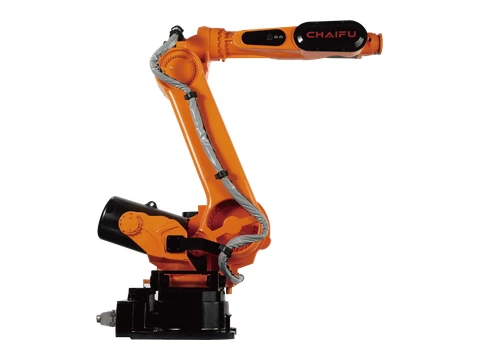 | SF210-K2650 | Robot BIOTIC cu sarcină utilă mare | 6 | 210 kg | 2650 mm | ± 0.06 mm | 1460 kg | IP65 | Podea | J1 ±180° la 110°/s;J2 +50°/-75° la 83°/s;J3 +90°/-70° la 99°/s;J4 ±185° la 158°/s;J5 ±120° la 206°/s;J6 ±360° la 300°/s | Moment — J4 1301 N·m;J5 1301 N·m;J6 706 N·m |Inerție — J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 750 * 520 mm;Înălțimea corpului 2257.5 mm;Capacitate de putere 7.5 kKVA | Solicitați acest model |
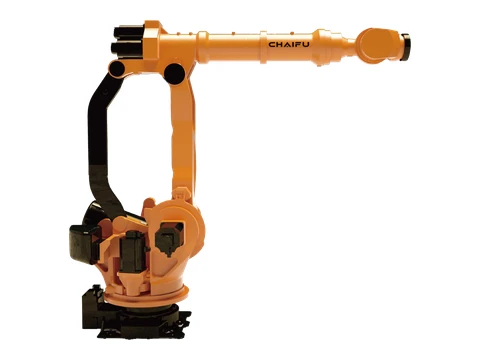 | SF300-C3100 | Robot BIOTIC cu sarcină utilă mare | 6 | 300 kg | 3100 mm | ± 0.06 mm | 1970 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 110°/s;J2 +45°/-80° la 106°/s;J3 +15.5°/-120° la 106°/s;J4 ±360° la 130°/s;J5 ±115° la 120°/s;J6 ±360° la 165°/s | Moment — J4 865 N·m |Inerție — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 710 * 700 mm;Înălțimea corpului 2568 mm;Capacitate de putere 8.5kVA | Solicitați acest model |
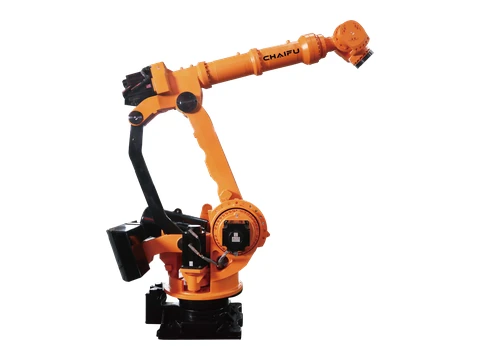 | SF500-C3100 | Robot ALPHTIC de mare putere cu șase axe | 6 | 500 kg | 3273.6 mm | ± 0.1 mm | 2780 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 100°/s;J2 +50°/-85° la 85°/s;J3 +25°/-120° la 85°/s;J4 ±360° la 80°/s;J5 ±115° la 80°/s;J6 ±360° la 160°/s | Moment — J4 1980 N·m;J5 1980 N·m;J6 865 N·m |Inerție — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 910 * 739 mm;Înălțimea corpului 2755.5 mm;Capacitate de putere 8.5kVA | Solicitați acest model |
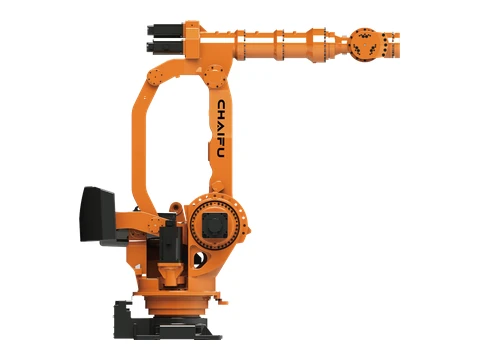 | SF800-C2850 | Robot ALPHTIC de mare putere cu șase axe | 6 | 800 kg | 2850 mm | ± 0.1 mm | 2965 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 93°/s;J2 +50°/-85° la 64°/s;J3 +25°/-120° la 65°/s;J4 ±360° la 100°/s;J5 ±115° la 88°/s;J6 ±360° la 133°/s | Moment — J4 865 N·m |Inerție — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 910 * 739 mm;Înălțimea corpului 2695 mm;Capacitate de putere 8.7kVA | Solicitați acest model |
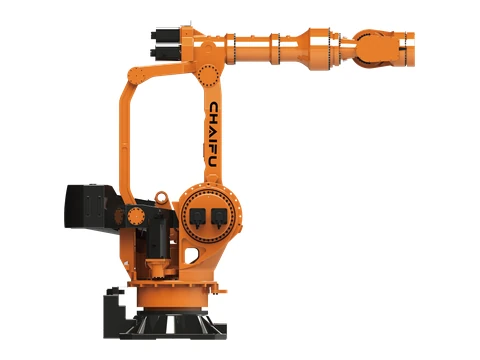 | SF1200-C3765 | Robot ALPHTIC de mare putere cu șase axe | 6 | 1200 kg | 3765 mm | ± 0.2 mm | 8160 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 45°/s;J2 +50°/-90° la 30°/s;J3 +20°/-126° la 30°/s;J4 ±360° la 50°/s;J5 ±115° la 52°/s;J6 ±360° la 72°/s | Moment — J4 14600 N·m;J5 14600 N·m;J6 4850 N·m |Inerție — J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1180 * 1180 mm;Înălțimea corpului 3548 mm;Capacitate de putere 16kVA | Solicitați acest model |
 | SF1500-C3870 | Robot ALPHTIC de mare putere cu șase axe | 6 | 1500 kg | 3872 mm | ± 0.23 mm | 11200 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 43°/s;J2 +50°/-85° la 25°/s;J3 -20°/-120° la 25°/s;J4 ±360° la 43°/s;J5 ±115° la 40°/s;J6 ±360° la 56°/s | Moment — J4 14380 N·m;J5 14380 N·m;J6 4980 N·m |Inerție — J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1280 * 1380 mm;Înălțimea corpului 3483 mm;Capacitate de putere 17kVA | Solicitați acest model |
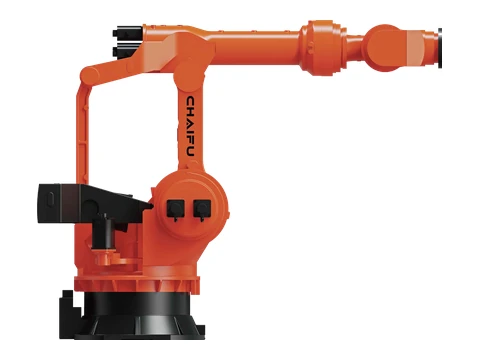 | SF1800-C4600 | Robot ALPHTIC de mare putere cu șase axe | 6 | 1800 kg | 4600 mm | ± 0.3 mm | 17880 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 20°/s;J2 +50°/-85° la 12°/s;J3 +20°/-120° la 12°/s;J4 ±360° la 19°/s;J5 ±115° la 19°/s;J6 ±360° la 40°/s | Moment — J4 29500 N·m;J5 29500 N·m;J6 8930 N·m |Inerție — J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1580 * 1670 mm;Înălțimea corpului 3875 mm;Capacitate de putere 22.5kVA | Solicitați acest model |
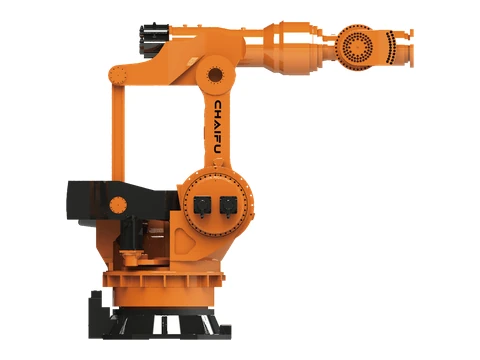 | SF2000-C4000 | Robot ALPHTIC de mare putere cu șase axe | 6 | 2000 kg | 4000 mm | ± 0.3 mm | 17820 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 20°/s;J2 +50°/-85° la 12°/s;J3 -120°/+20° la 12°/s;J4 ±360° la 19°/s;J5 ±115° la 19°/s;J6 ±360° la 40°/s | / | 0°C - 45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1580 * 1670 mm;Înălțimea corpului 3875 mm;Capacitate de putere 18.2kVA | Solicitați acest model |
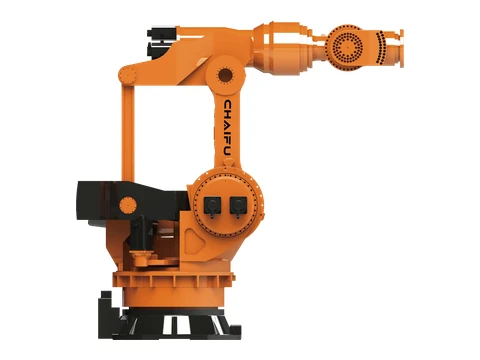 | SF2400-C3760 | Robot ALPHTIC de mare putere cu șase axe | 6 | 2400 kg | 3758.8 mm | ± 0.3 mm | 17600 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 20°/s;J2 +53°/-85° la 12°/s;J3 -113°/+22.5° la 12°/s;J4 ±360° la 19°/s;J5 ±115° la 19°/s;J6 ±360° @ / | / | 0°C - 45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1580 * 1670 mm;Înălțimea corpului 3875 mm;Capacitate de putere 20.5kVA | Solicitați acest model |
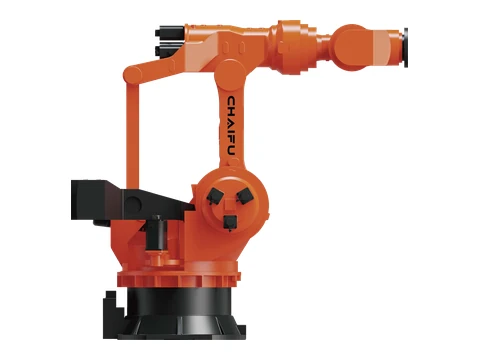 | SF3000-C3760 | Robot ALPHTIC de mare putere cu șase axe | 6 | 3000 kg | 3758.8 mm | ± 0.3 mm | 17660 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 16°/s;J2 +53°/-80° la 12°/s;J3 +22.5°/-113° la 12°/s;J4 ±360° la 16°/s;J5 ±115° la 16°/s;J6 ±360° la 32°/s | Moment — J4 31500 N·m;J5 31500 N·m;J6 8980 N·m |Inerție — J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1580 * 1670 mm;Înălțimea corpului 3875 mm;Capacitate de putere 23.5kVA | Solicitați acest model |
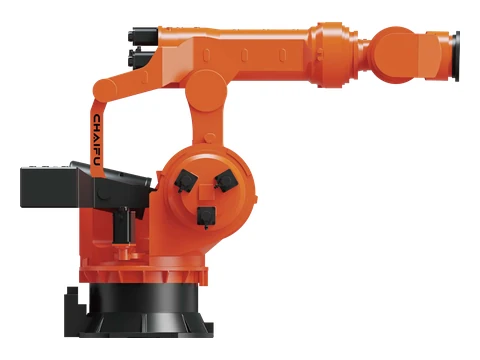 | SF4000-C4200 | Robot ALPHTIC de mare putere cu șase axe | 6 | 4000 kg | 4198 mm | ± 0.3 mm | 19182 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 10°/s;J2 +53°/-80° la 8°/s;J3 +22°/-115° la 8°/s;J4 ±360° la 9°/s;J5 ±115° la 8°/s;J6 ±360° la 15°/s | Moment — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inerție — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1580 * 1670 mm;Înălțimea corpului 3660 mm;Capacitate de putere 23.5kVA | Solicitați acest model |
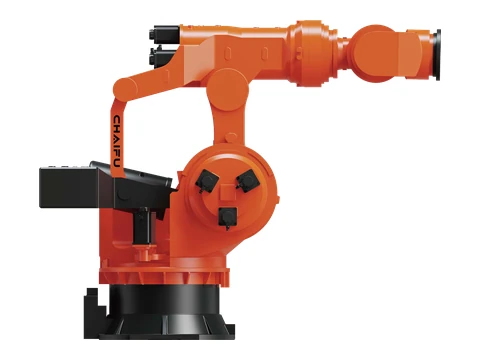 | SF5000-C3700 | Robot ALPHTIC de mare putere cu șase axe | 6 | 5000 kg | 3700 mm | ± 0.3 mm | 26800 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 10°/s;J2 +53°/-80° la 8°/s;J3 +22°/-115° la 8°/s;J4 ±360° la 9°/s;J5 ±115° la 8°/s;J6 ±360° la 15°/s | Moment — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inerție — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1580 * 1670 mm;Înălțimea corpului 3660 mm;Capacitate de putere 23.5kVA | Solicitați acest model |
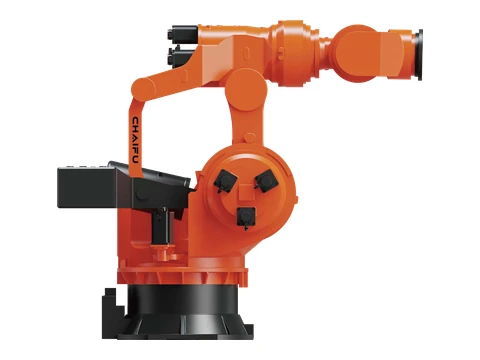 | SF6000-C3285 | Robot ALPHTIC de mare putere cu șase axe | 6 | 6000 kg | 3285 mm | ± 0.3 mm | 26700 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 10°/s;J2 +53°/-80° la 8°/s;J3 +22°/-115° la 8°/s;J4 ±360° la 9°/s;J5 ±115° la 8°/s;J6 ±360° la 15°/s | Moment — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inerție — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1580 * 1670 mm;Înălțimea corpului 3660 mm;Capacitate de putere 23.5kVA | Solicitați acest model |
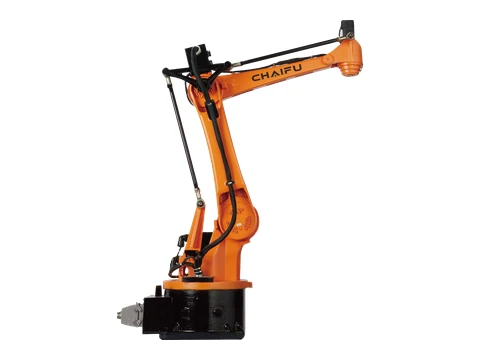 | SF15-C1538 PA | Robot de ștanțare PRESS | 4 | 15 kg | 1610 mm | ± 0.06 mm | 181 kg | IP65 | Orice orientare | J1 ±165° la 150°/s;J2 +40°/-82° la 150°/s;J3 +78°/-75° la 160°/s;J4 ±360° la 300°/s;J5 -100°SJ2+J3<+30° @ / | Moment — J4 196 N·m |Inerție — J4 0.52 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 384 * 384 mm;Înălțimea corpului 1421 mm;Capacitate de putere 2.5kVA | Solicitați acest model |
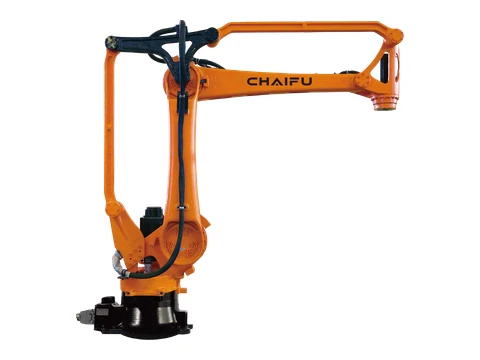 | SF25-C1760 PA | Robot de ștanțare PRESS | 4 | 25 kg | 1772 mm | ± 0.07 mm | 260 kg | IP65 | Orice orientare | J1 ±175° la 130°/s;J2 +48°/-95° la 107°/s;J3 +80°/-75° la 135°/s;J4 ±360° la 175°/s;J5 -110°SJ2+J3<+40° @ / | Moment — J4 882 N·m |Inerție — J4 0.62 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 370 * 370 mm;Înălțimea corpului 1458 mm;Capacitate de putere 3kVA | Solicitați acest model |
| SF25-C1900 PA | Robot de ștanțare PRESS | 4 | 25 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Orice orientare | J1 ±175° la 130°/s;J2 +48°/-95° la 107°/s;J3 +50°/-75° la 135°/s;J4 ±360° la 175°/s | Moment — J4 882 N·m |Inerție — J4 0.62 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 370 * 370 mm;Înălțimea corpului 1495 mm;Capacitate de putere 3kVA | Solicitați acest model |
| SF40-C1900 PA | Robot de ștanțare PRESS | 4 | 40 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Orice orientare | J1 ±175° la 130°/s;J2 +48°/-95° la 107°/s;J3 +50°/-75° la 135°/s;J4 ±360° la 175°/s;J5 -110°SJ2+J3<+50° @ / | / | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 370 * 370 mm;Înălțimea corpului 1495 mm;Capacitate de putere 3kVA | Solicitați acest model |
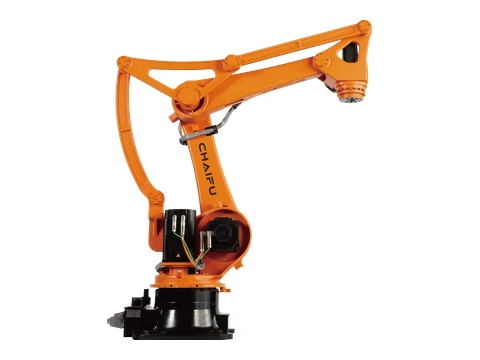 | SF50-C2220 PA | Robot de paletizare PA | 4 | 50 kg | 2220 mm | ± 0.1 mm | 616 kg | IP65 | Podea | J1 ±178° la 125°/s;J2 +50°/-95° la 125°/s;J3 +85°/-72° la 140°/s;J4 ±360° la 200°/s | Moment — J4 1666 N·m |Inerție — J4 9.6 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 573x573mm;Înălțimea corpului 1791 mm;Capacitate de putere 4kVA | Solicitați acest model |
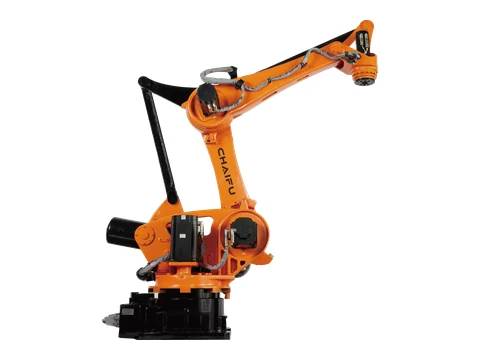 | SF130-C2700 PA | Robot de paletizare PA | 4 | 130 kg | 2735 mm | ± 0.12 mm | 1160 kg | IP65 | Podea | J1 +/-180° la 178°/s;J2 +45°/-90° la 112°/s;J3 +85°/-55° la 105°/s;J4 +/-360° la 340°/s;J5 -105°SJ2+J3<+25° @ / | Moment — J4 1764 N·m |Inerție — J4 36 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 620 * 620 mm;Înălțimea corpului 2050 mm;Capacitate de putere 5.5kVA | Solicitați acest model |
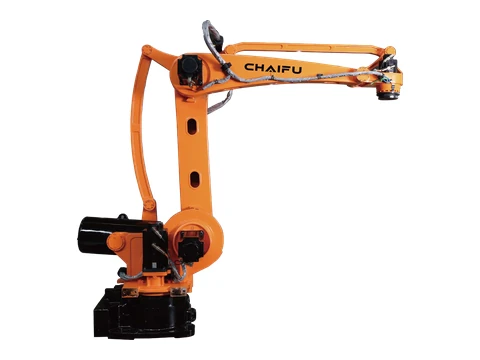 | SF180-C3200 PA | Robot de paletizare PA | 4 | 180 kg | 3245.5 mm | ± 0.25 mm | 1380 kg | IP65 | Podea | J1 +/-180° la 105°/s;J2 -90°/+45° la 105°/s;J3 -75°/+110° la 105°/s;J4 ±360° la 260°/s;J5 -115°SJ2+J3<+22.5° @ / | Moment — J4 1764 N·m |Inerție — J4 36 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 750 * 520 mm;Înălțimea corpului 2401 mm;Capacitate de putere 6kVA | Solicitați acest model |
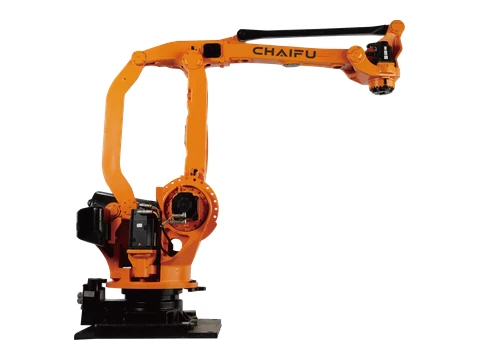 | SF210-K3200 PA | Robot de paletizare PA | 4 | 210 kg | 3200 mm | ± 0.12 mm | 1950 kg | IP65 | Podea | J1 ±180° la 120°/s;J2 +44°/-80° la 140°/s;J3 +15.5°/-115° la 140°/s;J4 ±360° la 305°/s;J5 -72°SJ3+J2<+67.5° @ / | Moment — J4 1666 N·m |Inerție — J4 80 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 710 * 700 mm;Înălțimea corpului 2463 mm;Capacitate de putere 6.5kVA | Solicitați acest model |
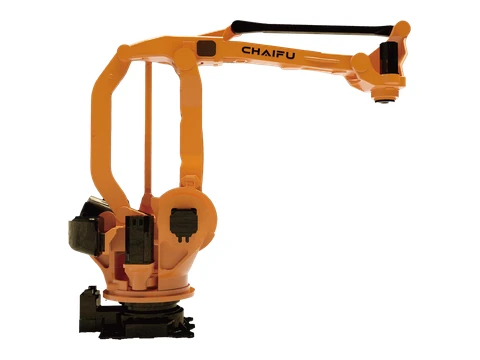 | SF300-C3200 PA | Robot de paletizare PA | 4 | 300 kg | 3200 mm | ± 0.15 mm | 1950 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 +44°/-80 la 90°/s;J2 +15,59°/-115° la 100°/s;J3 ±360° la 100°/s;J4 -155°SJ2+J3<+25° la 300°/s;J5 -72° | / | 0°C - 45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 710 * 700 mm;Înălțimea corpului 2463 mm;Capacitate de putere 8.2kVA | Solicitați acest model |
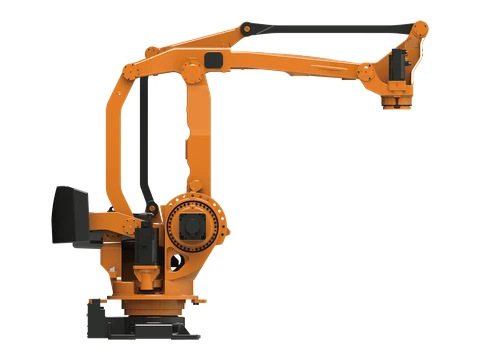 | SF500-C3200 PA | Robot ALPHTIC PA de mare putere cu patru axe | 4 | 500 kg | 3177 mm | ± 0.2 mm | 2960 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 90°/s;J2 +53°/-85° la 90°/s;J3 +15.5°/-113° la 90°/s;J4 ±360° la 125°/s;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0°C - 45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 910 * 739 mm;Înălțimea corpului 2629 mm;Capacitate de putere SkVA | Solicitați acest model |
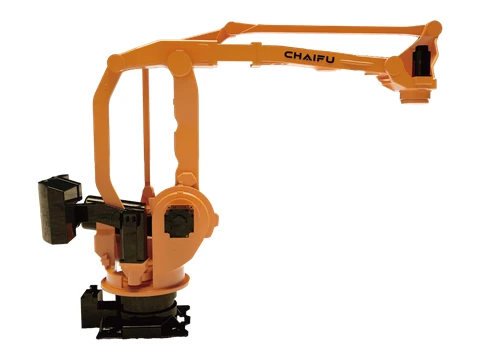 | SF600-C3500 PA | Robot ALPHTIC PA de mare putere cu patru axe | 4 | 600 kg | 3500 mm | ± 0.2 mm | 3006 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 60°/s;J2 +53°/-85° la 60°/s;J3 +15.5°/-113° la 60°/s;J4 ±360° la 125°/s;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0°C - 45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 910 * 739 mm;Înălțimea corpului 2629 mm;Capacitate de putere SkVA | Solicitați acest model |
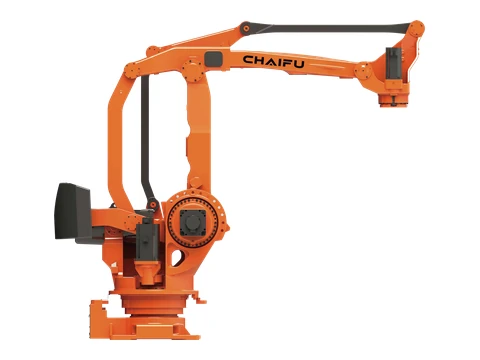 | SF800-C3200 PA | Robot ALPHTIC PA de mare putere cu patru axe | 4 | 800 kg | 3177 mm | 0.3 mm | 2968 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 60°/s;J2 +53°/-85° la 60°/s;J3 +15.5°/-113° la 60°/s;J4 ±360° la 125°/s;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0°C - 45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 910 * 739 mm;Înălțimea corpului 2629 mm;Capacitate de putere SkVA | Solicitați acest model |
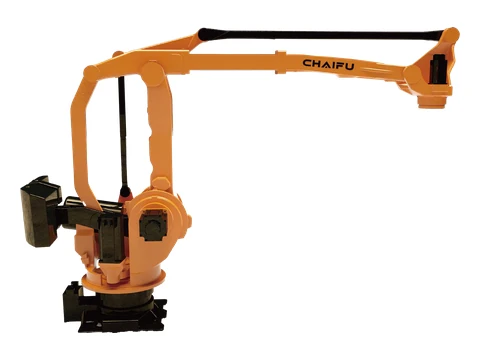 | SF800-C4000 PA | Robot ALPHTIC PA de mare putere cu patru axe | 4 | 800 kg | 4000 mm | 0.3 mm | 3096 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 +53°/-85 la 58°/s;J2 +15.5°/-113 la 45°/s;J3 -130°SJ2+J3<+60 la 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0°C - 45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 910 * 739 mm;Înălțimea corpului 2621 mm;Capacitate de putere SkVA | Solicitați acest model |
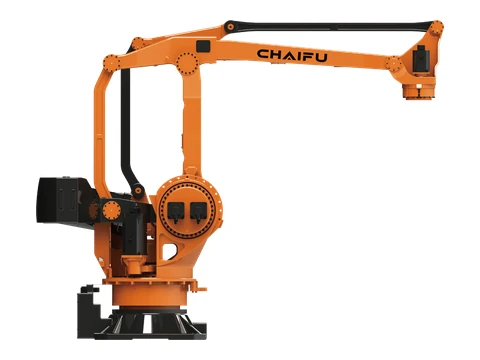 | SF1200-C4360 PA | Robot ALPHTIC PA de mare putere cu patru axe | 4 | 1200 kg | 4360 mm | ± 0.5 mm | 6302 kg | Axă bază IP65 / axă încheietură IP67 | Orice orientare | J1 ±180° la 56°/s;J2 +50°/-90° la 58°/s;J3 +20°/-115° la 60°/s;J4 ±360° la 125°/s;J5 -70°S}3-J2=+70° @ / | / | 0°C - 45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1180 * 1180 mm;Înălțimea corpului 3387 mm;Capacitate de putere 14.5kVA | Solicitați acest model |
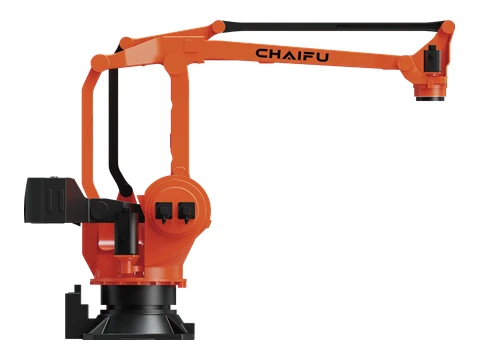 | SF1200-C4600 PA | Robot ALPHTIC PA de mare putere cu patru axe | 4 | 1200 kg | 4600 mm | ± 0.5 mm | 7192 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 50°/s;J2 +50°/-90° la 52°/s;J3 +23°/-115° la 58°/s;J4 ±360° la 115°/s;J5 -70°SJ3-J2S+70° @ / | Moment — J4 8820 N·m |Inerție — J4 2608 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1180 * 1180 mm;Înălțimea corpului 3386 mm;Capacitate de putere 14.5kVA | Solicitați acest model |
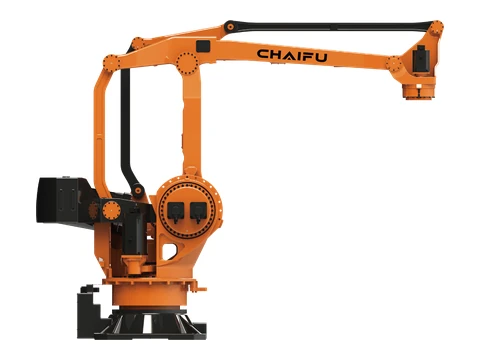 | SF1600-C4000 PA | Robot ALPHTIC PA de mare putere cu patru axe | 4 | 1600 kg | 3966 mm | ± 0.8 mm | 6116 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 45°/s;J2 +50°/-90° la 30°/s;J3 +20°/-115° la 30°/s;J4 ±360° la 70°/s | Moment — J4 8550 N·m |Inerție — J4 5340 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1180 * 1180 mm;Înălțimea corpului 3386 mm;Capacitate de putere 15kVA | Solicitați acest model |
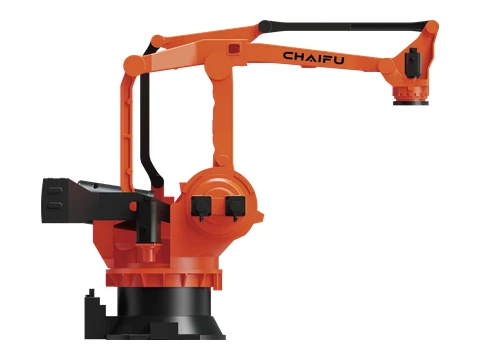 | SF2000-C4090 PA | Robot ALPHTIC PA de mare putere cu patru axe | 4 | 2000 kg | 4090 mm | ± 0.8 mm | 10460 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 43°/s;J2 +50°/-82° la 25°/s;J3 +20°/-115° la 25°/s;J4 ±360° la 60°/s;J5 -72°S)3-J2S+72° @ / | Moment — J4 12740 N·m |Inerție — J4 3260 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1280 * 1380 mm;Înălțimea corpului 3418 mm;Capacitate de putere 15.5kVA | Solicitați acest model |
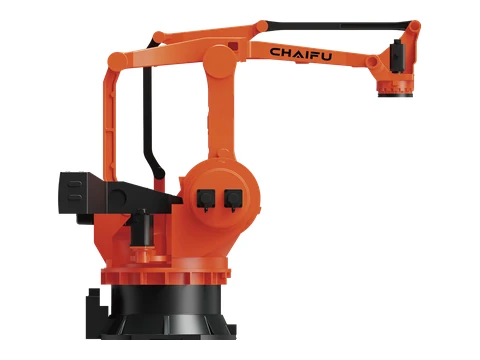 | SF2400-C4200 PA | Robot ALPHTIC PA de mare putere cu patru axe | 4 | 2400 kg | 4200 mm | ± 0.8 mm | 12590 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 20°/s;J2 +53°/-85° la 12°/s;J3 +20°/-110° la 12°/s;J4 ±360° la 40°/s;J5 -63°SJ3-J2S+65° @ / | Moment — J4 20580 N·m |Inerție — J4 3912 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1580 * 1660 mm;Înălțimea corpului 3683 mm;Capacitate de putere 16.5kVA | Solicitați acest model |
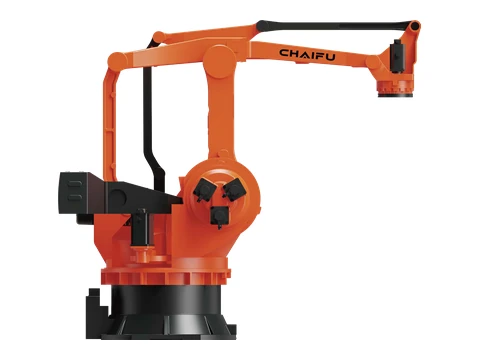 | SF3000-C4200 PA | Robot ALPHTIC PA de mare putere cu patru axe | 4 | 3000 kg | 4200 mm | ± 0.8 mm | 12600 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 20°/s;J2 +53°/-85° la 12°/s;J3 +20°/-110° la 12°/s;J4 ±360° la 40°/s;J5 -63°S)]3-J2=+65° @ / | Inerție — J4 4890 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1580 * 1660 mm;Înălțimea corpului 3683 mm;Capacitate de putere 18kVA | Solicitați acest model |
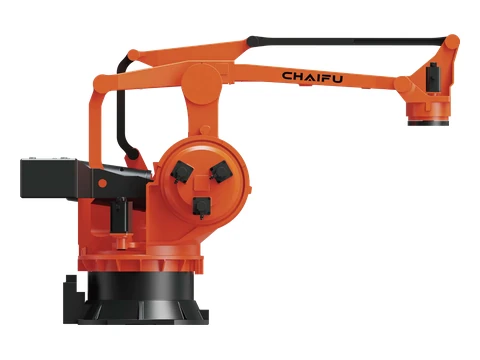 | SF4000-C4600 PA | Robot ALPHTIC PA de mare putere cu patru axe | 4 | 4000 kg | 4600.8 mm | ± 0.8 mm | 17220 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 10°/s;J2 +50°/-80° la 8°/s;J3 -118°/+22° la 8°/s;J4 ±360° la 15°/s;J5 -60°S}]3-J2=+60° @ / | Moment — J4 46890 N·m |Inerție — J4 6357 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1580 * 1660 mm;Înălțimea corpului 3683 mm;Capacitate de putere 18kVA | Solicitați acest model |
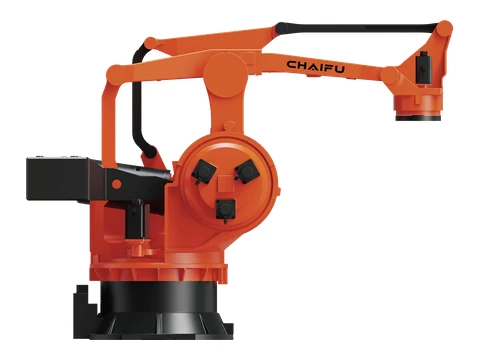 | SF5000-C4000 PA | Robot ALPHTIC PA de mare putere cu patru axe | 4 | 5000 kg | 3994 mm | ± 1 mm | 17120 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 10°/s;J2 +50°/-80° la 8°/s;J3 -118°/+22° la 8°/s;J4 ±360° la 15°/s;J5 -60°SJ3-J2=+60° @ / | Moment — J4 46890 N·m |Inerție — J4 7628 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1580 * 1660 mm;Înălțimea corpului 3683 mm;Capacitate de putere 18kVA | Solicitați acest model |
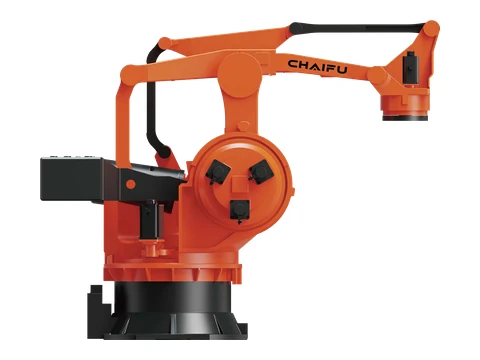 | SF6000-C3700 PA | Robot ALPHTIC PA de mare putere cu patru axe | 4 | 6000 kg | 3701 mm | ± 1 mm | 16690 kg | Axă bază IP65 / axă încheietură IP67 | Podea | J1 ±180° la 10°/s;J2 +50°/-80° la 8°/s;J3 -118°/+22° la 8°/s;J4 ±360° la 15°/s;J5 -60°S)]3-J2=+60° @ / | Moment — J4 46890 N·m |Inerție — J4 9156 kg·m² | 0°C-45°C;≤95% HR(fără condens);Vibrații ≤4.9 m/s² | Bază 1580 * 1660 mm;Înălțimea corpului 3683 mm;Capacitate de putere 18kVA | Solicitați acest model |
Nu a fost găsit niciun model CHAIFU potrivit. Ștergeți un filtru sau trimiteți sarcina utilă, raza de acțiune și aplicația necesare.
Întrebări frecvente despre roboții și soluțiile de automatizare CHAIFU
Ce serie de roboți CHAIFU este potrivită pentru sudură, paletizare, ștanțare sau manipulare grea?
Pagina include sudarea cu arc, paletizarea cu PA, ștanțarea PRESS și mai multe game articulate pentru sarcină utilă mică, medie, mare și grea. Folosiți grupul de aplicații cu cerințe de sarcină utilă, rază de acțiune, performanță a îmbinării, montare și sarcină la încheietura mâinii pentru a crea lista scurtă.
Ce ar trebui verificat dincolo de sarcina utilă și raza de acțiune a robotului CHAIFU?
Verificați centrul de greutate al sculelor și al piesei, inerția, pozițiile necesare, momentul încheieturii mâinii, intervalele și vitezele îmbinărilor, montarea, protecția, mediul, controlerul, echipamentul de proces, siguranța și ținta ciclului înainte de a confirma un model.
Poate EVST să evalueze un robot CHAIFU ca parte a unei celule de sudură, paletizare sau manipulare?
Da. Domeniul de aplicare poate include robotul și controlerul, sculele, echipamentele de sudură sau manipulare, dispozitivele de fixare, PLC-ul și rețelele, viziunea, siguranța, punerea în funcțiune și responsabilitățile de livrare.
Ce ar trebui să furnizez pentru o ofertă de preț pentru un robot CHAIFU?
Furnizați modelul sau aplicația exactă, sarcina utilă totală, raza de acțiune și pozițiile, ciclul țintă, montarea, mediul, nevoile controlerului și ale interfeței, sculele, cantitatea, destinația și momentul solicitat.
Autor: Echipa editorială EVST
Echipa editorială EVST gestionează această pagină pentru a sprijini selecția roboților și planificarea proiectului. Disponibilitatea produsului, configurația, validarea siguranței și domeniul de aplicare al integrării trebuie confirmate pentru aplicația reală.
Politica editorială · Politica de corecție · Termeni de utilizare
Ultima actualizare: