
Robotic Stație de lucru pentru sudarea axelor
EVST configurează robotul, pachetul de sudură, poziționerul și dispozitivul de fixare în funcție de componenta axului, geometria îmbinării și ruta de producție.
Începeți cu o singură stație de lucru, adăugați funcțiile celulei protejate de care are nevoie instalația dvs. sau conectați mai multe stații la o linie de producție după ce încărcarea, inspecția și fluxul de materiale sunt definite.
Ce definește o stație de lucru pentru sudarea axelor
Construiți celula în jurul axului și a articulațiilor sale
Automatizarea sudării axelor funcționează cel mai bine atunci când definirea componentelor este cea care ghidează proiectarea. EVST cartografiază sudurile, punctele de manipulare, reperele de fixare și ruta de inspecție înainte de a fixa configurația echipamentului.
Definiți ce trebuie să sudeze stația
Denumiți componenta axului, identificați fiecare îmbinare de producție și înregistrați locul unde trebuie să se apropie torța. Geometria carcasei, consolele, îmbinările și restricțiile de acces modelează postura robotului și necesitatea rotirii piesei de prelucrat.
- Revizia desenului și orientarea componentelor
- Secvența comună, procesul și criteriile de acceptare
- Variația ajustării și condițiile de sudare prin puncte
Prezentați o piesă de lucru repetabilă
Dispozitivul de fixare stabilește reperele de localizare și menține ansamblul stabil în timpul încărcării și sudării. Poziționerul prezintă fiecare îmbinare la un unghi util, menținând în același timp accesul pentru torță, cabluri și sarcini de service.
- Direcția de încărcare și raza de acțiune a operatorului
- Secvența de prindere și metoda de comutare
- Rotație, spațiu liber și traseu cablu
Coordonați mișcarea cu pachetul de sudură
Traiectoria robotului, mișcarea piesei de prelucrat și parametrii de sudare trebuie să funcționeze ca un singur proces. EVST planifică pornirile, opririle, tranzițiile, accesul la torță, curățarea și recuperarea în jurul secvenței de îmbinări, în loc să trateze robotul ca un dispozitiv izolat.
- Coordonarea robotului și a poziționerului
- Service torță și acces la consumabile
- Strategia de detectare acolo unde articulația o necesită
Stabiliți cum vor fi verificate rezultatele
Un plan de acceptare util separă funcția echipamentului de calitatea pieselor și de rezultatul producției. EVST aliniază metoda de run-off cu inspecția sudurii clientului, verificările dimensionale, metoda de încărcare și limita ciclului convenită.
- Rută de inspecție dimensională și sudură
- Scenarii de testare și recuperare a producției
- Verificări de siguranță și interacțiune cu operatorul
Alegeți o stație de lucru, o celulă sau o linie de producție
Scara corectă depinde de câte operațiuni trebuie conectate, de modul în care intră și ies piesele și de locul în care aparține inspecția sau munca manuală.
| Format | Cel mai potrivit | Focus tipic pe integrare | Întrebare de planificare |
|---|---|---|---|
| Stație de lucru pentru sudarea axelor | O operație de sudare definită cu încărcare și descărcare locală. | Robot, pachet de sudură, poziționer, dispozitiv de fixare și comenzi ale stației. | Poate o unitate să completeze setul de îmbinări necesar și să rămână ușor de încărcat? |
| Celulă robotică de sudare | O zonă de automatizare protejată cu funcții de producție coordonate. | Pază, interblocări, acces operatori, servicii de procesare și recuperare. | Ce interacțiuni, puncte de serviciu și funcții de siguranță aparțin celulei? |
| Linie de producție pentru sudarea axelor | Mai multe operațiuni conectate cu transfer planificat și control al liniei. | Flux de materiale, tampoane, bilanț stație, rută de inspecție și supraveghere. | Ce operațiune controlează ieșirea liniei și cum ar trebui să se miște piesele între stații? |
Patru elemente care modelează stația de sudură
EVST reunește elementele de mișcare, proces și fixare în jurul traiectoriei de sudură necesare.
Robot de sudură
Oferă anvelopa de mișcare și orientarea torței pentru îmbinările definite. Selecția respectă pozițiile necesare, accesul și sarcina sculelor.
Pachet de sudură
Combină sursa de alimentare, torța, alimentarea cu sârmă și interfețele de proces necesare pentru metoda de sudare aleasă.
Poziționer piesă de prelucrat
Susține și rotește ansamblul axelor astfel încât robotul să poată ajunge la îmbinări într-o orientare productivă de sudare.
Dispozitiv dedicat
Localizează componentele reale, stabilește repere și susține o secvență controlată de prindere și încărcare.
De la desene la un proces de producție acceptat
Fiecare pas convertește datele de intrare ale aplicației într-o decizie testabilă privind stația.
Ce să trimiteți pentru o analiză utilă a celulei axului
Un pachet compact de aplicații permite companiei EVST să se concentreze pe primul concept pe piesa de lucru reală, în loc să se bazeze pe presupuneri.
Definiția piesei de prelucrat
Partajați desenul de ansamblu, lista de componente, harta îmbinărilor, materialul, grosimea și condițiile de montare așteptate. Marcați reperele și suprafețele critice care trebuie să rămână accesibile.
Ruta de producție
Descrieți încărcarea, descărcarea, sudarea prin puncte, curățarea, schimbarea, inspecția și repararea. Includeți schema de ture preconizată și limitele utilizate pentru obiectivul de producție.
Plan de calitate
Indicați metoda de acceptare a sudurii, verificările dimensionale, abordarea eșantionării și așteptările cosmetice. Aceste cerințe ghidează proba de proces și faza de testare a stației.
Integrarea plantelor
Furnizați spațiul disponibil, utilitățile, interfețele din amonte și din aval, accesul operatorului și ruta de întreținere. Notați orice transfer planificat sau comenzi la nivel de linie.
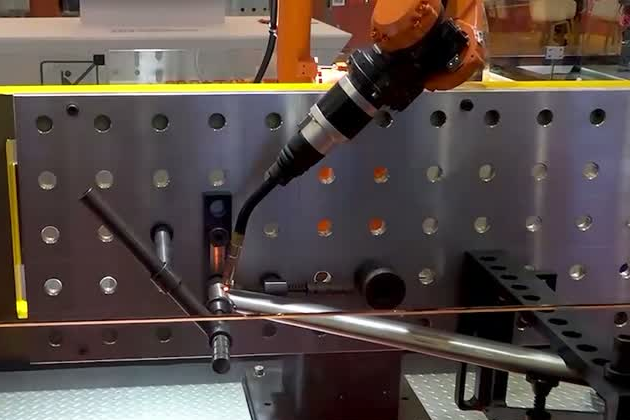
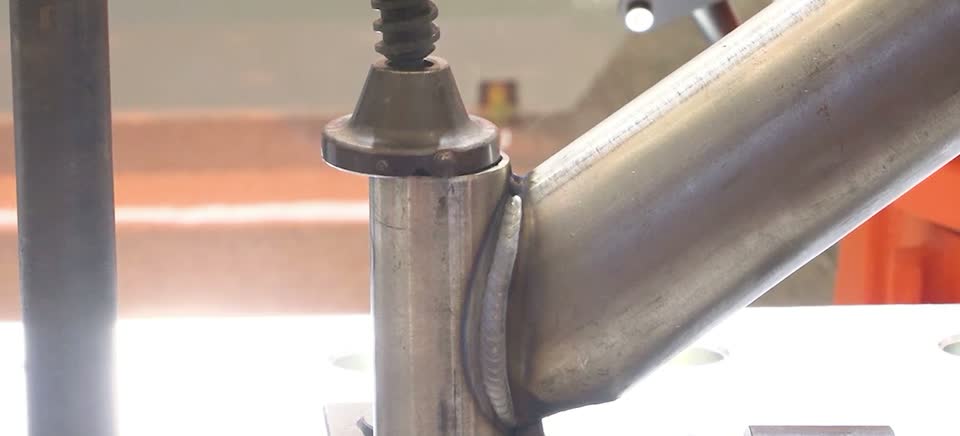
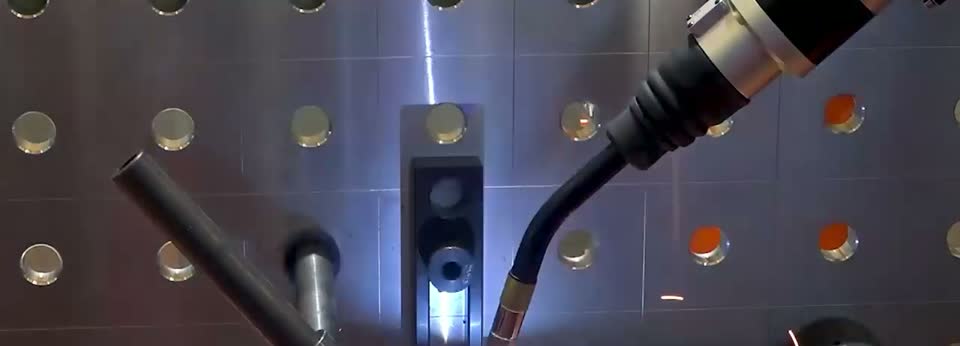
Sudare robotizată pentru cadre tubulare de biciclete, vehicule electrice și motociclete
EVST aplică o mișcare coordonată a robotului și a poziționerului pe traiectoriile compacte și schimbătoare din jurul îmbinărilor cadrului tubular. Accentul procesului este pus pe accesul stabil la torță, mișcarea controlată prin tranziții și un finisaj care respectă standardul de acceptare convenit.
Confirmați performanța pe piesa de lucru reală
Conceptul final și planul de acceptare conectează comportamentul robotului cu piesa, procesul și ruta de producție a clientului.
Timpul de producție
Folosește un ceas convenit de comun acord. Includeți etapele aplicabile de încărcare, sudare, curățare, schimbare, inspecție și recuperare, astfel încât rezultatul să reprezinte stația planificată.
Suduri și dimensiuni
Verificați întregul proces. Ajustarea, comportamentul fixării, punctul central al sculei, aportul de căldură, detectarea și inspecția contribuie la piesa finită.
Responsabilitatea automatizării
Atribuiți fiecare operație. Definiți ce sarcini de încărcare, sudare prin puncte, inspecție, reparare, șlefuire și întreținere aparțin automatizării și care rămân în sarcina operatorilor.
Întrebări despre stația de lucru pentru sudarea axelor
Care este diferența dintre o stație de lucru, o celulă și o linie de producție?
O stație de lucru este o unitate de producție concentrată. O celulă de sudare adaugă zona de automatizare protejată, comenzile și interacțiunile planificate ale operatorilor. O linie de producție conectează mai multe stații de încărcare, sudare, inspecție sau transfer prin fluxul de materiale și coordonarea la nivel de linie.
De ce informații are nevoie EVST pentru a configura o celulă de sudare a axelor?
Trimiteți desenul piesei, harta componentelor și a îmbinărilor, materialul, grosimea, condițiile de montare, procesul de sudare, metoda de încărcare, obiectivul de producție, metoda de inspecție, configurația instalației și utilitățile. Aceste date permit conceptului să reflecte axa reală și ruta de producție.
Cum ajută un poziționer să sudeze axele?
Poziționerul susține și rotește piesa de prelucrat, astfel încât robotul să poată menține accesul la torță și o orientare utilă pentru sudare. EVST selectează formatul poziționerului și mișcarea în jurul ansamblului axului, a dispozitivului de fixare, a pozițiilor necesare și a secvenței de manipulare.
Cum confirmă EVST timpul ciclului și calitatea sudurii?
Proiectul definește mai întâi limita ciclului și metoda de acceptare. EVST validează apoi mișcarea, procesul de sudare, secvența de încărcare și ruta de inspecție cu piese reprezentative, astfel încât rezultatul să poată fi comparat cu cerințele convenite.
Poate sudarea robotizată să reducă șlefuirea secundară la cadrele tubulare?
Poate reduce finisarea manuală atunci când procesul de sudare reglat, starea îmbinării, nivelul stropilor și aspectul cordonului de sudură îndeplinesc criteriile de acceptare ale clientului. Confirmarea face parte din proba de proces pentru materialul real al cadrului și standardul cosmetic.
Începeți cu desenul axului și metoda de acceptare
Trimiteți desenul componentelor, harta îmbinărilor, materialul, condițiile de montare, ruta de încărcare, obiectivul de producție, planul de inspecție și spațiul disponibil. EVST va utiliza aceste date pentru a contura conceptul de stație de lucru, celulă protejată sau linie conectată.