
Configurații ale celulelor de sudură robotizate pentru piese ușoare și medii
O celulă de sudură robotizată organizează robotul, echipamentul de proces, elementele de prindere a pieselor, comenzile și măsurile de siguranță în jurul unei familii de piese definite. Această pagină compară șase aranjamente închise în funcție de mișcarea piesei de prelucrat, anvelopa și numărul de roboți. Integrarea la nivel de componente și ingineria de amplasare sunt acoperite în ghidurile tehnice conectate.
Listă scurtă după mișcarea piesei de lucru, mai întâi
Șase aranjamente acoperă inversarea, rotația orizontală, poziționarea pe mai multe axe și rotația la capăt. Începeți cu logica de selecție de aici, apoi utilizați fișele detaliate și tabelul pentru a compara valorile disponibile.
Celulă basculantă cu două stații
Un robot deservește două poziționere basculante pentru dispozitive de fixare dreptunghiulare mai lungi, în interiorul unei camere de sudură complet închise.
Celulă compactă cu două stații flip
O anvelopă de fixare mai mică păstrează același principiu de basculare cu două poziționere pentru piese compacte.
Celulă rotativă orizontală cu două stații
Rotația orizontală prezintă fețe de sudură circulare sau indexate unuia sau doi roboți.
Celulă de poziționare verticală pe trei axe
Trei axe controlate reorientează un dispozitiv de fixare alungit, păstrând în același timp interfețele necesare pentru camera de sudură complet închisă.
Celulă de poziționare orizontală pe trei axe
Rotația orizontală se combină cu axe de poziționare suplimentare pentru o acoperire mai largă a dispozitivului de fixare.
Celulă cu două roboturi pentru capul de acțiune și păpușă mobilă
Doi roboți lucrează în jurul a două poziționere cu susținere frontală, cu mișcare automată de intrare/ieșire și reglare a lungimii.
Verificați fiecare aranjament în raport cu familia de părți reale
Dimensiunile reprezintă elementele de fixare sau anvelopele piesei de prelucrat aplicabile pentru fiecare configurație. Sculele finale, accesul la sudură și distanțele rămân specifice proiectului.
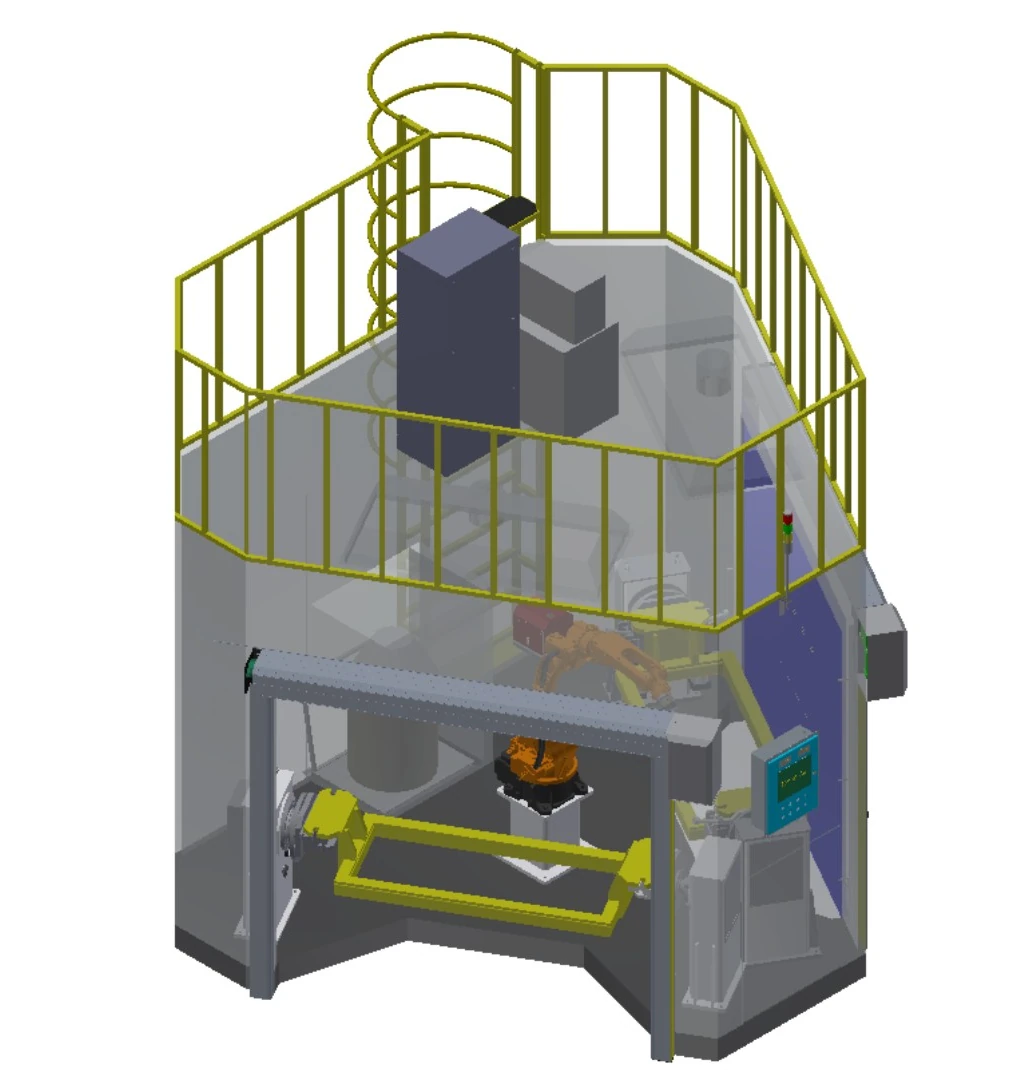
Celulă basculantă cu două stații
Un robot deservește două poziționere basculante pentru dispozitive de fixare dreptunghiulare mai lungi, în interiorul unei camere de sudură complet închise.
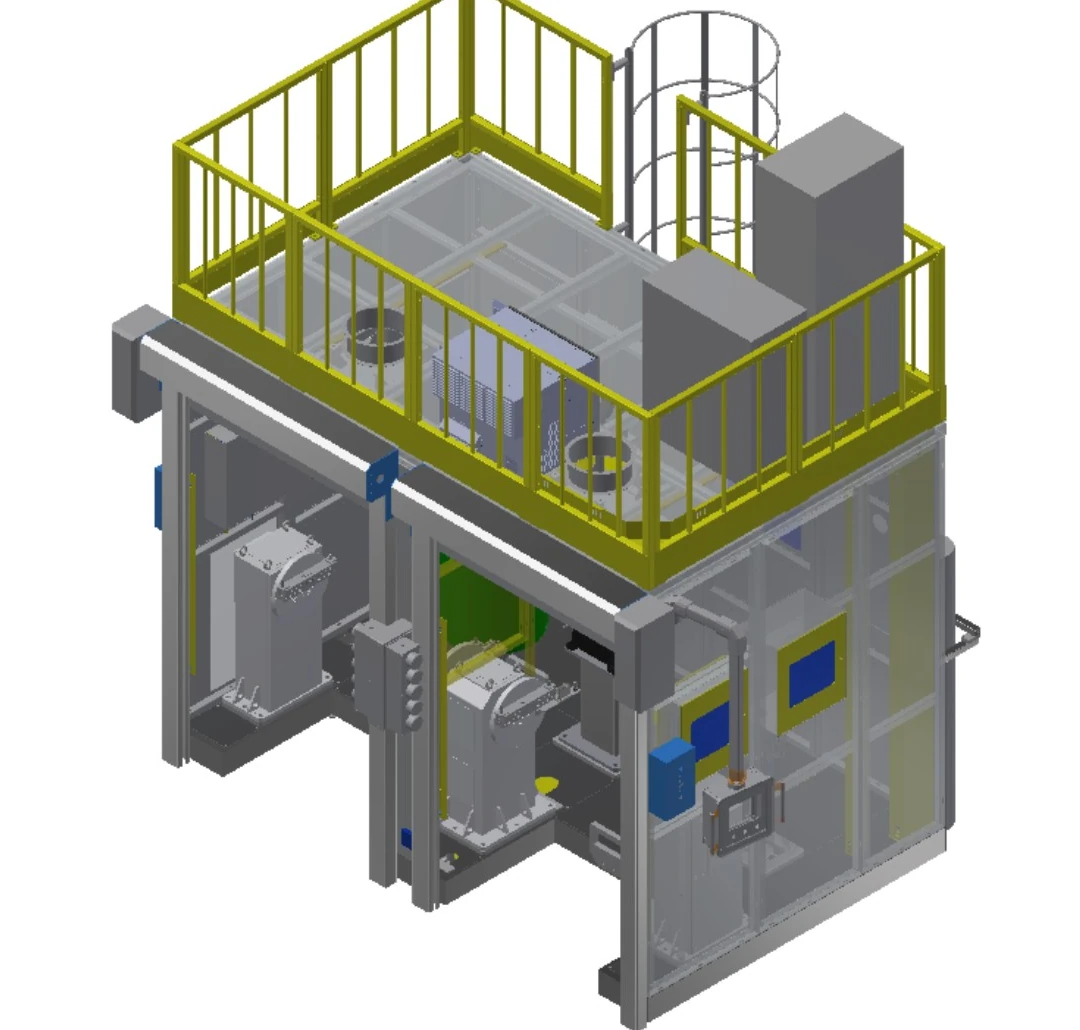
Celulă compactă cu două stații flip
O anvelopă de fixare mai mică păstrează același principiu de basculare cu două poziționere pentru piese compacte.
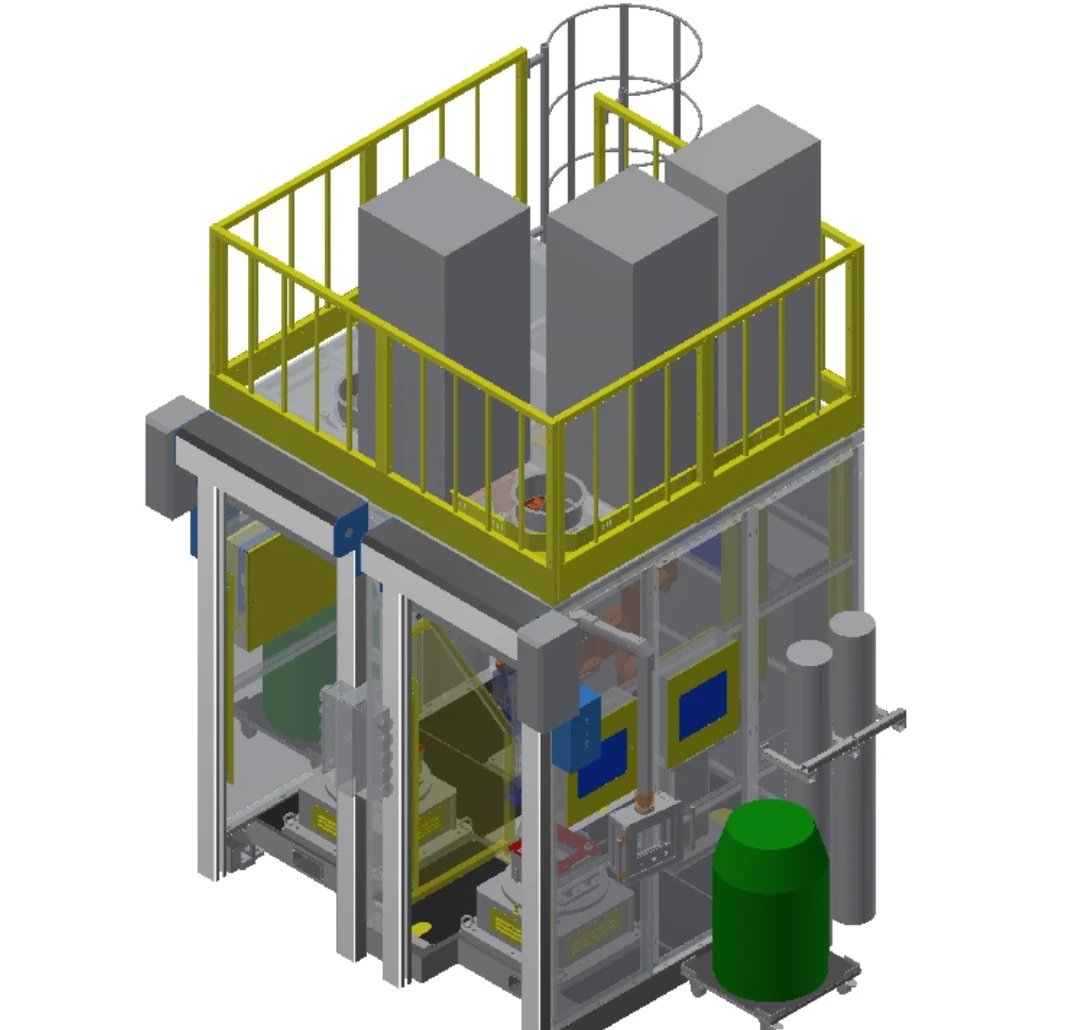
Celulă rotativă orizontală cu două stații
Rotația orizontală prezintă fețe de sudură circulare sau indexate unuia sau doi roboți.
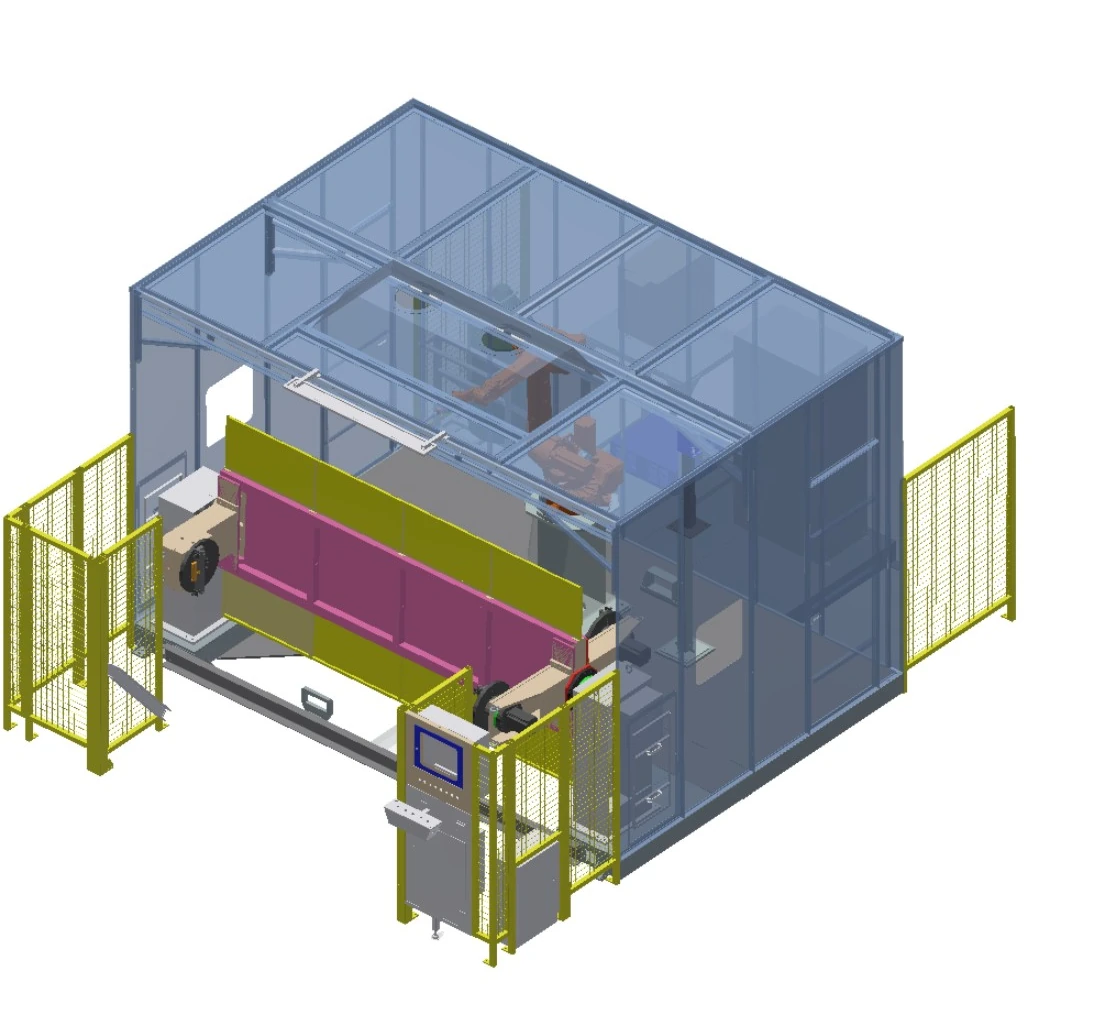
Celulă de poziționare verticală pe trei axe
Trei axe controlate reorientează un dispozitiv de fixare alungit, păstrând în același timp interfețele necesare pentru camera de sudură complet închisă.
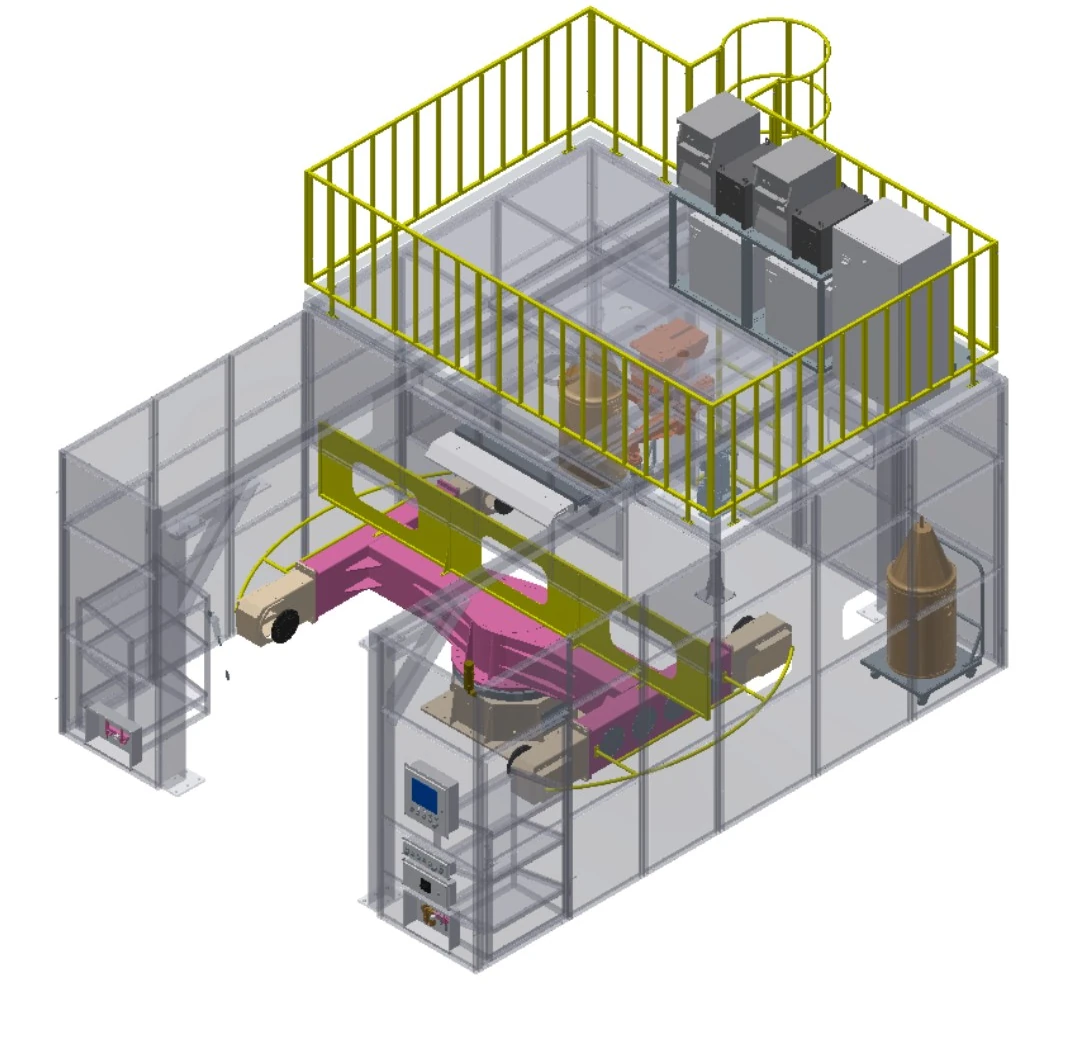
Celulă de poziționare orizontală pe trei axe
Rotația orizontală se combină cu axe de poziționare suplimentare pentru o acoperire mai largă a dispozitivului de fixare.

Celulă cu două roboturi pentru capul de acțiune și păpușă mobilă
Doi roboți lucrează în jurul a două poziționere cu susținere frontală, cu mișcare automată de intrare/ieșire și reglare a lungimii.
Comparați șase aranjamente pe un set de câmpuri
| Rând | Configurație descriptivă | roboți | Întinderea brațului | Aranjament de poziționare | A incarca | Plic aplicabil | Staţii |
|---|---|---|---|---|---|---|---|
| A | Celulă basculantă cu două stații | 1 | 1.4 m / 2 m opțional | Răsturnare pe o singură axă | 500 kg | Dispozitiv de fixare 1.8 m × 0.8 m | 2 poziționere |
| B | Celulă compactă cu două stații flip | 1 | 1.4 m | Răsturnare pe o singură axă | 500 kg | Dispozitiv de fixare 0.8 m × 0.5 m | 2 poziționere |
| C | Celulă rotativă orizontală cu două stații | 1 sau 2 | 1.4 m | Masă rotativă orizontală cu o singură axă | 500 kg | Rotație ≤1 m; înălțime ≤0.5 m | 2 poziționere |
| D | Celulă de poziționare verticală pe trei axe | 1 sau 2 | 1.4 m / 2 m opțional | Poziționer pe trei axe cu rabatare verticală | 500 kg | Dispozitiv de fixare 2.4 m × 0.8 m | 1 pozitionator |
| E | Celulă de poziționare orizontală pe trei axe | 1 sau 2 | 1.4 m / 2 m opțional | Poziționer pe trei axe cu rotație orizontală | 500 kg | Dispozitiv de fixare 2.2 m × 1 m | 1 pozitionator |
| F | Celulă cu două roboturi pentru capul de acțiune și păpușă mobilă | 2 | 1.4 m / 2 m opțional | Cap de păpușă mobilă cu o singură axă | 500 kg | Rotație ≤1 m; lungime ≤2 m | 2 poziționere |
Literele sunt doar etichete de rânduri în tabel; numele descriptive ale configurațiilor sunt identificatorii publici.
Citiți fiecare nume ca o opțiune de mișcare a piesei de lucru
Răsturnare pe o singură axă
Rotește un dispozitiv de fixare în jurul unei axe controlate pentru a prezenta fețe de sudură alternative.
Rotativ orizontal
Rotește piesa de prelucrat pe o masă orizontală pentru prezentare circulară sau indexată.
Poziționare pe trei axe
Adaugă mișcare controlată atunci când o singură rotație nu poate oferi orientarea necesară.
Suport cap de păpușă mobilă
Susține piese mai lungi la ambele capete pentru o rotație longitudinală controlată.
Format cu un singur robot
Potrivește un robot cu dispozitivul de fixare și secvența de stații definite.
Format cu robot dual
Folosește acoperire coordonată din două părți acolo unde accesul și verificarea coliziunilor permit acest lucru.
Evaluează compatibilitatea după condițiile anvelopei și ale articulațiilor
Componentele vehiculului
Piese ușoare și medii pentru vehicule de energie nouă sau comerciale, cu caracteristici de localizare repetabile.
Piese de echipamente de construcții
Componente fabricate a căror anvelopă se potrivește aranjamentului de poziționare selectat.
Suduri din oțel mai mici
Piese structurale poziționate pentru sudarea pe mai multe laturi în interiorul unei celule închise.
Componentele vasului
Piese rotative verificate după diametru, lungime și acces la cusătură.
Piese pentru utilaje agricole
Fabricații repetate cu repere de fixare și nevoi de orientare definite.
Piese de echipamente de mediu
Familii de componente evaluate în funcție de geometrie, material, îmbinări și variații inerente.
Confirmați protecția și monitorizarea cu ajutorul osciloscopului celular
Fiecare dintre cele șase configurații este construită într-o cameră de sudură complet închisă. Protecția finală respectă în continuare evaluarea riscurilor aplicației, standardele de la fața locului și cerințele de acceptare.
Interfețe de cameră
Confirmați interfețele principale de control, control al aerului, iluminat, ușă cu obturator acționat electric și instalație de extracție a fumului.
Operare și service
Definiți încărcarea, stațiile de operare și accesul pentru întreținere în jurul aranjamentului selectat.
Detectare opțională a prezenței
Evaluați o barieră luminoasă de siguranță în funcție de configurația selectată.
Monitorizarea stării procesului
Opțiunile includ prezența cablurilor, presiunea aerului comprimat și monitorizarea debitului de gaz de protecție.
Opțiune de amplasare a cusăturii
Urmărirea cusăturii cu laser pentru localizare este disponibilă ca opțiune de proiect.
Confirmarea proiectului
Finalizați protecția, interfețele și logica de acceptare prin evaluarea riscurilor aprobată.
Construiți o configurație de pornire în patru decizii
Definiți piesa de lucru
Partajați desene, materiale, locații de îmbinări, variante și condiții de intrare.
Setați plicul
Confirmați lungimea, lățimea, diametrul de rotație, înălțimea și baza de încărcare a dispozitivului de fixare.
Alegeți mișcarea parțială
Comparați aranjamentele cu basculare, rotație orizontală, trei axe și cu cap de prelucrare-păpușă mobilă.
Confirmați domeniul de aplicare al celulei
Aliniați numărul de roboți, echipamentele de proces, comenzile, detectarea, sistemele de fixare a pieselor și măsurile de siguranță.
Transformă lista scurtă într-o definiție a proiectului
Configurația este o arhitectură de pornire. Domeniul final de aplicare este stabilit în funcție de piesa de prelucrat, procesul de sudare, interfețele instalației și planul de acceptare.
Revizuirea cererii
Confirmați piesele, îmbinările, reperele de localizare, variantele și constrângerile de la fața locului.
Conceptul de configurare
Definiți mișcarea piesei, secvența stațiilor, cantitatea de roboți și interacțiunea operatorului.
Proces și controale
Aliniați echipamentele de sudură, comenzile, monitorizarea și interfețele instalației conform specificațiilor.
Fixare și protecție a pieselor de lucru
Detalii privind elementele de fixare, metoda de încărcare, interfețele camerei și măsurile de siguranță ale proiectului.
Definiția acceptării
Stabilirea unor părți ale testului, condiții, documentație și criterii de acceptare.
Suport de proiect
Coordonează documentația, instruirea și asistența post-livrare în cadrul domeniului de aplicare convenit.
Întrebări la care trebuie să răspundeți înainte de aprobarea configurației
Cu ce configurație celulară ar trebui să încep?
Începeți de la anvelopa piesei de prelucrat și mișcarea necesară a piesei, apoi inversarea ecranului, rotația orizontală, aranjamentele multiaxe sau cu cap de prelucrare-păpușă mobilă.
Se pot configura unul sau doi roboți?
Portofoliul prezentat include configurații cu un singur robot, cu unul sau doi roboți și cu roboți dubli. Cantitatea finală depinde de accesul la sudură, secvență și verificarea coliziunilor.
Pot fi integrate echipamentele de sudură preferate?
Poate fi evaluat conform specificațiilor. Partajați echipamentele și interfețele de proces prevăzute, astfel încât să fie confirmate compatibilitatea, controalele și limitele de responsabilitate.
Ce ar trebui furnizat pentru o analiză a cererii?
Furnizați desene, materiale, îmbinări, variante de piese, orientarea necesară, secvența procesului, interfețele la fața locului și așteptările de acceptare.
Opțiunile de detectare sunt identice pentru fiecare configurație?
Nu. Opțiunile depind de aranjamentul corespunzător și de cerințele proiectului; acestea nu ar trebui copiate pe întregul portofoliu.
Folosește partea reală pentru a începe discuția despre configurare
Partajați desenele, anvelopa piesei de prelucrat, procesul de sudare, conceptul de fixare și constrângerile de la fața locului, astfel încât EVST să poată stabili punctul de plecare pentru o celulă de sudare robotizată.