
Sudură robotizată la fața locului: podea, blocare, cablu
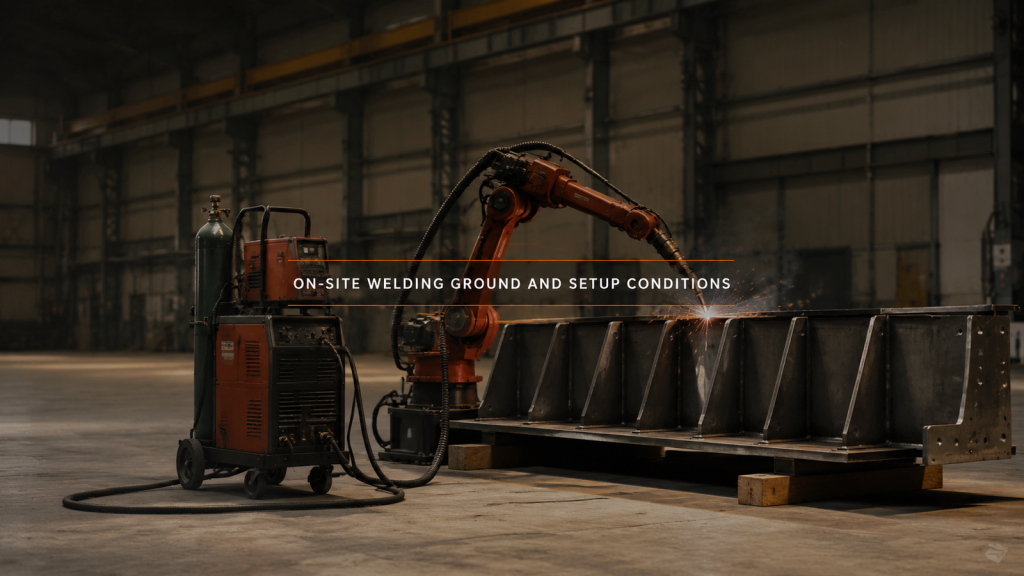
Când piesa nu poate fi ridicată, unitatea de sudură se deplasează spre ea, iar podeaua, blocarea și cablul de tractare devin montajul.
Aparat de sudură dedicat sau robot: Este produsul stabilit?
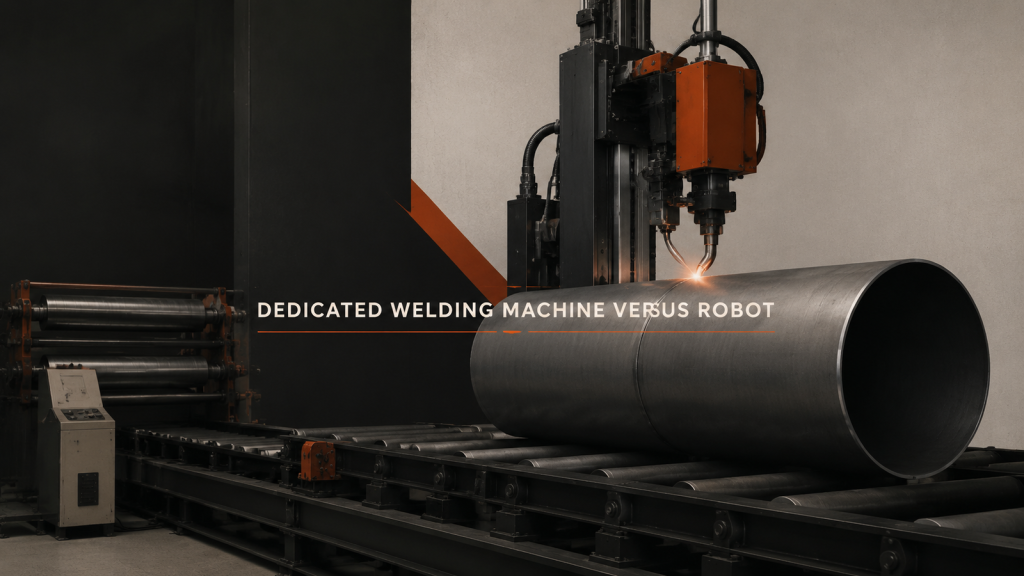
Alegerea unui aparat de sudură dedicat versus a unui robot depinde de cât de stabil este produsul: ce cumpără fiecare aranjament și ce costă schimbarea.
Modernizarea automatizării producției de ventilatoare: constrângerile pe primul loc
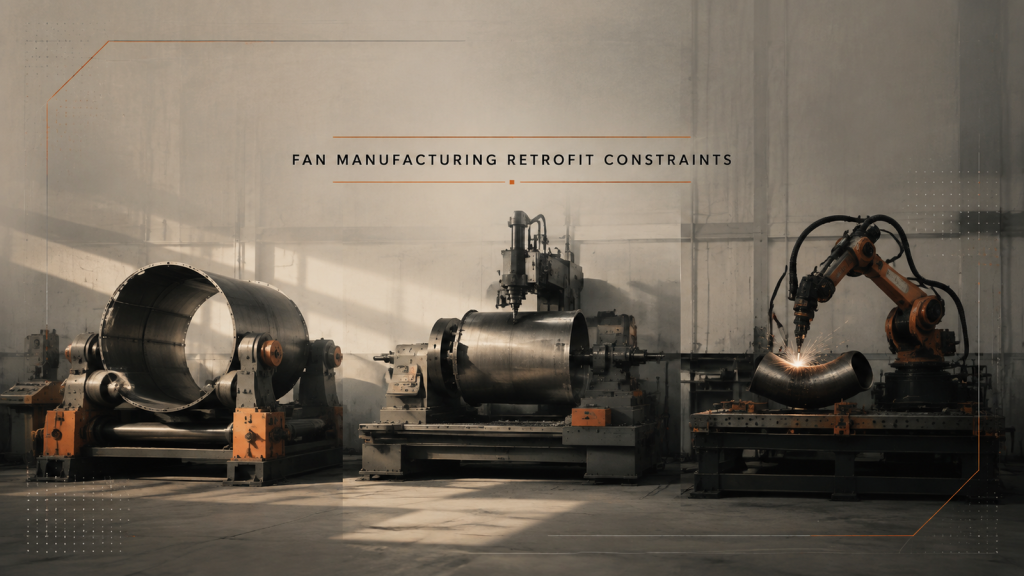
O modernizare a automatizării producției de ventilatoare se confruntă cu un lanț, nu cu o stație. Enumerați constrângerile înainte de a alege orice robot.
Automatizarea prefabricației: Costul predării
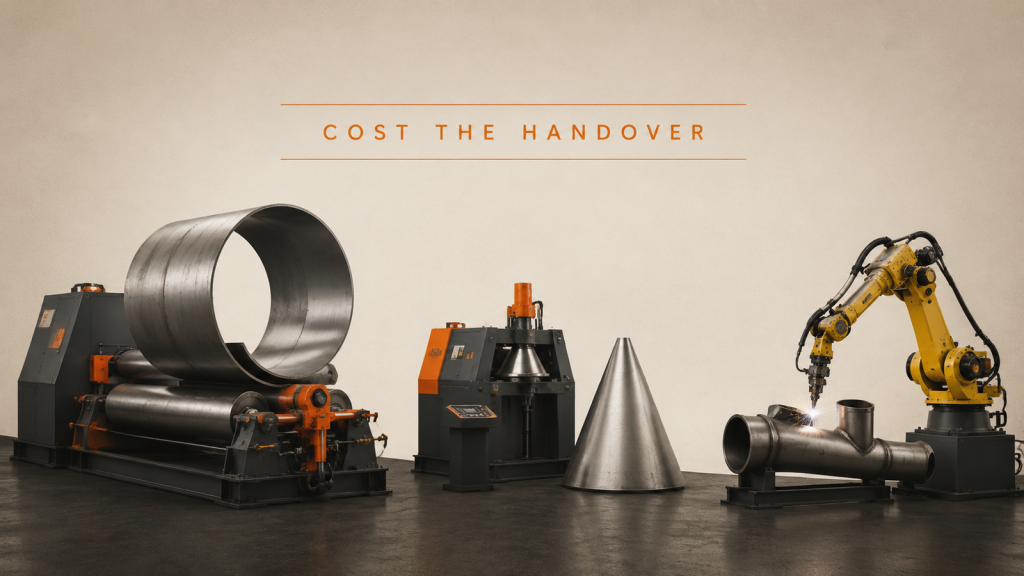
În automatizarea prefabricației, laminarea, formarea și sudarea se automatizează fiecare independent. Ceea ce guvernează rezultatul este transferul între ele.
Tăierea robotică a capului: traiectorie, atitudine și muchie
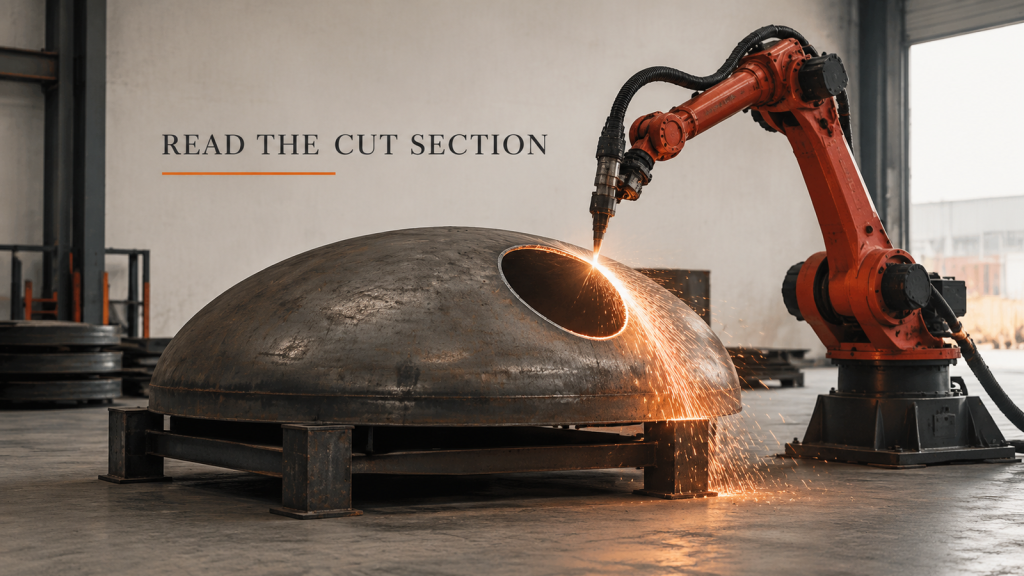
Tăierea cu cap robotizat trasează o traiectorie închisă pe o suprafață curbată. Planificați împreună traiectoria și poziția torței, apoi evaluați marginea tăieturii.
Robot SCARA sau cu șase axe: Lasă mișcarea să aleagă
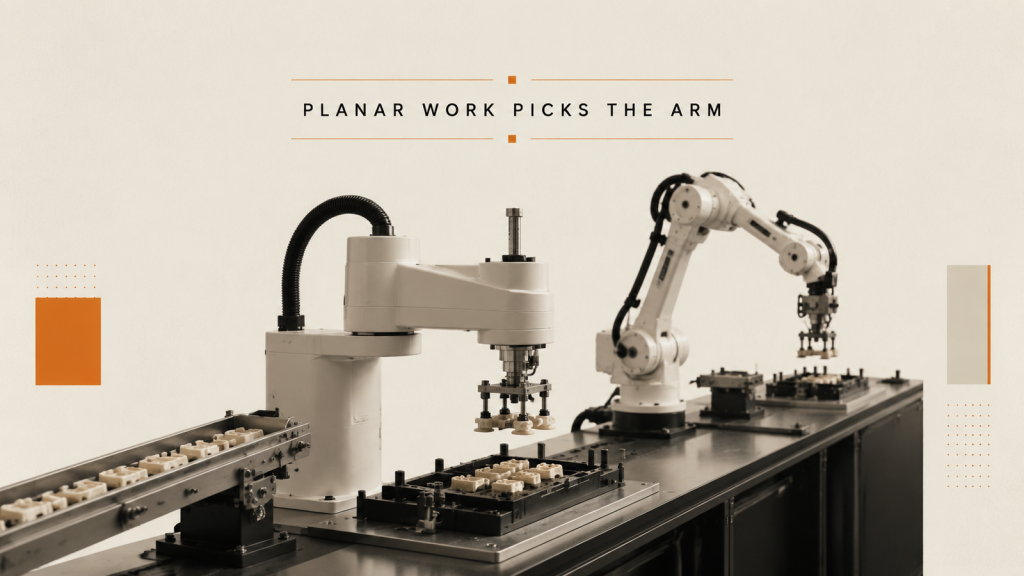
Alegerea unui robot SCARA sau a unui braț cu șase axe pentru asamblarea pieselor mici începe cu mișcarea fiecărui pas, nu cu numărul de axe dintr-un catalog.
Sarcina utilă a robotului: De ce este locul dispozitivului de prindere în ea
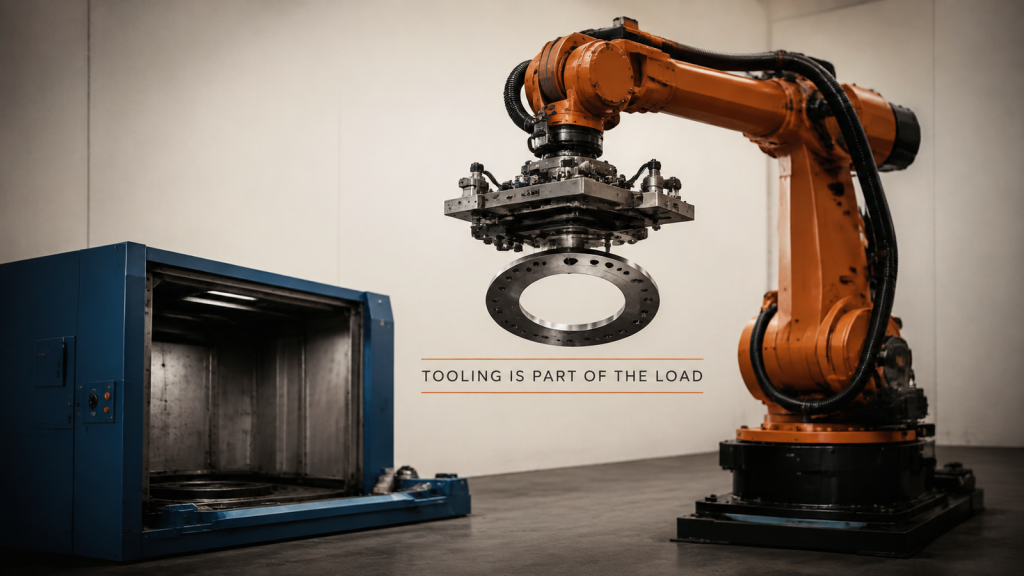
Sarcina utilă a robotului trebuie să acopere împreună sculele și piesa, la distanța reală dintre flanșa articulației și centrul de masă.
Acceptarea sudurii: Aspectul este vizibil, penetrarea nu este
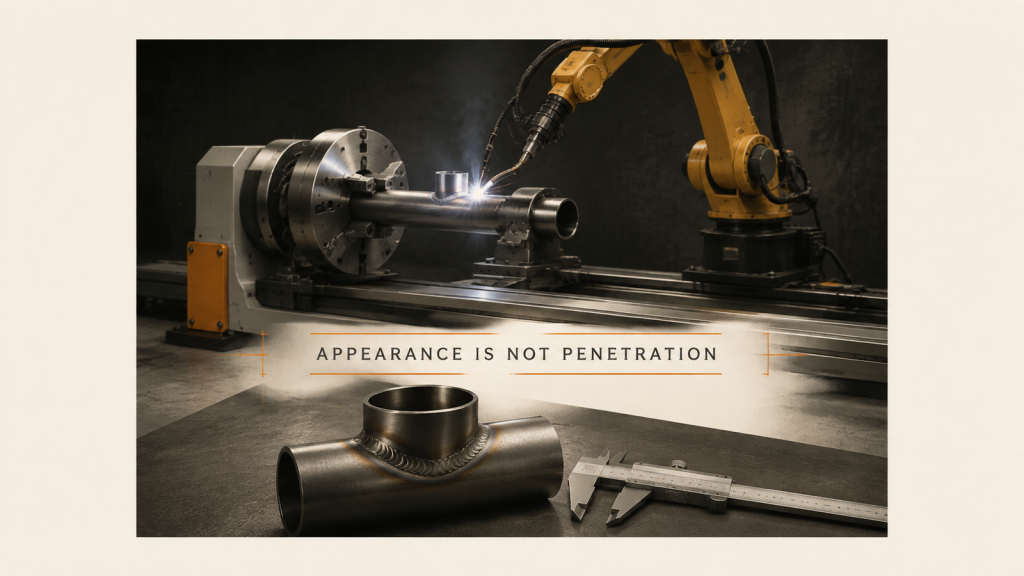
Acceptarea sudurii eșuează atunci când aspectul și penetrarea sunt scrise ca o singură clauză. Separați verificarea pe linie de testul de procedură.
Cobot Reach: Atât punctul de preluare, cât și cel de asamblare
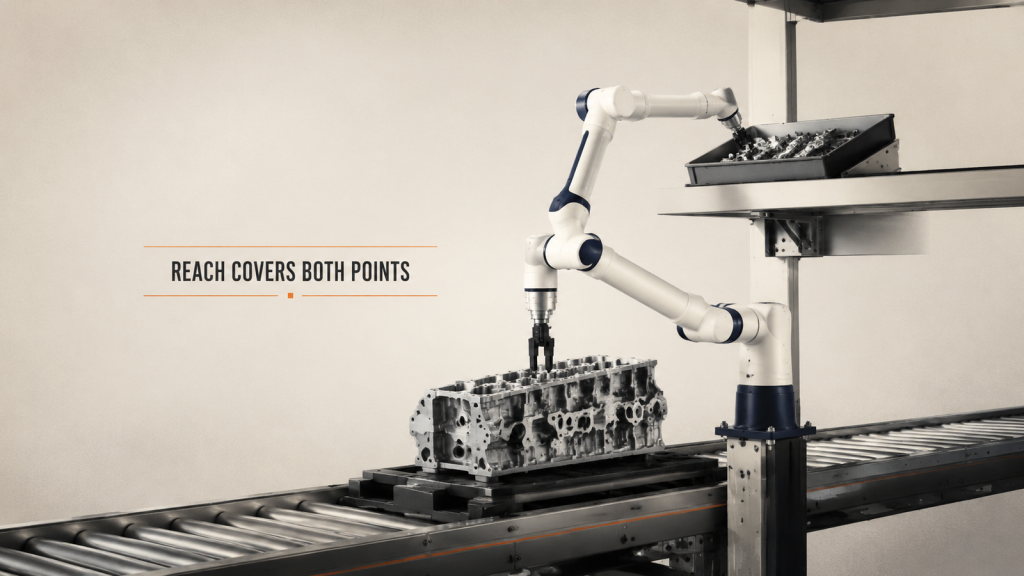
Acoperirea unui cobot nu este o distanță liniară. Fiecare punct de lucru, lungimea sculei, marginea de poziție și distanța dintre persoane trebuie verificate în aceeași măsură.
Sudare mobilă: Planificarea pozițiilor de lucru pentru piese mari
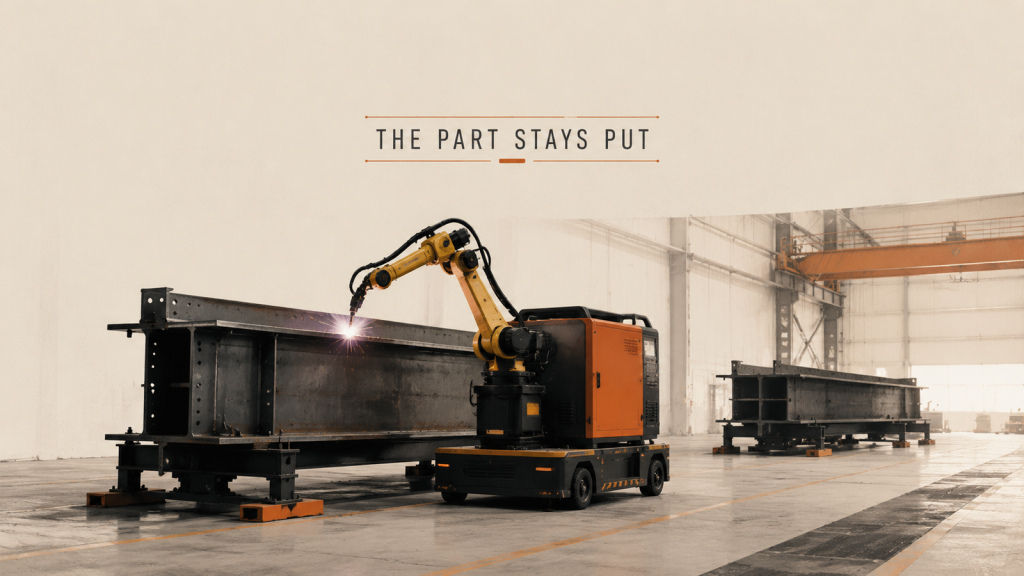
Când o piesă este prea mare pentru a fi ridicată, sudarea mobilă deplasează echipamentul. Poziția de parcare și recuperarea datelor de referință devin unitatea de planificare.
Îngrijirea mașinilor: Un robot deservește mai multe mașini
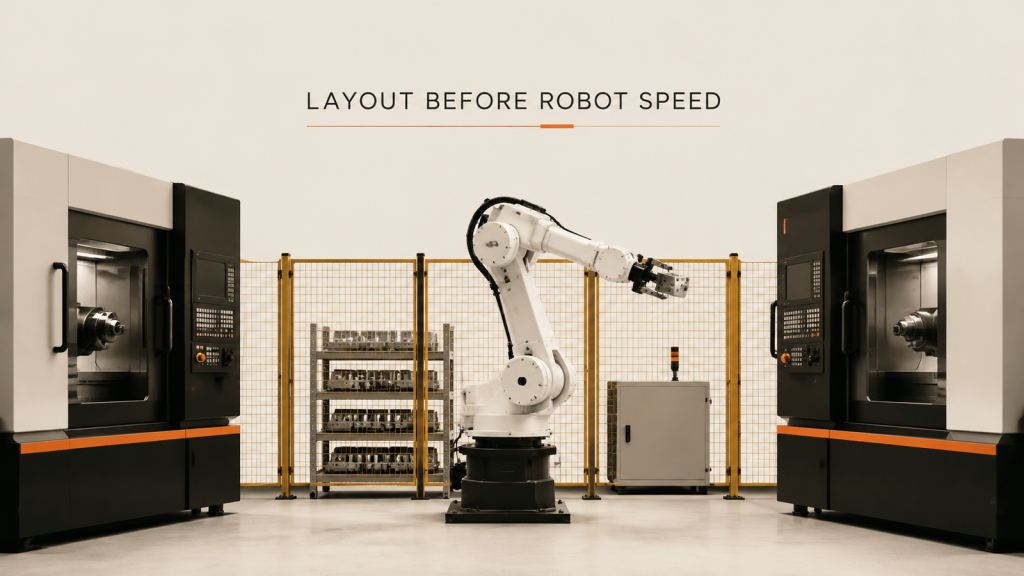
În supravegherea mașinilor cu un robot și mai multe mașini, raza de acțiune, așteptarea și accesul împrejmuit decid cazul cu mult înaintea vitezei brațului.
Sudarea tablei subțiri: Distorsiunea începe la strângere
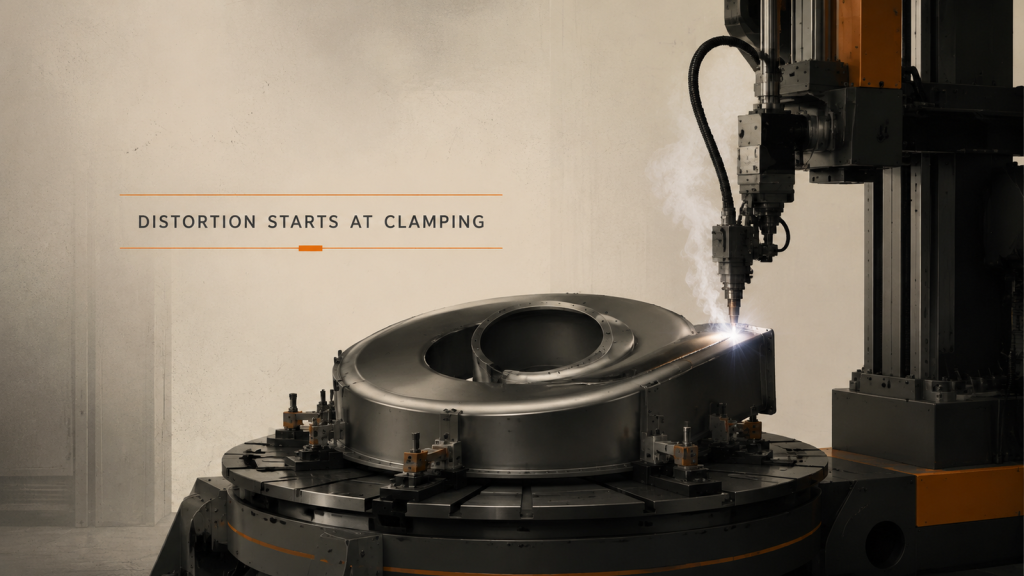
În sudarea tablelor subțiri, distorsiunea provoacă mai multe refaceri decât defectele de sudură. Pozițiile clemelor și secvența de sudură decid forma finală.