
Sudare în mai multe treceri pe placă de grosime medie: Canelură mai întâi
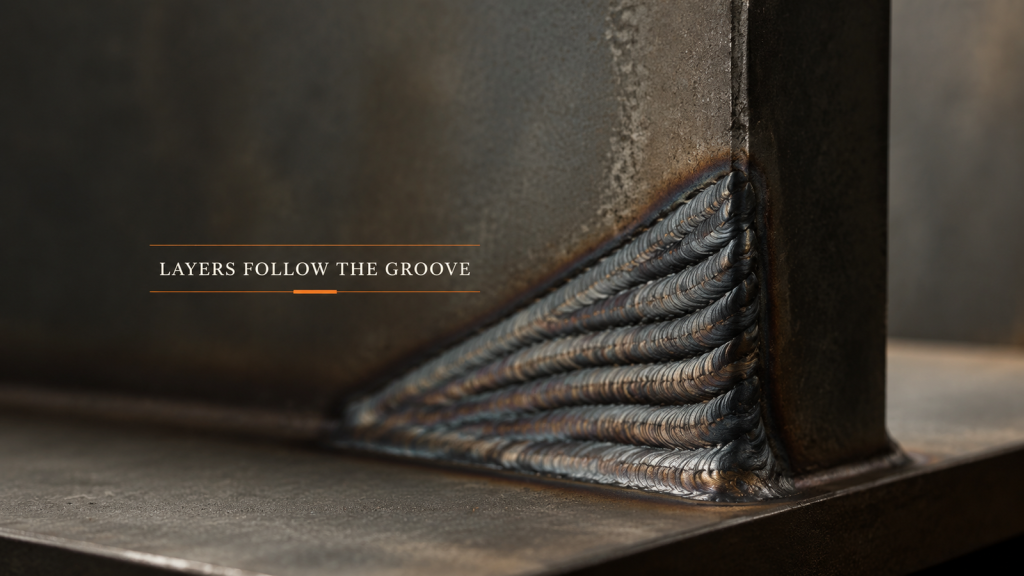
În sudarea cu treceri multiple, canelura definește secțiunea transversală, iar secțiunea transversală definește numărul de treceri. Planificați straturile înainte de parametri.
O celulă de sudură robotizată este formată din șase părți, nu una
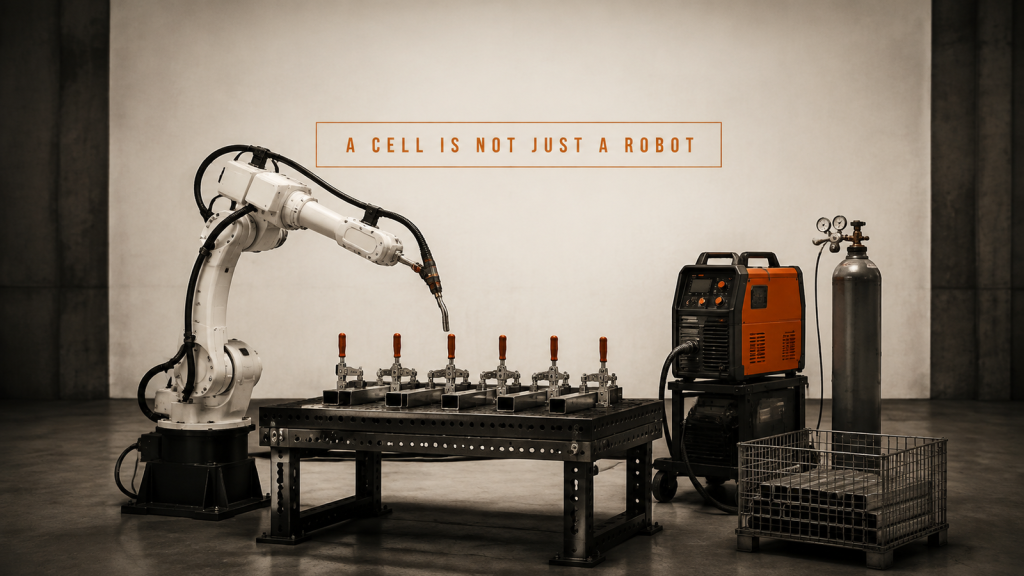
O celulă de sudură robotizată este formată din șase părți care funcționează la un timp de ciclu. Robot și torță, dispozitiv de fixare și cleme, sursă de alimentare, gaz, încărcare și debit.
Sudarea în tablă subțire: Spațiu de asamblare sau parametri de proces?

Separați spațiul dintre asamblare și parametrii procesului pe o linie de sudare a tablei subțiri, începând de la semifabricat și de la etapa de formare.
Platformă mobilă de sudură: Fiecare oprire este o nouă configurare

O platformă mobilă de sudură trebuie să restabilească locul unde se află piesa la fiecare poziție de parcare. Condițiile de la fața locului decid repetabilitatea.
Timpul ciclului de supraveghere a mașinii nu este viteza robotului

Timpul ciclului de supraveghere a mașinii este setat de procesarea mașinii, secvențierea predării și staționarea pieselor, nu de viteza brațului robotului.
Fabricarea conductelor HVAC: Începeți cu etapa de formare

Laminarea hărții, formarea capetelor și schimbarea înainte de automatizarea fabricării conductelor HVAC, deoarece formarea decide rotunjimea, potrivirea și ritmul liniei.
Planificarea robotului mobil de sudură: Poate piesa să rămână?

Planificați sudarea robotizată mobilă pornind de la piesă, ruta de acces și planul de secționare, în loc să porniți de la specificațiile robotului.
Sudare circumferențială automată: Stabilizarea îmbinării

Planificați sudarea circumferențială automată în funcție de ajustări, prindere, bătaie, rotație coordonată, acces la torță, închidere, inspecție și repornire.
Distribuire robotizată colaborativă: Traiectorie și flux de coordonate

Proiectarea unui robot colaborativ care dozează în funcție de datele piesei, distanța dintre duze, viteza traseului, starea materialului, sincronizarea supapei, inspecția și recuperarea.
Sudare și tăiere robotizată: Limitele traseului cilindrului

Examinați sudarea și tăierea robotizată pe cilindri prin intermediul reperelor de referință ale profilelor suportate, poziției sculei, jocului, serviciilor, recuperării în stare fierbinte și încercărilor.
Automatizarea sistemului de propulsie auto: Listă de verificare a interfeței

Planificați automatizarea sistemului de propulsie auto în funcție de intrări, starea fizică, interfețele, dovezile de încercare, rutarea excepțiilor și recuperarea conservatoare.
Aplicații ale roboților SCARA pentru preluare și plasare rapidă

Planificați aplicațiile robotice SCARA în funcție de intrări, starea fizică, interfețele, dovezile de încercare, rutarea excepțiilor și recuperarea conservativă.