
Existem muitas partes que constituem um robô. O braço robótico área é a mais proeminente e o que as pessoas veem. É também a parte que faz a maior parte do trabalho. Mas há outra parte raramente notada que faz a maior parte do trabalho pesado no fundo: o envelope.
Veremos o que é um envelope, por que eles são importantes, os tipos de envelopes de trabalho robóticos usados atualmente na fabricação e os benefícios que eles trazem para a mesa. Fique até o fim para obter mais conhecimento sobre aplicações robóticas.
O que é um envelope de trabalho?
Fonte: Pinterest
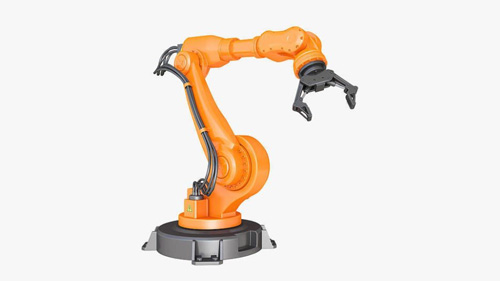
Um envelope de trabalho é a amplitude de movimento de um robô. Os robôs industriais não vêm com pernas ou rodas para movimentação. Os custos são fixados em um só lugar, e a base que os sustenta e lhes confere estabilidade é chamada de envelope de trabalho. É a forma criada quando o manipulador robótico se move em todas as direções para realizar uma tarefa. A distância máxima que pode ser alcançada pelo robô é determinada pelo tamanho do envelope de trabalho.
O que isto significa, em poucas palavras, é que o robô só pode funcionar dentro dos limites do envelope de trabalho. Você poderia conceder ao braço robótico toda a flexibilidade do mundo, mas o máximo que ele pode fazer depende do envelope de trabalho. O único robô que tem a capacidade de se opor às regras do envelope de trabalho é o robô pórtico. Os envelopes de trabalho devem ser cuidadosamente projetados para que o braço robótico tenha chance de funcionar conforme o esperado.
Por que os envelopes de trabalho são importantes?
Fonte: Pinterest
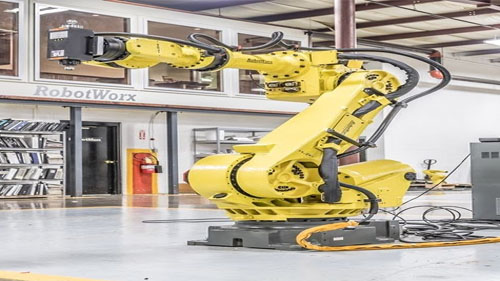
Um envelope de trabalho atua como uma trela para o braço robótico. Define a área que o braço robótico pode alcançar. Isso pode ser útil quando há seres humanos trabalhando ao lado dos robôs, pois cria uma zona segura que reduz as chances de ocorrer qualquer ferimento no chão da fábrica. Ao escolher um robô industrial para sua planta, você deve prestar muita atenção ao tipo e tamanho do envelope, pois tudo o que você escolher fazer com o robô ficará à mercê do envelope.
Se você deseja um robô que ocupe o máximo de espaço possível, opte por aquele que vem com uma área de trabalho maior. Mas isso trará novamente à tona uma nova questão relacionada ao espaço. Envelopes de trabalho maiores geralmente se traduzem em máquinas maiores e, se você não tiver espaço para isso, as coisas não funcionarão da maneira que você deseja.
Tipos de envelopes de trabalho de robô
Fonte: Pinterest
Existem cerca de 7 tipos padrão de envelopes de trabalho robóticos que são usados em toda a indústria de manufatura. Cada um tem seu próprio formato e design definidos, adequados para um tipo específico de trabalho. Eles incluem o seguinte.
Envelope de Trabalho Cartesiano: Este é um envelope da configuração cartesiana, e vem na forma de um prisma retangular. Ele não tem nenhuma zona morta dentro e ao redor do envelope de trabalho, e o robô que usa este envelope tem a liberdade de manipular a carga útil máxima que pode suportar sem sentir qualquer tensão. Este é o tipo de envelope de trabalho que você encontrará em robôs cartesianos ou Gantry.
Envelope de Trabalho Cilíndrico: Como o nome sugere, esta é uma configuração de formato cilíndrico que tem um centro oco que limita severamente o braço robótico que pode esticar e retrair. Esta estrutura cria uma zona morta significativa dentro e ao redor da estrutura do robô. Os tipos de robôs que usam este tipo de envelope são adequados para pequenas tarefas rápidas que não exigem muito movimento.
Envelope de Trabalho Polar: Esta é uma configuração que varre o volume localizado entre duas esferas parciais. Este design limita os movimentos angulares máximos que o braço robótico pode fazer nos planos vertical e horizontal. Essas restrições físicas têm o efeito infeliz de criar enormes zonas mortas significativas abaixo e acima do robô em questão. Este é o tipo de
envelope de trabalho que você provavelmente encontrará em um robô Polar.
Revolute Work Envelope: Esta é uma configuração única que geralmente tem um envelope maior do que o espaço disponível no chão. Em poucas palavras, o braço robótico fica em um envelope de trabalho muito grande e largo que pode ser uma esfera completa ou parcialmente aberta. É uma das configurações mais complicadas no que diz respeito a envelopes de trabalho.
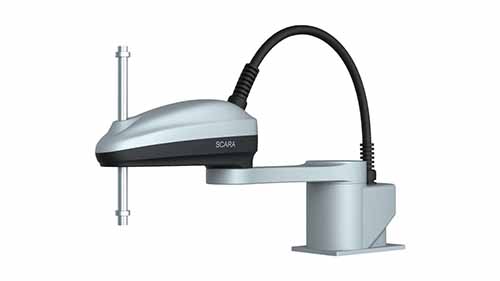
Envelope de trabalho SCARA: Esta é uma configuração exclusiva para Robôs SCARA e geralmente tem o formato de um coração ou rim. Possui um círculo oco proeminente que passa bem no meio, o que permite um plano horizontal de atuação muito grande, facilitando os movimentos laterais. No entanto, sobra muito pouco espaço para subir e isso limita os movimentos verticais.
Spine Work Envelope: Este é o envelope de trabalho mais simples que você já viu. Ele é simplesmente composto por um robô de coluna dentro de um envelope de trabalho semiesfera que fornece espaço suficiente para o braço robótico operar como quiser em qualquer direção. O tamanho de toda a estrutura depende do número de articulações encontradas na coluna.
Configuração Pendulum: Esta é uma configuração que quase se assemelha a uma ferradura com uma seção transversal segmentada. O envelope de trabalho é um pouco limitado, mas a vantagem deste design é que o robô em questão pode ser montado no envelope de trabalho em qualquer posição que seja conveniente para a tarefa em questão. Isso dá ao envelope a liberdade de ser posicionado no local mais conveniente que seja o principal para a melhor eficiência.
Interpretando o Envelope de Trabalho
Como já estabelecemos claramente, cada envelope de trabalho possui um desenho complexo que gera características variadas que definem a função exata para a qual são adequados. No entanto, isso não significa que você possa sair por aí escolhendo o primeiro envelope de trabalho que vê na sua frente. Você deve ter cuidado ao interpretar o envelope de trabalho de um robô, e a seguir estão as razões pelas quais isso é vital.
É preciso estar atento que o envelope, neste caso, representa o volume de trabalho que pode ser alcançado pelo braço do robô. Você precisa saber onde esse ponto está localizado e, na maioria dos casos, ele fica no centro da placa de montagem no atuador final. Isto exclui efetivamente todas as ferramentas que o efetor final possa estar segurando.
Você deve estar ciente de que existem áreas dentro do envelope de trabalho que não podem ser alcançadas pelo braço robótico. Estas são as zonas mortas e não há nada que você possa fazer para mudar a situação.
A capacidade máxima de carga útil cotada só é alcançável dentro de certas envergaduras, que não devem ser confundidas ou consideradas como o alcance máximo.
Conclusão
Os Envelopes de Trabalho são essenciais para o funcionamento de um braço robótico e de qualquer outra máquina. Eles desempenham um papel importante na decisão da forma e do design do braço robótico. Esses sete tipos são amplamente utilizados em todo o mundo, mas provavelmente há outras novas variações sendo feitas que ainda não se tornaram populares. Para obter mais informações sobre envelopes de trabalho e como eles podem ser ajustados para melhor desempenho, confira nosso site e tenha todas as perguntas que você possa ter respondido.