
Um robô de extração faz com que uma máquina de moldagem por injeção espere? A resposta para essa pergunta se refere apenas à parte da sequência do robô que mantém o molde aberto ou impede a próxima ação da máquina. O movimento em direção a uma mesa receptora pode ocorrer fora do molde e sobrepor-se ao trabalho posterior da máquina. O comprador deve medir esses limites na prensa e no molde reais antes de aceitar a promessa de um ciclo mais rápido ou a suposição de que cada movimento do robô aumenta o tempo de ciclo.
As imagens do caso mostram um robô azul se movendo entre a abertura de uma máquina de injeção e uma plataforma azul próxima, com sua ferramenta final descendo perto de cada área. Os sinais das peças pequenas e do molde não podem ser lidos com clareza suficiente para cronometrar ou verificar cada extração, portanto, a observação útil é a geometria de transferência.
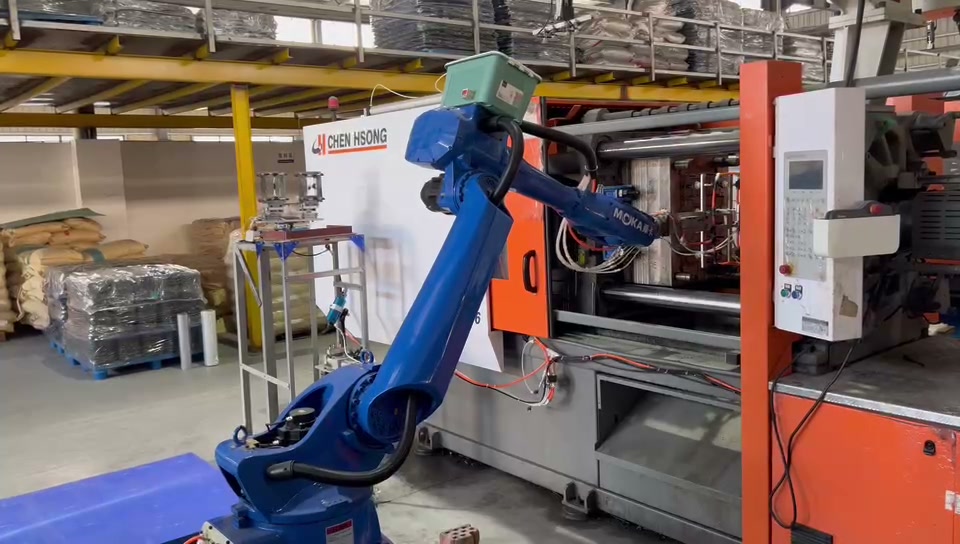
A abertura da máquina e a plataforma próxima mostram as duas áreas que um caminho de transferência proposto deve conectar.
Desenhe o limite do ciclo no molde, não na base do robô.
Um conceito de extração requer um ponto seguro para o robô entrar, segurar a peça e sair da área do molde. A máquina não pode fechar até que as condições de folga e permissão necessárias sejam atendidas. Este intervalo é o primeiro momento a verificar se a automação está fazendo a prensa esperar. O movimento e a liberação em uma mesa externa são independentes. Se puderem ocorrer enquanto a próxima fase de moldagem está em andamento, adicionar todo o tempo de transferência ao ciclo da prensa resultaria em dupla contagem do trabalho que é executado em paralelo.
As orientações de tempo de remoção fornecidas pelos fabricantes de equipamentos consideram a ocupação do molde aberto e os sinais entre a máquina e o robô como uma parte específica do ciclo total de moldagem. A sequência e o tempo exatos dos sinais dependem da prensa, do molde, do robô e da interface. Uma medição local útil registra o ponto em que o molde está aberto para a retirada, quando o robô o removeu e quando a máquina pode fechá-lo. Repita a medição em ciclos estáveis do mesmo molde e compare os resultados com o método atual. Isso isola o tempo de espera da máquina do movimento do robô em outras partes da célula.
As mudanças podem ser mais importantes do que o melhor ciclo estável.
Em uma célula proposta, a área de recebimento é mais do que um local para depositar uma peça. Sua posição, a orientação pretendida da peça e qualquer manuseio subsequente afetam a forma como o robô pode sair da área da máquina e se preparar para a próxima ação. Com outro molde, a peça pode exigir um ponto de contato ou direção de saída diferente. Se o molde e o equipamento subsequente não puderem retornar às suas posições esperadas após a troca, a célula poderá gastar mais tempo sendo reaprendida ou ajustada do que a demonstração de ciclo contínuo sugere.
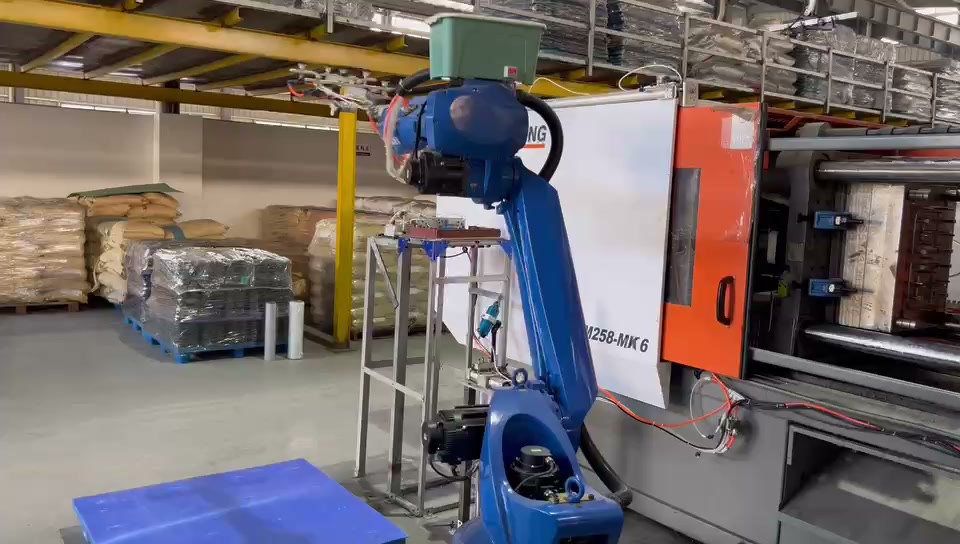
A área da plataforma fica ao lado da máquina; sua posição influencia a forma como um trajeto proposto para o robô deixaria a abertura da máquina.
Por isso, um primeiro teste deve incluir um molde representativo do dia a dia e uma troca significativa, e não apenas a sequência ininterrupta mais rápida. Estabeleça como as peças são apresentadas para coleta, o que a ferramenta final pode tocar, onde a peça é posicionada e o que confirma que o robô saiu da área do molde. Registre quanto tempo a célula leva para retomar as operações após a troca do molde. Essas informações transformam uma demonstração em um escopo de célula de trabalho que as equipes de produção e manutenção podem avaliar.
Uma resposta útil para a reunião de compras.
A proposta deve distinguir três resultados: se a máquina espera mais ou menos tempo após a abertura do molde; se o movimento do robô fora do molde se encaixa na próxima fase de moldagem; e quanto trabalho uma troca de molde adiciona. Meça-os com um limite de tempo acordado e um conjunto representativo de moldes.
Envie à EVST uma foto da abertura da máquina e da área de recebimento, a direção de onde uma peça representativa deve ser removida e um vídeo contínuo da sequência atual de abertura e fechamento do molde. Podemos discutir o caminho de transferência, as interfaces da prensa e da mesa de recebimento e o primeiro teste de temporização. Se os registros de ciclo não estiverem disponíveis, um vídeo nítido da linha de produção é um bom ponto de partida.