
O descarregamento robótico de estruturas de madeira é viável quando a estrutura chega em uma posição adequada para uso, as ferramentas conseguem lidar com a variação permitida e o local de recebimento pode continuar a aceitá-la. Se ainda for necessário que pessoas endireitem, separem ou redirecionem continuamente as estruturas, compare o trabalho necessário para estabilizar essas transferências com um sistema de manuseio assistido por operador. Reduzir o esforço de levantamento e tornar o descarregamento autônomo são objetivos diferentes.
Comece com a mixagem de produção.
Uma família de estruturas recorrentes com uma posição de descarga consistente apresenta um projeto diferente de encomendas frequentes de pequeno porte com dimensões variáveis. Liste as variantes efetivamente produzidas em conjunto e os ajustes necessários entre elas: espaçamento dos suportes, ponto de contato da preensão, posição de coleta e configuração de recepção.
O exemplo de manuseio mostra um robô levantando uma estrutura de madeira com uma ferramenta em forma de viga, girando em direção a uma mesa receptora azul e abaixando a estrutura sobre ela. A transferência visível é um ponto de partida útil para dividir a tarefa de descarregamento, que é maior, em etapas menores.
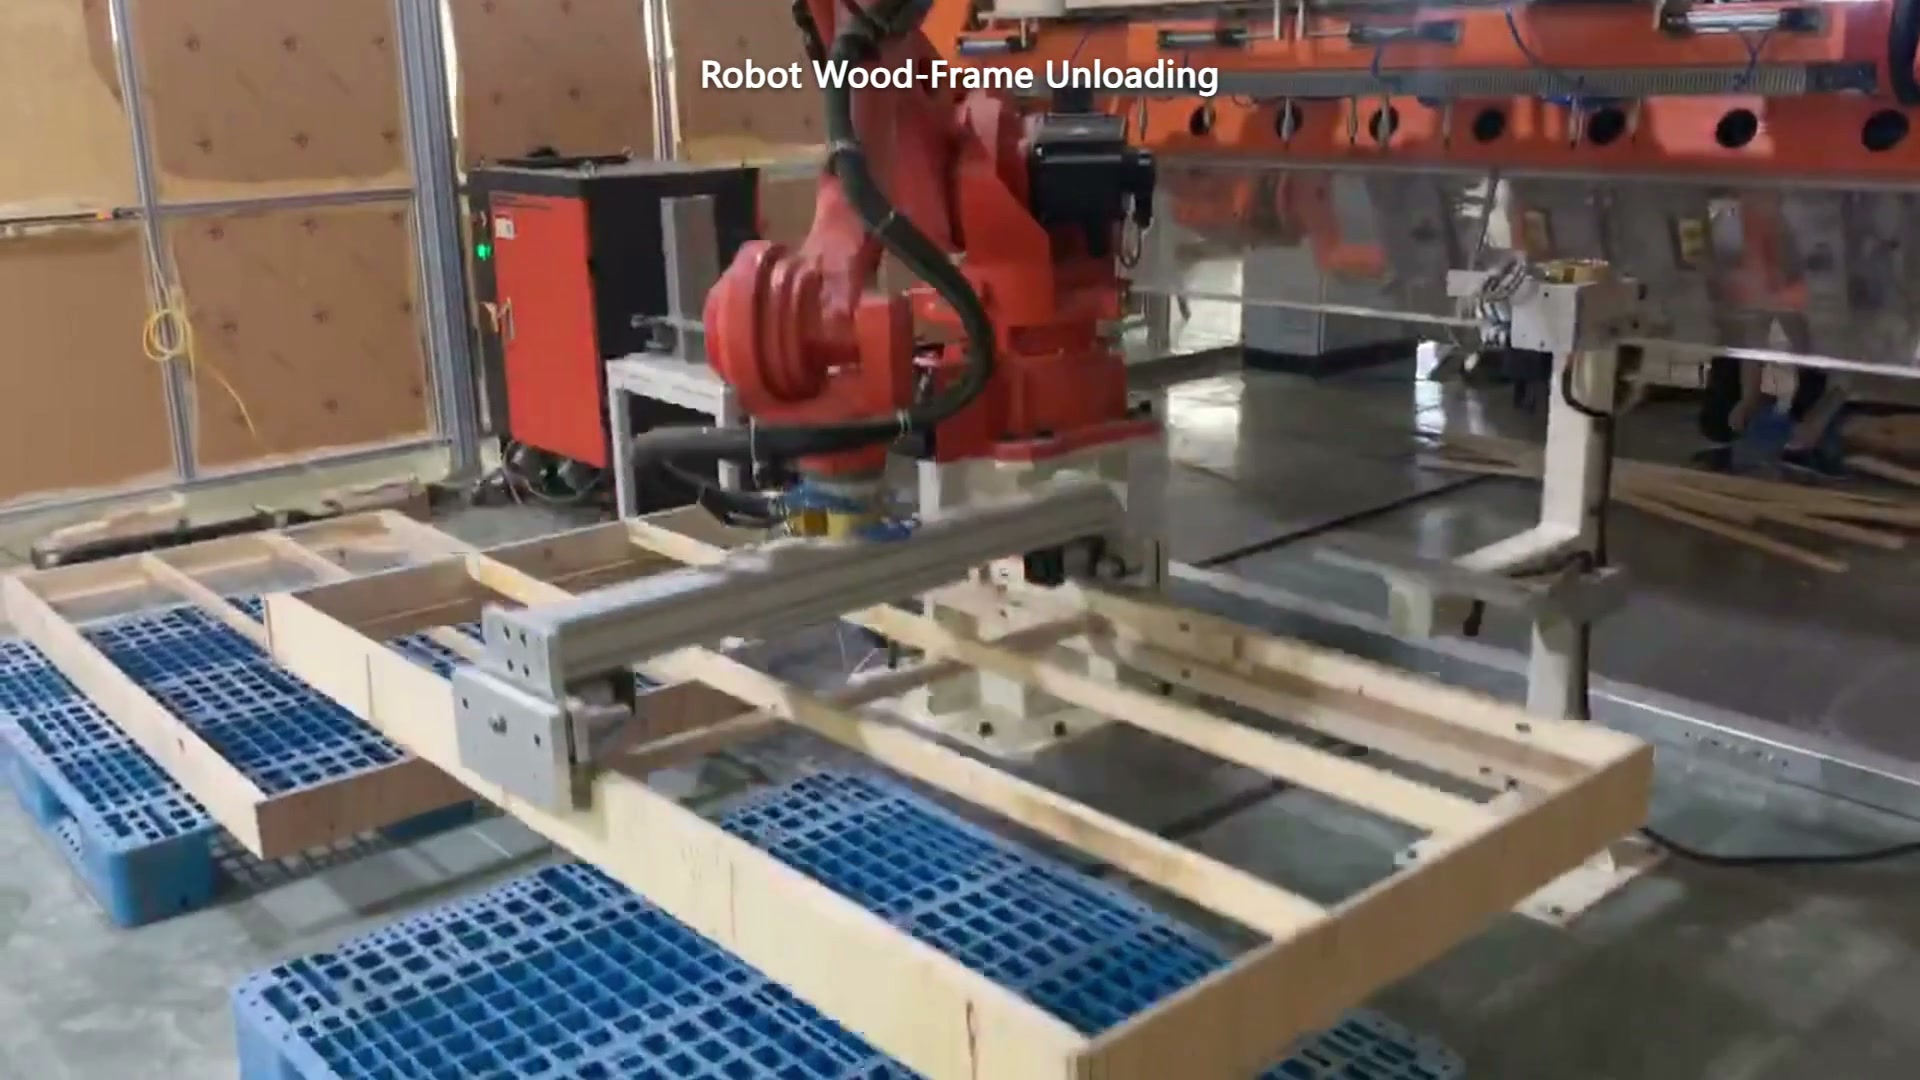
00:08.5 — A ferramenta de extremidade em forma de viga segura uma estrutura de madeira.
Para uma instalação proposta, pergunte-se quais dessas tarefas podem ser repetidas sem intervenção e quais ainda exigem julgamento. Se alterar a ordem significar mover suportes ou redefinir o local de coleta, inclua esse trabalho na comparação. A seleção de uma receita não deve ser usada como atalho para ajustes que permanecem físicos.
A geometria do chassi altera a questão da dirigibilidade.
Uma estrutura aberta não é uma placa sólida com as mesmas dimensões externas. Seus trilhos definem as áreas de contato disponíveis, e suas juntas e formato determinam seu comportamento quando apoiada nos pontos propostos. Avalie a estrutura completa durante o içamento, transporte e desmontagem, incluindo qualquer distorção ou folga permitida.
A documentação original sobre manuseio de madeira descreve os dispositivos de elevação manual e as garras automatizadas como opções diferentes. Também distingue ferramentas para diferentes superfícies, materiais porosos e vãos. A lição apropriada é testar o contato e o suporte pretendidos; uma garra adequada para um painel largo não é automaticamente adequada para peças estreitas da estrutura.
Utilize enquadramentos representativos que mostrem a condição real da superfície. Verifique se há movimentação em relação à ferramenta e se existem marcas de contato ou deformações inaceitáveis após a liberação. Caso a configuração proposta necessite de um enquadramento mais consistente ou de um suporte alterado, identifique essa necessidade antes de comparar a alocação de mão de obra.
A função de receber faz parte do trabalho.
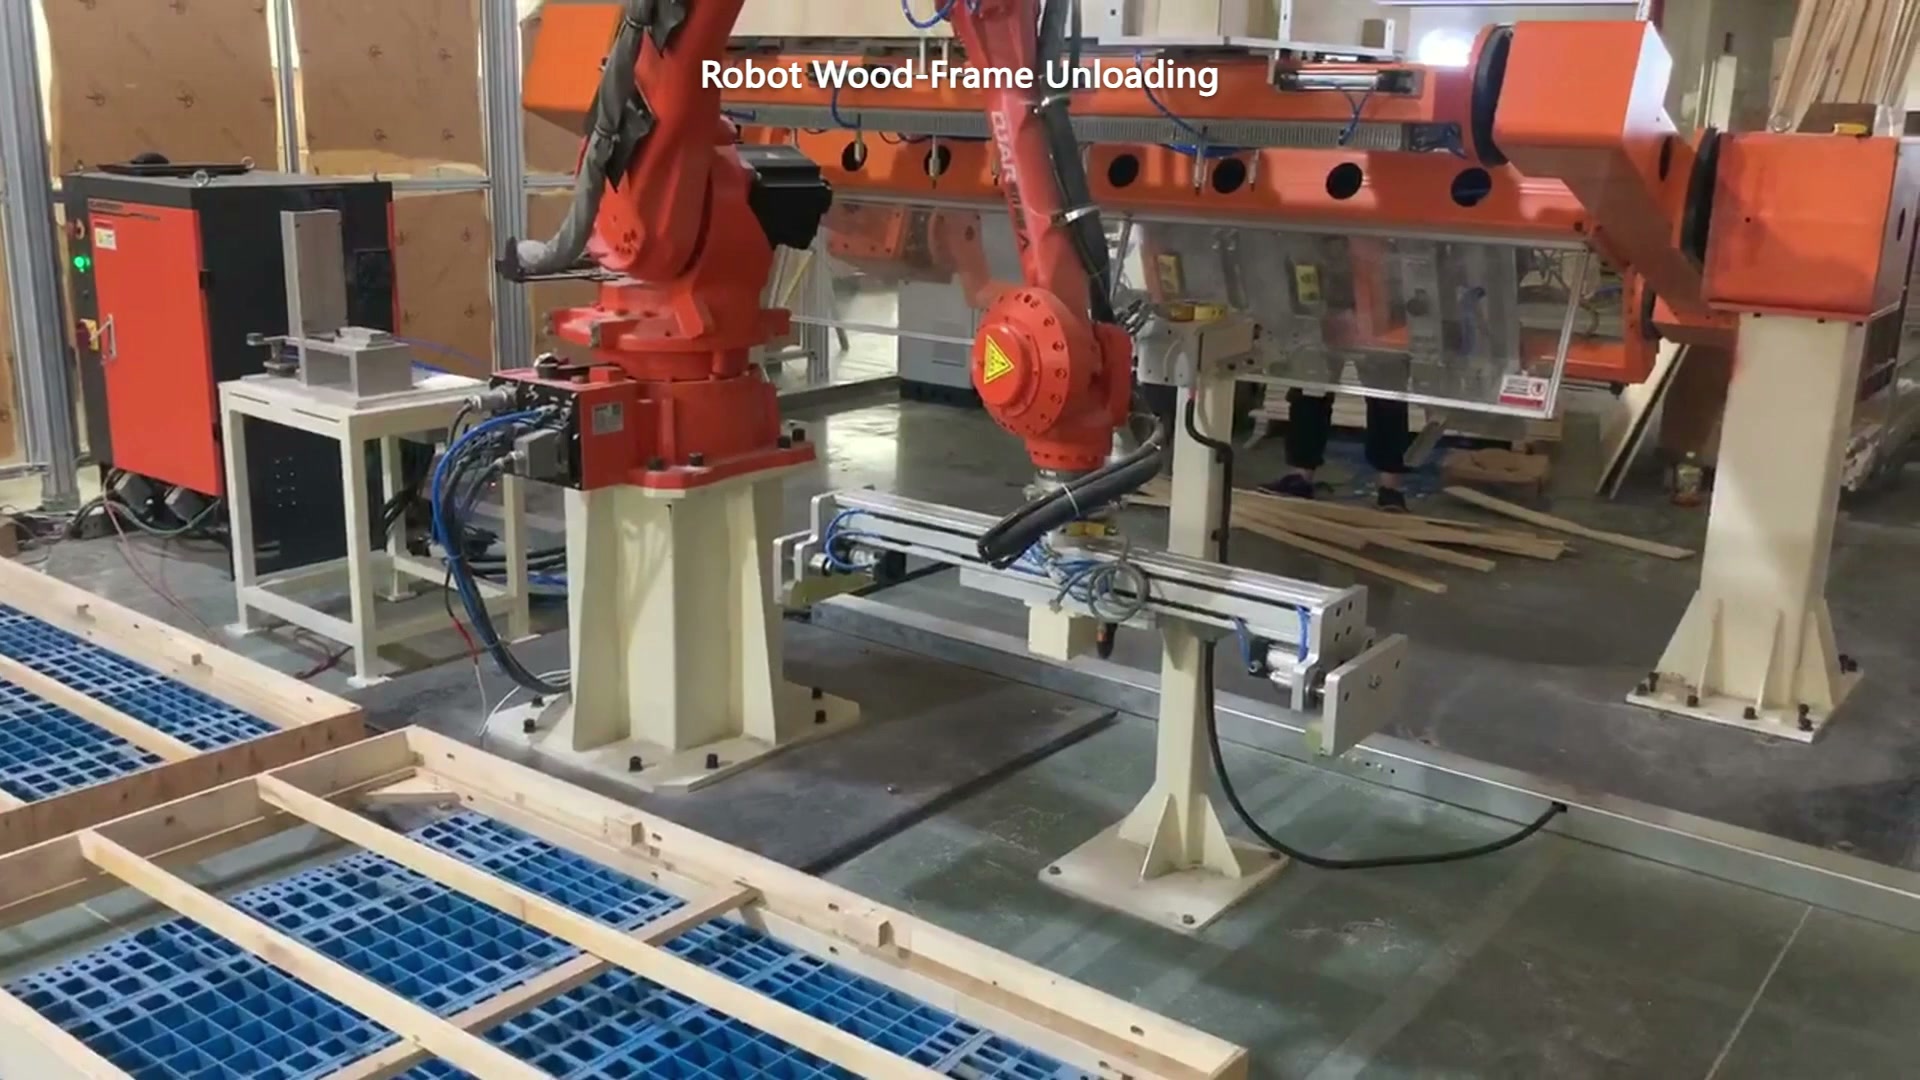
00:17 — A posição lateral da máquina e a mesa receptora azul são visíveis na área de descarregamento.
O descarregamento não termina no momento em que uma estrutura sai da máquina. A mesa de recebimento, a pilha ou o transporte devem aceitá-la na orientação correta e deixar espaço para a ferramenta se retirar. Defina quem remove as pilhas concluídas ou abastece a próxima posição de recebimento.
Quando um operador escolhe frequentemente um destino diferente ou corrige a pilha, um sistema de assistência manual pode preservar esse julgamento, reduzindo o esforço de manuseio. Quando os destinos e a apresentação são repetíveis, um robô pode assumir mais etapas da sequência. Nenhuma das opções elimina a necessidade de definir o que acontece quando o destino está cheio ou quando um quadro não é apresentado como esperado.
| Condições de produção | Questão a ser resolvida antes de alterar a divisão do trabalho. |
|---|---|
| Família estável e padrão de acolhimento | As ferramentas e a sequência propostas conseguem completar a gama de trabalhos sem necessidade de correções manuais repetidas? |
| Alterações frequentes de tamanho ou pedido | O que deve ser ajustado, por quem e como o primeiro quadro é verificado? |
| Molduras distorcidas ou montadas de forma frouxa | O suporte pretendido consegue manter a estrutura sem danificá-la, ou é necessária uma alteração nas condições anteriores? |
| Vaga de recepção completa ou indisponível | Quem restaura um local de recebimento e o que o descarregador faz enquanto espera? |
Compare uma tarefa de turno completo
Em um teste, inclua uma troca de variante comum e a troca da posição de recebimento, não apenas transferências repetidas da estrutura mais simples. Para uma proposta de robô, revise a área de trabalho protegida pretendida e o método controlado para acesso do operador durante a configuração ou resolução de problemas. Para manuseio manual assistido, verifique se o operador consegue guiar e depositar a estrutura utilizando um auxílio adequado às suas condições de contato.
Compare o trabalho mantido nesses limites. Uma proposta pode ser útil sem afirmar que o trabalho de uma pessoa inteira desaparece; da mesma forma, reduzir o esforço físico pode valer a pena mesmo quando a automação completa não se encaixa na linha de produtos atual.
Compartilhe o intervalo de tamanho de quadro, quadros de amostra, posição de descarga e método de empilhamento subsequente. Com o EVST, juntamente com a necessidade de turnos, essas informações auxiliam na discussão sobre quais tarefas de manuseio devem ser assistidas, quais devem ser automatizadas e quais precisam de melhorias prioritárias na transferência de responsabilidades.