
Principais takeaways
- Um processo visual de coleta e posicionamento pode confirmar uma trajetória de movimento, mas não permite estabelecer todo o processo de produção ou o resultado final.
- Antes de otimizar a velocidade, é necessário definir os parâmetros de fixação, a propriedade das peças, a prontidão da estação, a confirmação de liberação e a saída anormal.
- O melhor padrão de interface depende da variação dos componentes, do controle do portador, das necessidades de troca de ferramentas, do acesso para inspeção e das consequências de um estado em disputa.
- A EVST considera os ensaios com componentes reais e as exceções induzidas como evidência conceitual, e não como um substituto para a validação final das células.
O que a sequência revelada mostra — e o que ela não pode provar.
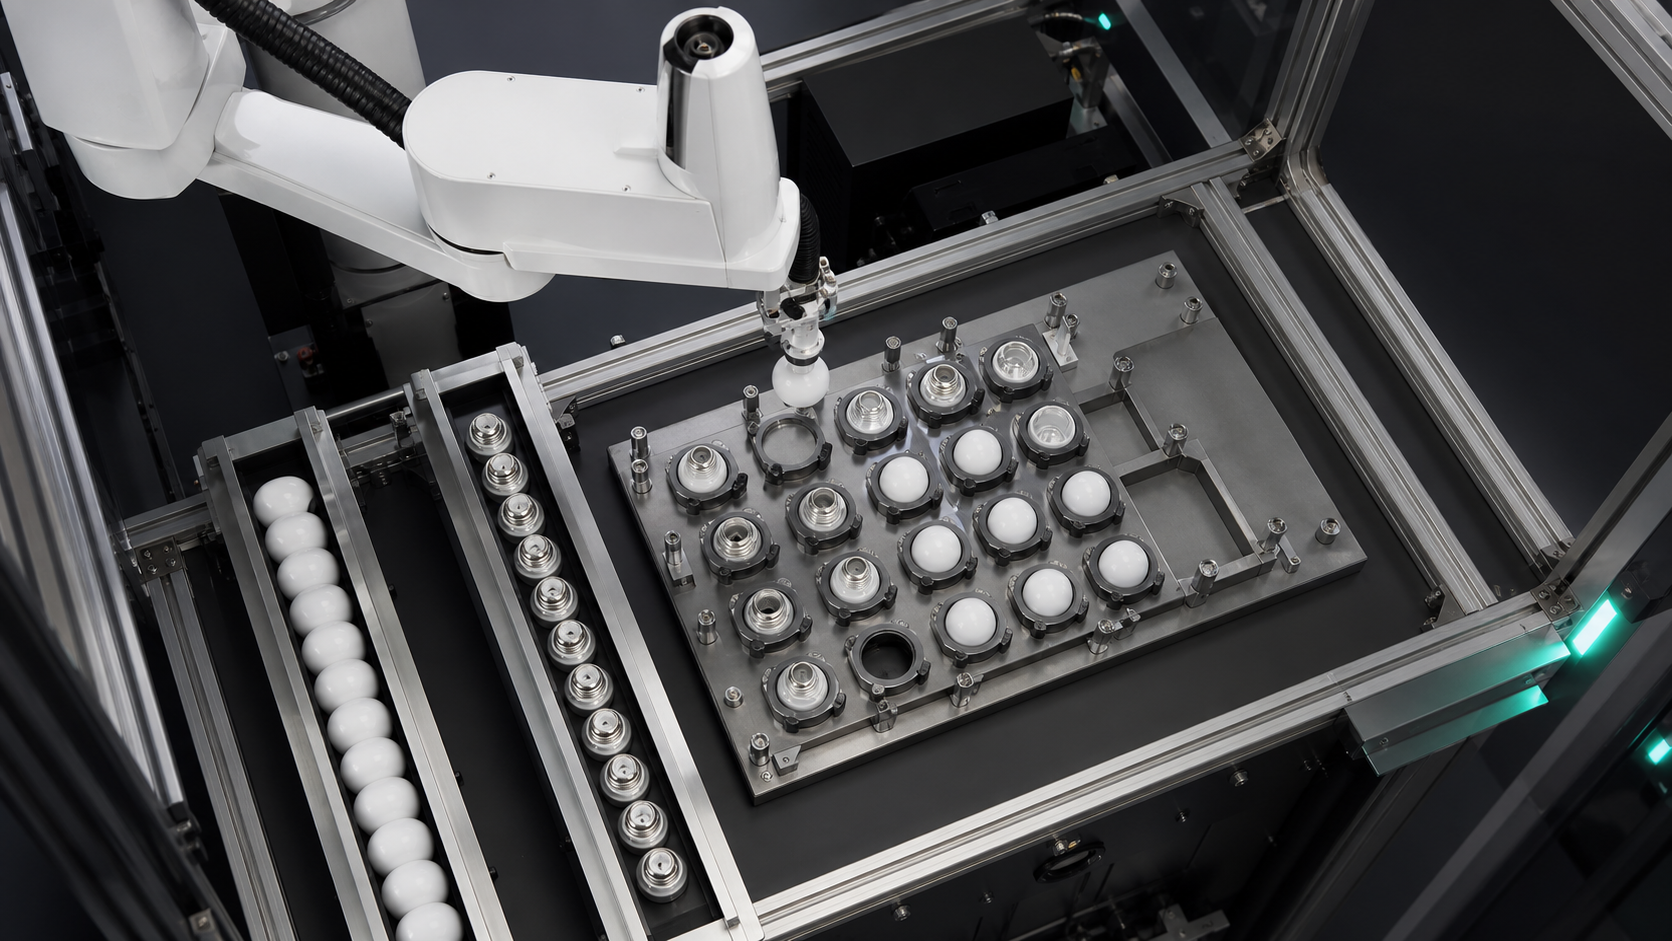
A sequência de imagens da fonte, após a verificação, mostra componentes relacionados à iluminação, movimento da luminária, atividade de coleta e posicionamento do robô e a relação posicional entre a área de trabalho e as bandejas. Essas observações corroboram a discussão sobre a apresentação dos componentes, o manuseio, a referência da luminária e a transferência de responsabilidade entre estações. Elas não revelam o modelo do produto, o cliente, a lista completa de materiais, a receita de montagem, o programa do controlador, o resultado do sensor, o critério de inspeção ou o histórico de produção.
Nenhuma informação sobre tempo de ciclo, precisão, rendimento, melhoria de qualidade, tempo de operação autônoma, certificação ou conformidade pode ser obtida a partir da gravação da sequência. Uma sequência fluida também não permite avaliar a resposta a um componente ausente, uma bandeja ocupada, uma falha na liberação ou uma reinicialização interrompida. Para a automação da montagem de iluminação, utilize a sequência para identificar questões conceituais e, em seguida, responda-as com peças representativas, etapas de processo documentadas e testes controlados.
Defina os limites da montagem antes de selecionar o equipamento.
O termo “produto de iluminação” pode abranger diversas famílias de componentes e operações. Portanto, este artigo não pressupõe um tipo específico de invólucro, elemento óptico, conexão elétrica, método de fixação ou norma de inspeção. Primeiramente, mencione apenas as operações em questão. Para cada uma, registre o estado inicial, a transformação necessária, o estado final e a comprovação de conclusão.
Na prática, o EVST inicia esta tela com um mapa do estado das peças, em vez de um catálogo do robô. Um componente pode chegar presente, mas com a orientação incorreta. Pode estar firmemente preso, mas bloqueado em um destino válido. Pode ser colocado em um ninho enquanto a próxima estação ainda não está pronta para recebê-lo. Essas são condições diferentes e não devem ser representadas por um sinal genérico de "ciclo completo".
Declaração de planejamento citável 1: Na automação de montagem de iluminação, a posição de uma bandeja não comprova uma transferência aceitável; a célula ainda precisa de evidências de que o componente pretendido foi agarrado, posicionado, aceito e liberado.
Tabela de decisão: escolha de uma interface de estação com base na incerteza
A tabela compara padrões de interface comuns em nível conceitual, sem classificar marcas de robôs ou prescrever uma solução universal. Escolha com base no componente real, na variedade de produtos, nos requisitos de acesso e na complexidade de recuperação.
| Padrão de interface | Útil quando | Evidências para definir | Principal risco de planejamento | Pergunta de recuperação |
|---|---|---|---|---|
| ninho fixo ou acessório dedicado | Parte da família e das referências de colocação são estáveis. | Ninho limpo, parte assentada, ponto de referência estabelecido, liberação completa | Desgaste, detritos ou uma sede incompleta podem alterar a referência de trabalho. | A parte em disputa pode ser removida sem perder o estado conhecido do ninho? |
| Bandeja ou suporte indexado | Diversas posições se deslocam por estações interligadas. | Identidade do portador, índice bloqueado, bolso alvo, estado do bolso | O robô e o transportador podem discordar sobre a quem pertence a peça. | Como a identidade é preservada após uma interrupção do índice? |
| Apresentação da esteira parada | O fluxo é flexível e uma parada temporária pode criar uma janela de coleta. | Parte presente, posição de parada, postura confiante, folga a jusante | Variações no espaçamento ou na postura podem consumir a janela disponível. | Para onde vai um componente incerto ou não selecionado? |
| Dispositivo carregado pelo operador | A mistura é rica, o volume é limitado ou o carregamento manual continua justificado. | Componente correto, orientação correta, dispositivo fechado, pessoa livre | A variação de carga e o estado de intervenção podem ser ambíguos. | O que impede a reinicialização a partir de um estado manual não verificado? |
Esta tabela de decisão satisfaz o requisito de comparação de casos de uso, expondo as vantagens e desvantagens entre quatro padrões de interface reais. O hardware final permanece em aberto até que componentes e layouts representativos estejam disponíveis.
Criar um contrato estatal de automação de montagem de iluminação
Um contrato de estado de componente lista as condições necessárias para que o robô ou a próxima estação possa avançar. Não se trata de uma especificação de controlador. Ele fornece às equipes de mecânica, controle, processo, qualidade e operações uma linguagem comum: peça disponível, orientação conhecida, preensão válida, caminho livre, dispositivo de fixação pronto, posicionamento aceito, ferramenta liberada e exceção contida.
Cada estado precisa de um responsável e de uma fonte de evidência. "Dispositivo pronto" pode se referir ao equipamento de destino. "Fixação válida" pode depender do feedback da ferramenta, compatível com o modo de falha provável. "Posicionamento aceito" pode exigir uma verificação específica do processo ou uma confirmação posterior. Evite nomear um sensor antes que o requisito de evidência seja compreendido.
O Exemplo de célula de trabalho de montagem coordenada do NIST O exemplo descreve a movimentação de peças de alimentadores para uma bandeja de kits e, em seguida, a transferência entre robôs antes da montagem. Embora não se trate de uma validação de produto de iluminação, ilustra por que a coordenação e a responsabilidade entre as estações fazem parte do problema da montagem.
Separar evidências de preensão, transferência, posicionamento e liberação
Um comando de fechamento não prova que um componente foi retido. Um movimento concluído não prova que ele permaneceu na ferramenta. Um comando de abertura não prova que ele saiu da ferramenta ou se encaixou corretamente. Trate esses momentos como questões de evidência separadas. Associe as evidências a modos de falha plausíveis, como peça faltante, contato parcial, posição alterada, peça retida, peça dupla ou contato com superfície incorreta.
O contato da ferramenta com o componente real deve ser verificado. A equipe de concepção deve documentar as regiões de contato permitidas, as superfícies proibidas, a tolerância de orientação, a folga necessária e quais condições tornam a aderência duvidosa. Isso não exige a invenção de uma força ou pressão universal. Exige uma declaração testável do que a ferramenta deve preservar e do que o sistema deve detectar.
Utilize a referência de fixação como entrada do processo, não como uma premissa do desenho.
A referência de fixação vincula o componente físico à operação programada. Identifique o que o posiciona, restringe a rotação, confirma o encaixe e pode acumular variações ou contaminação. Um compartimento em uma bandeja pode organizar as peças sem fornecer a referência final para a montagem. Um encaixe específico pode estabelecer uma referência sólida, mas reduzir a flexibilidade de troca de ferramentas.
Para automação de montagem de iluminação, registre a cadeia de dados desde a apresentação inicial até o ponto em que a próxima estação assume a responsabilidade. Se um suporte for indexado, inclua a referência do suporte e o encaixe de destino. Se uma luminária se mover, inclua o estado de travamento. Se houver previsão de visão, defina qual incerteza ela mede, em vez de presumir que pode compensar uma referência mecânica instável.
Defina apertos de mão em torno da propriedade.
Um protocolo de comunicação entre estações deve esclarecer quem detém a propriedade do componente antes, durante e depois da transferência. O lado remetente deve saber que o componente pretendido está disponível; o lado receptor deve confirmar que pode aceitar a transferência. Após a colocação, a aceitação deve ser estabelecida antes que a ferramenta se desloque ou o veículo avance. A documentação de automação de montagem de iluminação deve definir o estado, e não fabricar um nome de sinal.
Declaração de planejamento citável 2: Uma estação de montagem de iluminação não deve ser considerada pronta apenas por estar ociosa; estar pronta significa que o destino correto está identificado, claro, referenciado e apto a assumir a responsabilidade.
Quando várias estações compartilham uma bandeja ou suporte, a propriedade deve ser mantida mesmo após paradas e reinícios. O registro deve permitir determinar quais compartimentos estão vazios, cheios, aceitos, rejeitados ou desconhecidos. Um estado "desconhecido" é útil porque impede que o conceito de controle interprete implicitamente a incerteza como sucesso.
Instale os portões de inspeção onde eles possam alterar a próxima ação.
A inspeção só gera valor quando seu resultado altera o processo. Defina qual pergunta está sendo feita, quando ela é feita e qual caminho segue cada resultado. Exemplos de perguntas incluem se um componente está presente, se ele está na posição esperada, se um estado de posicionamento é confiável ou se uma posição de suporte está disponível. Esses exemplos são categorias de planejamento, não afirmações de que a célula observada utiliza uma tecnologia de inspeção específica.
O conceito deve distinguir uma medição de uma decisão. Um sinal de câmera, sensor ou ferramenta pode fornecer evidências, mas a regra de aprovação, a regra de verificação, o caminho de rejeição e a resposta à falta de dados permanecem decisões separadas. Publicação do NIST sobre avaliação comparativa da montagem robótica de peças pequenas Apresenta métodos de teste e artefatos para tarefas de inserção e fixação. Apoia o princípio geral de avaliação do comportamento de montagem com testes explícitos; não fornece valores de aceitação para esta aplicação.
Tempo de estação total do modelo sem takt garantido
O modelo temporal completo deve incluir apresentação, acomodação, evidências de preensão, movimento do robô, espera no destino, posicionamento, inspeção, evidências de liberação, movimento do transportador e recuperação esperada. Isso evita que o movimento do robô seja confundido com o processo completo. Como a filmagem não estabelece nenhuma dessas durações, este artigo não fornece valores de takt ou throughput.
Declaração de planejamento citável 3: Para o planejamento conceitual, uma estação robótica nunca é mais rápida do que a transição de estado verificada mais lenta que ela precisa aguardar, incluindo alimentação, prontidão do destino, inspeção e recuperação normal.
A EVST recomenda construir o primeiro modelo de temporização a partir de eventos observados em um ensaio representativo. Registre cada estado de espera separadamente. Essa abordagem mostra se o conceito é limitado pela apresentação, manuseio, indexação do suporte, verificação ou recuperação, sem atribuir um valor de produção não suportado ao robô.
Recuperação de exceções de projeto antes de testes contínuos
A recuperação da automação de montagem de iluminação começa com classes de falhas nomeadas: ausência de componente, pega incerta, destino ocupado, posicionamento não aceito, componente retido, posição desconhecida do transportador e sequência interrompida. Para cada classe, especifique: tentar novamente, desviar, aguardar, intervenção ou parar. Não utilize a opção padrão de tentar novamente quando isso puder duplicar uma peça ou apagar o último estado confiável.
| Classe de exceção | Estado para preservar | Resposta conceitual para definir | Evidências antes do reinício |
|---|---|---|---|
| Componente de entrada ausente ou incerto | Ferramenta vazia e estado de origem | Aguarde, solicite uma nova apresentação ou redirecione. | Um dos componentes pretendidos está disponível em uma pose conhecida. |
| Aderência não confirmada | Último estado conhecido da ferramenta e da peça | Liberação controlada, rejeição ou intervenção | Os estados da ferramenta e do componente são conhecidos independentemente. |
| Destino indisponível | O componente continua sendo propriedade da estação transmissora. | Mantenha em um estado seguro definido ou use um buffer validado. | O destino correto está claro, referenciado e pronto. |
| Colocação contestada | Posição da portadora e identidade do componente | Verificar novamente, separar ou solicitar intervenção. | Os estados ocupados e os estados aceitos são reconciliados. |
| Sequência interrompida | Todos os estados desconhecidos permanecem explicitamente desconhecidos. | Reconciliar em vez de retomar às cegas | As partes, ferramentas, dispositivos de fixação, transportadores, robôs e etapas subsequentes concordam. |
Declaração de planejamento citável 4: A recuperação determinística começa a partir do último componente, ferramenta, dispositivo de fixação, transportador, robô e estado subsequente confiável; qualquer estado não resolvido deve permanecer desconhecido em vez de ser convertido em um indicador de sucesso.
Realizar ensaios de componentes representativos e de exceção induzida
Um teste de automação de montagem de iluminação deve abranger variações representativas, orientações pretendidas, restrições de contato, carregamento de luminárias, interações entre estações, respostas de inspeção e movimentação de componentes. Inclua interrupções planejadas e exceções plausíveis. Registre quais condições foram comprovadas, contestadas e resolvidas.
Um ciclo contínuo é útil para verificar o alcance e a lógica básica da sequência, mas não é suficiente para demonstrar a capacidade de produção. Conte as sequências de ponta a ponta aceitas, classifique as exceções e preserve as condições de cada tentativa. Não extrapole algumas demonstrações para afirmar qualidade, precisão, rendimento ou tempo de execução autônomo.
Para um conceito de linha de produção pesada, a EVST solicita componentes representativos, etapas do processo, áreas de contato permitidas, desenhos de dispositivos ou bandejas, layout da estação, responsabilidade pela interface, perguntas de inspeção, regras para estados anormais e critérios de aceitação antes de concluir a seleção do equipamento.
Mantenha a validação de segurança separada do sucesso do processo.
Uma sequência de montagem concluída não valida a proteção ou a intervenção segura. Visão geral da robótica da OSHA Identifica a programação, a manutenção, os testes, a configuração e o ajuste como condições não rotineiras importantes em que os trabalhadores podem estar dentro da área de trabalho de um robô. Essa orientação dos Estados Unidos é um lembrete útil para avaliar a intervenção e a reinicialização, mas não constitui uma conclusão de conformidade específica para um projeto.
A avaliação de riscos, a salvaguarda, o controle de energia, o controle de acesso, os procedimentos operacionais e a validação devem ser concluídos para a instalação propriamente dita, de acordo com os requisitos aplicáveis. A inspeção de processos e as funções de segurança também têm propósitos diferentes e não devem ser tratadas como intercambiáveis.
Guias relacionados ao planejamento de montagem
- Use o guia de montagem de peças pequenas quando a principal preocupação é o dano por contato, o comportamento de inserção, a força admissível ou a referência de fixação.
- Use o guia de posicionamento para montagem de eletrodomésticos quando a principal preocupação é estabilizar um ponto de referência antes da fixação ou da correção guiada por câmera.
- Use o Guia de adequação da tarefa SCARA quando a posição da ferramenta, os eixos, o alcance, a carga e a arquitetura do robô ainda precisam ser avaliados.
Esta página tem um propósito mais específico: definir as evidências de estado do componente, fixação, transferência, inspeção e recuperação para a automação da montagem de iluminação, sem selecionar um modelo de robô ou reivindicar um resultado de produção.
Perguntas frequentes
Uma seleção bem-sucedida comprova que a estação de montagem está pronta?
Não. Ele suporta apenas as condições de aderência e movimento visíveis naquele evento. A prontidão do destino, a aceitação da colocação, a liberação, a inspeção, a responsabilidade subsequente e o tratamento de exceções permanecem estados separados.
A automação da montagem de iluminação sempre requer visão computacional?
Não. Uma apresentação mecânica estável e uma fixação bem definida podem estabelecer a pose necessária. A visão pode ser considerada quando ainda houver incerteza mensurável, mas o conceito deve definir o que mede, como a confiança é gerenciada e o que acontece após um resultado incerto.
Como devem ser tratadas as variantes de componentes mistos?
Comece definindo a identidade da variante, a orientação permitida, o contato compatível com as ferramentas, o mapeamento do dispositivo ou suporte e a regra que impede o avanço da receita incorreta. O método de identificação apropriado depende dos componentes e do processo em si; não pode ser inferido a partir das imagens.
Quais são os dados necessários para um conceito de automação de montagem de iluminação?
Forneça componentes representativos, sequência do processo, superfícies de contato permitidas, apresentação de entrada, detalhes de dispositivos ou bandejas, layout da estação, responsabilidade pela interface, perguntas de inspeção, exceções esperadas, entradas de tempo alvo, ambiente operacional e regras de aceitação. Essas informações auxiliam nos testes; elas não pré-aprovam o desempenho.
Fontes e limites de método
- NIST, Protocolos de avaliação comparativa para sistemas de montagem robótica de peças pequenas.
- NIST, Montagem Coordenada em uma Célula de Trabalho Robótica Heterogênea.
- Administração de Segurança e Saúde Ocupacional dos EUA, Visão geral da robótica.
Prepare um briefing de estação testável
A EVST consegue avaliar um conceito de automação de montagem de iluminação quando os estados das peças, a referência da luminária, a responsabilidade pela transferência, as questões de inspeção, as saídas anormais e as evidências de aceitação estão documentados. Comece com os componentes reais e a sequência completa da estação, e compare os equipamentos somente depois que os estados não resolvidos estiverem visíveis.