
A pulverização robótica justifica um teste representativo quando os corpos dos copos podem ser apresentados de forma consistente e o tratamento de superfície necessário pode reutilizar um dispositivo e uma rota de aplicação definidos. A pulverização manual pode continuar sendo uma opção razoável quando mudanças frequentes na forma, áreas protegidas ou preparação do revestimento impedem essa reutilização. Compare o lote completo sob os mesmos requisitos de aceitação, em vez de comparar apenas o tempo em que a pistola está pulverizando.
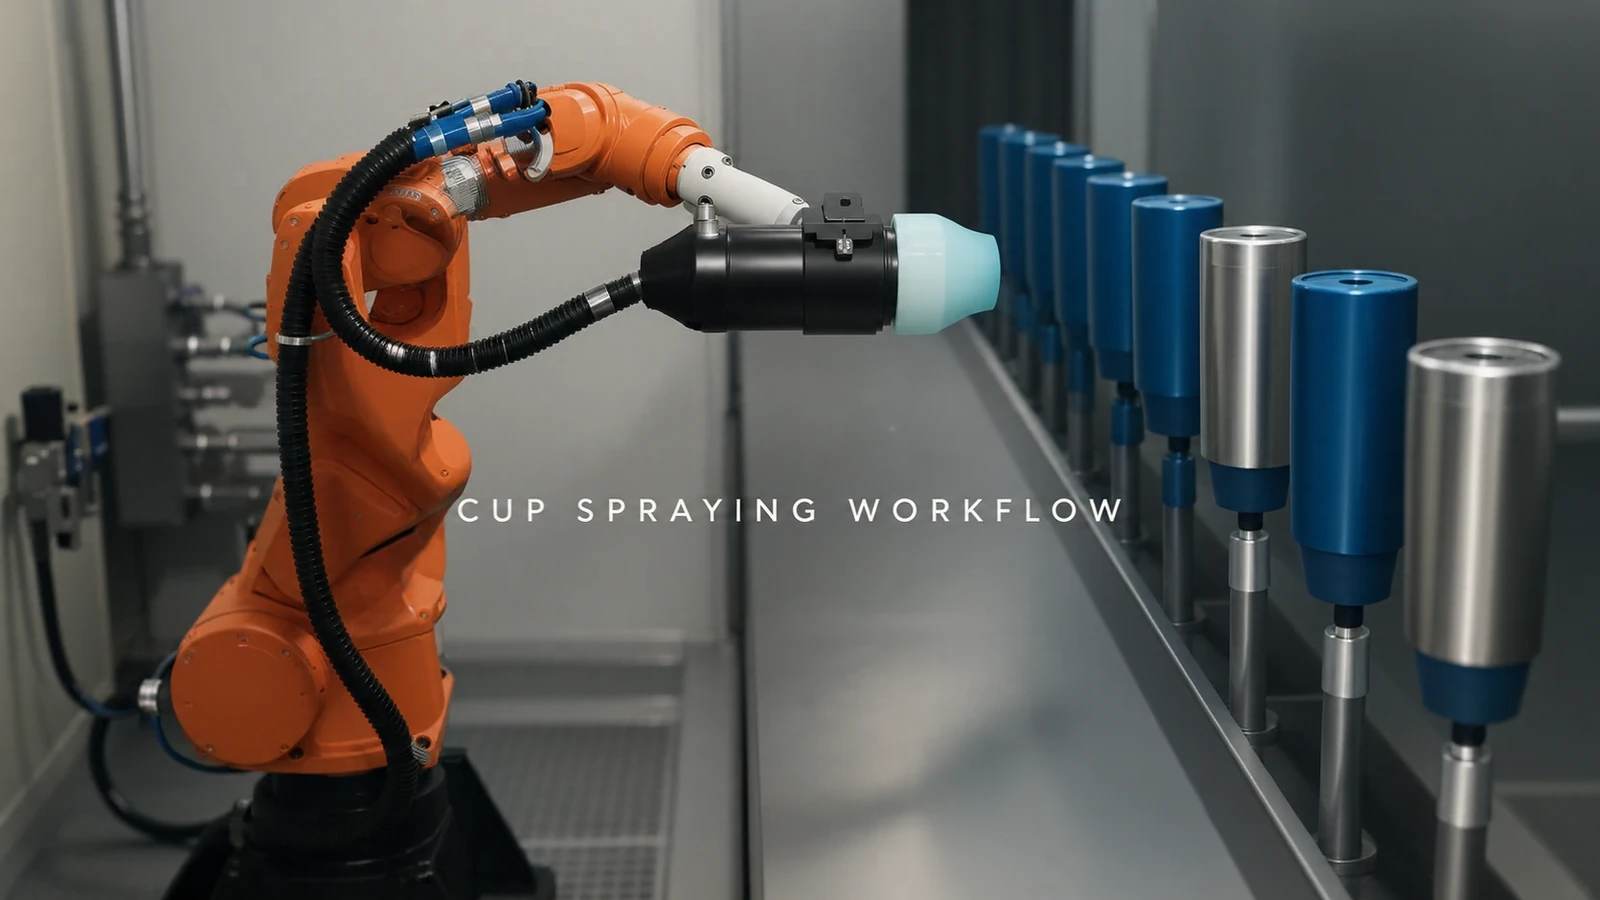
As imagens do aplicativo mostram um robô laranja movendo um bico pulverizador em frente a uma fileira de peças verticais em formato de copo ou cilíndricas. Suas superfícies externas parecem azuis. Para uma decisão de produção, a questão importante é quais preparações seriam repetidas em toda a família de produtos pretendida e quais precisariam ser alteradas.
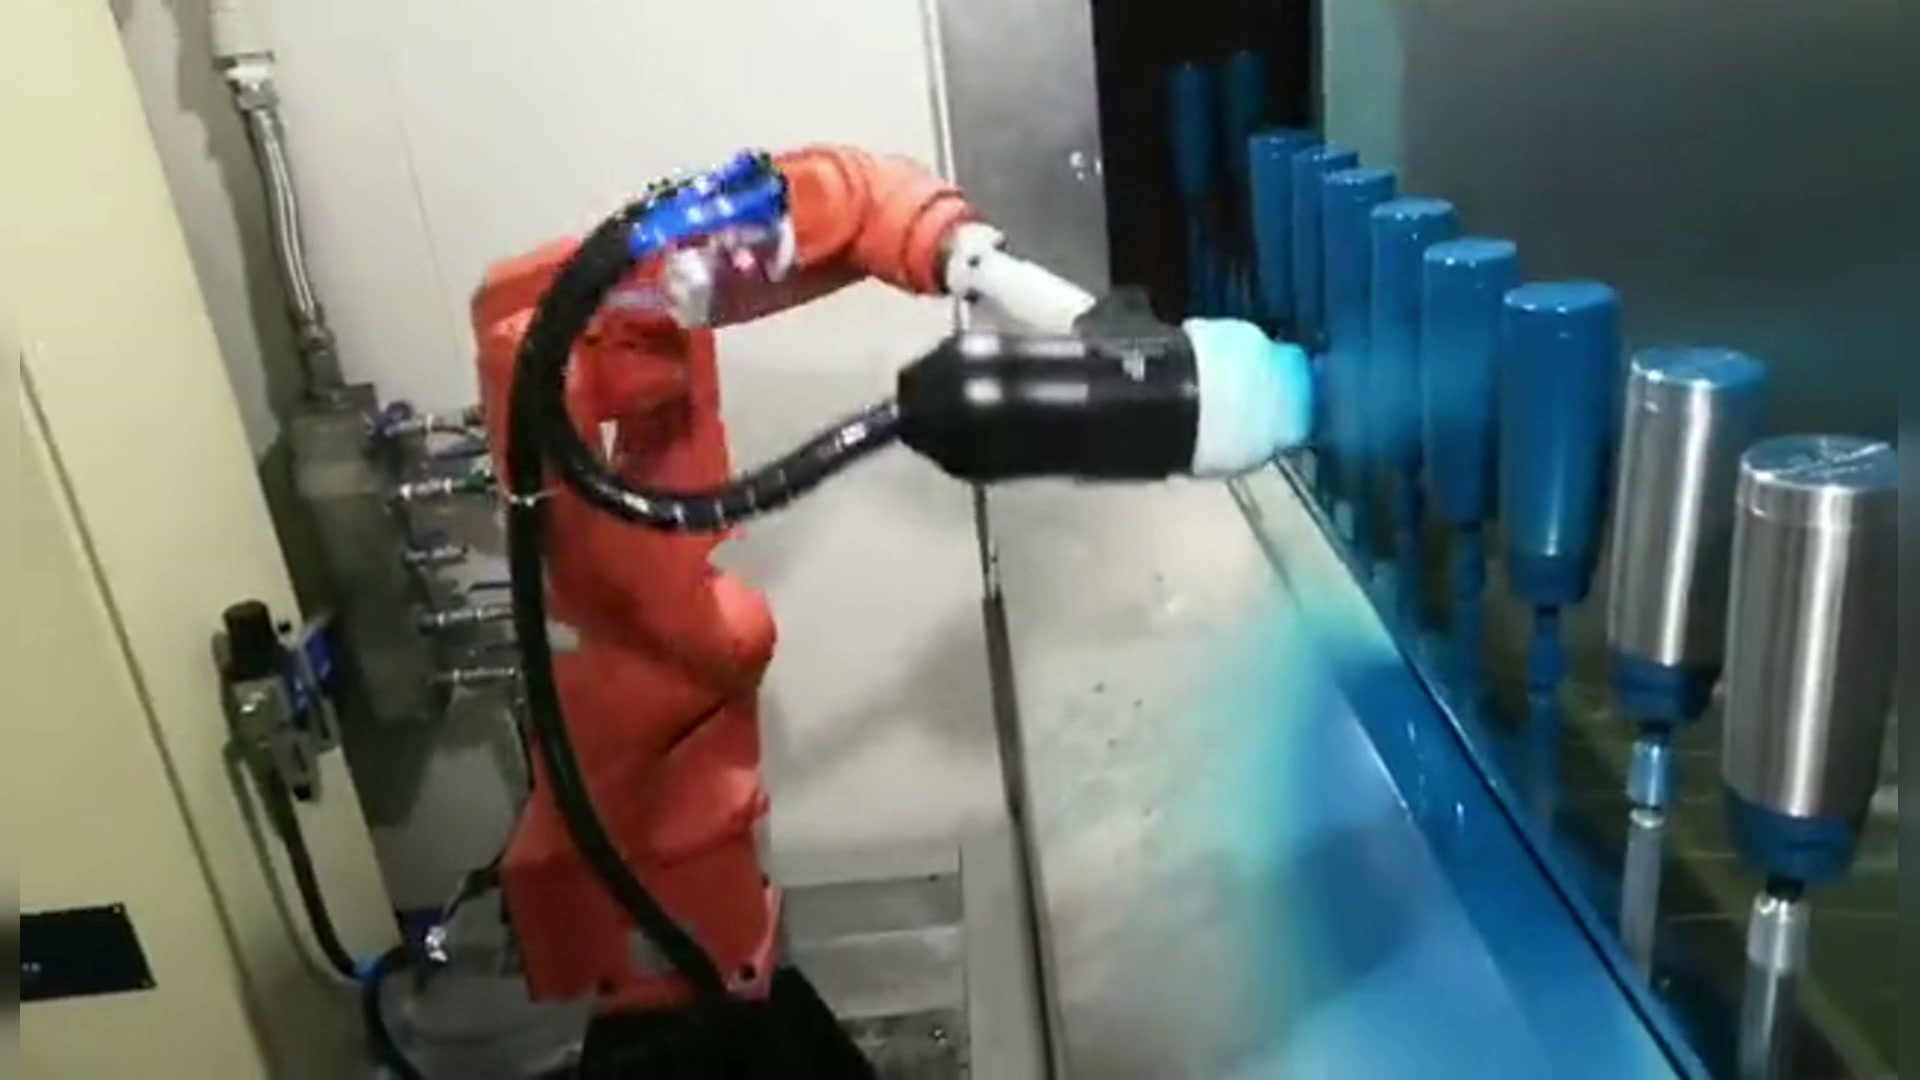
PT-BR (vídeo principal) 00:14 — cabeça de pulverização do robô em frente a peças cilíndricas verticais.
Defina a superfície antes de dividir o trabalho.
Marque a área a ser revestida e qualquer área que deva permanecer protegida. Dependendo do produto, a borda, a base, a rosca ou a superfície de contato podem exigir um tratamento diferente da parede externa visível. Especifique a necessidade específica, em vez de presumir que um copo de aparência semelhante precise do mesmo procedimento.
Defina como as peças de teste serão avaliadas: as verificações de revestimento especificadas, as condições de aparência relevantes e as características protegidas. Utilize os mesmos requisitos para amostras manuais e robóticas. Uma das abordagens não pode ser considerada como tendo uma tarefa de pulverização mais curta enquanto a outra exige mascaramento, retoques ou inspeções adicionais.
Procure por uma apresentação reutilizável, não apenas cilindros semelhantes.
Agrupe as peças de acordo com sua posição no dispositivo de fixação, o alcance da ferramenta e quais superfícies devem permanecer afastadas do suporte. Diâmetros externos semelhantes não garantem necessariamente uma configuração reutilizável caso o ponto de fixação ou a região protegida sejam alterados.
Uma mudança na altura ou no perfil pode alterar a trajetória relativa da pistola em relação à superfície. O sistema de orientação automática do aplicador considera essa distância relativa e a coordenação da pulverização com a peça como configurações do processo. Portanto, uma rota pré-programada para o robô deve ser testada com a apresentação e as configurações do aplicador reais, e não transferida entre variantes simplesmente porque ambas as peças são chamadas de copos.
Se uma família de moldes puder compartilhar o método de localização e precisar apenas de uma receita definida ou ajuste de dispositivo, ela é uma boa candidata para um teste de automação. Se cada pedido exigir um novo suporte, configuração de mascaramento e rota, compare essa carga de preparação antes de selecionar a primeira família de moldes.
Conte os trabalhos restantes ao redor do robô.
Anote quem carrega e remove as peças, aplica a proteção, prepara o equipamento de revestimento, troca os materiais quando necessário, limpa o aplicador selecionado e verifica as peças acabadas. A operação automática da pistola não elimina essas tarefas do planejamento. O método e a frequência com que são realizadas dependem do revestimento e do equipamento escolhidos.
Para a pulverização manual, inclua também a configuração, o manuseio e o acabamento correspondentes. Compare o mesmo tamanho de lote, a mesma mistura e as mesmas condições iniciais. Separe a tarefa de comissionamento pontual da preparação repetida para cada pedido, para que o teste não oculte mudanças recorrentes em uma demonstração de movimento otimista.
Essa divisão também esclarece o objetivo da automação. Um projeto pode transferir o movimento repetitivo da arma para um robô, mantendo o carregamento e a inspeção manuais. É importante definir esse escopo diretamente, em vez de presumir que a instalação de um robô tornará toda a estação autônoma.
Selecione o teste que pode alterar a decisão.
Selecione formatos de copos representativos que desafiem a configuração comum proposta: variações de altura ou contorno, uma zona protegida complexa ou um ponto de contato diferente. Observe as superfícies e características necessárias após o processamento, execute a troca planejada e registre o que precisa ser alterado ou limpo.
Se a superfície aceita puder ser reproduzida com uma apresentação reutilizável e trocas gerenciáveis, a rota robótica terá uma base de produção mais clara. Se as alterações de preparação dominarem o lote ou se o suporte proposto não puder preservar as superfícies necessárias, revise o agrupamento ou mantenha o trabalho manual adequado enquanto investiga outra primeira aplicação.
Uma discussão sobre EVST pode começar com fotografias das variantes do copo, do revestimento marcado e das áreas protegidas, dos arranjos de retenção de corrente e do padrão usual de lote/troca. Esses detalhes ajudam a definir um teste útil sem inventar economias, um tempo de ciclo ou um resultado de revestimento a partir das filmagens.