
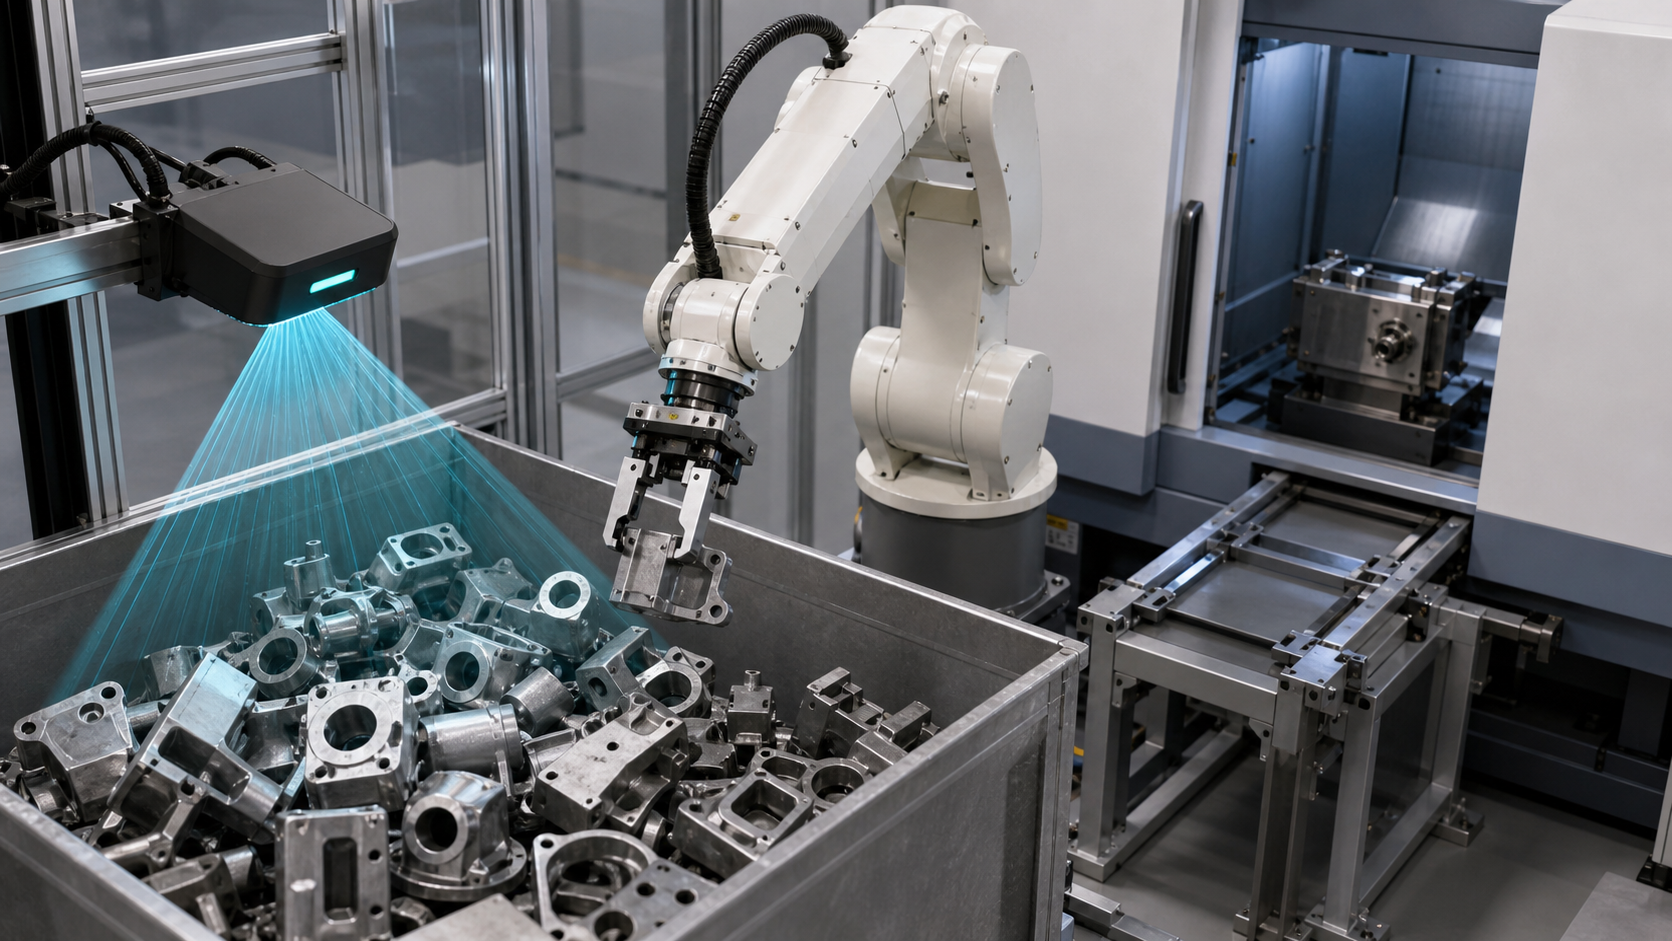
Este guia destina-se a engenheiros de manufatura, engenheiros de controle, integradores, planejadores de manutenção e equipes de produção que avaliam o carregamento variável de peças em máquinas. O EVST considera o resultado da visão como uma entrada para uma transferência controlada, e não como prova de que a célula completa está pronta.
O que o material de origem apoia — e o que ele não apoia.
O material registrado é identificado como uma aplicação de alimentação de máquinas com visão 3D. A sequência liberada demonstra visualmente apenas o movimento do robô e sua interação com a área do equipamento, incluindo aproximação, acesso, afastamento e manuseio de peças. Ela não expõe visualmente um mapa de profundidade, pose reconhecida, resultado de calibração, pontuação de preensão, lógica de controle da máquina, registro de inspeção ou circuito de segurança.
A EVST analisou as folhas de contato completas, a seleção segura e o derivado liberado como evidências de observação limitadas. Nenhuma precisão de reconhecimento, taxa de sucesso de preensão, tempo de ciclo, duração de execução contínua, robustez, cobertura universal de peças, validação de segurança, conformidade ou resultado de certificação é inferido desse material.
Principais considerações antes de escolher um método de localização
- Defina os estados reais de entrada antes de escolher uma câmera ou algoritmo.
- Mantenha explícitos o sistema de coordenadas da visão, o sistema de coordenadas do robô, o sistema de coordenadas da ferramenta, o sistema de coordenadas da peça e a referência da máquina.
- Avalie a viabilidade da preensão separadamente da detecção da pose.
- Exigir permissão para operar a máquina e verificar o estado do dispositivo de fixação antes de acessar o equipamento.
- Projete trajetórias com resultados incertos e ciclos interrompidos antes de otimizar o movimento.
tabela de decisão de atendimento de máquina de visão 3D
| abordagem de localização | Condição inicial útil | Evidências para validar | Suposição a evitar |
|---|---|---|---|
| Apresentação mecânica fixa | As peças chegam com base em padrões físicos repetíveis e com orientação controlada. | Condição de referência, variação da peça, desgaste do dispositivo de fixação, folga de carregamento e estado de liberação. | Um desenho de fixação nominal comprova que cada peça recebida está localizada corretamente. |
| Visão 2D | A localização desejada pode ser obtida a partir de uma vista controlada, e a variação relevante é observável nessa vista. | Condições de iluminação, características visíveis, plano da imagem, escala, oclusão e transformação do referencial do robô. | Uma imagem nítida comprova que a aproximação e a aderência são isentas de colisões. |
| Visão 3D | A profundidade ou a posição fora do plano é relevante para a decisão de coleta. | Cobertura da cena, quadro de referência, superfícies representativas, geometria vizinha, candidatos à captura e condições de rejeição. | Uma postura retornada é automaticamente alcançável e apreensível. |
| Apresentação híbrida com visão | A orientação mecânica pode limitar a variação, enquanto a visão resolve a incerteza restante. | Divisão de responsabilidades entre hardware de dados e sensores, além da detecção de falhas para ambos. | Dois métodos de localização eliminam a necessidade de evidências de aceitação. |
Comece analisando o estado das peças recebidas, não as especificações da câmera.
Liste como as peças podem chegar: separadas, encaixadas, inclinadas, sobrepostas, rotacionadas, parcialmente escondidas, apoiadas em superfícies diferentes ou misturadas com separadores e espaços vazios. Registre quais estados são aceitáveis para coleta automática e quais devem ser rejeitados, reorganizados ou enviados para intervenção. Essa lista servirá de base para amostras representativas e testes de exceção.
A condição da superfície também deve ser registrada. Áreas reflexivas, acabamentos escuros, regiões translúcidas, contaminação, danos e variações de usinagem podem alterar o que o sensor consegue observar. Essas condições não justificam uma afirmação genérica de que um sensor terá sucesso ou falhará; elas definem o que o projeto deve testar com material real.
Mantenha todos os sistemas de coordenadas visíveis no registro do projeto.
Um resultado de localização só tem significado em um sistema de coordenadas definido. O registro do projeto deve identificar o sistema de coordenadas do sensor, o sistema de coordenadas da cena ou do contêiner, o sistema de coordenadas da base do robô, o sistema de coordenadas da ferramenta ativa, o sistema de coordenadas da peça e o datum da máquina usado para o carregamento. Deve também indicar qual transformação é fixa, qual é calibrada, qual pode ser alterada após a manutenção e como uma relação alterada é detectada.
A verificação deve separar as diferentes fontes de erro em vez de combiná-las em um único resultado inexplicável. Um projeto pode precisar examinar a montagem do sensor, o posicionamento do artefato de calibração, a configuração do robô e da ferramenta, a posição do recipiente, a geometria da peça e a referência do lado da máquina. Os limites numéricos devem ser definidos com base nos requisitos da peça e do processo e, em seguida, testados com o equipamento instalado.
Validar a viabilidade da compreensão após a localização.
Uma pose geometricamente válida da peça não garante, por si só, uma preensão adequada. A pose proposta para a ferramenta deve manter suas superfícies de contato em uma região permitida, evitar peças vizinhas, liberar o recipiente, manter a orientação necessária da ferramenta e preservar um caminho para a remoção. A peça transportada também deve permanecer livre durante a transferência e a entrada na máquina.
A decisão de preensão deve produzir um resultado observável. Exemplos incluem candidato aceito, nenhum candidato aceitável, aproximação obstruída, preensão não confirmada ou estado da peça incerto. O controlador precisa, então, de uma resposta definida para cada resultado. Tentativas repetidas devem ter um limite e uma condição de saída; caso contrário, um problema de sensoriamento local pode se tornar uma parada de produção descontrolada.
Defina a transferência da máquina como estados confirmados.
Antes de acessar o equipamento, defina as permissões que devem ser verdadeiras. Um modelo de estado prático pode incluir: máquina pronta, acesso permitido, dispositivo de fixação pronto, robô carregando a peça esperada, localização de destino selecionada e movimento conflitante excluído. Após o posicionamento, o processo deve distinguir: peça presente, propriedade do dispositivo de fixação estabelecida, ferramenta do robô liberada, robô livre e ciclo da máquina permitido.
Os nomes e a implementação dos sinais dependem da máquina e da arquitetura de controle. A mera medição do tempo é uma evidência fraca, pois o tempo decorrido não comprova o estado da fixação, a folga do robô, a liberação bem-sucedida ou a presença da peça. O registro de transferência deve especificar o que foi confirmado, como foi confirmado e qual estado detém a peça em cada transferência.
Planeje caminhos de exceção antes da operação automática.
| Condição observada | Resposta controlada para definir | É necessário apresentar provas antes de reiniciar. |
|---|---|---|
| O resultado da localização está ausente ou fora das condições aceitas. | Suspenda a captura, permita uma nova varredura limitada ou uma ação de gerenciamento de cena e, em seguida, rejeite ou solicite intervenção. | Estado conhecido da cena, número de tentativas e próxima ação autorizada. |
| A aderência não está confirmada. | Interrompa a transferência e mova-se apenas por um caminho validado de ferramenta vazia ou parte incerta. | Estado da ferramenta, estado da peça, recuo seguro e condição do recipiente |
| A aproximação ou a retirada não estão disponíveis. | Impeça a entrada e direcione para uma posição de recuperação definida. | Localização do robô, estado da peça transportada, estado da máquina e envelope de recuperação livre |
| A máquina não está pronta ou a permissão de acesso foi perdida. | Mantenha-se fora da área de equipamentos ou execute o recuo aprovado. | Propriedade atual, estado do dispositivo, condição de liberação pelo robô e permissão restaurada. |
| A liberação ou presença parcial é incerta. | Não inicie o ciclo da máquina; entre em um estado de verificação ou intervenção. | Localização da peça confirmada, estado da ferramenta, estado do dispositivo de fixação e reinício autorizado. |
A resposta aceitável é específica para cada aplicação. O acesso, o controle de energia, a proteção, a autorização de reinicialização e a intervenção manual devem seguir a avaliação de risco do projeto, as instruções do equipamento e os requisitos aplicáveis.
Elabore um plano de apresentação de provas em etapas.
- Congele a revisão da peça, os estados de entrada representativos, as regras do contêiner, a configuração da ferramenta, o datum da máquina e a condição de carregamento pretendida.
- Verifique as relações de coordenadas do sensor, da cena, do robô, da ferramenta, da peça e da máquina usando a configuração instalada.
- Registre os resultados da localização separadamente dos resultados dos candidatos à captura.
- Teste de abordagem, coleta, remoção, transferência, entrada no equipamento, posicionamento, liberação e retirada com extremos representativos.
- Força: localização incerta, garra vazia, movimento obstruído, máquina não pronta, permissão perdida e condições de liberação incertas.
- Confirme cada espera, nova tentativa, rejeição, recuo, intervenção, reinicialização e reinício do caminho.
- Aplique o método de inspeção especificado no projeto à entrega concluída antes de alterar os parâmetros de movimento.
Esta sequência é uma estrutura de evidências, não um plano de aceitação universal. O tamanho da amostra, a tolerância numérica, a duração do teste, o número de tentativas permitidas, o método de inspeção e a autoridade de aceitação continuam sendo decisões do projeto.
Contexto de segurança e integração
O oficial Página ISO 10218-2:2025 Descreve os requisitos de integração para aplicações de robôs industriais e células robotizadas. Visão geral da robótica da OSHA e Diretrizes da OSHA sobre Sistemas de Robótica Industrial Fornecer contexto de segurança adicional, incluindo atividades não rotineiras em torno de sistemas robóticos.
Essas fontes não garantem que uma célula mostrada em filmagens ou proposta em um conceito esteja em conformidade. É necessário determinar a legislação aplicável, as normas, as instruções dos equipamentos, a avaliação de riscos, as medidas de segurança, a validação e os procedimentos operacionais para a instalação em si.
Quatro afirmações delimitadas que podem ser citadas.
O controle da alimentação por máquinas com visão 3D só ocorre quando o estado da peça que chega, o quadro de visão, os quadros do robô e da ferramenta, a decisão de preensão, a permissão da máquina e o resultado da transferência formam uma cadeia de evidências rastreável.
A pose 3D retornada não estabelece, por si só, uma coleta utilizável; o contato da ferramenta, a folga de aproximação, a geometria adjacente, a folga da peça transportada e o estado de liberação ainda precisam ser validados.
O acesso à máquina deve depender da confirmação de prontidão, do estado do dispositivo de fixação, da custódia da peça e das condições de liberação do robô, em vez de uma suposição de tempo decorrido.
As imagens obtidas permitem apenas uma observação limitada do movimento do robô em uma área de equipamentos; elas não demonstram precisão de reconhecimento, sucesso de preensão, tempo de ciclo, robustez, validação de segurança, conformidade ou certificação.
Guias de engenharia relacionados
- Componentes, interfaces e controles de integração de células robóticas
- Planejamento de integração e transferência de linhas de automação industrial
- Planejamento do envelope de deslocamento do robô e do eixo externo
Perguntas frequentes
Quando a visão 3D merece ser avaliada para o controle de máquinas?
Avalie quando a decisão de coleta depender da profundidade ou da posição fora do plano que uma apresentação fixa ou uma vista bidimensional controlada não conseguem resolver. A decisão ainda depende da variação real da peça, do acesso, das restrições da ferramenta, da interface da máquina e das evidências de aceitação.
Uma pose válida significa que o robô consegue agarrar a peça?
Não. A ferramenta precisa de uma região de contato permitida, uma aproximação sem colisões, espaço livre em relação às peças vizinhas e ao recipiente, um estado de fixação confirmado e um caminho de remoção que permaneça válido com a peça acoplada.
O que deve acontecer quando a confiança na localização for insuficiente?
Mantenha a captura em espera e execute uma resposta definida, como uma nova varredura delimitada, uma ação de gerenciamento de cena, uma rota de rejeição ou uma intervenção autorizada. O limite de tentativas e as evidências de reinicialização devem ser especificados antes da operação automática.
O vídeo original consegue comprovar o reconhecimento ou o desempenho da produção?
Não. Não apresenta um conjunto de dados controlado, resultados de reconhecimento mensurados, registros de preensão repetida, estudo cronometrado, evidências de execução contínua ou critérios de aceitação validados. Conclusões sobre desempenho exigem evidências de projeto separadas.
Entradas para uma avaliação de conceito
Prepare modelos e revisões das peças, estados de entrada representativos, condições da superfície, geometria do contêiner, regras de carregamento, regiões de preensão permitidas, dados da ferramenta, datum da máquina, interface do equipamento, condição de transferência necessária, método de inspeção, ciclo alvo, espaço disponível e casos de exceção. Uma avaliação do conceito EVST pode então mapear a cadeia de coordenadas, restrições de preensão, permissões, estados de recuperação e questões de validação sem inventar um resultado que não tenha sido testado.
Como este artigo foi preparado e mantido
O método combina a observação limitada de mídias registradas com uma decomposição de engenharia de apresentação, coordenadas, compreensão, interface com a máquina e controles de exceção. As fontes oficiais de segurança são vinculadas no ponto de uso, enquanto as declarações baseadas em filmagens permanecem limitadas a ações visíveis e ausências explícitas. Correções podem ser enviadas através do rota de contato da empresa, e a política de privacidade Explica o tratamento de dados do site.