
Atualizado pela última vez: maio 6, 2026
Comparação de redutores para robôs industriais: engrenagens harmônicas, redutores RV e acionamentos cicloidais (2026)
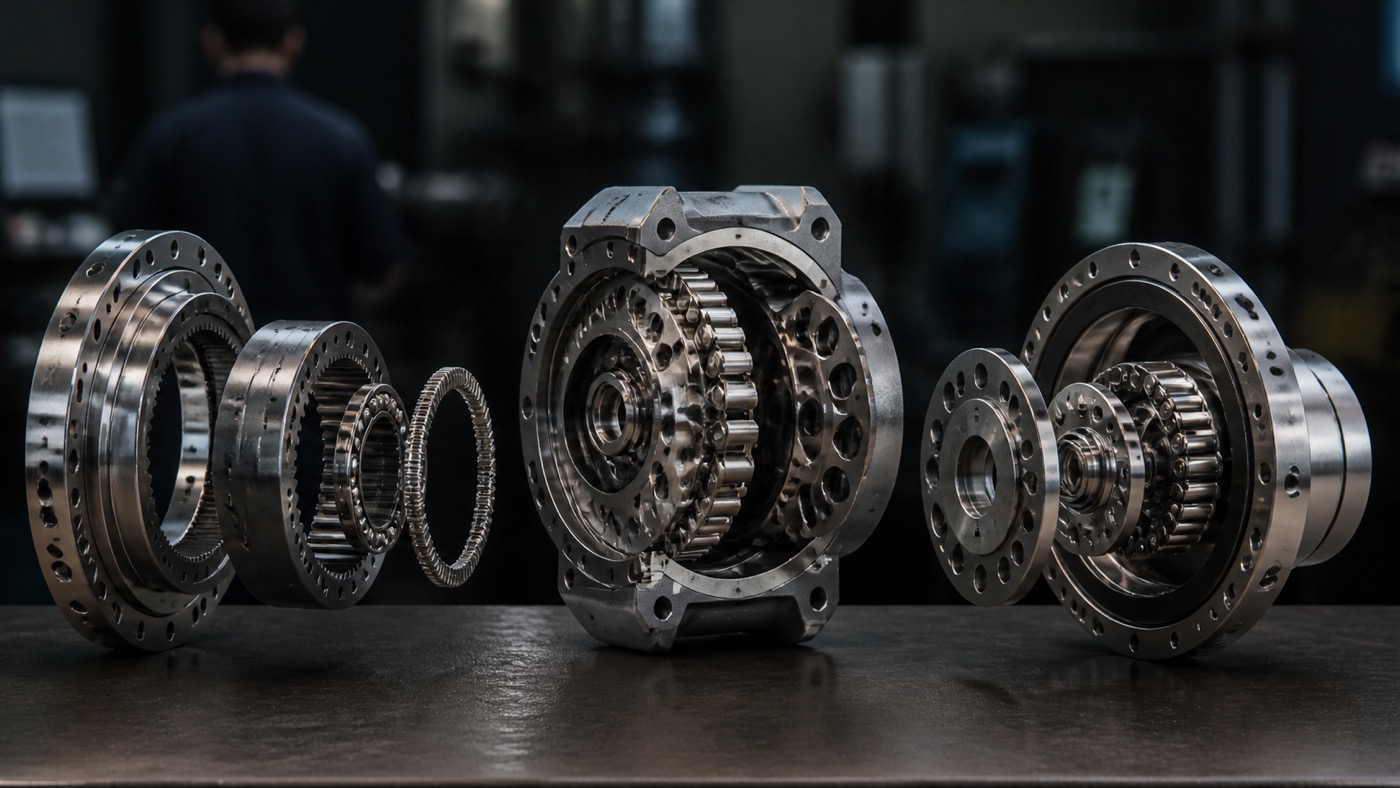
Qualquer comparação de redutores para robôs industriais começa com um fato: os redutores representam aproximadamente 15 a 25% da lista de materiais de um robô e são a principal fonte mecânica de perda de precisão a longo prazo e falha de juntas. Três famílias dominam o mercado: engrenagens harmônicas para pulsos de robôs colaborativos e juntas de baixa carga, redutores RV para eixos de base industriais pesados e acionamentos cicloidais de estágio único intermediários. Os fornecedores chineses passaram de uma participação insignificante em 2018 para uma posição estruturalmente relevante em ambos os segmentos principais.
Por que os redutores definem o desempenho e o custo dos robôs?
Um motor de robô opera a vários milhares de RPM e fornece um torque relativamente baixo. Mover uma carga útil de 200 kg através de um percurso de soldagem estruturado exige o oposto: baixa velocidade e torque muito alto, com a posição angular mantida em frações de minuto de arco ao longo de milhares de ciclos. Os redutores realizam essa conversão. A qualidade mecânica do redutor (folga, rigidez torsional, eficiência e vida útil à fadiga) influencia diretamente a repetibilidade do posicionamento do robô, sua capacidade de carga nominal e o intervalo entre as manutenções.
De acordo com o eBook da Digibee Relatório IFR World Robotics 2025Mais de 500,000 robôs industriais foram enviados globalmente em 2024. Com uma média de duas a seis unidades redutoras por braço de seis eixos (uma por junta acionada, com os eixos do pulso às vezes compartilhando ou usando unidades de menor capacidade), o mercado de redutores representa uma categoria de componentes que movimenta bilhões de dólares anualmente. Estima-se que a Nabtesco sozinha forneça redutores para aproximadamente 60% da produção global de robôs industriais, conferindo a um único fornecedor japonês um papel estrutural na produção global de robôs que é incomum em qualquer setor industrial maduro.
Para um contexto mais amplo sobre a diferença de qualidade entre as cadeias de fornecimento de componentes de robôs chinesas e japonesas, consulte nossa análise: Como os fabricantes chineses de robôs estão reduzindo a diferença de qualidade em relação às marcas europeias.
Compreender as três famílias de redutores, seus princípios de funcionamento, faixas de desempenho e panorama de fornecedores é um pré-requisito para qualquer conversa séria sobre seleção ou fornecimento de robôs industriais em 2026.
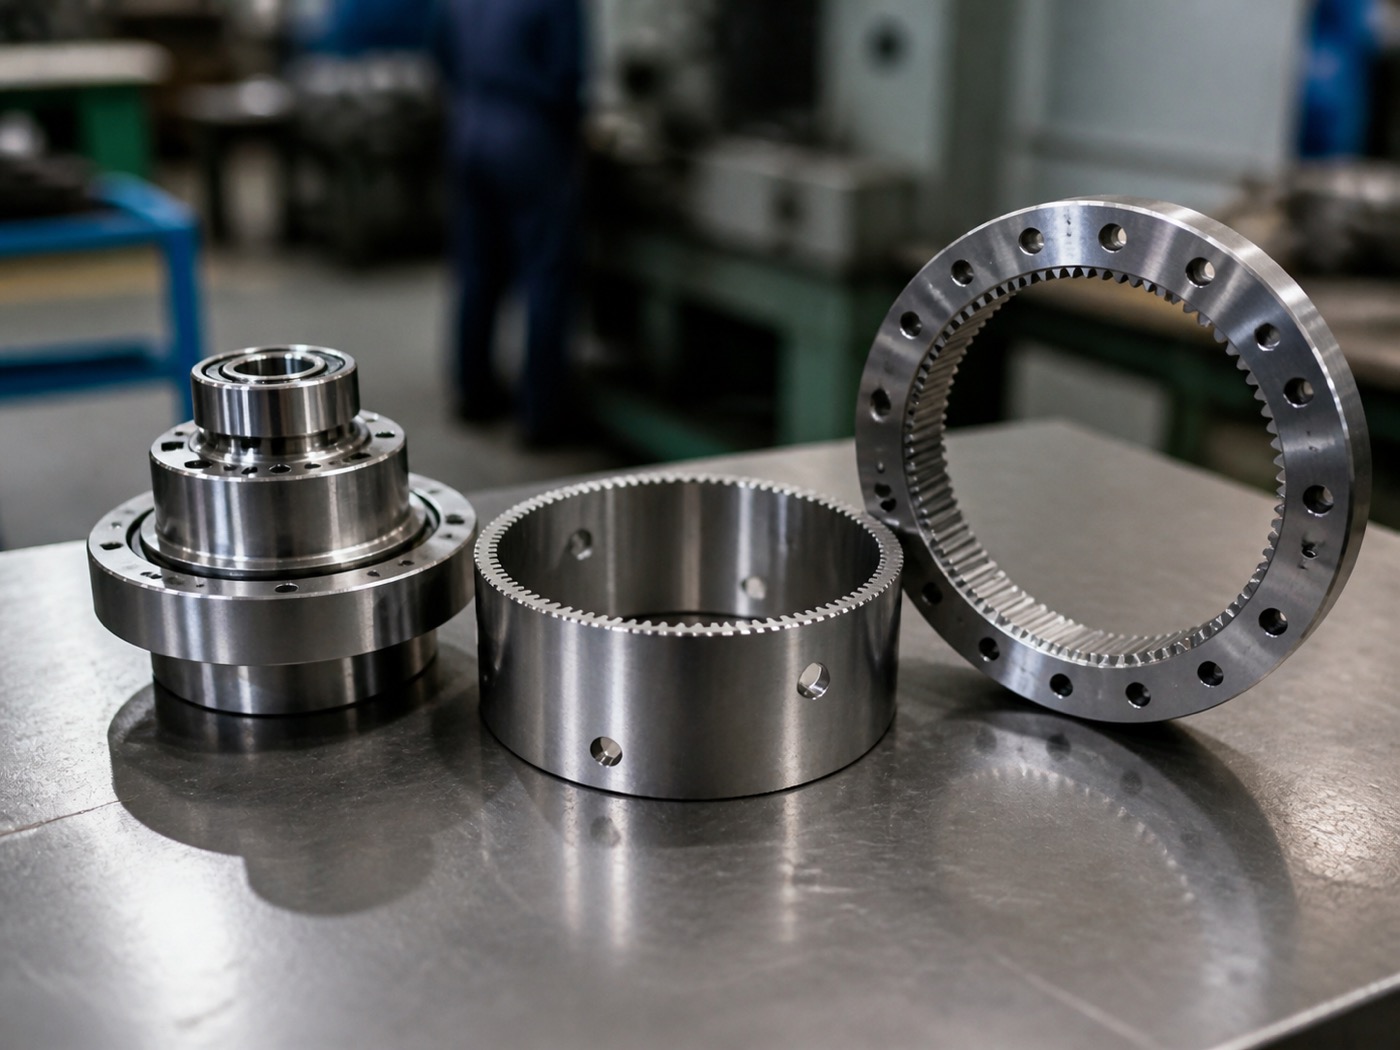
Engrenagens Harmônicas: Tecnologia de Ondas de Deformação para Articulações de Precisão do Punho
As engrenagens harmônicas (também chamadas de engrenagens de onda de deformação ou transmissões harmônicas) operam com um princípio fundamentalmente diferente dos sistemas de engrenagens convencionais. Uma estria flexível elíptica de paredes finas engrena com uma estria circular rígida em dois pontos diametralmente opostos simultaneamente. À medida que o gerador de ondas, uma came elíptica acionada pelo motor, gira, ele deforma continuamente a estria flexível, fazendo com que os pontos de engate dos dentes se desloquem ao redor do anel. A diferença no número de dentes entre a estria flexível e a estria circular (tipicamente dois dentes) produz a relação de transmissão em um único estágio compacto.
Essa arquitetura oferece propriedades que nenhum outro redutor de estágio único consegue igualar:
- Faixa de relação de transmissão: Relações de transmissão de 30:1 a 320:1 alcançáveis em um único estágio, sem transmissão intermediária.
- Folga: Na condição inicial, a precisão é efetivamente de zero a menos de 1 minuto de arco, pois a malha flexspline-para-circular-spline é contínua e pré-carregada.
- Capacidade de carga: Adequado para classes de carga útil de 1 kg a aproximadamente 50 kg; acima disso, a vida útil por fadiga da linha flexível torna-se limitante.
- Vida útil: Normalmente, a vida útil é estimada entre 10,000 e 20,000 horas de operação sob carga nominal; a estria flexível é o elemento que limita a vida útil e está sujeita à fadiga de alto ciclo nas raízes dos dentes.
- Tamanho do pacote: Extremamente compacto e leve em relação ao torque gerado, razão pela qual todos os principais projetos de pulso de robôs colaborativos utilizam engrenagens harmônicas.
A principal limitação reside na densidade de torque em eixos de grande diâmetro. A escalabilidade de engrenagens harmônicas para torques muito elevados exige estrias flexíveis de grande diâmetro, que são cada vez mais caras e apresentam maior risco de fadiga. Os redutores RV superam as engrenagens harmônicas acima do limite de carga útil de aproximadamente 50 kg, considerando a relação custo-benefício em termos de durabilidade.
Fornecedores de engrenagens harmônicas: Japão vs. China
A Harmonic Drive Systems (Japão) e sua subsidiária nos EUA criaram e dominaram essa categoria por décadas. A Nidec Shimpo (Japão) e a Spinea (Eslováquia) são fornecedoras secundárias com bases instaladas significativas, principalmente em projetos de integradores europeus.
A entrada no mercado chinês foi significativa. A Leaderdrive (绿的谐波) emergiu como a principal fornecedora doméstica e cresceu de uma participação insignificante no mercado interno da China em 2018 para uma posição em que, segundo CRIA (Aliança da Indústria Robótica da China) De acordo com dados de 2024 e 2025, os redutores harmônicos nacionais representam mais de 35% das unidades instaladas em robôs montados na China. Os produtos da Leaderdrive atingiram a paridade de especificações de folga com os equivalentes japoneses de gama média para aplicações industriais padrão, com preços aproximadamente 40 a 60% inferiores aos dos equivalentes da Harmonic Drive Japan.
De acordo com os dados do relatório de mercado de redutores da Interact Analysis, o crescimento da oferta doméstica chinesa de redutores harmônicos foi um fator essencial para a aceleração dos volumes de produção de robôs colaborativos na China entre 2021 e 2024, uma vez que rompeu o limite mínimo de custo unitário que os preços dos componentes japoneses haviam estabelecido anteriormente.
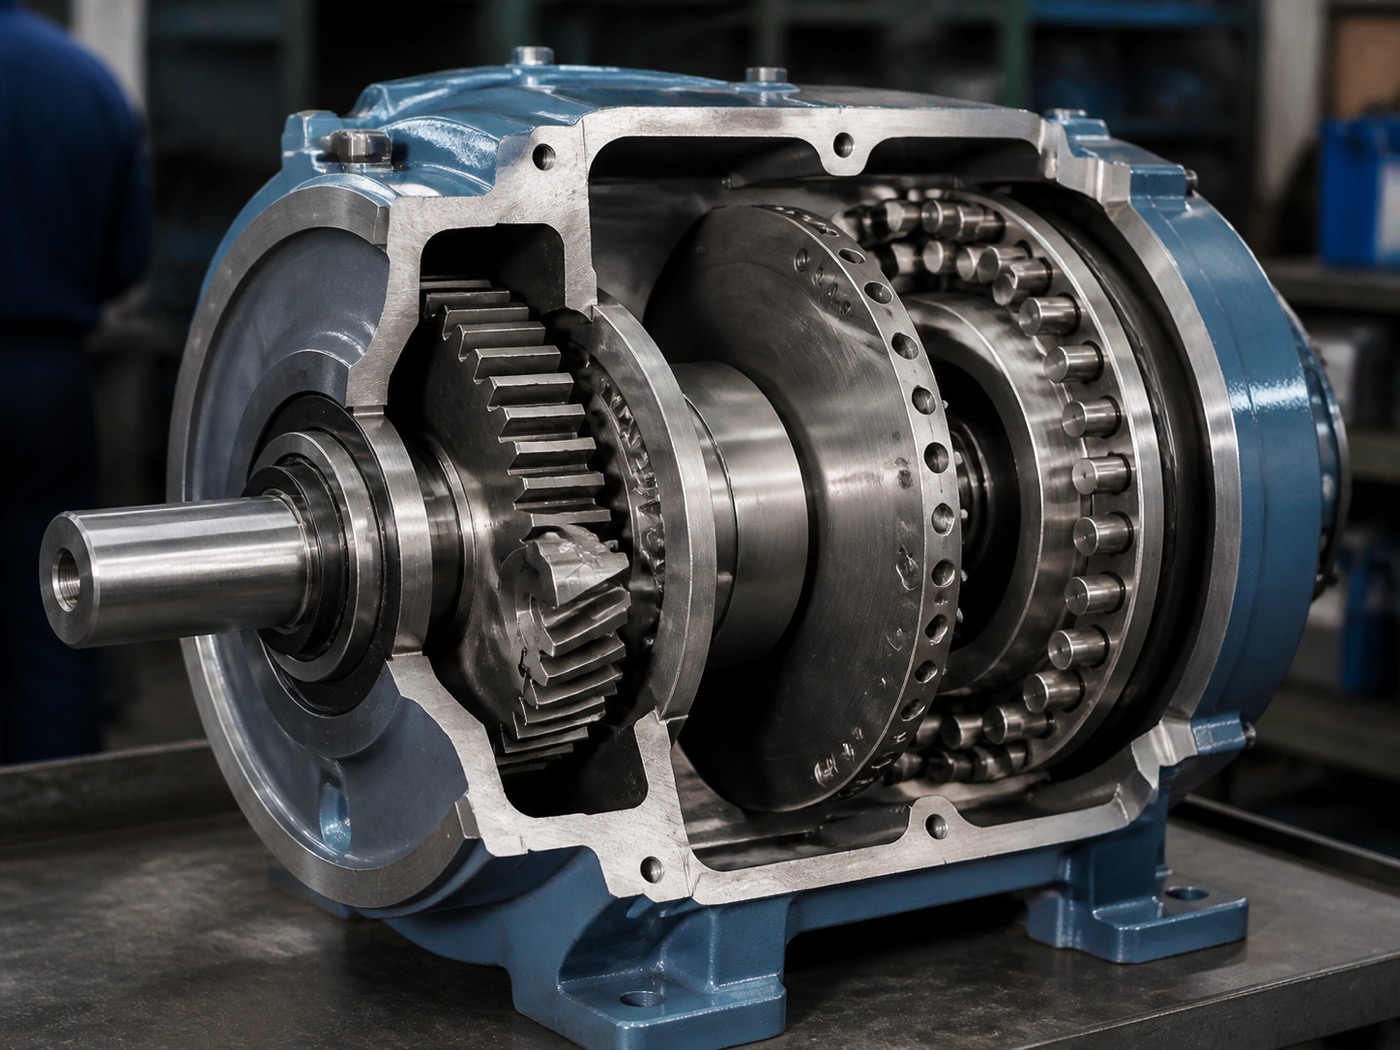
Redutores RV: Design cicloidal de dois estágios para juntas industriais pesadas
Os redutores RV (redutores vetoriais rotativos) utilizam um sistema de transmissão de potência em dois estágios: um estágio inicial com engrenagens cilíndricas de dentes retos reduz moderadamente a velocidade do eixo de entrada, e a saída desse estágio aciona um conjunto de discos cicloidais, cames excêntricos que se engrenam contra um anel de pinos cilíndricos. O perfil dos dentes do disco cicloidal rola contra os pinos em vez de deslizar, distribuindo a carga simultaneamente por vários pontos de contato e produzindo altíssima rigidez e resistência a impactos.
O desempenho é distinto das engrenagens harmônicas:
- Faixa de relação de transmissão: 30:1 a 200:1, com a arquitetura de dois estágios proporcionando multiplicação de torque em cada estágio.
- Folga: 1 a 3 minutos de arco em condição nova; superior ao das engrenagens harmônicas, mas aceitável para eixos de base e de ombro, onde os torques da carga útil predominam sobre a resolução angular fina.
- Capacidade de carga: De 5 kg a 1,000 kg e acima; esta é a escolha dominante para juntas de eixo de base em qualquer braço industrial com capacidade de carga superior a aproximadamente 20 kg.
- Vida útil: Com uma vida útil estimada entre 6,000 e 15,000 horas de operação, dependendo da taxa de carga e do ciclo de trabalho, o engate de disco cicloidal de múltiplos contatos distribui o desgaste de forma mais uniforme do que a fadiga harmônica flexspline, mas cargas de choque intensas reduzem significativamente essa faixa.
- Rigidez: Substancialmente superior às engrenagens harmônicas com torque equivalente, essa rigidez torsional é a principal razão pela qual os redutores RV dominam os eixos de base de carga pesada, onde a inércia da carga exerce grandes torques de reação durante as mudanças de trajetória.
Na prática, um braço industrial de seis eixos na classe de carga útil de 50 a 200 kg normalmente utiliza redutores RV nos eixos J1 (rotação da base), J2 (ombro) e J3 (cotovelo), e engrenagens harmônicas em J4, J5 e J6 (eixos do pulso). Essa divisão reflete os requisitos de torque: os eixos da base e do ombro suportam todo o momento de força da carga útil, enquanto os eixos do pulso necessitam de precisão e compacidade, mais do que de capacidade bruta de torque.
Com base em dados de implantação em campo de integradores que utilizam braços de alta capacidade de carga em ambientes de oficinas de funilaria e pintura automotiva, intervalos de substituição do redutor RV de 8,000 a 12,000 horas são típicos quando as taxas de carga são mantidas abaixo de 80% da capacidade nominal. A operação em capacidade nominal sustentada em aplicações de alta frequência reduz esse intervalo para a extremidade inferior da faixa.
Fornecedores de redutores para veículos recreativos: Nabtesco e os concorrentes chineses
A Nabtesco Corporation (Japão) detém uma participação estimada em 60% do fornecimento global de redutores RV para robôs industriais. A Sumitomo Drive Technologies (Japão) e a Onvio (EUA, com distribuição internacional) são fornecedoras secundárias. A posição de mercado da Nabtesco reflete décadas de aprimoramento de produtos, dados de aplicação e sólidas relações de qualificação com fabricantes de equipamentos originais (OEMs). FANUC, Yaskawa, KUKA e ABB desenvolveram linhas de produtos baseadas em componentes da Nabtesco.
De acordo com dados da CRIA e da Interact Analysis, os fornecedores chineses de redutores RV, principalmente a Zhongda Leader (中大力德) e a Zhenkang (浙江振康), devem atingir uma participação combinada superior a 30% na produção de robôs industriais montados na China até 2025. Isso representa uma mudança significativa em relação à participação quase nula do mercado interno em 2018. Braços robóticos para cargas pesadas, montados na China por diversos fabricantes de equipamentos originais (OEMs) nacionais, agora são fornecidos com unidades RV da Zhongda como padrão, com a Nabtesco disponível como opção de atualização para configurações de exportação ou aplicações automotivas exigentes.
Para obter informações sobre os critérios atuais de avaliação de fornecedores, consulte nosso guia: Como avaliar um fornecedor de robôs industriais da China em 2026.
Redutores cicloidais: posicionamento de estágio único de médio alcance
Os redutores cicloidais de estágio único compartilham o princípio de funcionamento de disco e pino cicloidal com os redutores RV, mas omitem o estágio inicial de engrenagem cilíndrica de dentes retos. O motor aciona o eixo de entrada excêntrico diretamente contra os discos cicloidais. Isso simplifica a unidade, reduz o número de peças e diminui o custo, mas à custa da multiplicação de torque em dois estágios e da rigidez que o pré-estágio de engrenagem cilíndrica proporciona às unidades RV.
O posicionamento prático das unidades cicloidais de estágio único situa-se entre as engrenagens harmônicas e os redutores RV:
- Faixa de relação de transmissão: Normalmente, a proporção varia de 10:1 a 120:1 em um único estágio.
- Folga: Moderado; melhor que uma engrenagem helicoidal convencional, mas pior que uma engrenagem harmônica ou RV.
- Capacidade de carga: Aplicações de juntas com carga média onde a compactação harmônica não é necessária e a rigidez RV não é exigida.
- Custo: Geralmente, são as famílias com torque de saída equivalente, o que as torna atraentes para projetos com foco em custo.
Entre os principais fornecedores estão a Sumitomo Drive Technologies (cuja série Cyclo BBB é amplamente utilizada em máquinas industriais), os projetos cicloidais internos da ABB usados em modelos específicos de robôs e a Onvio. Redutores cicloidais de estágio único são menos comuns em braços articulados de seis eixos do que em robôs SCARA e manipuladores especiais, onde seu custo e perfil de folga moderado representam uma compensação razoável. Para um contexto mais amplo sobre como a seleção de redutores se encaixa nas decisões de compra de robôs, consulte nosso recurso: Os 10 principais fabricantes de robôs industriais na China em 2026.
Tabela comparativa de redutores: tipo, desempenho, custo e adequação à aplicação
| Tipo de redutor | Faixa de razão | Folga | Capacidade de carga | Vida útil nominal | Custo indicativo por unidade (USD, classe de torque médio) | Aplicação Primária |
|---|---|---|---|---|---|---|
| Engrenagem harmônica | 30: 1 para 320: 1 | < 1 arcmin | 1 – 50 kg (pulsos de robôs colaborativos, braços com carga útil pequena) | 10,000 - 20,000 horas | US$ 800 – US$ 2,500 (japoneses); US$ 350 – US$ 1,100 (chineses de primeira linha) | Articulações do pulso J4/J5/J6, todos os eixos do cobot |
| Redutor de RV | 30: 1 para 200: 1 | 1 a 3 minutos de arco | 5 – 1,000+ kg (machados industriais pesados com base/ombro) | 6,000 - 15,000 horas | US$ 1,200 – US$ 6,000 (japoneses); US$ 500 – US$ 2,800 (chineses de primeira linha) | Articulações de base/ombro J1/J2/J3 em braços industriais |
| Cicloidal (estágio único) | 10: 1 para 120: 1 | 2 a 8 minutos de arco | Manipuladores especiais SCARA de carga média | 8,000 - 18,000 horas | US$ 400 – US$ 1,800 (varia bastante conforme a classe de torque) | Eixos SCARA, juntas médias com custo otimizado |
As faixas de preço são indicativas, baseadas em observações do setor a partir de dados de compras, e representam unidades de torque médio (torques de saída de aproximadamente 50 a 200 Nm). Unidades de grande porte e alta capacidade de carga (acima de 500 Nm de saída) apresentam variações maiores. Os dados refletem os preços de 2025; as taxas de câmbio e o cenário tarifário podem alterar significativamente os preços efetivos.
Mudanças na cadeia de suprimentos da China: 2018 a 2025
Até 2018, a cadeia de suprimentos de redutores para robôs industriais era quase inteiramente japonesa. A Nabtesco fornecia unidades RV para todos os principais fabricantes globais de robôs. A Harmonic Drive Japan fornecia engrenagens harmônicas para uma gama semelhante de compradores. Naquela época, os fabricantes chineses de robôs não tinham praticamente nenhuma alternativa nacional viável e compravam os componentes a preços japoneses, independentemente dos preços de seus próprios robôs, o que restringia as margens de lucro e limitava a competitividade.
A mudança desde 2018 tem sido significativa e consistente. De acordo com dados da CRIA citados em relatórios do setor, os fornecedores nacionais de engrenagens harmônicas passaram de menos de 5% das unidades instaladas em robôs montados na China em 2018 para mais de 35% em 2024. A Leaderdrive responde pela maior parte dessa participação nacional. No segmento de robôs redutores (RV), a Zhongda Leader e a Zhenkang juntas ultrapassaram 30% da produção nacional chinesa de robôs industriais até 2025, segundo estimativas do Relatório de Mercado de Redutores da Interact Analysis.
As consequências dessa mudança são estruturais. Os fabricantes chineses de robôs agora podem adquirir redutores a preços entre 35% e 60% menores do que os praticados no Japão para classes de torque comparáveis. Essa vantagem de preço se reflete no custo da lista de materiais (BOM) do robô e, consequentemente, no preço de venda, um fator importante na diferença de preço observada por compradores europeus e do Sudeste Asiático entre braços robóticos industriais montados na China e no Japão. De acordo com dados da CRIA e estimativas de mercado de redutores da Interact Analysis, a localização da produção de componentes de precisão, incluindo redutores, é um dos principais fatores que impulsionam a competitividade dos preços de exportação de robôs chineses em aplicações comerciais de carga média.
Para uma análise mais abrangente de como os fabricantes chineses estão competindo globalmente, veja: Como os fabricantes chineses de robôs estão reduzindo a diferença de qualidade em relação às marcas europeias.
Diferenciação de Qualidade em 2026
O panorama da qualidade em 2026 é mais complexo do que uma simples narrativa de convergência. De acordo com a Interact Analysis e observações da indústria por parte de integradores que qualificam redutores chineses para robôs destinados à exportação, as engrenagens harmônicas chinesas de nível 1 apresentam paridade de especificações de folga com as equivalentes japonesas em ciclos de trabalho industriais padrão. Em testes de estresse de densidade de torque e validação de vida útil a longo prazo, estima-se que os redutores chineses de nível 1 atinjam aproximadamente 70% a 85% do padrão japonês, uma diferença que reflete um histórico de uso em campo mais curto e uma metalurgia um pouco menos madura em condições de carga extrema, em vez de uma lacuna fundamental de projeto.
Os critérios de qualificação por segmento de aplicação são, em linhas gerais, os seguintes:
- Robôs comerciais com ciclo de trabalho padrão (taxa de carga de 50 a 70%, operação em turno único): Os redutores chineses de primeira linha atendem às especificações; a vantagem de custo é obtida com uma compensação de qualidade aceitável.
- Oficina de funilaria e pintura automotiva de alta frequência (operação 24 horas por dia, 7 dias por semana, com taxa de carga constante de 80%): Os redutores japoneses ainda apresentam vantagem em termos de vida útil comprovada em campo, embora essa diferença tenha diminuído; muitos fabricantes de equipamentos originais (OEMs) utilizam redutores chineses com intervalos de manutenção planejada reduzidos como medida de mitigação de riscos.
- Eixos de base para cargas extremas em braços de carga pesada (classe de carga útil acima de 200 kg): A Nabtesco mantém uma posição dominante; existem alternativas chinesas nesta classe de torque, mas com um histórico de validação em campo mais curto.
Cinco fatores para selecionar o redutor certo para uma aplicação robótica
Uma comparação de redutores para robôs industriais que se limita às especificações técnicas ignora a estrutura prática de decisão que integradores experientes realmente utilizam. Esses cinco fatores, aplicados em ordem, geralmente resolvem a seleção sem a necessidade de longos debates técnicos.
1. Classe de carga útil
Comece pela carga útil nominal. Abaixo de aproximadamente 50 kg, as engrenagens harmônicas são a escolha padrão para todas as juntas onde a compactação e a ausência de folga são importantes. Acima de 50 kg, os redutores RV tornam-se a opção padrão para os eixos de base e de ombro, independentemente de outras considerações, porque os requisitos de torque e carga de choque tornam a vida útil das engrenagens harmônicas flexíveis impraticável.
2. Posição da articulação dentro da cadeia cinemática
Mesmo em um braço mecânico com capacidade de carga reduzida, o eixo da base apresenta um torque maior do que o eixo do pulso. Muitos projetos de seis eixos na faixa de carga útil de 10 a 30 kg utilizam redutores RV nas juntas J1 e J2 e engrenagens harmônicas nas juntas J3 a J6, uma divisão que equilibra custo, precisão e vida útil mecânica ao longo do braço. A posição da junta determina qual família de redutores deve ser utilizada ali, independentemente da classe de carga útil geral.
3. Frequência do ciclo e fator de trabalho
Aplicações de alta ciclagem, incluindo trajetórias de soldagem a arco com movimentos curtos entre segmentos e operações de pick-and-place em linhas de embalagem, geram mais ciclos de fadiga por hora de operação do que usinagem de baixa ciclagem ou movimentação de materiais pesados. Engrenagens harmônicas operando com ciclos de trabalho acima de aproximadamente 80% da carga nominal em regime contínuo de 24 horas estão no limite superior de sua faixa de vida útil à fadiga. Redutores RV toleram melhor altos fatores de ciclo de trabalho devido à distribuição de carga por disco cicloidal de múltiplos contatos.
4. Tolerância ao recuo
A norma ISO 9283 para testes de precisão de posicionamento distingue entre precisão absoluta (quão próximo o robô chega de um ponto programado) e repetibilidade (quão consistentemente ele retorna a um ponto alcançado anteriormente). A folga contribui para ambas, mas de maneiras diferentes em diferentes perfis de movimento. Para soldagem a arco, onde o robô segue um caminho contínuo da solda, uma folga no pulso inferior a 1 minuto de arco é a especificação padrão. Para alimentação de máquinas ou paletização, onde o posicionamento ponto a ponto repetível é mais importante do que a continuidade do caminho, uma folga de 2 a 3 minutos de arco no redutor RV em J1/J2 é operacionalmente aceitável.
5. Meta de Custo e Política de Qualificação de Fornecedores
Fabricantes de robôs com ambições de exportação global devem equilibrar a redução do custo da lista de materiais (BOM) com a aceitação, por parte dos clientes, de marcas nacionais de redutores. Para robôs voltados para clientes automotivos de nível 1 na Europa, especificar redutores Nabtesco ou Harmonic Drive Japan como padrão, com alternativas chinesas como opção de orçamento, é uma estrutura comercial comum. Para a produção doméstica na China e para os mercados de exportação do Sudeste Asiático, a especificação completa de redutores nacionais é cada vez mais aceita. A certificação de qualidade de engrenagens segundo a norma JIS B 1702 (Norma Industrial Japonesa para perfis de dentes de engrenagem involuta) e as classificações de qualidade de engrenagens da AGMA fornecem uma linguagem de referência comum para a qualificação do comprador; fornecedores chineses de nível 1 estão obtendo cada vez mais essas certificações como prova da qualidade de fabricação.
Substituição versus reconstrução: planejamento de manutenção para juntas equipadas com redutores
O custo de substituição do redutor é um fator significativo na economia total de propriedade de células de robôs industriais. A substituição de um único redutor RV em um braço de alta capacidade de carga, incluindo mão de obra e tempo de inatividade, pode se aproximar ou até mesmo exceder o custo da própria unidade redutora. Isso torna a manutenção preditiva uma verdadeira alavanca econômica, e não apenas uma preferência de engenharia.
Dados e monitoramento do MTBF
O MTBF (Tempo Médio Entre Falhas) publicado para redutores de robôs industriais varia de acordo com o fornecedor e a aplicação. Os redutores Nabtesco RV têm uma vida útil estimada de aproximadamente 12,000 a 15,000 horas sob condições de carga padrão; as unidades da Harmonic Drive Japan têm uma vida útil estimada de 10,000 a 20,000 horas, dependendo da classe de torque. Na prática, dados de campo de linhas de montagem automotiva, onde os robôs operam com 80% a 90% da capacidade nominal em três turnos contínuos, mostram um MTBF observado na extremidade inferior das faixas nominais, frequentemente de 6,000 a 10,000 horas antes que uma intervenção de manutenção seja necessária.
A análise da assinatura de vibração, geralmente utilizando acelerômetros montados na carcaça da junta e processados em relação a assinaturas espectrais de referência, pode detectar a degradação do redutor de 200 a 500 horas antes da falha. O monitoramento da temperatura das carcaças das juntas identifica o aumento do atrito devido ao desgaste das pistas dos rolamentos ou à degradação da lubrificação. Ambas as abordagens de monitoramento estão agora disponíveis como recursos padrão em plataformas de controladores de grandes fabricantes de equipamentos originais (OEMs) e como kits de sensores de retrofit de fornecedores terceirizados.
Decisão entre substituir e reconstruir
Para engrenagens harmônicas: quando a estria flexível apresentar desgaste audível (tipicamente um tom agudo durante a desaceleração) ou a folga da junta exceder 3 a 5 minutos de arco, conforme medido, a substituição é padrão. O conjunto integrado da estria flexível e do gerador de ondas não é economicamente viável para reparo em campo; a substituição da unidade é a ação de serviço recomendada.
Para redutores RV, a reconstrução parcial (substituição dos discos cicloidais, pinos de saída e conjuntos de rolamentos, mantendo a carcaça e o virabrequim de entrada) é viável quando a carcaça e o virabrequim apresentam menos de 6,000 horas de serviço. Acima desse limite, e particularmente em braços operando sob cargas elevadas e contínuas, a substituição completa é mais segura em termos de vida útil residual. Kits de reconstrução de grandes fornecedores japoneses estão disponíveis por 40% a 60% do custo de substituição da unidade completa.
Pontos de referência para normas e certificação
Referências às especificações e certificações de qualidade dos redutores que constam na documentação técnica e nas especificações de aquisição dos fabricantes de robôs:
- ISO 9283:1998Manipulação de robôs industriais, critérios de desempenho e métodos de teste relacionados. A norma segundo a qual a precisão e a repetibilidade do posicionamento do robô são medidas; a folga e a rigidez do redutor afetam diretamente os valores medidos segundo esta norma.
- JISB 1702Norma industrial japonesa para precisão de engrenagens cilíndricas de perfil evolvente; utilizada como referência de qualidade para elementos de engrenagens redutoras por fornecedores japoneses e chineses que buscam qualificação para exportação.
- Classificações de qualidade de engrenagens AGMANormas da American Gear Manufacturers Association; referenciadas por compradores de robôs na América do Norte como uma estrutura complementar de qualidade de engrenagens ao JIS.
- ISO 281Padrão para cálculo da vida útil de rolamentos; relevante para os elementos de rolamento tanto em geradores de ondas harmônicas quanto em mancais de virabrequim de redutores RV, visto que a vida útil do rolamento é frequentemente o subconjunto que limita a vida útil geral do redutor.
Como os fabricantes de equipamentos originais chineses estão navegando na transição para redutores
Fabricantes chineses de robôs, incluindo a EVST (EVS TECH CO., LTD), OEM sediada em Chengdu, fornecem um exemplo representativo de como os fornecedores chineses têm lidado com a decisão de priorizar o fornecimento de redutores nacionais em detrimento dos importados. Em linhas de produtos de robôs industriais e colaborativos que abrangem todo o espectro de cargas úteis, desde cargas colaborativas até braços industriais pesados, os OEMs chineses têm integrado progressivamente opções de redutores nacionais em configurações padrão, à medida que os fornecedores chineses de primeiro nível atingem os limites de qualificação para ciclos de trabalho industriais padrão.
Os robôs colaborativos (cobots) da classe XR, fabricados na China e voltados para aplicações de montagem, manuseio e indústria leve, geralmente utilizam engrenagens harmônicas nos eixos dos pulsos, em conformidade com a prática da indústria para classes de carga colaborativa. As linhas de braços industriais da classe QJAR, que abrangem cargas médias a pesadas, incorporam redutores RV nos eixos da base e dos ombros. Para configurações destinadas à exportação, em que clientes europeus ou norte-americanos especificam redutores de marcas japonesas como requisito, os fabricantes de equipamentos originais (OEMs) chineses, incluindo a EVST, oferecem essa configuração como opção de aquisição, refletindo a flexibilidade em nível de OEM que os compradores exigentes do mercado de 2026 esperam.
Os fabricantes de equipamentos originais (OEMs) industriais deste segmento geralmente possuem certificações de terceiros CE, SGS e TUV para suas linhas de produtos de robôs, além da certificação IATF16949 de fabricação automotiva para a produção de robôs colaborativos. Para uma visão mais ampla dos principais fabricantes chineses de robôs industriais e suas estratégias de fornecimento de componentes, consulte: Os 10 principais fabricantes de robôs industriais na China (2026).
Perguntas frequentes: Redutores para robôs industriais
Por que os redutores são tão importantes para o desempenho e o custo dos robôs industriais?
Os redutores convertem a saída de alta velocidade e baixo torque do motor no movimento de baixa velocidade e alto torque exigido pelas juntas do robô, mantendo a precisão posicional. Eles representam aproximadamente 15 a 25% do custo total dos materiais de um robô e são a principal fonte mecânica de folga, desgaste e erro de posicionamento ao longo da vida útil. A qualidade do redutor determina diretamente a repetibilidade, a capacidade de ciclos e o MTBF (Tempo Médio Entre Falhas) a longo prazo.
Qual será a diferença de confiabilidade entre os redutores robóticos chineses e japoneses em 2026?
De acordo com observações da indústria e dados de mercado de redutores da Interact Analysis, os redutores chineses de primeira linha da Leaderdrive (harmônicos) e da Zhongda Leader (RV) atingiram a paridade de especificações de folga com os equivalentes japoneses em ciclos de trabalho padrão. Em testes de estresse de densidade de torque e vida útil de longo prazo, estima-se que os produtos chineses de primeira linha apresentem desempenho entre 70% e 85% do padrão japonês. Para aplicações de eixo de base com alta ciclagem e carga extrema, os fornecedores japoneses mantêm uma vantagem mensurável em dados de campo, atrelada a um histórico de uso acumulado mais longo.
Qual a diferença de preço entre os redutores chineses e os japoneses?
De acordo com observações da indústria por equipes de compras no setor de automação chinês, os redutores harmônicos nacionais custam entre 40% e 60% do preço de unidades equivalentes da Harmonic Drive Japan. Os redutores RV da Zhongda Leader ou da Zhenkang custam aproximadamente entre 35% e 55% do preço da Nabtesco para classificações de torque comparáveis. Essa diferença de custo é um fator primordial para a vantagem de custo da lista de materiais (BOM) dos robôs montados na China em comparação com os equivalentes japoneses.
Como um fabricante de equipamentos originais (OEM) deve escolher entre redutores harmônicos, RV e cicloidais para uma junta específica?
Comece pela classe de carga útil e posição da junta. Engrenagens harmônicas são adequadas para juntas de pulso e robôs colaborativos com capacidade de carga de até aproximadamente 50 kg. Redutores RV são adequados para juntas de base e de ombro em qualquer braço industrial com capacidade de carga acima de aproximadamente 20 kg. Unidades cicloidais de estágio único preenchem posições intermediárias onde uma folga moderada é aceitável. Fatores secundários: frequência de ciclo, tolerância à folga e meta de custo.
Quando um integrador de robôs deve substituir, em vez de reconstruir, um redutor desgastado?
Na prática, as engrenagens harmônicas são substituídas em vez de reconstruídas assim que o desgaste da linha flexível é detectado; o projeto de montagem integrada torna a reconstrução em campo impraticável. Os redutores RV podem ser parcialmente reconstruídos (discos cicloidais, pinos de saída, conjuntos de rolamentos) quando o tempo de serviço da carcaça e do virabrequim for inferior a aproximadamente 6,000 horas. O monitoramento de vibração e a termografia podem detectar a degradação do redutor de 200 a 500 horas antes da falha, proporcionando uma janela de planejamento de manutenção.
Atualizado pela última vez: maio 6, 2026