
Para um comprador de fabricação que precisa transferir uma solda repetitiva do trabalho manual para um dispositivo de fixação assistido por robô. Ensinar o trajeto da tocha prova que um robô consegue alcançar uma amostra. A produção levanta uma questão mais complexa: a próxima peça real posicionará a mesma junta no mesmo lugar, apresentará uma folga aceitável, deixará espaço suficiente para a movimentação da tocha e da mangueira, e produzirá uma solda que passe na inspeção do comprador? Uma demonstração rápida deve levar a um teste controlado da primeira peça e à repetição do teste, e não diretamente a uma promessa de produção em massa.
Primeiro, torne a junta repetível no dispositivo de fixação.
Comece com o desenho de montagem e identifique as faces de localização que determinam a posição da junta de solda. Em seguida, verifique como o dispositivo de fixação carrega, assenta e prende uma peça normal e a peça com a geometria mais desfavorável dentro da tolerância especificada. A fixação deve manter a geometria pretendida sem obstruir a junta ou forçar a tocha a colidir com ela. Marque a posição e a folga da solda após a fixação, e não apenas as coordenadas programadas do robô.
Um robô repete o percurso pré-programado, enquanto inconsistências na fabricação, no encaixe e na folga da junta podem deslocar a peça sob ele. Se a folga variar além do que o procedimento de soldagem selecionado consegue lidar, um movimento mais suave do robô não a corrigirá. As alternativas de engenharia são melhorar a consistência das peças a montante, alterar o posicionamento ou a fixação, restringir a família de peças aceitas ou especificar e testar um método adequado de detecção ou compensação de costura. As peças reais e os requisitos de soldagem determinam qual caminho é justificado.
| O que muda entre as partes? | O que registrar na partida | Primeira alteração a considerar caso o ensaio clínico falhe |
|---|---|---|
| Deslocamentos conjuntos, embora as dimensões nominais das peças pareçam semelhantes. | Referência de assentamento, sequência de fixação, localização da junta após a fixação | Verifique a referência correta ou a fabricação a montante antes de editar cada ponto medido. |
| A folga varia na solda. | Intervalo de discrepâncias entre as amostras recebidas com concordância média e pior concordância. | Revisar a montagem ou fixação a montante; reavaliar o procedimento de soldagem aprovado. |
| A tocha alcança a primeira amostra, mas não todos os locais. | Totalmente livre de tocha/bocal, pulso e mangueira durante a aproximação, soldagem e recuo. | Mova as braçadeiras, altere a abordagem/disposição da tocha ou divida a operação. |
| Uma parte soldada, as partes posteriores precisam de retoques frequentes. | O mesmo resultado de inspeção foi aplicado a peças consecutivas, com a causa de cada reparo. | Antes de afirmar que um produto é repetível, isole variações na peça, configurações do processo ou alterações na tocha/contato. |
Um ponto de fixação pode tornar o caminho acessível ou prender a tocha.
Para cada costura necessária, verifique a tocha. corpoO bocal, o ângulo de trabalho, o pulso e o trajeto do cabo são fatores importantes, e não apenas um ponto na junta. Uma braçadeira que melhora o posicionamento da peça pode bloquear a aproximação desejada. Um caminho que passa livremente com uma amostra sem carga pode não passar livremente após a presença de todos os componentes e braçadeiras. Inspecione a aproximação, o deslocamento com o arco ligado e o recuo com o dispositivo de fixação real e uma família representativa de peças. Se o acesso não puder ser obtido sem comprometer a junta, troque o dispositivo de fixação ou divida a tarefa em vez de ensinar um caminho arriscado ao redor da obstrução.
As imagens da aplicação mostram um robô de cor clara soldando em uma longa mesa de fixação, com arcos brilhantes visíveis em alguns trechos do vídeo. Elas fornecem o contexto visual para uma discussão sobre soldagem de peças repetidas: o robô, a tocha e o dispositivo de fixação devem funcionar em conjunto. O vídeo não apresenta um procedimento de soldagem, medições de folga da junta ou resultados de peças aprovadas.
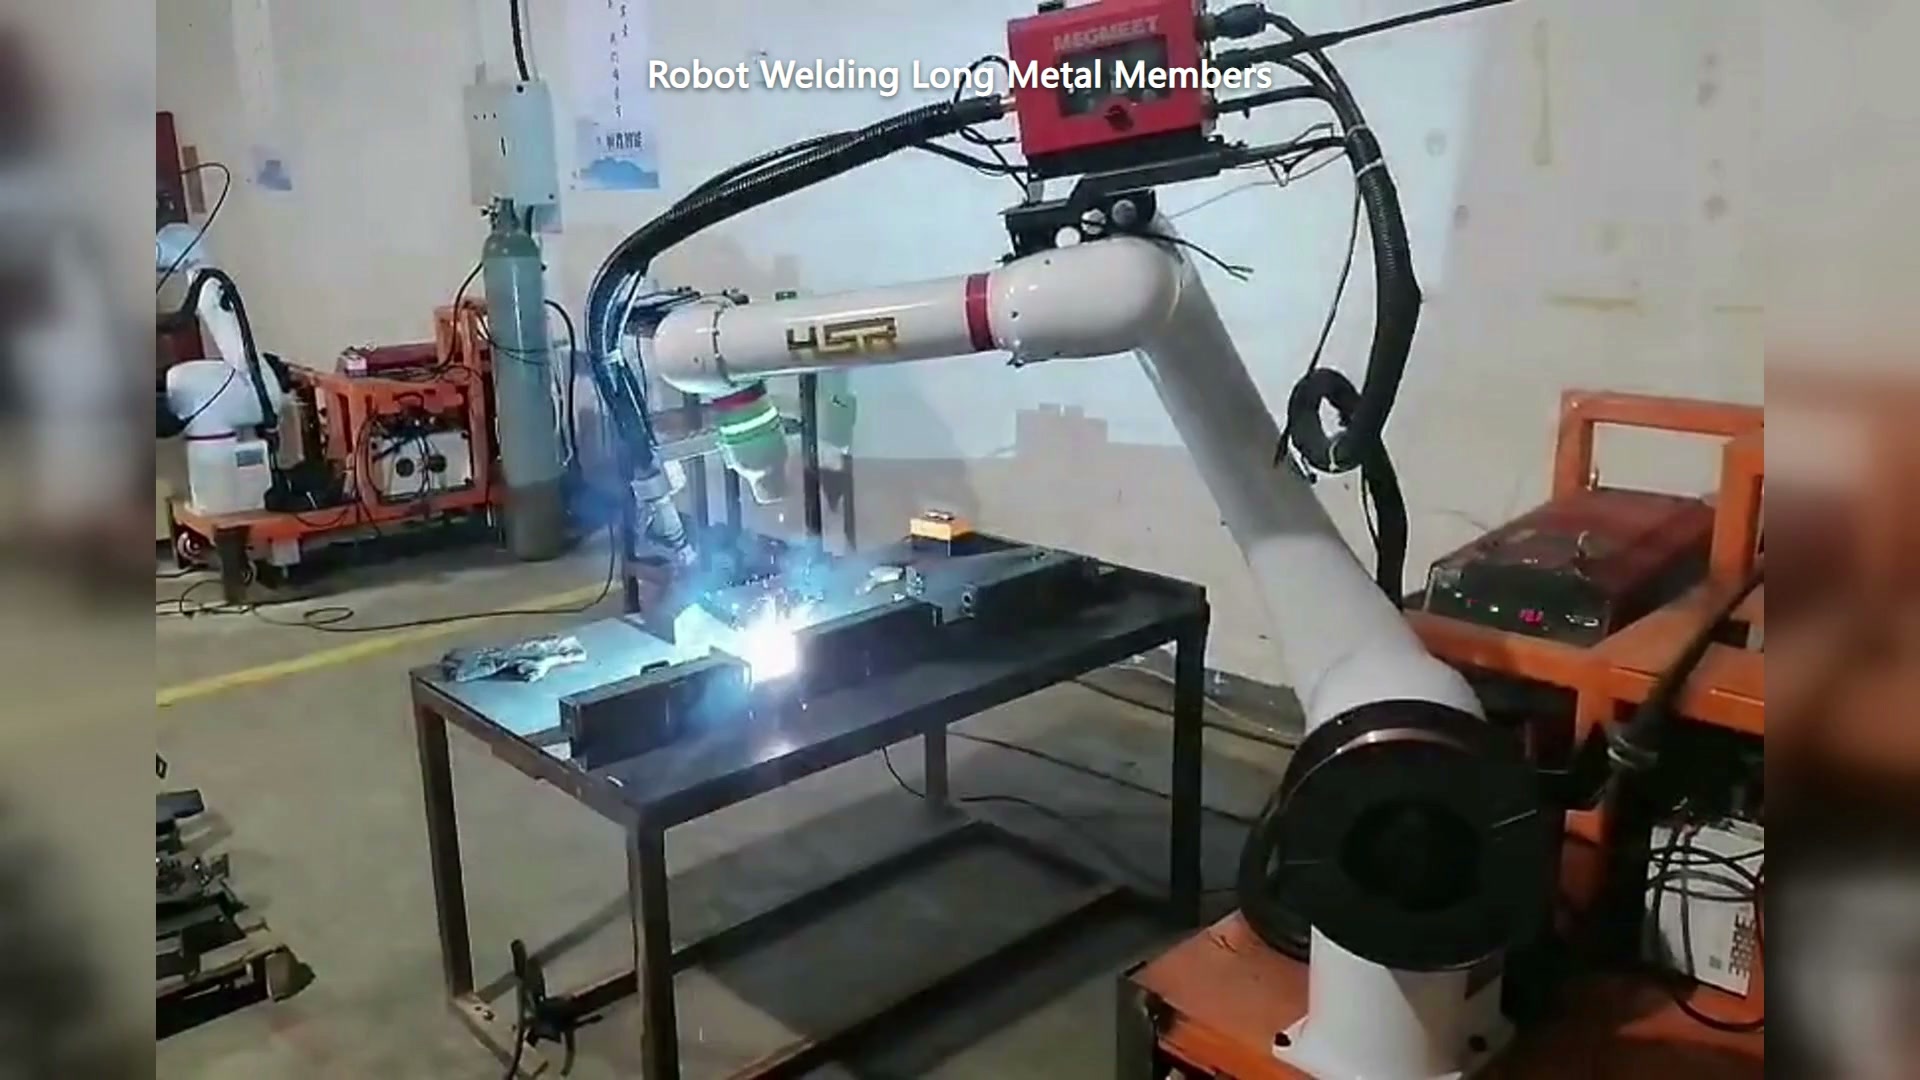
00:30 — Um robô de cor clara solda sobre uma longa mesa de fixação; o arco de soldagem é visível.
Um braço de soldagem colaborativo não torna a soldagem a arco segura para acesso irrestrito às proximidades. A célula precisa de uma avaliação específica da exposição ao arco, metal quente, fumos e movimento, seguida de um arranjo de proteção definido. Pergunte quais tarefas do operador são permitidas durante a soldagem e como a célula atinge um estado seguro para acesso à fixação.
Em seguida, teste a solda, não apenas o caminho.
Mantenha o procedimento de soldagem, o material e os critérios de aceitação junto com as peças de teste. Pergunte a quem pertencem as configurações de soldagem e quais alterações exigem nova aprovação. Produza um primeiro artigo com todas as juntas acessíveis e inspecione-o pelo método exigido. Em seguida, produza peças consecutivas representativas e as variações esperadas das peças, observando o posicionamento do dispositivo de fixação, a folga da junta, o acesso da tocha, a identificação do parâmetro/receita e o resultado da inspeção para cada uma. Um resultado de qualidade de uma peça ideal não garante a repetibilidade do próximo lote.
Um registro de aceitação útil tem quatro resultados: aprovado na primeira tentativa, aceito após o reparo, rejeitado e não é possível soldar com segurança na estrutura proposta.A última categoria é importante: uma célula que precisa de ajustes manuais antes de cada ciclo pode ter definido um caminho preciso, mas não um processo de produção estável. Se uma junta se desloca, corrija a posição ou qualifique um método de correção; se a folga varia, verifique o ajuste e o procedimento; se uma braçadeira bloqueia o bico, revise o acesso; se a aparência ou a inspeção falharem com geometria estável, investigue as configurações do processo e os consumíveis. Esses são problemas diferentes com responsáveis diferentes.
Antes de solicitar um conceito de soldagem cobot de peças repetidas da EVSTEnvie os desenhos da peça e do dispositivo de fixação, o mapa de juntas e os requisitos aprovados de soldagem/inspeção, amostras de peças dentro da faixa de tolerância esperada e o arranjo de carga pretendido pelo operador. Solicite uma proposta que mostre como a junta é localizada, acessada, soldada, verificada e recuperada após uma interrupção.