
Antes de ajustar as imagens em uma célula de inspeção robótica, identifique a luz que a célula não controla: luz natural que entra pelas janelas, lâmpadas no teto e luz proveniente de áreas de trabalho próximas. Decida como a célula bloqueará ou sobreporá essa luz e, em seguida, configure a iluminação de inspeção. Caso contrário, uma configuração de iluminação que funciona bem em um determinado horário do dia pode se comportar de maneira diferente em outro.
Uma luz em movimento dentro de uma célula fechada
Aos 00:04 do vídeo, uma peça está posicionada em um dispositivo dentro de uma célula de inspeção fechada, construída com perfis de alumínio e painéis transparentes, com uma janela visível atrás da célula. Aos 00:19, um ponto de luz aparece na peça conforme o robô move seu dispositivo final. Essas imagens mostram que a célula possui iluminação própria e que seu entorno inclui uma janela.
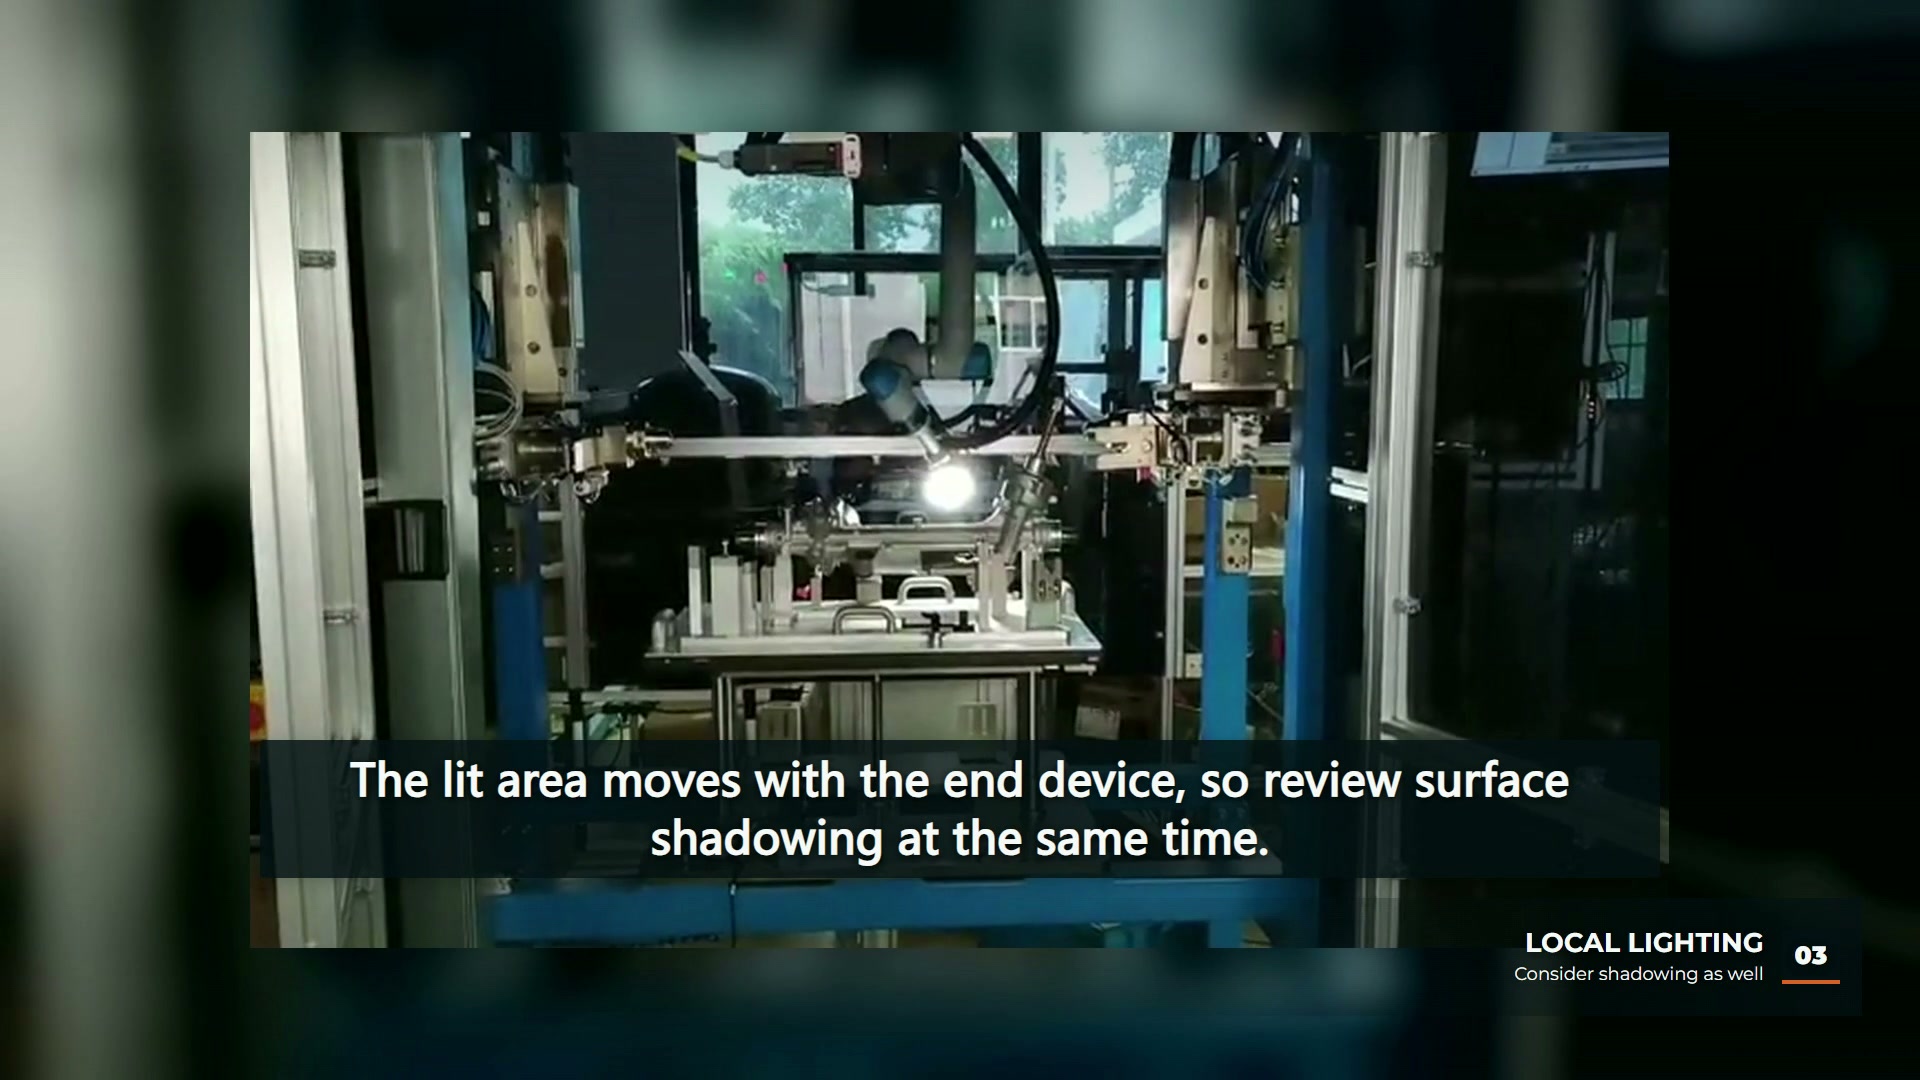
As imagens não mostram as configurações da câmera, a quantidade de luz externa que atinge a peça ou qualquer resultado de inspeção. Elas são usadas aqui para tornar concreta a questão da luz ambiente, não para avaliar a célula filmada.
Liste primeiro as fontes ambientais
Guia prático da Advanced Illumination para iluminação de visão computacional. O documento cita as luzes de fábrica suspensas e a luz solar como as fontes mais comuns de luz ambiente, e acrescenta a iluminação de tarefas inadequada e até mesmo a iluminação de visão proveniente de células de trabalho adjacentes. Apresenta três métodos práticos para lidar com a luz ambiente: estroboscópica de alta potência com pulsos curtos, enclausuramentos físicos e filtros de passagem.
Um breve levantamento torna isso concreto para uma célula proposta:
| Fonte ambiente | O que gravar | Opções a serem discutidas |
|---|---|---|
| Janelas e claraboias | Direção e horários do dia em que a luz solar atinge a célula. | Painéis sólidos ou revestimento desse lado |
| Lâmpadas de teto | Posição relativa à peça, tipo de lâmpada | Cobertura, invólucro ou iluminação que ofusca o ambiente. |
| Células adjacentes e luzes de tarefa | Quais fontes estão próximas e quando elas são ativadas? | Triagem ou filtragem |
| proteção clara ou brilhante | Painéis que podem refletir a luz em direção à peça. | Material e posição do painel, ou um ângulo de luz diferente. |
Estas são sugestões de áreas para levantamento topográfico, e não medições da célula filmada.
Enclausuramentos e proteções determinam o grau de estabilidade da imagem.
Guia de seleção de iluminação para visão computacional da KEYENCE Observa-se que muitas inspeções de iluminação ocorrem em áreas isoladas para evitar que a iluminação ambiente introduza variações, e que o brilho, especialmente em superfícies altamente reflexivas, pode ser reduzido com iluminação difusa ou ajustes de ângulo. Artigo da revista Quality sobre brilho excessivo Descreve o processo de ocultação como uma forma de impedir que a luz ambiente, e as suas variações ao longo do dia, afetem a imagem capturada, e menciona a luz solar que entra por uma janela e as luzes fluorescentes no teto como fontes típicas.
Com uma luz transportada por robô, a questão do confinamento ganha uma camada extra, pois a luz e a câmera se movem. Uma cobertura acoplada à ferramenta e painéis fixados à célula bloqueiam diferentes fontes de luz em diferentes posições. Registre qual fonte cada dispositivo deve bloquear e planeje testes de imagem nos horários do dia em que a contribuição da luz ambiente muda.
Onde isso se encaixa no planejamento de ponto de vista
A escolha das vistas necessárias para uma inspeção é abordada em nosso guia. artigo sobre planejamento do ponto de vista da inspeção robóticaO controle da luz ambiente vem antes dessas vistas: um ponto de vista que só funciona quando o lado da janela está escuro ainda não é um ponto de vista confiável.
A opinião editorial da EVST é que um levantamento com luz ambiente deve fazer parte do relatório de inspeção, ao lado do desenho da peça e das definições de defeitos. O vídeo mostra uma luz em movimento em uma célula fechada; a precisão da inspeção e a detecção de defeitos ainda dependem de testes de imagem e registros de inspeção.