
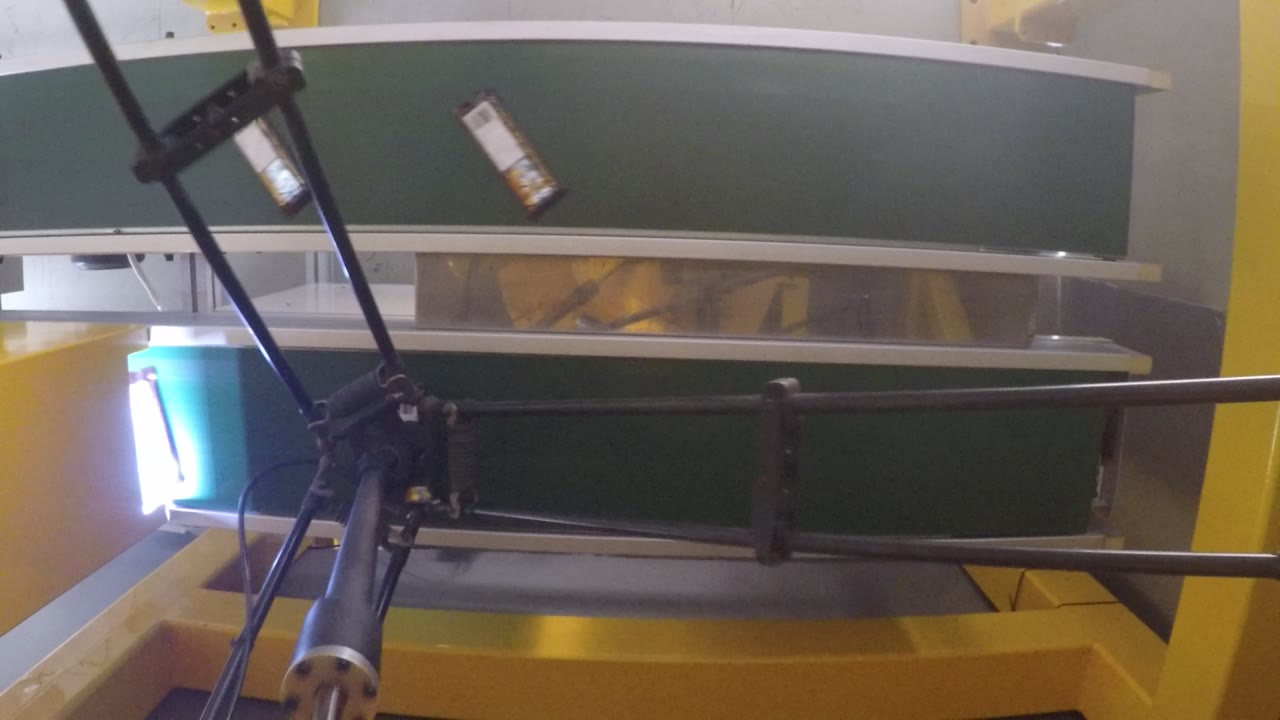
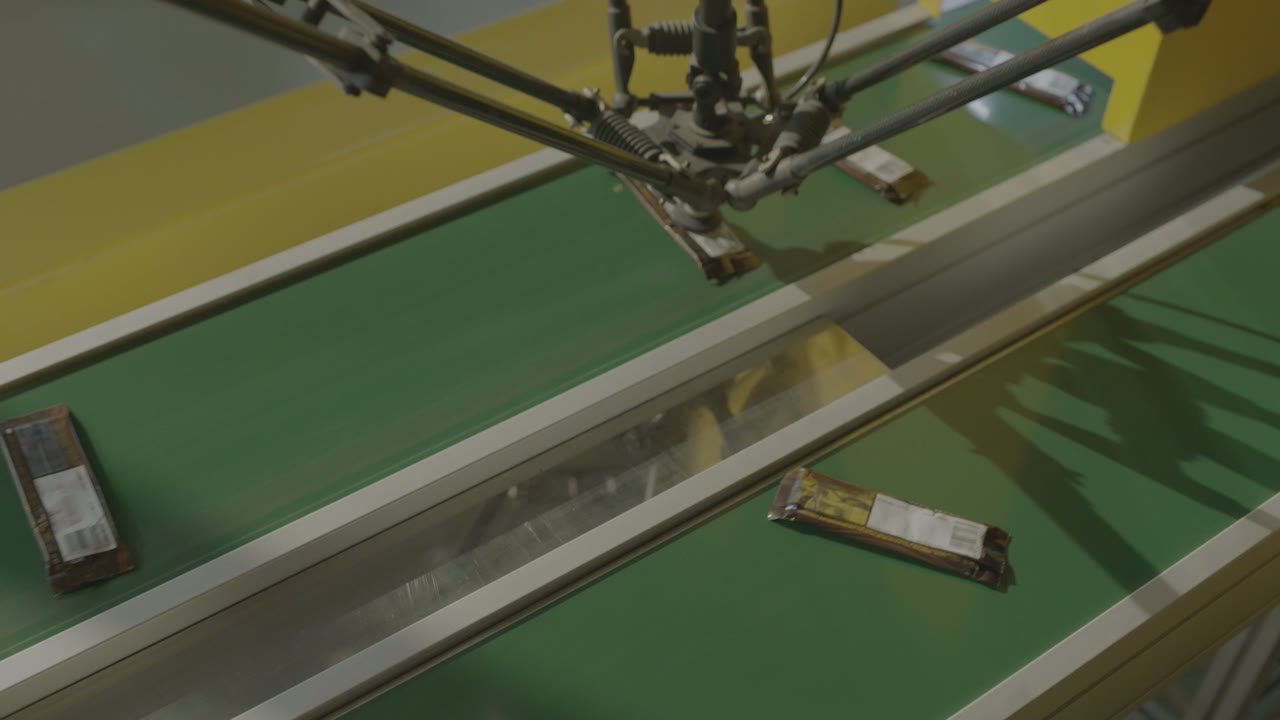
Em resumo: Duas esteiras transportadoras funcionam lado a lado com um robô delta montado entre elas. Pacotes embalados chegam soltos em uma esteira — em ângulos diferentes, com espaçamento irregular — e o robô os levanta um de cada vez e os deposita uniformemente na outra — a alimentação ordenada que a maioria das máquinas subsequentes precisa. As esteiras nunca param. Três decisões controlam uma célula como essa: como a cabeça de coleta se encaixa no pacote, como o padrão de chegada corresponde à velocidade da esteira e onde exatamente cada pacote deve ser depositado. Precisa alinhar um produto? Fale conosco sobre a sua linha..
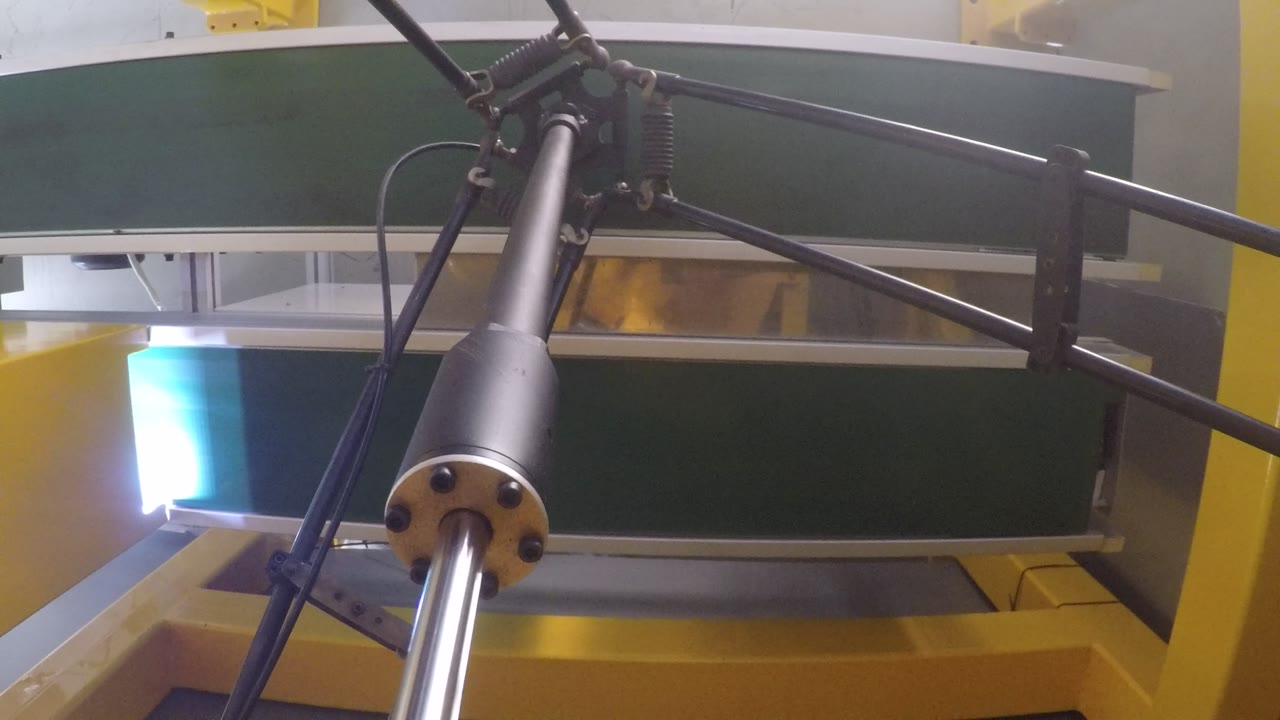
Num relance
| Produto | Embalagens planas (filme impresso) |
| Processo | Selecionar e posicionar em uma esteira rolante. |
| Completa | Um robô delta com uma pequena cabeça de coleta de pacote único. |
| Avanço | Os pacotes chegam soltos, em ângulos aleatórios e com espaçamento irregular. |
| Saída | Pacotes colocados com espaçamento uniforme no segundo cinto |
| Movimento da correia | Contínuo — nenhuma das correias para para o robô |
| Iluminação | Uma barra de luz percorre a borda do cinto. |
| Função de operador | Ao lado da linha, não no ciclo |
O problema que esta célula aborda
Quase todas as linhas de embalagem têm um ponto onde o produto sai de um processo sem uma ordem específica e precisa entrar na próxima máquina em uma ordem muito precisa. Fazer isso manualmente significa que alguém fica parado junto à esteira durante todo o turno, acompanhando o ritmo da esteira em vez do seu próprio, tocando em cada embalagem individualmente.
Essa função se encaixa bem em um perfil delta: carga útil pequena, movimentos curtos, repetição rápida e uma tarefa definida inteiramente por "onde está agora, onde precisa estar".
Como a célula funciona
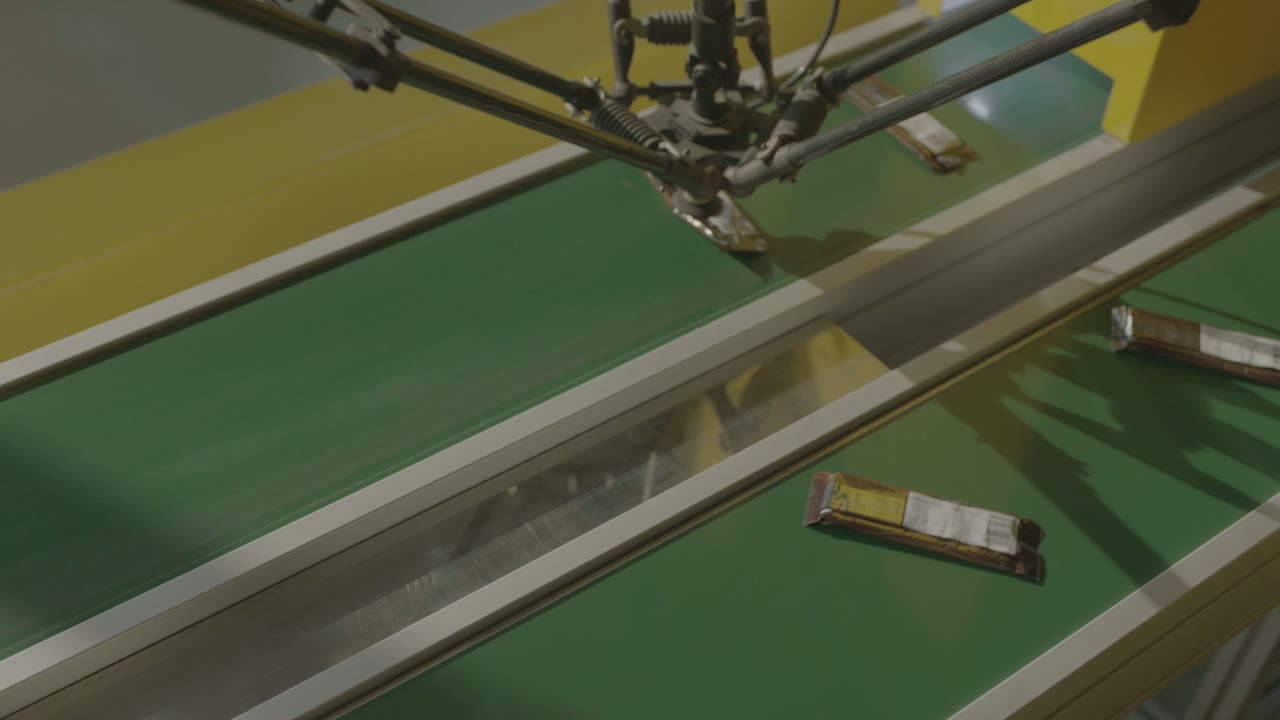
- Chegar. Os pacotes chegam pela primeira esteira no ângulo e espaçamento em que foram deixados pelo processo anterior.
- Passe a barra de luz. Uma barra de luz percorre a borda da correia; as mochilas ficam claramente visíveis contra a correia à medida que passam por ela.
- Escolher. O robô desce em linha reta, pega a mochila pela frente e a levanta.
- Mova-se para o lado. Ele transporta a mochila para o segundo cinto.
- Lugar. O pacote é posicionado de forma que os pacotes na saída fiquem com um espaçamento muito mais uniforme do que estavam antes.
- Repetir. As correias continuam a funcionar; o robô recolhe-as à medida que chegam.
Três decisões de projeto
1. Encaixe a ferramenta na mochila, não no robô.
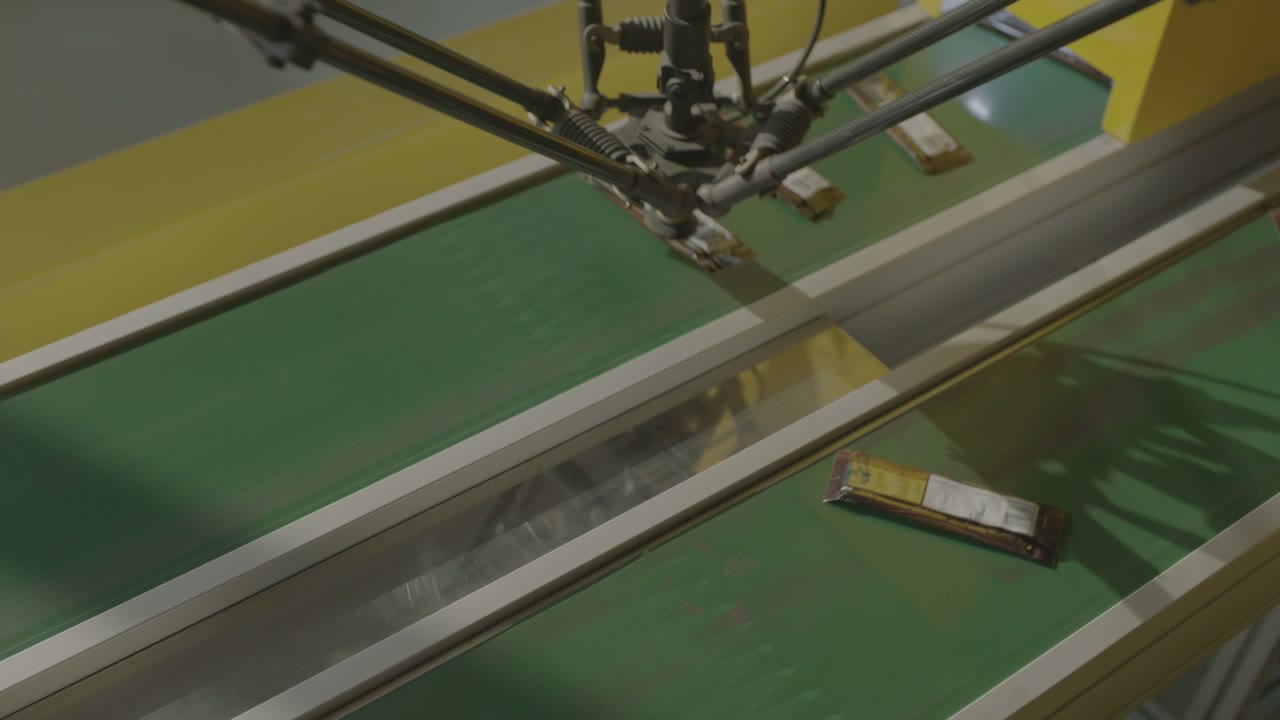
A ferramenta final é o fator determinante para o sucesso ou fracasso da maioria dos projetos de separação de correias. Pontos importantes a serem definidos antes de qualquer outra coisa:
- Onde a embalagem pode ser tocada. Película impressa, costuras, centro macio, produto que não deve ser marcado — a área de contato útil costuma ser muito menor que a da embalagem.
- Como a mochila se comporta ao ser levantada. Mochilas flexíveis se dobram, e uma mochila que se dobra na subida aterrissa de forma diferente de uma que não se dobra.
- Lançamento. Para ferramentas de vácuo, a liberação é tão importante quanto a coleta: um pacote que permanece aderido por mais alguns milissegundos acaba não atingindo o alvo.
- Contato com alimentos. Se o utensílio entrar em contato direto com o alimento, em vez de com a embalagem, as normas de material, limpeza e inspeção devem ser alteradas em seu projeto.
Questão a ser resolvida logo de início: O objetivo é um pacote por ciclo ou vários? As cabeças de separação de múltiplos pacotes aumentam a produtividade, mas apenas quando o padrão de chegada permite a separação de vários pacotes.
2. Ajuste o espaçamento de chegada à velocidade da correia.
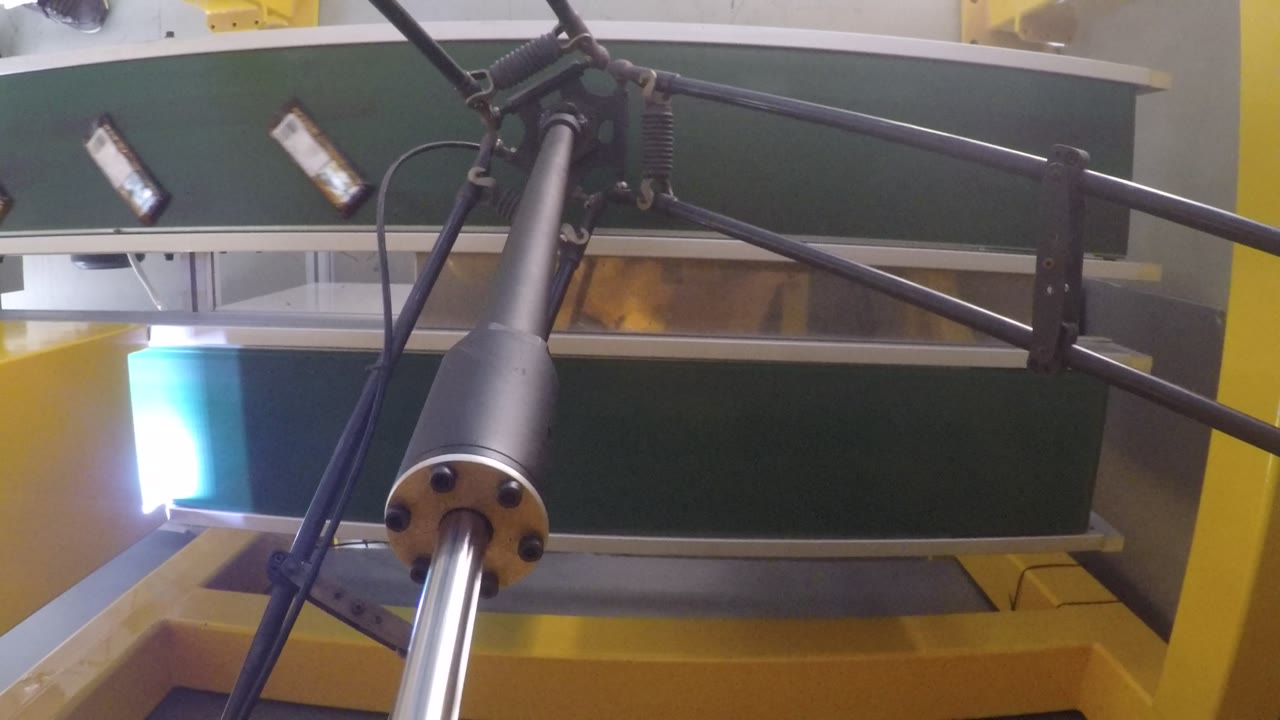
Uma célula de separação por correia não é avaliada apenas em "separações por minuto". O que importa é quantos pacotes passam pela janela de trabalho por minuto e quantos desses o robô consegue pegar antes que saiam dela. Três alavancas:
- Velocidade da correia. Mais lento significa uma janela de tempo maior, mas também significa uma fila maior.
- Densidade. Se a densidade for muito alta, os pacotes se sobrepõem ou se tocam, e nem a ferramenta nem o sistema de detecção conseguem separá-los; se for muito baixa, o robô fica ocioso.
- Duração da janela. O alcance de coleta é definido pela área de trabalho do robô sobre a esteira, e um segundo robô em série é a solução usual quando um só não consegue acompanhar.
Falhas na coleta de pacotes são normais em uma linha de trem real; o que importa é o que acontece com eles. Decida se um pacote perdido recircula, é recolhido por uma segunda estação ou removido manualmente.
3. Defina onde o grupo deve pousar.
A precisão de posicionamento é definida pela máquina seguinte, não pelo robô. Uma encaixotadora, uma embaladora flow pack e uma seladora de bandejas têm cada uma sua própria tolerância de posição e ângulo, e toda a célula deve ser projetada de trás para frente a partir desse valor.
- Posicione contra a geometria que a próxima máquina realmente indexa — uma alça, uma haste, um encaixe.
- Decida se a saída continua se movendo durante a colocação; colocar em uma esteira em movimento significa que a tolerância está no tempo, e não na posição.
- Mantenha o padrão de execução regular o suficiente para que um bloqueio subsequente não se propague de volta pela janela de dedilhado.
Quando esse layout se encaixa — e quando analisá-lo mais de perto
- Bom ajuste: Embalagens pequenas, leves e repetíveis; um processo contínuo a montante; uma máquina a jusante que necessita de uma alimentação ordenada; e um produto que tolera ser manuseado por uma ferramenta pequena.
- Avalie mais detalhadamente: Produtos pegajosos, empoeirados ou muito flexíveis; embalagens que chegam em contato umas com as outras; zonas de alta higiene (lavagem, materiais das ferramentas); e produtos mistos em que a ferramenta teria que ser trocada juntamente com o produto.
Perguntas frequentes
Um robô ou vários?
Comece calculando quantos pacotes passam pela janela por minuto e quantos um robô consegue processar nesse intervalo. Quando um robô não consegue acompanhar, a solução usual é usar dois robôs em série na mesma esteira — o segundo pega o que o primeiro deixa.
A correia precisa parar?
Não. Nesta célula, ambas as correias funcionam continuamente. Parar uma correia para coletar produtos só faz sentido em linhas lentas ou para produtos pesados.
O que determina a precisão?
A próxima máquina. Primeiro, defina sua tolerância, depois escolha a ferramenta, o método de posicionamento e se o mecanismo de saída se move durante o posicionamento.
Obtenha uma estimativa de layout e tempo de ciclo.
Envie-nos:
- Dimensões, peso e material de embalagem do produto
- Locais onde o produto pode ser tocado e quaisquer requisitos de higiene.
- Quantidade de pacotes que entram e saem por minuto, e como os pacotes chegam (densidade, orientação).
- Qual é a próxima máquina e qual a sua tolerância de alimentação?
- Disposição da linha e espaço disponível sobre as correias transportadoras
Responderemos com uma proposta de layout de células e uma estimativa do tempo de ciclo.
Obtenha uma estimativa de layout e tempo de ciclo → ou e-mail vendas@evsrobot.com
Imagens gravadas nas instalações de produção de um parceiro. Os dados de produção, precisão e especificações desse local não são públicos e não serão apresentados aqui.