
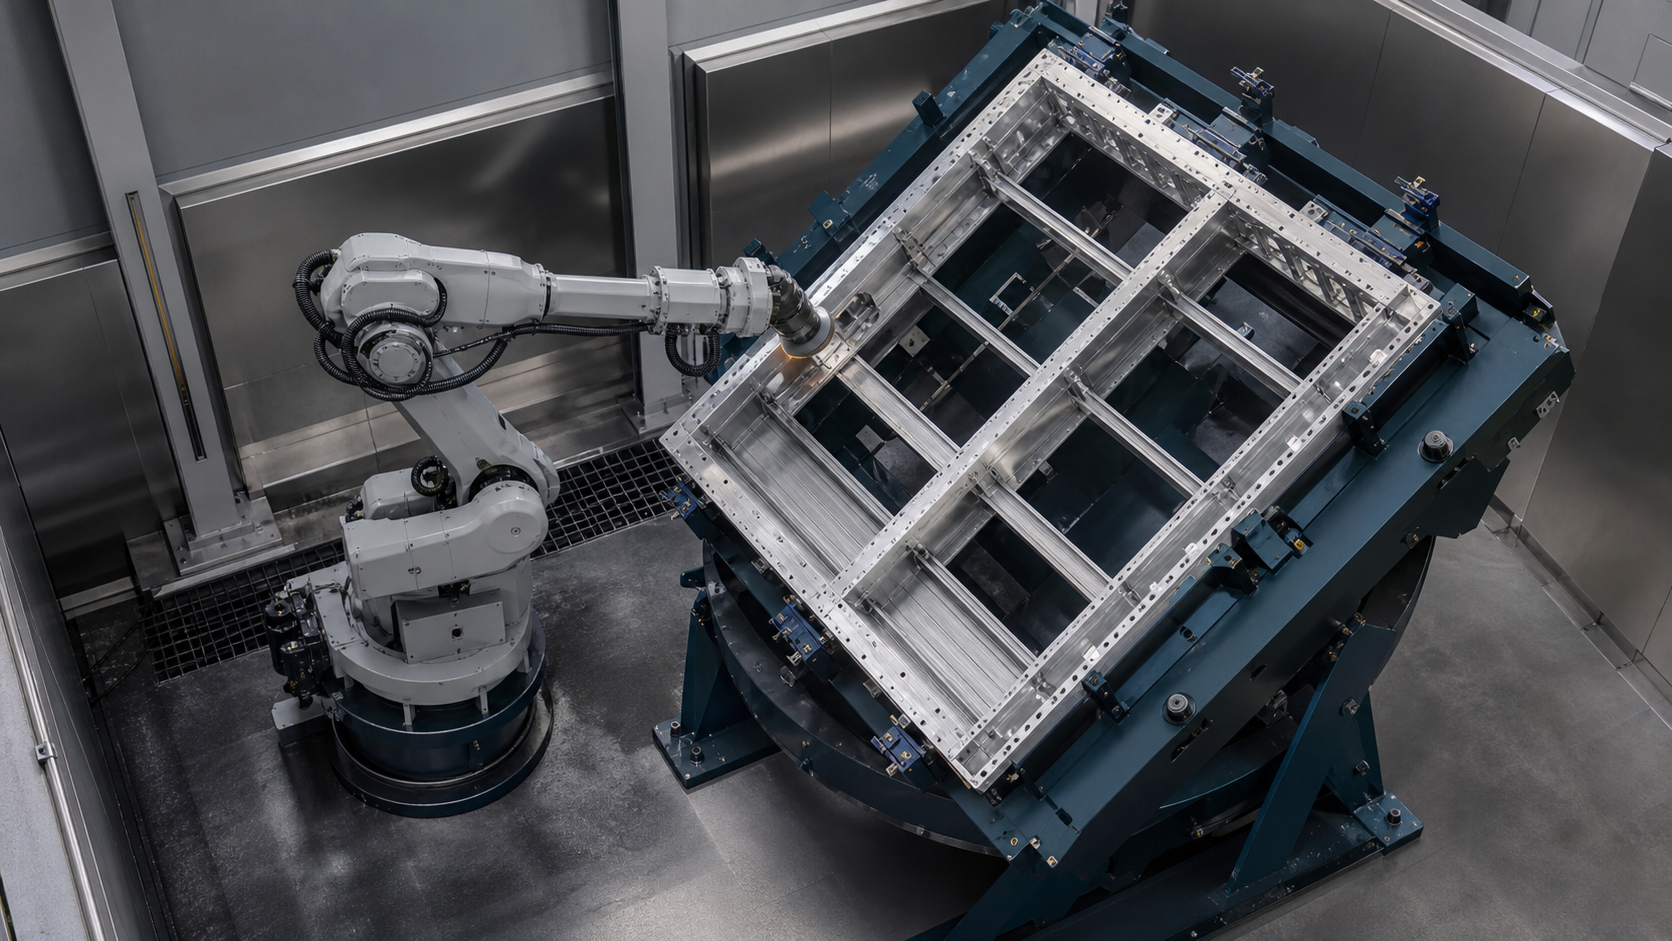
A trituração da bandeja da bateria O conceito é credível quando a equipe consegue rastrear cada aresta processada até uma orientação conhecida da peça, referência de fixação, estado da ferramenta, revisão do programa e resultado da inspeção. Um percurso robótico convincente não garante que a superfície correta foi processada ou que um sistema de coordenadas invertido retornou à relação de coordenadas pretendida.
Principais takeaways
- Defina as regiões obrigatórias, proibidas e críticas para inspeção antes de gerar os trajetos do robô.
- Considere o ponto de referência da fixação como parte da cadeia de coordenadas do processo.
- Verificar aproximação, contato, saída, postura e folga para cada família de arestas nomeada.
- Utilize um contrato de estado explícito para reorientação, reposicionamento, seleção de coordenadas e reinicialização.
- Meça os resultados do processo e o tempo do ciclo completo em partes representativas, em vez de inferir qualquer um deles a partir de filmagens.
O que as imagens selecionadas comprovam — e o que elas não podem comprovar.
O material analisado mostra uma grande estrutura em forma de bandeja fixada em um dispositivo, um robô industrial carregando uma ferramenta rotativa de acabamento, contato visível da ferramenta ao longo das bordas da estrutura, um dispositivo ou suporte mudando de orientação e trabalho adicional do robô após a reorientação. Essas observações sustentam uma discussão delimitada sobre localização, acesso às bordas, orientação do processo, folga do dispositivo e a transição entre os estágios de acabamento.
As imagens não identificam o material da estrutura, suas dimensões, massa, variação inicial, remoção necessária, especificação do abrasivo, velocidade da ferramenta, avanço, força de contato, método de conformidade, origem do percurso, precisão das coordenadas, repetibilidade da fixação, método de inspeção, resultado da superfície, tempo de ciclo, rendimento, produção, histórico de falhas, arquitetura de proteção, cliente ou aceitação da produção. Portanto, a EVST as trata como evidência observável do processo, e não como prova de qualidade da superfície, controle de remoção, desempenho, implementação, segurança ou conformidade.
O formato visual é consistente com o tema atribuído à bandeja da bateria, mas a gravação por si só não estabelece uma especificação de produto ou um programa de veículo. As decisões do projeto ainda exigem desenhos, amostras representativas, requisitos de borda, dados de fixação, informações sobre ferramentas, modos de operação, critérios de inspeção e condições do local.
Como planejar a retificação da bandeja da bateria
Comece com um mapa de processo vinculado ao desenho e às peças reais recebidas. Nomeie a variante da estrutura, os recursos de localização, as superfícies que requerem trabalho, as áreas de contato proibidas, os recursos de vedação ou junção, as famílias de arestas, os cantos, as aberturas, as transições e a inspeção planejada para cada requisito. Não agrupe diferentes condições de aresta em um único caminho genérico apenas porque elas parecem contínuas em um modelo.
Separe a geometria nominal da variação de entrada. Distorções da estrutura, variações de junção, rebarbas, contaminação, efeitos de processos anteriores e danos por manuseio podem alterar a posição da aresta real. Defina qual variação é aceita pelo dispositivo de fixação, qual é detectada, qual o processo pode acomodar e qual direciona a peça para uma rota de exceção controlada.
Em seguida, divida o trabalho por orientação. Para cada orientação, registre o datum ativo, as fixações permitidas, as arestas necessárias, a direção de aproximação da ferramenta, a postura do robô, a folga para fixação e cabos, o acesso para inspeção e o estado de transição. Somente então a equipe deve comparar as arquiteturas do robô, do posicionador, da fixação, da ferramenta e da estação.
Inclua a referência de fixação no processo.
O robô segue coordenadas, enquanto a ferramenta entra em contato com uma borda física. O dispositivo de fixação conecta essas duas realidades. Documente a localização de faces, suportes, sequência de fixação, verificações de presença da peça, prevenção de erros de orientação, evidências de encaixe e estado de liberação. Verifique como o desgaste do dispositivo de fixação, detritos, variação da fixação ou um encaixe incompleto podem deslocar a estrutura em relação ao caminho programado.
Grandes estruturas abertas podem apresentar regiões flexíveis e vãos longos. Isso não comprova uma deformação específica nem exige um padrão de suporte universal. Significa, sim, que o projeto deve determinar onde os suportes e grampos são permitidos, como a condição da peça é verificada e se o contato durante o processo pode alterar a relação estabelecida durante a aplicação da carga.
Uma fixação segura ainda pode bloquear a ferramenta. Analise os corpos das braçadeiras, atuadores, sensores, mangueiras, batentes, suportes e a estrutura circundante em relação a toda a área de aproximação e saída. Inclua o acesso para troca, inspeção, limpeza, manutenção e recuperação da ferramenta, em vez de validar apenas o caminho de contato normal.
Escolha a estratégia de reorientação deliberadamente.
| Plataforma | O que isso pode simplificar | Ainda são necessárias provas. | Limite de decisão típico |
|---|---|---|---|
| Uma orientação fixa | Menos estados de movimento do dispositivo e uma relação de coordenadas primária. | Acesso completo às ferramentas, postura do robô, espaço livre para cabos, cobertura e visibilidade da inspeção. | Utilize somente se todas as áreas necessárias permanecerem processáveis, sem pontos fracos ou bordas ocultas. |
| Reorientação controlada da fixação | Altera a apresentação da borda, preservando uma parte carregada. | Permissão de movimento, evidência de liberação do robô, feedback de orientação, reposicionamento, transformação de dados e recuperação. | Útil quando o acesso melhora o suficiente para justificar as obrigações adicionais do Estado e de salvaguarda. |
| Descarregar e recarregar em outro dispositivo. | Permite um conceito de datum e acesso especificamente projetado para o lado seguinte. | Identificação de peças, custódia de transferência, prevenção de orientação, repetibilidade de segundo dispositivo e controle de trabalho em andamento. | Considere quando uma única instalação não consegue fornecer acesso estável ou quando as operações são separadas. |
| O robô transporta a estrutura até uma ferramenta abrasiva fixa. | Move a peça em vez de uma ferramenta ao redor dela. | Carga útil e inércia, capacidade de preensão, rigidez da peça, alcance, contato da ferramenta, orientação e recuperação segura. | Um conceito à parte; as imagens selecionadas não estabelecem essa arquitetura. |
Nenhuma arquitetura é universalmente mais rápida, segura ou precisa. Compare-as considerando o mesmo intervalo de quadros, arestas necessárias, variação de referência, mapa de acesso às ferramentas, plano de inspeção, troca de ferramentas, tratamento de exceções, acesso para manutenção e temporização validada de todo o ciclo.
Escreva o contrato de estado invertido antes de programar o movimento.
A reorientação não deve ser tratada como uma pausa não examinada entre os percursos do robô. Defina o estado antes do movimento do dispositivo de fixação, a evidência que permite o movimento, o resultado confirmado e a resposta a um sinal ausente ou contraditório. Mantenha os comandos, o feedback, os temporizadores e as evidências das peças distintos.
| Estado | Evidências para definir | Ação permitida | Se faltarem provas |
|---|---|---|---|
| Trabalho atual concluído | Segmentos de borda necessários processados ou com destinação documentada; ferramenta retirada. | Solicitar reorientação | Mantenha a orientação atual e resolva o segmento em disputa. |
| Robô limpo | Robô, ferramenta, conjunto de cabos e outros equipamentos móveis fora do envelope de movimento definido para a fixação. | Permitir movimentação controlada de acessórios | Bloqueie a movimentação e diagnostique o envelope ocupado. |
| Movimentação do jogo concluída | Orientação necessária alcançada, movimento interrompido e travas ou freios aplicáveis no estado especificado. | Verifique a nova peça e a condição de referência. | Mantenha o movimento do processo do robô inibido e entre no modo de recuperação. |
| Parte recolocada | A presença da peça, sua localização, estado de fixação e orientação atendem à definição do projeto. | Selecione o conjunto de coordenadas e processos correspondente. | Não assuma que o dado anterior permanece válido. |
| Próxima orientação divulgada | Receita correta, identidade do quadro, conjunto de coordenadas, estado da ferramenta, destino e permissão de acesso. | Aproxime-se do primeiro segmento permitido | Manter o estado responsável, com justificativa rastreável e proprietário da recuperação, sob fiança. |
Feche a cadeia de coordenadas após a reorientação.
Descreva a cadeia de coordenadas desde a base do robô até o ponto central da ferramenta, a base da fixação, a orientação ativa, a referência da peça e o sistema de coordenadas específico da aresta. Se a reorientação for um eixo externo coordenado pelo controlador, documente essa relação. Se for uma fixação indexada discreta, documente o estado de indexação confirmado e o conjunto de coordenadas associado a ele.
Não assuma que atingir o ângulo comandado comprova que a peça está encaixada conforme o esperado. Informações sobre orientação, posicionamento mecânico, fixação e presença da peça respondem a perguntas diferentes. O projeto deve definir as evidências necessárias para que o próximo caminho de aresta se torne elegível.
A verificação de coordenadas deve abranger posições e orientações representativas com a ferramenta, o dispositivo de fixação e a estrutura reais. A repetibilidade do robô por si só não pode estabelecer a precisão de contato em nível de sistema, pois a cadeia completa também inclui os efeitos da ferramenta, do dispositivo de fixação, da peça, da orientação e do processo.
Verificar acesso da ferramenta borda por borda
Divida o trabalho necessário em segmentos de aresta nomeados. Para cada segmento, registre a região alvo, as superfícies vizinhas proibidas, a aproximação, o contato inicial, a direção de contato pretendida, a saída, a orientação da ferramenta, a postura do robô, a folga do cabo e do eixo, a folga da fixação e o método de inspeção. Isso facilita a identificação de arestas ignoradas, sobreposições não intencionais e transições inacessíveis.
Um ponto alcançável não é automaticamente uma postura de processo viável. O robô pode alcançar uma coordenada enquanto o corpo da ferramenta, o suporte, o feixe de cabos, o pulso, o dispositivo de fixação ou a estrutura bloqueiam a aproximação pretendida. Verifique as transições entre segmentos, não apenas os pontos representativos dentro deles.
Utilize a geometria real do abrasivo e do suporte para verificações de acesso. Um diâmetro nominal da ferramenta ou um modelo simplificado podem não considerar os efeitos de proteção, apoio, flange, eixo, mangueira ou estado de desgaste. Os parâmetros finais e os limites de desgaste devem ser obtidos a partir da ferramenta selecionada e de testes representativos.
Separe as evidências de contato da aceitação da superfície.
O contato visível pode mostrar onde a ferramenta encontra a estrutura, mas não permite determinar a remoção, o acabamento, a condição da borda, o resultado dimensional ou a consistência. Defina os requisitos do produto e o método de inspeção antes de estabelecer o processo. Diferentes regiões podem exigir diferentes evidências de aceitação, mesmo quando uma única ferramenta as acompanha em um movimento contínuo.
Registre as variáveis controladas relevantes para o método escolhido, como a identidade e a condição da ferramenta, o abrasivo instalado, a revisão do programa, o estado da estrutura e da fixação, e quaisquer configurações de processo específicas do projeto. Não afirme que o controle de força, a conformidade, a detecção ou a geração adaptativa de trajetória existem, a menos que a evidência real da célula confirme isso.
O registro de liberação deve conectar a peça recebida, a orientação ativa, o segmento de aresta, o estado da ferramenta, a configuração do processo, o resultado da inspeção, a anomalia e a disposição final. Essa separação impede que uma sequência de movimentos bem-sucedida seja confundida com uma peça acabada e aceita.
Planejar a recuperação de ciclos interrompidos por estado conhecido
A recuperação deve começar a partir do último estado confirmado de estrutura, dispositivo de fixação, orientação, grampo, robô, ferramenta, segmento, inspeção e modo de operação. Se a parada ocorreu durante a reorientação, o sistema não deve assumir a orientação antiga nem a nova até que as evidências definidas resolvam a questão da posição e do estado de encaixe.
Defina o que acontece após uma falha na ferramenta, perda de confirmação de fixação, borda interrompida, presença de peça contestada, inspeção reprovada, parada controlada, interrupção de energia ou intervenção de manutenção. Indique quem é o proprietário da peça, quais segmentos já podem ter sido processados, o que deve ser inspecionado e se o trabalho pode ser retomado ou deve ser encaminhado para outro local.
Evite a repetição automática a partir de uma linha de programa arbitrária. Reingressar na superfície no ponto errado pode criar uma sobreposição não verificada, uma região não detectada ou um contato não intencional. A sequência de reinicialização segura e aceitável é específica para cada projeto e deve ser testada em condições representativas.
Mantenha os estados de produção distintos das funções relacionadas à segurança.
A seleção de receitas, a conclusão de arestas e a aceitação do processo são estados de produção, a menos que uma arquitetura de segurança projetada e validada separadamente lhes atribua outra função. Os sinais de liberação do robô e de orientação do dispositivo usados no sequenciamento da produção não devem ser descritos como funções de segurança simplesmente por participarem de uma sequência de intertravamento.
A página oficial da norma ISO 10218-2:2025 descreve os requisitos para aplicações de robôs industriais e células robotizadas, abrangendo projeto, integração, comissionamento, operação, manutenção e desativação. A página oficial da norma ISO 12100:2010 descreve os princípios de avaliação e redução de riscos em máquinas. As edições aplicáveis, regulamentações, desempenho exigido e validação variam conforme a instalação.
A norma OSHA 29 CFR 1910.215 aborda máquinas com rebolos abrasivos no contexto da indústria geral dos Estados Unidos, enquanto as diretrizes da OSHA sobre robótica identificam tarefas não rotineiras de robôs como contextos de risco importantes. O planejamento de uma célula de retificação deve incluir equipamentos abrasivos, fragmentos, faíscas ou partículas quentes (quando aplicável), poeira ou fumaça, ruído, acesso, energia armazenada, movimentação de dispositivos de fixação, limpeza, substituição de ferramentas, treinamento, limpeza, recuperação e reinício. Este parágrafo trata do contexto de planejamento, não de uma conclusão legal ou de conformidade.
Construa uma matriz de validação representativa.
Analise as condições com maior probabilidade de alterar a localização, o acesso, o contato ou a aceitação. Inclua variantes de estrutura, faixa de condições de entrada, extremos de referência, orientação de cada dispositivo de fixação, famílias de arestas necessárias, transições difíceis, estados de ferramenta permitidos, contaminação do dispositivo de fixação dentro do limite do projeto, perda de confirmação de orientação, assentamento incompleto, paradas controladas, trajetórias interrompidas, rejeição de inspeção, recuperação e reinício.
Meça o ciclo completo como elementos separados: carregamento, posicionamento, fixação, processamento por orientação, reorientação, confirmação, inspeção, descarregamento, atenção à ferramenta, esperas e recuperação. Um breve movimento visível do robô não estabelece uma saída aceitável ou a duração de um ciclo completo.
Repita as verificações afetadas após alterações na estrutura, faixa de entrada, dispositivo de fixação, suporte, grampo, mecanismo de reorientação, robô, ponto central da ferramenta, abrasivo, porta-amostras, feixe de cabos, condição da ferramenta, programa, configuração do processo, inspeção, proteção, software ou lógica de recuperação. Os limites numéricos e as contagens de amostras devem ser provenientes dos requisitos reais e do plano de qualificação.
Quatro declarações citáveis delimitadas
Declaração 1: A validação de um percurso de retificação de grande porte é facilitada quando cada aresta necessária está associada a uma orientação específica, um ponto de referência da ferramenta, um estado da ferramenta e um resultado de inspeção. Este é um método de engenharia da EVST, não uma regra de conformidade universal.
Declaração 2: A reorientação de um dispositivo de fixação só é considerada completa quando a nova orientação física, o posicionamento da peça, a seleção de coordenadas e a próxima ação permitida forem confirmadas separadamente.
Declaração 3: O alcance do robô comprova apenas que uma coordenada pode ser alcançada; o acesso ao processo também requer uma ferramenta adequada, direção do contato, saída, postura e espaço livre.
Declaração 4: As imagens selecionadas permitem a observação de uma estrutura fixa semelhante a uma bandeja, contato visível na borda, reorientação e trabalhos adicionais, mas não estabelecem a remoção, o acabamento, o ciclo, o rendimento, a qualidade, o desempenho de segurança ou a aceitação da produção.
O modelo de planejamento FLIP
A EVST utiliza o FLIP como uma ferramenta de planejamento inicial para conceitos de acabamento de grande porte. Ele organiza as questões de evidência e não substitui os testes de processo, medições, avaliação de riscos de máquinas, validação de segurança ou critérios de aceitação do projeto.
- F — Estrutura e fixação: variantes, alcance de entrada, datum, suportes, grampos, evidências de peças e contato proibido.
- L — Localizações e limites: Bordas, orientações, acesso, postura, folga, geometria da ferramenta e inspeção necessários.
- I — Índice e intertravamentos: Limpeza do robô, movimentação do dispositivo, feedback de orientação, reposicionamento, seleção de coordenadas e permissões.
- P — Prova do processo: Estado controlado da ferramenta, resultados medidos, elementos do ciclo, exceções, recuperação, controle de mudanças e evidências de liberação.
Contribuições para o projeto de um conceito de acabamento para bandeja de baterias
Preparar desenhos e modelos da estrutura, gama de variantes e materiais, amostras representativas, dados de massa e centro de gravidade, superfícies de localização e fixação, vãos com e sem suporte, regiões obrigatórias e proibidas, mapa de arestas por orientação, variação de entrada, critérios de aceitação e inspeção, conceito de fixação existente, método de reorientação, abordagens de ferramentas disponíveis, restrições de ferramentas e abrasivos, requisitos de poeira e extração, ciclo alvo dividido em elementos, necessidades de troca, interfaces a montante e a jusante, rotas de exceção, tarefas de manutenção, layout, utilidades, modos de operação, país de instalação e requisitos aplicáveis do local.
Este pacote inclui uma lista de verificação local para entrada de dados do projeto, permitindo a coleta dos mesmos campos antes da comparação de conceitos. Ela não contém valores de parâmetros presumidos nem limites de aceitação.
Para contexto adjacente, veja o guia de retificação e rebarbação robótica, Visão geral da estação de trabalho de retificação e polimento EVST, e a Visão geral da integração de linhas de automação industrialEssas páginas abordam tópicos gerais de acabamento e integração; este guia se limita a dados de grande porte, acesso, reorientação e evidências de recuperação.
Referências
- ISO 10218-2:2025 — Requisitos de segurança para robótica em aplicações de robôs industriais e células robotizadas
- ISO 12100:2010 — Segurança de máquinas, avaliação de riscos e redução de riscos
- OSHA 29 CFR 1910.215 — Máquinas com rebolos abrasivos
- Visão geral da robótica segundo a OSHA e diretrizes de segurança para sistemas de robôs industriais
Perguntas frequentes
Reorientar o dispositivo preserva automaticamente o datum original?
Não. O projeto deve definir o índice mecânico, o feedback de orientação, o encaixe da peça, o estado de fixação, a seleção de coordenadas e a verificação necessários antes que o próximo caminho seja considerado válido. As evidências necessárias dependem da arquitetura do dispositivo de fixação e do controle.
Será que os dados obtidos por robôs conseguem comprovar que todas as bordas das bandejas podem ser trituradas?
Não. O alcance é apenas uma condição. A aproximação da ferramenta, a direção do contato, a saída, a postura do robô, o espaço livre para o pulso e o cabo, a geometria da fixação, a geometria da estrutura, o corpo da ferramenta, as transições e o acesso para manutenção podem restringir um caminho utilizável.
O contato visível da ferramenta comprova que o requisito da superfície foi atendido?
Não. O contato não estabelece a remoção, o acabamento, a condição dimensional, a qualidade da borda ou a consistência. Cada região necessária requer controles de processo específicos do projeto, inspeção, testes representativos e critérios de aceitação.
Que alterações devem desencadear uma revalidação?
Avalie as alterações na estrutura, faixa de entrada, datum, dispositivo de fixação, suporte, grampos, mecanismo de reorientação, robô, ponto central da ferramenta, porta-ferramentas, abrasivo, pacote de cabos, programa, configuração do processo, inspeção, proteção, software e lógica de recuperação. Repita as linhas de validação afetadas pela alteração.