
Kluczowe dania na wynos
- Widoczne pobranie i umieszczenie elementów może potwierdzić ścieżkę ruchu, nie pozwala jednak na ustalenie pełnego procesu produkcji ani wyniku produkcji.
- Przed optymalizacją prędkości konieczne jest zdefiniowanie danych urządzenia, własności części, gotowości stacji, potwierdzenia zwolnienia i nietypowego wyjścia.
- Najlepszy wzorzec interfejsu zależy od zmienności komponentów, kontroli przewoźnika, potrzeb związanych ze zmianą, dostępu umożliwiającego inspekcję i konsekwencji kwestionowanego stanu.
- EVST traktuje próby na rzeczywistych komponentach i wywołane wyjątki jako dowody koncepcyjne, a nie jako substytut ostatecznej walidacji komórki.
Co pokazuje wyczyszczona sekwencja i czego nie może udowodnić
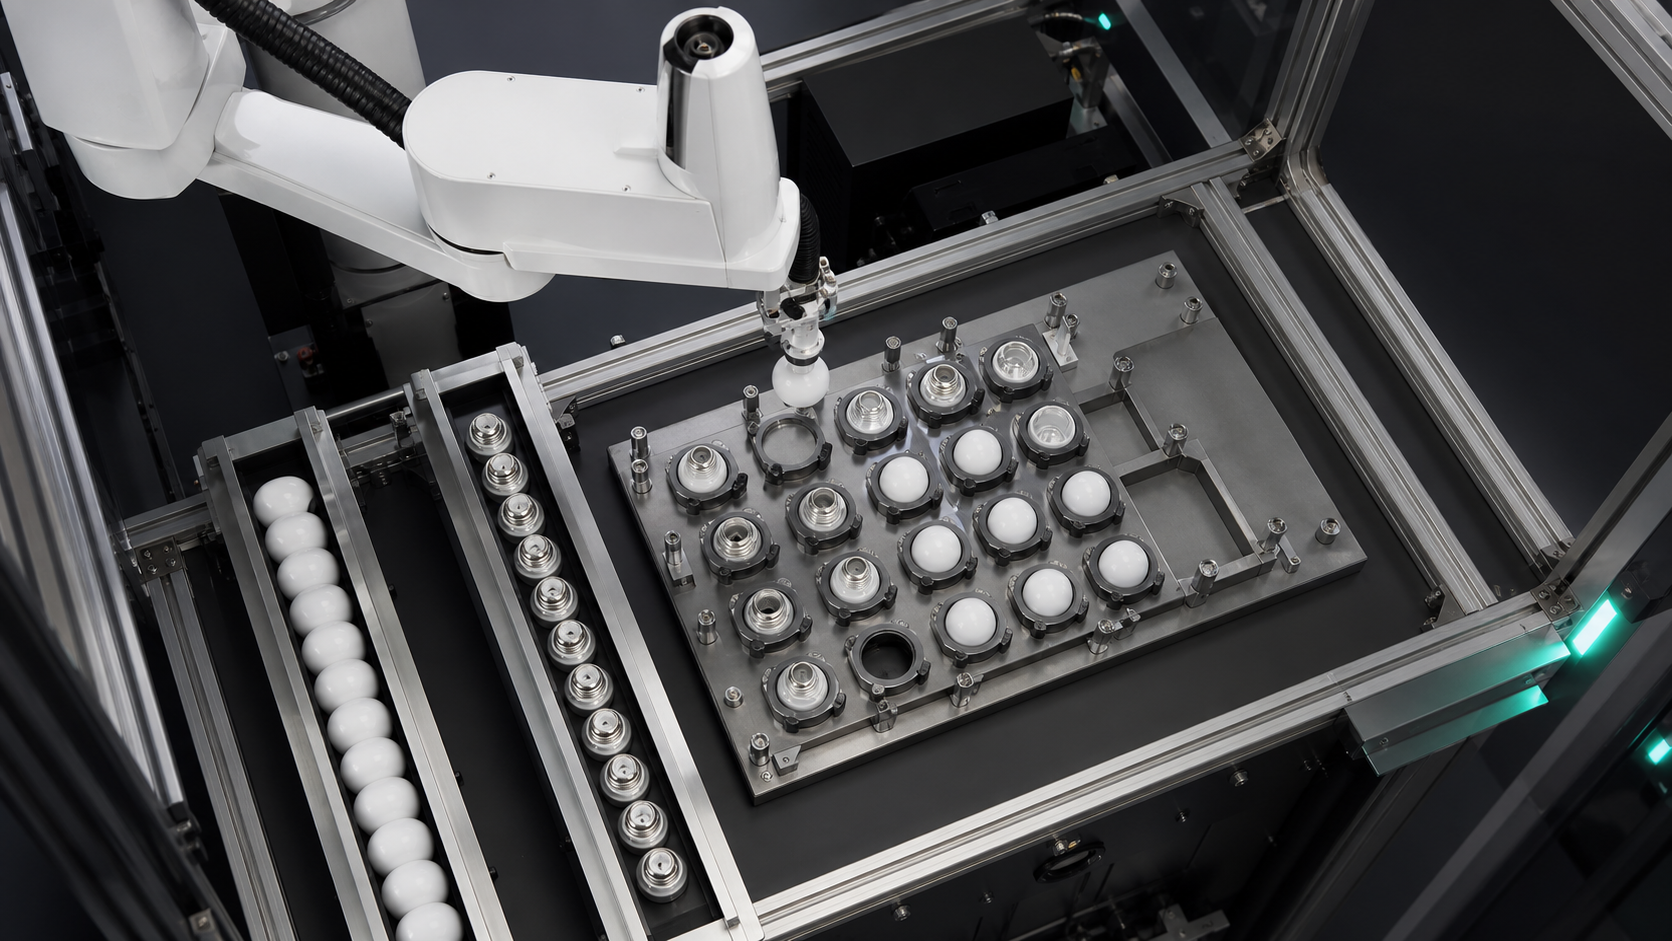
Wyczyszczona sekwencja źródłowa przedstawia komponenty związane z oświetleniem, ruch oprawy, czynności robota typu „pick-and-place” oraz relację pozycyjną między obszarem roboczym a tackami. Obserwacje te potwierdzają dyskusję na temat prezentacji komponentów, chwytania, odniesienia do oprawy i przekazywania ze stanowiska. Nie ujawniają one modelu produktu, klienta, pełnego zestawienia materiałów, receptury montażu, programu sterownika, wyniku czujnika, kryterium kontroli ani historii produkcji.
Na podstawie nagrania nie można określić czasu cyklu, dokładności, wydajności, poprawy jakości, czasu pracy bez nadzoru, certyfikacji ani wyników zgodności. Płynna sekwencja nie może również pokazać reakcji na brakujący komponent, zajętą pozycję tacy, niezgodność zwolnienia lub przerwany restart. W przypadku automatyzacji montażu oświetlenia, użyj sekwencji do zidentyfikowania pytań koncepcyjnych, a następnie odpowiedz na nie, odnosząc się do reprezentatywnych części, udokumentowanych kroków procesu i kontrolowanych prób.
Przed wyborem sprzętu określ granice montażu
„Produkt oświetleniowy” może obejmować wiele rodzin komponentów i operacji. Niniejszy artykuł nie zakłada zatem typu obudowy, elementu optycznego, połączenia elektrycznego, metody mocowania ani normy kontroli. Należy wymienić tylko operacje objęte zakresem. Dla każdej z nich należy zapisać stan wejściowy, wymaganą transformację, stan wyjściowy oraz dowód ukończenia.
W praktyce EVST rozpoczyna ten ekran od mapy stanu części, a nie od katalogu robotów. Komponent może pojawić się na miejscu, ale nieprawidłowo zorientowany. Może być pewnie uchwycony, ale zablokowany przed prawidłowym miejscem docelowym. Może zostać umieszczony w gnieździe, gdy następna stacja nie jest gotowa do przyjęcia własności. Są to różne warunki i nie powinny być reprezentowane przez jeden ogólny sygnał „zakończenia cyklu”.
Cytowane oświadczenie planistyczne 1: W przypadku automatyzacji montażu oświetlenia, położenie tacy nie stanowi dowodu na akceptowalne przekazanie; komórka nadal potrzebuje dowodu, że przewidziany komponent został chwycony, umieszczony, zaakceptowany i zwolniony.
Tabela decyzyjna: wybór interfejsu stacji na podstawie niepewności
Tabela porównuje typowe wzorce interfejsów na poziomie koncepcji, bez klasyfikowania marek robotów ani narzucania uniwersalnego rozwiązania. Należy dokonać wyboru na podstawie rzeczywistego komponentu, asortymentu produktów, wymagań dostępu i obciążenia związanego z odzyskiwaniem.
| Wzorzec interfejsu | Przydatne, gdy | Dowody definiujące | Główne ryzyko planistyczne | Pytanie dotyczące odzyskiwania |
|---|---|---|---|---|
| Stałe gniazdo lub dedykowane urządzenie | Rodzina części i odniesienie do umieszczenia są stabilne | Gniazdo czyste, częściowo osadzone, punkt odniesienia ustalony, uwolnienie zakończone | Zużycie, zanieczyszczenia lub niekompletne siedzisko mogą spowodować zmianę punktu odniesienia roboczego | Czy można usunąć kwestionowaną część bez utraty znanego stanu gniazda? |
| Indeksowana tacka lub nośnik | Kilka stanowisk przemieszcza się przez połączone stacje | Tożsamość nośnika, indeks zablokowany, kieszeń docelowa, stan kieszeni | Robot i przewoźnik mogą nie zgadzać się co do tego, która pozycja jest właścicielem części | W jaki sposób tożsamość jest zachowywana po przerwaniu indeksowania? |
| Zatrzymana prezentacja przenośnika | Przepływ jest elastyczny, a tymczasowe zatrzymanie może spowodować powstanie okna wyboru | Część obecna, pozycja zatrzymania, pewność pozycji, prześwit w dół rzeki | Zmiana odstępu lub postawy może spowodować zużycie dostępnego okna | Gdzie trafia niepewny lub niewybrany komponent? |
| Osprzęt ładowany przez operatora | Wysoki poziom miksu, ograniczona głośność lub uzasadnione jest ręczne ładowanie | Prawidłowy komponent, prawidłowa orientacja, zamknięte mocowanie, wolna przestrzeń dla osób | Zmienność obciążenia i stan interwencji mogą być niejednoznaczne | Co zapobiega ponownemu uruchomieniu z niezweryfikowanego stanu ręcznego? |
Ta tabela decyzyjna spełnia wymóg porównania przypadków użycia, ujawniając kompromisy między czterema rzeczywistymi wzorcami interfejsów. Ostateczny sprzęt pozostaje otwarty do momentu udostępnienia reprezentatywnych komponentów i układów.
Zbuduj kontrakt stanowy na automatyzację montażu oświetlenia
Kontrakt stanu komponentu zawiera listę warunków wymaganych przed przejściem robota lub następnej stacji. Nie jest to specyfikacja sterownika. Zapewnia zespołom mechanicznym, sterującym, procesowym, jakościowym i operacyjnym wspólny język: część dostępna, znana orientacja, chwyt prawidłowy, ścieżka wolna, przyrząd gotowy, zaakceptowane umiejscowienie, zwolnione narzędzie i wykluczony wyjątek.
Każdy stan potrzebuje właściciela i źródła dowodów. „Osprzęt gotowy” może dotyczyć sprzętu docelowego. „Przyczepność prawidłowa” może zależeć od informacji zwrotnej z oprzyrządowania dopasowanej do prawdopodobnego trybu awarii. „Umiejscowienie zaakceptowane” może wymagać sprawdzenia specyficznego dla procesu lub potwierdzenia przez dalszy etap. Unikaj podawania nazwy czujnika przed zrozumieniem wymogu dotyczącego dowodów.
Przykład skoordynowanej komórki montażowej NIST Opisuje przemieszczanie części z podajników do tacek na zestawy, a następnie przekazywanie ich robotowi przed montażem. Ten przykład nie dotyczy walidacji produktu oświetleniowego, ale ilustruje, dlaczego koordynacja i odpowiedzialność między stanowiskami stanowią część problemu montażu.
Oddzielne dowody chwytu, przeniesienia, umieszczenia i zwolnienia
Zamknięcie na żądanie nie dowodzi, że komponent jest utrzymywany. Wykonanie ruchu nie dowodzi, że pozostał on przy narzędziu. Otwarcie na żądanie nie dowodzi, że opuścił narzędzie lub został prawidłowo osadzony. Potraktuj te momenty jako oddzielne pytania dowodowe. Dopasuj dowody do wiarygodnych przyczyn awarii, takich jak brak części, częściowy kontakt, przesunięta pozycja, zatrzymana część, podwójna część lub kontakt z nieprawidłową powierzchnią.
Kontakt narzędzia z rzeczywistym elementem musi zostać sprawdzony. Zespół koncepcyjny powinien udokumentować dozwolone obszary kontaktu, niedozwolone powierzchnie, tolerancję orientacji, wymagany prześwit oraz warunki, które powodują wątpliwości co do chwytu. Nie wymaga to opracowania uniwersalnego ustawienia siły ani nacisku. Wymaga to testowalnego określenia, co narzędzie musi zachować, a co system musi wykryć.
Używaj danych o urządzeniu jako danych wejściowych do procesu, a nie założeń rysunkowych
Punkt odniesienia osprzętu łączy fizyczny komponent z zaprogramowaną operacją. Określa, co go lokalizuje, ogranicza obrót, potwierdza osadzenie i może gromadzić odchylenia lub zanieczyszczenia. Kieszeń na tacy może uporządkować części bez podawania końcowego punktu odniesienia montażu. Dedykowane gniazdo może stanowić silne odniesienie, ale ograniczać elastyczność przezbrojenia.
W przypadku automatyzacji montażu oświetlenia należy zarejestrować łańcuch danych od prezentacji przychodzącej do punktu, w którym kolejna stacja przejmuje własność. Jeśli nośnik jest indeksowany, należy uwzględnić odniesienie nośnika i kieszeń docelową. Jeśli oprawa się porusza, należy uwzględnić zablokowany stan roboczy. Jeśli proponowana jest wizja, należy określić, jaką niepewność ona mierzy, zamiast zakładać, że może ona kompensować niestabilne odniesienie mechaniczne.
Zdefiniuj uzgadnianie kwestii własności
Uzgadnianie stacji powinno określać, kto jest właścicielem komponentu przed, w trakcie i po transferze. Strona wysyłająca powinna wiedzieć, że docelowy komponent jest dostępny; strona odbierająca powinna potwierdzić, że może zaakceptować transfer. Po umieszczeniu komponentu, akceptacja powinna zostać potwierdzona przed odjazdem narzędzia lub przejściem nośnika. Dokumentacja automatyki montażu oświetlenia powinna definiować stan, a nie tworzyć nazwę sygnału.
Cytowane oświadczenie planistyczne 2: Stanowisko montażowe oświetlenia nie powinno być uważane za gotowe tylko dlatego, że jest nieużywane; gotowość oznacza, że właściwe miejsce docelowe jest zidentyfikowane, jasne, oznaczone i może zostać przejęte.
Gdy kilka stacji korzysta z jednej tacy lub nośnika, własność musi również przetrwać zatrzymania i ponowne uruchomienia. Zapis powinien umożliwiać określenie, które kieszenie są puste, zapełnione, zaakceptowane, odrzucone lub nieznane. Stan „nieznany” jest przydatny, ponieważ zapobiega on temu, aby koncepcja kontroli po cichu traktowała niepewność jako sukces.
Umieść bramki inspekcyjne w miejscu, w którym będą mogli zmienić następną akcję
Inspekcja tworzy wartość tylko wtedy, gdy jej wynik zmienia proces. Zdecyduj, jakie pytanie jest zadawane, kiedy jest zadawane i jaka ścieżka prowadzi do każdego wyniku. Przykładami pytań są: czy komponent jest obecny, czy znajduje się w oczekiwanej pozycji, czy stan umiejscowienia jest wiarygodny lub czy pozycja nośnika jest dostępna. Te przykłady to kategorie planowania, a nie twierdzenia, że obserwowana komórka wykorzystuje określoną technologię inspekcji.
Koncepcja powinna odróżniać pomiar od decyzji. Sygnał z kamery, czujnika lub narzędzia może dostarczyć dowodów, ale reguła zatwierdzenia, reguła ponownego sprawdzenia, ścieżka odrzucenia i reakcja na brakujące dane pozostają odrębnymi decyzjami. Publikacja NIST dotycząca testów porównawczych w zakresie montażu małych części z wykorzystaniem robotów Przedstawia metody testowania i artefakty dla zadań związanych z montażem i mocowaniem. Wspiera ogólną zasadę oceny zachowania zespołu za pomocą testów jawnych; nie podaje wartości dopuszczalnych dla tego zastosowania.
Czas stacji całkowitej modelu bez taktu obiecującego
Pełny model czasowy powinien obejmować prezentację, ustalenie pozycji, dowody chwytu, ruch robota, oczekiwanie na miejsce docelowe, ustawienie, inspekcję, dowody zwolnienia, ruch nośnika i oczekiwany powrót. Zapobiega to pomyleniu ruchu robota z całym procesem. Ponieważ materiał filmowy nie określa żadnego z tych okresów, niniejszy artykuł nie podaje wartości taktu ani przepustowości.
Cytowane oświadczenie planistyczne 3: W przypadku planowania koncepcji stacja robotyczna nigdy nie jest szybsza niż najwolniejsza zweryfikowana zmiana stanu, na którą musi czekać, wliczając w to podawanie, gotowość do miejsca przeznaczenia, inspekcję i normalny powrót do stanu początkowego.
EVST zaleca zbudowanie pierwszego modelu czasowego na podstawie zaobserwowanych zdarzeń w reprezentatywnej próbie. Rejestruj każdy stan oczekiwania osobno. Takie podejście pokazuje, czy koncepcja jest ograniczona przez prezentację, obsługę, indeksowanie nośników, sprawdzanie lub odzyskiwanie, bez przypisywania robotowi nieobsługiwanej wartości produkcji.
Odzyskiwanie wyjątków projektowych przed ciągłymi próbami
Odzyskiwanie automatyki zespołu oświetleniowego rozpoczyna się od nazwanych klas błędów: brak komponentu, niepewny chwyt, zajęte miejsce docelowe, niezaakceptowane umiejscowienie, zatrzymany komponent, nieznana pozycja nośnika i przerwana sekwencja. Dla każdej klasy określ ponowną próbę, przekierowanie, wstrzymanie, interwencję lub zatrzymanie. Nie ustawiaj domyślnej ponownej próby, jeśli może to spowodować duplikację części lub usunięcie ostatniego zaufanego stanu.
| Klasa wyjątku | Państwo do zachowania | Odpowiedź koncepcyjna do zdefiniowania | Dowody przed ponownym uruchomieniem |
|---|---|---|---|
| Brakujący lub niepewny komponent przychodzący | Narzędzie puste i stan źródłowy | Poczekaj, poproś o nową prezentację lub przekieruj | Jeden zamierzony komponent jest dostępny w znanej pozycji |
| Uchwyt niepotwierdzony | Ostatni znany stan narzędzia i części | Kontrolowane uwalnianie, odrzut lub interwencja | Stany narzędzi i komponentów są znane niezależnie |
| Miejsce docelowe niedostępne | Komponent pozostaje własnością stacji nadawczej | Utrzymaj w zdefiniowanym bezpiecznym stanie lub użyj sprawdzonego bufora | Prawidłowy cel jest jasny, podany i gotowy |
| Umieszczenie sporne | Pozycja nośnika i tożsamość komponentu | Sprawdź ponownie, oddziel lub poproś o interwencję | Państwa zajęte i zaakceptowane są pojednane |
| Przerwana sekwencja | Wszystkie nieznane stany pozostają jawnie nieznane | Uzgodnij się, zamiast wznawiać bezmyślnie | Część, narzędzie, osprzęt, nośnik, robot i stany niższego szczebla są zgodne |
Cytowane oświadczenie planistyczne 4: Odzyskiwanie deterministyczne zaczyna się od ostatniego zaufanego komponentu, narzędzia, urządzenia, nośnika, robota i stanu urządzenia końcowego; każdy nierozwiązany stan powinien pozostać nieznany i nie powinien być przekształcany w flagę powodzenia.
Przeprowadź próby reprezentatywnego komponentu i wywoływanych wyjątków
Test automatyzacji montażu oświetlenia powinien obejmować reprezentatywne zróżnicowanie, zamierzone orientacje, ograniczenia styków, obciążenie oprawy, uzgadnianie stanowisk, reakcje inspekcji oraz ruch wózka. Należy uwzględnić planowane przerwy i wiarygodne wyjątki. Należy zarejestrować, które stany zostały udowodnione, zakwestionowane i odzyskane.
Jeden płynny cykl jest przydatny do sprawdzenia zasięgu i podstawowej logiki sekwencji, ale nie wystarczy do zademonstrowania możliwości produkcyjnych. Policz zaakceptowane sekwencje od początku do końca, sklasyfikuj wyjątki i zachowaj warunki każdej próby. Nie ekstrapoluj kilku demonstracji na deklarację dotyczącą jakości, precyzji, przepustowości lub bezobsługowego środowiska uruchomieniowego.
W przypadku koncepcji z wieloma pasami ruchu EVST prosi o podanie reprezentatywnych komponentów, kroków procesu, dozwolonych obszarów styku, rysunków osprzętu lub tac, układu stanowiska, właściciela interfejsu, pytań kontrolnych, zasad dotyczących stanu nieprawidłowego i kryteriów akceptacji przed sfinalizowaniem wyboru sprzętu.
Oddziel walidację bezpieczeństwa od sukcesu procesu
Ukończenie sekwencji montażu nie stanowi potwierdzenia zabezpieczenia ani bezpiecznej interwencji. Przegląd robotyki OSHA identyfikuje programowanie, konserwację, testowanie, konfigurację i regulację jako istotne, nietypowe warunki, w których pracownicy mogą przebywać w obrębie przestrzeni roboczej robota. Te wytyczne Stanów Zjednoczonych stanowią przydatne przypomnienie o konieczności oceny interwencji i ponownego uruchomienia, ale nie stanowią wniosku dotyczącego zgodności konkretnego projektu.
Ocena ryzyka, zabezpieczenia, kontrola energii, kontrola dostępu, procedury operacyjne i walidacja muszą zostać przeprowadzone dla konkretnej instalacji zgodnie z obowiązującymi wymogami. Kontrola procesu i funkcje bezpieczeństwa również służą różnym celom i nie powinny być traktowane zamiennie.
Powiązane przewodniki planowania montażu
- Użyj instrukcja montażu małych części gdy głównym problemem jest uszkodzenie styku, zachowanie podczas wkładania, dopuszczalna siła lub punkt odniesienia dla urządzenia.
- Użyj przewodnik pozycjonowania zespołu urządzeń gdy głównym problemem jest stabilizacja punktu odniesienia przed zamocowaniem lub korektą za pomocą kamery.
- Użyj Przewodnik po zadaniach SCARA gdy pozycja narzędzia, osie, zasięg, obciążenie i architektura robota nadal muszą zostać poddane ocenie.
Ta strona ma węższy cel: definiowanie dowodów stanu komponentów, osprzętu, przekazania, kontroli i odzyskiwania na potrzeby automatyzacji montażu oświetlenia bez konieczności wybierania modelu robota lub zgłaszania wyników produkcji.
PYTANIA I ODPOWIEDZI
Czy udany odbiór dowodzi, że stanowisko montażowe jest gotowe?
Nie. Obsługuje tylko warunki uchwytu i ruchu widoczne w danym zdarzeniu. Gotowość do miejsca docelowego, akceptacja umieszczenia, zwolnienie, inspekcja, własność downstream i obsługa wyjątków pozostają oddzielnymi stanami.
Czy automatyzacja montażu oświetlenia zawsze wymaga wizji?
Nie. Stabilna prezentacja mechaniczna i dobrze zdefiniowane mocowanie mogą zapewnić wymaganą pozycję. Wizję można wziąć pod uwagę, gdy pozostaje mierzalna niepewność, ale koncepcja musi definiować, co mierzy, jak traktowana jest pewność siebie i co dzieje się po uzyskaniu niepewnego wyniku.
Jak należy postępować w przypadku mieszanych wariantów komponentów?
Zacznij od zdefiniowania tożsamości wariantu, dozwolonej orientacji, kompatybilnego kontaktu narzędzi, mapowania osprzętu lub nośnika oraz reguły zapobiegającej przejściu niewłaściwej receptury. Właściwa metoda identyfikacji zależy od rzeczywistych komponentów i procesu; nie można jej wywnioskować z materiału filmowego.
Jakie dane wejściowe są potrzebne do opracowania koncepcji automatyzacji montażu oświetlenia?
Podaj reprezentatywne komponenty, sekwencję procesów, dozwolone powierzchnie styku, prezentację przychodzącą, szczegóły dotyczące osprzętu lub tac, układ stanowiska, własność interfejsu, pytania kontrolne, oczekiwane wyjątki, dane wejściowe dotyczące docelowego czasu, środowisko operacyjne i zasady akceptacji. Dane te wspierają testowanie, ale nie stanowią wstępnego zatwierdzenia wydajności.
Źródła i granica metody
- NIST, protokoły porównawcze do oceny systemów montażu małych części robotycznych.
- NIST, skoordynowany montaż w heterogenicznej komórce roboczej robota.
- Amerykańska Agencja Bezpieczeństwa i Higieny Pracy, Przegląd robotyki.
Przygotuj testowalny opis stacji
EVST może ocenić koncepcję automatyzacji montażu oświetlenia, gdy udokumentowane są stany części, referencje do oprawy, właściciel przekazania, pytania kontrolne, nieprawidłowe wyjścia i dowody odbioru. Zacznij od rzeczywistych komponentów i pełnej sekwencji stanowisk, a następnie porównaj sprzęt dopiero po uwidocznieniu nierozwiązanych stanów.