
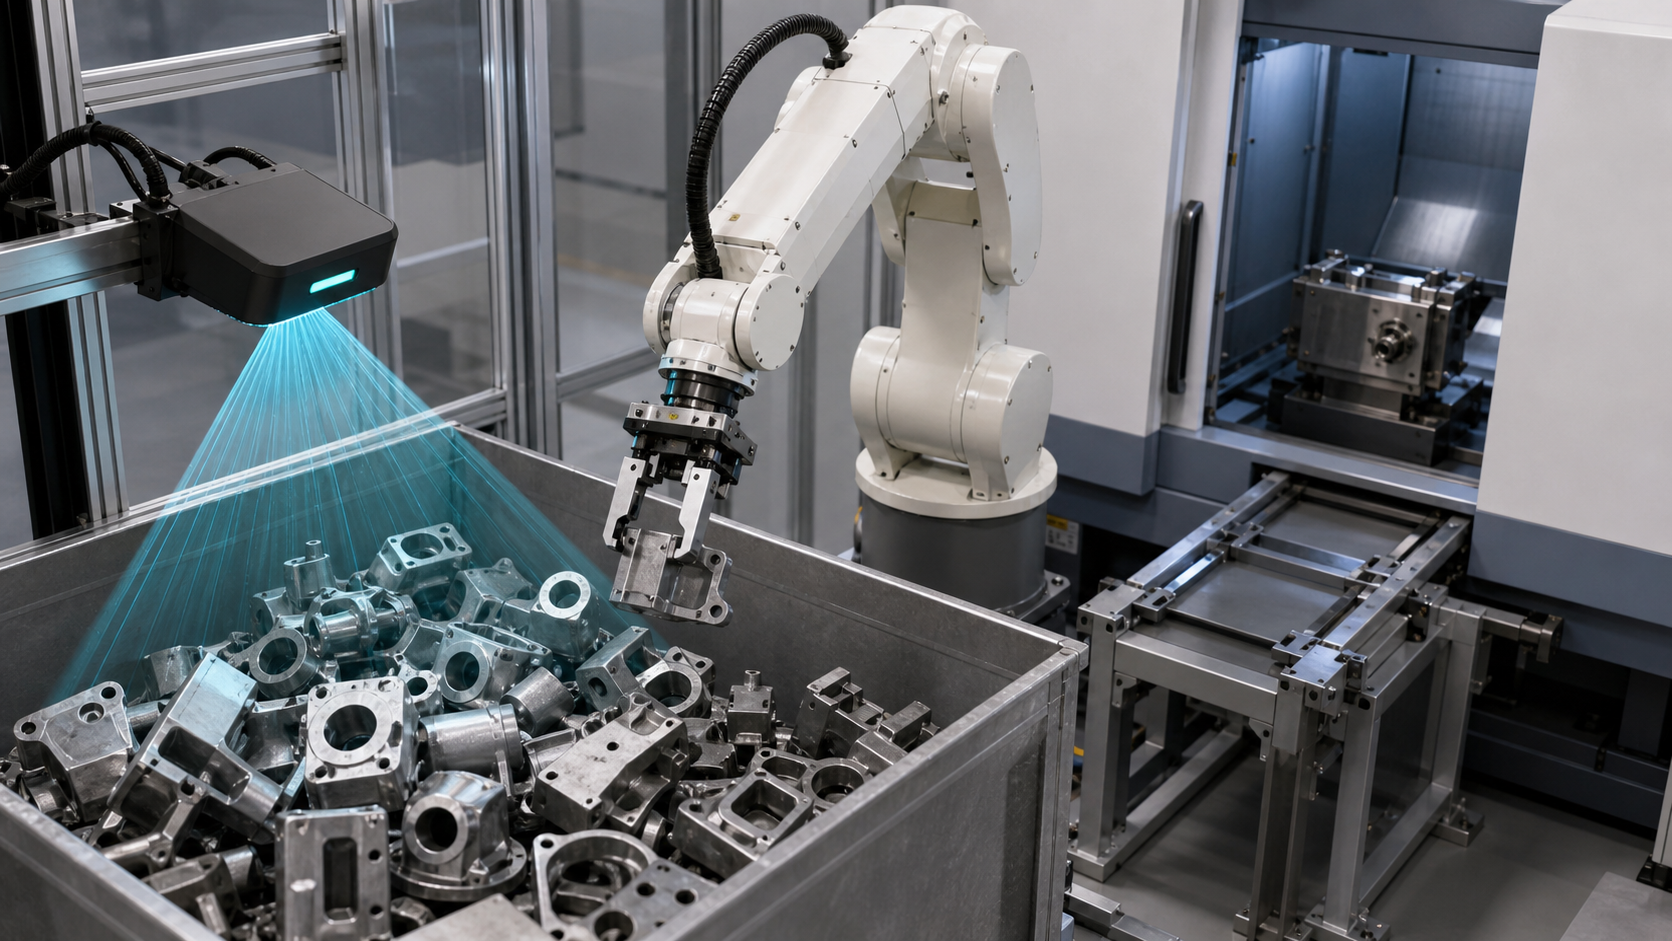
Niniejszy przewodnik jest przeznaczony dla inżynierów produkcji, inżynierów sterowania, integratorów, planistów konserwacji i zespołów produkcyjnych oceniających obciążenie maszyn o zmiennej liczbie części. EVST traktuje wynik wizji jako jeden z sygnałów wejściowych do kontrolowanego przekazania, a nie jako dowód, że cała komórka jest gotowa.
Co wspiera materiał źródłowy, a czego nie
Zarejestrowany materiał jest identyfikowany jako aplikacja do obsługi maszyn z wykorzystaniem wizji 3D. Wyczyszczona sekwencja w sposób widoczny obsługuje jedynie ruch robota i interakcję z obszarem urządzenia, w tym podejście, dostęp, wycofanie i kontekst obsługi części. Nie uwidacznia ona w sposób widoczny mapy głębi, rozpoznanej pozycji, wyniku kalibracji, oceny chwytu, logiki sterowania maszyną, zapisu inspekcji ani obwodu bezpieczeństwa.
EVST przeanalizowało arkusze kontaktowe z pełnego źródła, wybrany bezpieczny zbiór oraz zatwierdzoną pochodną jako dowody oparte na ograniczonej obserwacji. Na podstawie tego materiału nie wywnioskowano dokładności rozpoznawania, wskaźnika powodzenia uchwycenia, czasu cyklu, czasu pracy ciągłej, solidności, uniwersalnego pokrycia części, walidacji bezpieczeństwa, zgodności ani wyniku certyfikacji.
Najważniejsze informacje przed wyborem metody lokalizacji
- Przed wyborem kamery lub algorytmu należy określić rzeczywiste stany wejściowe.
- Należy zachować wyraźne ramy wizji, ramy robota, ramy narzędzia, ramy części i dane maszyny.
- Oceń wykonalność uchwycenia materiału niezależnie od wykrycia pozy.
- Przed uzyskaniem dostępu do sprzętu należy uzyskać zezwolenie na maszynę i zweryfikować stan urządzenia.
- Przed optymalizacją ruchu zaprojektuj ścieżki o niepewnych wynikach i przerwanych cyklach.
Stół decyzyjny do obsługi maszyn 3D
| Podejście lokalizacyjne | Przydatny stan początkowy | Dowody do potwierdzenia | Założenie, aby uniknąć |
|---|---|---|---|
| Stała prezentacja mechaniczna | Części są dostarczane zgodnie z powtarzalnymi danymi fizycznymi i kontrolowaną orientacją | Stan odniesienia, zmienność części, zużycie osprzętu, luz obciążenia i stan zwolnienia | Rysunek nominalnego osprzętu udowadnia, że każda przychodząca część jest zlokalizowana |
| Wizja 2D | Wymaganą lokalizację można wywnioskować z kontrolowanego widoku, a w tym widoku można zaobserwować istotne odchylenia | Warunki oświetlenia, widoczne cechy, płaszczyzna obrazu, skala, okluzja i transformacja klatki robota | Wyraźny obraz pokazuje, że podejście i chwyt są bezkolizyjne |
| Wizja 3D | Głębokość lub pozycja poza płaszczyzną mają znaczenie przy podejmowaniu decyzji o podniesieniu | Pokrycie sceny, układ odniesienia, reprezentatywne powierzchnie, sąsiednia geometria, kandydaci do uchwycenia i warunki odrzucenia | Powrócona poza jest automatycznie osiągalna i możliwa do uchwycenia |
| Hybrydowa prezentacja i wizja | Wskazówki mechaniczne mogą ograniczyć zmienność, podczas gdy wizja rozwiewa pozostałą niepewność | Podział odpowiedzialności pomiędzy sprzętem danych a czujnikami, a także wykrywanie awarii dla obu | Dwie metody lokalizacji eliminują potrzebę dowodów akceptacji |
Zacznij od stanów części przychodzących, a nie specyfikacji aparatu
Wypisz, jak części mogą być faktycznie dostarczane: rozdzielone, zagnieżdżone, przechylone, nachodzące na siebie, obrócone, częściowo ukryte, spoczywające na różnych powierzchniach lub wymieszane z separatorami i pustymi przestrzeniami. Zapisz, które stany są akceptowalne do automatycznego odbioru, a które muszą zostać odrzucone, przestawione lub wysłane do interwencji. Ta lista stanie się podstawą dla reprezentatywnych próbek i testów wyjątków.
Stan powierzchni również należy uwzględnić w rekordzie wejściowym. Obszary odblaskowe, ciemne wykończenia, obszary półprzezroczyste, zanieczyszczenia, uszkodzenia i różnice w obróbce mogą wpływać na to, co czujnik może obserwować. Warunki te nie uzasadniają ogólnego twierdzenia, że jeden czujnik będzie skuteczny lub nie; definiują one, co projekt musi przetestować na rzeczywistym materiale.
Zachowaj widoczność każdej ramki współrzędnych w zapisie projektu
Wynik lokalizacji ma znaczenie tylko w zdefiniowanej ramce. Zapis projektu powinien identyfikować ramkę czujnika, ramkę sceny lub kontenera, ramkę bazy robota, aktywną ramkę narzędzia, ramkę części oraz dane maszyny użyte do załadunku. Powinien również określać, która transformacja jest stała, która skalibrowana, która może ulec zmianie po konserwacji, a także sposób wykrywania zmienionej relacji.
Weryfikacja powinna oddzielać różne źródła błędów, zamiast łączyć je w jeden niewyjaśniony wynik. Projekt może wymagać sprawdzenia montażu czujnika, rozmieszczenia artefaktów kalibracyjnych, konfiguracji robota i narzędzi, położenia pojemnika, geometrii części oraz układu odniesienia po stronie maszyny. Limity liczbowe muszą wynikać z wymagań dotyczących części i procesu, a następnie zostać przetestowane z zainstalowanym sprzętem.
Zweryfikuj wykonalność projektu po lokalizacji
Geometrycznie prawidłowa pozycja części sama w sobie nie zapewnia użytecznego ujęcia. Proponowana pozycja narzędzia musi utrzymywać powierzchnie styku na dozwolonym obszarze, unikać sąsiednich części, zapewniać swobodę ruchu, zachowywać wymaganą orientację narzędzia i zapewniać ścieżkę do usunięcia. Przenoszona część musi również pozostać wolna podczas przenoszenia i wprowadzania do maszyny.
Decyzja o uchwyceniu powinna prowadzić do obserwowalnego wyniku. Przykładami mogą być: zaakceptowany kandydat, brak akceptowalnego kandydata, utrudnione podejście, niepotwierdzony chwyt lub niepewny stan części. Kontroler potrzebuje następnie zdefiniowanej odpowiedzi dla każdego wyniku. Powtarzane próby powinny mieć limit i warunek wyjścia; w przeciwnym razie lokalny problem z wykrywaniem może doprowadzić do niekontrolowanego zatrzymania produkcji.
Zdefiniuj przekazanie maszyny jako potwierdzone stany
Przed uzyskaniem dostępu do sprzętu należy zdefiniować uprawnienia, które muszą być spełnione. Praktyczny model stanu może obejmować gotowość maszyny, dozwolony dostęp, gotowość oprzyrządowania, robota przenoszącego oczekiwaną część, wybraną lokalizację docelową i wykluczenie ruchu kolidującego. Po umieszczeniu części, proces powinien rozróżnić obecność części, ustalenie własności oprzyrządowania, zwolnienie narzędzia robota, zwolnienie robota i zezwolenie na cykl maszyny.
Nazwy sygnałów i ich implementacja zależą od architektury maszyny i sterowania. Sam czas jest słabym dowodem, ponieważ upływ czasu nie dowodzi stanu oprzyrządowania, czystości robota, pomyślnego zwolnienia ani obecności części. Rekord przekazania powinien określać, co zostało potwierdzone, w jaki sposób zostało potwierdzone oraz który stan jest właścicielem części przy każdym transferze.
Zaplanuj ścieżki wyjątków przed operacją automatyczną
| Zaobserwowany stan | Kontrolowana odpowiedź w celu zdefiniowania | Dowody potrzebne przed ponownym uruchomieniem |
|---|---|---|
| Wynik lokalizacji jest nieobecny lub wykracza poza akceptowalny stan | Wstrzymaj odbiór, zezwól na ograniczone ponowne skanowanie lub działanie związane z zarządzaniem sceną, a następnie odrzuć lub poproś o interwencję | Znany stan sceny, liczba ponownych prób i autoryzowana następna akcja |
| Uchwyt nie jest potwierdzony | Zatrzymaj transfer i przenieś go tylko przez sprawdzoną ścieżkę pustego narzędzia lub niepewnej części | Stan narzędzia, stan części, bezpieczne wycofanie i stan pojemnika |
| Podejście lub wycofanie jest niedostępne | Zapobiec wejściu i skierować do określonej pozycji awaryjnej | Lokalizacja robota, status przenoszonej części, stan maszyny i przejrzysta koperta odzyskiwania |
| Maszyna nie jest gotowa lub utracono uprawnienia dostępu | Trzymaj się poza obszarem sprzętu lub wykonaj zatwierdzony odwrót | Aktualny właściciel, stan wyposażenia, stan pozwalający na czyszczenie robota i przywrócone uprawnienia |
| Niepewne jest wydanie lub częściowa obecność | Nie uruchamiaj cyklu maszyny; wejdź w stan weryfikacji lub interwencji | Potwierdzono lokalizację części, stan narzędzia, stan uchwytu i autoryzację ponownego uruchomienia |
Dopuszczalna reakcja zależy od konkretnego zastosowania. Dostęp, kontrola energii, zabezpieczenia, uprawnienia do resetowania i interwencja ręczna muszą być zgodne z oceną ryzyka projektu, instrukcjami dotyczącymi sprzętu i obowiązującymi wymogami.
Zbuduj plan dowodów etapowych
- Zamroź wersję części, reprezentatywne stany przychodzące, reguły kontenera, konfigurację narzędzia, dane maszyny i przewidywany stan załadunku.
- Sprawdź relacje współrzędnych czujnika, sceny, robota, narzędzia, części i maszyny przy użyciu zainstalowanego układu.
- Wyniki lokalizacji należy rejestrować oddzielnie od wyników kandydatów na studia.
- Podejście testowe, podnoszenie, usuwanie, przenoszenie, wprowadzanie, ustawianie, zwalnianie i wycofywanie sprzętu z reprezentatywnymi ekstremami.
- Niepewna lokalizacja siły, pusty uchwyt, utrudniony ruch, niegotowość maszyny, utrata pozwolenia i niepewne warunki zwolnienia.
- Potwierdź każde wstrzymanie, ponów próbę, odrzuć, wycofaj, interwencję, zresetuj i ponownie uruchom ścieżkę.
- Przed zmianą parametrów ruchu zastosuj określoną w projekcie metodę inspekcji do ukończonego przekazania.
Ta sekwencja stanowi ramy dowodowe, a nie uniwersalny plan akceptacji. Wielkość próby, tolerancja numeryczna, czas trwania testu, dopuszczalna liczba ponownych prób, metoda inspekcji i upoważnienie do akceptacji pozostają decyzjami projektowymi.
Kontekst bezpieczeństwa i integracji
Oficjalna ISO 10218-2:2025 strona opisuje wymagania integracyjne dla zastosowań robotów przemysłowych i cel robotycznych. Przegląd robotyki OSHA oraz Wytyczne OSHA dotyczące systemów robotów przemysłowych zapewnić dodatkowy kontekst bezpieczeństwa, obejmujący niestandardowe działania w pobliżu systemów robotycznych.
Źródła te nie stanowią dowodu na to, że komórka pokazana na filmie lub zaproponowana w koncepcji jest zgodna z przepisami. Obowiązujące przepisy, normy, instrukcje obsługi sprzętu, ocena ryzyka, zabezpieczenia, walidacja i procedury operacyjne muszą zostać określone dla rzeczywistej instalacji.
Cztery ograniczone stwierdzenia, które można zacytować
Obsługa maszyny z systemem wizji 3D jest kontrolowana tylko wtedy, gdy stan przychodzącej części, rama wizji, ramy robota i narzędzia, decyzja o uchwyceniu, zezwolenie maszyny i wynik przekazania tworzą jeden, możliwy do prześledzenia łańcuch dowodów.
Przywrócona pozycja 3D sama w sobie nie ustanawia użytecznego punktu odbioru; kontakt narzędzia, odstęp od podejścia, sąsiednia geometria, odstęp od przenoszonej części i stan zwolnienia nadal wymagają walidacji.
Dostęp do maszyny powinien zależeć od potwierdzonej gotowości, stanu osprzętu, dostępności części i warunków pozwalających robotowi na pracę, a nie od założenia upływu czasu.
Udostępniony materiał filmowy pozwala jedynie na ograniczoną obserwację ruchu robota w obszarze urządzenia; nie wykazuje dokładności rozpoznawania, skuteczności uchwycenia, czasu cyklu, solidności, walidacji bezpieczeństwa, zgodności ani certyfikacji.
Powiązane przewodniki inżynieryjne
- Komponenty, interfejsy i sterowanie integracją komórki robota
- Integracja linii automatyki przemysłowej i planowanie przejęć
- Planowanie osi zewnętrznej i obwiedni ruchu robota
PYTANIA I ODPOWIEDZI
Kiedy wizja 3D zasługuje na ocenę w kontekście obsługi maszyn?
Oceń to, gdy decyzja o podniesieniu zależy od głębokości lub pozycji poza płaszczyzną, której nie da się uzyskać za pomocą stałej prezentacji lub kontrolowanego widoku dwuwymiarowego. Decyzja nadal zależy od rzeczywistej zmienności części, dostępu, ograniczeń narzędzi, interfejsu maszyny i dowodów akceptacji.
Czy prawidłowa pozycja oznacza, że robot może chwycić część?
Nie. Narzędzie wymaga zapewnienia dozwolonego obszaru styku, podejścia bezkolizyjnego, odstępu od sąsiednich części i pojemnika, potwierdzonego stanu uchwytu oraz ścieżki usunięcia, która pozostaje prawidłowa po przymocowaniu części.
Co powinno się stać, gdy pewność co do lokalizacji okaże się niewystarczająca?
Przytrzymaj odbiór i przejdź przez zdefiniowaną reakcję, taką jak ograniczone ponowne skanowanie, działanie zarządzania sceną, odrzucenie trasy lub autoryzowana interwencja. Limit ponownych prób i dowód ponownego uruchomienia powinny zostać określone przed automatycznym uruchomieniem.
Czy źródłowy film może stanowić dowód rozpoznania lub wydajności produkcji?
Nie. Nie przedstawia kontrolowanego zbioru danych, zmierzonego wyniku rozpoznania, powtarzalnego zapisu chwytu, badania w określonym czasie, dowodów z ciągłego przebiegu ani zweryfikowanych kryteriów akceptacji. Wnioski dotyczące wydajności wymagają osobnych dowodów z projektu.
Dane wejściowe do oceny koncepcji
Przygotuj modele części i ich rewizje, reprezentatywne stany wejściowe, warunki powierzchni, geometrię kontenera, zasady załadunku, dopuszczalne obszary uchwytu, dane narzędzia, dane maszyny, interfejs urządzenia, wymagane warunki przekazania, metodę kontroli, cykl docelowy, dostępną przestrzeń i przypadki wyjątków. Ocena koncepcji EVST może następnie zmapować łańcuch współrzędnych, ograniczenia uchwytu, uprawnienia, stany odzyskiwania i pytania walidacyjne bez konieczności wymyślania wyniku, który nie został przetestowany.
Jak przygotowano i prowadzono ten artykuł
Metoda łączy ograniczoną obserwację zarejestrowanych mediów z inżynierskim rozkładem prezentacji, współrzędnych, zrozumienia, interfejsu maszyny i kontroli wyjątków. Oficjalne źródła bezpieczeństwa są łączone w miejscu użycia, podczas gdy oświadczenia oparte na nagraniach wideo ograniczają się do widocznych działań i wyraźnych braków. Korekty można zgłaszać za pośrednictwem droga kontaktu z firmąi Politykę prywatności wyjaśnia sposób obsługi danych witryny.