
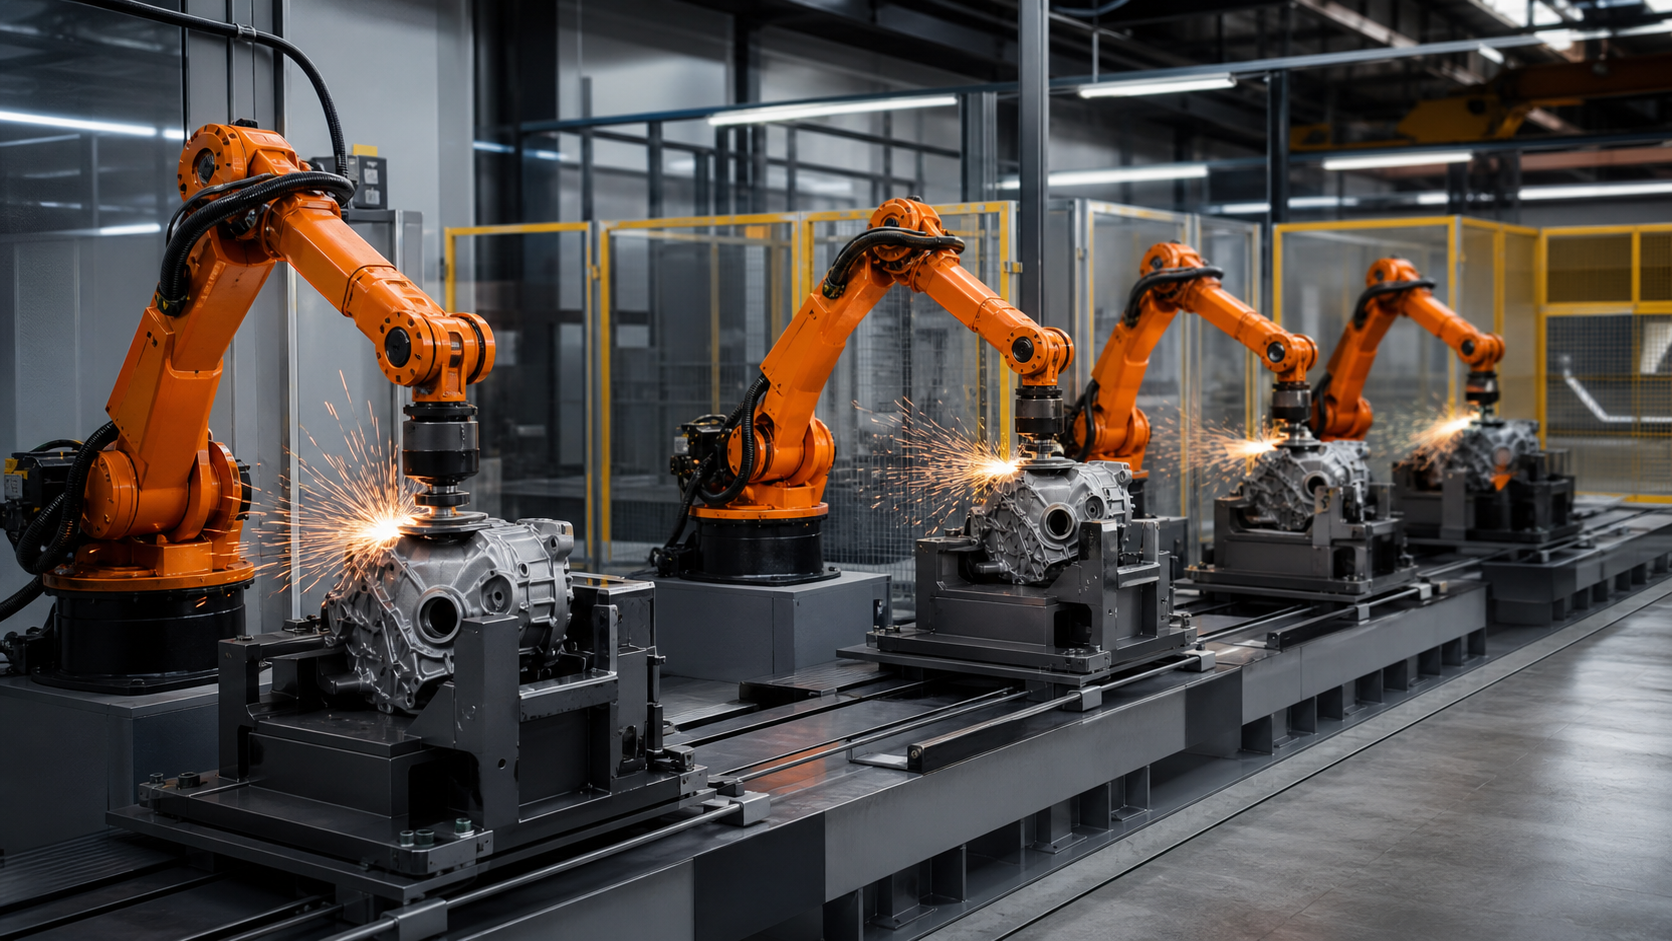
Niniejszy przewodnik jest przeznaczony dla inżynierów produkcji, właścicieli procesów wykończeniowych, inżynierów kontroli, integratorów, planistów konserwacji i zespołów ds. jakości, którzy decydują, czy architektura wielostanowiskowa jest akceptowalna. EVST traktuje liczbę stanowisk jako konsekwencję zweryfikowanej zawartości roboczej i logiki odzyskiwania, a nie jako skrót do obietnicy przepustowości.
Co rejestrowany materiał filmowy wspiera, a czego nie
Zarejestrowane źródło zawiera ograniczone okno użyteczne od 15 do 95 sekund; wyczyszczona pochodna wykorzystuje krótszy segment obejmujący wyłącznie proces. Ta pochodna obsługuje ograniczoną obserwację ruchu robota i interakcji narzędzia z przedmiotem obrabianym w obszarze przetwarzania przemysłowego. Publiczna pochodna wyklucza obszary źródłowe zawierające tożsamość zewnętrzną i ludzi.
Przeglądany materiał nie zawiera kontrolowanego badania wyważenia stanowiska, specyfikacji ścierniwa, śladu siły, pomiaru usuwania materiału, kontroli powierzchni, zapisu żywotności narzędzia, historii kolejek, powtarzalnego czasu cyklu, próby naprawy usterek ani wyniku odbioru. W związku z tym EVST nie wykorzystuje tych danych do deklarowania przepustowości, wykończenia, zdolności wymiarowej, stabilności w cyklu ciągłym, walidacji bezpieczeństwa, zgodności ani certyfikacji.
Wybierz architekturę stacji przed zrównoważeniem czasu
„Cztery stacje” mogą opisywać trzy zasadniczo różne systemy. W układzie identyczno-równoległym dowolna dostępna stacja może przetwarzać kolejną kwalifikującą się część. W układzie sekwencyjnym każda stacja posiada inną operację lub obszar powierzchni. W układzie mieszanym niektóre stacje są wymienne, podczas gdy inne wykonują wyspecjalizowany krok. Takie układy wymagają innej logiki routingu, buforowania, śledzenia i odzyskiwania.
| Architektura | Przydatny stan początkowy | Dowody, które mają znaczenie | Typowa ukryta zależność |
|---|---|---|---|
| Identyczne stacje równolegle | Jedną operację można powtórzyć przy użyciu tych samych narzędzi i kontroli na różnych stanowiskach | Dane między stanowiskami, stan narzędzi, dystrybucja wyników, reguła kolejki i równoważność przezbrojeń | Ta sama nazwa programu nie oznacza tego samego stanu procesu fizycznego |
| Sekwencyjne stacje specjalistyczne | Różne powierzchnie lub etapy procesu wymagają różnych dostępów, narzędzi lub weryfikacji | Dane transferowe, własność operacyjna, egzekwowanie zamówienia, kontrola pośrednia i polityka obejścia | Zakończony krok wstępny może zostać unieważniony przez późniejsze zdarzenie obsługi |
| Architektura mieszana | Wspólna operacja korzysta z równoległej pojemności, podczas gdy jedno ograniczenie pozostaje wyspecjalizowane | Zasady kwalifikowalności, wspólna pojemność buforowa, dostępność stacji specjalistycznych i możliwość śledzenia tras | Specjalistyczny krok może dominować nad linią nawet wtedy, gdy grupa równoległa jest bezczynna |
Zbuduj model zawartości pracy dla każdej rodziny części
Podziel wymagania dotyczące wykończenia na nazwane obszary, podejścia narzędzi, przewidywane kierunki styku, punkty kontroli i ruchy bezkontaktowe. Model powinien być na poziomie dowodowym: powinien określać, co należy uwzględnić i zweryfikować, bez wymyślania szybkości usuwania materiału ani wartości siły. Jeśli część wymaga zmiany orientacji, potraktuj zmianę zacisku i nowy punkt odniesienia jako zakres pracy, a nie jako czas swobodnego przejścia.
Rodziny części nie powinny być grupowane tylko dlatego, że pasują do tego samego oprzyrządowania. Porównaj dostępne obszary, stan krawędzi, stan materiału, wybór narzędzi, zachowanie się zanieczyszczeń, orientację obsługi, trasę inspekcji i potrzeby odzyskiwania. Rodzina, która dodaje jedną specjalną powierzchnię, może wymagać innego przypisania stanowiska, nawet jeśli jej wymiary zewnętrzne są podobne.
Zachowaj widoczność łańcucha danych podczas transferów
Każde stanowisko potrzebuje danych wejściowych, danych przetwarzania i stanu wyjściowego. Zapis projektu powinien wskazywać, które powierzchnie fizyczne ustalają lokalizację, które mogą ulec zmianie po szlifowaniu, a które pozostają dostępne do następnego montażu lub kontroli. Jeśli powierzchnia obrabiana jest również punktem odniesienia transferu, zespół musi zdecydować, jak kontakt narzędzia i zmiana materiału wpłyną na kolejne ustawienie.
Sprzętu transferowego nie należy traktować jako neutralnego mostu. Paleta przenośnika, przekazywanie robota, gniazdo buforowe lub taca ręczna mogą powodować niepewność orientacji lub osadzenia. Po każdej zmianie właściciela należy zweryfikować dane odniesienia i określić reakcję, gdy część jest obecna, ale nie jest prawidłowo osadzona.
Równowaga wokół obserwowanych rozkładów, a nie jednej średniej
Przydatne badanie równowagi oddziela załadunek, zaciskanie, podejście narzędzia, obróbkę stykową, reorientację, kontrolę, rozładowanie, serwis narzędzia i odzysk. Rejestruje obserwowane zakresy dla rzeczywistego stanu części i narzędzia. Pojedyncza średnia może ukryć stację, która okresowo zatrzymuje się w celu przeprowadzenia obróbki ściernej lub etap kontroli powodujący gwałtowny wzrost kolejki.
Przeanalizuj zarówno długotrwałe zachowanie, jak i krótkotrwałe zakłócenia. Zapytaj, co się dzieje, gdy jedno stanowisko zajmuje więcej czasu, gdy część zostaje odrzucona przed wprowadzeniem, gdy zmiana narzędzia pokrywa się z zapotrzebowaniem przychodzącym oraz gdy lokalizacja w dół linii jest tymczasowo niedostępna. Odpowiedź decyduje o tym, czy bufor absorbuje wahania, czy jedynie opóźnia zatrzymanie linii.
Zdefiniuj wspólnie routing i własność bufora
W przypadku stacji równoległych reguła routingu może uwzględniać dostępność stacji, odpowiednie narzędzia, rodzinę części, bieżącą kolejkę, stan konserwacji i status kontroli. Kontroler powinien przechowywać przyczynę przypisania części, a nie tylko jej miejsce przeznaczenia. W przypadku stacji sekwencyjnych routing musi zachowywać wymaganą kolejność operacji i zapobiegać wyświetlaniu obejścia jako zakończonego.
Każda pozycja bufora wymaga zdefiniowanego właściciela i stanu części. Przydatne stany to m.in.: pusty, zarezerwowany, odebrany, oczekiwanie na operację, operacja zakończona, oczekiwanie na inspekcję, odrzucony i wstrzymanie odzyskiwania. Nadanie tym stanom nazw pomaga zapobiec sytuacji, w której dwie stacje uznają tę samą pozycję za dostępną lub ponownemu wprowadzeniu odzyskanej części w niewłaściwym momencie.

Traktuj stan ścierny jako stan produkcyjny
Wydajność szlifowania może się zmieniać wraz ze zmianą stanu ściernicy, podkładu, ściernicy kontaktowej, obciągania lub zanieczyszczeń. Projekt powinien określać sposób rejestrowania identyfikatora narzędzia i stanu serwisowego, wpływ żądania wymiany narzędzia na przebieg obróbki oraz dowody pozwalające na powrót stanowiska do produkcji. Licznik czasu lub licznik części mogą zwrócić uwagę, ale same w sobie nie dowodzą przydatności narzędzia do pracy.
Jeśli stanowiska mają być równoważne, należy porównać ich kompletne stosy narzędzi, relacje montażowe, partie materiałów eksploatacyjnych, działania konserwacyjne i metody weryfikacji. Jeśli jedno stanowisko ma inny zgodny element lub trasę kablową, okno procesowe może nie zostać przeniesione tylko dlatego, że ścieżka robota jest przeniesiona.
Oddzielne uzupełnianie, jakość i identyfikowalność
Dotarcie robota do ostatniego zaprogramowanego punktu oznacza jedynie zakończenie ruchu. Zakończenie procesu wymaga dowodu odpowiedniego dla operacji wykończeniowej, natomiast akceptacja produktu wymaga określonej metody kontroli. Identyfikowalność łączy następnie tożsamość części, stanowisko, oprzyrządowanie, stan narzędzia, wersję programu i zapis kontroli.
Plan kontroli może wykorzystywać sygnały w trakcie procesu, kontrole wymiarowe, ocenę powierzchni, weryfikację w dalszej części procesu lub ich kombinację specyficzną dla danego projektu. EVST nie zaleca uniwersalnej metody. Ważnym pytaniem projektowym jest, czy można wyizolować niedopuszczalny lub niepewny wynik, zanim zostanie on włączony do gotowego produktu.
Ogranicz awarię stacji bez utraty historii części
| Stan | Kontrolowana odpowiedź w celu zdefiniowania | Dowody wymagane przed ponownym uruchomieniem |
|---|---|---|
| Stan narzędzia staje się niedostępny | Zatrzymaj przydział do tej stacji; wstrzymaj lub przekieruj tylko kwalifikujące się części | Znana tożsamość narzędzia, ukończona usługa, weryfikacja stanowiska i uzgadnianie kolejki |
| Stan części jest niepewny po przerwaniu | Trzymaj część poza normalnym strumieniem ukończenia | Potwierdzona tożsamość, ukończone regiony, stan wyposażenia i autoryzowany punkt ponownego wejścia |
| Inspekcja nie powiodła się lub jej brakuje | Zwolnij blokadę i zachowaj kontekst stacji, narzędzia i programu | Dyspozycja, trasa przeróbki, jeśli dozwolona, i rozdzielenie w dół rzeki |
| Transfer lub bufor jest zablokowany | Zapobiegaj przedostawaniu się nowych substancji na zagrożoną ścieżkę i chroń zajmowane stanowiska | Mapa częściowej lokalizacji, właściciel, przezroczysta koperta transferowa i przywrócone miejsce docelowe |
| Jedna stacja jest pomijana | Przelicz dopuszczalne trasy zamiast zakładać, że pozostałe stacje mogą wchłonąć zapotrzebowanie | Dowody dotyczące pojemności, prawidłowe pokrycie operacji, limity kolejek i utrzymany plan akceptacji |
Zmiana planu jako kontrolowana zmiana stanu
Zmiana może wpłynąć na osprzęt, narzędzia, prezentację części, inspekcję, kwalifikowalność trasowania i przechowywaną zawartość pracy. Rekord zmian powinien określać, które elementy ulegają zmianie, które pozostają wspólne, oraz w jaki sposób ustalana jest pierwsza akceptowalna część. Wczytanie nowego programu to tylko jeden krok.
W przypadku grupy równoległej należy zweryfikować każdą stację, która będzie obsługiwać nową rodzinę; sprawdzenie jednej stacji nie kwalifikuje automatycznie pozostałych. W przypadku pracy sekwencyjnej należy sprawdzić, czy kolejność operacji i stany pośrednie zostały zaktualizowane jednocześnie. Mieszana zawartość starego i nowego bufora wymaga wyraźnej reguły czyszczenia lub segregacji.
Użyj planu walidacji etapowej
- Zamroź wersję części, mapę regionu, interfejsy osprzętu, stos narzędzi, metodę kontroli i zamierzoną architekturę stanowiska.
- Weryfikacja danych przychodzących, przetwarzających i wychodzących na każdej stacji i stanowisku transferowym.
- Uruchom każdą stację niezależnie, wykorzystując reprezentatywne stany części i narzędzi.
- Porównaj stacje o podobnej charakterystyce, nie łącząc ich danych w jedną średnią.
- Przećwicz reguły routingu i buforowania przy normalnych odchyleniach.
- Wymuś serwis narzędzi, niedostępność stacji, niepowodzenie kontroli, zablokowanie transferu i przerwanie cyklu.
- Potwierdź uzgodnienie kolejki, historię części, uprawnienia do odzyskiwania i dowody ponownego uruchomienia.
- Przed zmianą parametrów ruchu należy zastosować plan akceptacji projektu w celu utrzymania zintegrowanej operacji.
To struktura walidacyjna, a nie uniwersalny przepis na akceptację. Liczba próbek, czas trwania cyklu, tolerancje, kryteria powierzchni, dopuszczalna kolejka, limity narzędzi i uprawnienia do odbioru pozostają decyzjami projektowymi.
Kontekst bezpieczeństwa i integracji
Oficjalna ISO 10218-2:2025 strona Zapewnia kontekst wymagań dla zastosowań robotów przemysłowych i integracji komórek. Oficjalny Strona ISO 12100:2010 opisuje zasady oceny ryzyka maszyn i ograniczania ryzyka, podczas gdy Przegląd robotyki OSHA zapewnia kontekst bezpieczeństwa w Stanach Zjednoczonych dla systemów robotycznych i zadań niestandardowych.
Źródła te nie stanowią dowodu na to, że materiał filmowy lub koncepcja są bezpieczne, zgodne z przepisami lub certyfikowane. Należy określić obowiązujące przepisy, normy, instrukcje dotyczące sprzętu, ocenę ryzyka, zabezpieczenia, walidację i procedury operacyjne dla zainstalowanej linii i jurysdykcji.
Cztery ograniczone stwierdzenia, które można zacytować
Linia szlifierska składająca się z czterech stanowisk jest wyważana tylko wtedy, gdy zawartość obróbki, zmiany punktów odniesienia, stan ścierniwa, prowadzenie, kontrola i odzysk są oceniane jako jeden system.
Równoważne programy robotów nie ustanawiają równoważnego zachowania procesu; relacje między urządzeniami, stosy narzędzi, stan materiałów eksploatacyjnych i dowody weryfikacji nadal wymagają porównania na poziomie stacji.
Bufor zwiększa odporność tylko wtedy, gdy każda pozycja ma zdefiniowaną własność, stan części i logikę odzyskiwania.
Zarejestrowany materiał filmowy pozwala na ograniczoną obserwację ruchu wykańczającego robota, ale nie stanowi zmierzonego stwierdzenia na temat przepustowości, jakości powierzchni, żywotności narzędzia, ciągłości pracy, walidacji bezpieczeństwa, zgodności lub certyfikacji.
Powiązane przewodniki inżynieryjne
- Komponenty, interfejsy i sterowanie integracją komórki robota
- Automatyzacja – planowanie obsługi linii, montażu i kontroli
- Planowanie przestrzeni ruchu robota i osi zewnętrznej
PYTANIA I ODPOWIEDZI
Kiedy cztery równoległe stanowiska szlifierskie mają sens?
Oceń równoległe stanowiska, gdy operację można odtworzyć z porównywalnymi danymi, narzędziami, dostępem, inspekcją i dowodami odzyskiwania. Wymagana liczba stanowisk powinna być zgodna z obserwowanymi danymi dotyczącymi zawartości pracy i dostępności, a nie wyłącznie z nominalnym cyklem robota.
Czy jeden bufor może chronić linię przed każdym przystankiem stacyjnym?
Nie. Przydatność bufora zależy od pojemności, kwalifikowalności części, kolejności operacji, dostępności urządzeń końcowych i czasu trwania awarii. Jego stan i własność muszą być możliwe do śledzenia podczas przekierowywania i odzyskiwania.
W jaki sposób zmiany narzędzi powinny uwzględniać analizę równowagi?
Rejestruj serwis narzędzi jako treść pracy z wyzwalaczem, stanem stanowiska, działaniem wymiany lub regeneracji, dowodem zwrotu do eksploatacji oraz wpływem na części w kolejce. Nie ukrywaj tego w ramach uogólnionego założenia dotyczącego wykorzystania.
Czy źródłowy materiał wideo udowadnia wydajność produkcji?
Nie. Nie obejmuje on kontrolowanego badania czasu, rozmieszczenia stacji, historii ścierania, danych z inspekcji, próbnych prób usterek ani długotrwałego przebiegu. Wnioski dotyczące wydajności wymagają osobnych dowodów z projektu.
Dane wejściowe do przeglądu koncepcji
Przygotuj modele i rewizje części, obszary wykończenia, dozwolone powierzchnie styku, materiał i stan dostawy, koncepcje oprzyrządowania, dane dotyczące narzędzi i materiałów eksploatacyjnych, zasady kwalifikowalności stanowisk, układ transferu i bufora, metodę kontroli, zakres przezbrojeń, cykl docelowy, ograniczenia konserwacyjne oraz przypadki awarii. Przegląd koncepcji EVST pozwala następnie na mapowanie architektury stanowisk, przejść między punktami odniesienia, trasowania, stanu narzędzi, kontroli i pytań dotyczących odzyskiwania bez konieczności wymyślania wyników, które nie zostały przetestowane.
Jak przygotowano i prowadzono ten artykuł
Metoda łączy ograniczoną obserwację zarejestrowanych mediów z inżynierskim rozkładem trasowania wielostanowiskowego, kontroli danych, obsługi ściernej, weryfikacji i obsługi wyjątków. Kontekst bezpieczeństwa pochodzi z oficjalnych materiałów ISO i OSHA, natomiast oświadczenia oparte na nagraniach wideo ograniczają się do widocznych działań i wyraźnych braków. Korekty można zgłaszać za pośrednictwem droga kontaktu z firmąi Politykę prywatności wyjaśnia sposób obsługi danych witryny.