
Robotyzacja natryskowa jest warta reprezentatywnego eksperymentu, gdy korpusy kubków mogą być nakładane w sposób spójny, a wymagana obróbka powierzchni może być ponownie wykorzystana w ramach zdefiniowanego osprzętu i sposobu aplikacji. Ręczne natryskiwanie może pozostać rozsądnym wyborem, gdy częste zmiany kształtu, obszarów chronionych lub przygotowania powłoki uniemożliwiają ponowne użycie. Porównaj całą partię zgodnie z tymi samymi wymaganiami, a nie tylko czas natrysku pistoletu.
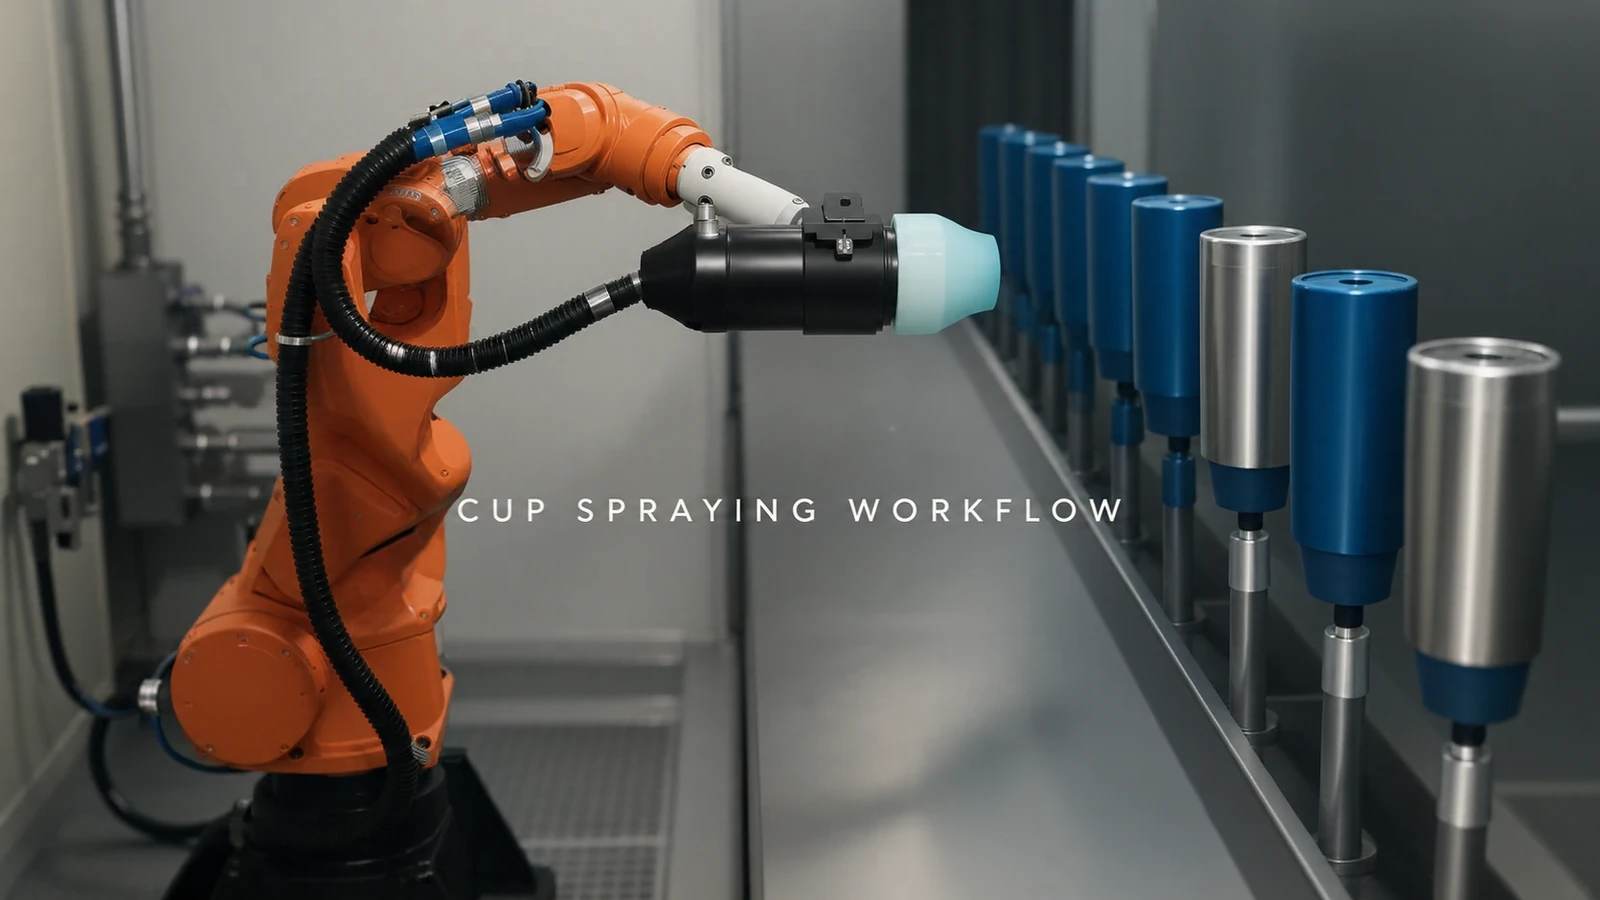
Nagranie z aplikacji przedstawia pomarańczowego robota poruszającego głowicą natryskową przed rzędem pionowych elementów o kształcie kubków lub cylindrów. Ich zewnętrzne powierzchnie wydają się niebieskie. Przy podejmowaniu decyzji produkcyjnej istotne jest pytanie, które preparaty będą powtarzane w całej planowanej rodzinie produktów, a które będą wymagały zmian.
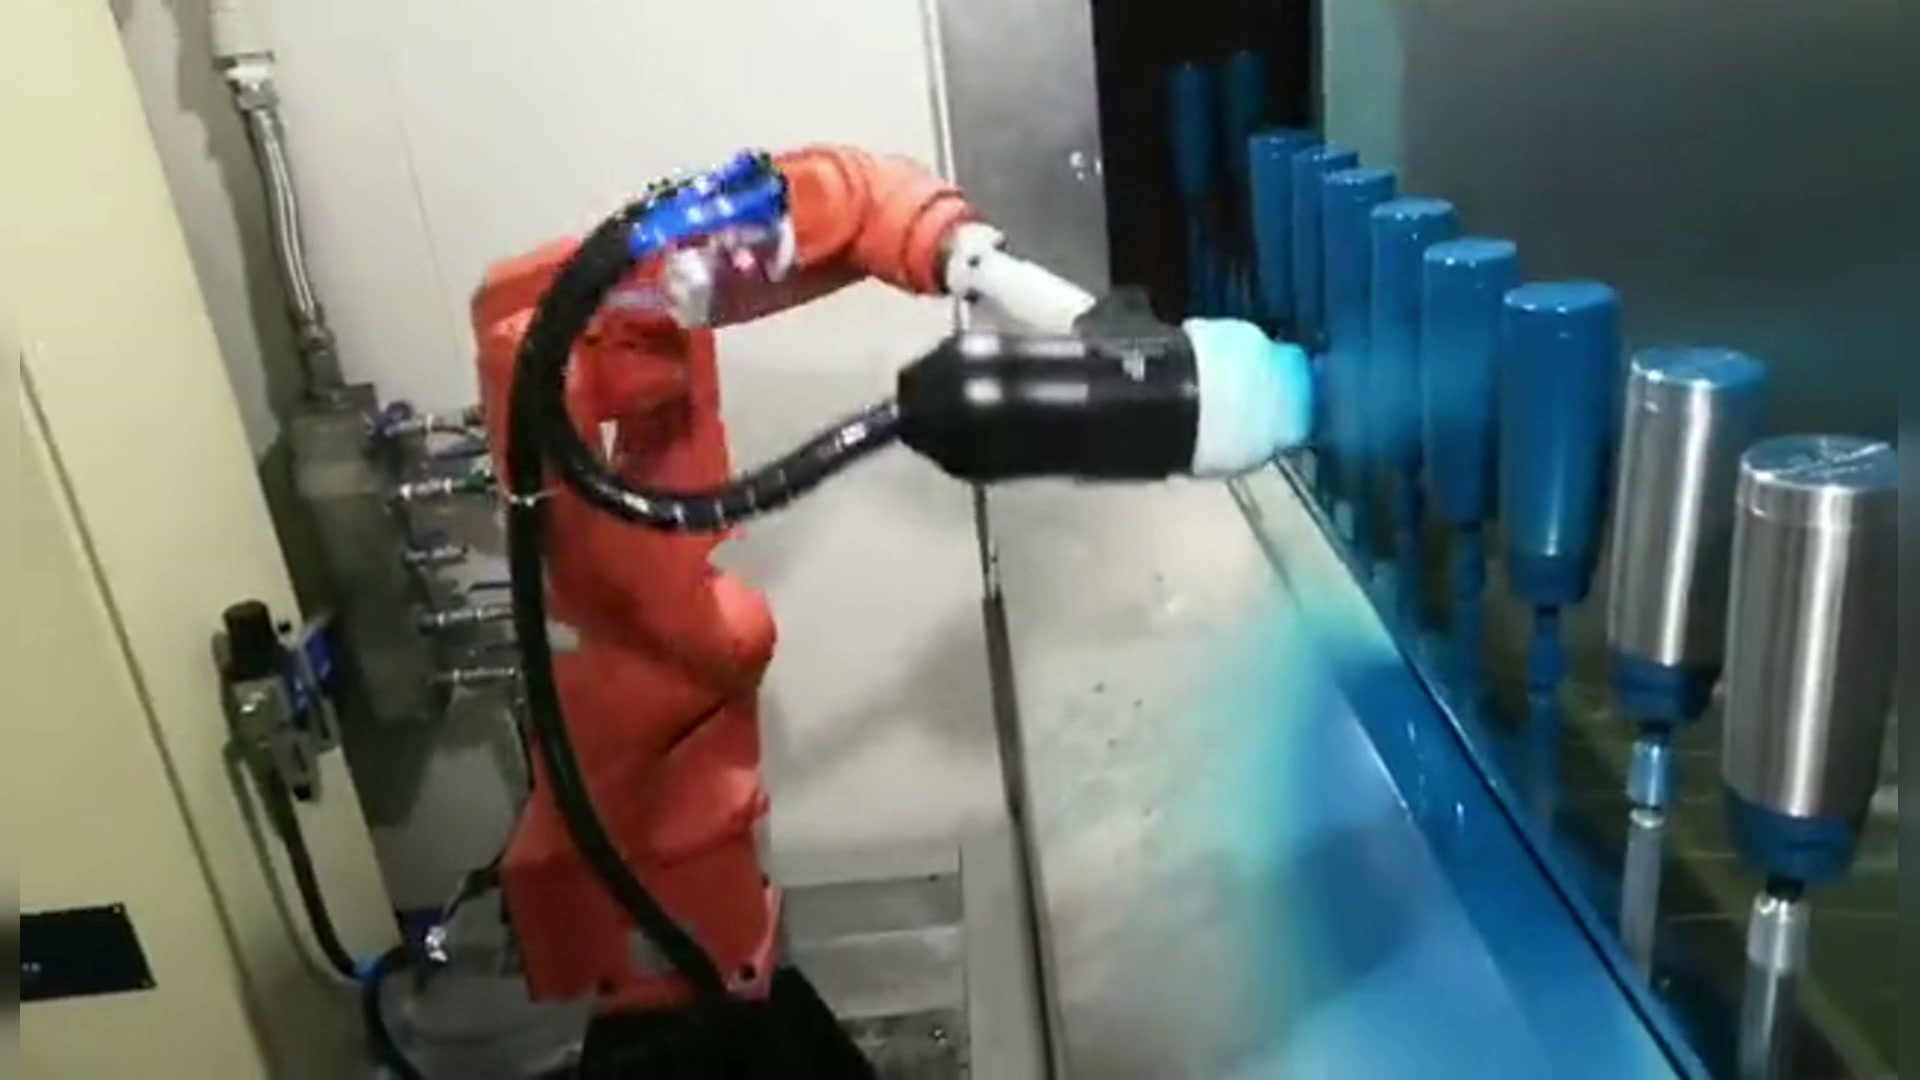
EN film główny 00:14 — głowica natryskowa robota przed pionowymi częściami cylindrycznymi.
Przed podziałem pracy określ powierzchnię
Zaznacz obszar, który ma zostać pokryty powłoką, oraz wszelkie obszary, które muszą pozostać chronione. W zależności od produktu, obrzeże, podstawa, gwint lub powierzchnia styku mogą wymagać innego wykończenia niż widoczna ścianka zewnętrzna. Określ rzeczywiste wymagania, zamiast zakładać, że podobnie wyglądający kubek wymaga tej samej drogi.
Uzgodnij sposób oceny próbek próbnych: określone kontrole powłoki, istotne warunki wyglądu oraz cechy chronione. Zastosuj te same wymagania dla próbek ręcznych i robotycznych. Jedna ścieżka nie może być objęta krótszym etapem natrysku, podczas gdy druga musi wykonać dodatkowe maskowanie, poprawki lub inspekcję.
Szukaj prezentacji wielokrotnego użytku, a nie tylko podobnych cylindrów
Grupuj części według sposobu ich umiejscowienia w uchwycie, zasięgu narzędzia i powierzchni, które muszą znajdować się z dala od uchwytu. Podobne średnice zewnętrzne niekoniecznie oznaczają możliwość ponownego użycia zestawu, jeśli zmieni się punkt mocowania lub obszar chroniony.
Zmiana wysokości lub profilu może zmienić względną ścieżkę pistoletu do powierzchni. Automatyczne prowadzenie aplikatora traktuje tę względną odległość i koordynację natrysku z przedmiotem obrabianym jako ustawienia procesu. Dlatego zaprogramowaną trasę robota należy przetestować z rzeczywistą prezentacją i ustawieniami aplikatora, a nie przenosić między wariantami tylko dlatego, że obie części nazywane są kubkami.
Jeśli rodzina może współdzielić metodę lokalizacji i potrzebuje jedynie zdefiniowanej receptury lub regulacji osprzętu, jest to dobry kandydat do próby automatyzacji. Jeśli każde zamówienie wymaga nowego uchwytu, układu maskowania i trasy, porównaj obciążenie związane z przygotowaniem przed wyborem pierwszej rodziny.
Policz zadania pozostawione wokół robota
Zapisz, kto ładuje i zdejmuje części, nakłada zabezpieczenie, przygotowuje sprzęt do powlekania, zmienia materiały, jeśli to konieczne, czyści wybrany aplikator i sprawdza gotowe elementy. Automatyczna obsługa pistoletu nie eliminuje tych zadań z planu. Ich metoda i częstotliwość zależą od wybranej powłoki i sprzętu.
W przypadku ręcznego natryskiwania należy uwzględnić również odpowiednie prace przygotowawcze, obsługowe i wykończeniowe. Porównaj tę samą wielkość partii, mieszankę wariantową i warunki początkowe. Oddziel jednorazowe uruchomienie od przygotowania powtarzanego dla każdego zamówienia, aby próba nie przysłaniała powtarzających się zmian w optymistycznej demonstracji ruchu.
Ten podział precyzuje również cel automatyzacji. Projekt może przenieść powtarzalny ruch broni na robota, zachowując jednocześnie ręczne ładowanie i inspekcję. Należy określić ten zakres wprost, zamiast zakładać, że instalacja robota sprawi, że całe stanowisko pozostanie bez nadzoru.
Wybierz próbę, która może zmienić decyzję
Wybierz reprezentatywne korpusy kubków, które kwestionują proponowaną typową konfigurację: różnice w wysokości lub konturze, trudną strefę ochronną lub inny sposób mocowania. Po obróbce sprawdź wymagane powierzchnie i cechy, a następnie przeprowadź planowaną zmianę i zanotuj, co należy zmienić lub wyczyścić.
Jeśli zaakceptowaną powierzchnię można odtworzyć w sposób umożliwiający jej wielokrotne wykorzystanie i umożliwiający łatwe zmiany, ścieżka robotyczna ma bardziej przejrzystą podstawę produkcyjną. Jeśli zmiany w przygotowaniu partii dominują lub proponowany uchwyt nie jest w stanie zachować wymaganych powierzchni, należy zmienić grupowanie lub zachować odpowiednią pracę ręczną, jednocześnie badając kolejne pierwsze zastosowanie.
Dyskusję na temat EVST można rozpocząć od zdjęć wariantów kubków, oznaczonych powłok i obszarów chronionych, aktualnych układów trzymania oraz typowego schematu partii/przemian. Te szczegóły pomagają zdefiniować użyteczną próbę bez konieczności szukania oszczędności, czasu cyklu lub wyniku powlekania na podstawie materiału filmowego.