
Obsługa płyt elektroniki robotycznej: wsparcie i umiejscowienie
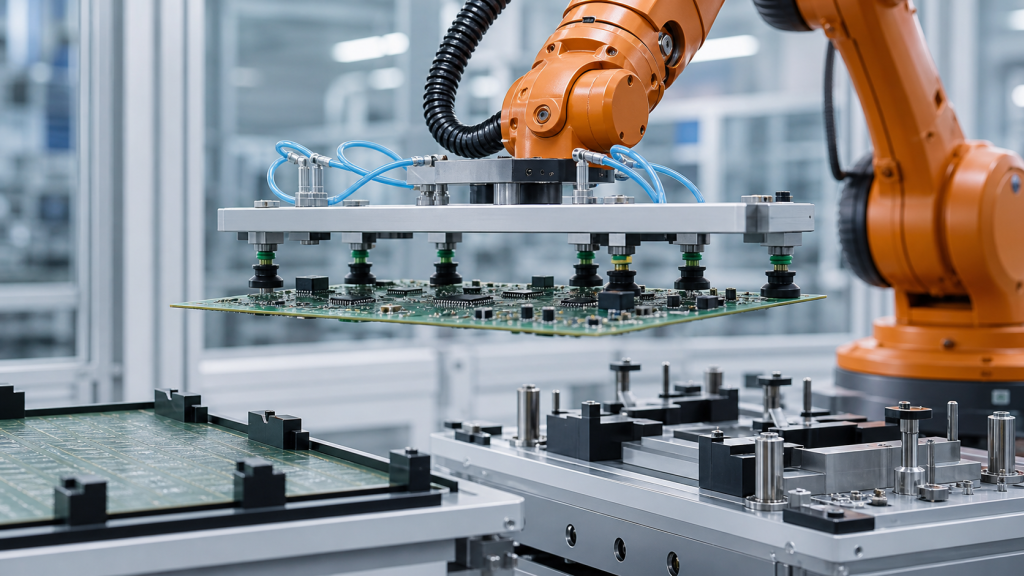
Zaplanuj obsługę płyty elektronicznej robota, uwzględniając geometrię podpór, strefy chwytu, ścieżki obciążenia, ruch, punkty odniesienia położenia, dowody wydania i odzyskiwanie błędów.
Czterostanowiskowe szlifowanie robotyczne: zrównoważenie linii
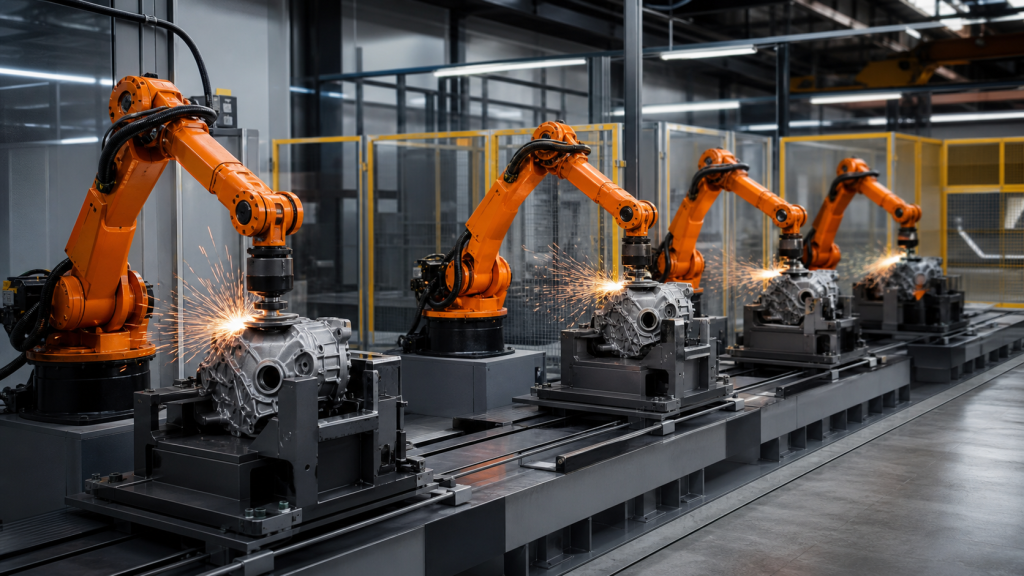
Ocena czterostanowiskowego szlifowania robotycznego poprzez frezowanie, kontrolę punktu odniesienia, zużycie narzędzi, bufory, inspekcję, izolację usterek i dowody przezbrojeń.