
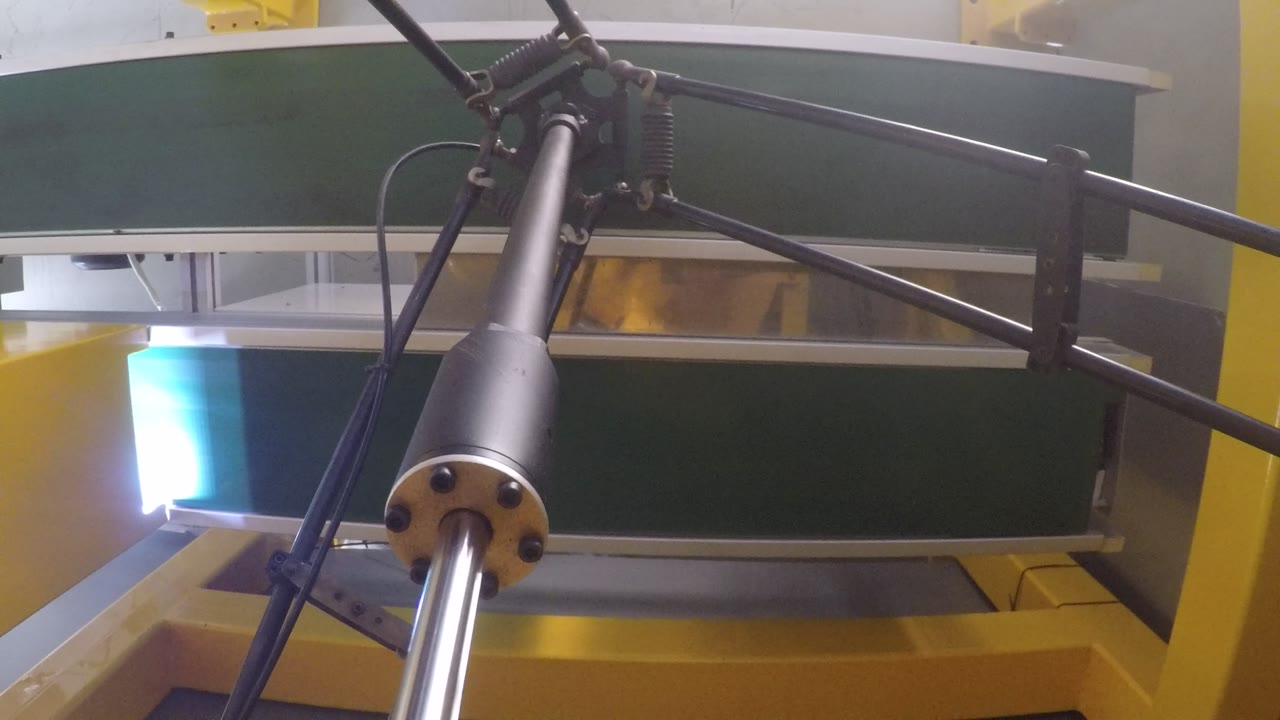
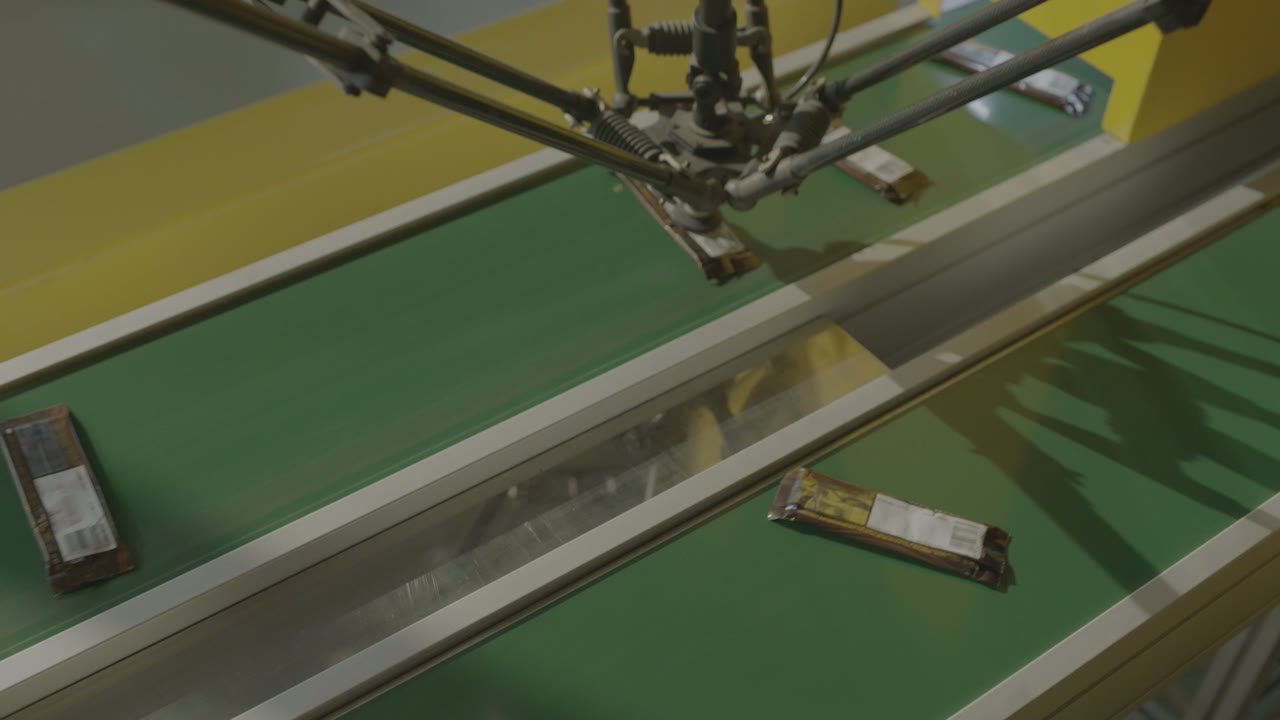
W skrócie: Dwa przenośniki taśmowe biegną obok siebie, a między nimi zamontowany jest robot delta. Zapakowane paczki docierają luzem na jedną taśmę – pod różnymi kątami, w nierównych odstępach – a robot podnosi je pojedynczo i układa w równych odstępach na drugiej taśmie – w uporządkowany sposób, jakiego potrzebuje większość maszyn znajdujących się dalej. Taśmy nigdy się nie zatrzymują. Komórka taka wymaga podjęcia trzech decyzji: jak głowica pobierająca dopasowuje się do paczki, jak wzór dostawy dostosowuje się do prędkości taśmy oraz gdzie dokładnie każda paczka ma wylądować. Masz produkt do ułożenia? Porozmawiaj z nami o swojej linii.
W skrócie
| Produkt | Opakowania płaskie (folia zadrukowana) |
| Przetwarzanie | Podnieś i umieść z ruchomej taśmy |
| Automatyzacja | Jeden robot delta z małą głowicą do pobierania pojedynczych opakowań |
| Podawanie | Opakowania dostarczane są luzem, pod przypadkowym kątem, w nierównych odstępach |
| Wyprowadzanie | Pakiety rozmieszczone w równych odstępach na drugim pasie |
| Ruch pasa | Ciągły — żaden pas nie zatrzymuje się dla robota |
| Oświetlenie | Wzdłuż krawędzi pasa biegnie pasek świetlny |
| Rola operatora | Obok linii, nie w cyklu |
Problem, który rozwiązuje ta komórka
Prawie każda linia pakująca ma punkt, w którym produkt opuszcza proces w dowolnej kolejności i musi trafić do kolejnej maszyny w ściśle określonej kolejności. Robienie tego ręcznie oznacza, że ktoś stoi przy taśmie przez całą zmianę, dostosowując się do tempa taśmy, a nie do własnego, dotykając każdego pojedynczego opakowania.
Ta praca dobrze pasuje do delty: mały ładunek, krótkie ruchy, szybkie powtarzanie i zadanie zdefiniowane w całości przez „gdzie to jest teraz, gdzie to powinno być”.
Jak działa komórka
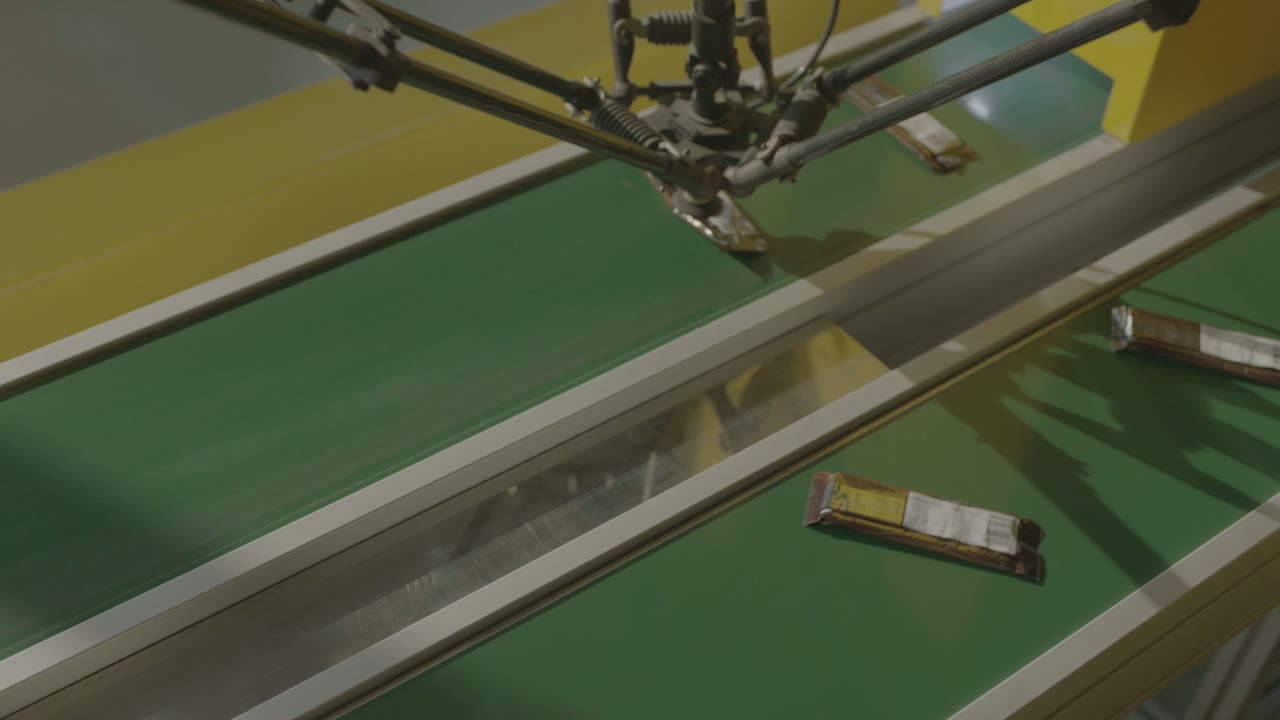
- Przyjechać. Opakowania przesuwają się wzdłuż pierwszej taśmy pod dowolnym kątem i odstępem, w jakim pozostawił je proces poprzedzający.
- Przejdź obok belki świetlnej. Wzdłuż krawędzi pasa biegnie pasek świetlny; paczki są wyraźnie widoczne na pasie, gdy go mijają.
- Wybierać. Robot spada prosto w dół, chwyta plecak za twarz i podnosi.
- Przesuń się. Przenosi pakiet na drugi pas.
- Miejsce. Opakowanie jest ustawione w taki sposób, że opakowania na wyjściu znajdują się w bardziej równomiernych odstępach niż te, w których przyszły.
- Powtarzać. Pasy cały czas się poruszają; robot przejmuje je, gdy tylko nadchodzą.
Trzy decyzje projektowe
1. Zamontuj narzędzie w plecaku, a nie w robocie
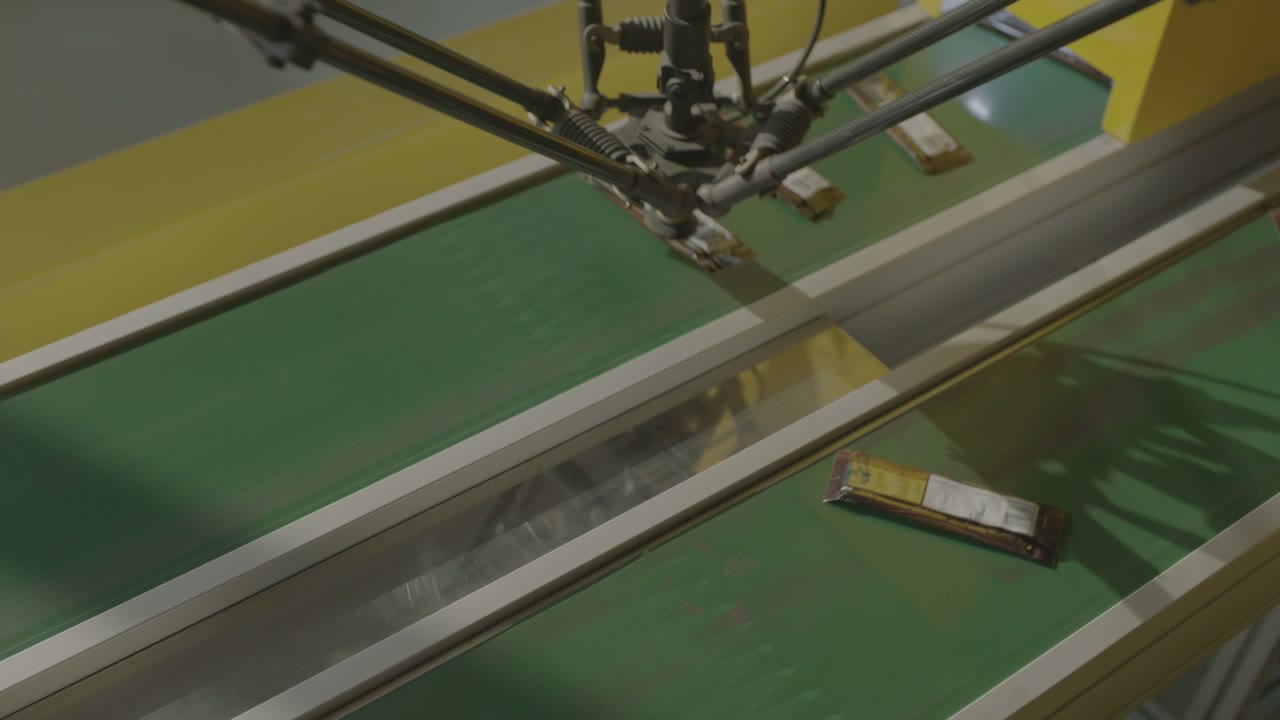
Narzędzie końcowe to miejsce, w którym większość projektów pasowych odnosi sukces lub porażkę. Punkty, które warto ustalić przed wszystkim innym:
- Miejsce, w którym można dotknąć paczki. Zadrukowana folia, szwy, miękki środek, produkt, którego nie wolno oznaczać — powierzchnia użytkowa kontaktu jest często znacznie mniejsza od opakowania.
- Jak zachowuje się plecak po podniesieniu. Elastyczne plecaki wyginają się, a plecak, który wygina się w górę, ląduje inaczej niż ten, który się nie wygina.
- Wydanie. W przypadku narzędzi próżniowych zwolnienie jest tak samo ważne jak podniesienie: pakiet, który utrzyma się jeszcze przez kilka milisekund, ląduje poza celem.
- Kontakt z żywnością. Jeśli narzędzie ma bezpośredni kontakt z żywnością, a nie z opakowaniem, zasady dotyczące materiału, czyszczenia i kontroli zmieniają konstrukcję.
Pytanie do rozstrzygnięcia na początek: Czy celem jest jedno opakowanie na cykl, czy kilka? Głowice do pakowania wielopakowego zwiększają przepustowość, ale tylko wtedy, gdy wzorzec przybycia umożliwia wielokrotne pobieranie.
2. Dopasuj odstęp między przyjazdami do prędkości taśmy
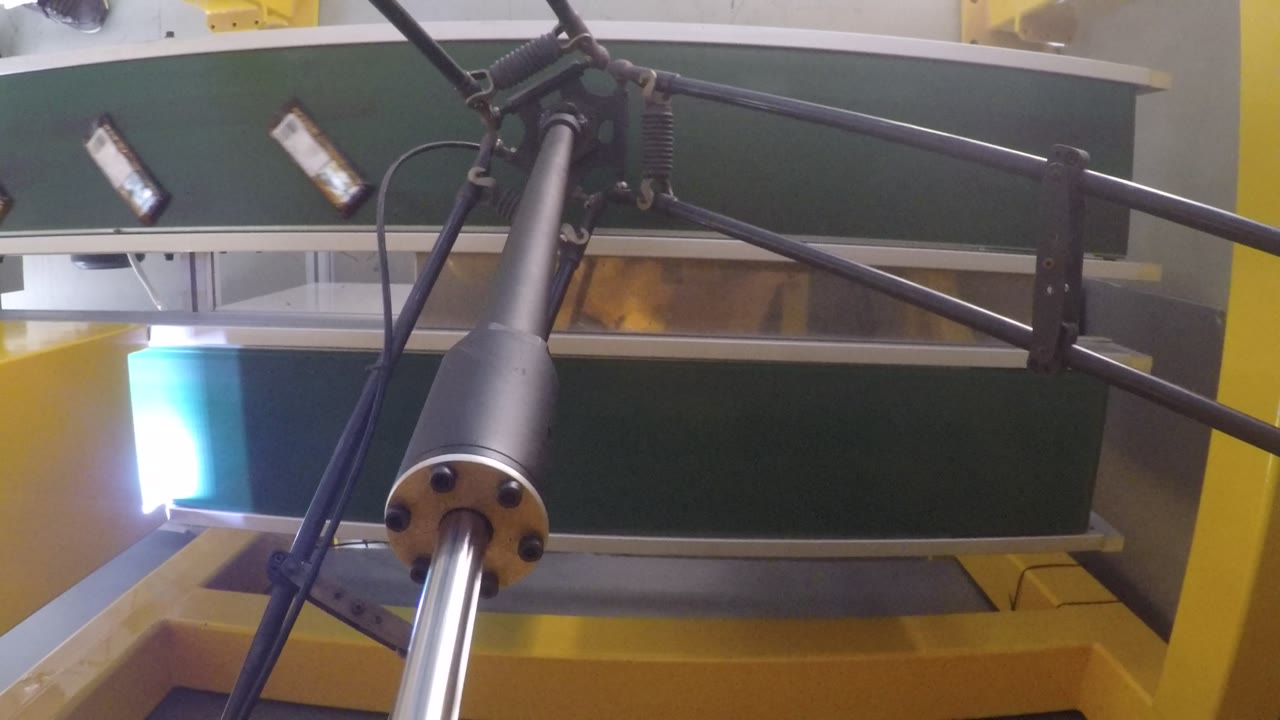
Komórka taśmowa nie jest oceniana wyłącznie pod względem „pobrań na minutę”. Liczy się to, ile paczek przechodzi przez okno robocze na minutę i ile z nich robot może przejąć, zanim je opuszczą. Trzy dźwignie:
- Prędkość taśmy. Wolniej oznacza dłuższe okno, ale także dłuższą kolejkę.
- Gęstość. Zbyt gęste pakiety nakładają się na siebie lub stykają, a ani narzędzie, ani wykrywanie nie są w stanie ich rozdzielić; zbyt rzadkie pakiety powodują bezczynność robota.
- Długość okna. Zakres podnoszenia jest ustalany na podstawie zakresu pracy robota nad taśmą. Gdy jeden z robotów nie nadąża, zazwyczaj stosuje się drugi robot w serii.
Pominięte paczki są normalne w prawdziwej linii; liczy się to, co się z nimi stanie. Zdecyduj, czy pominięta paczka trafi z powrotem do obiegu, zostanie przechwycona przez drugą stację, czy zostanie usunięta ręcznie.
3. Określ miejsce, w którym stado ma wylądować
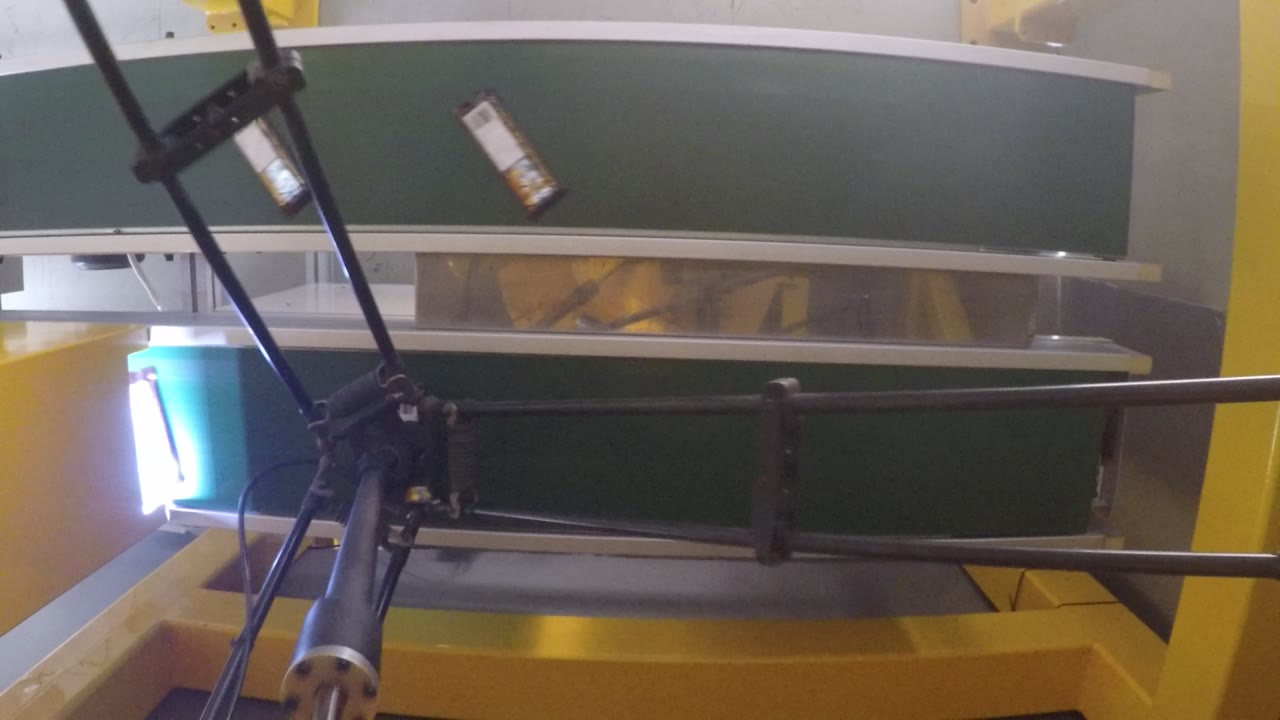
Dokładność umiejscowienia jest definiowana przez kolejną maszynę, a nie przez robota. Kartoniarka, pakowarka przepływowa i zgrzewarka tacek mają własne tolerancje położenia i kąta, a cała komórka powinna być zaprojektowana wstecz względem tej wartości.
- Umieść naprzeciw geometrii, na której opiera się kolejna maszyna — zaczep, zgarniak, kieszeń.
- Zdecyduj, czy wyjście będzie się poruszać podczas umieszczania; umieszczenie go na ruchomej taśmie powoduje, że tolerancja zależy od czasu, a nie od położenia.
- Utrzymuj umieszczony wzór na tyle regularny, aby zator w dalszej części procesu nie powodował cofania się przez okno pobierania.
Kiedy ten układ pasuje — i kiedy przyjrzeć się bliżej
- Dobre dopasowanie: małe, lekkie, powtarzalne opakowania; ciągły proces wstępny; maszyna znajdująca się dalej w strumieniu, wymagająca uporządkowanego podawania; oraz produkt, który można obsługiwać za pomocą małego narzędzia.
- Oceń dalej: produkty lepkie, pylące lub bardzo elastyczne; opakowania, które przychodzą ze sobą stykając się; strefy wymagające szczególnej higieny (mycie, materiały narzędziowe); produkty mieszane, w przypadku których narzędzie musiałoby się zmieniać wraz z produktem.
FAQ
Jeden robot czy kilka?
Zacznij od tego, ile paczek na minutę przechodzi przez okno i ile jeden robot może w nim przewieźć. Gdy jeden nie nadąża, zazwyczaj stosuje się dwa roboty ustawione szeregowo wzdłuż tej samej taśmy – drugi bierze to, co pierwszy zostawia.
Czy pas musi się zatrzymać?
Nie. W tej celi obie taśmy pracują w sposób ciągły. Zatrzymanie taśmy w celu pobrania jest sensowne tylko na wolnych liniach lub w przypadku ciężkich produktów.
Co decyduje o dokładności?
Następna maszyna. Najpierw określ jej tolerancję, następnie wybierz narzędzie, metodę montażu i sprawdź, czy podajnik wyjściowy porusza się podczas montażu.
Uzyskaj wycenę układu i czasu cyklu
Wyślij nam:
- Wymiary produktu, waga i materiał opakowaniowy
- Gdzie można dotykać produktu i jakie są wymagania higieniczne
- Liczba paczek przyjmowanych i wydawanych na minutę oraz sposób ich dostarczania (gęstość, orientacja)
- Jaka będzie następna maszyna i jaka będzie jej tolerancja podawania
- Układ linii i dostępna przestrzeń nad pasami
W odpowiedzi prześlemy propozycję rozmieszczenia komórek i szacunkowy czas cyklu.
Uzyskaj wycenę układu i czasu cyklu → lub e-mail sprzedaż@evsrobot.com
Materiał filmowy nakręcony w zakładzie produkcyjnym partnera. Dane dotyczące szybkości, dokładności i produktu z tego miejsca nie są publiczne i nie są tutaj prezentowane.